
Измерение точек
В сценах с потерей сигнала RTK (подземные переходы, места под эстакадами, внутри зданий) построение карты по SLAM в сочетании с объединением с RTK в реальном времени позволяет получать абсолютные координаты даже при потере захвата RTK. В пределах 50 м после отключения RTK L2 Pro обеспечивает плановую и высотную точность <= 5 см; в пределах 100 м — плановую и высотную точность <= 10 см.
Условия применения
- Версия прошивки 2.3.0 или выше.
- RTK подключен.
- Исходный эллипсоид RTK — WGS84 или CGCS2000.
- После инициализации устройства, когда RTK находится в состоянии фиксированного решения, пройдите Г-образный маршрут 10 м × 10 м.
- На маршруте должен быть хороший сигнал RTK и сохраняться фиксированное решение; маршрут должен охватывать три стороны всей зоны съемки.
- Участок без RTK не должен превышать 100 м.
- Съемка должна соответствовать требованиям к съемке для данного устройства.
Примеры из практики
1. Иллюстрация примера съемки:
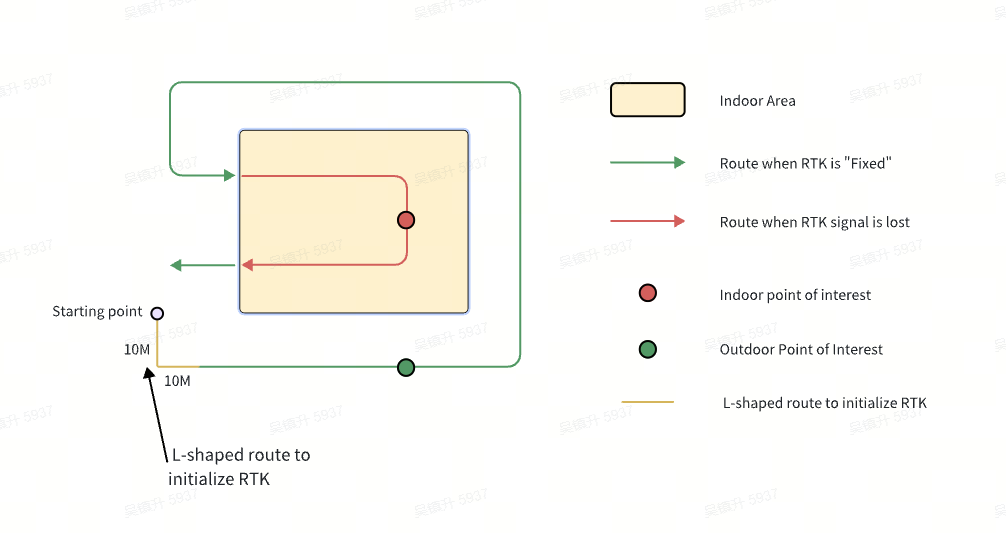
Зеленым показан маршрут с фиксированным решением RTK, красным — состояние с потерей захвата RTK. Если путь между точкой измерения и местом смены состояния RTK не превышает 50 м, точность абсолютных координат точки измерения можно удержать в пределах 5 см. Если путь между точкой измерения и местом смены состояния RTK не превышает 100 м, точность абсолютных координат точки измерения можно удержать в пределах 10 см.
2. Файлы результатов
На странице устройства в LixelGO откройте данные облака точек, чтобы просмотреть прежние проекты. Нажмите «...» в правом верхнем углу, затем нажмите «Скачать файл точек измерения», чтобы загрузить файл точек измерения measure_points_latest.csv локально в приложение.
Иллюстрация:
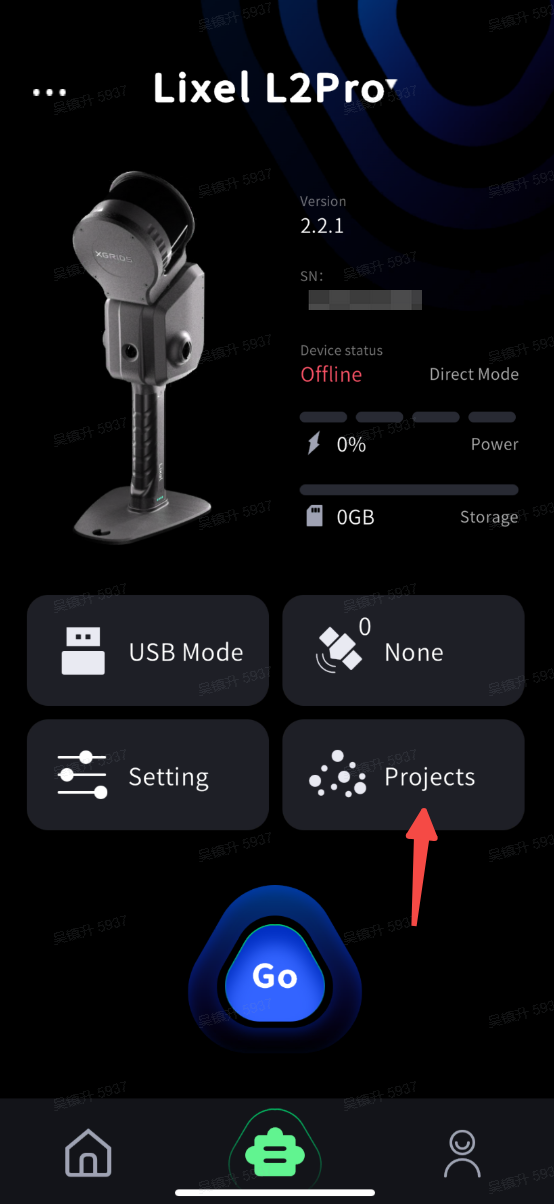
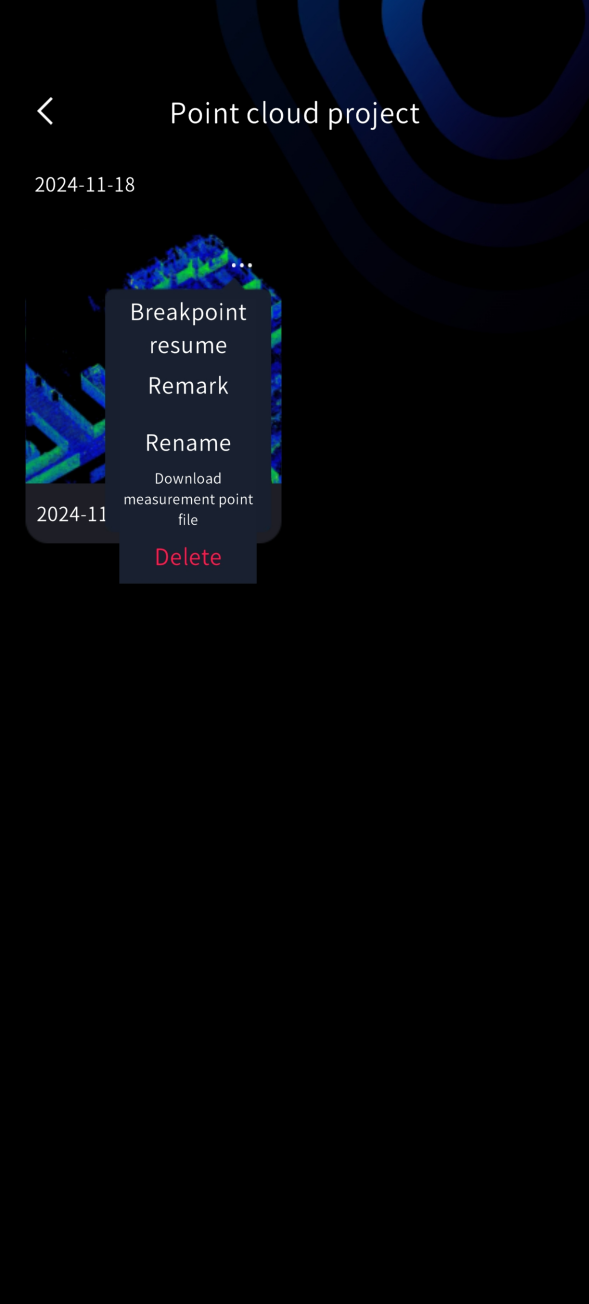
В папке project_data файла проекта сохраняются два результата измерения RTK в реальном времени: один — результат измерения в реальном времени, другой — результат после оптимизации по завершении сканирования.
| Путь к файлу | Описание |
|---|---|
| /project_data/measure_points.csv | В этом файле хранится результат измерения в реальном времени, совпадающий с тем, что показывает приложение. |
| /project_data/measure_points_latest.csv | В этом файле хранится результат измерения после оптимизации по карте, который может немного отличаться от того, что показывает приложение. Файл точек измерения, скачиваемый из проекта облака точек в приложении, — это measure_points_latest.csv. |
У measure_points.csv и measure_points_latest.csv одинаковый заголовок; разница в том, что measure_points_latest.csv содержит оптимизированный результат после завершения сканирования. Рекомендуется использовать результат из measure_points_latest.csv. Значения полей заголовка measure_points.csv приведены в таблице ниже:
| #timestamp | Временная метка |
|---|---|
| id | Идентификационный номер |
| type | Тип GNSS: wgs84: 2, cgcs2000: 3 |
| label | Название точки измерения |
| B | Широта (°) |
| L | Долгота (°) |
| H | Геодезическая высота (м) |
| E | Координата на восток (м) |
| N | Координата на север (м) |
| Z | Геодезическая высота (м) |
| undulation | Аномалия высоты (м) |
| std | Стандартное отклонение точки измерения (м) |
| x | Локальная координата x |
| y | Локальная координата y |
| z | Локальная координата z |