
Обзор потока данных
В этой статье объясняется полный рабочий процесс от съёмки устройством до сдаваемого результата, включая возможности вывода каждой модели устройства, поток данных между программами, различие между двумя типами формата PLY, варианты слияния многосегментных данных и пути импорта результатов в Unity / Unreal / CAD / BIM.
Поток данных с первого взгляда
Общий рабочий процесс съёмки и обработки:
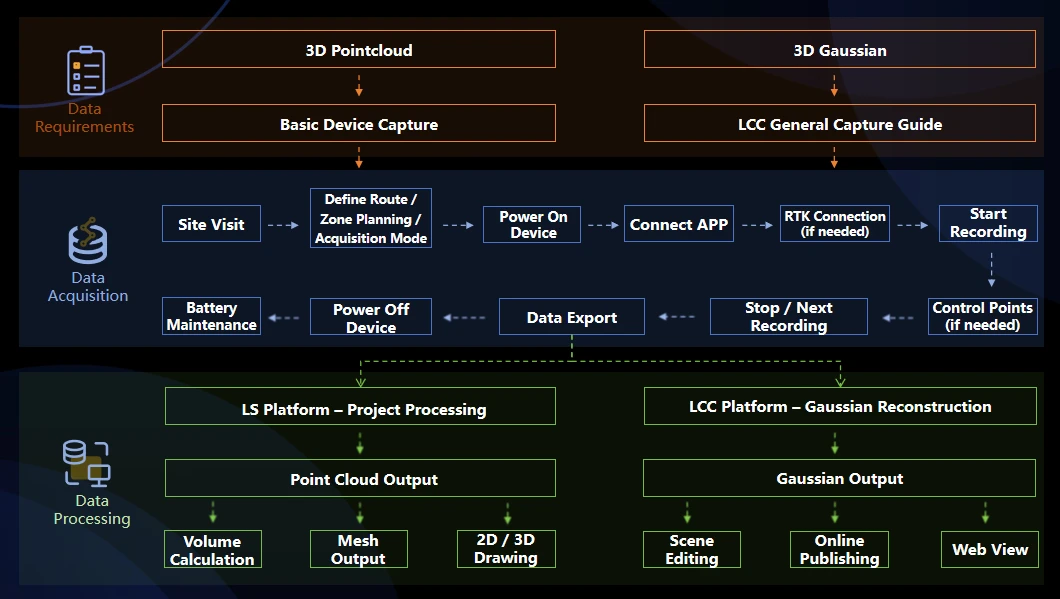
Общий рабочий процесс съёмки и обработки
Примечания
- PortalCam P1 может выводить только результаты 3DGS; он не может выводить лазерные облака точек, пригодные для инженерной геодезии.
- Серии K / L могут одновременно выводить облако точек, Mesh и 3DGS. Импортируйте одни и те же исходные данные съёмки по отдельности в Lixel Studio и LCC Studio для обработки; повторная съёмка не нужна.
- Для проектов следуйте непосредственно подробному руководству по съёмке LCC: Общие принципы съёмки; для базовой работы с устройством обратитесь к стандартному руководству по съёмке для каждого устройства на официальном сайте, например L2 Pro: Базовые функции устройства; K2: Рекомендации по планированию маршрута.
Возможности вывода каждой модели устройства
| Устройство | Облако точек в реальном времени | Облако точек после постобработки | Mesh | 3DGS | Примечания по позиционированию |
|---|---|---|---|---|---|
| PortalCam P1 | — | — | — | Да | Пространственная камера; выводит только 3DGS, не для инженерной геодезии |
| K1 | Да | Да | Да | Да | Портативная модель, для сцен малого и среднего размера |
| K2 | Да | Да | Да | Да | Лёгкая портативная модель, с продвинутыми результатами 3DGS |
| L2 Pro | Да | Да | Да | Да | Для непрерывной съёмки больших площадей |
| L3 | Да | Да | Да | Да | Флагманская модель, с высокой точностью и визуальными результатами качества изображения |
Справка по точности:
- Относительная точность после постобработки: K1 / K2 около 1 см, L2 Pro около 1 см, L3 — 5 мм.
- Точность прямого облака точек в реальном времени: L3 — относительная 1 см / абсолютная 2,5 см (RMSE). Относительная точность 5 мм достижима только после постобработки; прямые результаты в реальном времени не имеют этого уровня точности.
Роль каждой программы
| Программа | Вход | Основные функции | Выход |
|---|---|---|---|
| LCC Scan App (мобильная) | — | Контроль съёмки и управление устройством для PortalCam P1 | Исходные данные хранятся на устройстве P1 |
| Lixel Go App (мобильная) | — | Контроль съёмки, управление устройством и загрузка данных для серий K / L | Хранятся на исходном устройстве серий K / L |
| Lixel Studio (настольная) | Исходные данные серий K / L | SLAM-картографирование, постобработка облака точек, редактирование облака точек, векторное черчение, Map Fusion, многоформатный экспорт | .las / .laz / .ply (облако точек), .obj / .osgb (Mesh) |
| LCC Studio (настольная) | Данные PortalCam P1 или серий K / L | Реконструкция и рендеринг сцены 3DGS | .lcc / .ply (гауссов) / .sog / .spz / .3d tiles / .usd |
| LCC Model Editor (настольная) | Несколько реконструированных сцен 3DGS | Ручная сшивка и редактирование моделей 3DGS | Сшитая модель 3DGS |
| LCC Linux (сервер) | Реконструкция больших объёмов | Реконструкция и рендеринг 3DGS-сцен | .lcc / .ply (гауссов) / .sog / .spz / .3d tiles / .usd |
Различение легко путаемых программ
- LCC Scan и Lixel Go: первая — мобильное приложение управления съёмкой, предназначенное для PortalCam P1; вторая — общее мобильное приложение управления съёмкой для серий K / L. Они не взаимозаменяемы, но принцип подключения к устройству схож, и обе доступны на Android и iOS.
- LCC Studio и LCC Model Editor: первая выполняет реконструкцию исходных данных в 3DGS; вторая выполняет сшивку и редактирование нескольких уже реконструированных результатов 3DGS. Первая — инструмент реконструкции, вторая — инструмент редактирования.
- Lixel Studio и LCC Studio: первая выводит облако точек и Mesh, вторая выводит 3DGS. Обычно их используют вместе — одни и те же данные лазерного сканирования можно импортировать в Lixel Studio для создания облака точек и в LCC Studio для создания 3DGS, без повторной съёмки.
Справка по форматам результатов
| Расширение | Природа данных | Создающая программа | Совместимые программы |
|---|---|---|---|
| .las / .laz | Стандартное лазерное облако точек | Lixel Studio | CloudCompare, AutoCAD, Revit, SketchUp (требуется плагин) и основные программы для облаков точек |
| .ply (облако точек) | Формат облака точек | Lixel Studio | CloudCompare, Blender, MeshLab и др. |
| .ply (гауссов 3DGS) | Гауссов формат 3DGS | LCC Studio | Просмотрщики и плагины с поддержкой 3DGS; не открывается в обычных программах для облаков точек |
| .lcc / .lcc2 (SOG/SPZ) | LCC — проприетарный формат 3DGS; LCC2 — общий сжатый формат | LCC Studio | LCC Viewer, LCC SDK, LCC Editor |
| .obj + .mtl + текстура .jpg | Mesh и текстура | Lixel Studio | 3ds Max, Maya, Blender, Rhino, SketchUp и другие распространённые 3D-программы и просмотрщики |
| .osgb | Mesh и текстура | Lixel Studio | DasViewer, ContextCapture Viewer, OSGViewer, Supermap, Cesium |
| .dxf / .rcp | Формат слоёв и облаков точек Autodesk | Lixel Studio | AutoCAD, ReCap |
| .e57 | Формат облако точек + панорамное фото | Lixel Studio | ReCap |
| .usd / .usdz | Специальный формат NVIDIA Omniverse | LCC Studio | Omniverse Kit |
| 3D Tiles | Тайловый формат 3D-данных для WebGIS / цифровых двойников | LCC Studio | Cesium |
Различение двух типов файлов PLY
.ply — это общий формат-контейнер. Среди результатов XGRIDS есть два типа файлов PLY разной природы. Они имеют одно расширение, но совершенно разные внутренние структуры данных и области применения, и их нужно различать.
| Сравнение | PLY облака точек | Гауссов PLY 3DGS |
|---|---|---|
| Создающая программа | Экспортирован из Lixel Studio | Экспортирован из LCC Studio |
| Внутренняя структура данных | Каждая запись — точка с координатами и цветом (x, y, z, r, g, b) | Каждая запись — гауссова примитива с положением, масштабом, ориентацией и коэффициентами сферических гармоник |
| Обычная программа для облаков точек (например, CloudCompare) | Нормально открывает и отображает цветное облако точек высокой плотности | Открывает с большим расстоянием между точками, низкой плотностью |
| Просмотрщик 3DGS | Завершается ошибкой при импорте | Выполняет рендеринг сцены 3DGS |
| Размер файла | Относительно большой | Относительно малый |
Как их различить
- По программе экспорта: экспортированный Lixel Studio — это PLY облака точек, и его импорт в LCC Studio завершится неудачей; экспортированный LCC Studio — это PLY 3DGS, и его импорт в Lixel Studio позволяет отрендерить его как реалистичную сцену.
- По размеру файла: PLY 3DGS одной и той же сцены заметно меньше PLY облака точек.
- По назначению: предназначенный для геодезии/моделирования, BIM или обмена форматами должен быть PLY облака точек; предназначенный для отображения и визуальной презентации должен быть PLY 3DGS.
Типичные сценарии рабочего процесса
Сдача только измерительного облака точек, для работы BIM или CAD
Применимые сценарии: съёмка зданий, Scan-to-BIM, приёмка по факту, съёмка рельефа.
Рабочий процесс обработки:
- Выполните съёмку на объекте с помощью K1 / K2 / L2 Pro / L3.
- Импортируйте исходные данные на рабочую станцию по USB-кабелю.
- Выполните SLAM-картографирование и постобработку облака точек в Lixel Studio, выводя формат .las или создавая формат .obj / .osgb.
- Импортируйте в стороннее ПО (Revit, AutoCAD, SketchUp, CloudCompare и др.) для последующей работы.
Примечания:
- Абсолютные координаты можно получить только включив RTK во время съёмки и выполняя запись согласно спецификации; иначе результат имеет только относительные координаты.
- Стремитесь к замыканию начала и конца в конце съёмки (возврат в пределах 1 м от начальной точки), чтобы оптимизация замыкания контура подавила накопленную погрешность.
- Проекты, требующие относительной точности 5 мм, должны использовать результаты постобработки и не должны заменять их прямым облаком точек в реальном времени.
Сдача только 3DGS, для отображения или кинопревизуализации
Применимые сценарии: показ недвижимости, презентация шоу-рума, культурно-туристические выставочные залы, поиск локаций для съёмок.
Вариант A: использовать PortalCam P1 (рекомендуется)
- Выполните съёмку с помощью LCC Scan App.
- Выполните реконструкцию 3DGS в LCC Studio, выводя .lcc или PLY 3DGS.
- Поделитесь в вебе через LCC Scene Editor или интегрируйте в приложение платформы разработки через SDK.
Вариант B: использовать серии K / L
- Выполните съёмку с помощью Lixel Go App.
- Выполните реконструкцию 3DGS в LCC Studio.
Совет по выбору варианта: когда нужны только результаты 3DGS, рабочий процесс PortalCam P1 самый короткий и эффективный. Если проект уже требует вывода облака точек, серии K / L могут дополнительно вывести 3DGS из тех же данных, без необходимости покупки дополнительных устройств.
Сдача облака точек, Mesh и 3DGS из одной съёмки
Применимые сценарии: проекты, требующие комплексной сдачи, например сдача геодезических результатов, документации по факту и моделей цифрового двойника вместе. L3 — рекомендуемая модель для этого сценария.
Рабочий процесс обработки:
- Выполните одну съёмку на объекте с помощью L3.
- Импортируйте исходные данные в Lixel Studio, выводя облако точек (.las) и Mesh (.obj).
- Импортируйте те же исходные данные в LCC Studio, выводя 3DGS (.lcc или PLY 3DGS).
Примечание: одни и те же исходные данные съёмки можно импортировать в две программы по отдельности для обработки, без повторной съёмки.
Слияние многосегментных данных
Вариант слияния многосегментных данных зависит от источника данных и условий съёмки и делится на четыре случая.
| Случай | Условия съёмки | Вариант слияния |
|---|---|---|
| Та же модель устройства, с RTK | Все сегменты включены, с хорошим приёмом GNSS RTK | Map Fusion в Lixel Studio / LCC Studio (автоматическая привязка по координатам) |
| Та же модель устройства, без RTK | Посегментная съёмка, со связующими точками одного имени между соседними сегментами | Map Fusion в Lixel Studio / LCC Studio (автоматическая привязка по одноимённым точкам) |
| Та же модель устройства, без RTK | Посегментная съёмка, без одноимённых связующих точек между соседними сегментами, с перекрывающейся траекторией (10 м) | Map Fusion без связующих точек в Lixel Studio (привязка по признакам выделенной зоны) |
| Воздушные и наземные данные | K / L + дрон нуждаются в хорошем приёме GNSS RTK; камера P1 + дрон не нуждаются в RTK | Рабочий процесс слияния воздушных и наземных карт в LCC Studio (см. «Рабочий процесс слияния воздушных и наземных карт») |
| Гауссовы результаты из разных источников или разных типов | Например, две уже реконструированные сцены 3DGS | Ручная сшивка в LCC Model Editor |
Импорт результатов в Unity / Unreal / Web / Mobile / VR
| Целевая платформа | Соответствующий SDK | Входной формат |
|---|---|---|
| Unity (настольные и мобильные) | LCC Unity SDK | .lcc или PLY 3DGS |
| Unreal | LCC Unreal SDK | .lcc или PLY 3DGS |
| Веб-браузер | LCC Web SDK | .lcc или PLY 3DGS |
| VR (Pico4 Ultra, Quest3) | LCC Unity SDK | .lcc или PLY 3DGS |
Примечания:
- LCC Unity SDK не поддерживает сборку WebGL. Веб-потребности должны использовать LCC Web SDK и не могут быть реализованы через Unity WebGL.
- Результаты облака точек и Mesh не проходят через SDK XGRIDS. Такие результаты интегрируются через соответствующие плагины импорта в стороннем ПО.
Разъяснение распространённых заблуждений
Заблуждение 1: «PortalCam P1 может выводить лазерное облако точек».
Это неверно. PortalCam P1 — пространственная камера; его снятые данные могут быть реконструированы только в результаты 3DGS через LCC Studio и не могут быть преобразованы в лазерное облако точек, пригодное для инженерной геодезии. Проекты с требованиями к облаку точек должны использовать K1 / K2 / L2 Pro / L3.
Заблуждение 2: «Нужно выбирать формат LCC во время съёмки».
На этапе съёмки формат результата выбирать не нужно. Во время съёмки устройство хранит только исходные данные; LCC — это формат результата, создаваемый в LCC Studio на этапе постобработки, и он не связан с настройками этапа съёмки.
Заблуждение 3: «Решение вычисляется на устройстве».
Это неверно. Данные прямого вывода устройства проходят преобразование координат и цветопередачу, но SLAM-картографирование, удаление динамических объектов и реконструкция 3DGS выполняются на рабочей станции в Lixel Studio или LCC Studio.
Заблуждение 4: «3DGS — это облако точек».
Эти понятия различаются по природе. 3DGS (3D Gaussian Splatting) выражает сцену ориентированными гауссовыми примитивами и служит для воспроизведения визуального облика, а не для инженерной геодезии. Облако точек состоит из независимых точек, каждая из которых содержит информацию о координатах и цвете (x, y, z, r, g, b), и может использоваться для инженерной геодезии. Хотя оба могут храниться с расширением .ply, их внутренние структуры данных совершенно различны.
Заблуждение 5: «Для съёмки L3 не нужен телефон».
Это неверно. Активация L3 требует приложения и сетевого подключения. Кроме того, во время записи телефон должен обеспечивать стабильную сеть точки доступа для поддержания входа в Cors.
Заблуждение 6: «LCC Scan App — это специальное приложение для съёмки LCC».
Это неверно. LCC Scan App — это мобильное приложение управления съёмкой, предназначенное для PortalCam P1; общая программа записи для серий K / L — Lixel Go, и записанные с её помощью исходные данные тоже можно напрямую использовать для реконструкции моделей LCC.
Заблуждение 7: «Многосегментные данные съёмки можно слить напрямую в LCC Studio».
Это зависит от случая. Для многосегментных данных одной модели устройства, когда у всех сегментов включён RTK или для соседних сегментов данных размещены одноимённые связующие точки, в LCC Studio можно использовать Map Fusion; без RTK и связующих точек обработка, скорее всего, завершится ошибкой или даст смещённое слияние.
Глоссарий
- SLAM (Simultaneous Localization and Mapping): технология одновременной локализации и картографирования.
- 3DGS (3D Gaussian Splatting): технология представления 3D-сцены визуального качества, выражающая облик сцены гауссовыми примитивами.
- Mesh: 3D-модель-сетка, состоящая из треугольных граней и текстур.
- LCC (Lixel CyberColor): технологический бренд 3DGS от XGRIDS.
- RTK (Real-Time Kinematic): технология кинематического дифференциального позиционирования по фазе несущей в реальном времени, используемая для получения абсолютных координат после постобработки.
- Замыкание контура (Loop Closure): распространённый в SLAM метод, исправляющий накопленную погрешность дрейфа путём распознавания уже отсканированных участков.
- Сопоставление без связующих точек: метод последующей привязки, предоставляемый Lixel Studio, который выполняет жёсткое выравнивание многосегментных данных по характерным точкам выделенной зоны.