
Рекомендации по планированию маршрута для типовых сцен
Для разных сцен требуются разные маршруты. В этом разделе даны рекомендации по планированию маршрута для распространенных наружных и внутренних сцен.
Общие принципы выбора маршрута
- Обеспечьте как можно более богатый набор наблюдений во время сканирования.
- Не сканируйте непрерывно только новые участки; при необходимости проходите замыкания петли.
- Сводите к минимуму влияние движущихся объектов.
Наружные сцены
Типовые сцены: парки, кампусы, группы зданий и т. д.
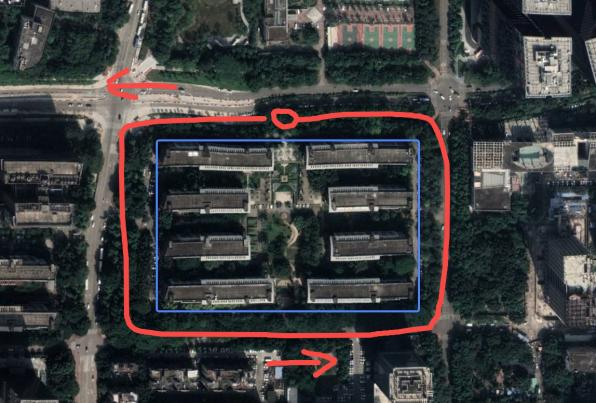
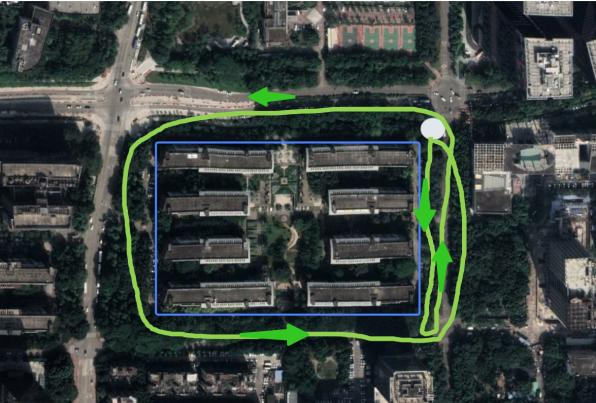
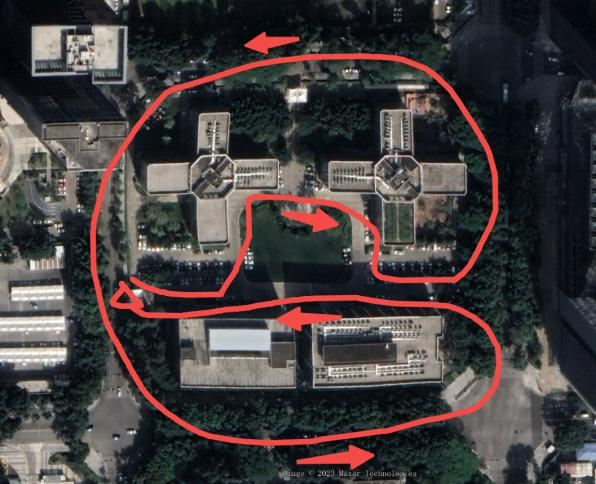
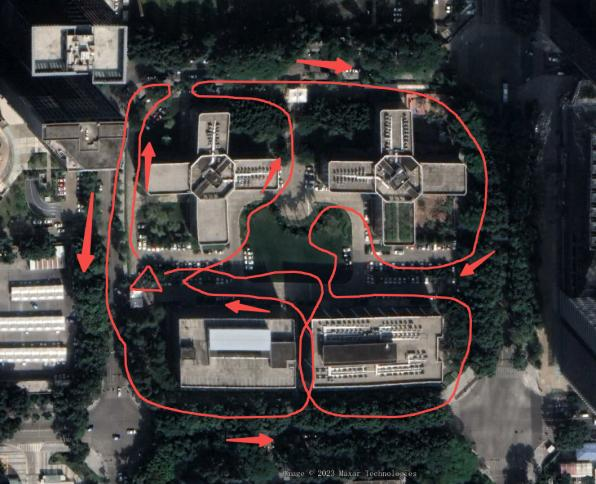
Сцены с богатой текстурой
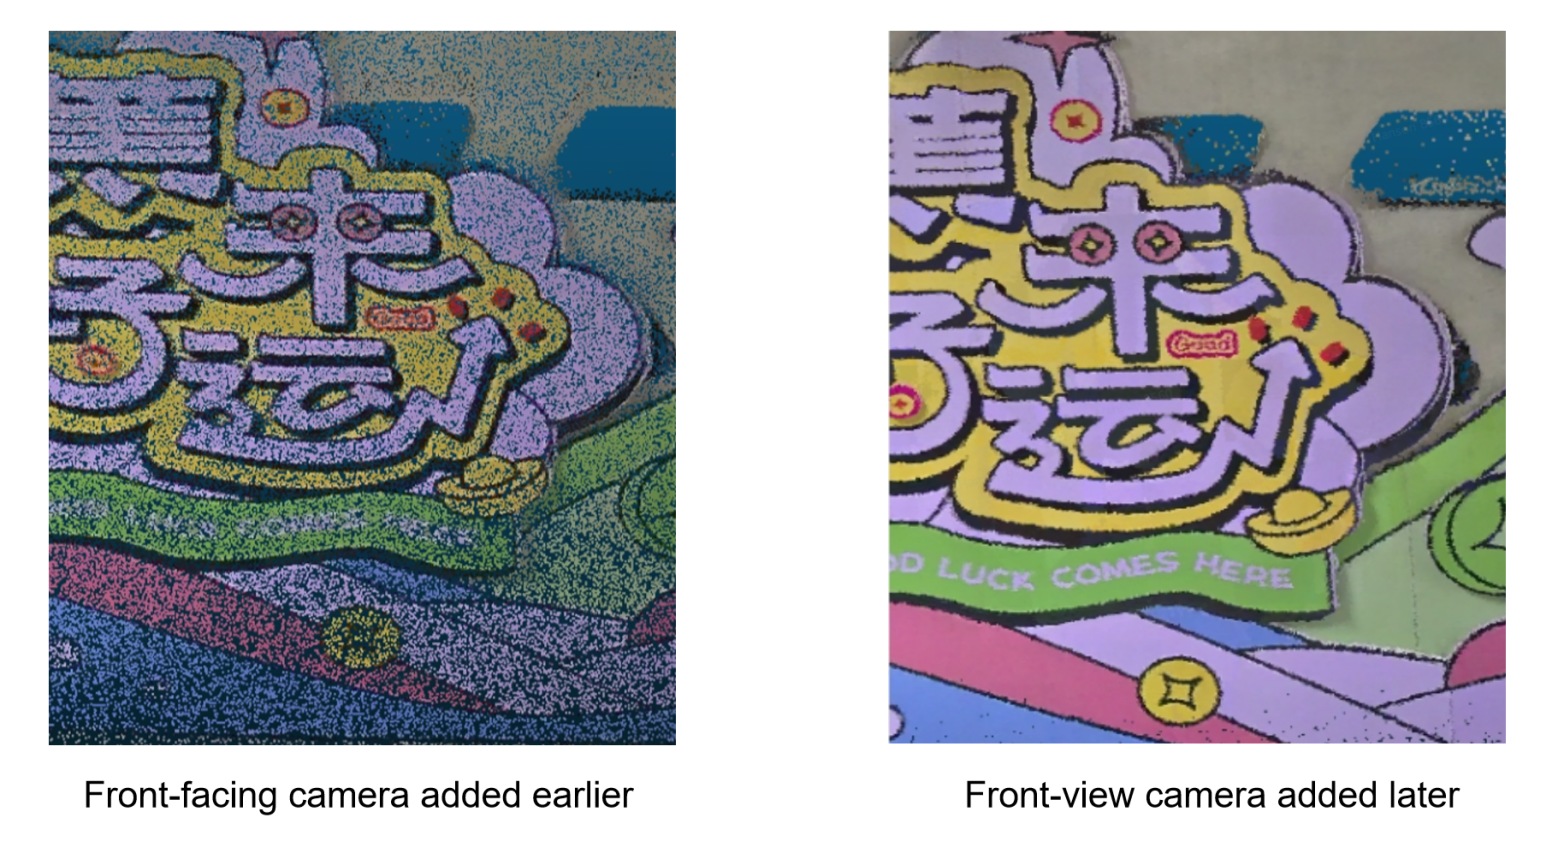
- При обилии текстур и надписей направьте фронтальную камеру на область сканирования и сканируйте зигзагом в форме буквы «U» сверху вниз и снизу вверх. Рекомендуемая скорость сканирования сцены ≤ 1.0 м/с, скорость HD-сканирования ≤ 0.5 м/с; расстояние до объекта — около 0.5–1 м.
- Маркеры на земле: наклоните устройство вниз под небольшим углом (менее 30°) для HD-сканирования.
Совет
Сначала отсканируйте сцену целиком, затем дополните локальные детали, используя фронтальную камеру для устранения слепых зон.
Внутренние сцены
В качестве примера взят обычный офис.
Планирование маршрута
- Как и в многоуровневом крытом паркинге, сканируйте сверху вниз змейкой.
- Используйте тот же способ отметки контрольных точек, что и в сцене с паркингом, выбирая контрольные точки с абсолютными координатами и ключевые зоны.
Вход и выход через дверные проемы
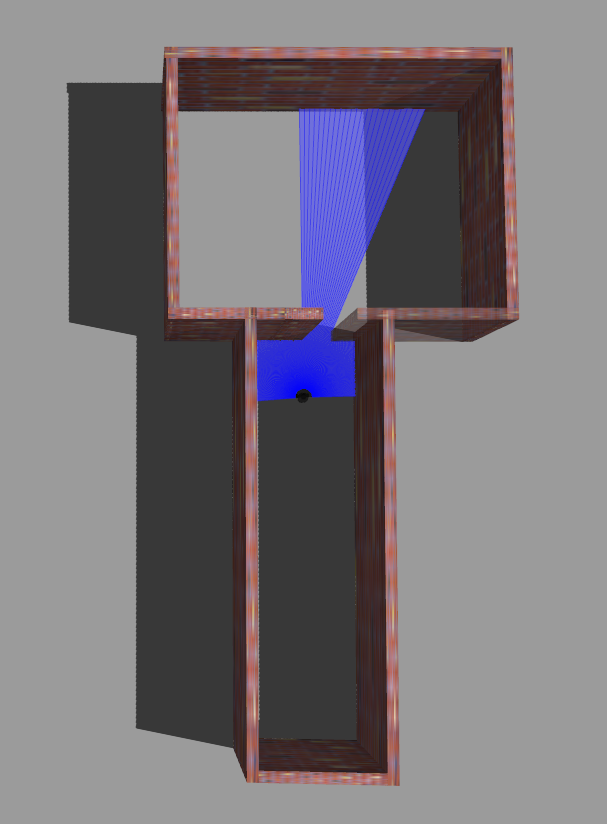
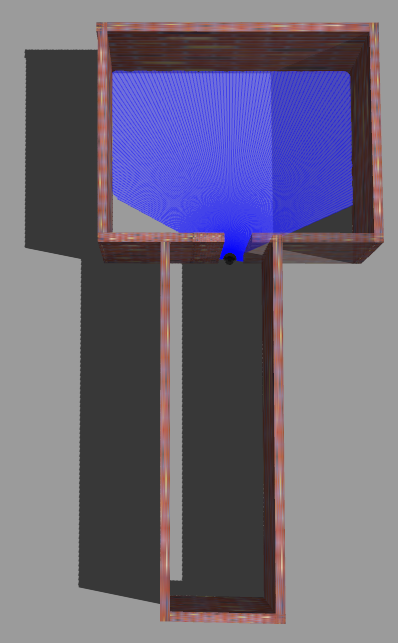
- Неправильный пример: при входе прямо лазерные облака точек внутри и снаружи теряют общее поле зрения и опорные объекты, из-за чего данные искажаются.
- Правильный пример: входите боком, чтобы лазерное облако точек внутри помещения и область сканирования до входа имели общее поле зрения, — так данные внутри и снаружи лучше стыкуются.
Прохождение углов
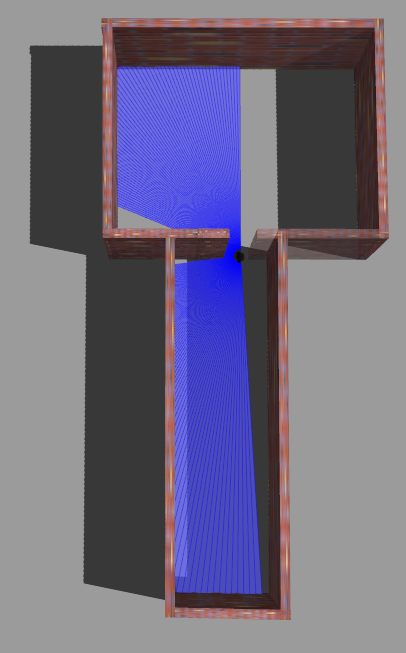
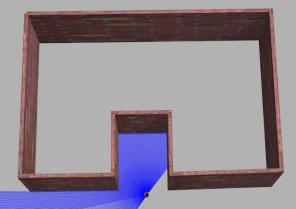
- Неправильный пример: при движении прямо теряется поле зрения нижней левой стены, у лазерного облака точек не остается опорных объектов, и оно может получиться неточным.
- Правильный пример: при повороте за угол разворачивайте корпус под углом, чтобы лазер одновременно сканировал нижнюю левую стену и контур справа, — так данные лучше стыкуются.
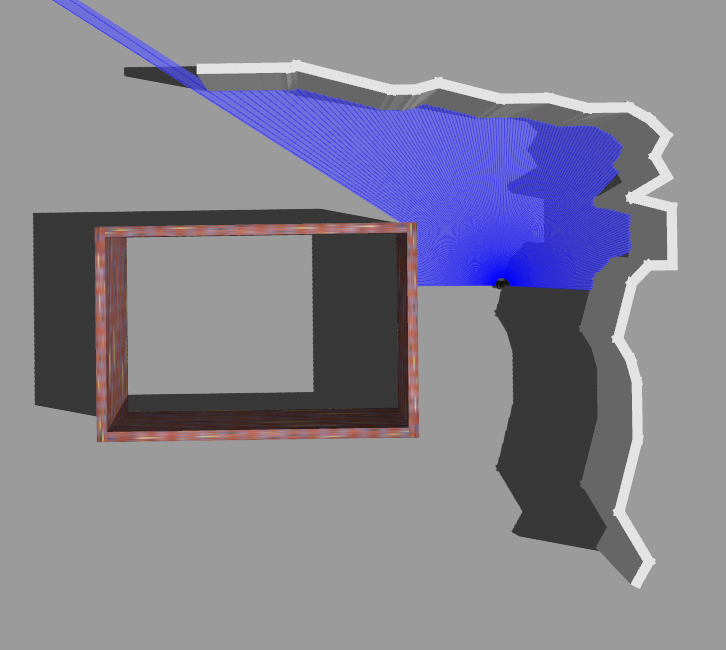
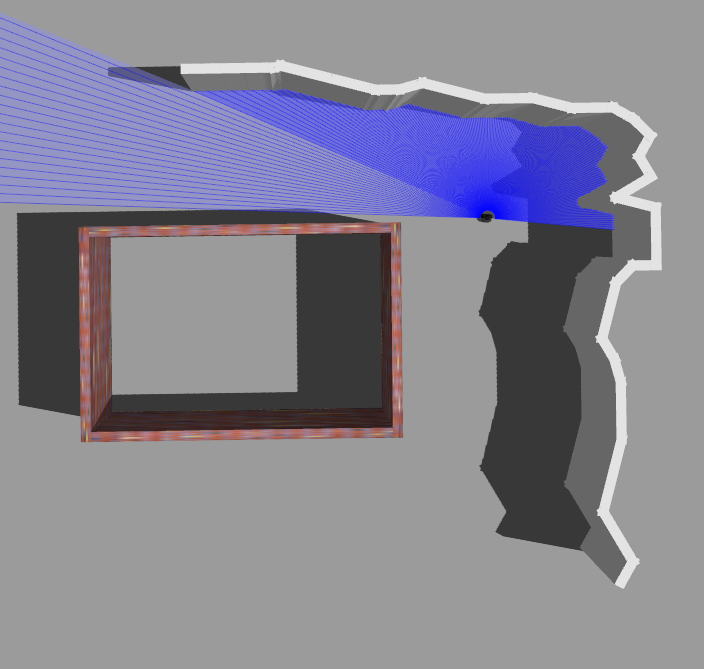
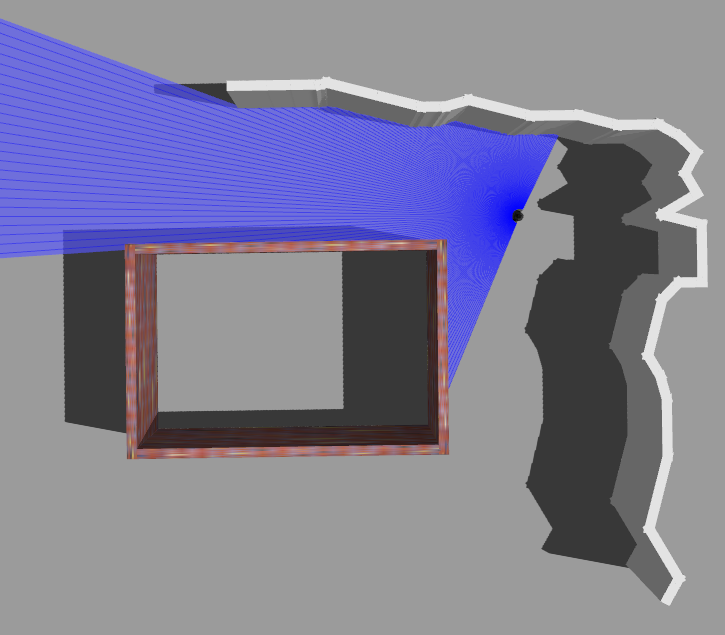
Вход и выход в узких пространствах
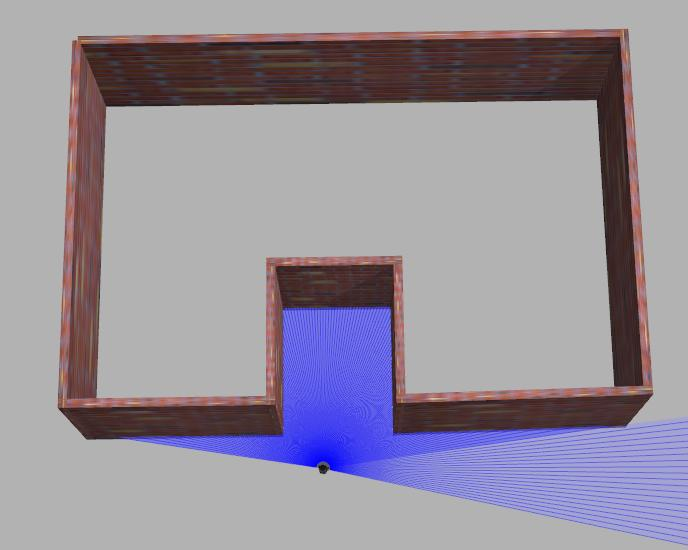
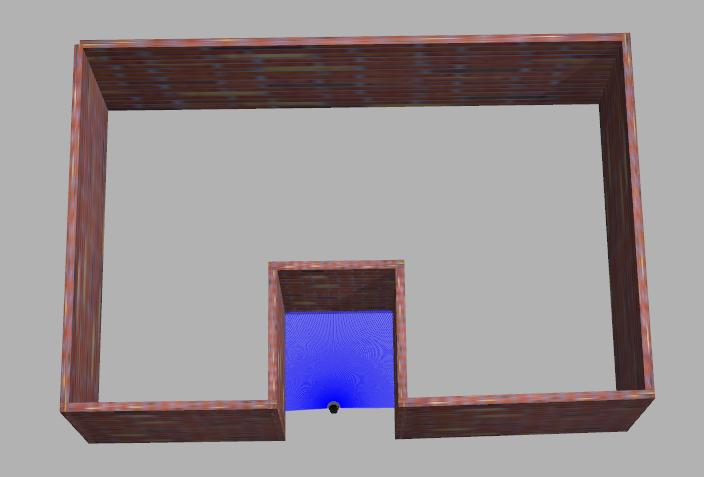
При выходе после сканирования узкого пространства проверьте, достаточно ли было опорных объектов во время сканирования и четко ли выражены структурные признаки. Если оба условия не выполнены, при выходе по возможности направляйте поле зрения на участки с хорошими структурными признаками и избегайте резкой смены обзора.
- Неправильный пример: разворот на месте для выхода приводит к нехватке опорных объектов и недостаточным ограничениям по структурным признакам.
- Правильный пример: выходите задним ходом или боком.
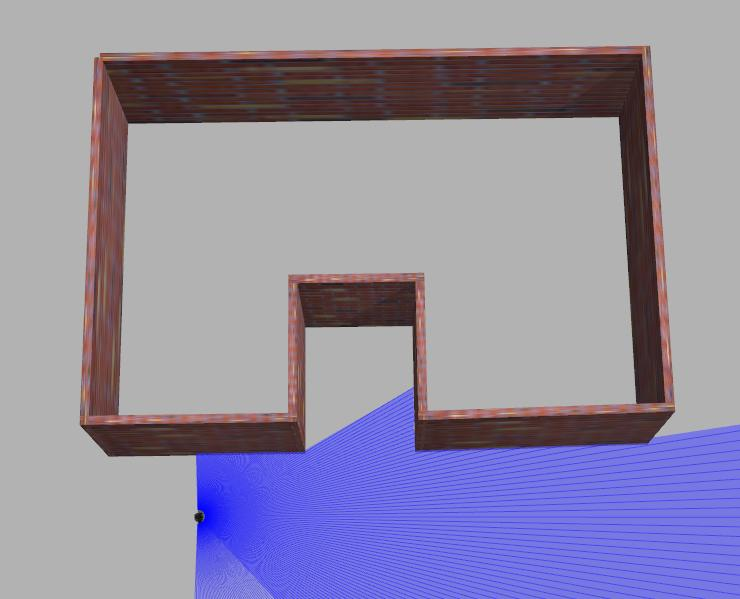
Потолок и пол
В узких зонах из-за ограничений угла обзора LiDAR (FOV) слегка наклоняйте устройство (< 30°).
В стесненных сценах можно медленно наклонить устройство (> 30° и < 60°, не более 30 секунд), оставаясь относительно неподвижным, чтобы дополнительно отсканировать пол или потолок.