
Recommandations de planification de trajet pour les scènes types
Chaque scène a ses propres exigences de trajet. Ce chapitre propose des recommandations de planification de trajet pour les scènes extérieures et intérieures courantes.
Principes généraux de trajet
- Veillez à obtenir des observations aussi riches que possible pendant la numérisation.
- Évitez de numériser en continu uniquement de nouvelles zones ; effectuez des fermetures de boucle lorsque c’est approprié.
- Réduisez au minimum l’influence des objets en mouvement.
Scènes extérieures
Scènes types : parcs, campus, ensembles de bâtiments, etc.
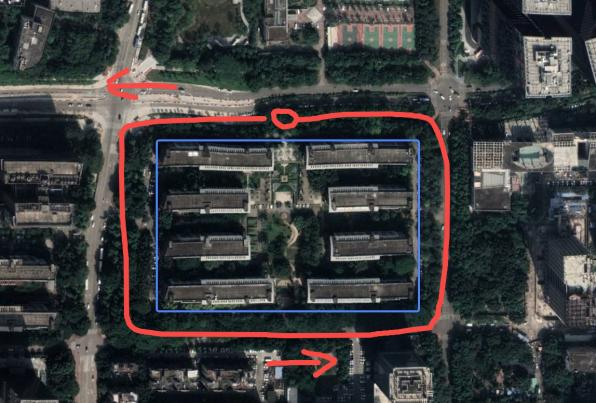
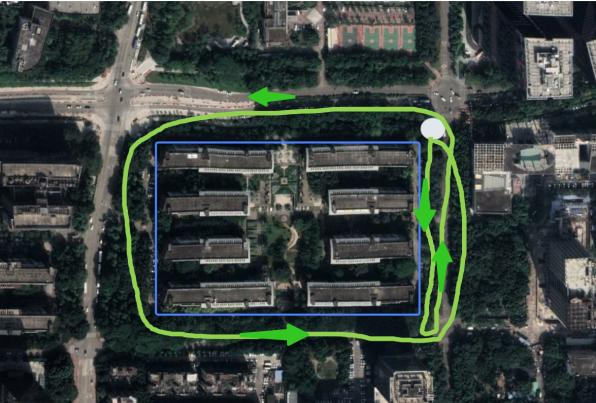
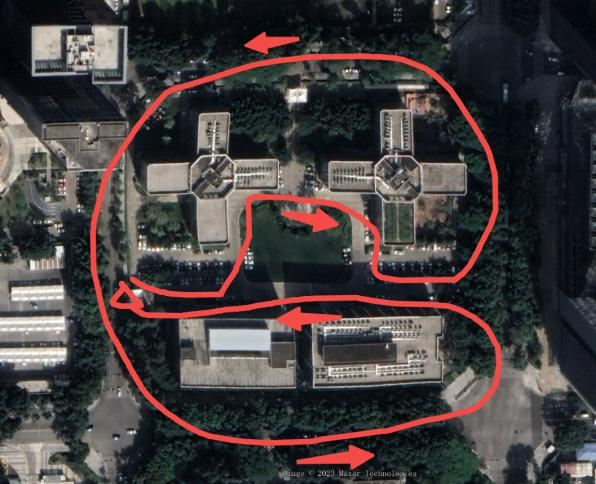
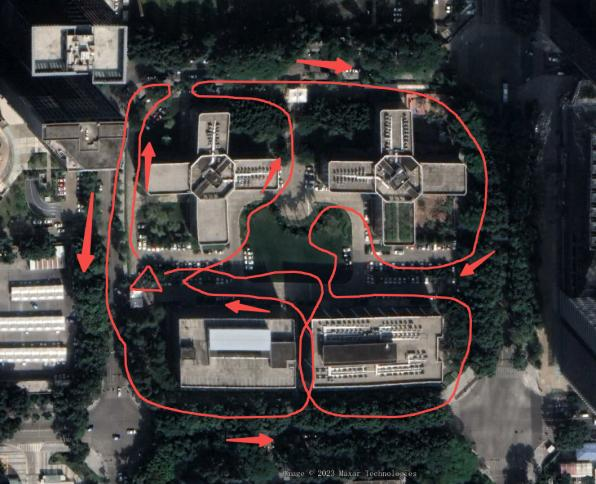
Scènes riches en textures
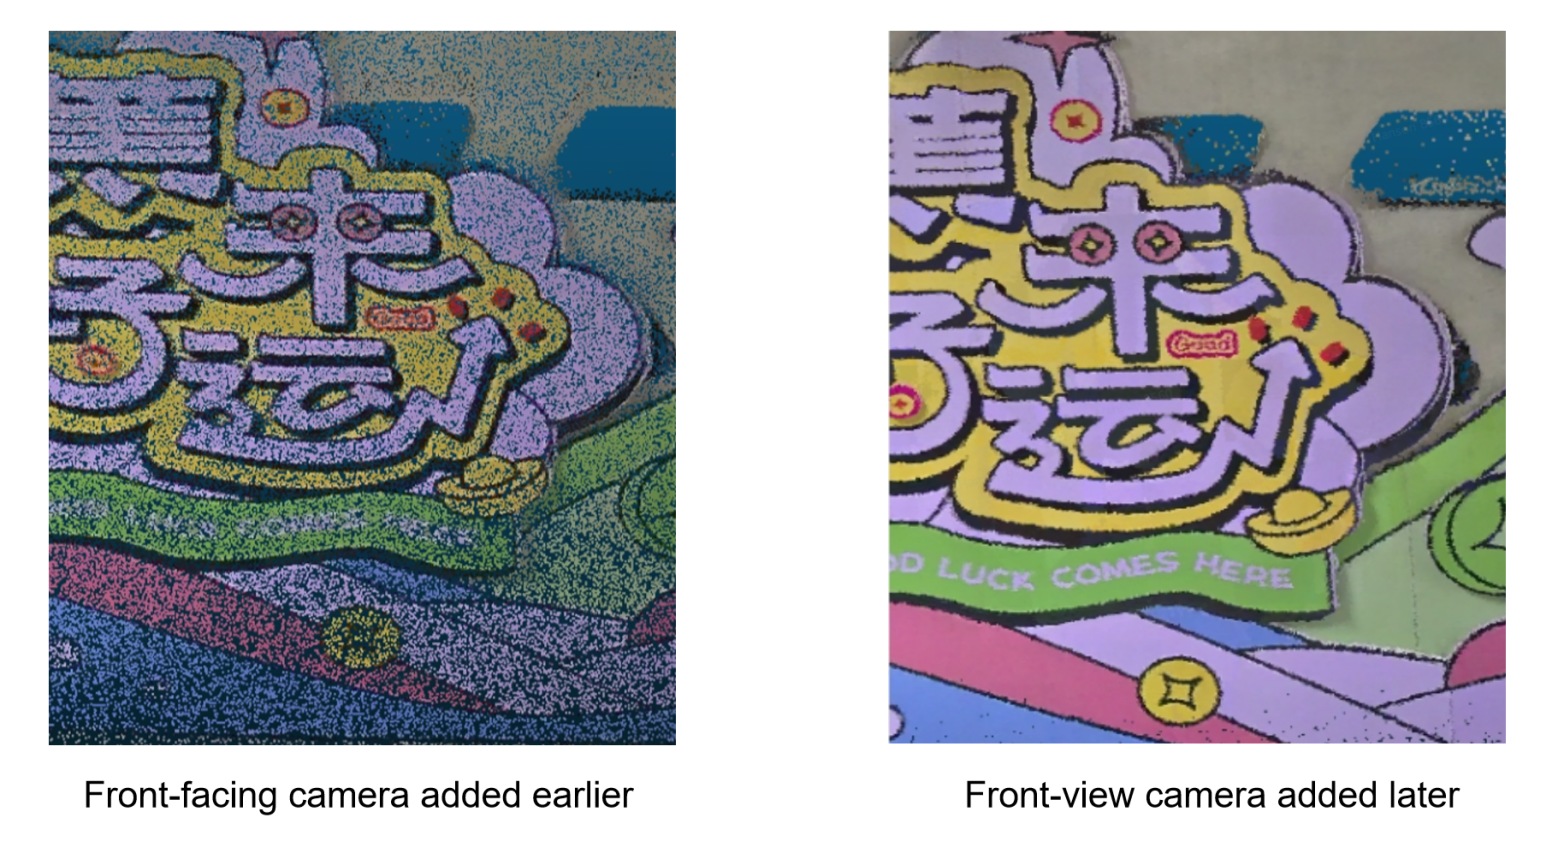
- Lorsque les informations de texture et de texte sont abondantes, orientez la caméra frontale vers la zone à numériser et numérisez selon un motif en « U » vertical. Vitesse de numérisation recommandée pour la scène : ≤ 1.0 m/s ; vitesse de numérisation HD : ≤ 0.5 m/s, en gardant environ 0.5 à 1 m de distance de la cible.
- Repères au sol : inclinez l’appareil vers le bas selon un petit angle (inférieur à 30°) pour une numérisation HD.
Conseil
Numérisez d’abord l’ensemble de la scène, puis complétez les détails locaux, en utilisant la caméra frontale pour combler les angles morts.
Scènes intérieures
Prenons l’exemple d’un bureau ordinaire.
Planification du trajet
- Comme dans un parking intérieur à plusieurs niveaux, numérisez de haut en bas selon un parcours en serpentin.
- Utilisez la même méthode de marquage des points de contrôle que pour la scène du parking, en choisissant des points de contrôle en coordonnées absolues et les zones principales.
Entrée et sortie par une porte
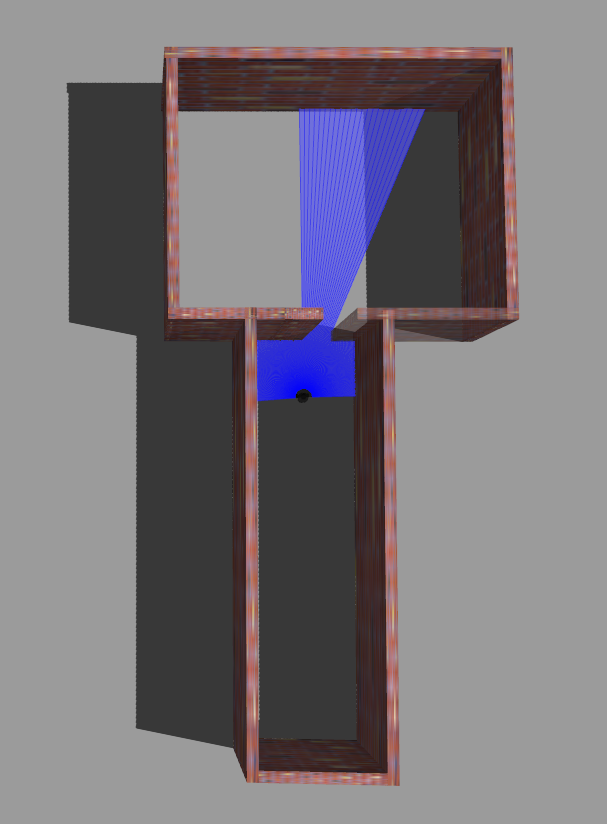
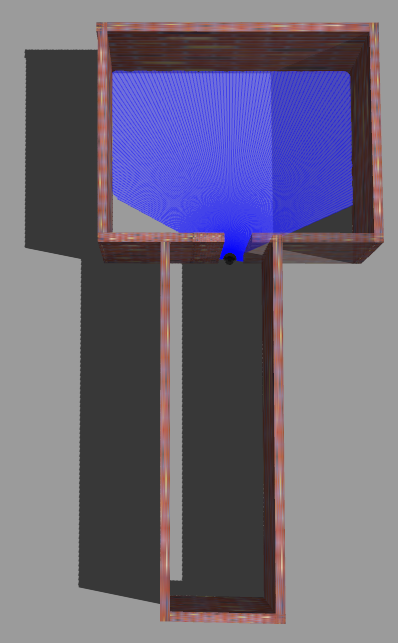
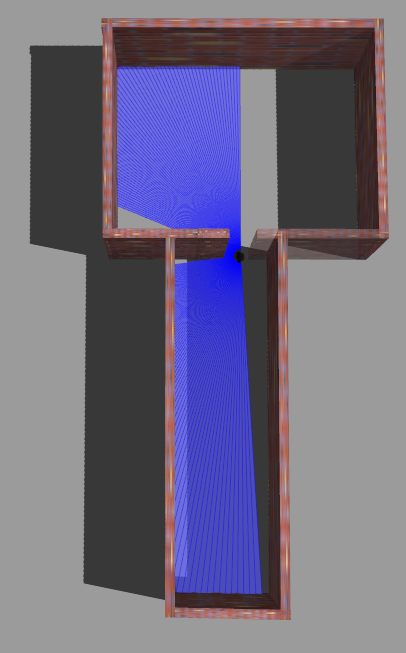
- Exemple incorrect : entrer de face fait que les nuages de points laser intérieur et extérieur perdent leur champ de vision commun et leurs objets de référence, ce qui fausse les données.
- Exemple correct : entrez de côté afin que le nuage de points laser intérieur et la zone numérisée avant l’entrée partagent un champ de vision, ce qui relie mieux les données intérieures et extérieures.
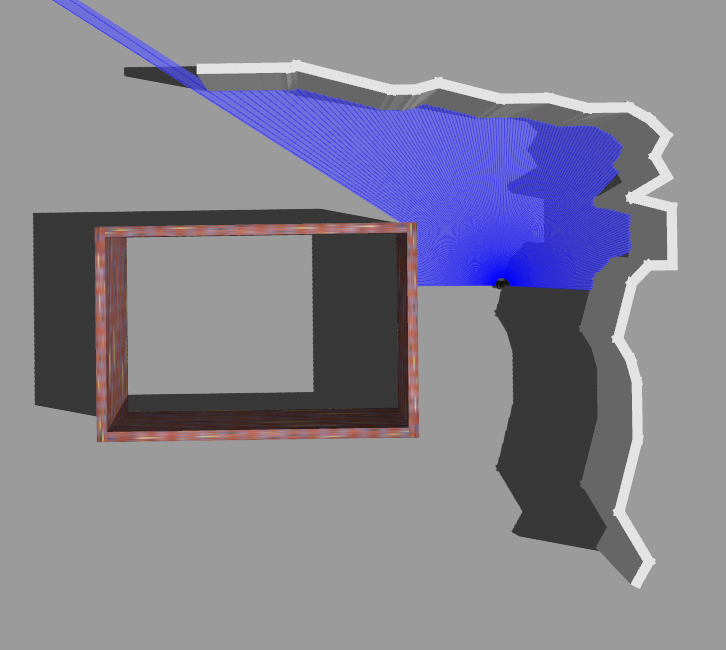
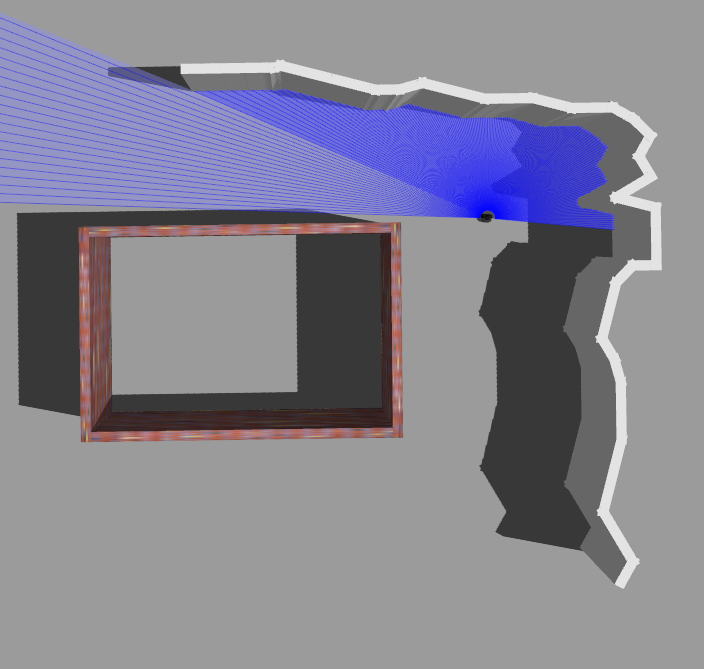
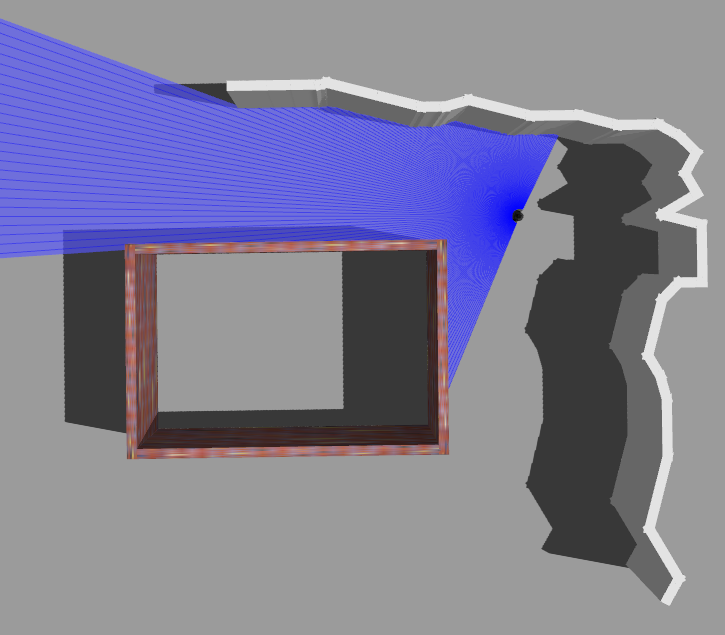
Passage des angles
- Exemple incorrect : avancer tout droit fait perdre la vue du mur en bas à gauche ; le nuage de points laser n’a alors plus d’objets de référence et risque d’être imprécis.
- Exemple correct : pivotez le corps en biais dans les angles afin que le laser balaie en même temps le mur en bas à gauche et le contour du côté droit, ce qui relie mieux les données.
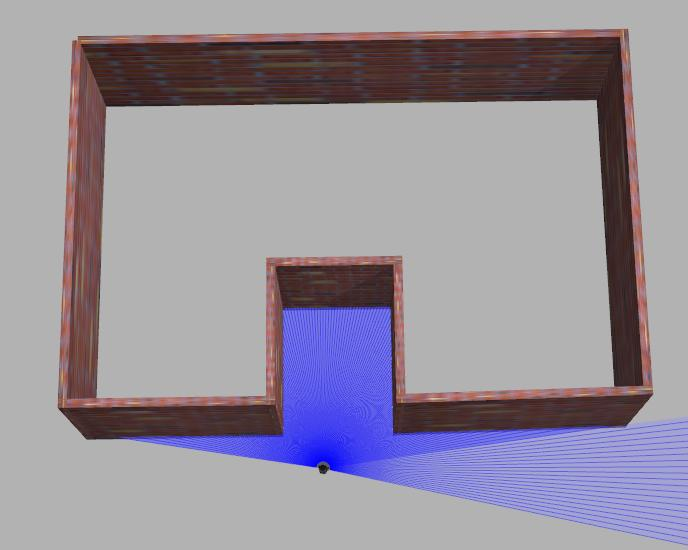
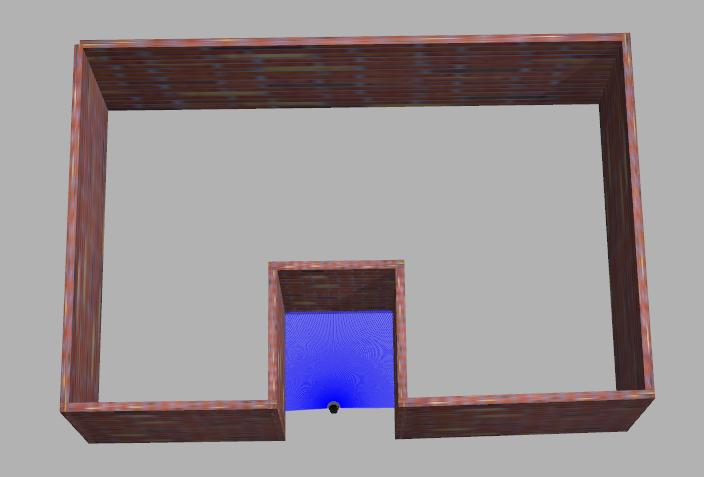
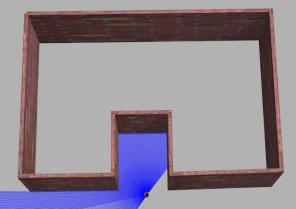
Entrée et sortie des espaces étroits
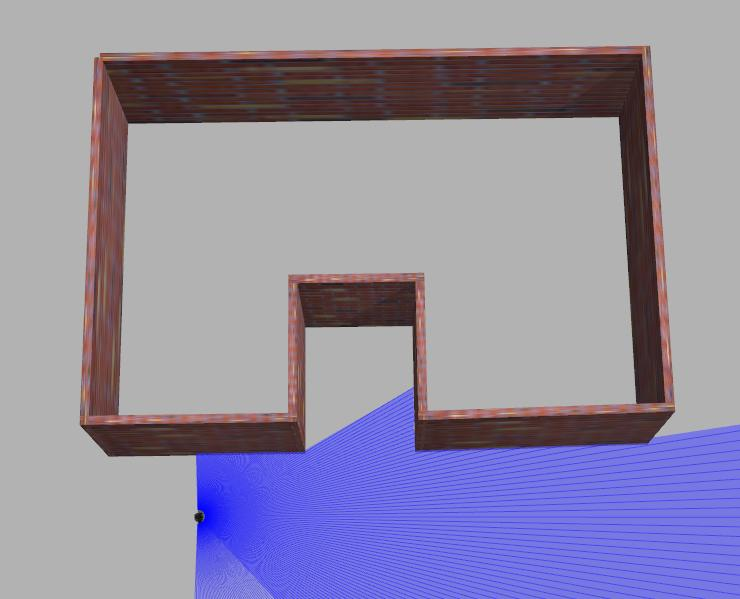
Lorsque vous sortez d’un espace étroit après l’avoir numérisé, vérifiez pendant la numérisation qu’il y a suffisamment d’objets de référence et que les caractéristiques structurelles sont nettes. Si ces deux conditions ne sont pas remplies, orientez autant que possible le champ de vision vers des zones aux bonnes caractéristiques structurelles lors de la sortie, et évitez les grands changements de vue.
- Exemple incorrect : faire demi-tour directement pour sortir entraîne un manque d’objets de référence et des contraintes de caractéristiques structurelles insuffisantes.
- Exemple correct : sortez en reculant ou de côté.
Plafond et sol
Dans les zones étroites, en raison des limites du champ de vision du LiDAR, inclinez l’appareil de façon appropriée (< 30°).
Dans les scènes contraintes, vous pouvez incliner lentement l’appareil (> 30° et < 60°, pendant 30 secondes au maximum) en restant relativement immobile, afin de compléter la numérisation du sol ou du plafond.