
Annexe
Ce chapitre présente les caractéristiques techniques du Lixel L3 et les consignes de rangement.
Caractéristiques techniques
| Catégorie | Élément | Lixel L3 (16 / 32 canaux) |
|---|---|---|
| Matériel | Dimensions | 206mm × 107mm × 329mm |
| Consommation électrique | <30W | |
| Poids [1] | Environ 2.5 kg | |
| Interface de données | USB 3.1 Gen2 | |
| Stockage interne | UFS 1TB | |
| Module RTK | Pris en charge (intégré) | |
| WiFi | 802.11 a/b/g/n/ac/ax 2.400 GHz – 2.4835 GHz 5.15 GHz – 5.850 GHz | |
| Bluetooth | Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz | |
| Boîtier | Alliage d’aluminium | |
| Autonomie totale | 100 min | |
| Environnement d’utilisation | Température de fonctionnement | -20℃ à 50℃ |
| Indice de protection | IP54 | |
| Batterie | Tension de la batterie | 14.4V |
| Capacité de la batterie | 3350 mAh | |
| Écran | Taille | 4.3" TFT |
| Luminosité | Jusqu’à 1,000 nits | |
| Résolution | 480 × 800 | |
| Module GNSS de qualité topographique | Signaux suivis | BDS B1I, B3I, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A |
| Précision | Planimétrique : 0.8 cm + 1 ppm Altimétrique : 1.5 cm + 1 ppm | |
| Gain maximal | 4.0dBi | |
| Couverture en azimut | 360° | |
| Impédance | 50 Ω | |
| Polarisation | Circulaire droite (RHCP) | |
| Rapport axial | ≤3dB | |
| ROS de sortie (VSWR) | ≤2.0 | |
| Module LiDAR | Classe laser | Classe 1 (905nm) |
| Portée | 0.7 – 120m | |
| Champ de vision | 360° × 270° | |
| Numérisation | Mobile | |
| Fréquence des points | 320,000 / 640,000 pts/s | |
| Canaux LiDAR | 16 / 32 | |
| Module de vision | Caméra frontale | 1 |
| Champ de vision de la caméra frontale | 100° × 75° | |
| Caméras panoramiques | 2 | |
| Champ de vision des caméras panoramiques | 200° × 200° | |
| Résolution des caméras | 4096 × 3072 | |
| Taille du capteur CMOS | 1/1.3” | |
| Obturateur | Obturateur roulant | |
| HDR [2] | DCG HDR | |
| Précision | Précision relative après post-traitement (1σ) [3] | 5 mm (environnement de test de 500 m²) |
| Épaisseur du nuage de points après post-traitement [4] | ≤ 5mm | |
| Précision absolue, altimétrique (RMSE) [5] | 2 cm | |
| Précision absolue, planimétrique (RMSE) [5] | 2 cm | |
| Répétabilité [5] | 2 cm | |
| Précision relative en temps réel [6] | 1 cm | |
| Précision absolue en temps réel, altimétrique (RMSE) [7] | 2.5 cm | |
| Précision absolue en temps réel, planimétrique (RMSE) [7] | 2.5 cm | |
| Mise à niveau (avec fusion RTK) [8] | 0.005° | |
| Mise à niveau (sans fusion RTK) [9] | 0.02° | |
| Fonctions en temps réel | Suppression des objets dynamiques par IA | Pris en charge |
| Filtrage du bruit par IA | Pris en charge | |
| Nuage de points en couleurs réelles | Pris en charge | |
| Positionnement assisté par vision | Pris en charge | |
| Fonctions sur l’appareil | Système d’assistance à la numérisation (contrôle qualité en temps réel) | Pris en charge |
| Aperçu panoramique des POI | Pris en charge | |
| Aperçu du modèle | Pris en charge | |
| Mesure sur le modèle | Pris en charge | |
| Fonctions de post-traitement | Amélioration locale du nuage de points | Pris en charge |
| Fusion cartographique sans point de contrôle | Pris en charge | |
| Cartographie stable dans les environnements peu structurés | Pris en charge | |
| Post-traitement PPK | Pris en charge | |
| Protection de la vie privée par IA | Pris en charge | |
| Superposition de nuages de points | Pris en charge | |
| Reconstruction LCC (3DGS) de scène unique | Pris en charge | |
| Reconstruction 3D réaliste en Mesh | Pris en charge | |
| Calcul et comparaison du volume de stocks | Pris en charge | |
| Fusion et ajustement de sessions multiples | Pris en charge | |
| Formats de sortie | Nuage de points | .las .rcp .e57 .ply .ilas |
| Images | .jpg | |
| Mesh | .osgb .obj | |
| 3DGS | .lcc2 .lcc .ply | |
| Autres | 3D Tiles (.3tz), .usd | |
| Accessoires | Socle | Standard |
| Station de charge | Standard | |
| Mallette rigide portable avec système de sac à dos | Standard | |
| Support de maintien | En option |
[1] Batterie incluse ; autres composants non inclus.
[2] Le DCG HDR étend la plage dynamique du capteur et préserve les détails à la fois dans les hautes lumières et dans les ombres.
[3] Mesuré dans un environnement de test dédié de 500 m² ; précision indiquée à 1σ. Pour plus de détails sur l’environnement de test et les indicateurs de précision, consultez notre livre blanc.
[4] Épaisseur planimétrique du nuage de points sur un parcours à pied de 10 m.
[5] Mesuré en ciel dégagé, sans effets de trajets multiples, avec une géométrie GNSS optimale et des conditions atmosphériques favorables.
[6] Mesuré en conditions de laboratoire ; les performances réelles peuvent varier.
[7] Mesuré en ciel dégagé, sans effets de trajets multiples, avec une géométrie GNSS optimale et des conditions atmosphériques favorables. WGS 84 et CGCS2000 uniquement.
[8] Mesuré en ciel dégagé, sans effets de trajets multiples, avec une géométrie GNSS optimale et des conditions atmosphériques favorables. Les performances réelles peuvent varier.
[9] Mesuré en conditions de laboratoire dans une scène de 2,000 m² sans fusion RTK ; les performances réelles peuvent varier.
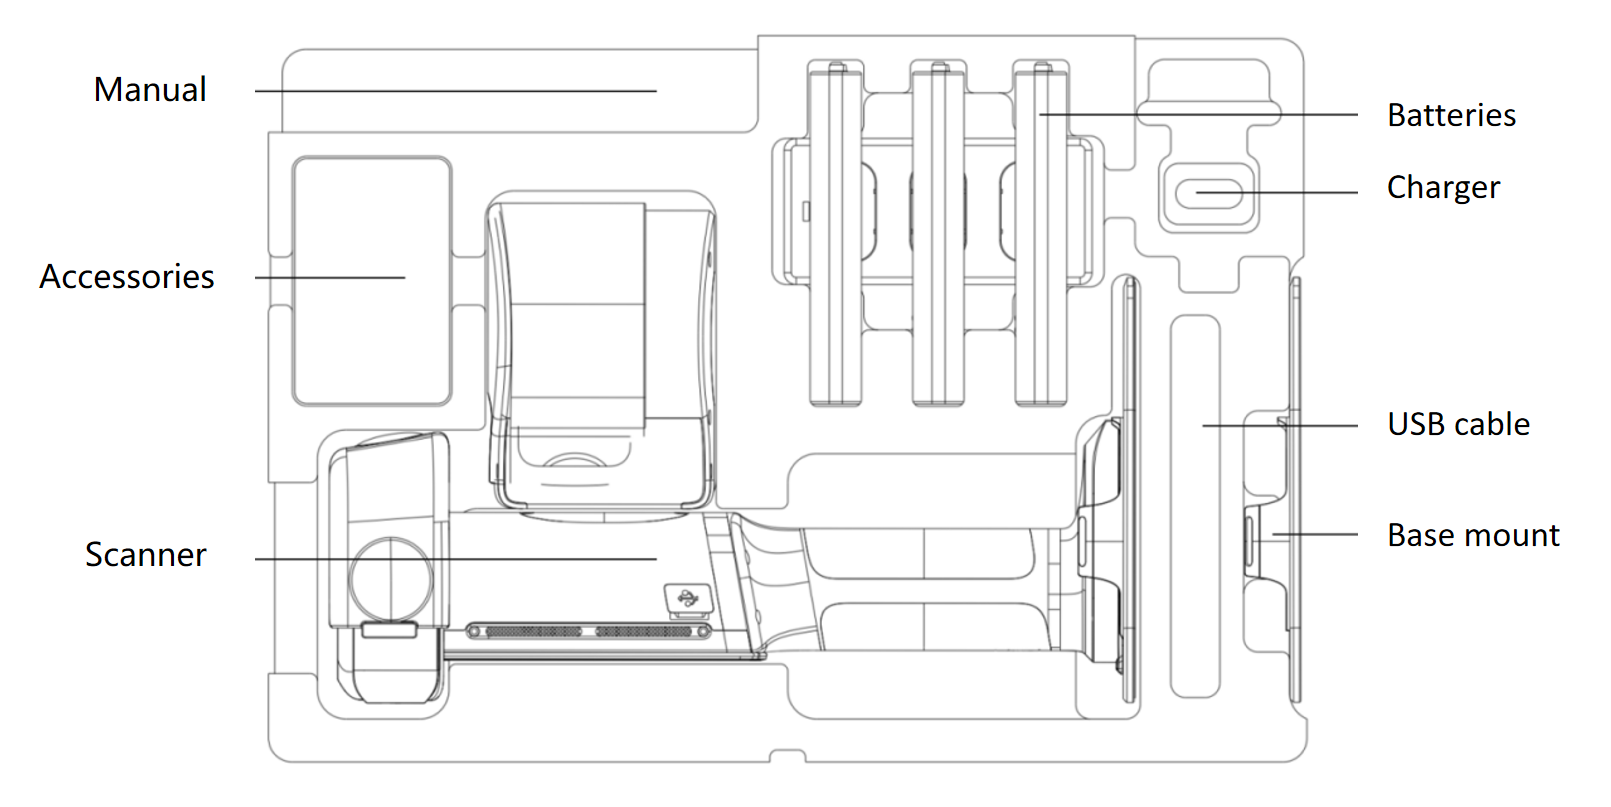
Rangement et manipulation
Précautions d’utilisation
- Le Lixel L3 est un instrument de topographie de précision. Les chutes ou les chocs peuvent l’endommager et réduire la précision.
- Le Lixel L3 est classé IP54. Ne l’utilisez pas dans des conditions dépassant cet indice. Nettoyez-le avec un chiffon doux et sec ou le chiffon de nettoyage fourni, et ne touchez pas le LiDAR ni les objectifs avec les doigts.
- Le boîtier chauffe pendant l’utilisation. Évitez de le toucher pour ne pas vous brûler.
- Ne couvrez pas la zone de dissipation thermique. L’appareil peut s’arrêter en cas de surchauffe.