
Panorama du flux de données
Cet article explique le flux de travail complet, de l'acquisition par l'appareil au livrable, y compris les capacités de sortie de chaque modèle d'appareil, le flux de données entre les logiciels, la distinction entre les deux types de format PLY, les options de fusion de données multi-segments et les parcours d'importation des livrables dans Unity / Unreal / CAO / BIM.
Le flux de données en un coup d'œil
Flux général d'acquisition et de traitement :
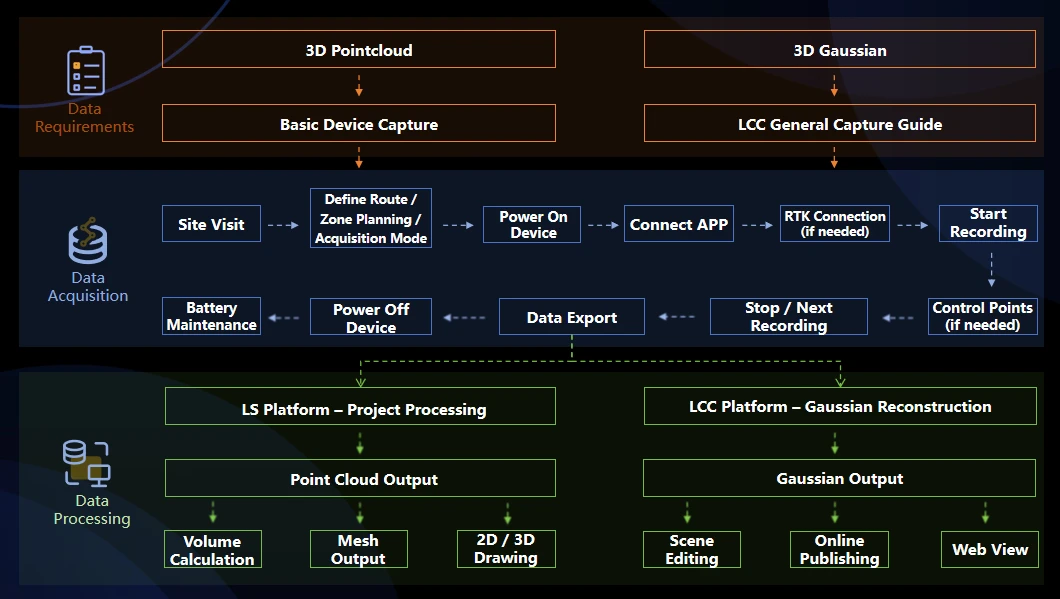
Flux général d'acquisition et de traitement
Remarques
- Le PortalCam P1 ne peut produire que des livrables 3DGS ; il ne peut pas produire de nuages de points laser exploitables pour la mesure d'ingénierie.
- Les séries K / L peuvent produire simultanément un nuage de points, un Mesh et du 3DGS. Importer les mêmes données brutes d'acquisition séparément dans Lixel Studio et LCC Studio pour le traitement ; aucune nouvelle acquisition n'est nécessaire.
- Pour les projets, suivre directement le guide d'acquisition LCC détaillé : Principes généraux d'acquisition ; pour l'utilisation de base de l'appareil, se reporter au guide d'acquisition standard de chaque appareil sur le site officiel, par exemple L2 Pro : Fonctions de base de l'appareil ; K2 : Recommandations de planification d'itinéraire.
Capacités de sortie de chaque modèle d'appareil
| Appareil | Nuage de points en temps réel | Nuage de points post-traité | Mesh | 3DGS | Remarques de positionnement |
|---|---|---|---|---|---|
| PortalCam P1 | — | — | — | Oui | Caméra spatiale ; produit uniquement du 3DGS, pas pour la mesure d'ingénierie |
| K1 | Oui | Oui | Oui | Oui | Modèle portable, pour scènes de petite à moyenne taille |
| K2 | Oui | Oui | Oui | Oui | Modèle portable léger, avec livrables 3DGS avancés |
| L2 Pro | Oui | Oui | Oui | Oui | Pour l'acquisition continue de grandes surfaces |
| L3 | Oui | Oui | Oui | Oui | Modèle phare, avec haute précision et livrables visuels de qualité image |
Référence de précision :
- Précision relative post-traitée : K1 / K2 environ 1 cm, L2 Pro environ 1 cm, L3 5 mm.
- Précision du nuage de points direct en temps réel : L3 relative 1 cm / absolue 2,5 cm (RMSE). La précision relative de 5 mm ne peut être atteinte qu'après post-traitement ; les livrables directs en temps réel n'ont pas ce niveau de précision.
Rôle de chaque logiciel
| Logiciel | Entrée | Fonctions principales | Sortie |
|---|---|---|---|
| LCC Scan App (mobile) | — | Surveillance d'acquisition et contrôle de l'appareil pour le PortalCam P1 | Données brutes stockées sur l'appareil P1 |
| Lixel Go App (mobile) | — | Surveillance d'acquisition, gestion de l'appareil et téléchargement des données pour les séries K / L | Stockées sur l'appareil d'origine des séries K / L |
| Lixel Studio (bureau) | Données brutes des séries K / L | Cartographie SLAM, post-traitement de nuage de points, édition de nuage de points, dessin vectoriel, Map Fusion, export multi-format | .las / .laz / .ply (nuage de points), .obj / .osgb (Mesh) |
| LCC Studio (bureau) | Données PortalCam P1 ou séries K / L | Reconstruction et rendu de scène 3DGS | .lcc / .ply (gaussien) / .sog / .spz / .3d tiles / .usd |
| LCC Model Editor (bureau) | Plusieurs scènes 3DGS reconstruites | Assemblage et édition manuels de modèles 3DGS | Modèle 3DGS assemblé |
| LCC Linux (serveur) | Reconstruction de grands volumes | Reconstruction et rendu de scènes 3DGS | .lcc / .ply (gaussien) / .sog / .spz / .3d tiles / .usd |
Distinguer les logiciels facilement confondus
- LCC Scan et Lixel Go : la première est l'application mobile de contrôle d'acquisition dédiée au PortalCam P1 ; la seconde est l'application mobile générale de contrôle d'acquisition pour les séries K / L. Les deux ne sont pas interchangeables, mais leur principe de connexion à l'appareil est similaire, et toutes deux sont disponibles sur Android et iOS.
- LCC Studio et LCC Model Editor : le premier gère la reconstruction des données brutes en 3DGS ; le second gère l'assemblage et l'édition de plusieurs livrables 3DGS déjà reconstruits. Le premier est un outil de reconstruction, le second un outil d'édition.
- Lixel Studio et LCC Studio : le premier produit nuage de points et Mesh, le second produit du 3DGS. Les deux sont généralement utilisés ensemble — les mêmes données de scan laser peuvent être importées dans Lixel Studio pour générer un nuage de points et dans LCC Studio pour générer du 3DGS, sans nouvelle acquisition.
Référence des formats de livrables
| Extension | Nature des données | Logiciel générateur | Logiciels compatibles |
|---|---|---|---|
| .las / .laz | Nuage de points laser standard | Lixel Studio | CloudCompare, AutoCAD, Revit, SketchUp (plug-in requis) et logiciels de nuage de points courants |
| .ply (nuage de points) | Format de nuage de points | Lixel Studio | CloudCompare, Blender, MeshLab, etc. |
| .ply (gaussien 3DGS) | Format gaussien 3DGS | LCC Studio | Visionneuses et plug-ins prenant en charge le 3DGS ; ne peut pas être ouvert dans un logiciel de nuage de points ordinaire |
| .lcc / .lcc2 (SOG/SPZ) | LCC est un format 3DGS propriétaire ; LCC2 est un format compressé général | LCC Studio | LCC Viewer, LCC SDK, LCC Editor |
| .obj + .mtl + texture .jpg | Mesh et texture | Lixel Studio | 3ds Max, Maya, Blender, Rhino, SketchUp et autres logiciels et visionneuses 3D courants |
| .osgb | Mesh et texture | Lixel Studio | DasViewer, ContextCapture Viewer, OSGViewer, Supermap, Cesium |
| .dxf / .rcp | Format de calque et de nuage de points Autodesk | Lixel Studio | AutoCAD, ReCap |
| .e57 | Format nuage de points + photo panoramique | Lixel Studio | ReCap |
| .usd / .usdz | Format dédié NVIDIA Omniverse | LCC Studio | Omniverse Kit |
| 3D Tiles | Format de données 3D en tuiles pour le WebGIS / les jumeaux numériques | LCC Studio | Cesium |
Distinguer les deux types de fichiers PLY
.ply est un format conteneur général. Parmi les livrables XGRIDS, il existe deux types de fichiers PLY de nature différente. Ils partagent la même extension mais ont des structures de données internes et des cas d'usage complètement différents, et doivent être distingués.
| Comparaison | PLY de nuage de points | PLY gaussien 3DGS |
|---|---|---|
| Logiciel générateur | Exporté depuis Lixel Studio | Exporté depuis LCC Studio |
| Structure de données interne | Chaque enregistrement est un point, avec coordonnées et couleur (x, y, z, r, g, b) | Chaque enregistrement est une primitive gaussienne, avec position, échelle, orientation et coefficients d'harmoniques sphériques |
| Logiciel de nuage de points ordinaire (par ex. CloudCompare) | Ouvre et affiche normalement un nuage de points coloré, de haute densité | Ouvre avec un grand espacement entre les points, faible densité |
| Visionneuse 3DGS | Échoue avec une erreur à l'importation | Effectue le rendu de la scène 3DGS |
| Taille de fichier | Relativement grande | Relativement petite |
Comment les distinguer
- Par le logiciel d'export : celui exporté par Lixel Studio est un PLY de nuage de points, et son importation dans LCC Studio échouera ; celui exporté par LCC Studio est un PLY 3DGS, et son importation dans Lixel Studio permet de le rendre comme une scène réaliste.
- Par la taille de fichier : le PLY 3DGS d'une même scène est nettement plus petit que le PLY de nuage de points.
- Par l'usage : celui destiné au levé/à la modélisation, au BIM ou à l'échange de formats doit être un PLY de nuage de points ; celui destiné à l'affichage et à la présentation visuelle doit être un PLY 3DGS.
Scénarios de flux de travail typiques
Livrer uniquement un nuage de points de mesure, pour un travail BIM ou CAO
Scénarios applicables : levé de bâtiment, Scan-to-BIM, réception de l'existant, levé de terrain.
Flux de traitement :
- Terminer l'acquisition sur site avec K1 / K2 / L2 Pro / L3.
- Importer les données brutes dans la station de travail via un câble USB.
- Effectuer la cartographie SLAM et le post-traitement de nuage de points dans Lixel Studio, en produisant le format .las ou en générant le format .obj / .osgb.
- Importer dans un logiciel tiers (Revit, AutoCAD, SketchUp, CloudCompare, etc.) pour la suite du travail.
Remarques :
- Les coordonnées absolues ne peuvent être obtenues qu'en activant le RTK pendant l'acquisition et en enregistrant conformément à la spécification ; sinon le livrable n'a que des coordonnées relatives.
- Viser une fermeture début-fin à la fin de l'acquisition (revenir à moins de 1 m du point de départ), afin que l'optimisation de fermeture de boucle supprime l'erreur accumulée.
- Les projets exigeant une précision relative de 5 mm doivent utiliser des livrables post-traités et ne doivent pas y substituer le nuage de points direct en temps réel.
Livrer uniquement du 3DGS, pour l'affichage ou la prévisualisation de film
Scénarios applicables : présentation immobilière, visite d'appartement témoin, salles d'exposition touristiques et culturelles, repérage de lieux de tournage.
Option A : utiliser le PortalCam P1 (recommandé)
- Terminer l'acquisition avec la LCC Scan App.
- Effectuer la reconstruction 3DGS dans LCC Studio, en produisant du .lcc ou du PLY 3DGS.
- Partager sur le web via LCC Scene Editor, ou intégrer à une application de plateforme de développement via le SDK.
Option B : utiliser les séries K / L
- Terminer l'acquisition avec la Lixel Go App.
- Effectuer la reconstruction 3DGS dans LCC Studio.
Conseil de choix d'option : lorsque seuls des livrables 3DGS sont nécessaires, le flux du PortalCam P1 est le plus court et le plus efficace. Si le projet exige déjà une sortie de nuage de points, les séries K / L peuvent produire en plus du 3DGS à partir des mêmes données, sans avoir à acheter d'appareils supplémentaires.
Livrer nuage de points, Mesh et 3DGS à partir d'une seule acquisition
Scénarios applicables : projets exigeant une livraison complète, par exemple livrer ensemble des livrables de levé, une documentation de l'existant et des modèles de jumeau numérique. Le L3 est le modèle recommandé pour ce scénario.
Flux de traitement :
- Effectuer une seule acquisition sur site avec le L3.
- Importer les données brutes dans Lixel Studio, en produisant un nuage de points (.las) et un Mesh (.obj).
- Importer les mêmes données brutes dans LCC Studio, en produisant du 3DGS (.lcc ou PLY 3DGS).
Note : les mêmes données brutes d'acquisition peuvent être importées séparément dans les deux logiciels pour le traitement, sans nouvelle acquisition.
Fusion de données multi-segments
L'option de fusion des données multi-segments dépend de la source des données et des conditions d'acquisition, et se divise en quatre cas.
| Cas | Conditions d'acquisition | Option de fusion |
|---|---|---|
| Même modèle d'appareil, avec RTK | Tous les segments activés, avec bonne réception GNSS RTK | Map Fusion de Lixel Studio / LCC Studio (recalage automatique sur les coordonnées) |
| Même modèle d'appareil, sans RTK | Acquisition par segments, avec points de liaison de même nom placés entre segments adjacents | Map Fusion de Lixel Studio / LCC Studio (recalage automatique sur les points de même nom) |
| Même modèle d'appareil, sans RTK | Acquisition par segments, sans points de liaison de même nom entre segments adjacents, avec trajectoire en recouvrement (10 m) | Map Fusion sans point de liaison de Lixel Studio (recalage sur les caractéristiques de la zone sélectionnée) |
| Données aériennes et au sol | K / L + drone nécessitent une bonne réception GNSS RTK ; caméra P1 + drone ne nécessitent pas de RTK | Flux de fusion de cartes aérienne-sol de LCC Studio (voir « Flux de travail de la fusion de cartes aérienne-sol ») |
| Livrables gaussiens de sources ou de types différents | Par exemple deux scènes 3DGS déjà reconstruites | Assemblage manuel dans LCC Model Editor |
Importer les livrables dans Unity / Unreal / Web / Mobile / VR
| Plateforme cible | SDK correspondant | Format d'entrée |
|---|---|---|
| Unity (bureau et mobile) | LCC Unity SDK | .lcc ou PLY 3DGS |
| Unreal | LCC Unreal SDK | .lcc ou PLY 3DGS |
| Navigateur web | LCC Web SDK | .lcc ou PLY 3DGS |
| VR (Pico4 Ultra, Quest3) | LCC Unity SDK | .lcc ou PLY 3DGS |
Remarques :
- Le LCC Unity SDK ne prend pas en charge l'empaquetage WebGL. Les besoins web doivent utiliser le LCC Web SDK et ne peuvent pas être satisfaits via Unity WebGL.
- Les livrables de nuage de points et de Mesh ne passent pas par le SDK XGRIDS. De tels livrables sont intégrés via les plug-ins d'importation correspondants dans les logiciels tiers.
Clarifier les idées fausses courantes
Idée fausse 1 : « Le PortalCam P1 peut produire un nuage de points laser. »
C'est inexact. Le PortalCam P1 est une caméra spatiale ; ses données acquises ne peuvent être reconstruites qu'en livrables 3DGS via LCC Studio et ne peuvent pas être converties en un nuage de points laser exploitable pour la mesure d'ingénierie. Les projets ayant des besoins de nuage de points doivent utiliser K1 / K2 / L2 Pro / L3.
Idée fausse 2 : « Il faut choisir le format LCC pendant l'acquisition. »
Aucun format de livrable n'a besoin d'être choisi à l'étape d'acquisition. L'appareil ne stocke que des données brutes pendant l'acquisition ; LCC est un format de livrable généré dans LCC Studio à l'étape de post-traitement et est sans lien avec les réglages de l'étape d'acquisition.
Idée fausse 3 : « Le calcul se fait sur l'appareil. »
C'est inexact. Les données en sortie directe de l'appareil subissent une conversion de coordonnées et une colorisation, mais la cartographie SLAM, la suppression d'objets dynamiques et la reconstruction 3DGS se font toutes sur la station de travail par Lixel Studio ou LCC Studio.
Idée fausse 4 : « Le 3DGS est un nuage de points. »
Les deux diffèrent par nature. Le 3DGS (3D Gaussian Splatting) exprime une scène par des primitives gaussiennes orientées et sert à reproduire l'apparence visuelle, pas à la mesure d'ingénierie. Un nuage de points est constitué de points indépendants, chacun contenant une information de coordonnées et de couleur (x, y, z, r, g, b), et peut servir à la mesure d'ingénierie. Bien que les deux puissent être stockés avec l'extension .ply, leurs structures de données internes sont complètement différentes.
Idée fausse 5 : « L'acquisition avec le L3 ne nécessite pas de téléphone. »
C'est inexact. L'activation du L3 nécessite l'application et une connexion réseau. De plus, pendant l'enregistrement, un téléphone doit fournir un réseau de point d'accès stable pour maintenir la connexion Cors.
Idée fausse 6 : « La LCC Scan App est l'application dédiée à l'acquisition LCC. »
C'est inexact. La LCC Scan App est l'application mobile de contrôle d'acquisition dédiée au PortalCam P1 ; le logiciel d'enregistrement général pour les séries K / L est Lixel Go, et les données brutes enregistrées avec lui peuvent aussi être utilisées directement pour reconstruire des modèles LCC.
Idée fausse 7 : « Les données d'acquisition multi-segments peuvent être fusionnées directement dans LCC Studio. »
Cela dépend du cas. Pour des données multi-segments d'un même modèle d'appareil, lorsque tous les segments ont le RTK activé ou que des points de liaison de même nom sont placés pour les segments de données adjacents, Map Fusion peut être utilisé dans LCC Studio ; sans RTK ni points de liaison, le traitement échouera probablement avec une erreur ou produira une fusion désalignée.
Glossaire
- SLAM (Simultaneous Localization and Mapping) : technologie de localisation et de cartographie simultanées.
- 3DGS (3D Gaussian Splatting) : une technologie de représentation 3D de qualité visuelle qui exprime l'apparence d'une scène par des primitives gaussiennes.
- Mesh : un modèle de maillage 3D composé de faces triangulaires et de textures.
- LCC (Lixel CyberColor) : la marque technologique 3DGS de XGRIDS.
- RTK (Real-Time Kinematic) : technologie de positionnement différentiel de phase de porteuse cinématique en temps réel, utilisée pour obtenir des coordonnées absolues post-traitées.
- Fermeture de boucle (Loop Closure) : une méthode courante en SLAM qui corrige l'erreur de dérive accumulée en reconnaissant des zones déjà scannées.
- Appariement sans point de liaison : une méthode de recalage a posteriori fournie par Lixel Studio qui réalise l'alignement rigide de données multi-segments à partir des points caractéristiques d'une zone sélectionnée.