
Annexe
Ce chapitre présente les caractéristiques techniques, les consignes de rangement et les instructions d’utilisation des accessoires du Lixel L2 Pro.
Caractéristiques techniques
| Catégorie | Élément | L2 Pro | Remarques |
|---|---|---|---|
| Paramètres système | Poids de l’unité portable | 1.7 kg | Sans batterie |
| Dimensions de l’unité portable | 180 mm × 130 mm × 400 mm | Comprend la batterie et le socle, mais pas le RTK ni le support de téléphone. | |
| Boîtier extérieur | Alliage d’aluminium | ||
| Consommation électrique | <30W | ||
| Interface de données | USB 3.1 Gen2 | ||
| Stockage | 1T SSD | ||
| Autonomie | 1.5h | ||
| Module sans fil | Prise en charge du Wi-Fi et du Bluetooth : 802.11a/b/g/n/ac, Wi-Fi 2.4G 2412-2472 MHz, Wi-Fi 5G2 5180-5240 MHz, Wi-Fi 5G8 5745-5825 MHz | ||
| Environnement de fonctionnement | Température de fonctionnement | -20℃~50℃ | |
| Indice de protection IP | IP54 | ||
| Fonctions | Positionnement SLAM visuel | Pris en charge | |
| Nuage de points coloré en temps réel | Pris en charge | ||
| Fusion RTK en temps réel | Pris en charge | ||
| Sortie | Format du nuage de points | .las | |
| Format d’image | .jpg | ||
| Précision en temps réel | Précision absolue - altimétrie (RMSE) | 3 cm | Déconnexion RTK <100 m |
| Précision absolue - planimétrie (RMSE) | 3 cm | Déconnexion RTK <100 m | |
| Précision relative (RMSE) | 2 cm | Distance entre deux points inférieure à 100 m | |
| Précision après post-traitement | Précision absolue - altimétrie (RMSE) | 3 cm | Point de contrôle / déconnexion RTK <100 m |
| Précision absolue - planimétrie (RMSE) | 3 cm | Point de contrôle / déconnexion RTK <100 m | |
| Précision relative (RMSE) | 1 cm | Distance entre deux points inférieure à 100 m | |
| Répétabilité (RMSE) | 2 cm | Deux numérisations avec RTK, sans déconnexion | |
| Épaisseur du nuage de points | 0.5 cm | Épaisseur du plan du nuage de points à moins de 10 m du trajet de marche | |
| Précision horizontale (fusion RTK / points de contrôle) | 0.015° | RTK : sans déconnexion sur 100 m ; points de contrôle : espacement des points de contrôle <100 m | |
| Amélioration du nuage de points | Pris en charge | ||
| LiDAR | Plage de numérisation | 0.5m~120m, 0.5m~300m | |
| Classe laser | Classe 1 / 905nm | ||
| Champ de vision (FOV) | 360°×270° | ||
| Fréquence de numérisation | 320,000 points/s, 640,000 points/s | ||
| Caméra panoramique | Résolution | 2×48MP | |
| Résolution de l’image panoramique | Jusqu’à 56MP | ||
| Distance focale | 2mm | ||
| Ouverture | F/2.0 | ||
| Taille du capteur CMOS | 1/2” | ||
| Type d’obturateur | Obturateur roulant | ||
| FOV | 190°×190° | ||
| Caméra de positionnement visuel | Résolution | 1×1MP | |
| Type d’obturateur | Obturateur global | ||
| FOV | 190°×119° | ||
| Batterie | Tension nominale | 14.4V | |
| Capacité | 46.8Wh | ||
| Chargeur | Entrée | 100V~240V, 50~60Hz, 1.5A 80VA | |
| Sortie | 16.8V 2.0A | ||
| Puissance nominale | 34W | ||
| Accessoires | Système de numérisation en sac à dos | Dimensions : 60cm×60cm×15cm ; poids : 2.5 kg | |
| Sac à dos + insert | Dimensions : 55cm×35cm×25cm ; poids : 2.7 kg | ||
| RTK standard + support | Bandes prises en charge : GPS L1/L2/L5, GLONASS L1/L2, BDS B1/B2/B3, Galileo E1/E5a/E5b/E6b. Précision : planimétrie 0.8 cm+1 ppm, altimétrie 1.5 cm+1 ppm. Antenne : impédance 50 ohms, polarisation circulaire droite, couverture horizontale 360°, ROS de sortie ≤2.0, gain max. 2.8 dBi | Les résultats des tests sont influencés par les conditions atmosphériques, la longueur de la ligne de base, le type d’antenne GNSS, les trajets multiples, le nombre de satellites visibles et la géométrie des satellites, et peuvent donc s’écarter des valeurs indiquées. Sans tenir compte des éventuelles erreurs de décalage du centre de phase de l’antenne, il est recommandé d’effectuer la mesure avec une ligne de base de 1 km et un récepteur dont l’antenne offre de bonnes performances. | |
| RTK topographique + support | Bandes prises en charge : GPS L1/L2/L5, GLONASS L1/L2, BDS B1/B2/B3, Galileo E1/E5a/E5b/E6b. Précision : planimétrie 0.8 cm+1 ppm, altimétrie 1.5 cm+1 ppm. Antenne : impédance 50 ohms, polarisation circulaire droite, rapport axial de l’antenne ≤3 dB, couverture horizontale 360°, ROS de sortie ≤2.0, gain max. 5.5 dBi | ||
| Perche d’extension de 2m | Pris en charge | ||
| Support de téléphone | Pris en charge | ||
| Socle pour points de contrôle | Pris en charge | ||
| Caisse d’expédition | Dimensions : 42cm×34cm×18cm ; poids : 6.6 kg |
Rangement
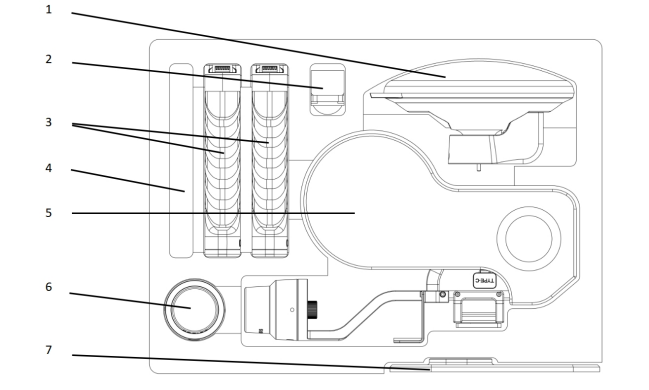
Remarque
1 - Module RTK topographique ; 2 - Support de téléphone ; 3 - Batterie ; 4 - Manuel et câble USB ; 5 - Corps de l’appareil ; 6 - Module RTK standard ; 7 - Socle pour points de contrôle.
Accessoires
Instructions pour l’accessoire de support de montage sur drone du L2 Pro
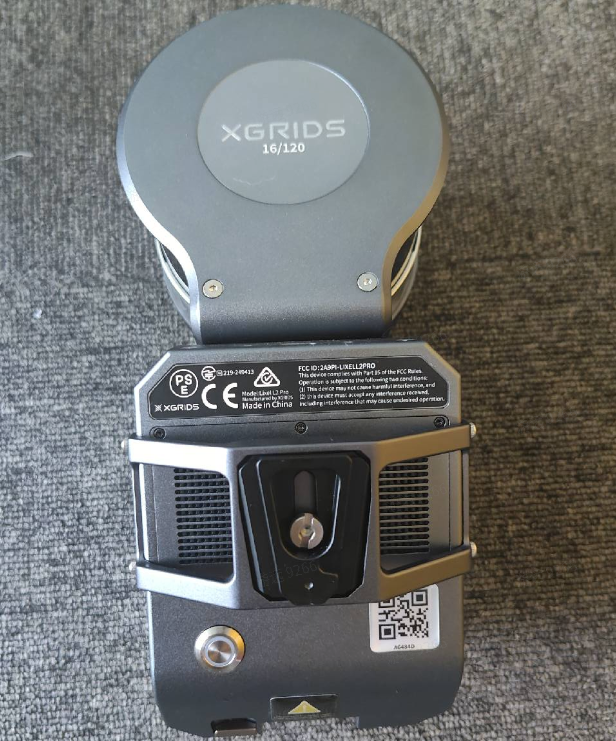
Accessoires inclus dans l’ensemble du support de montage sur drone du L2 Pro :
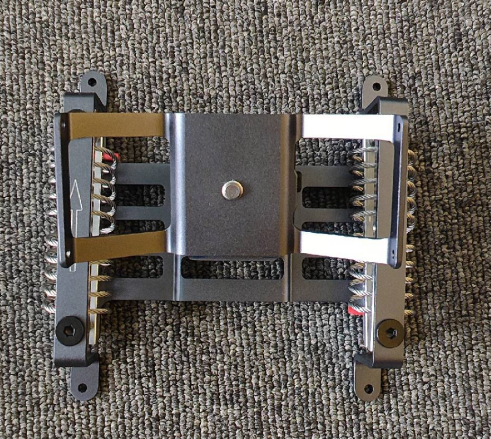
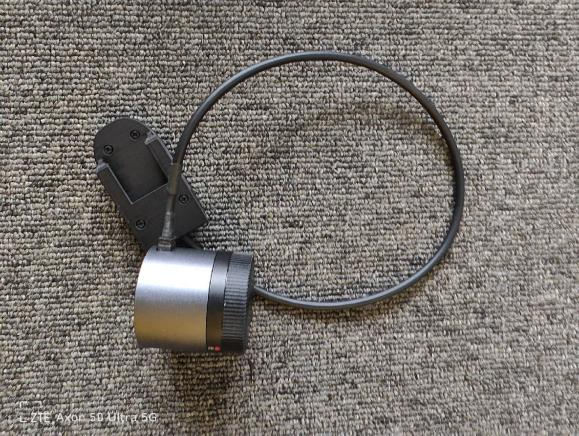
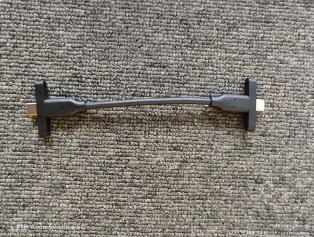
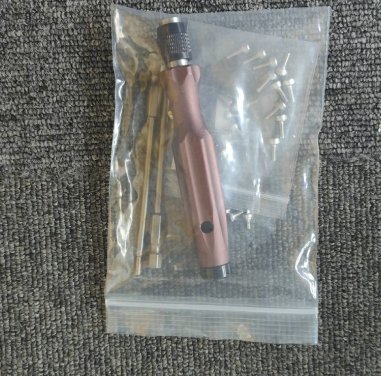
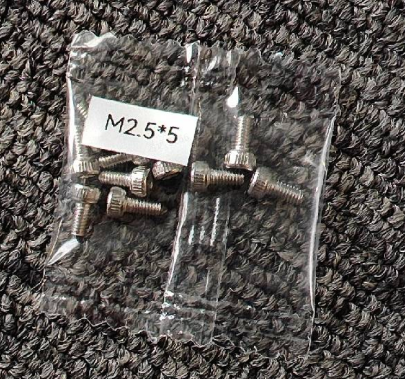
Kit d’outils d’installation : le kit d’outils d’installation contient plusieurs vis M2.5*5, plusieurs vis M2.5*10 et plusieurs vis M3*8 (Mx*y, où x est le diamètre et y la longueur).
Préparatifs nécessaires
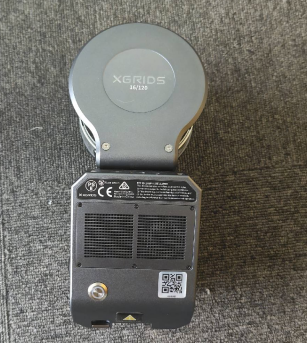
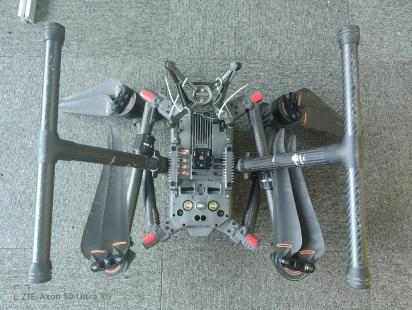
Guide d’utilisation
Installation
- Retirez la plaque arrière du support et fixez-la au L2 Pro avec des vis M2.5*5.
- Branchez le câble Type-C spécifique sur la bague d’adaptation pour nacelle et fixez-le avec des vis M2.5*8.
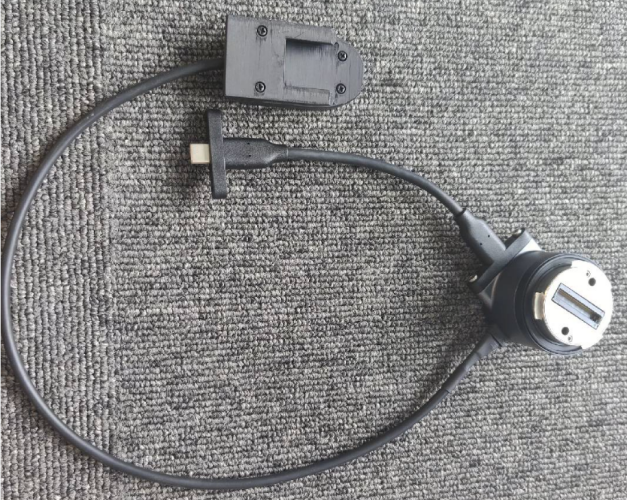
- Installation du support : réutilisez les trous de vis de la nacelle du M300/M350 et fixez le support sous le ventre de l’aéronef avec des vis M3*8.
Remarque
Vérifiez que la flèche repérée par le cadre rouge pointe vers la bague d’adaptation pour nacelle.
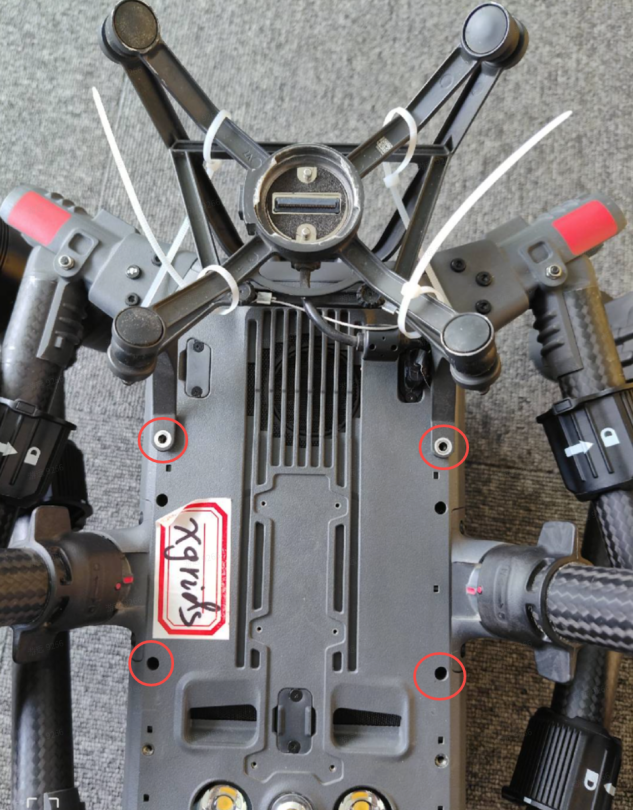
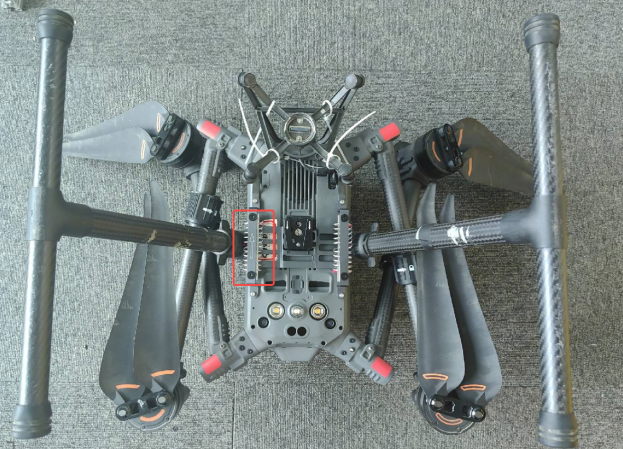
- Installez la bague d’adaptation pour nacelle XGRIDS sur le M300/M350.
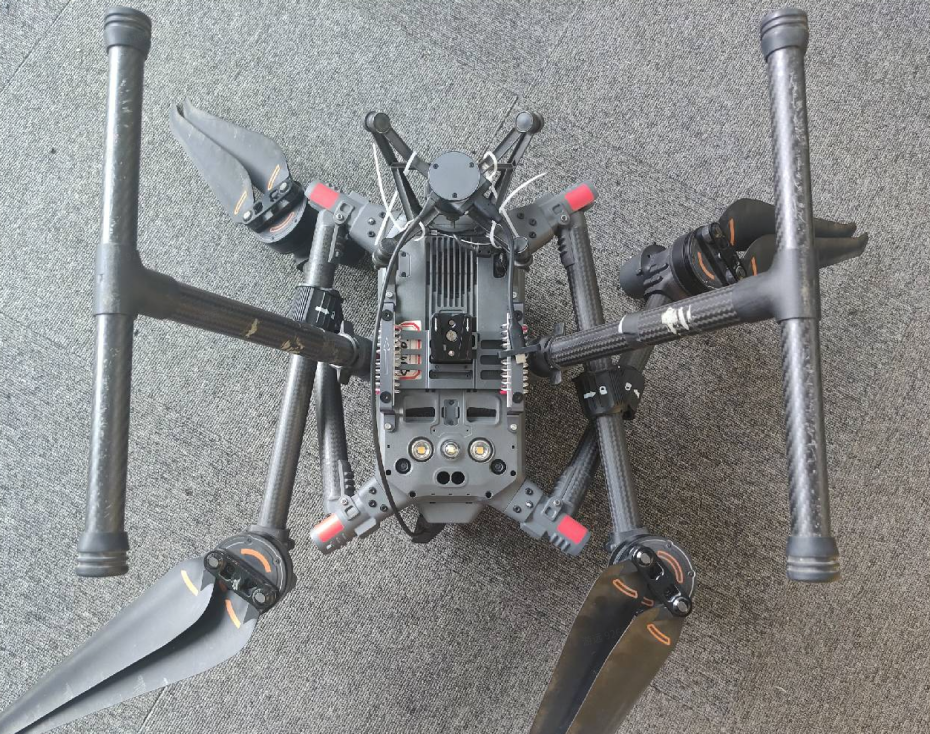
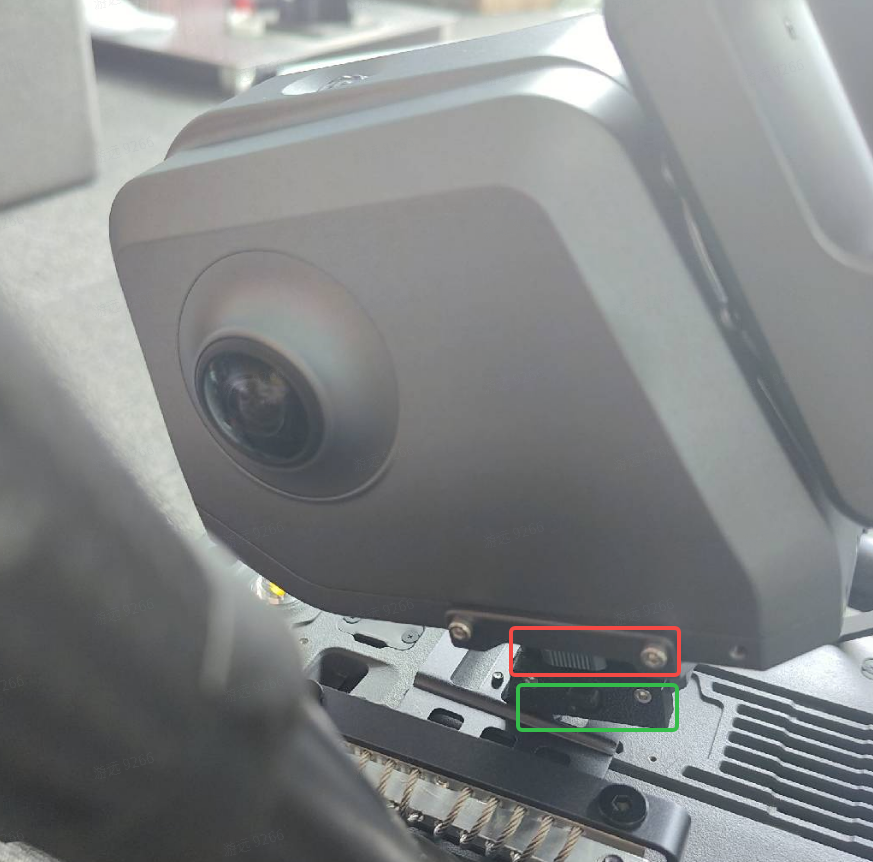
- Montez le L2 Pro sur le support et actionnez le bouton du cadre vert comme illustré ; le bouton de serrage du cadre rouge est alors verrouillé, ce qui empêche l’appareil de se desserrer pendant le vol.
Remarque
Le bouton du cadre vert est en réalité un bouton de sécurité. S’il n’est pas actionné, le L2 Pro risque de tomber en plein vol : soyez particulièrement vigilant.
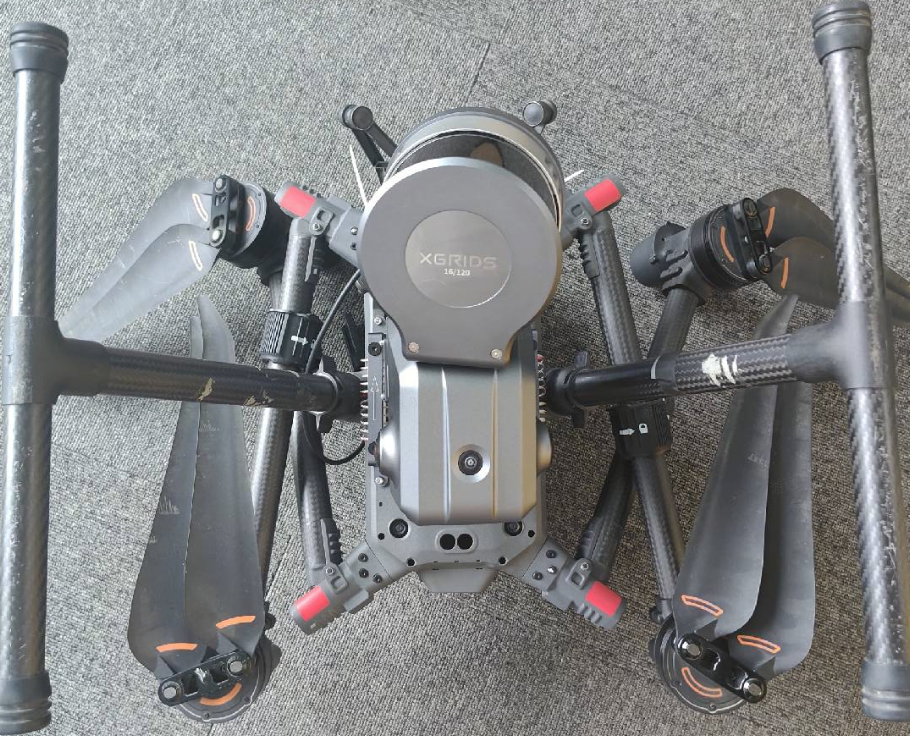
- Branchez le câble d’alimentation et le câble Type-C sur le L2 Pro, puis fixez le câble Type-C avec des vis M2.5*8.
Remarque
S’il n’est pas fixé, la connexion du câble Type-C peut devenir instable pendant le vol et provoquer la déconnexion du RTK.
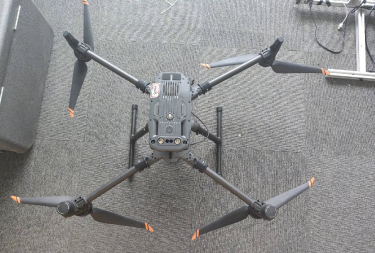
- Illustration une fois l’installation terminée.
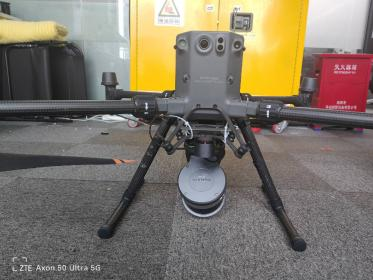
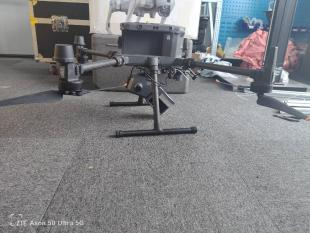
Capture
- Mettez LixelGO à jour vers la version 1.2.0 ou supérieure.
- Mettez l’aéronef sous tension et maintenez le bouton enfoncé pour allumer le L2 Pro ; le L2 Pro utilise l’alimentation de l’aéronef.
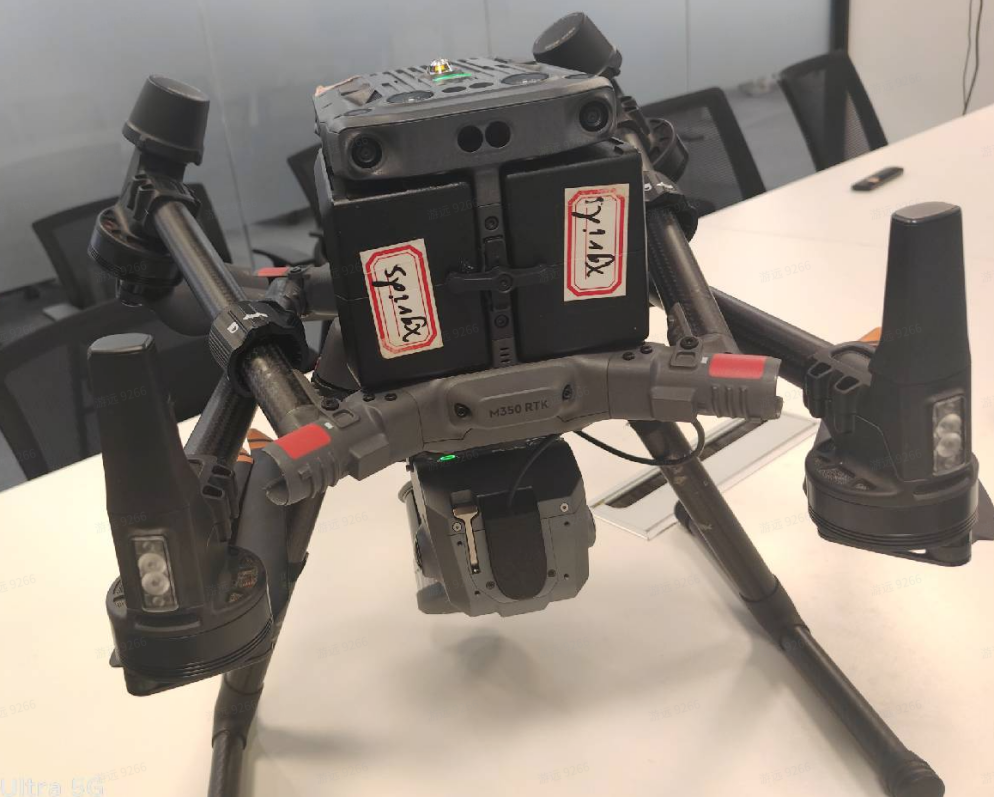
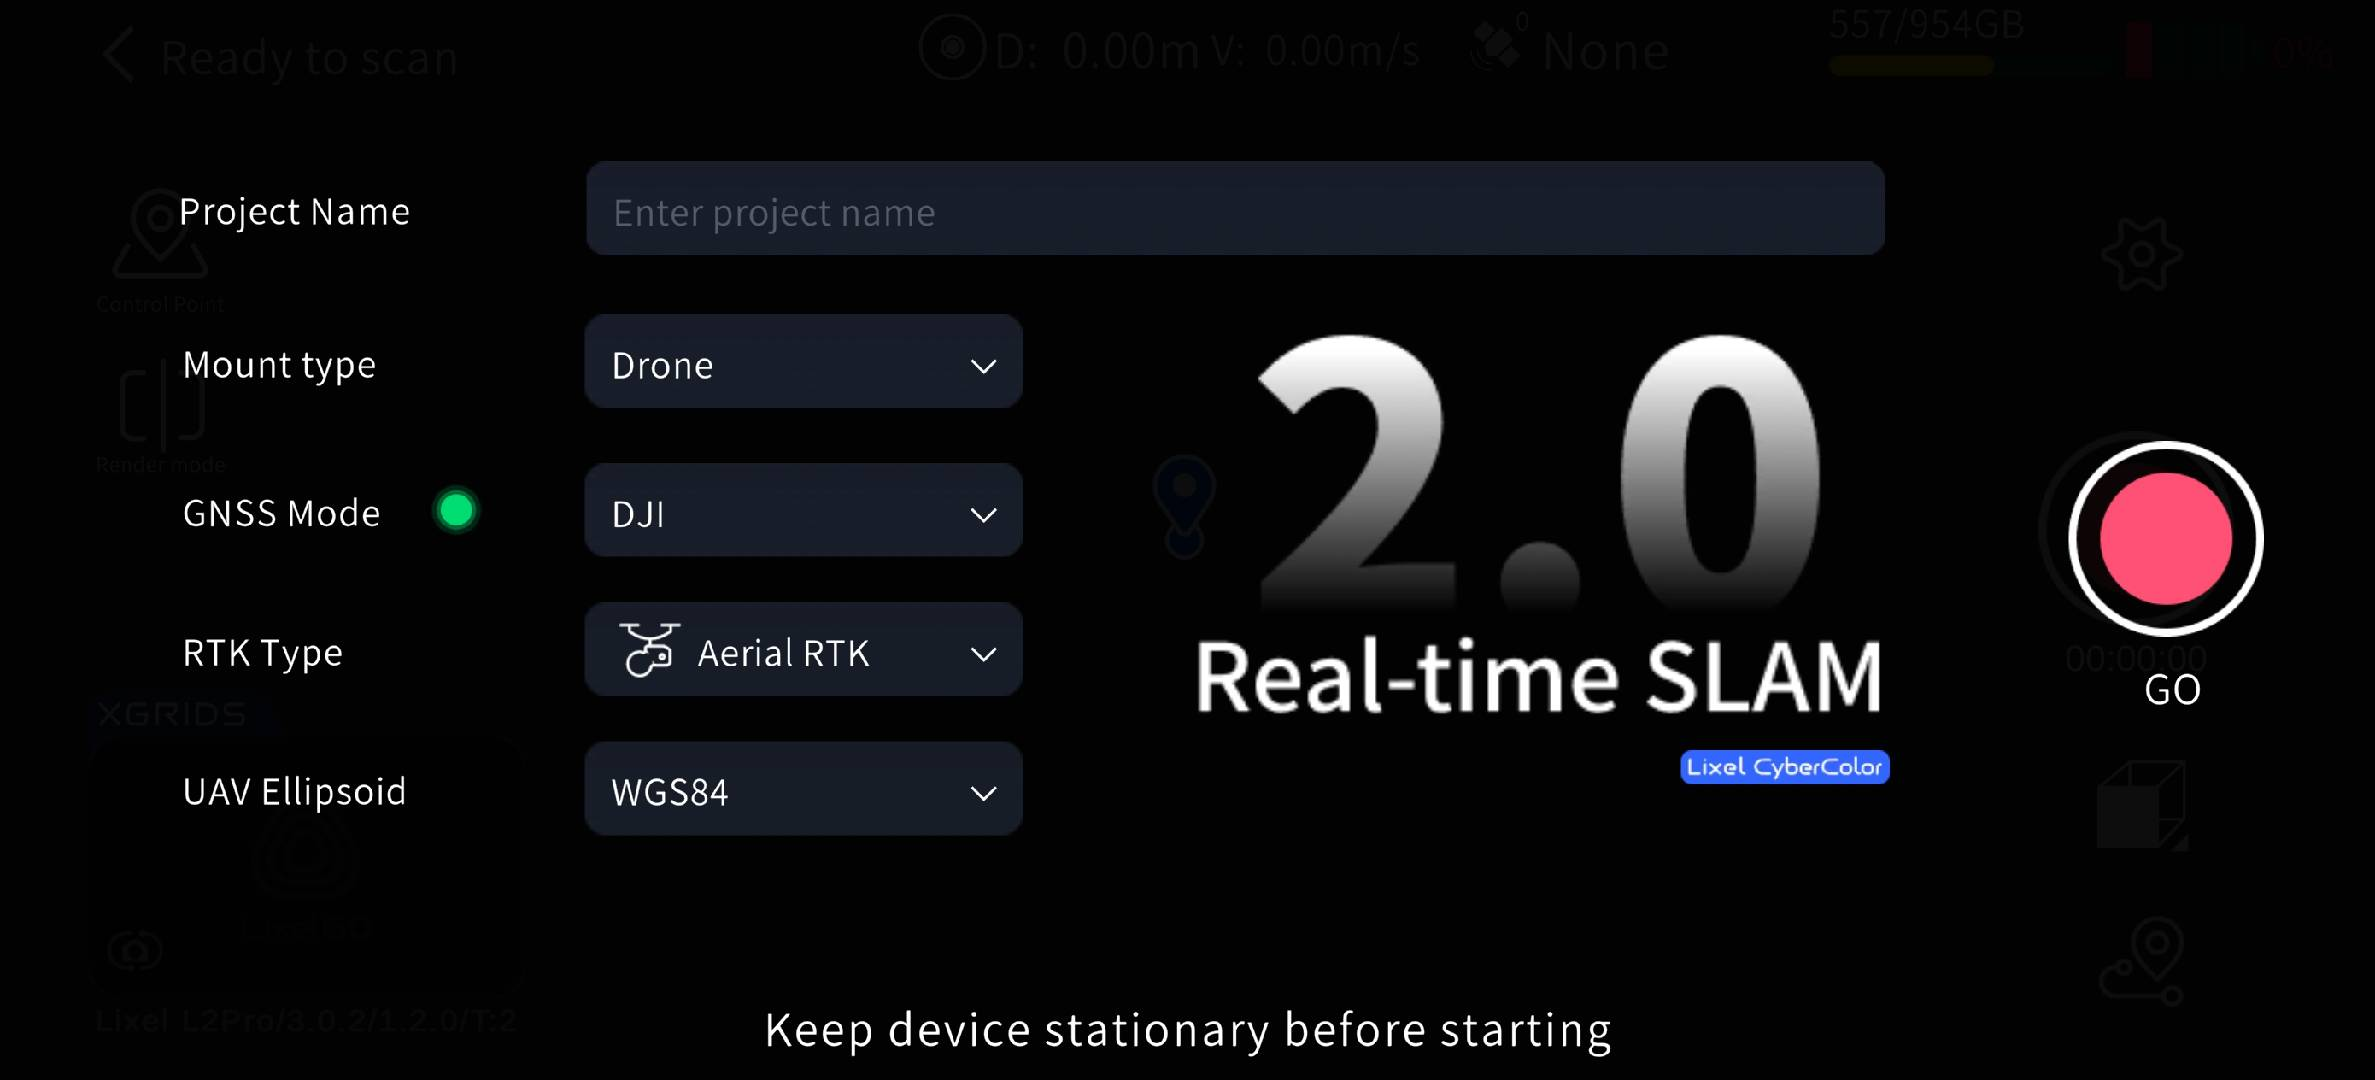
- Démarrez la numérisation avec LixelGO.
(1) Type de montage : Drone
(2) Type de RTK : Aérien
(3) Ellipsoïde source du drone : réglez le système de coordonnées pour qu’il corresponde à celui de la radiocommande DJI (WGS84/CGCS2000).
Remarque
Si vous ne démarrez pas avec LixelGO, le type de montage, le type de RTK et le système de coordonnées ne seront pas correctement enregistrés dans le fichier de projet.
Définissez le trajet sur la radiocommande DJI, lancez un vol normal à vitesse constante le long du trajet, arrêtez la numérisation au retour, puis éteignez normalement.
Informations sur le trajet
(1) Vitesse de vol recommandée : 3 m/s.
(2) Altitude de vol 30 m ; vitesse de vol maximale 5 m/s.
(3) Altitude de vol 50 m ; aucune limite de distance de vol.
Traitement du projet
- Mettez LixelStudio à jour vers la version 3.3 ou supérieure.
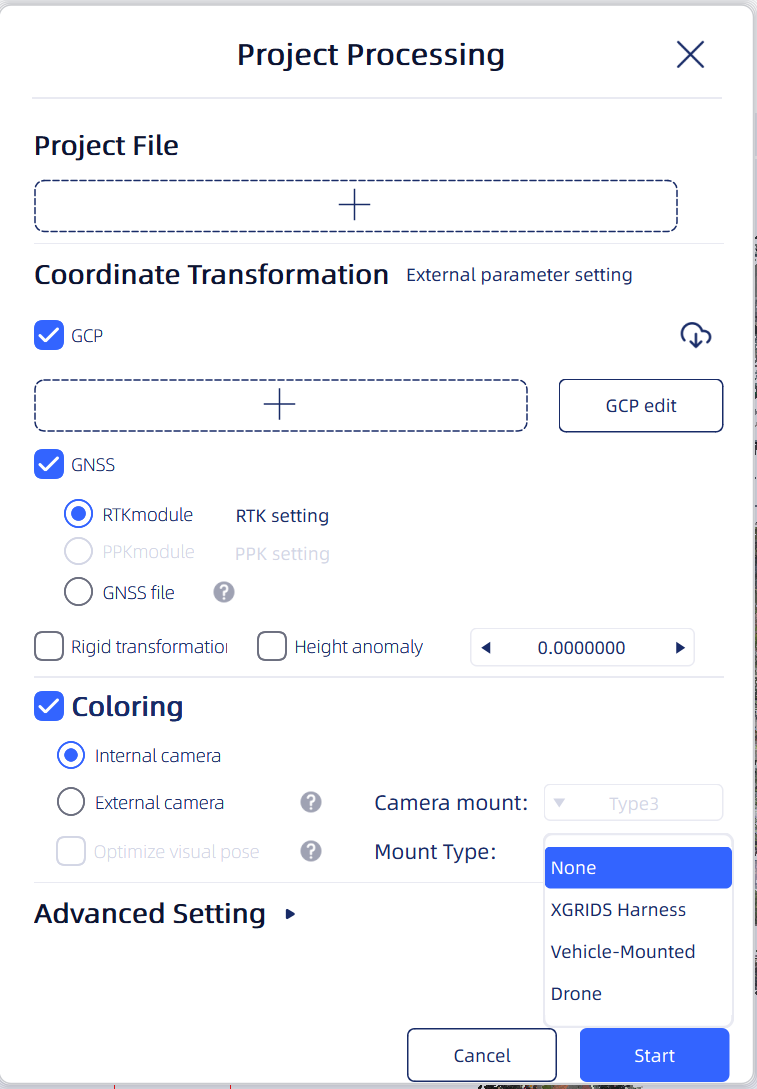
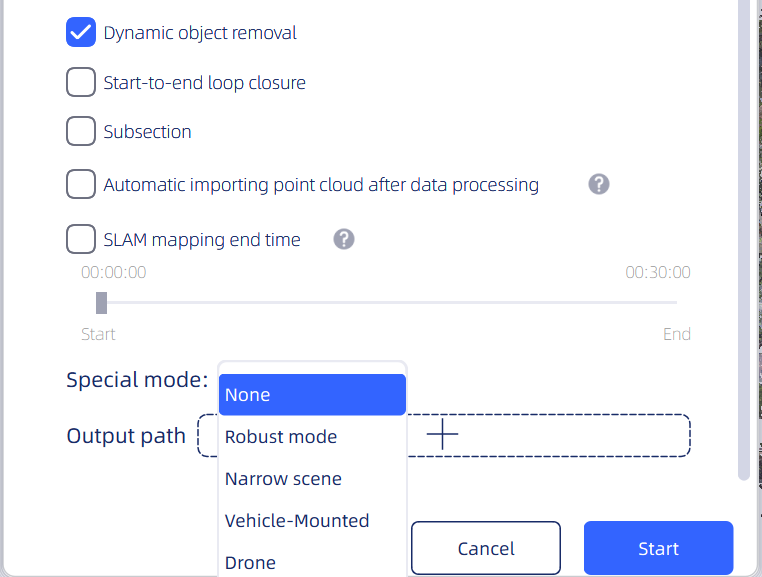
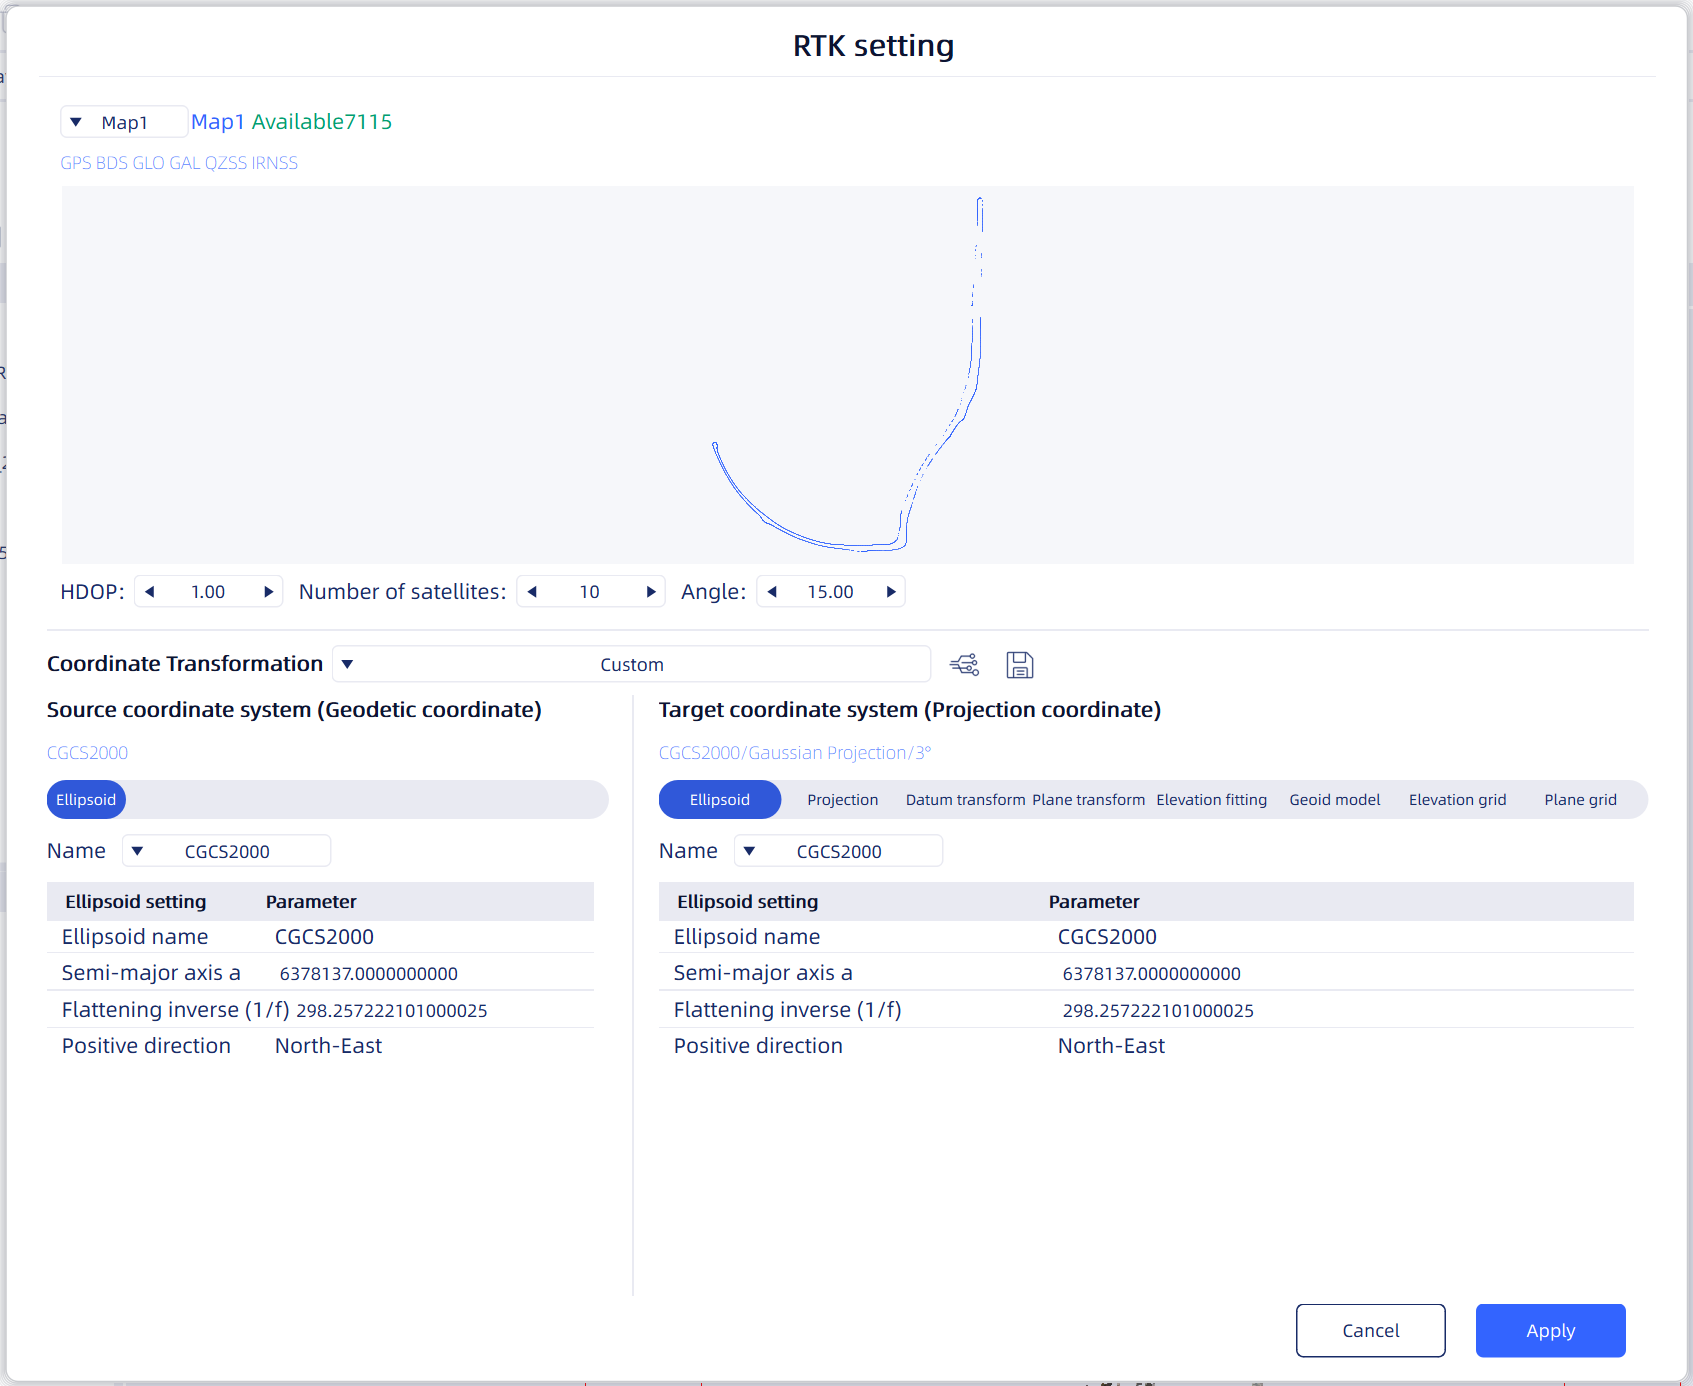
- Cliquez sur Traitement du projet -> sélectionnez le fichier de projet ; le logiciel reconnaît automatiquement le type de montage et les informations d’ellipsoïde enregistrés dans le fichier de projet.
Remarque
- Si les paramètres ont été mal réglés pendant la capture, vous pouvez modifier les options lors du traitement du projet dans LixelStudio pour qu’elles correspondent à celles de la figure ci-dessus, et régler l’angle d’inclinaison sur 180°.
- Réglage du système de coordonnées : le système de coordonnées est CGCS2000 par défaut. Avant le traitement du projet, vérifiez le réglage du système de coordonnées, faute de quoi la précision absolue en sortie sera réduite.
- Une fois les réglages effectués, cliquez sur Démarrer ; le traitement du projet commence automatiquement.