Elaborazione del progetto
Questo capitolo copre il flusso di post-elaborazione dei dati grezzi dello scanner, inclusi elaborazione del progetto, fusione delle mappe e verifica della precisione.
Elaborazione del progetto
L'elaborazione del progetto post-elabora i dati grezzi degli scanner portatili XGRIDS (L2 Pro, L3, K1, K2) per produrre i risultati della nuvola di punti di cui hai bisogno.
Impostazioni del progetto
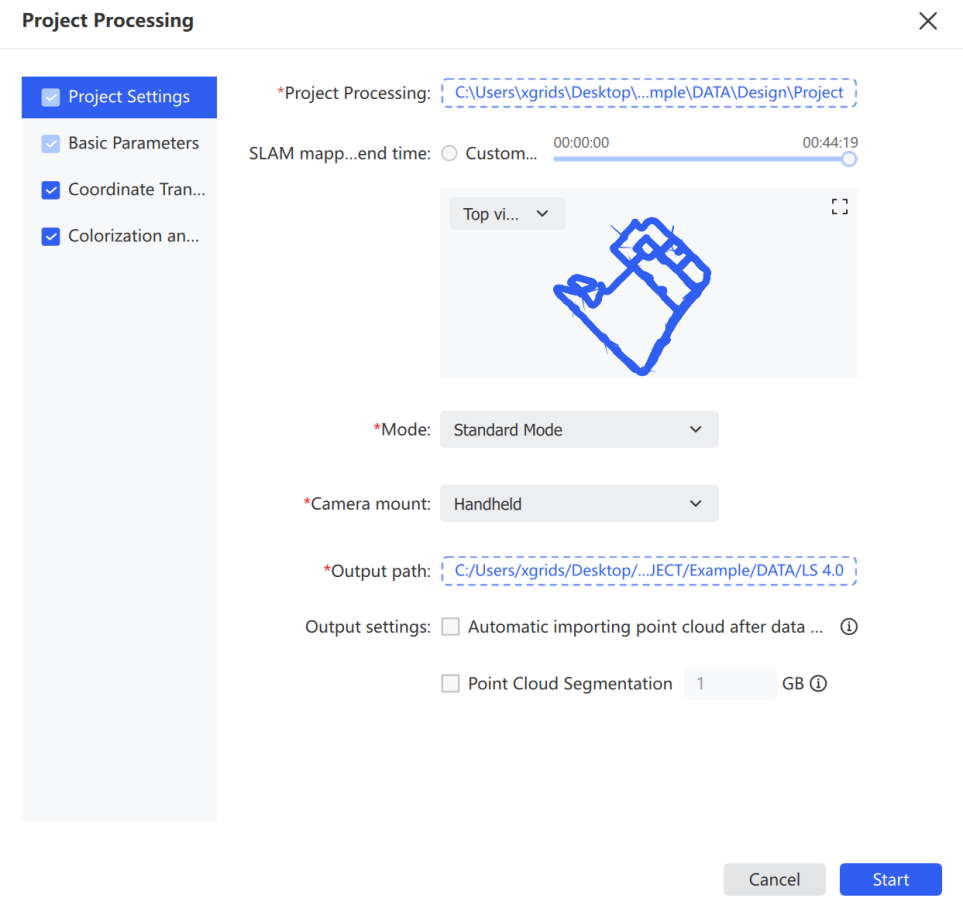
- Fai clic su File e seleziona i dati del progetto da elaborare. Il percorso del progetto deve puntare alla directory del progetto, ovvero la cartella copiata dal dispositivo di scansione.
- In Elaborazione del progetto, conferma il percorso dei dati importati.
- Imposta l'intervallo di tempo di mappatura secondo necessità. Per limitare l'elaborazione a una finestra specifica, trascina la linea temporale o scegli un intervallo di tempo personalizzato.
- Scegli un'angolazione di visualizzazione nell'area di anteprima. Alterna tra le viste Dall'alto, Frontale e Sinistra per esaminare l'intervallo dei dati e la traiettoria.
- L'anteprima supporta zoom e panoramica per esaminare i dettagli del progetto.
- Scegli la modalità corrispondente alla scena del progetto.
- Scegli il metodo di trasporto corrispondente al dispositivo di acquisizione.
- Imposta il percorso di output per i risultati dell'elaborazione.
- Seleziona Carica automaticamente il progetto dopo l'elaborazione per caricare il progetto automaticamente al termine.
- Seleziona Segmentazione della nuvola di punti e imposta il parametro per abilitare la segmentazione.
Nota: l'elaborazione del progetto supporta solo dati dello scanner portatile XGRIDS con firmware 3.0.2 o superiore. I dati con firmware compreso tra 2.4.1 e 3.0.2 richiedono Lixel Studio v4.0.1.5; i dati con firmware compreso tra 1.4.0 e 2.4.1 richiedono Lixel Studio v3.3.1.2; i dati con firmware precedente a 1.4.0 richiedono Lixel Studio v2.4.2 o precedente. Per i dispositivi L1, il firmware 1.4.0 e superiore richiede Lixel Studio v2.5.2.1.
Opzioni di modalità:
| Modalità | Caso d'uso |
|---|---|
| Standard | Scene generiche |
| Robusta | Scene che richiedono maggiore stabilità di elaborazione |
| Spazio ristretto | Ambienti angusti e strutturalmente vincolati |
| Veicolo | Acquisizione montata su veicolo |
| UAV | Acquisizione con drone |
Metodo di trasporto: portatile, zaino, veicolo, UAV.
Parametri di base
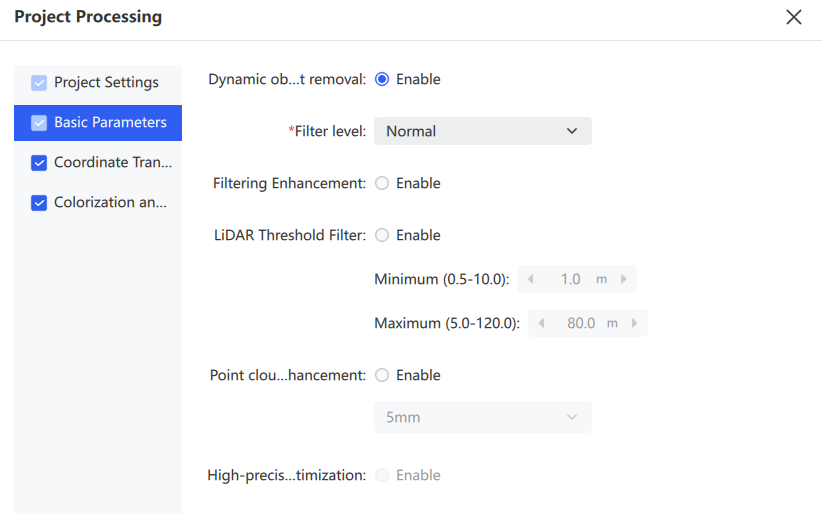
I Parametri di base configurano le opzioni di ottimizzazione della nuvola di punti durante l'elaborazione, inclusi rimozione degli oggetti dinamici, potenziamento del filtro, potenziamento della nuvola di punti e ottimizzazione ad alta precisione, per migliorare la qualità e l'usabilità dei risultati.
- Nella pagina Elaborazione del progetto, seleziona Parametri di base nel pannello di sinistra.
- Regola i parametri secondo necessità.
| Parametro | Descrizione |
|---|---|
| Rimozione degli oggetti dinamici | Rimuove gli oggetti in movimento, come pedoni o veicoli, acquisiti durante la scansione, migliorando stabilità e pulizia del risultato |
| Livello del filtro | Imposta l'intensità di rimozione del rumore. Un livello più alto rimuove più rumore, ma anche più dettagli strutturali |
| Potenziamento del filtro | Rafforza ulteriormente il filtraggio per ridurre l'impatto di rumore e valori anomali |
| Filtraggio con soglia radar | Se attivato, filtra automaticamente le nuvole di punti oltre i limiti di intervallo in base alle impostazioni |
| Potenziamento della nuvola di punti | Produce una nuvola di punti più densa e uniforme, a scapito dell'efficienza di elaborazione |
| Ottimizzazione ad alta precisione | Ottimizza ulteriormente qualità e chiarezza dei dettagli della nuvola di punti. Mutuamente esclusiva con la Trasformazione delle coordinate |
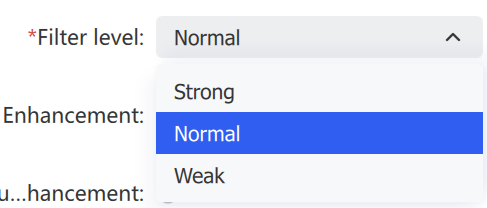
Un livello di eliminazione del rumore più alto rimuove più rumore, ma anche più struttura. Gli esempi seguenti confrontano i livelli del filtro.
Ringhiera 1 (alta densità, scansione completa):
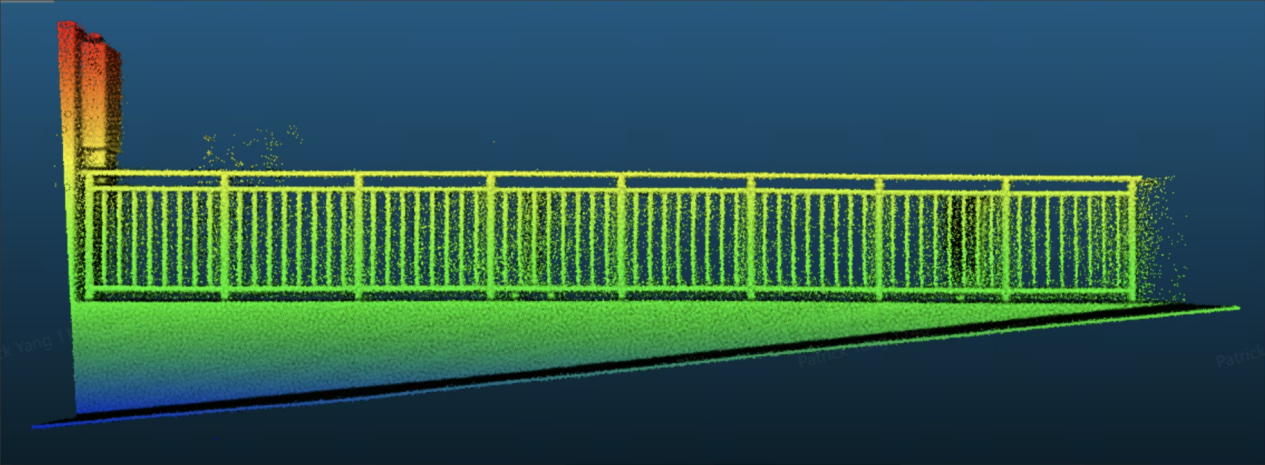
- Forte: maggiore eliminazione del rumore, può rimuovere parte della ringhiera.
- Normale: eliminazione bilanciata, ringhiera più intatta.
- Debole: minore eliminazione, danno minimo alla ringhiera.
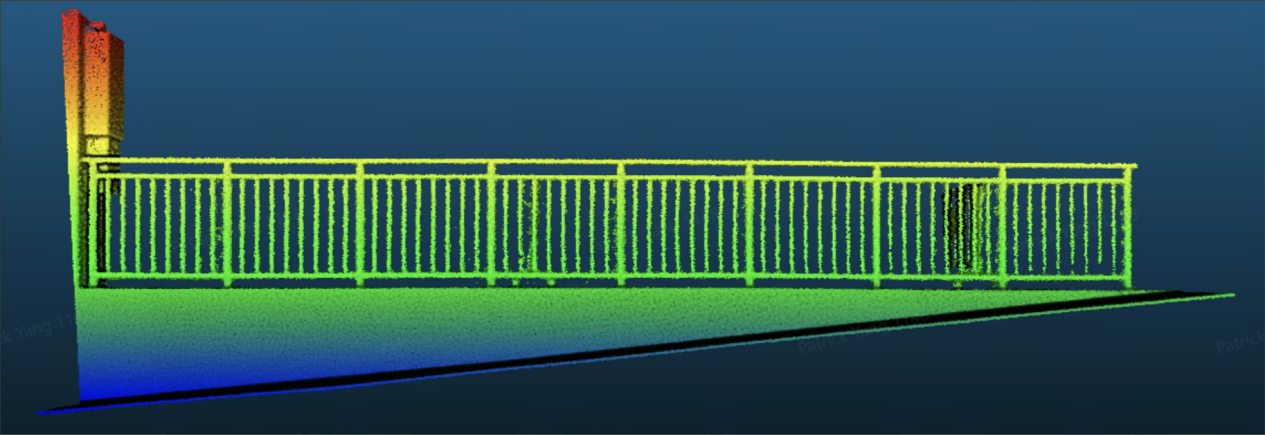
Livello del filtro: Forte
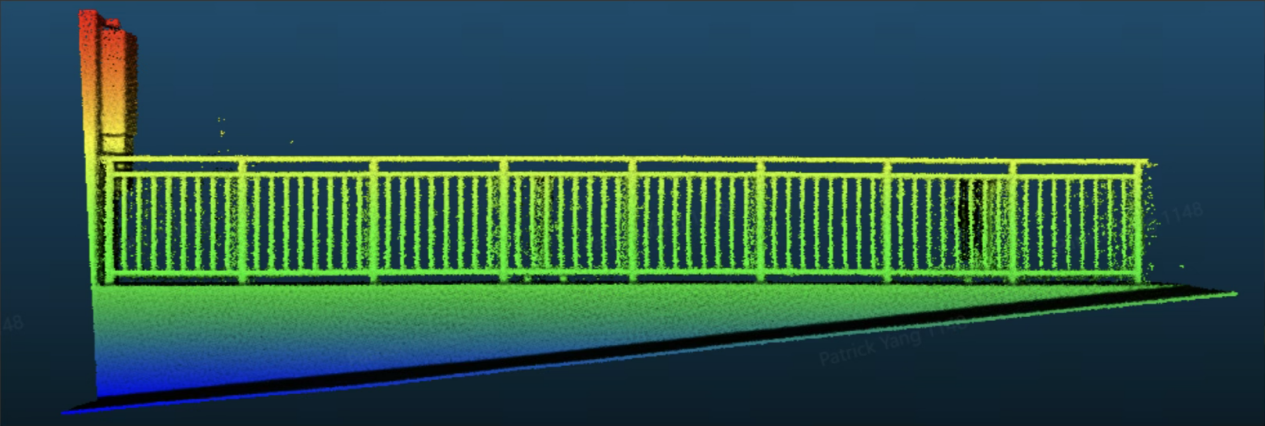
Livello del filtro: Normale
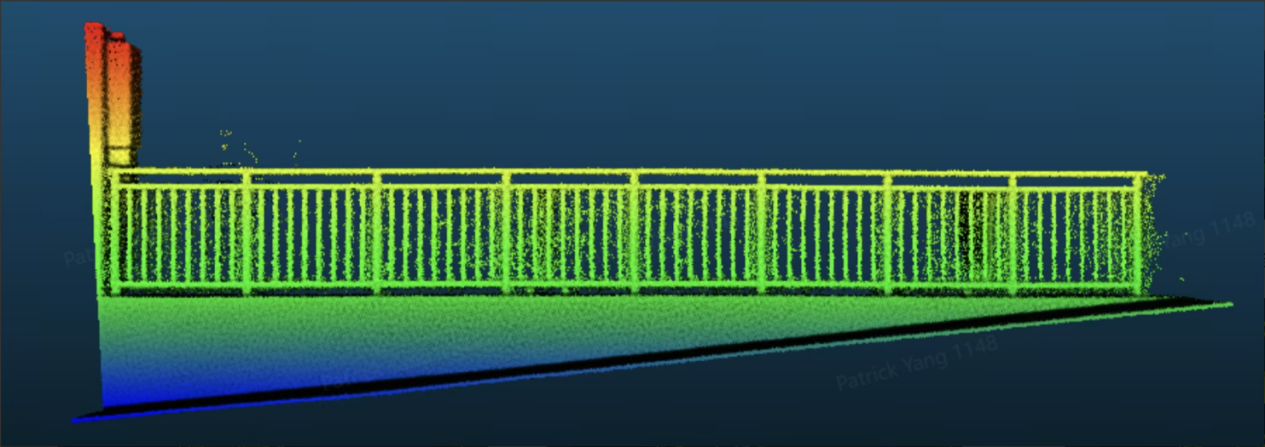
Livello del filtro: Debole
Ringhiera 2 (bassa densità, dettaglio di scansione incompleto):
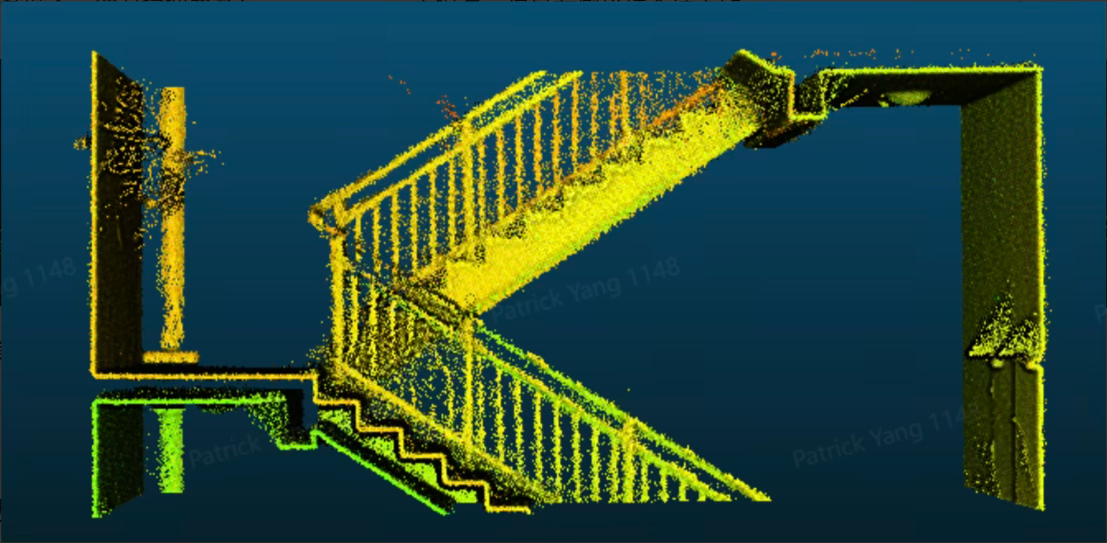
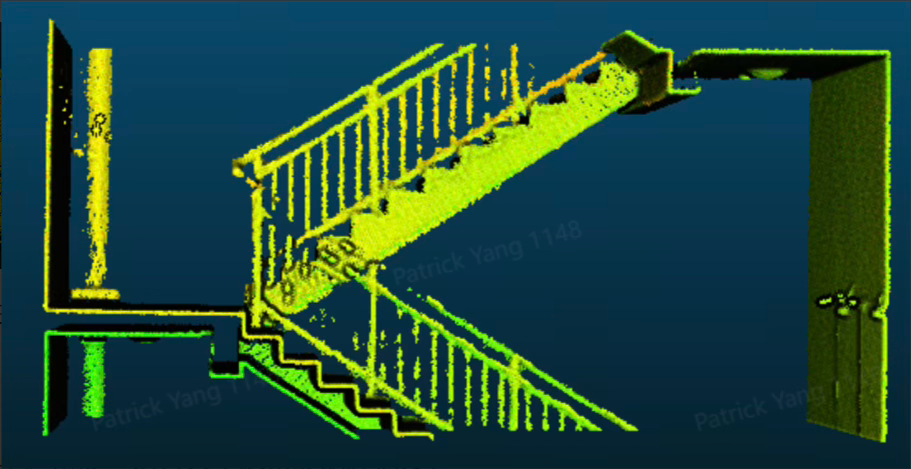
Livello del filtro: Forte
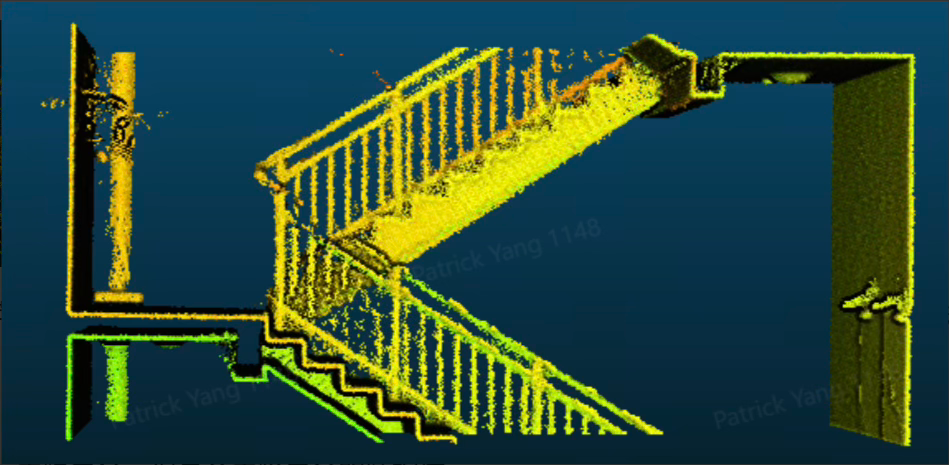
Livello del filtro: Normale
Livello del filtro: Debole
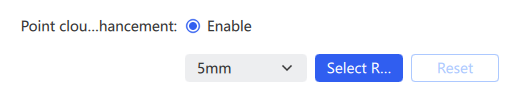
Potenziamento della nuvola di punti: disponibile nelle modalità 5 mm e 1 mm per L2 Pro, L3 e K2 (spaziatura dei punti ≈ 5 mm o 1 mm rispettivamente); K1 supporta solo 5 mm. L'attivazione riduce l'efficienza di elaborazione e richiede hardware adeguato, in particolare per il potenziamento a 1 mm che necessita di spazio su disco sufficiente.
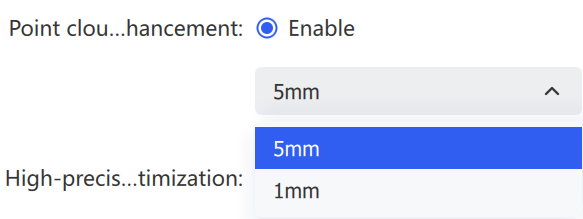
Selezione della regione: se sul campo sono stati raccolti GCP o POI, fai clic su Selezione della regione per potenziare solo la nuvola di punti all'interno di specifici intervalli di punti.
Intervallo di potenziamento: regola la dimensione dell'intervallo di potenziamento locale, attualmente 1–5 m.
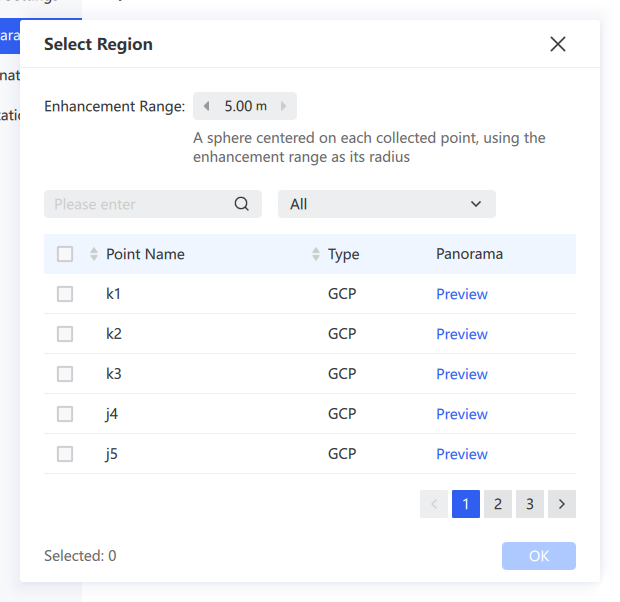
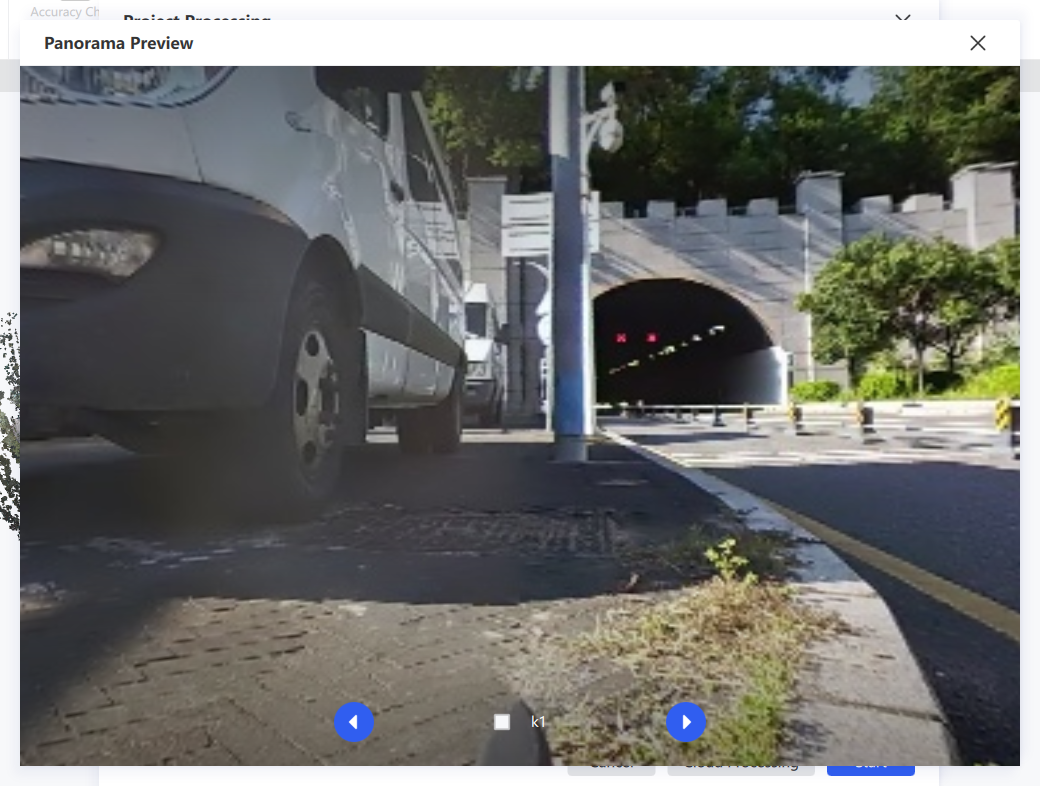
Anteprima: fai clic su Anteprima per visualizzare l'immagine panoramica di ciascun punto, così da confermare facilmente la posizione di ogni GCP o POI.
Nota: vengono potenziati localmente solo i punti selezionati. Per ripristinare il potenziamento globale della nuvola di punti, fai clic su Reimposta.
Trasformazione delle coordinate
Converte le nuvole di punti scansionate dal sistema di coordinate originale a un sistema di coordinate di destinazione. Importa un file di punti di controllo, scegli una sorgente di dati GNSS, imposta i sistemi di origine e di destinazione e completa la trasformazione mediante la corrispondenza dei punti di controllo. Sono supportati sia i sistemi di coordinate preimpostati sia quelli personalizzati.
- Nella pagina Elaborazione del progetto, seleziona Trasformazione delle coordinate nel pannello di sinistra.
- Importa un file di punti di controllo. Configura Salta righe e Delimitatore secondo necessità. Seleziona GNSS per usare i dati GNSS.
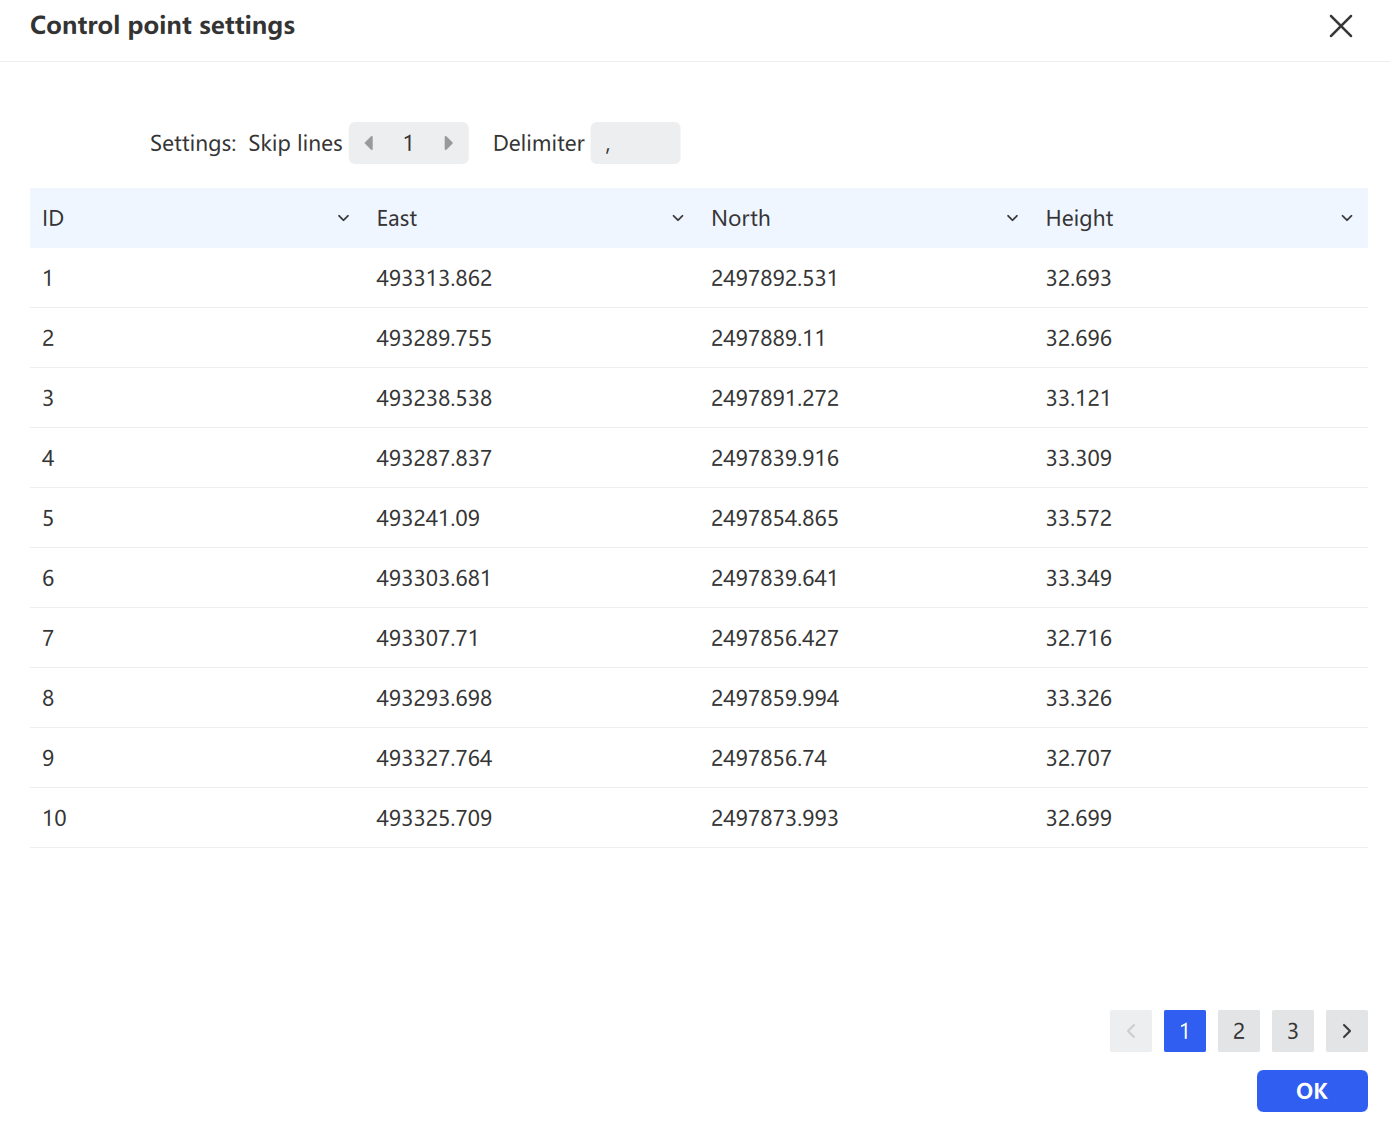
- Scegli la sorgente dei dati GNSS: rilevamento automatico dal modulo RTK o un file GNSS.
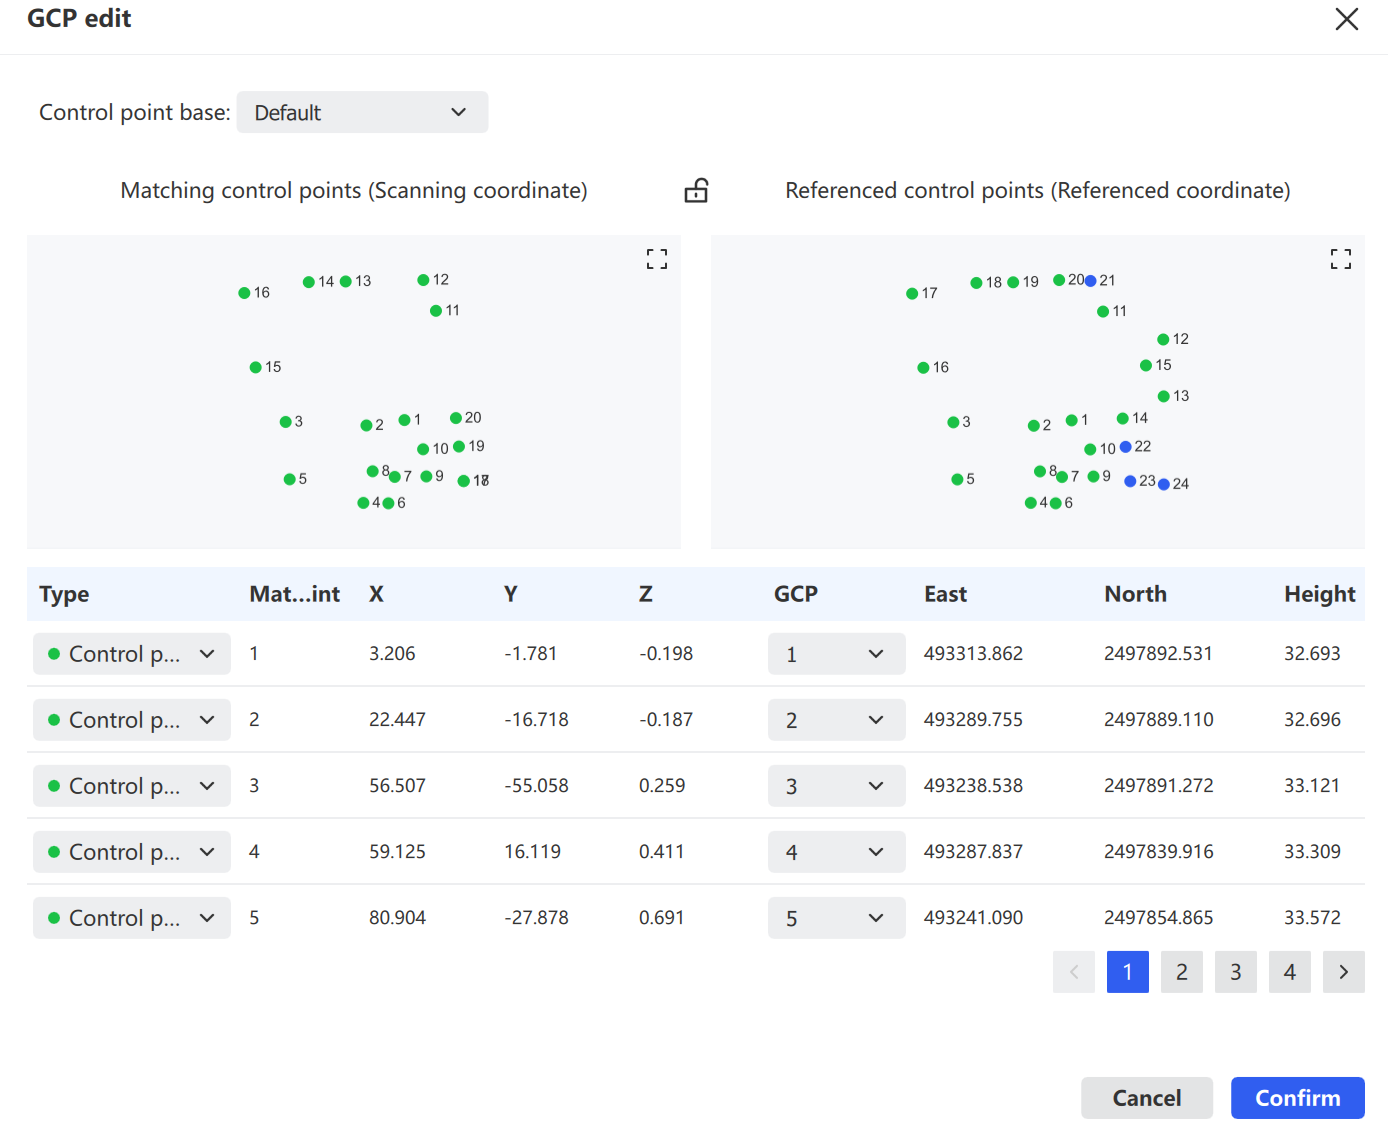
- Per far corrispondere i punti di controllo scansionati con i riferimenti locali, fai clic su Modifica GCP. Nell'editor GCP, il pannello di sinistra mostra i punti di controllo scansionati e quello di destra i punti di riferimento locali. Usa l'elenco in basso per assegnare le corrispondenze, quindi fai clic su Conferma per salvare.
Modulo RTK: imposta Precisione orizzontale, Numero di satelliti e Inclinazione massima e scegli il tipo di montaggio RTK (Predefinito o Personalizzato).
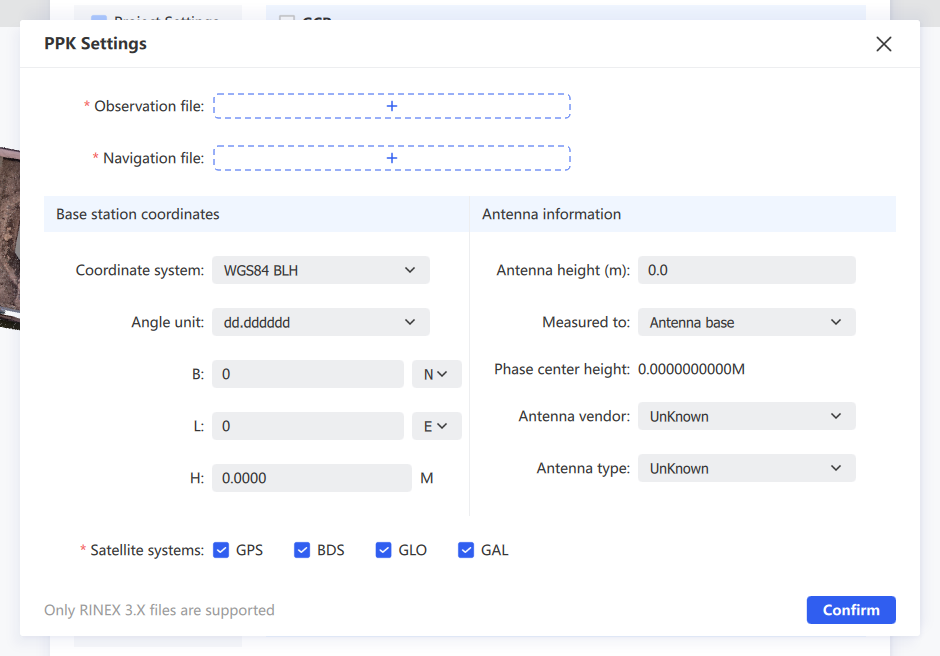
Modulo PPK: usa i risultati PPK per abilitare l'ottimizzazione PPK-SLAM e la trasformazione delle coordinate quando i dati di traiettoria sono validi. Solo RINEX 3.0 e superiore. Per i dati acquisiti in modalità PPK, il modulo GNSS seleziona automaticamente PPK durante la post-elaborazione: fai clic su Impostazioni PPK, carica i file di osservazione e navigazione, regola le informazioni della stazione base, seleziona i sistemi satellitari e fai clic su Calcola.
Nota: le coordinate della stazione base nei file di osservazione provenienti da sessioni di stazione base di breve durata spesso contengono un certo errore. Per garantire la precisione della soluzione PPK, verifica prima che le coordinate della stazione base siano corrette.
File GNSS: usa software di terze parti per trasformare le coordinate in un sistema locale di destinazione.
- Copia
gnss.csvdai record del dispositivo del progetto.
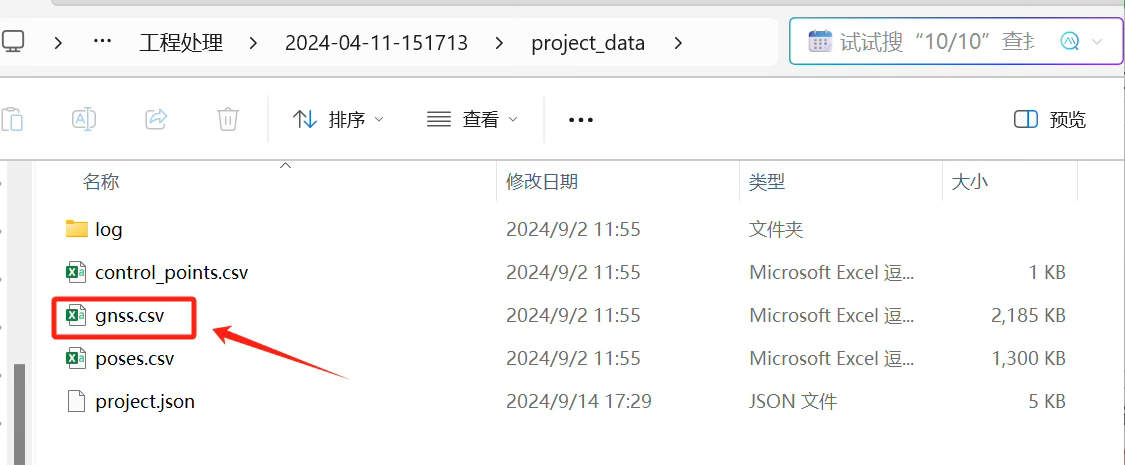
- Trasformalo con software di terze parti, quindi salva il risultato nella cartella
external_datadel progetto.
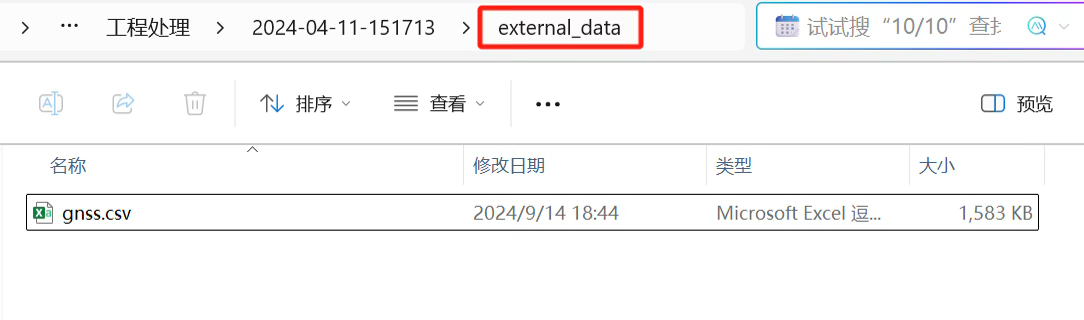
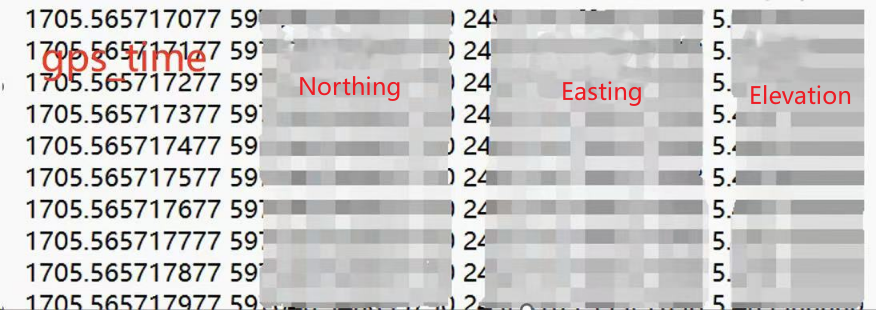
- Seleziona GNSS e scegli File GNSS. Il software legge il file da
external_data. Il formato richiesto è: gps_time, Northing, Easting, Elevation.
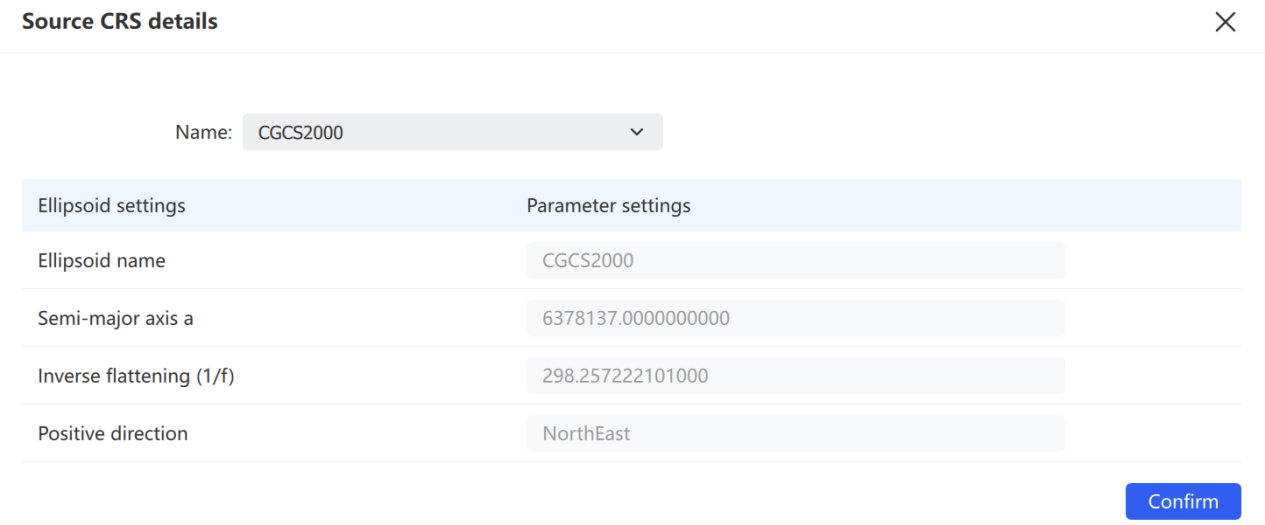
- Rivedi il sistema di coordinate di origine e fai clic su Dettagli per visualizzarne i parametri.
- Fai clic sul sistema di coordinate di destinazione per aprire il selettore. Scegli un preset oppure fai clic su + per definire un sistema personalizzato (ellissoide, proiezione, trasformazione del datum, trasformazione del piano, adattamento dell'elevazione, geoide, griglia verticale, griglia orizzontale).
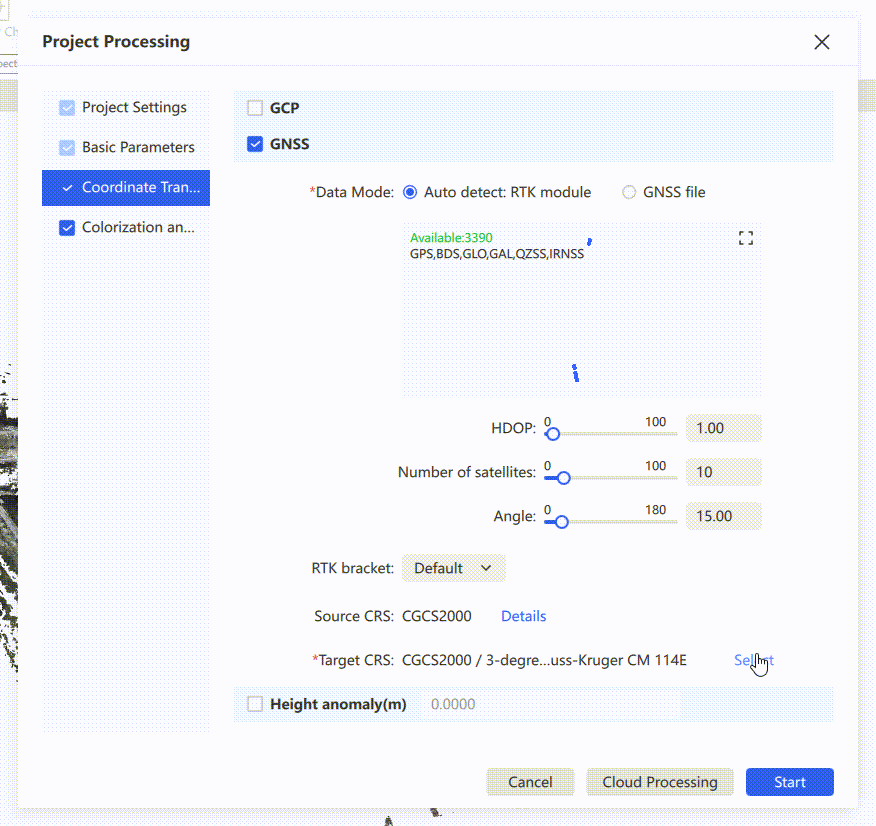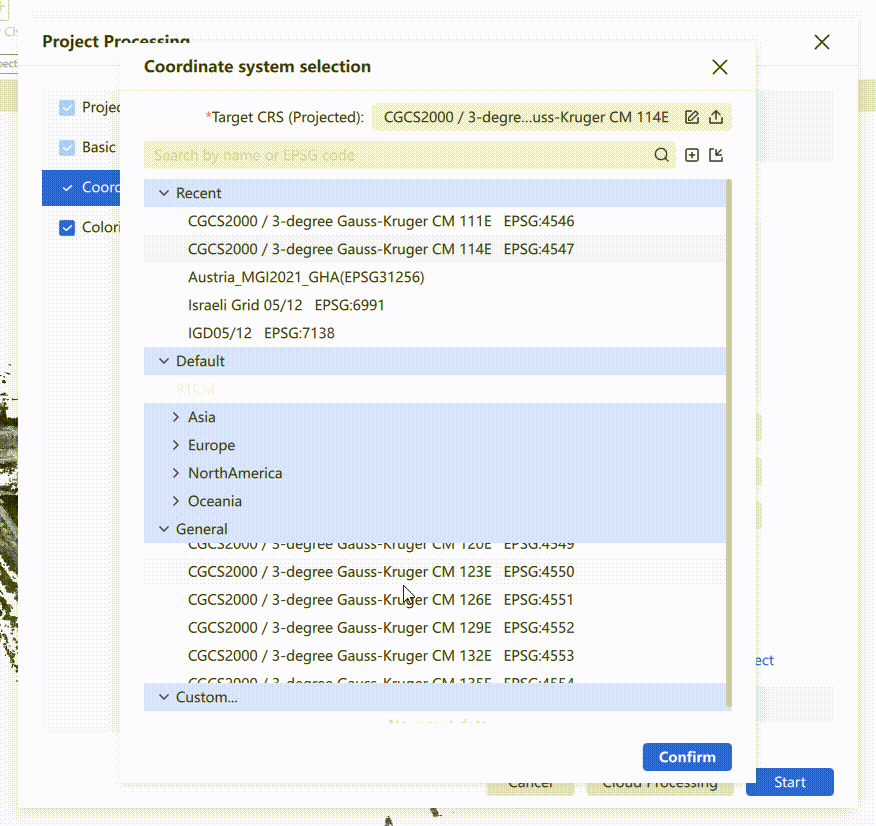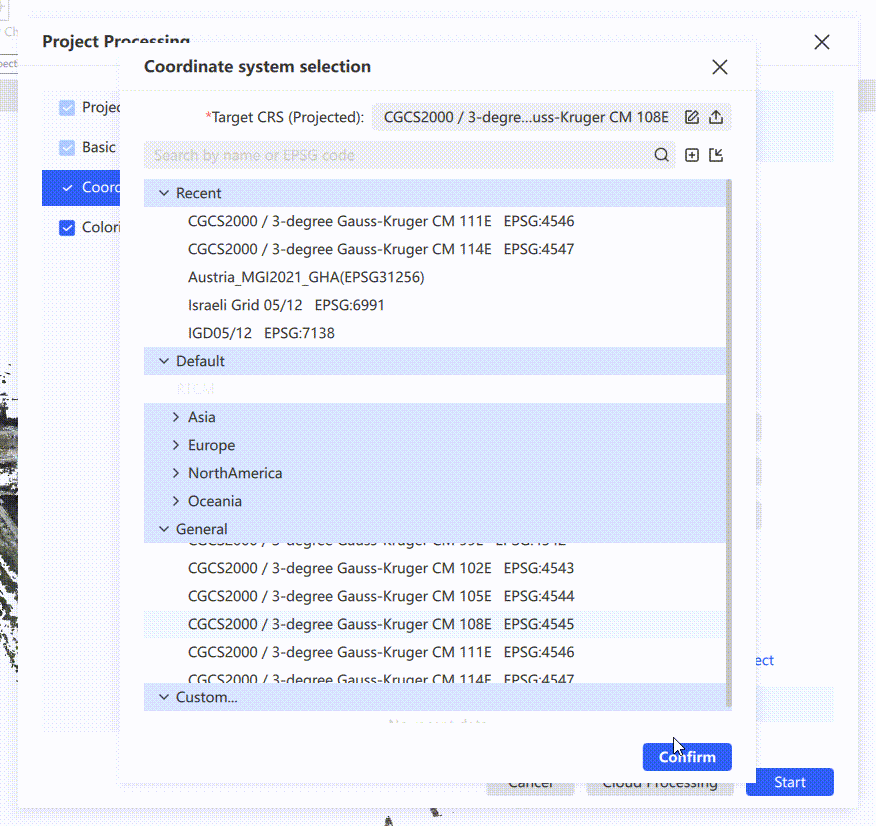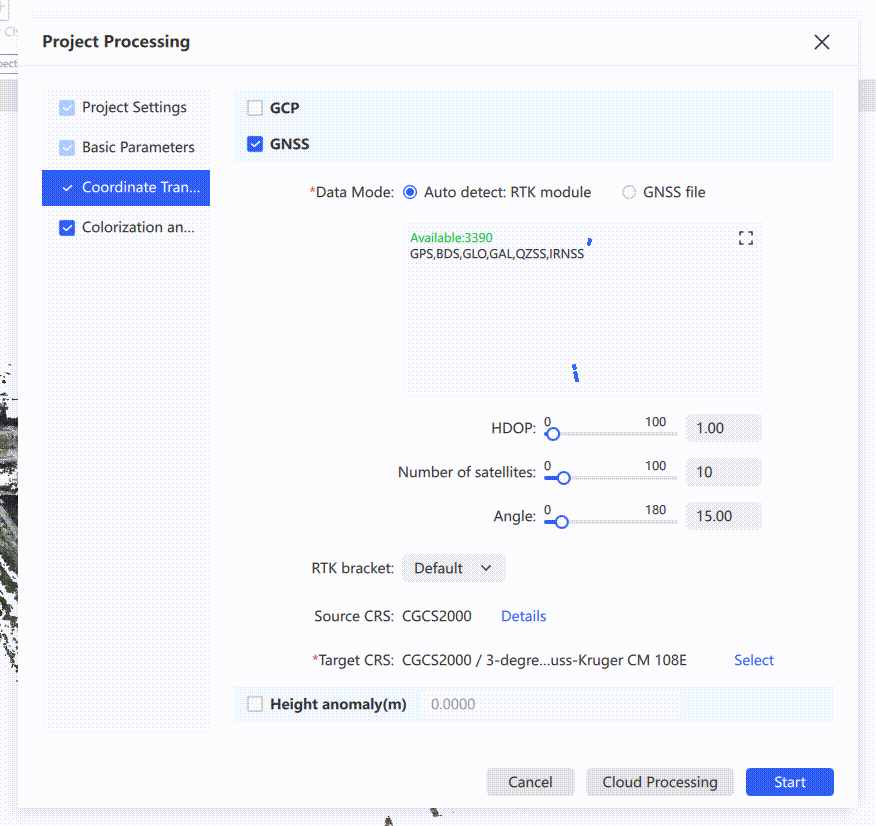
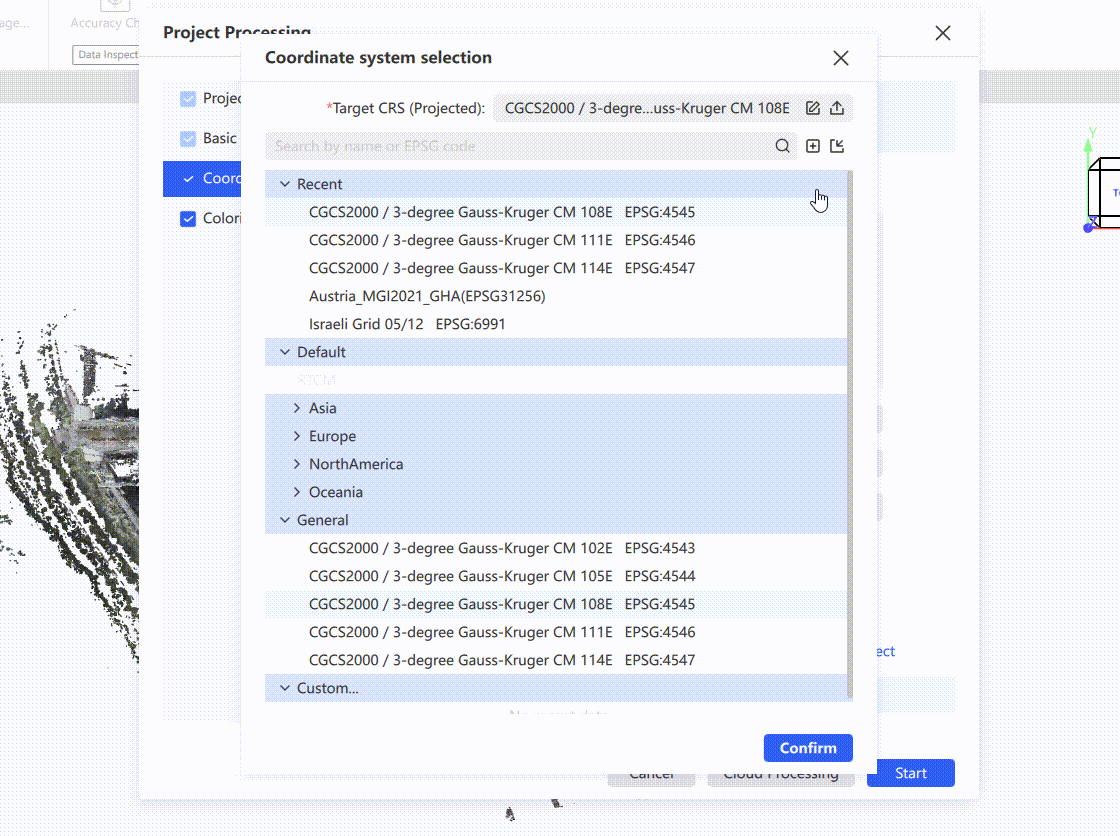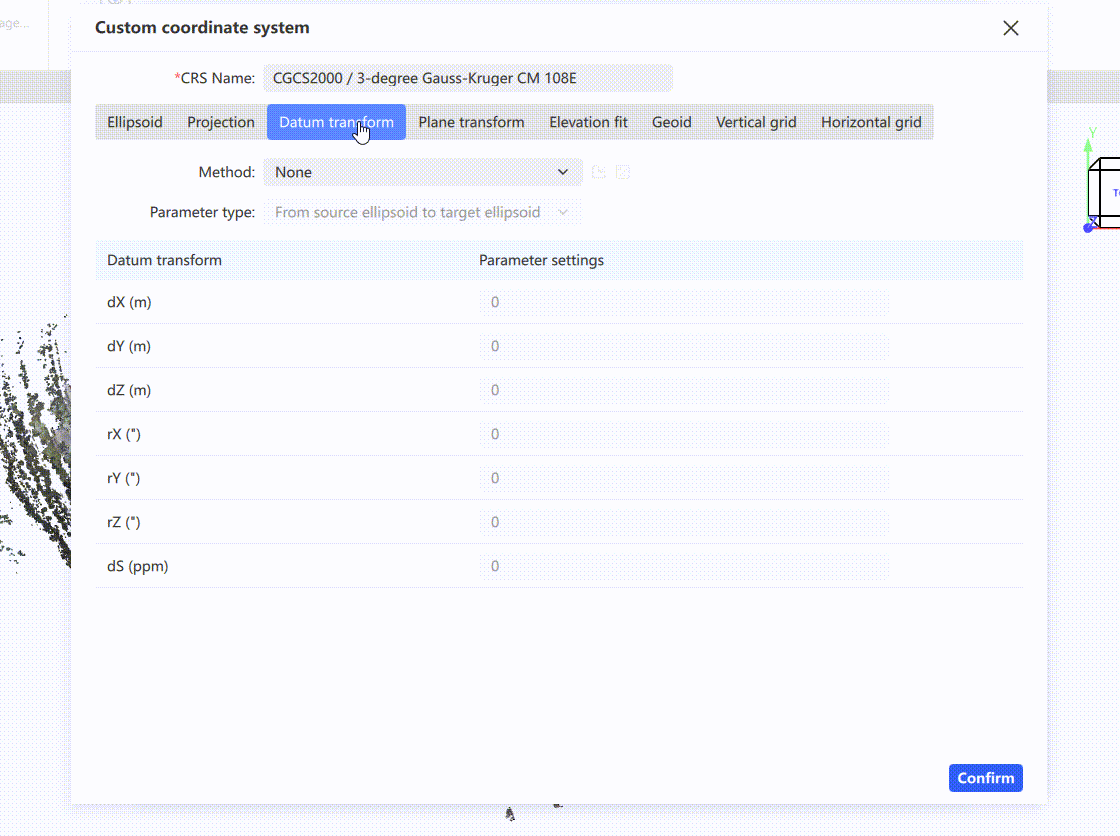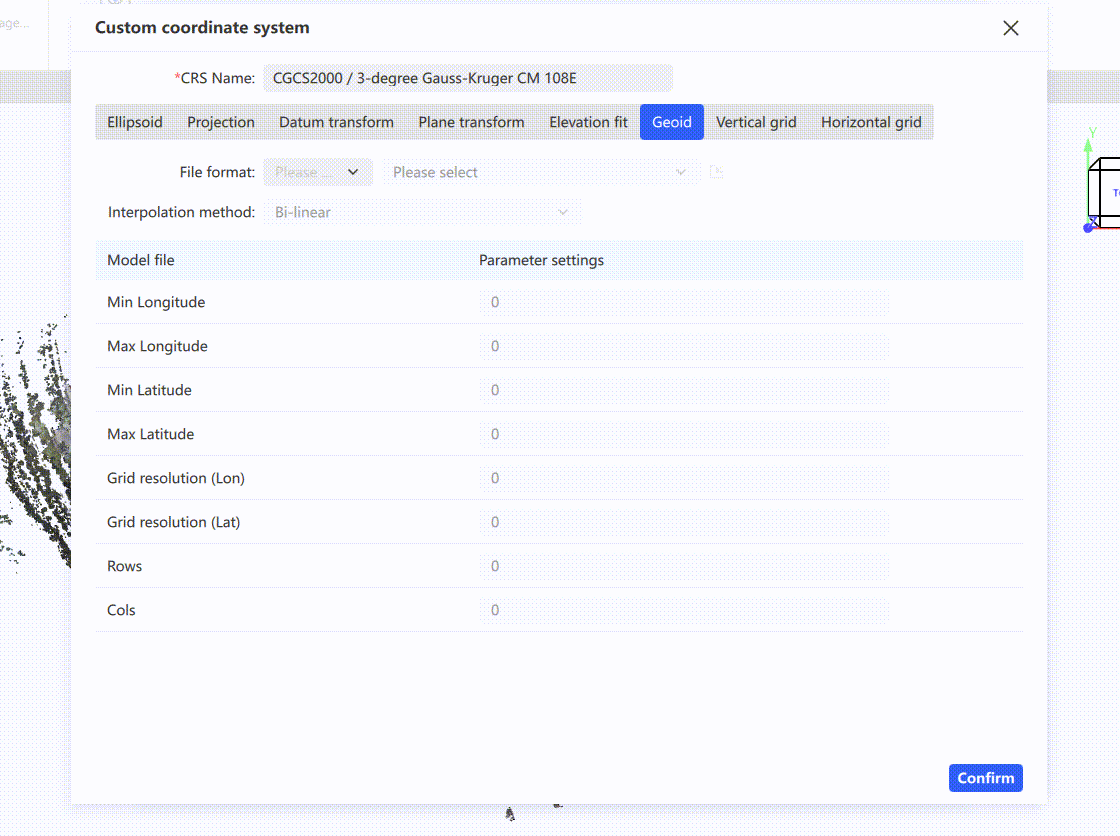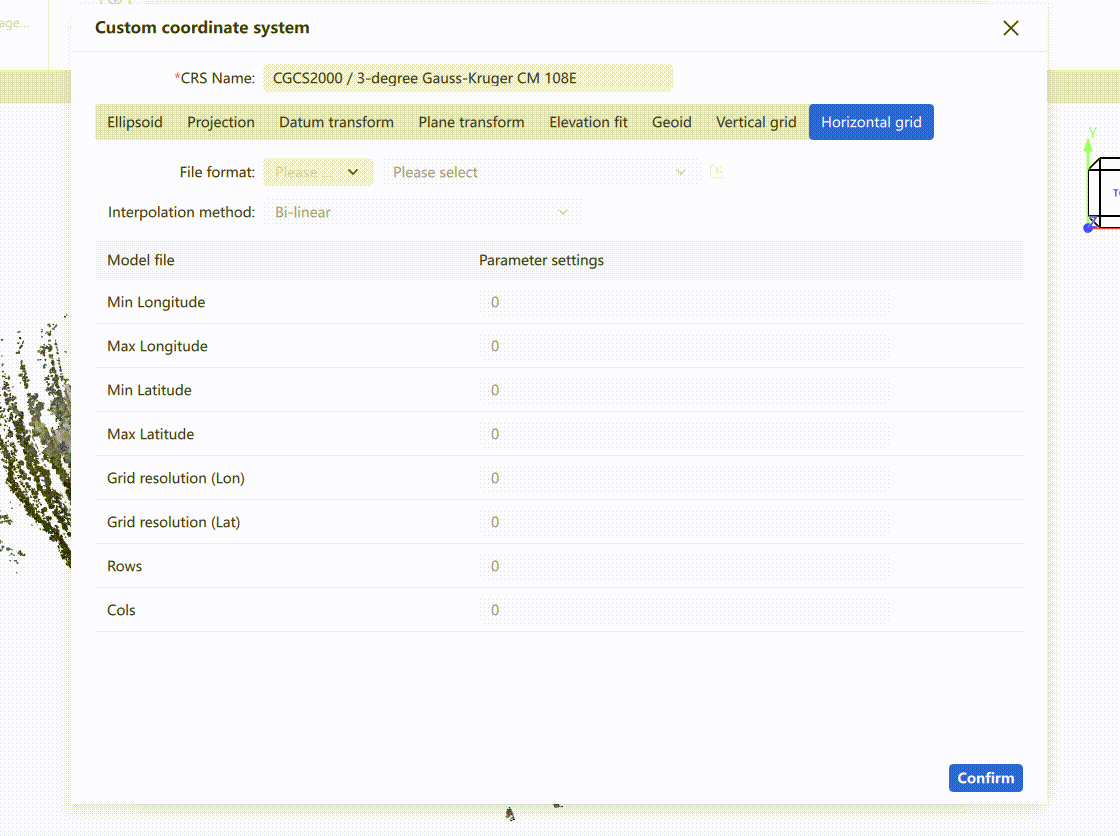
- Per applicare la correzione dell'anomalia di elevazione, seleziona Anomalia di elevazione e inserisci un valore.
- Fai clic su Avvia per eseguire la trasformazione o su Annulla per scartarla.
Nota: quando usi GCP e GNSS insieme, assicurati che i valori reali GCP e il sistema di coordinate di destinazione selezionato per GNSS siano lo stesso sistema di coordinate. Quando si utilizza l'anomalia di quota, il software applica prima i vincoli dei punti di controllo e poi l'anomalia di quota, perciò nel report dei punti di controllo la Z dei valori reali e la Z delle coordinate trasformate differiranno del valore dell'anomalia di quota.
Colorazione e mesh
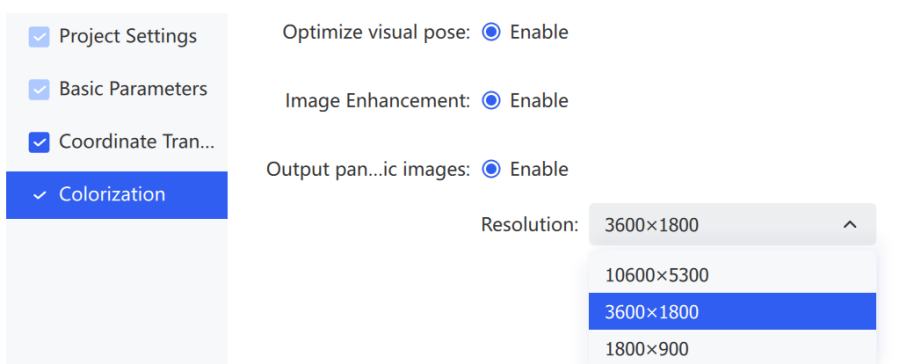
Configura l'output visivo dei risultati dell'elaborazione del progetto, inclusi posa visiva ottimizzata, output di immagini panoramiche e generazione della mesh con la risoluzione e il formato corrispondenti.
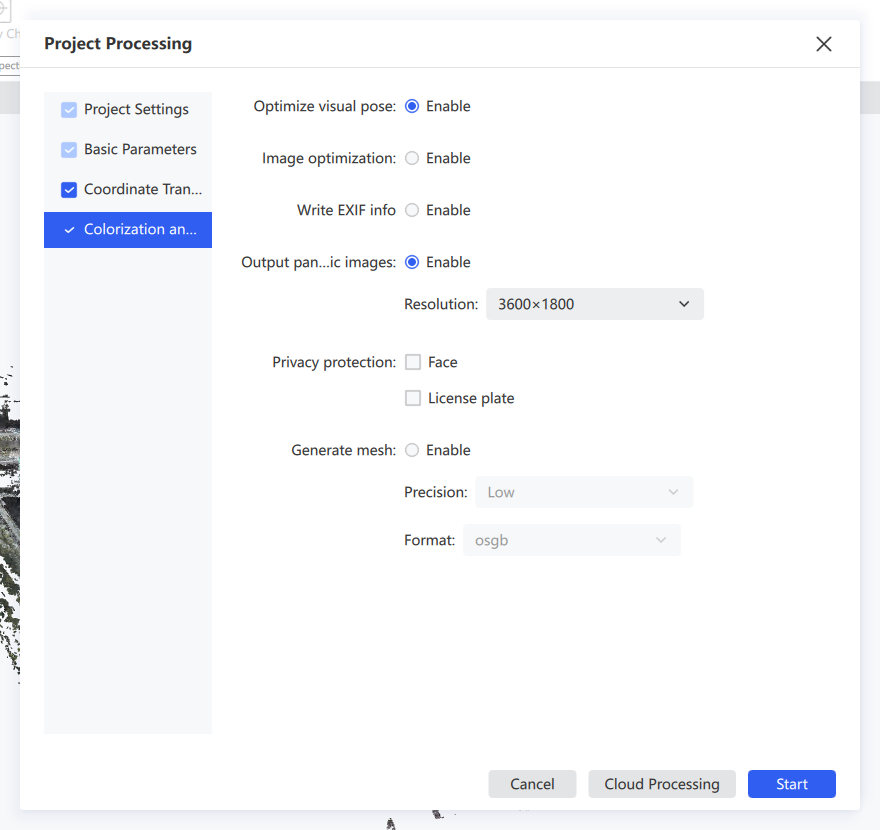
| Parametro | Descrizione |
|---|---|
| Ottimizza posa visiva | Migliora la qualità della colorazione nelle aree ricche di texture |
| Ottimizzazione dell'immagine | Migliora la qualità della colorazione nelle scene con scarsa illuminazione |
| Scrivi informazioni EXIF | Se attivata, scrive il produttore e il modello della fotocamera nelle foto fisheye |
| Output immagini panoramiche | Produce panorami insieme ai risultati dell'elaborazione |
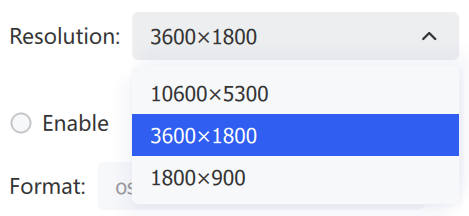
| Risoluzione | Imposta la risoluzione di output del panorama |
| Protezione della privacy | Se attivata, sfoca automaticamente volti e targhe nelle immagini panoramiche |
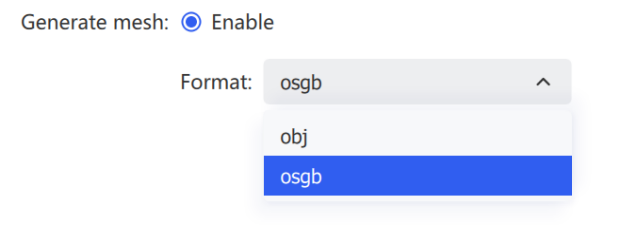
| Genera mesh | Genera un modello mesh con precisione bassa, media o alta e consente l'esportazione in .obj o .osgb |
Fusione delle mappe
La Fusione delle mappe unisce più set di dati di nuvole di punti in un'unica mappa.
Per una fusione riuscita, le mappe adiacenti devono avere una connessione valida:
- I progetti adiacenti devono sovrapporsi per almeno 15 m (15–30 m consigliati) e i percorsi sovrapposti devono rimanere mutuamente visibili. Pianifica le sovrapposizioni in scene ricche di caratteristiche ed evita aree aperte, lunghi corridoi e gallerie lisce.
- Per la fusione basata su RTK, i dati RTK devono essere validi per ogni progetto.
- Per la fusione basata su punti di connessione, le mappe adiacenti devono condividere almeno un punto di connessione con nome corrispondente (un punto di controllo raccolto sul campo) nella regione di sovrapposizione e i nomi dei punti di controllo non devono essere duplicati tra i progetti.
Limitazioni della fusione:
- È possibile fondere fino a 10 mappe alla volta e ogni sessione di acquisizione deve durare meno di 20 minuti.
- Al termine della fusione viene prodotta un'unica nuvola di punti completa dell'intera mappa. Quando un singolo file LAS supera i 180 GB, viene suddiviso automaticamente in più file LAS.
- La fusione supporta solo dati provenienti dallo stesso tipo di dispositivo.
Nota: se è richiesta la trasformazione delle coordinate, tutte le mappe devono avere connessioni valide (punti di connessione o scansione continua) e devono esistere almeno 3 punti di controllo assoluti (non collineari) su tutte le mappe.
Impostazioni del progetto
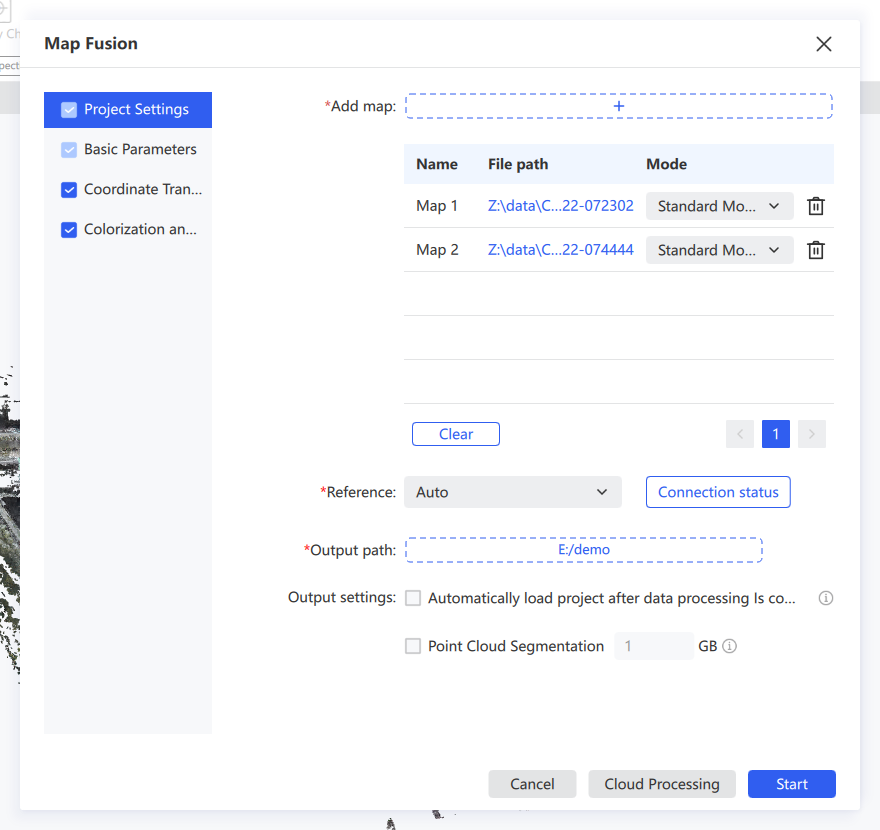
- Fai clic su Aggiungi mappa per importare le mappe da fondere.
- L'elenco mostra il nome del punto, il percorso del file e la modalità di ciascuna mappa.
- Regola l'elaborazione per singola mappa nel menu a discesa Modalità.
- Fai clic sull'icona del cestino per rimuovere una singola mappa o su Cancella per rimuoverle tutte.
- Imposta la mappa di base: scegli Auto o designane una.
- Imposta il percorso di output.
- Facoltativamente seleziona Carica automaticamente il progetto dopo l'elaborazione e Segmentazione della nuvola di punti.
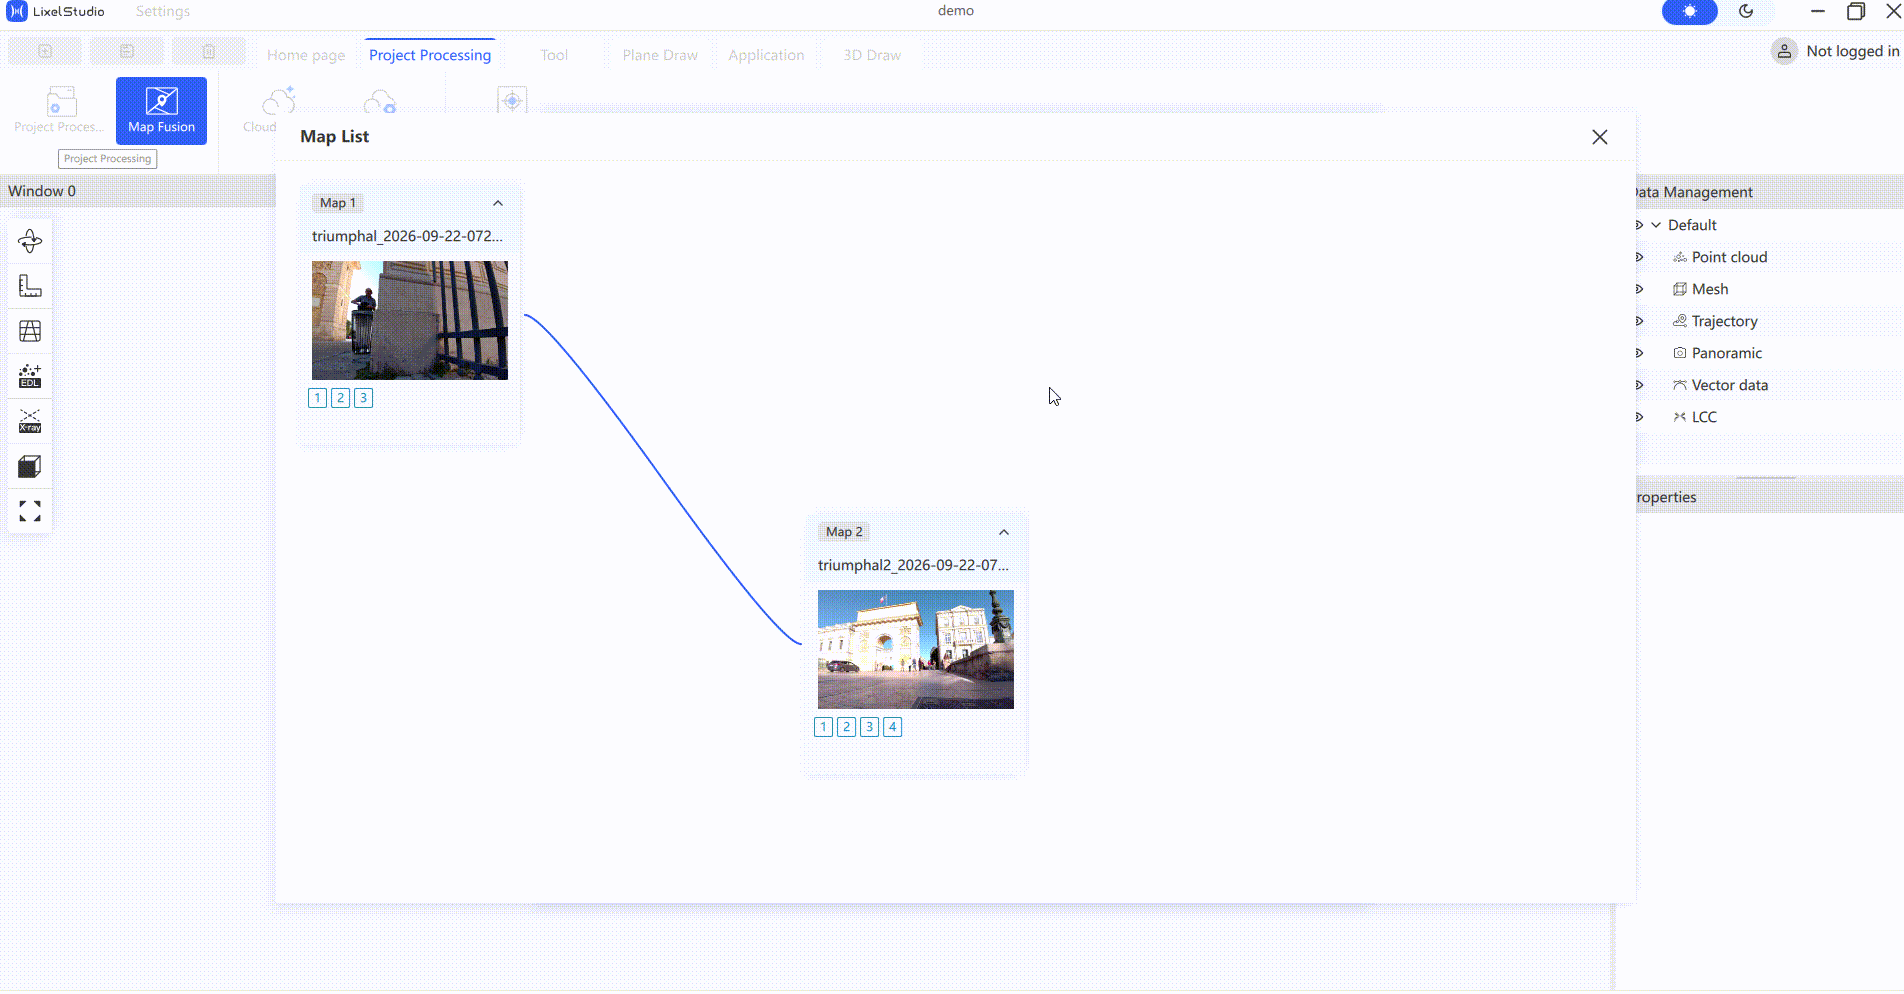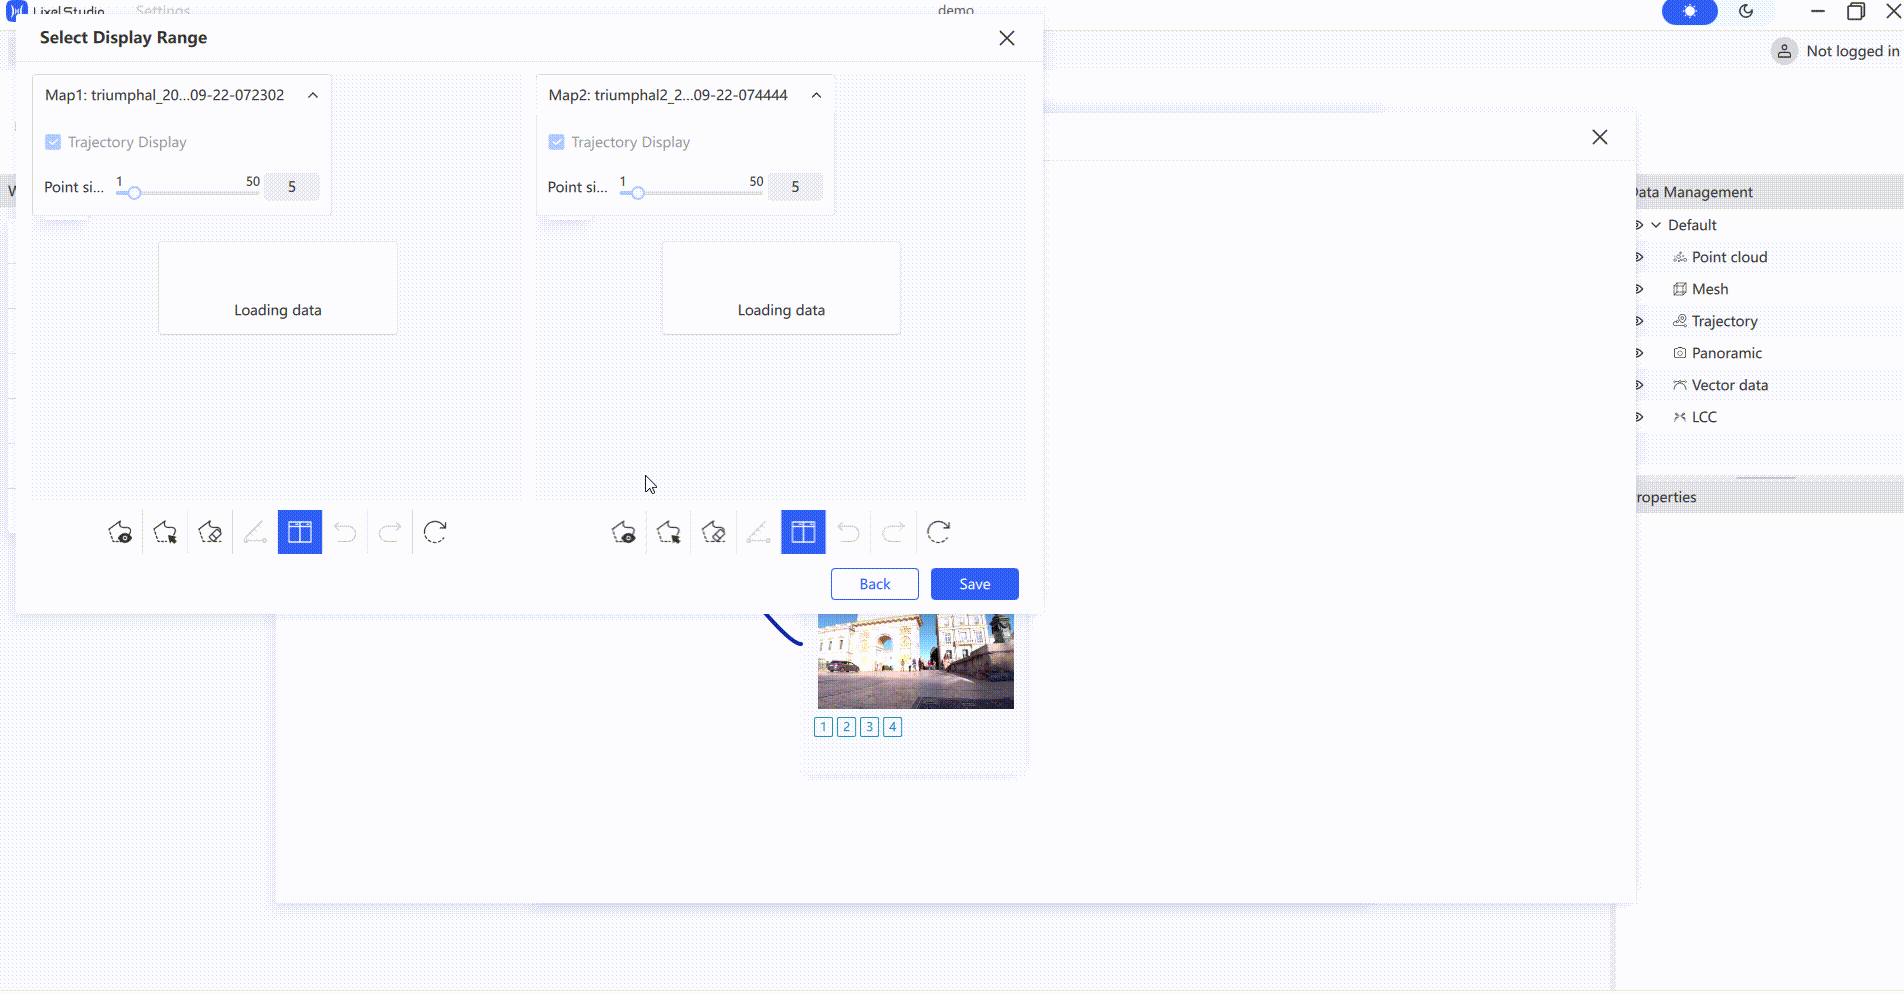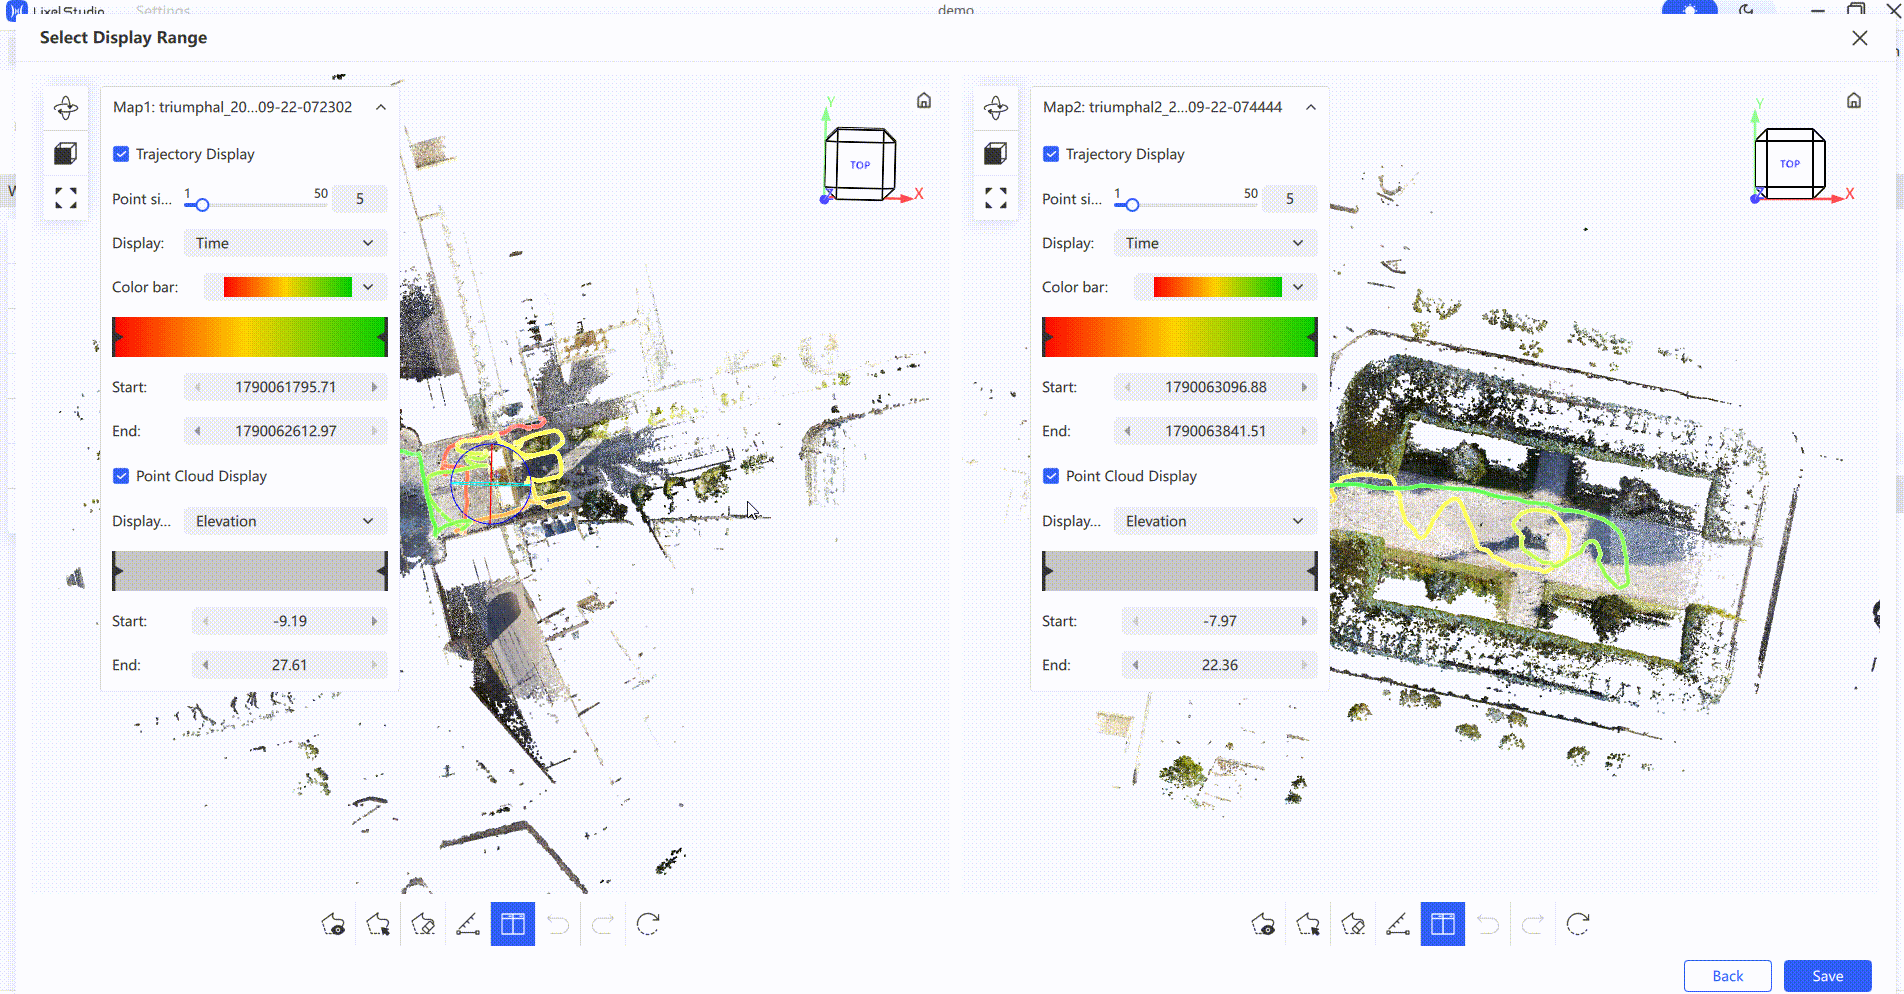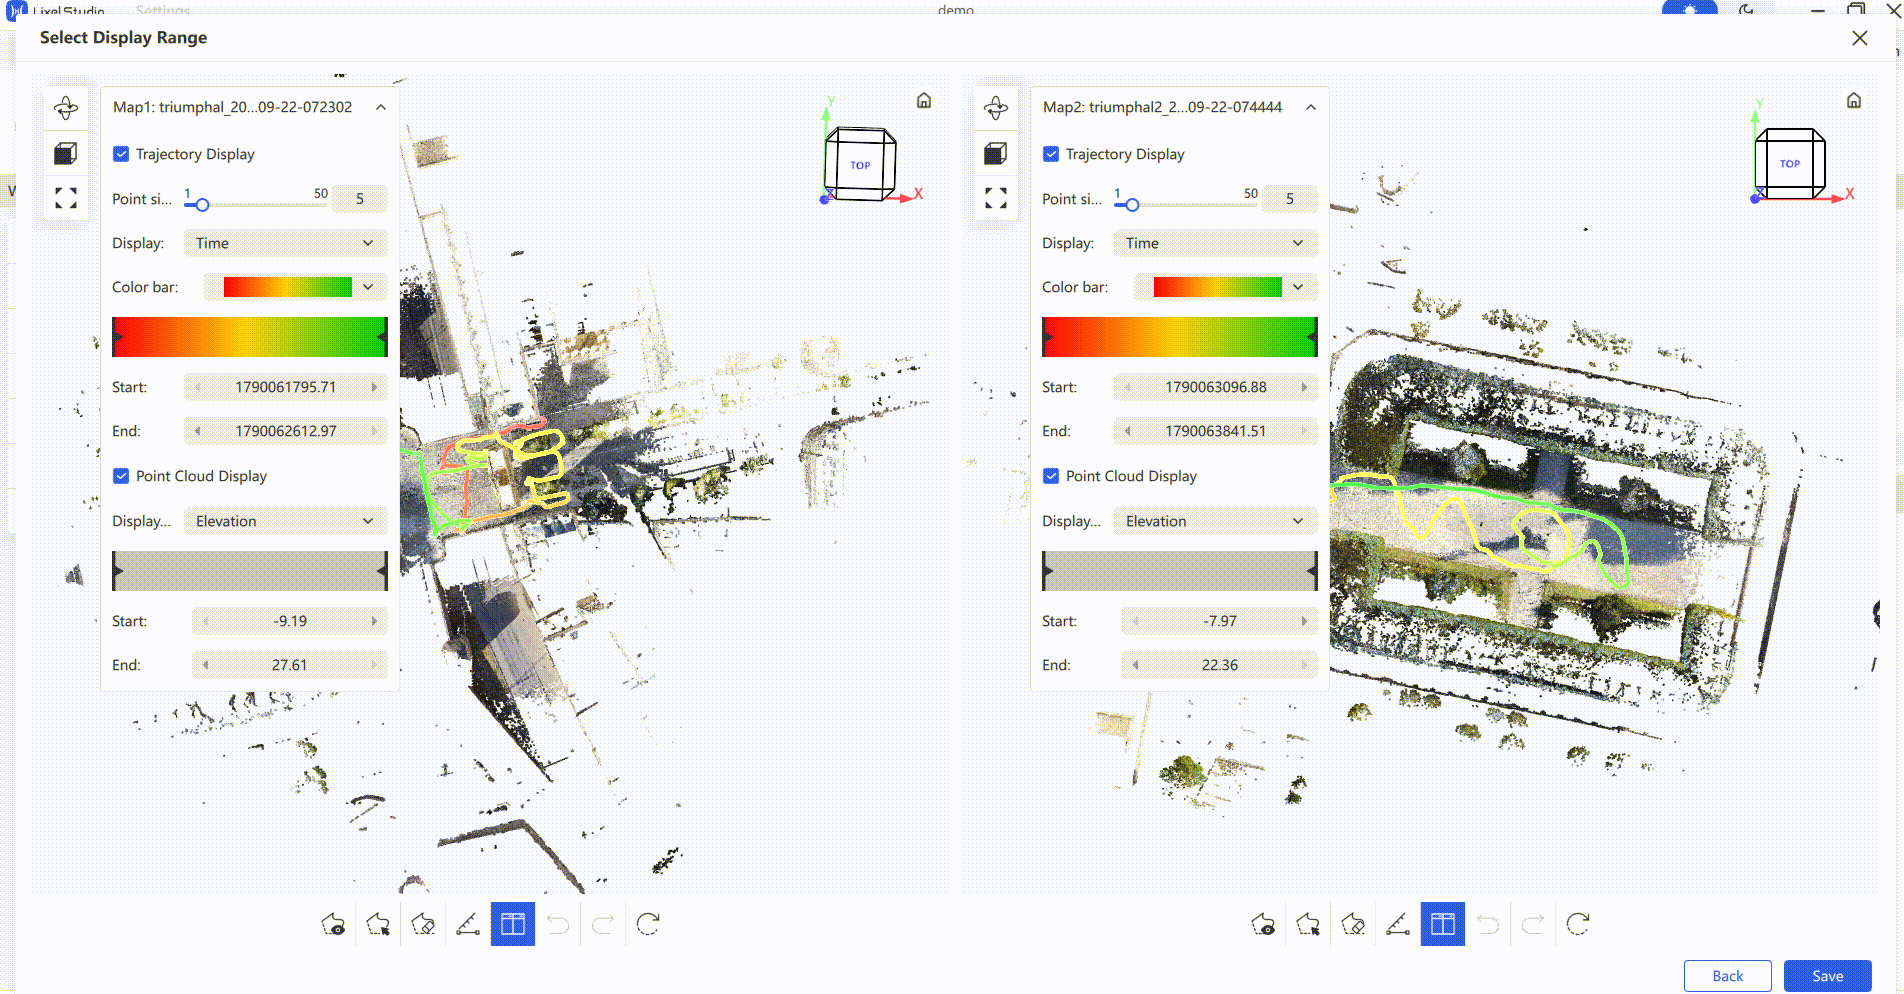
Configurazione delle connessioni: se i tuoi dati non contengono informazioni RTK e hai dimenticato di raccogliere punti di connessione con nomi corrispondenti, fai clic su Configurazione delle connessioni per configurare manualmente le connessioni.
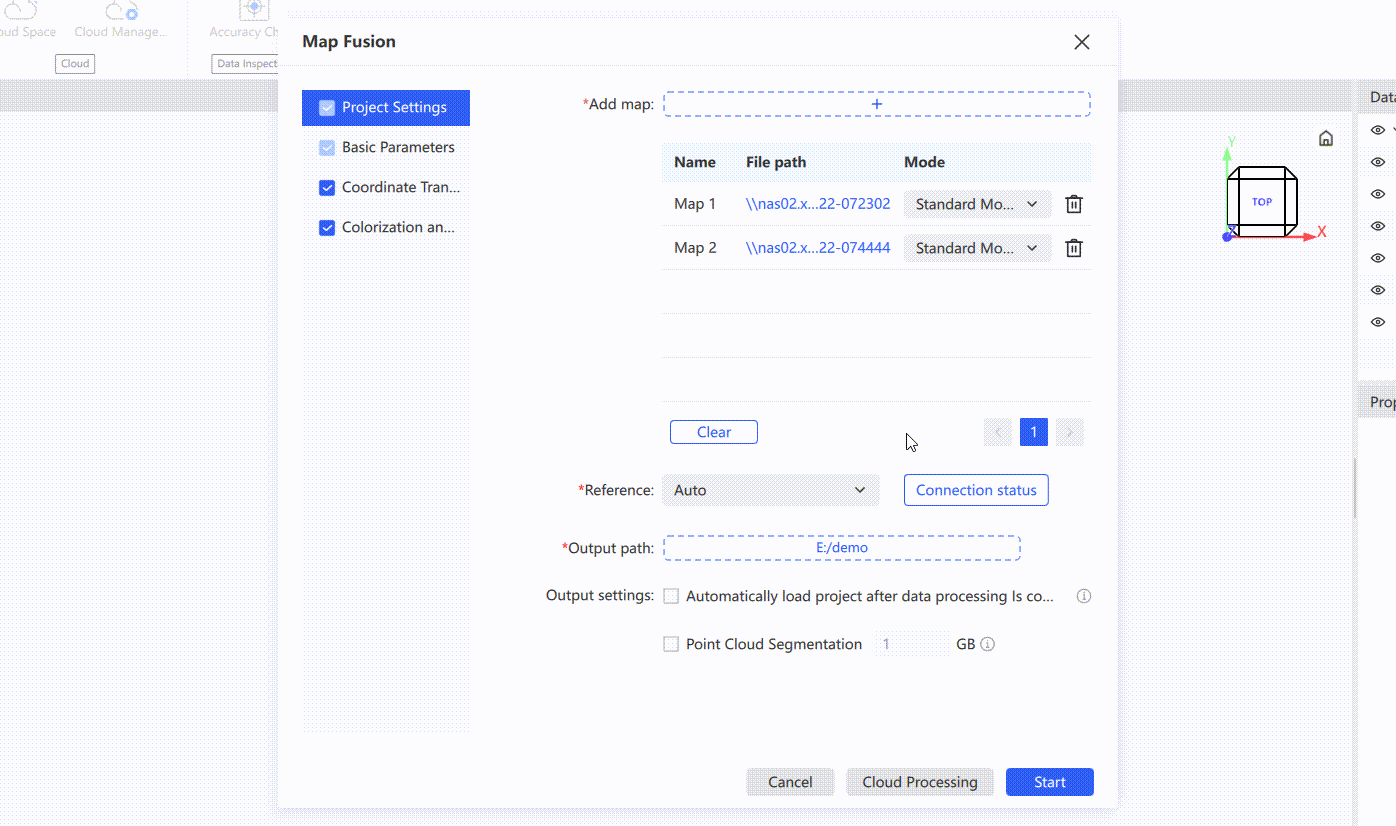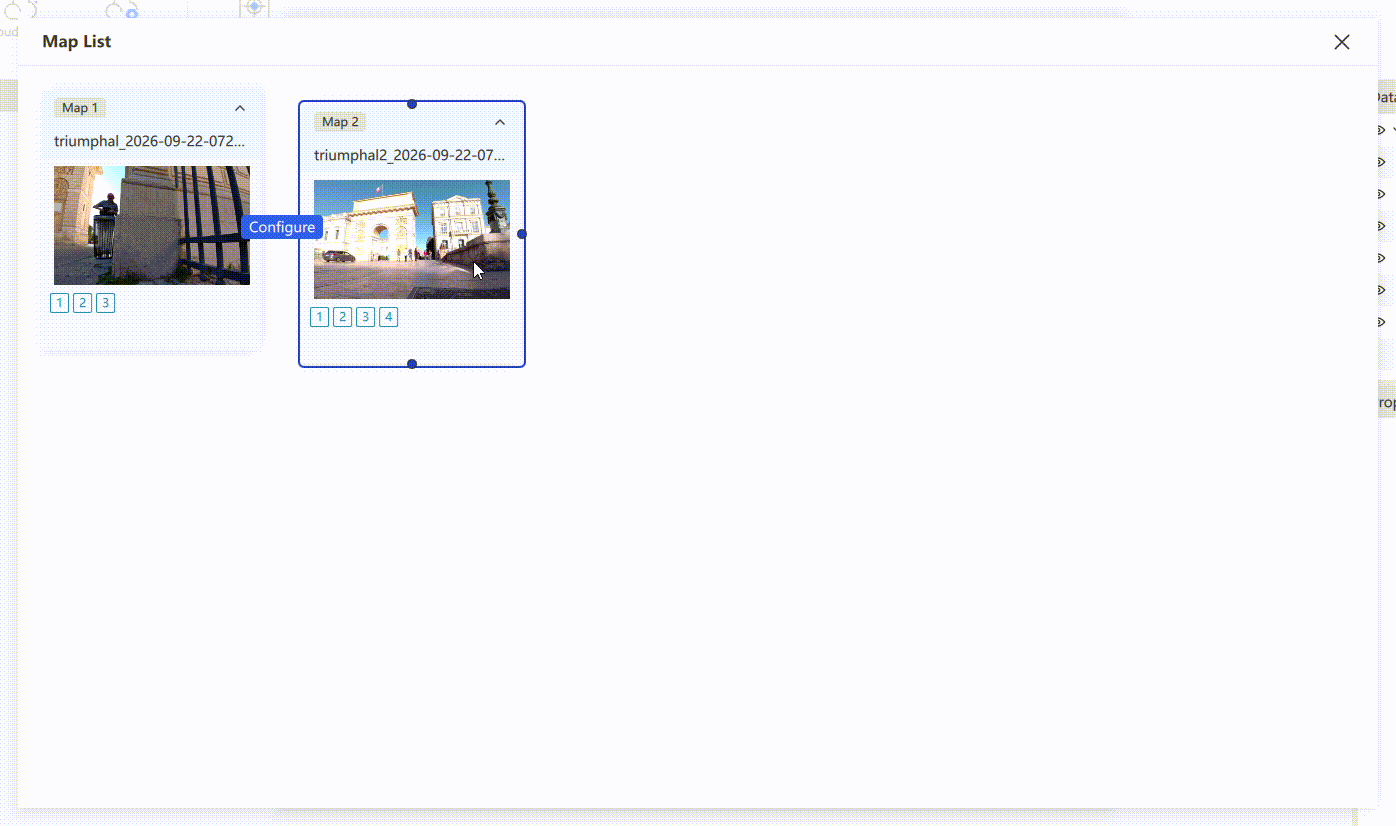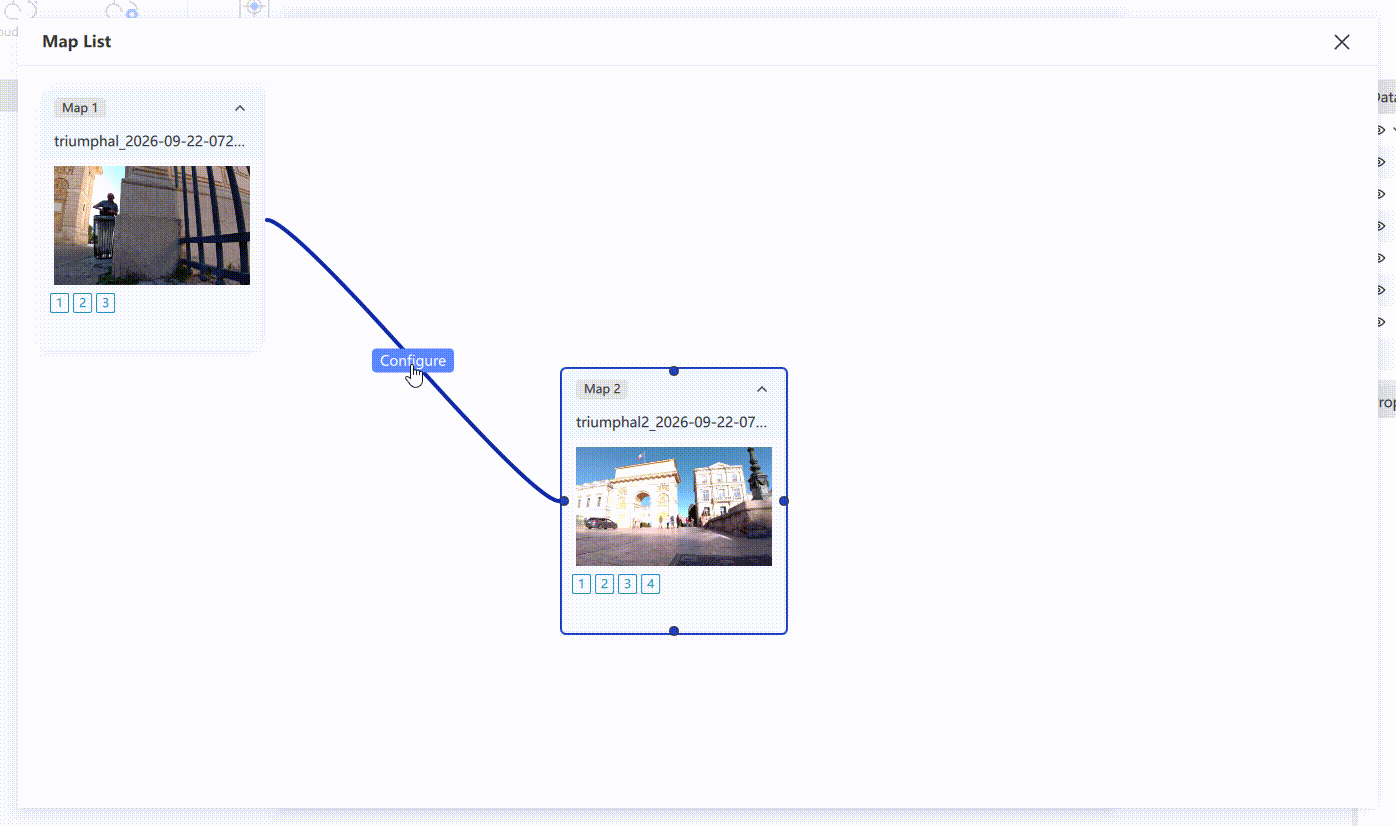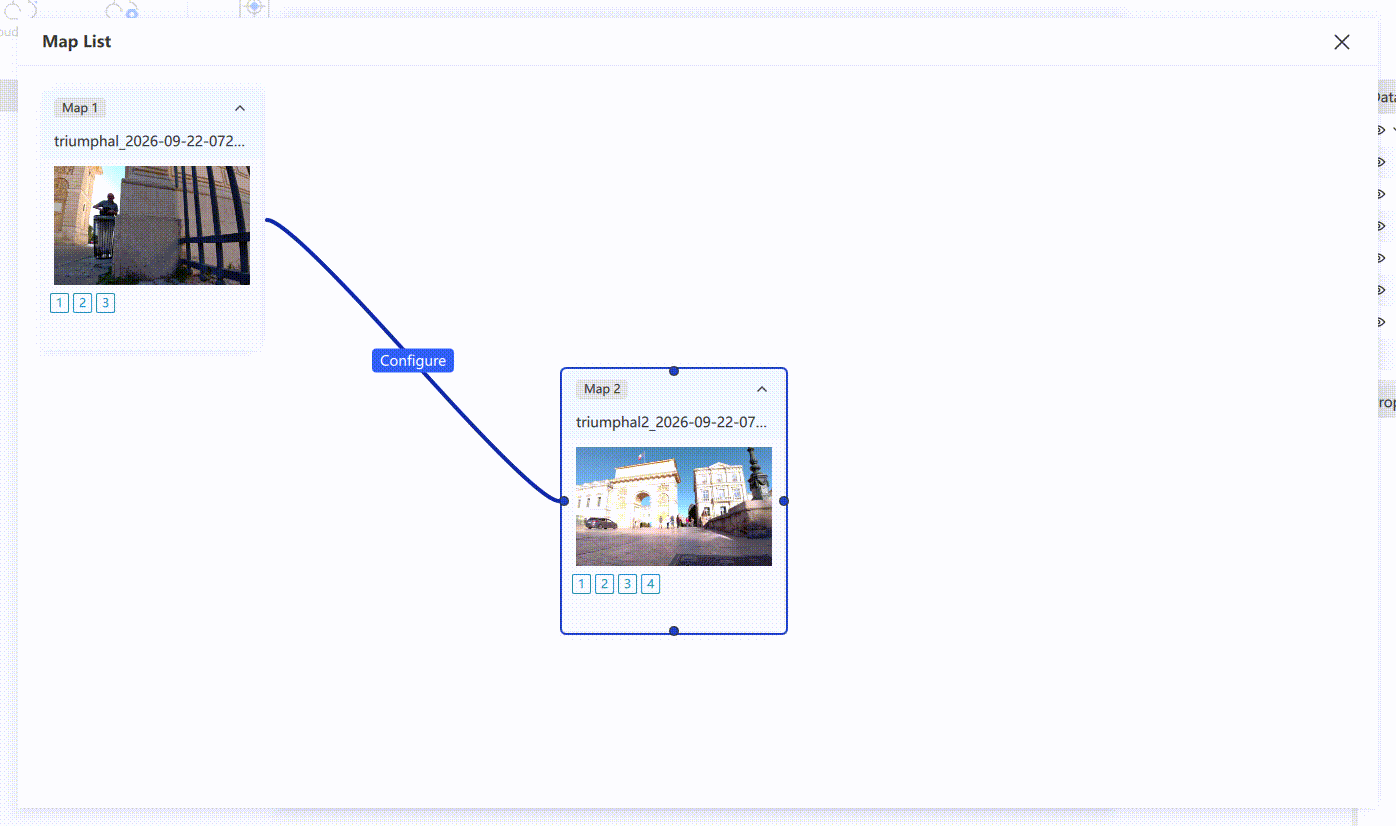
- Nella pagina di configurazione, se mappe diverse hanno registrato durante l'acquisizione punti di controllo con nomi corrispondenti, il software costruisce automaticamente le connessioni a partire da quei punti di connessione corrispondenti. Se sul campo a due punti di connessione diversi è stato assegnato per errore lo stesso nome, puoi correggere le connessioni anche tramite la configurazione manuale.
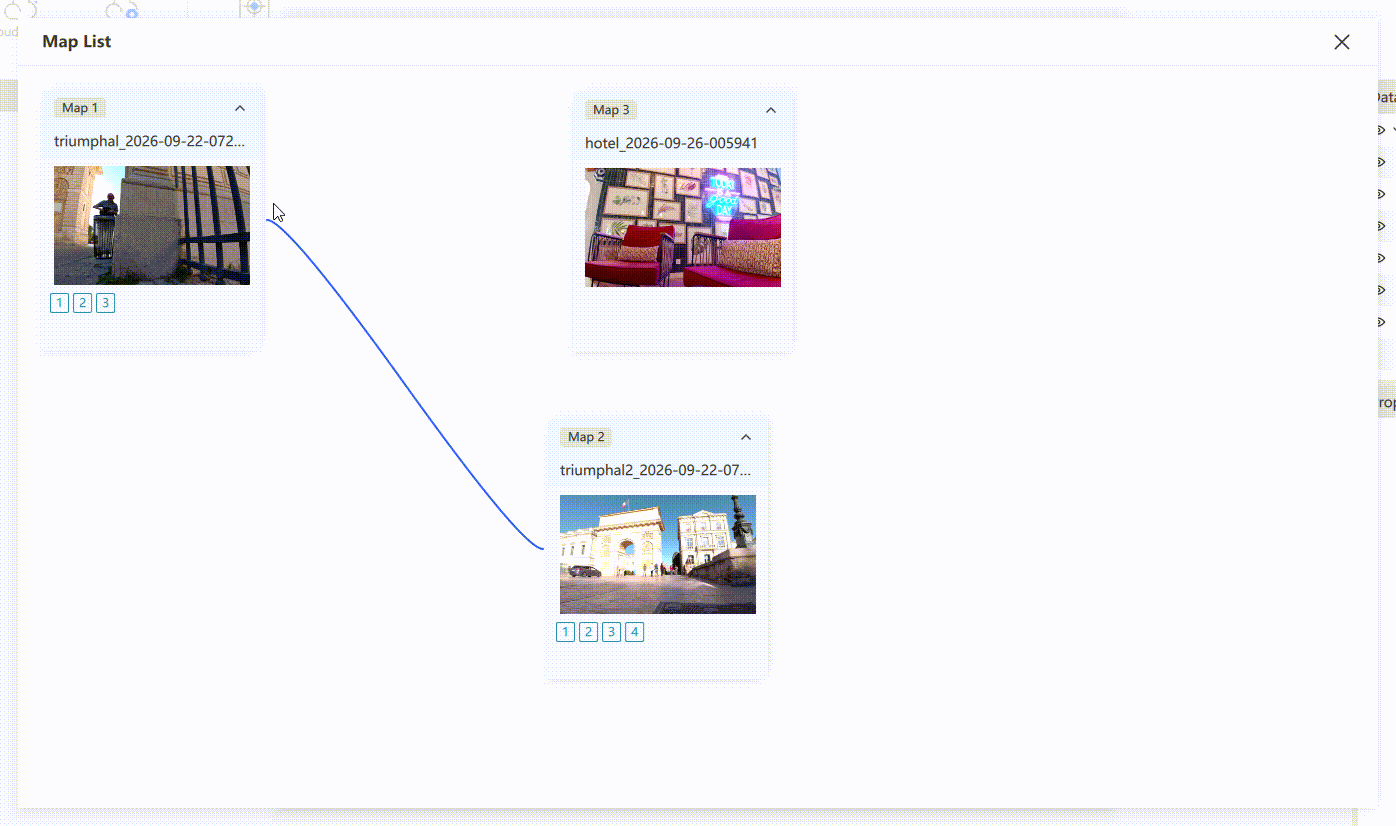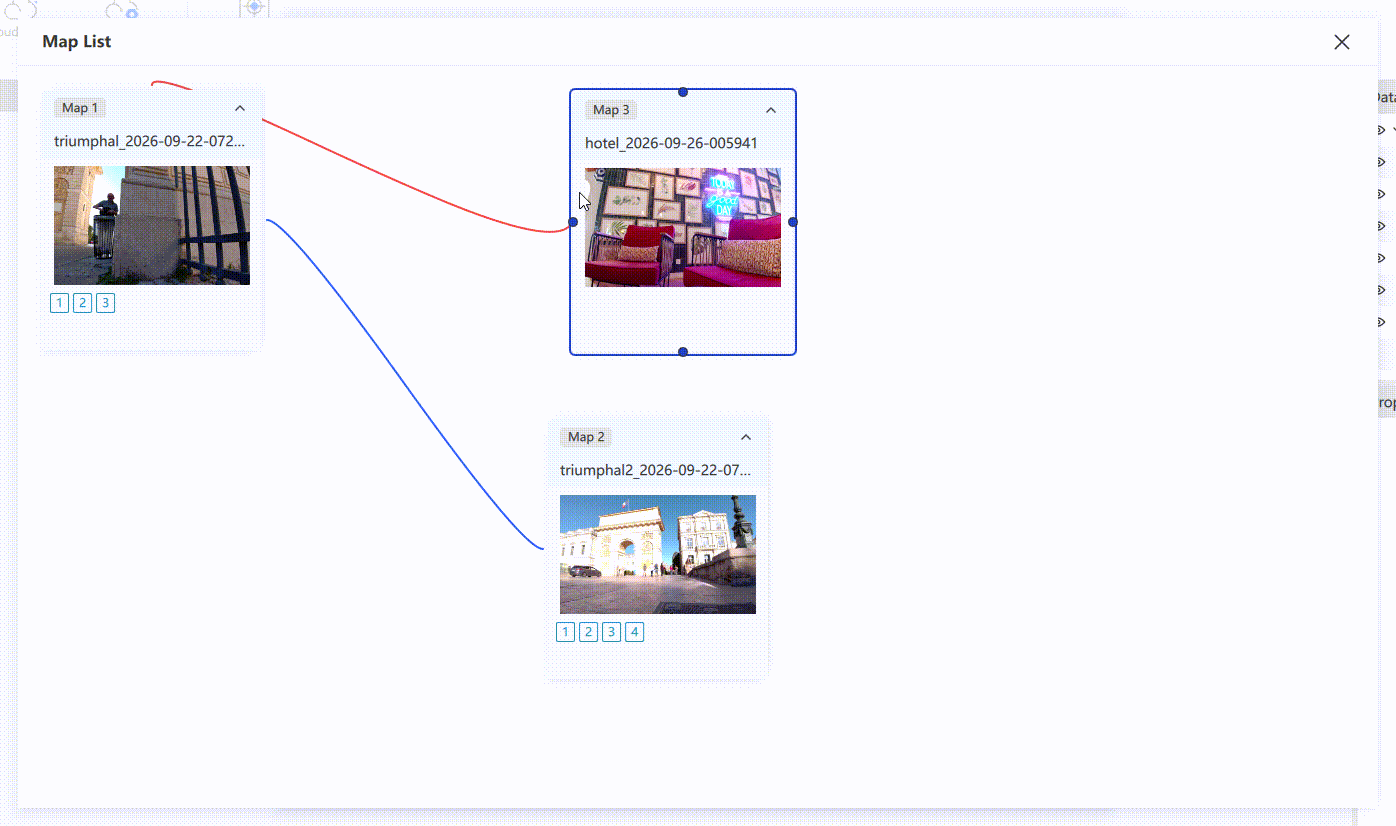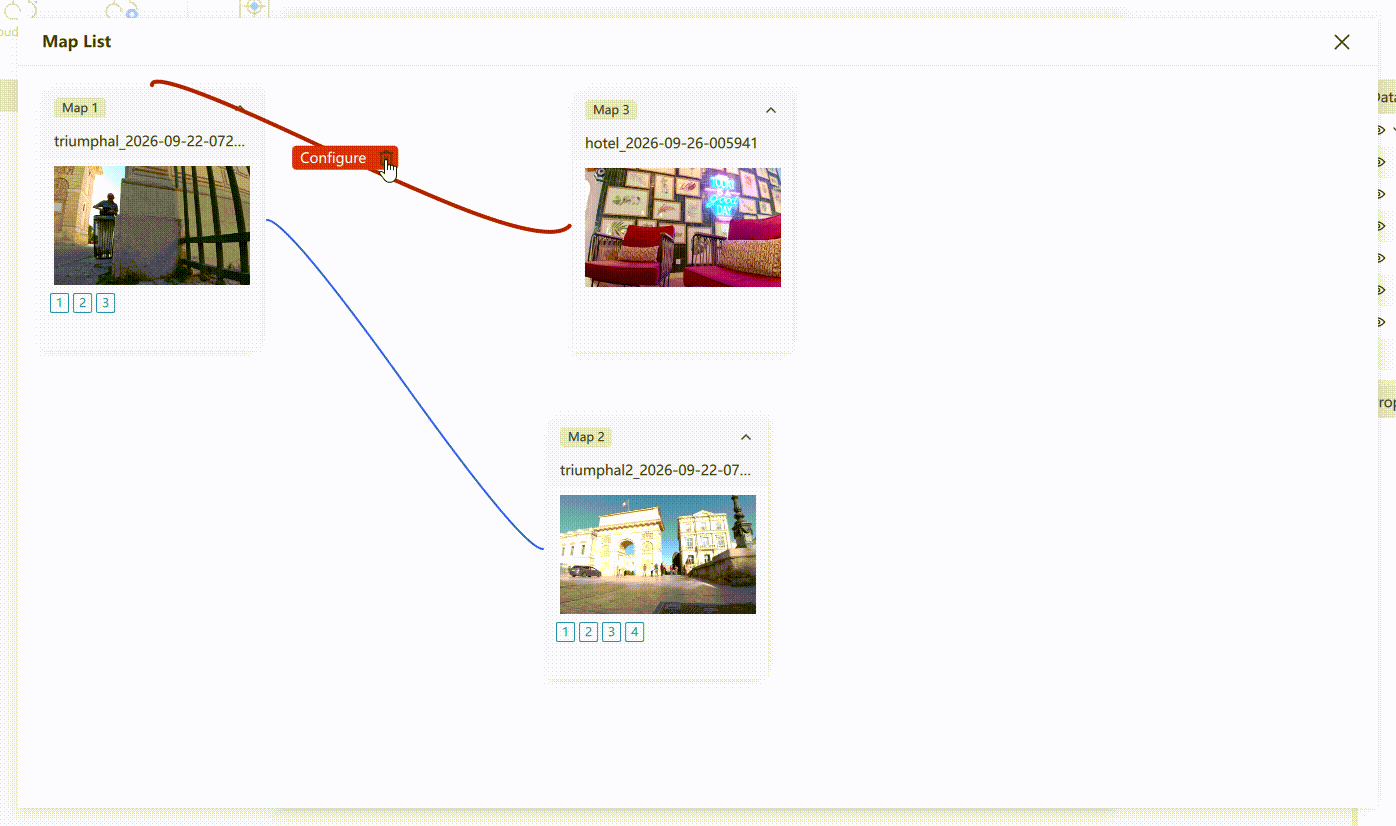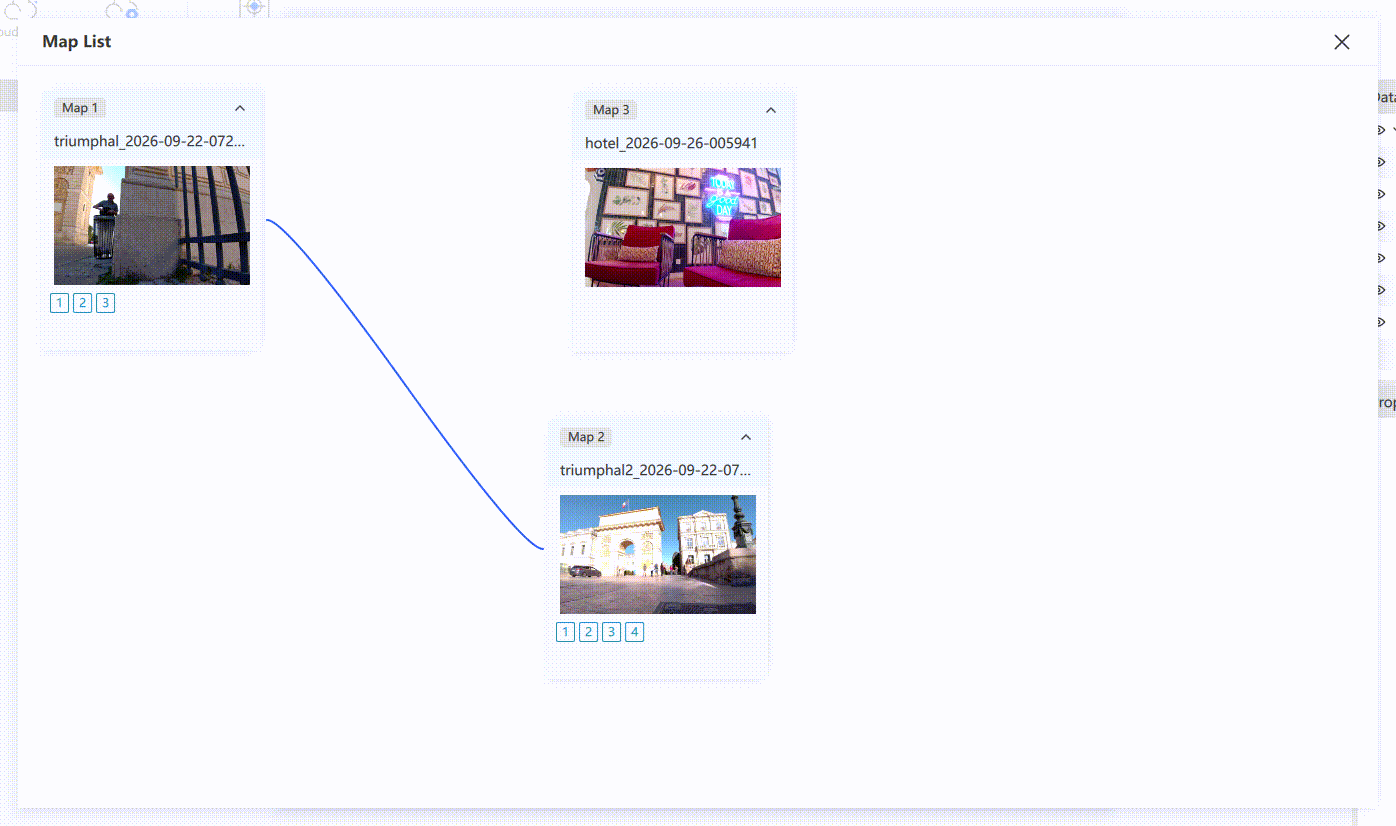
- Fai clic su Configura per vedere la traiettoria e la nuvola di punti di ciascuna delle due mappe in due viste separate.
- Nel pannello del menu di sinistra, regola la dimensione dei punti della traiettoria, il colore di visualizzazione e l'intervallo di visualizzazione, oppure regola l'intervallo di visualizzazione della nuvola di punti per elevazione o per tempo.
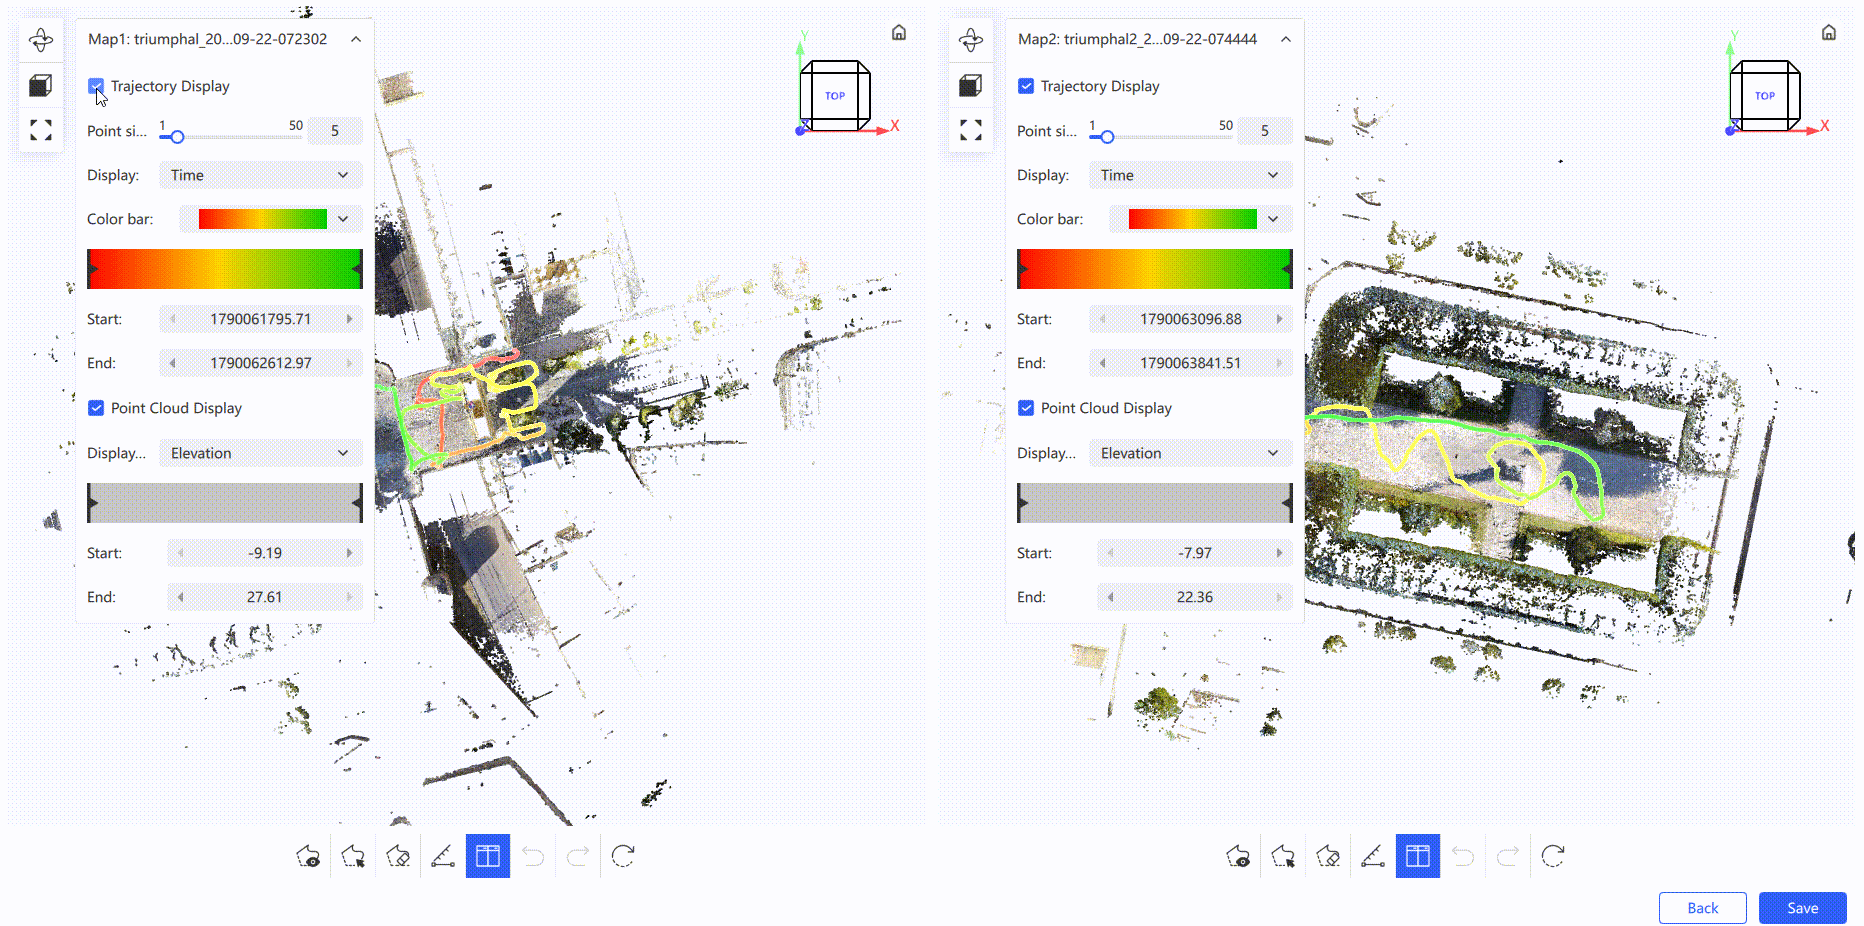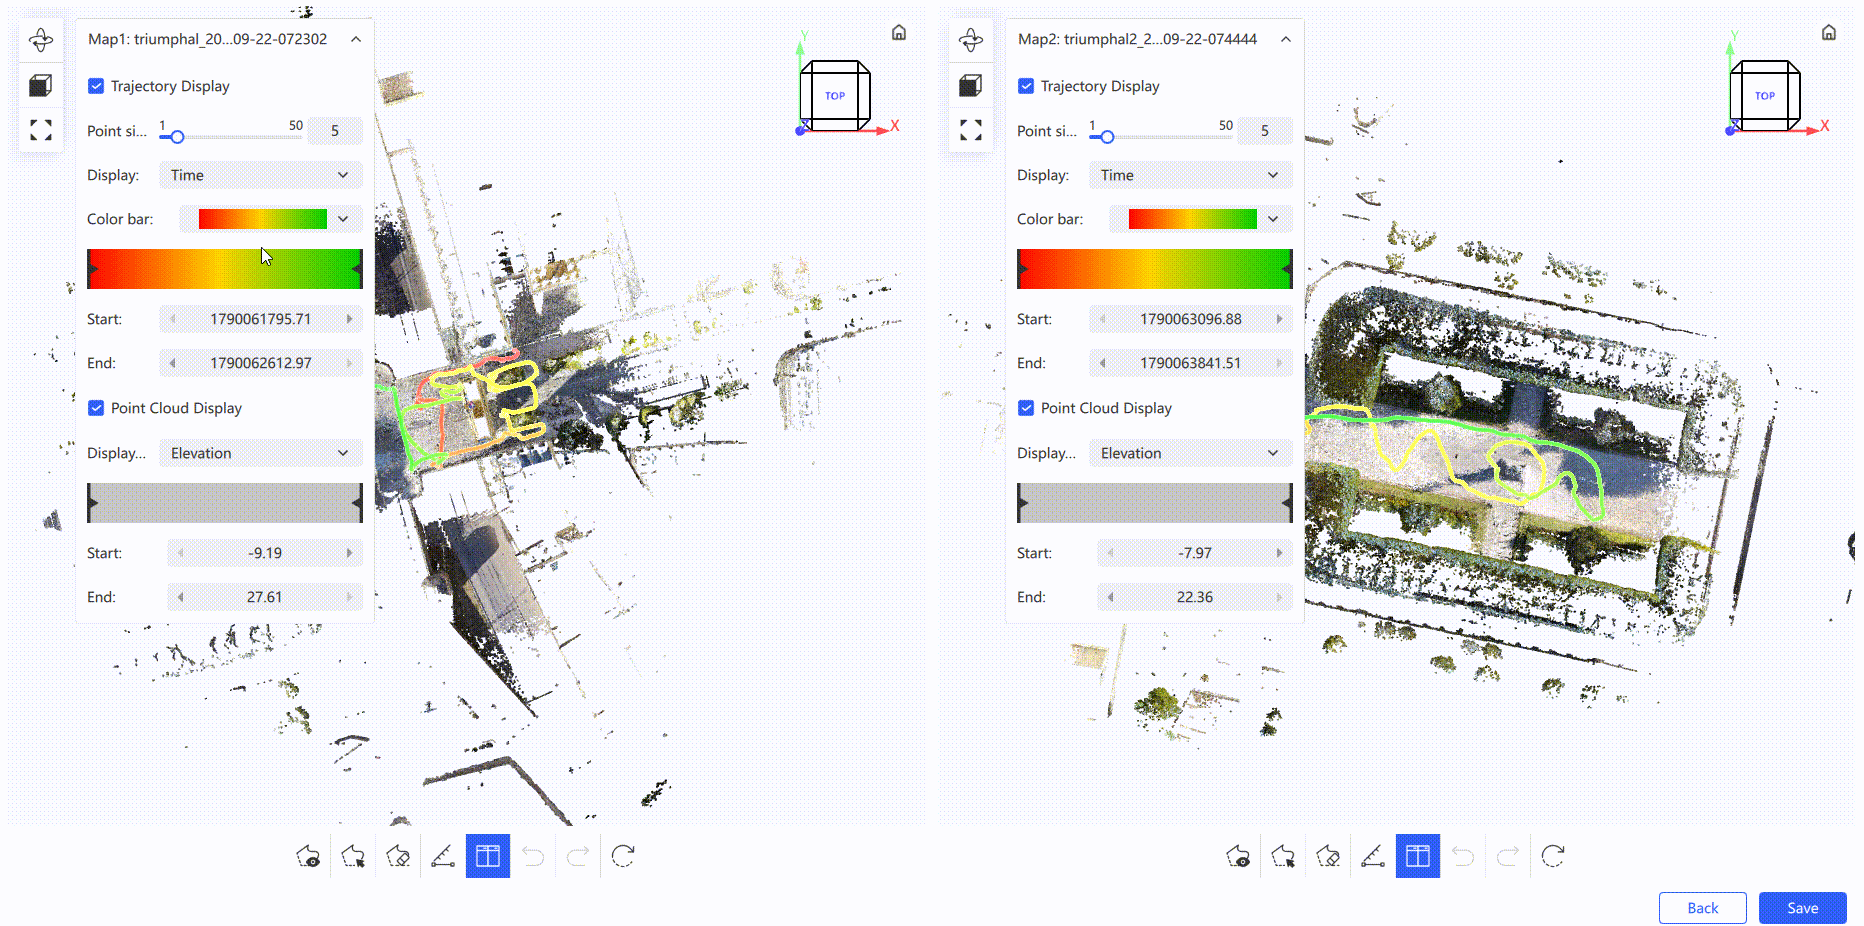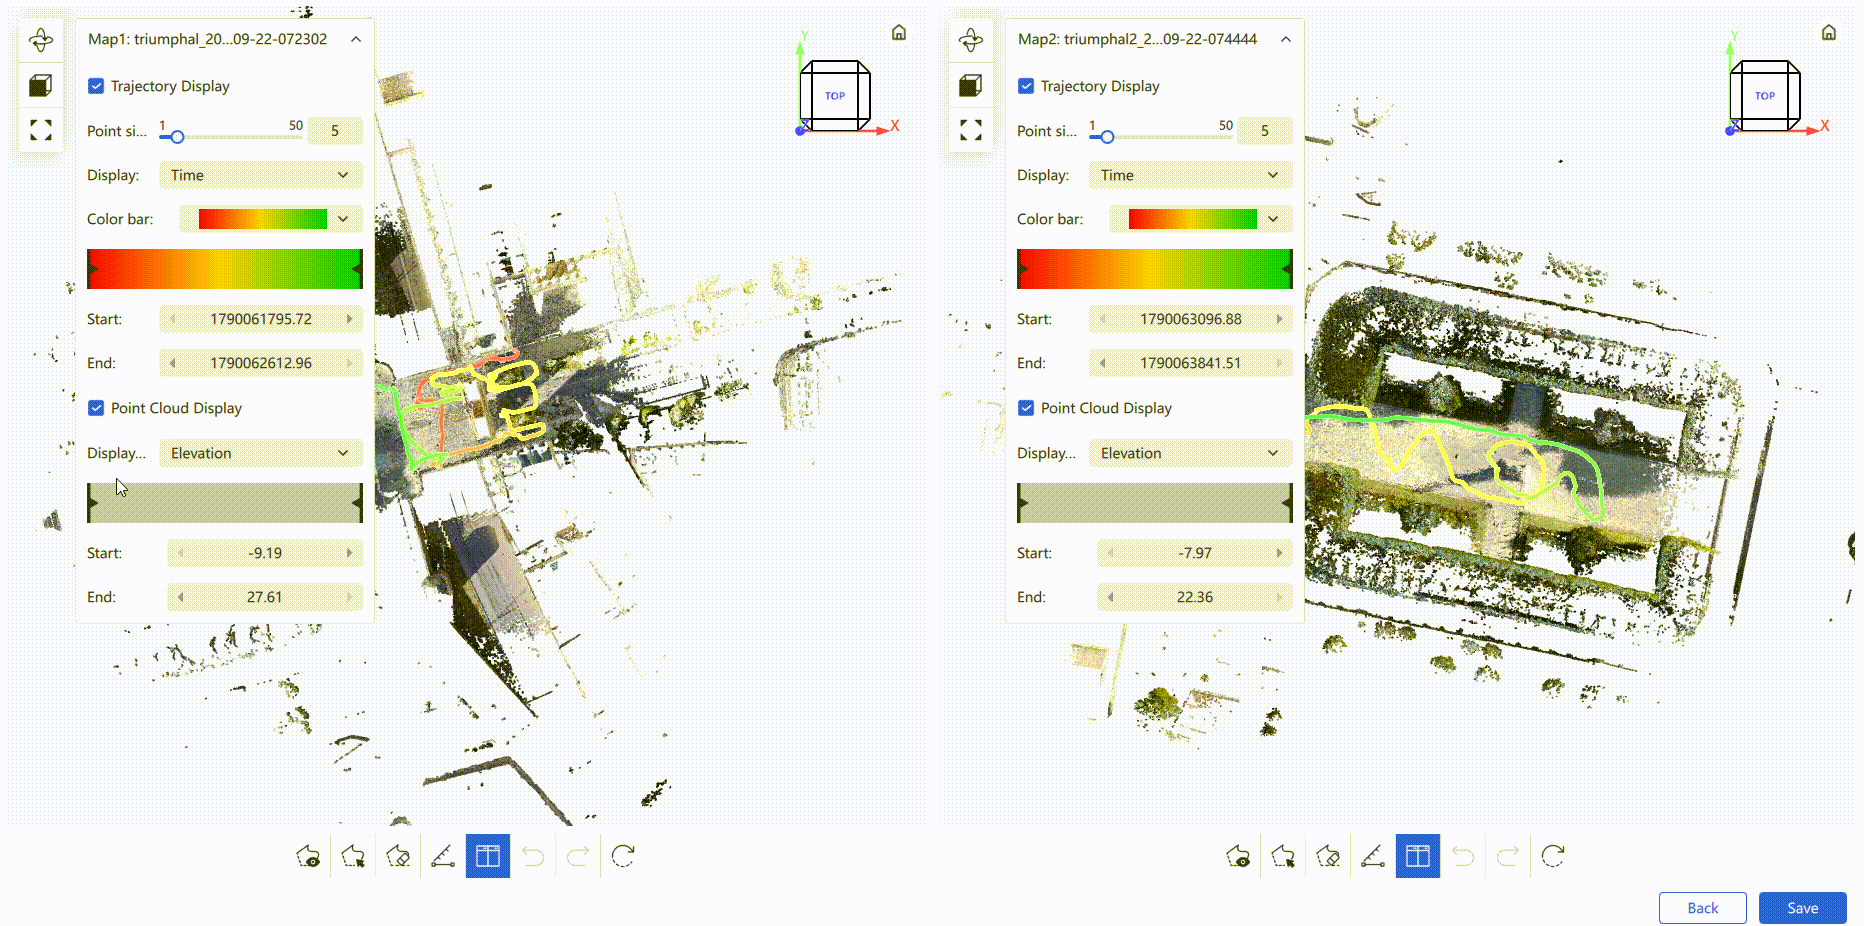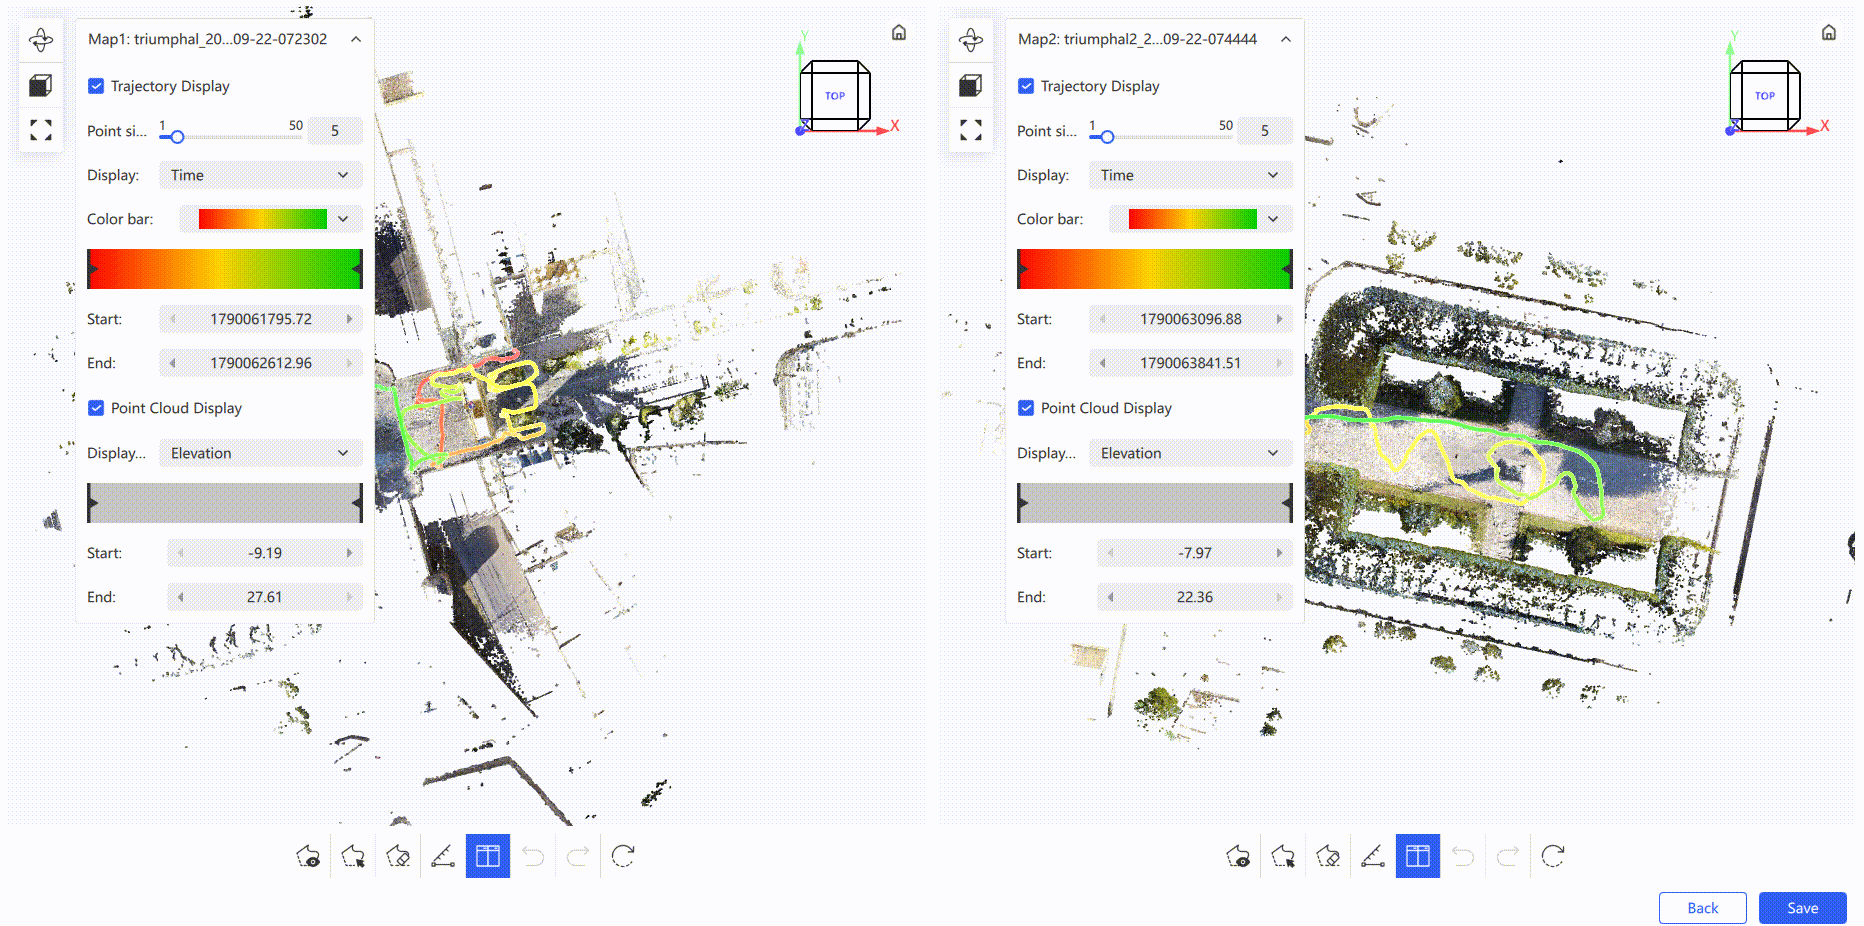
- Nella barra degli strumenti in basso, passa alla modalità a vista singola.
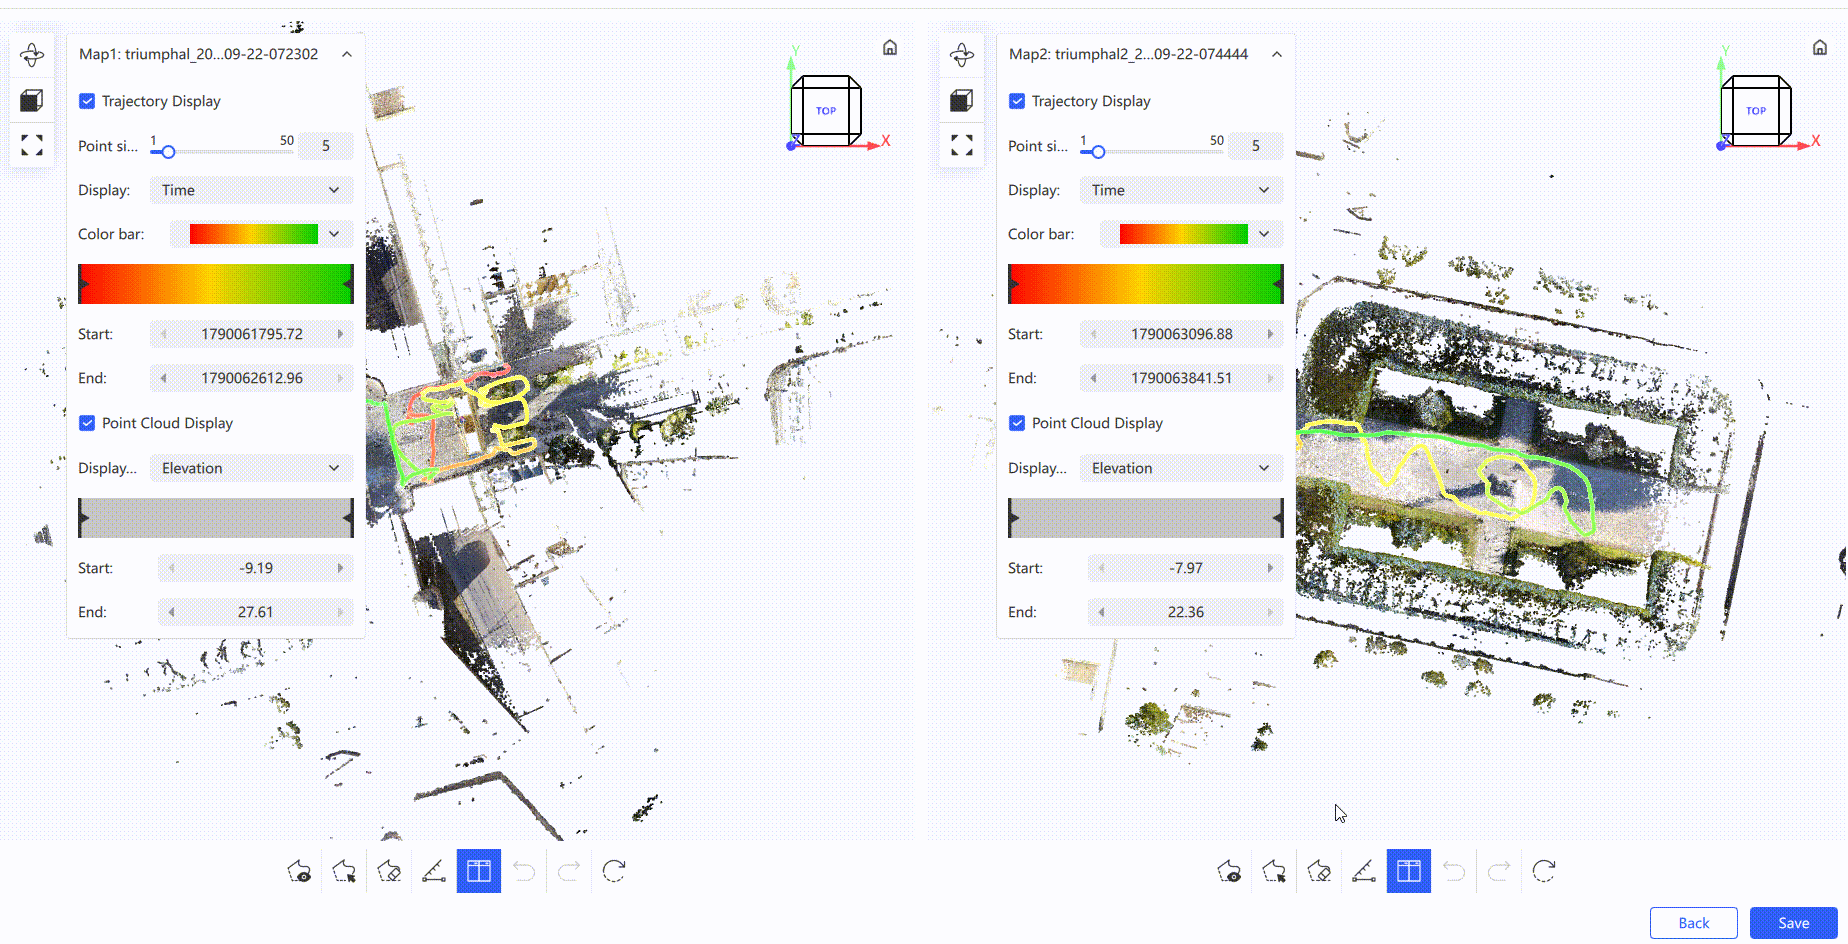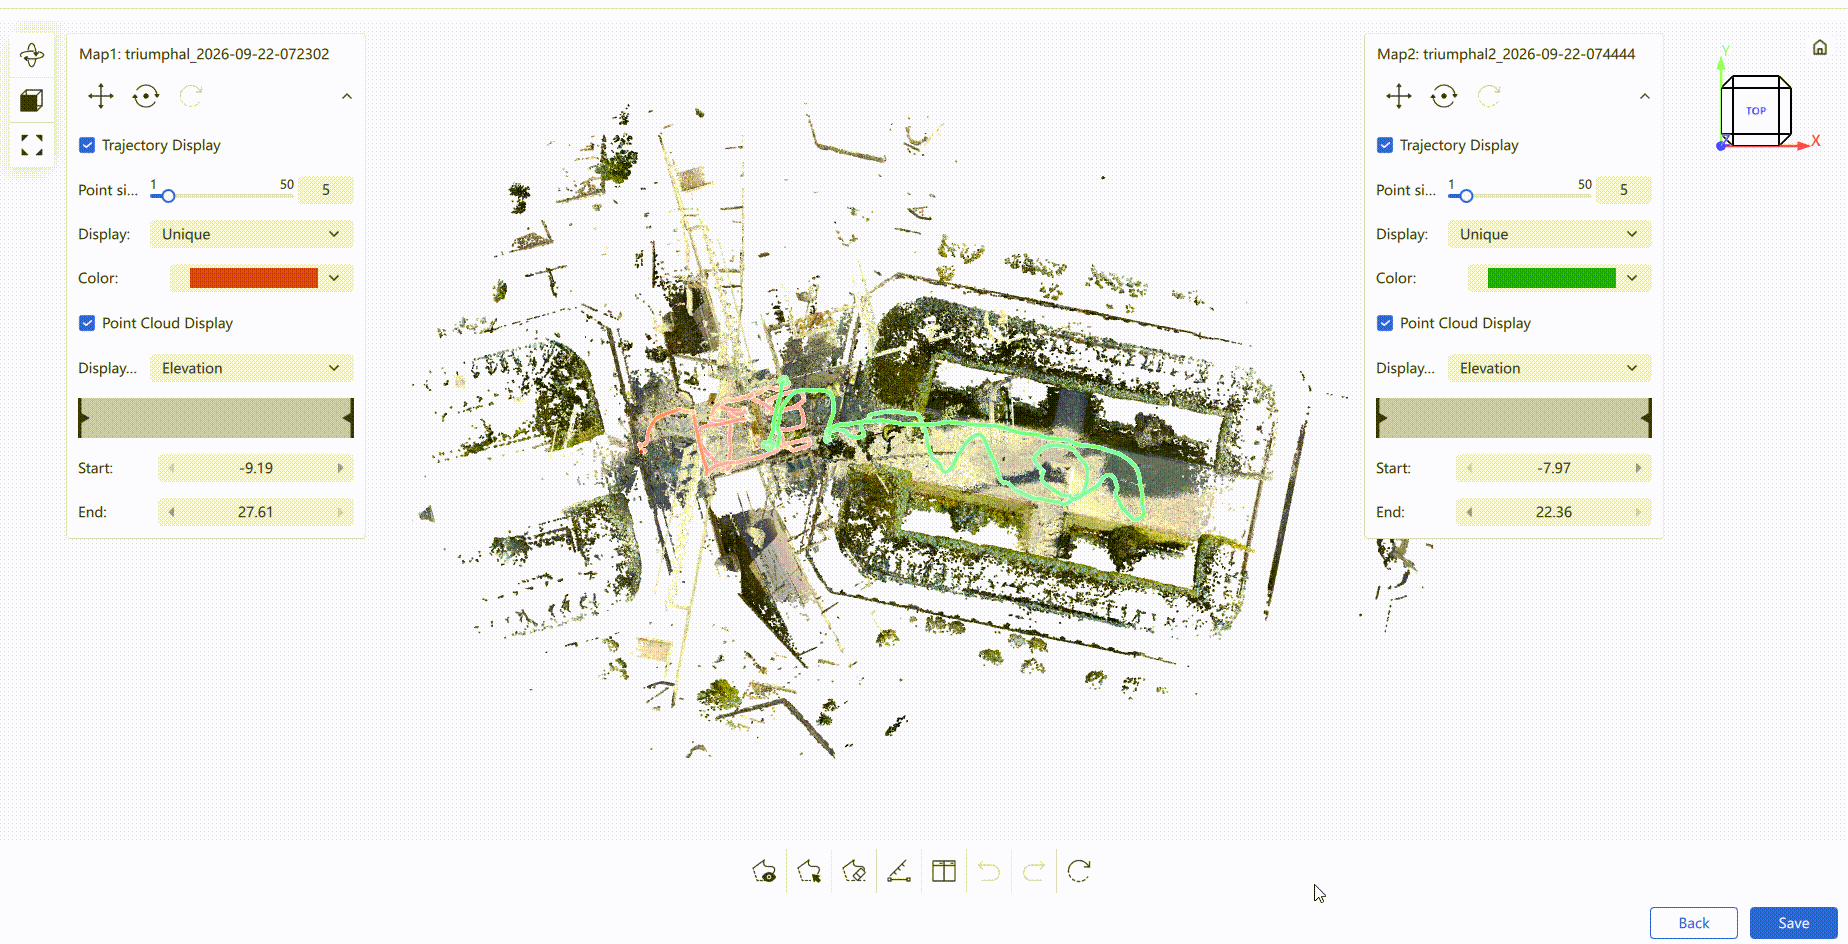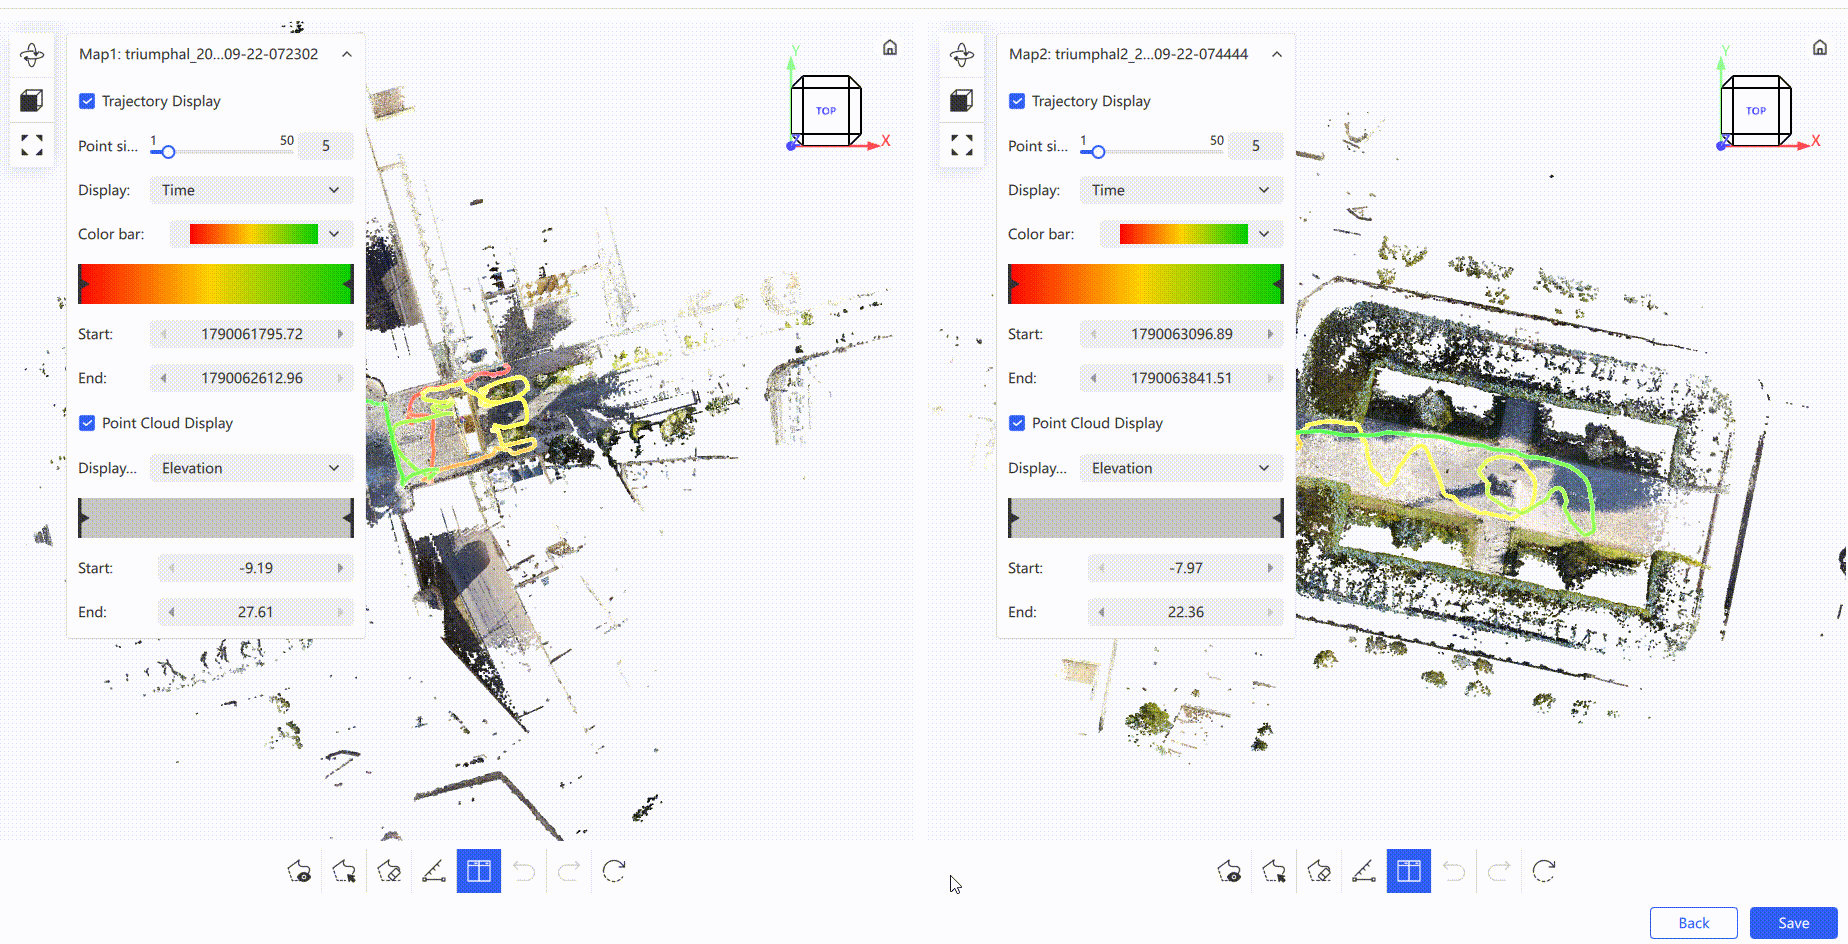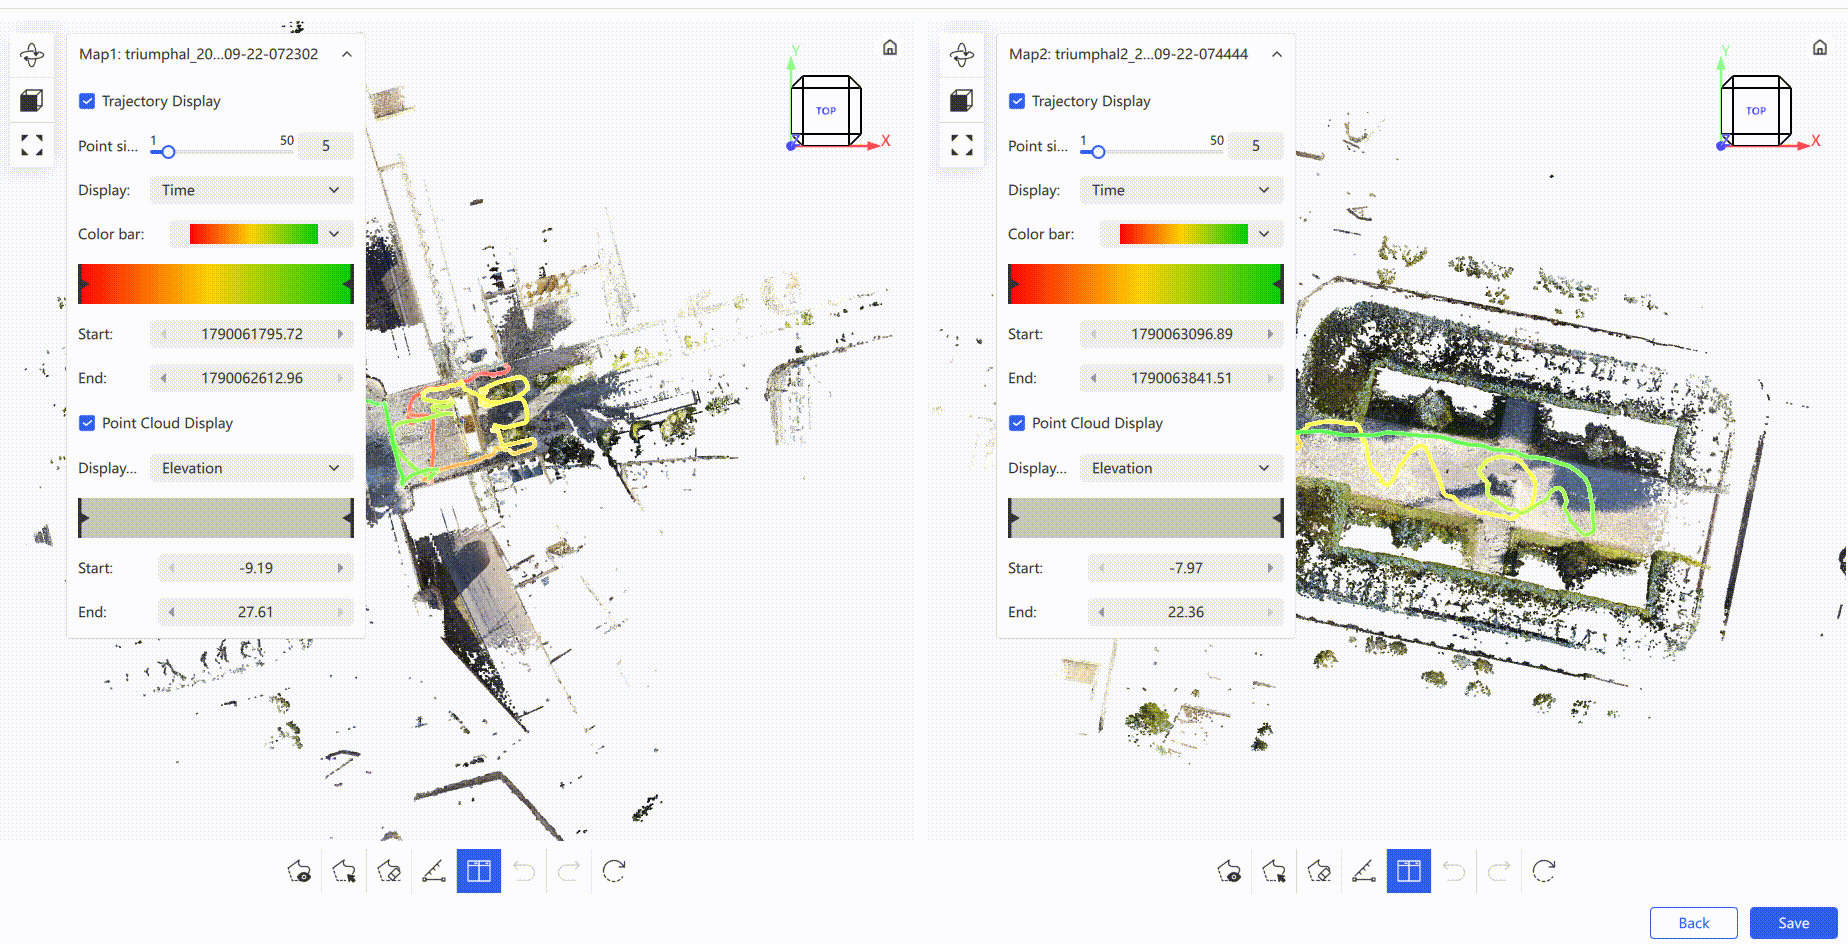
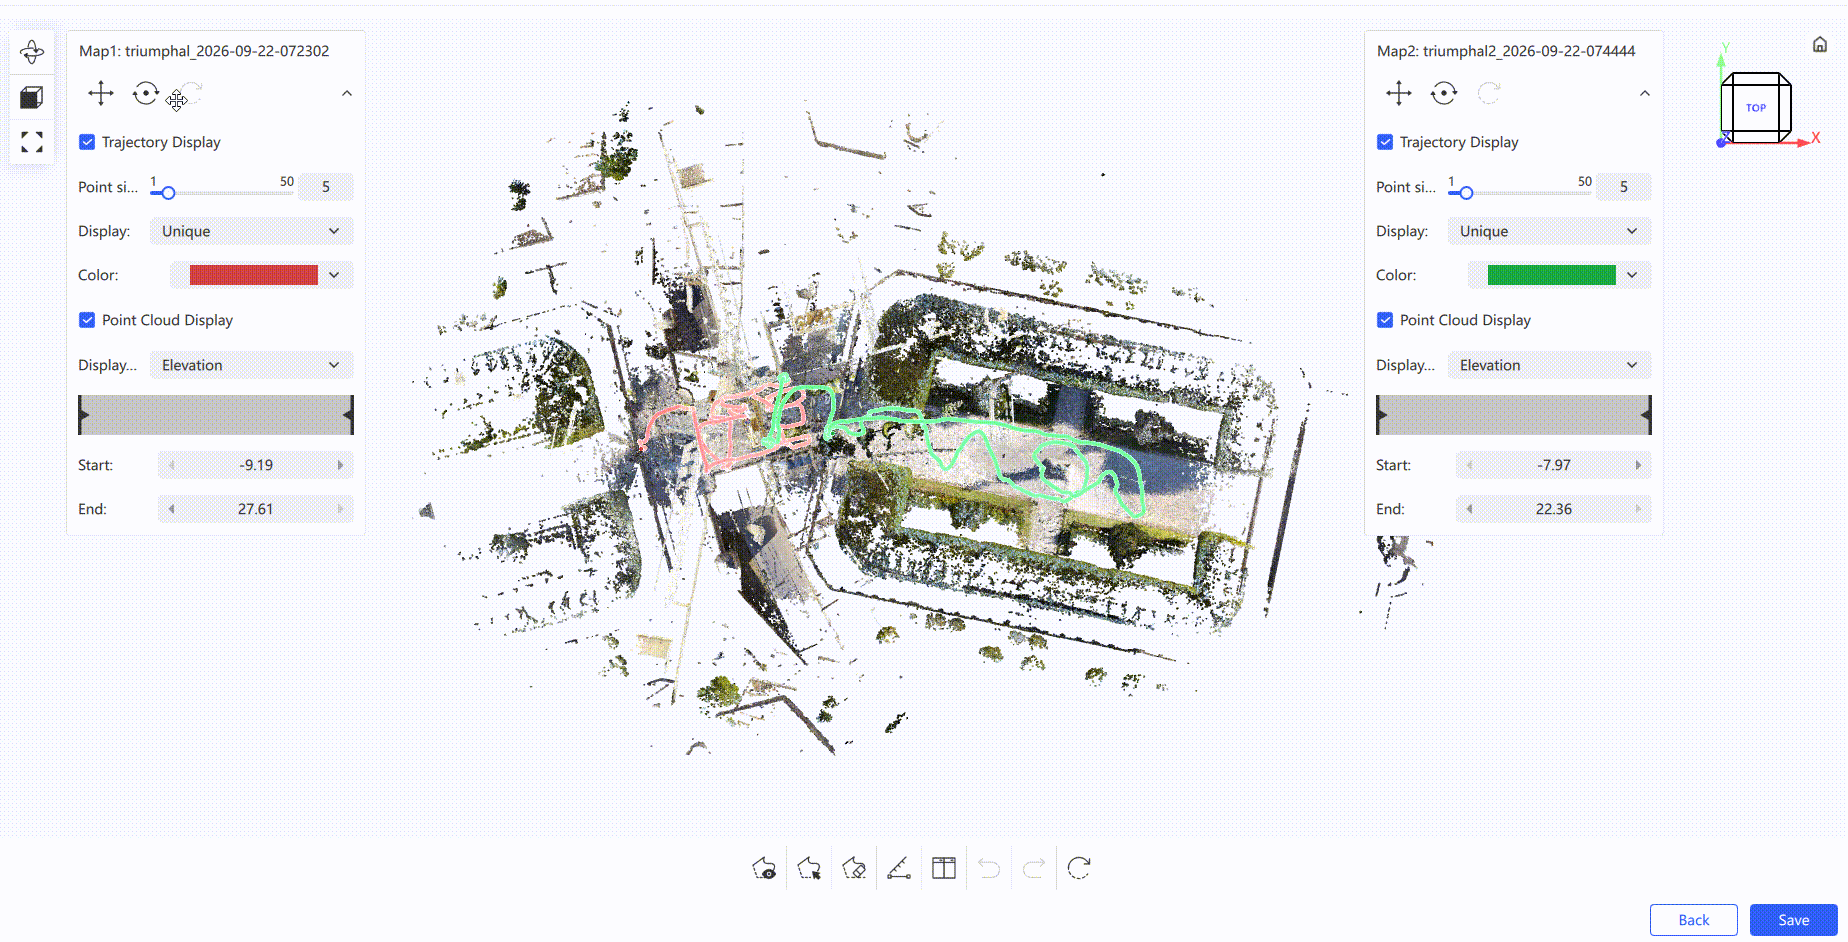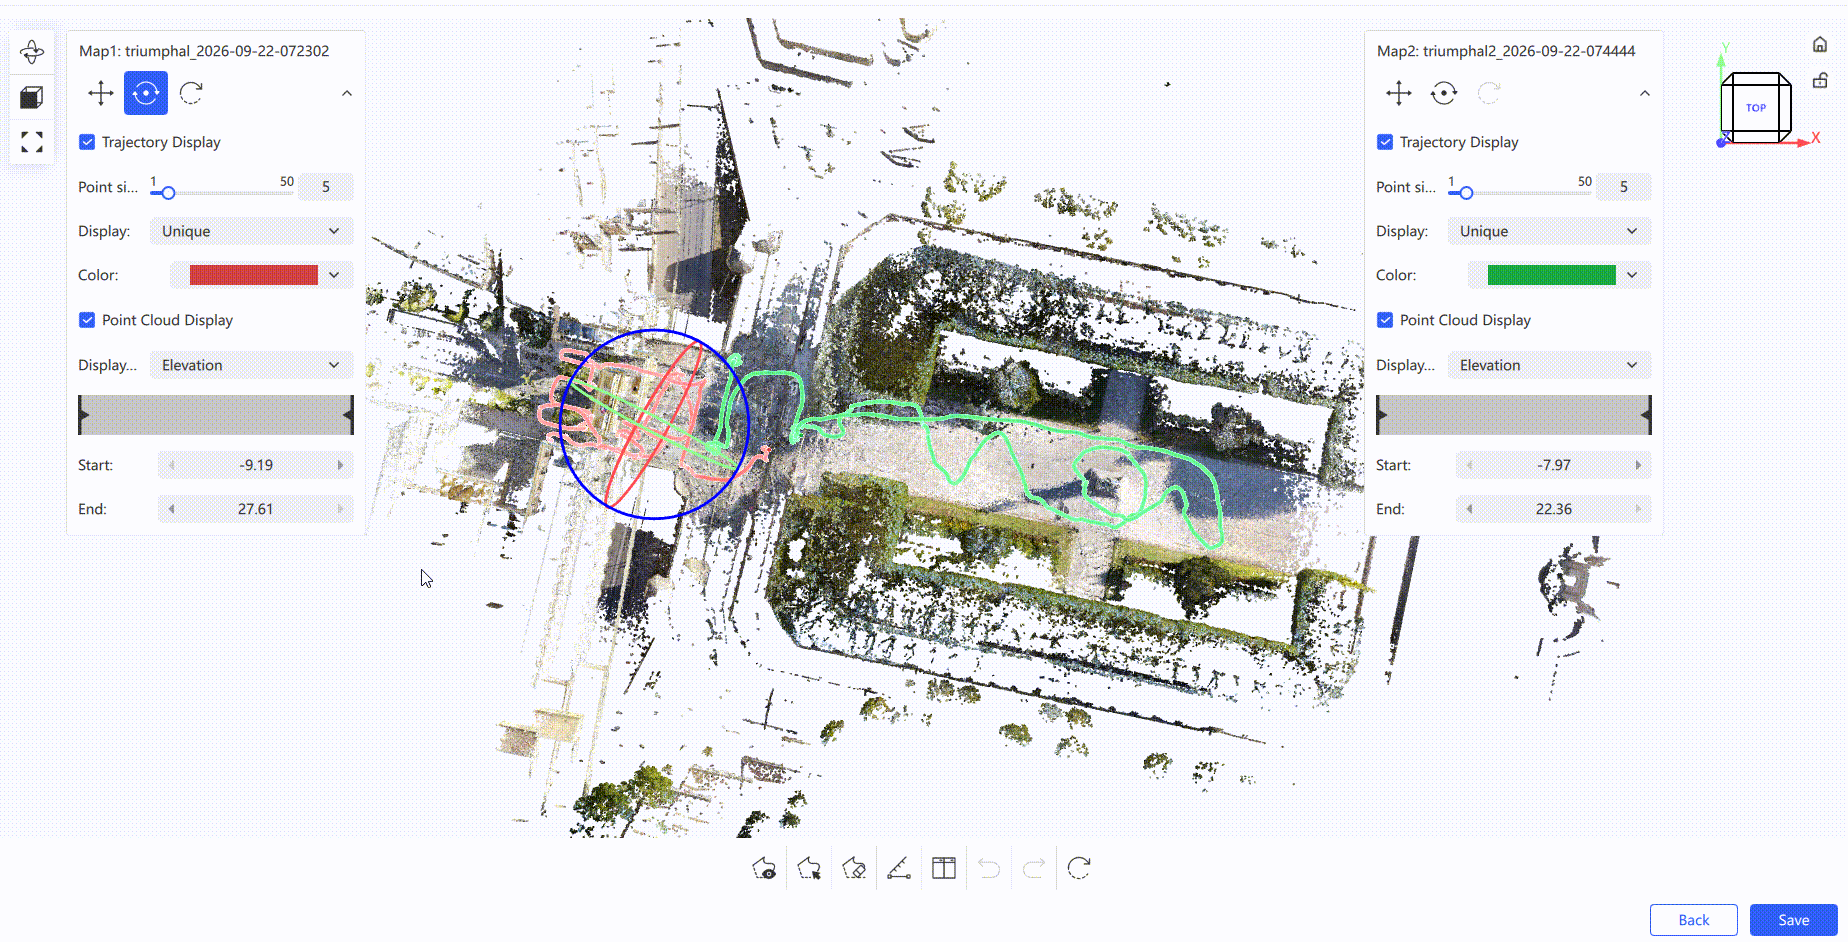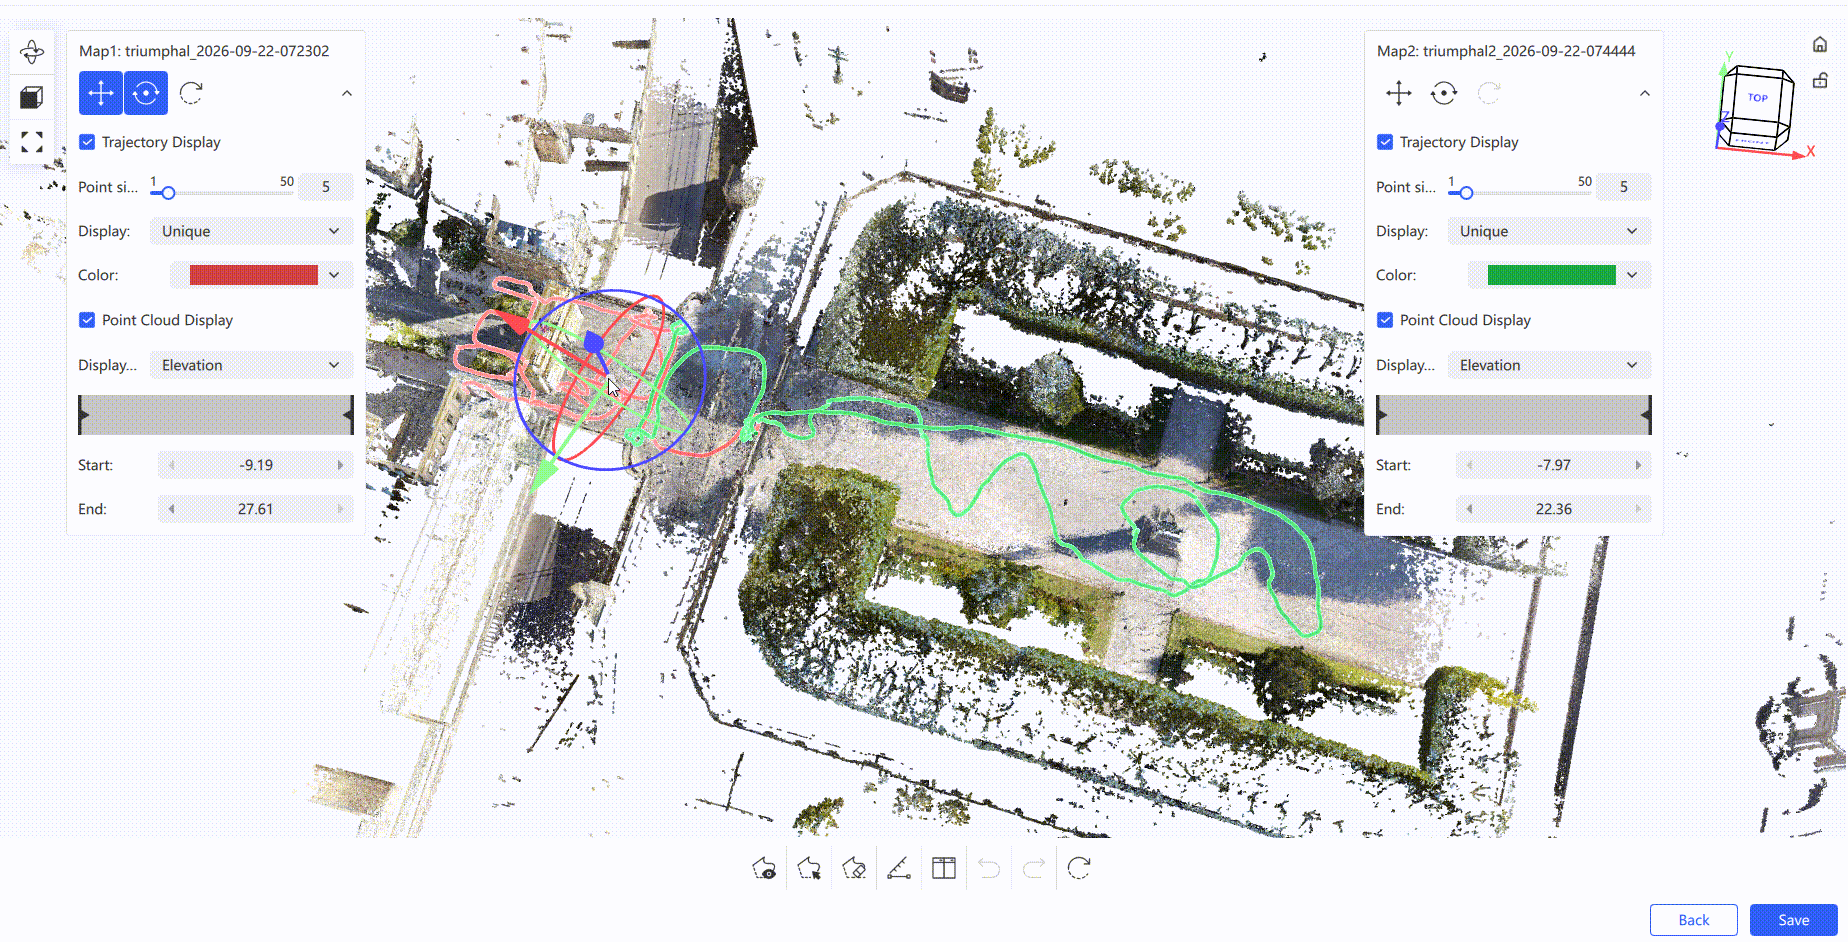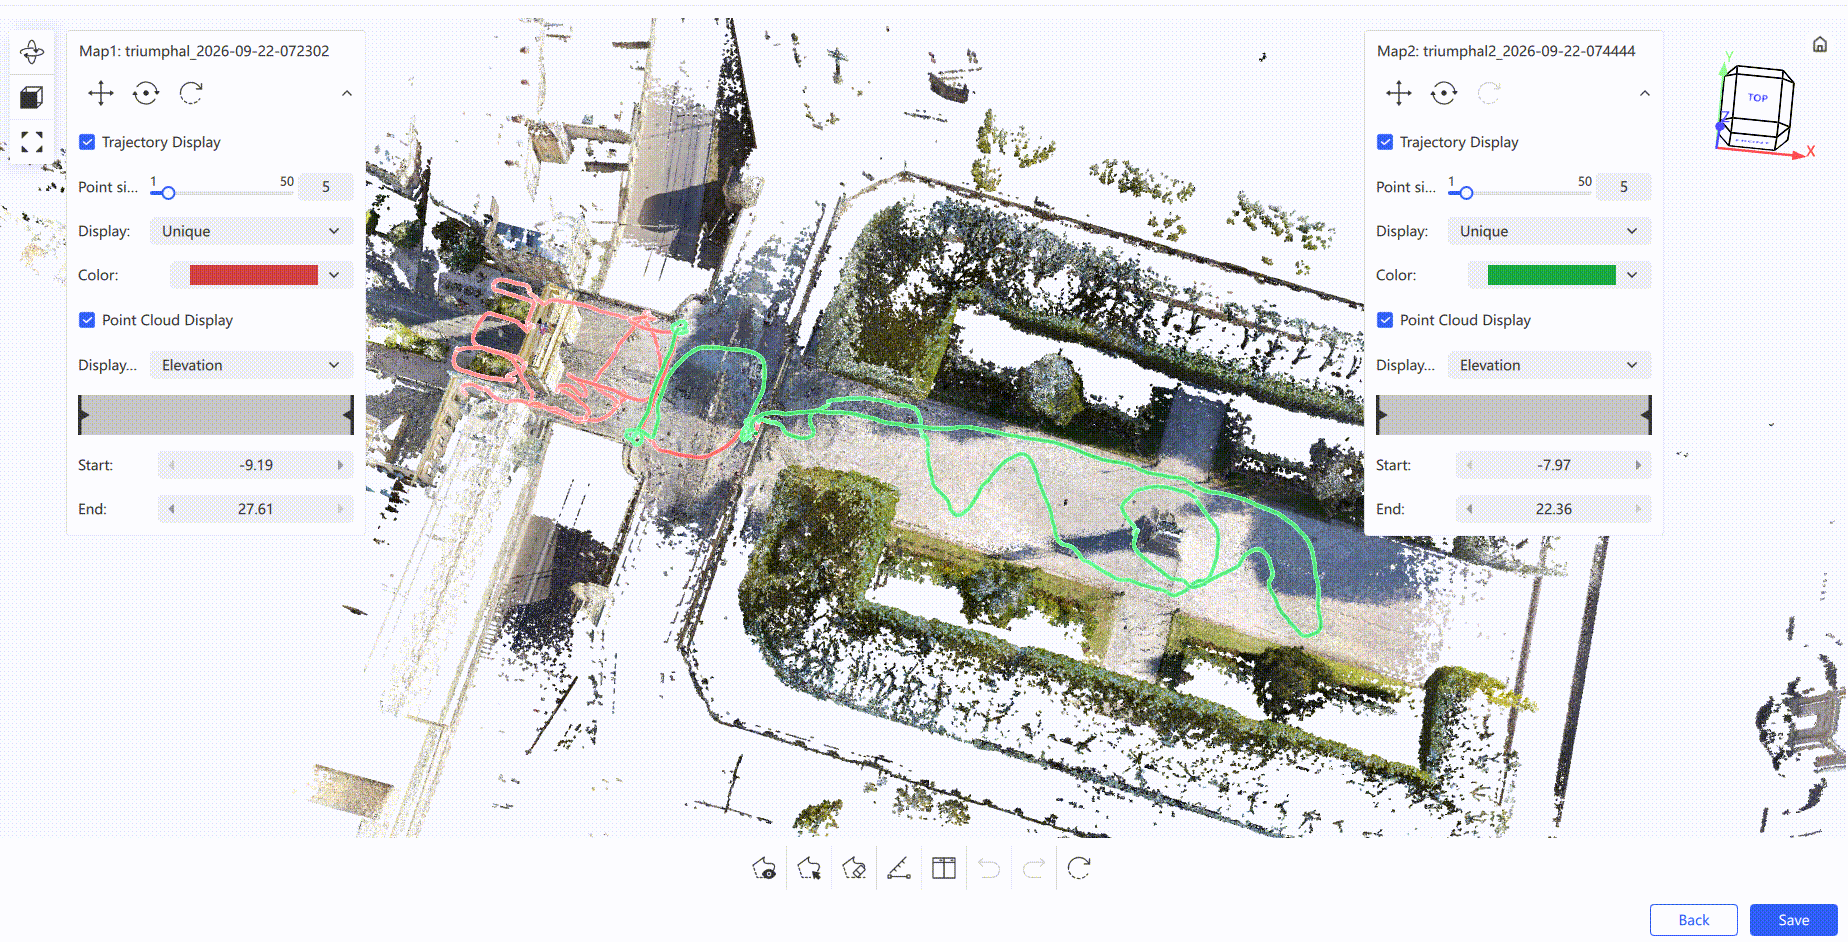
- Sotto il nome della mappa, scegli Ruota o Trasla per trasformare i dati corrispondenti e completare una registrazione manuale approssimativa.
- La barra degli strumenti in basso fornisce anche uno strumento lazo per mantenere solo la parte necessaria: usa il lazo per selezionare le traiettorie sovrapposte oppure deseleziona con il lazo per annullare la selezione.
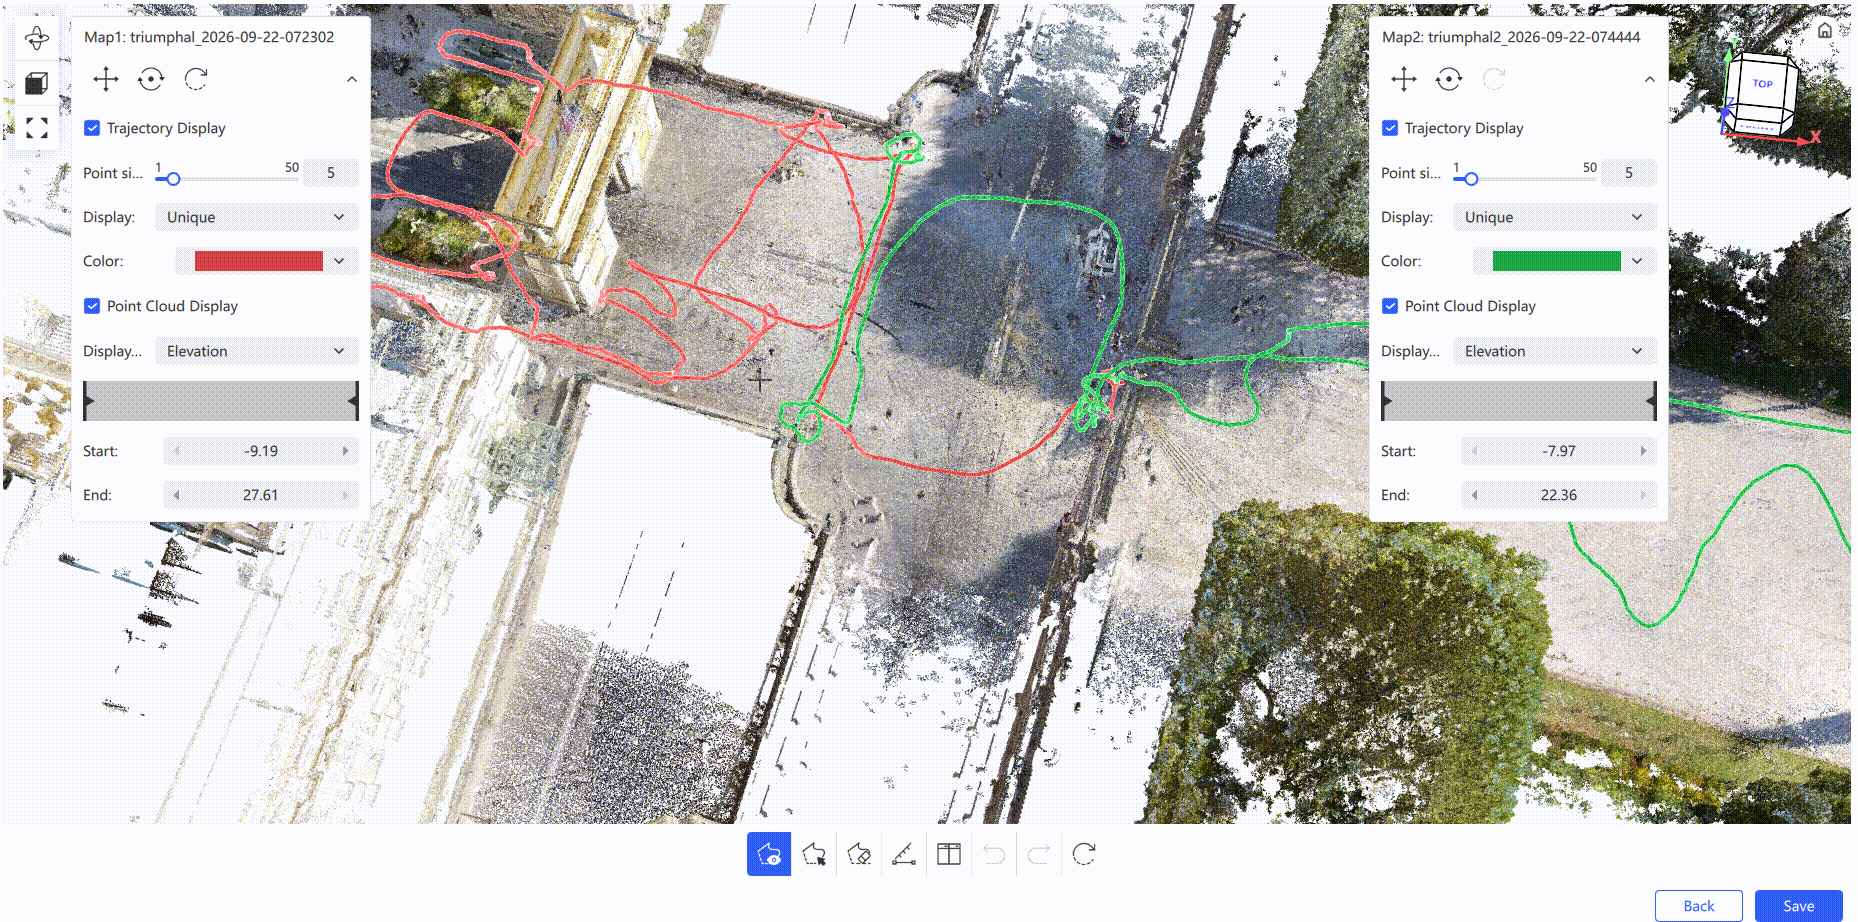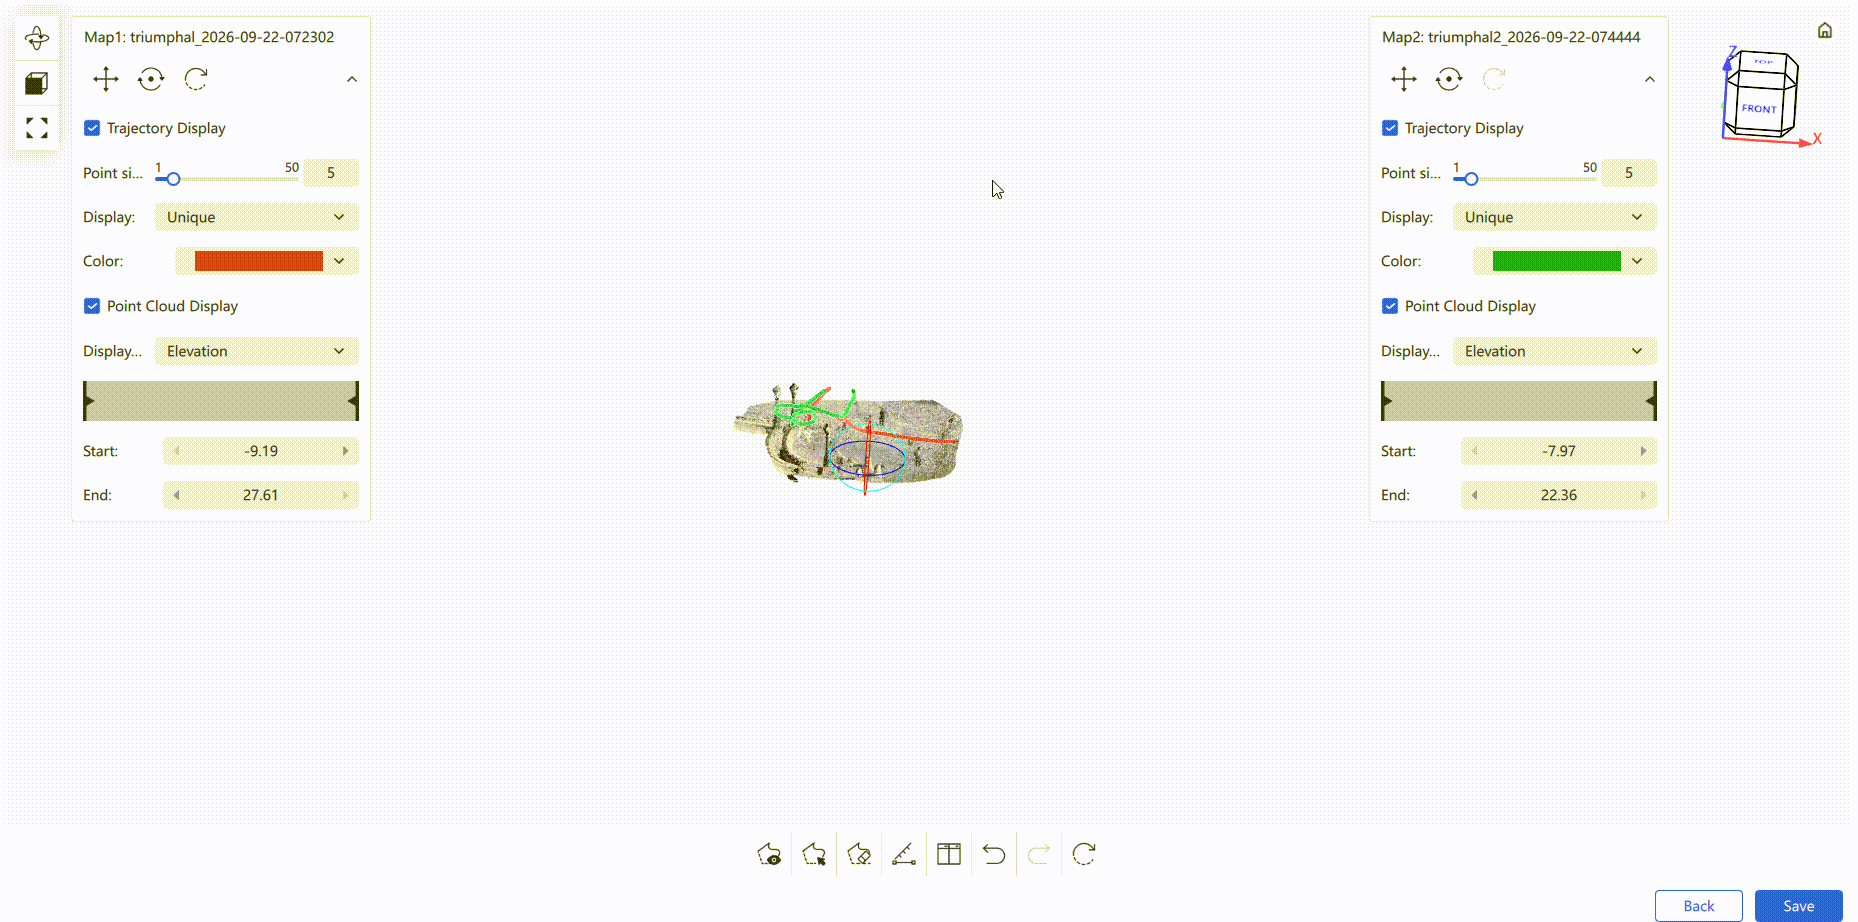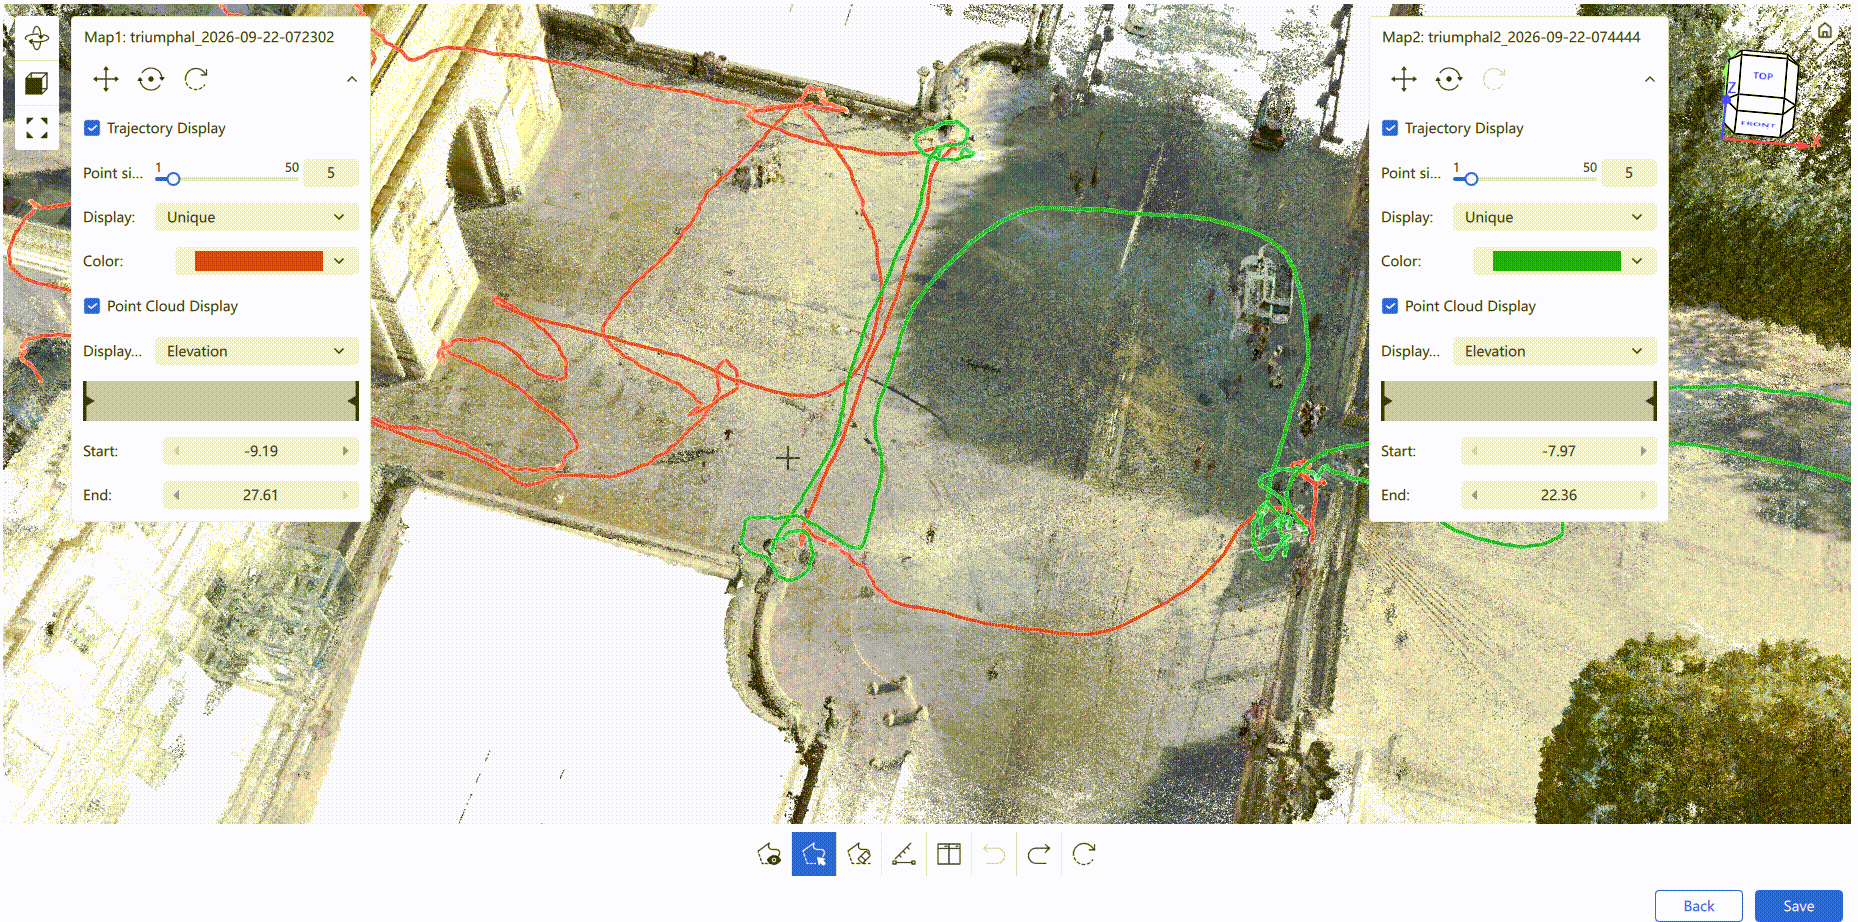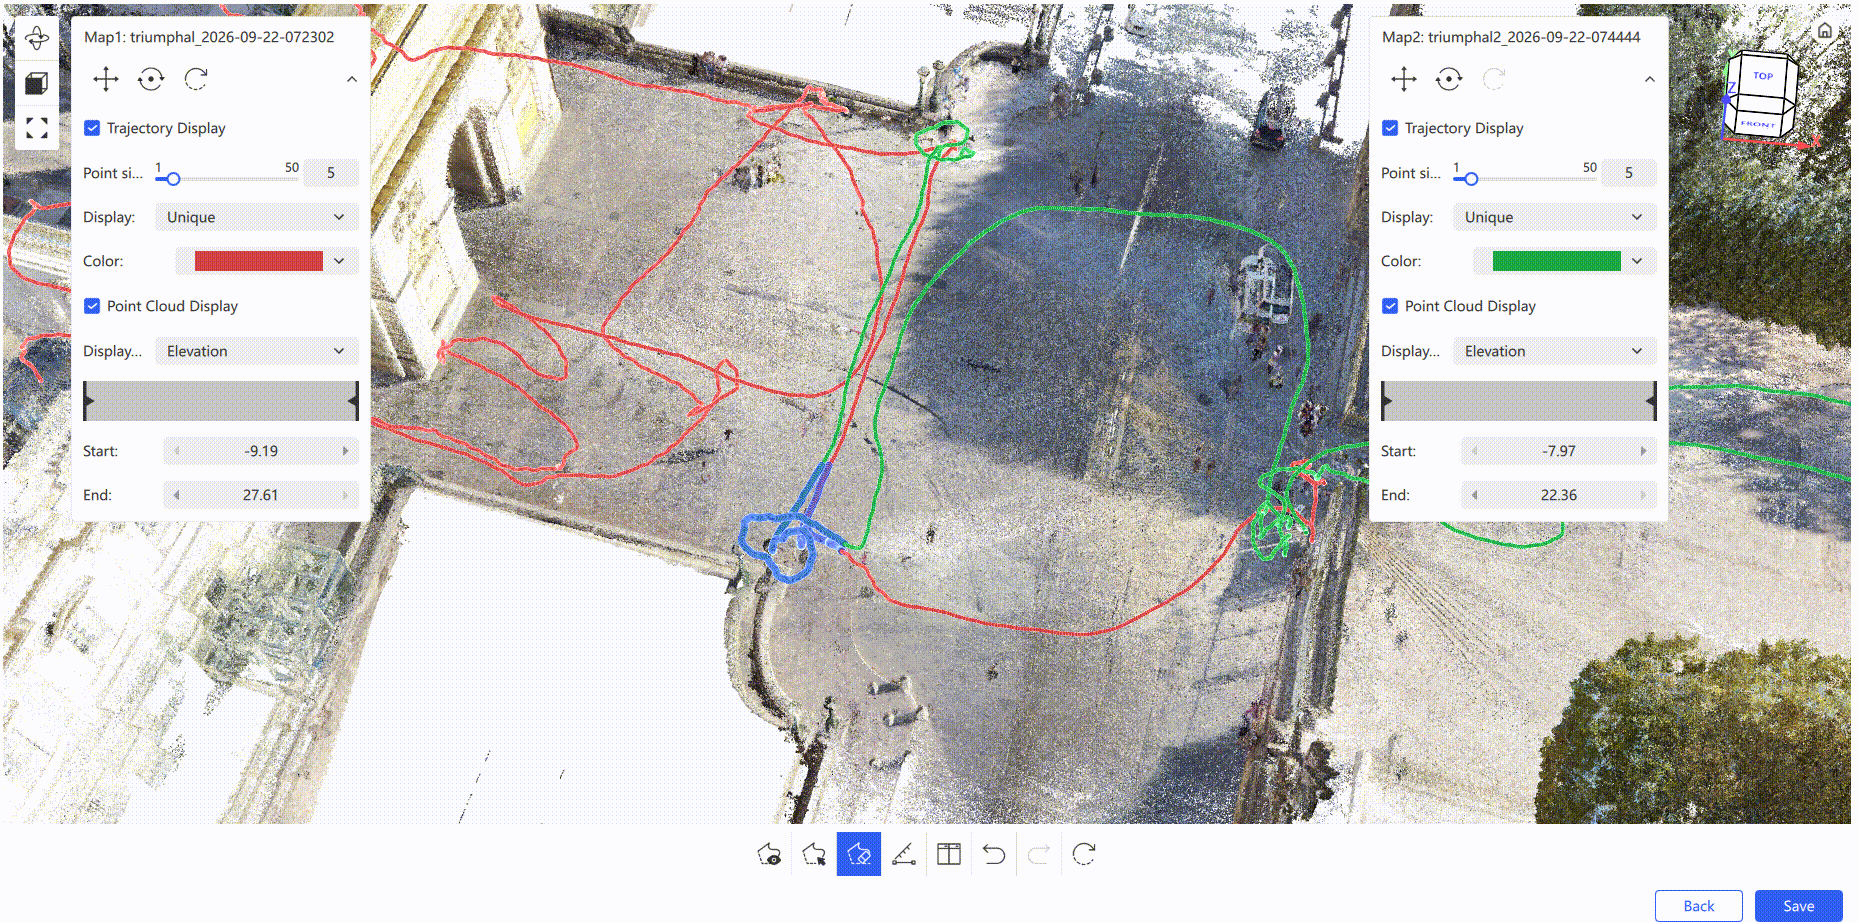
- È supportata anche una parete di profondità: i dati dietro la parete di profondità vengono nascosti e non possono essere selezionati. Per regolare l'orientamento della parete di profondità, fai clic su Reimposta.
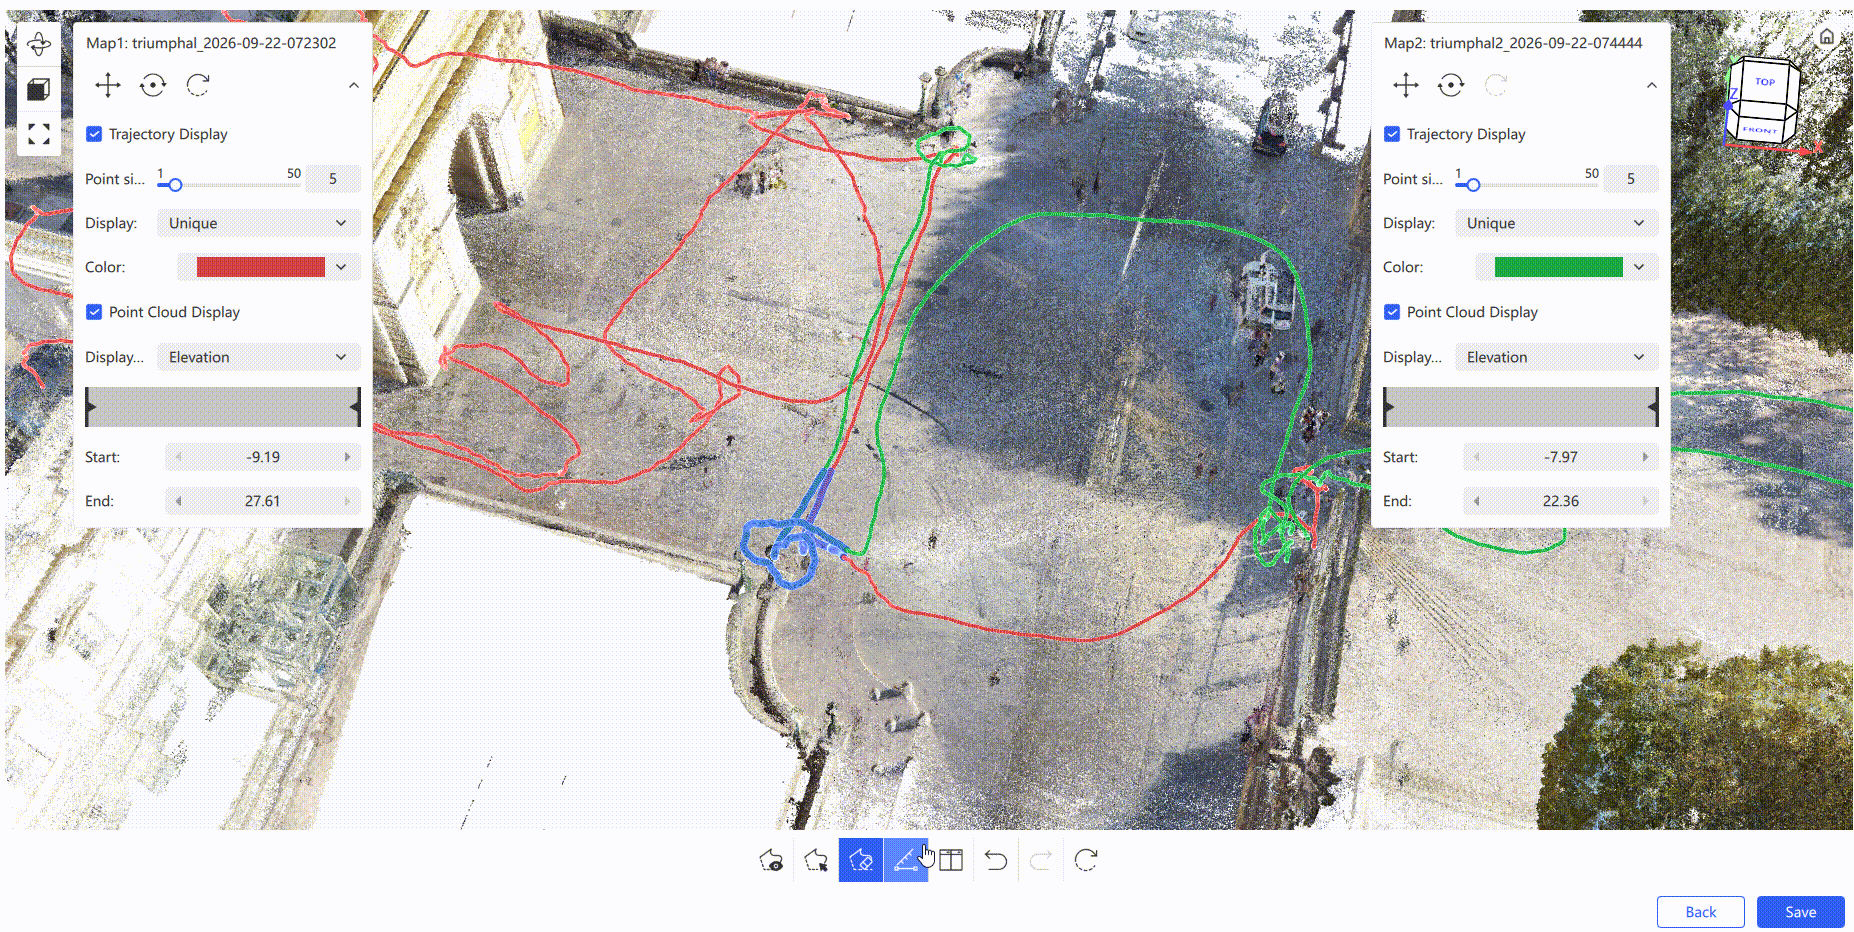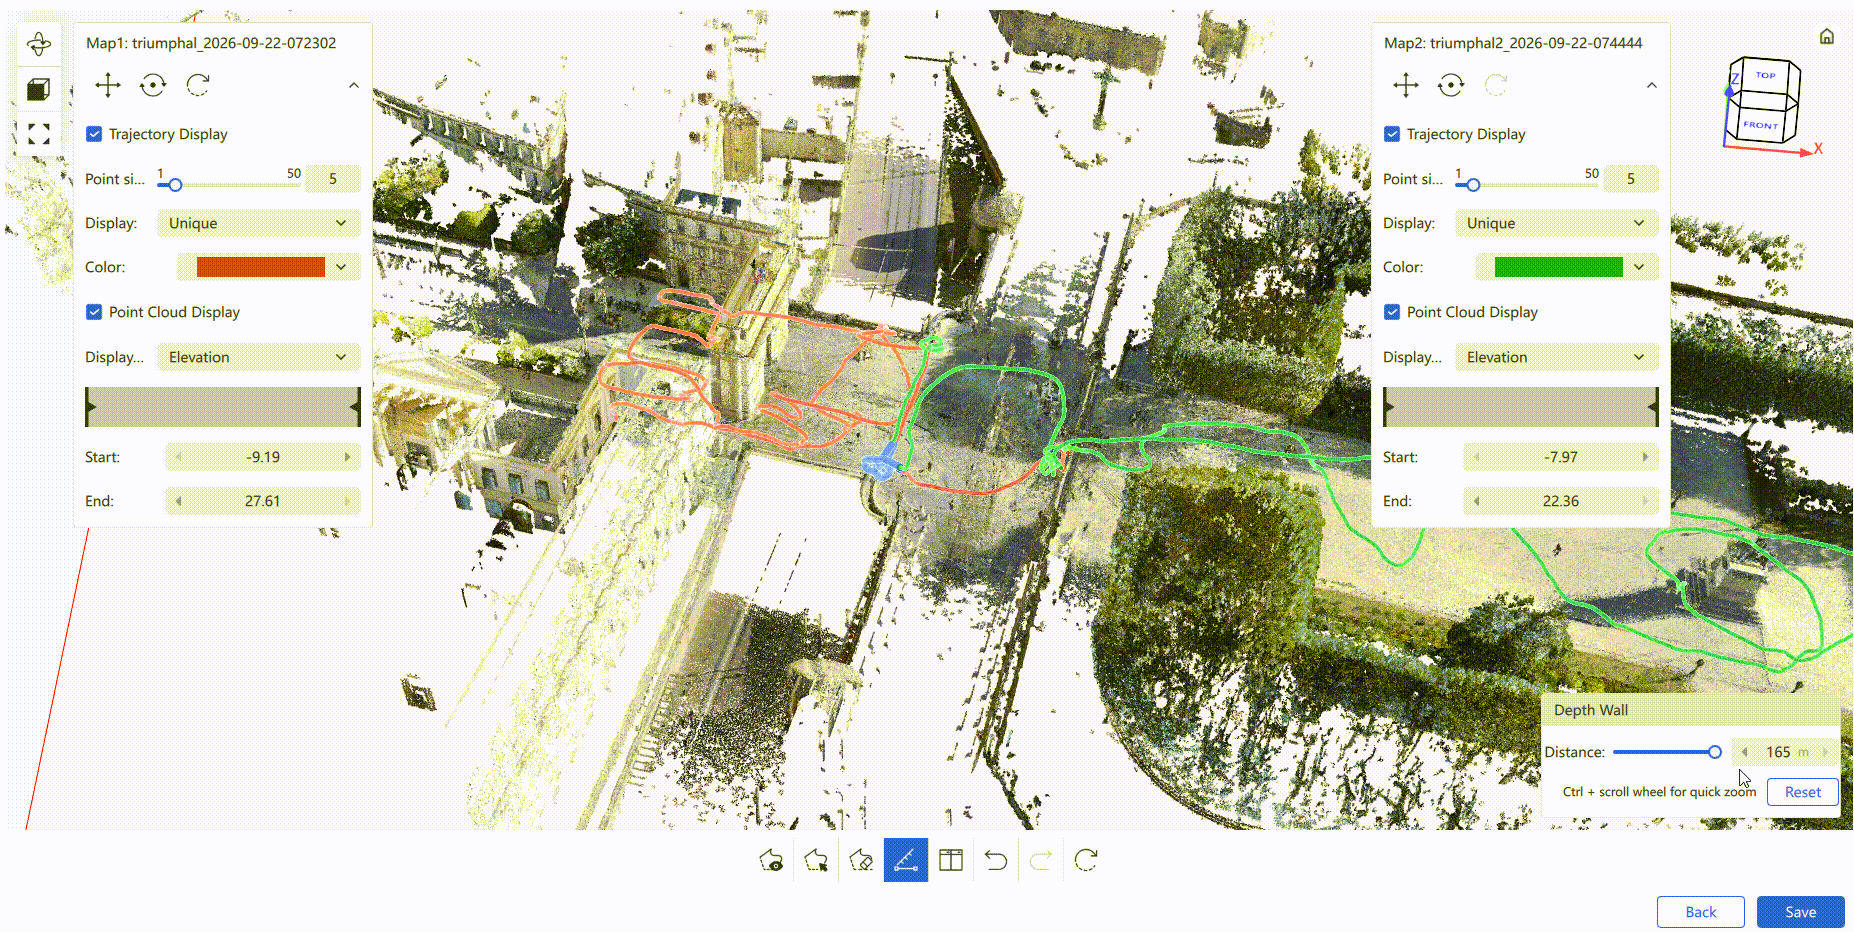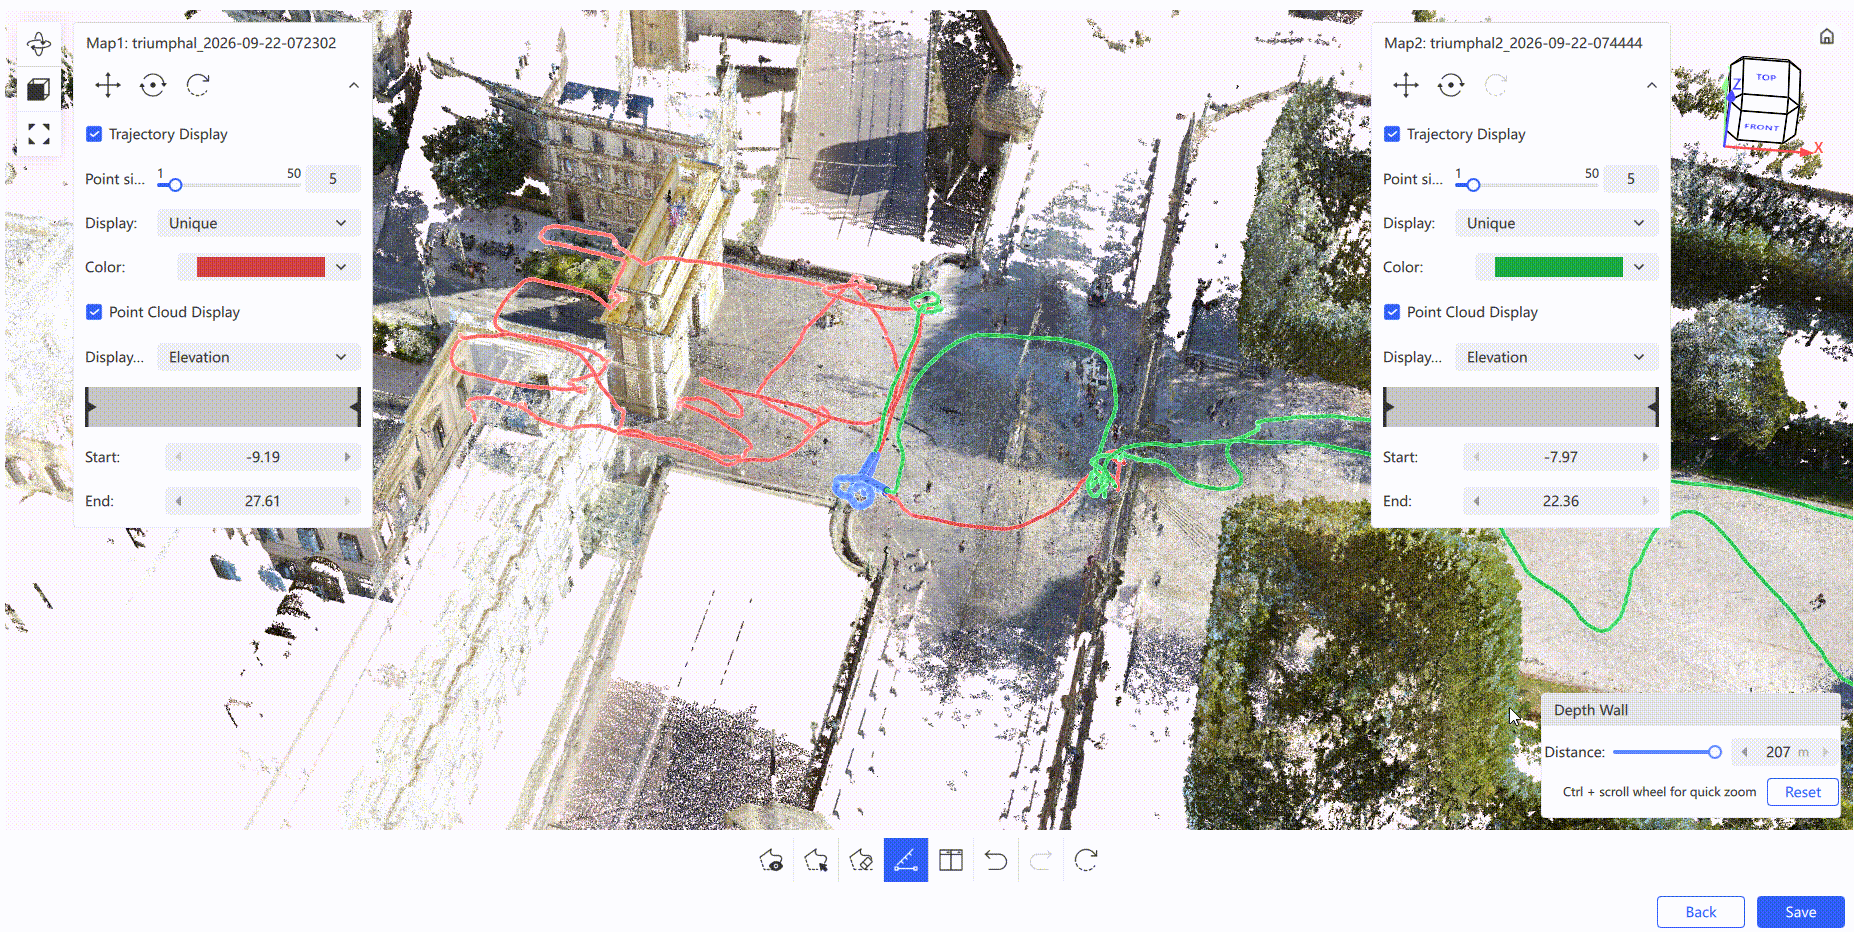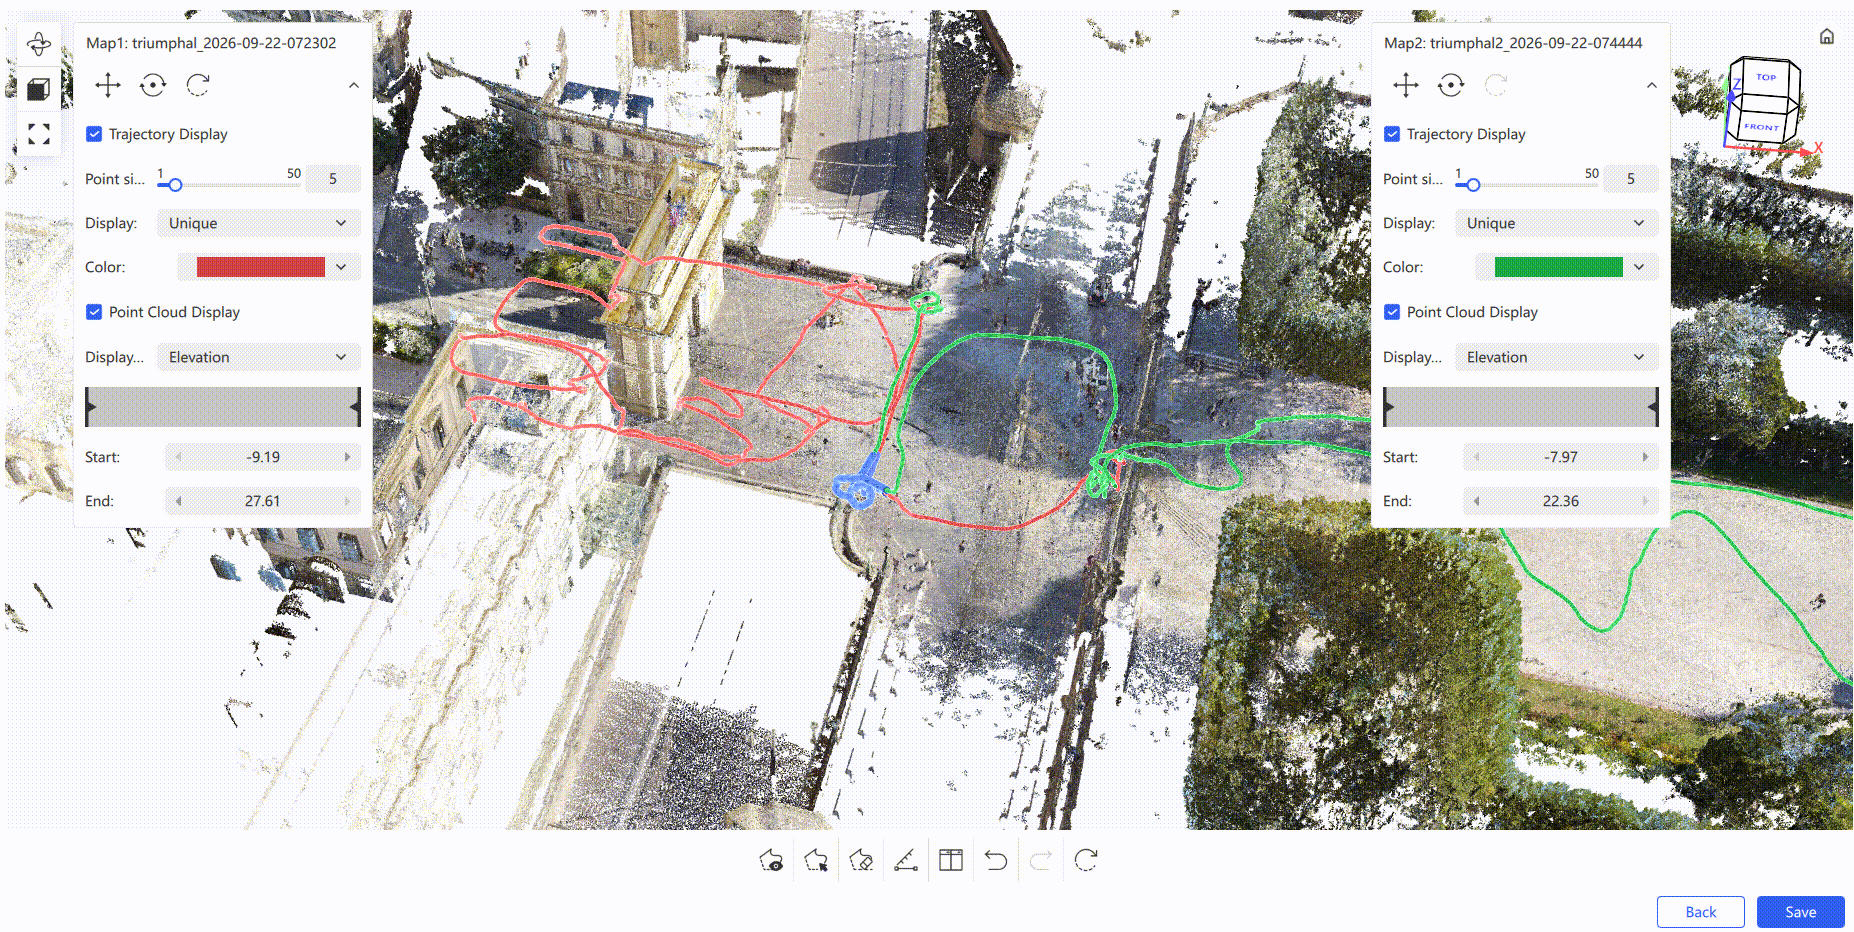
- Nella vista di registrazione, puoi anche eliminare le connessioni che hai già impostato.
Nota: quando completi la fusione con traiettorie sovrapposte, assicurati che i due segmenti di traiettoria tra le diverse mappe siano mutuamente visibili e che tra ogni coppia di mappe sia selezionato un solo insieme di traiettorie sovrapposte.
Parametri di base
Come per l'Elaborazione del progetto.
Trasformazione delle coordinate
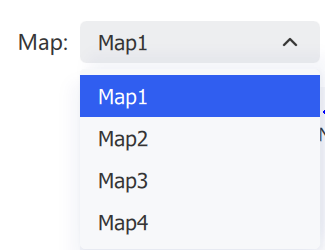
Come per l'Elaborazione del progetto. Alterna tra le mappe per rivederle.
Colorazione
Come per l'Elaborazione del progetto.
Verifica della precisione
Verifica la precisione dei dati scansionati confrontando le coordinate dei punti di controllo con un insieme di valori reali dopo la trasformazione.
- Seleziona i dati della nuvola di punti da verificare, quindi fai clic su Elaborazione del progetto → Verifica della precisione.
- Seleziona i punti di controllo automaticamente o manualmente.
- Rivedi i punti selezionati automaticamente e premi
Escper uscire dalla selezione una volta confermata la correttezza. - Fai clic su Calcola per completare il calcolo.
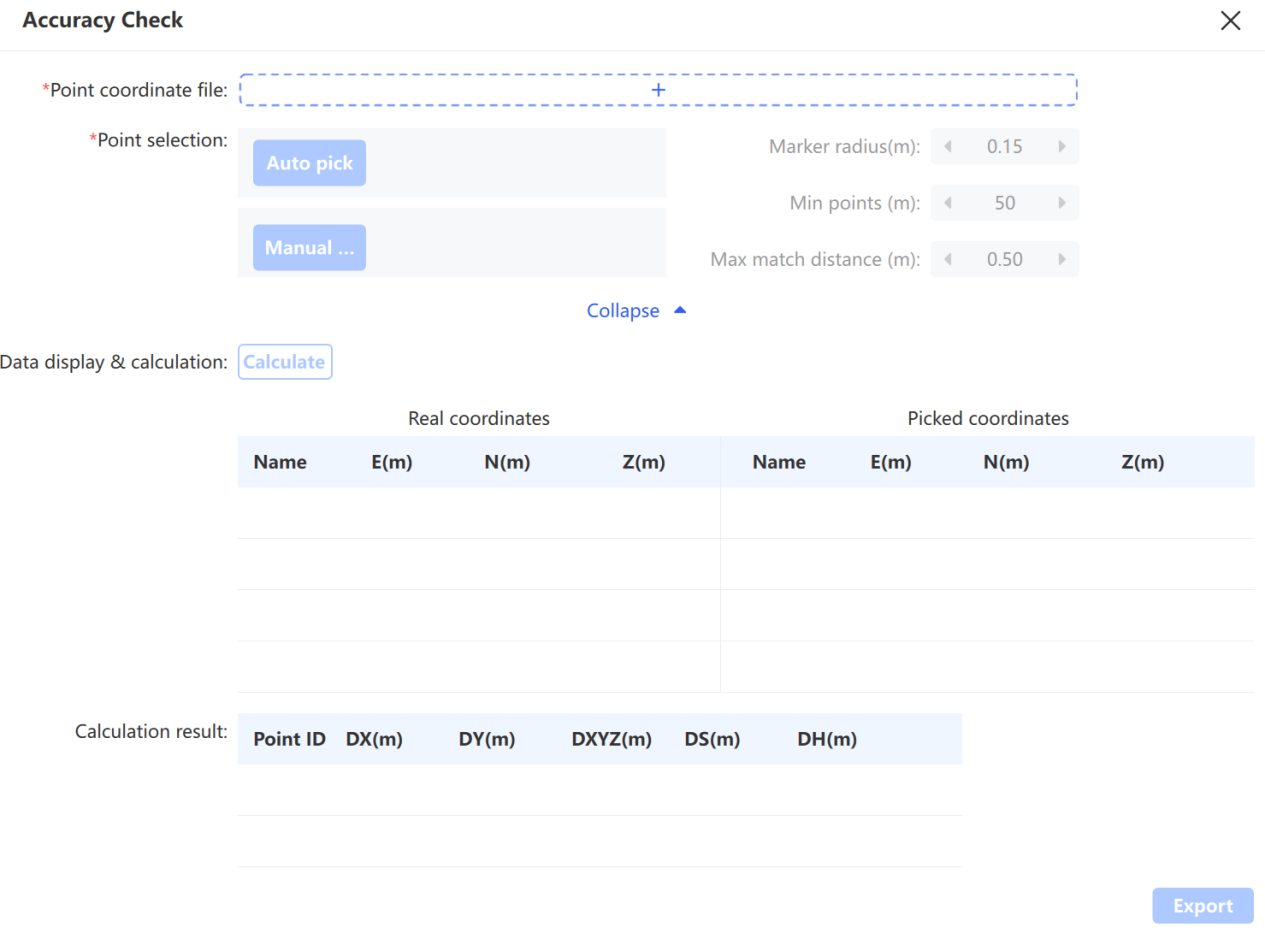
Selezione dei punti di controllo nella nuvola di punti
Impostazioni dei parametri:
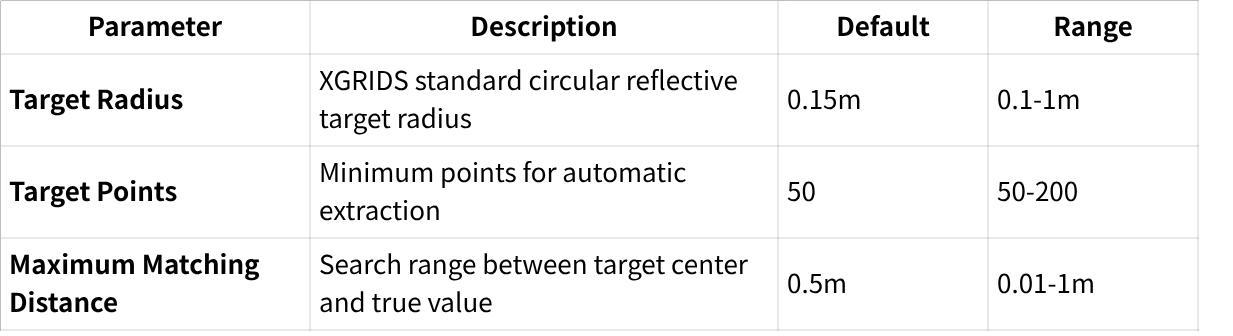
| Parametro | Descrizione |
|---|---|
| File delle coordinate dei punti | Il file delle coordinate di valore reale per i punti di controllo, in formato .txt o .csv: Nome punto, Easting, Northing, Altezza ellissoidica (o Nome punto, Y, X, Altezza ellissoidica) |
| Raggio del target | Raggio del target riflettente circolare standard, predefinito 0,15 m, intervallo 0,1–1 m |
| Numero di punti del target | Numero minimo di punti richiesti per rilevare un target durante l'estrazione automatica, predefinito 50, intervallo 50–200 |
| Distanza massima di corrispondenza | Raggio di ricerca tra il centro del target e il valore reale, predefinito 0,5 m, intervallo 0,01–1 m |
Nota: la selezione automatica dei punti richiede che durante l'acquisizione siano stati posizionati target riflettenti XGRIDS sui punti di controllo. Fermati brevemente su ciascun target durante la scansione per assicurarti di acquisire abbastanza punti del target.
Selezione manuale dei punti: fai clic con il pulsante sinistro sulle posizioni dei punti di controllo nella nuvola di punti (appare un'etichetta verde). Per sostituire un punto, riselezionalo nelle vicinanze e fai clic su Sì quando richiesto. Dopo aver selezionato almeno 3 punti, premi Esc per confermare e uscire.
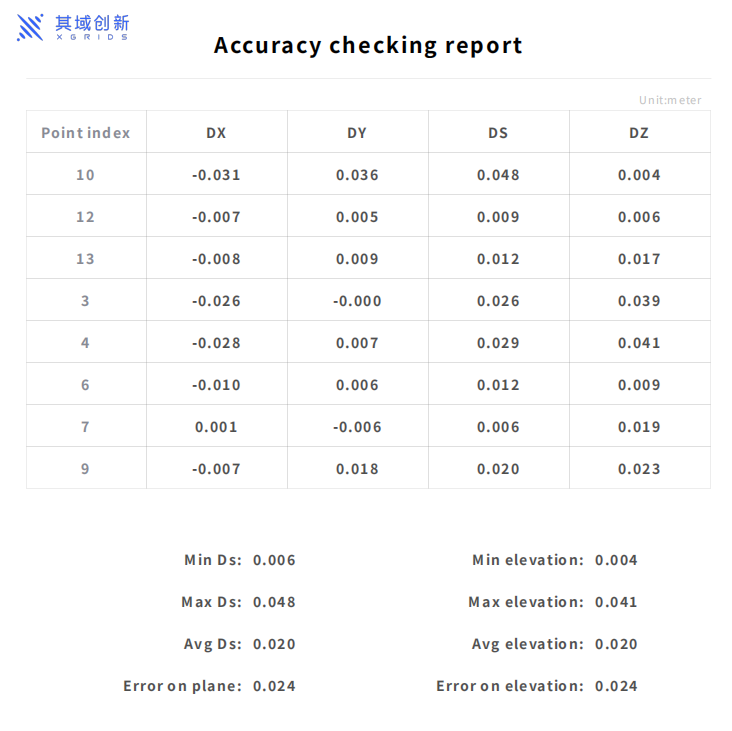
Il software calcola quindi le differenze di coordinate, l'errore planimetrico e l'errore di elevazione (massimo, minimo, medio) per ciascuna coppia di punti, insieme all'errore quadratico medio per piano ed elevazione. Fai clic su Esporta per salvare il report di precisione, che per impostazione predefinita viene salvato nella cartella "Report" della directory del progetto.