プロジェクト処理
この章では、生スキャナーデータの後処理ワークフロー(プロジェクト処理、地図合成、精度検証)を扱います。
プロジェクト処理
プロジェクト処理は、XGRIDS ハンドヘルドスキャナー(L2 Pro、L3、K1、K2)の生データを後処理して、必要な点群結果を生成します。
プロジェクト設定
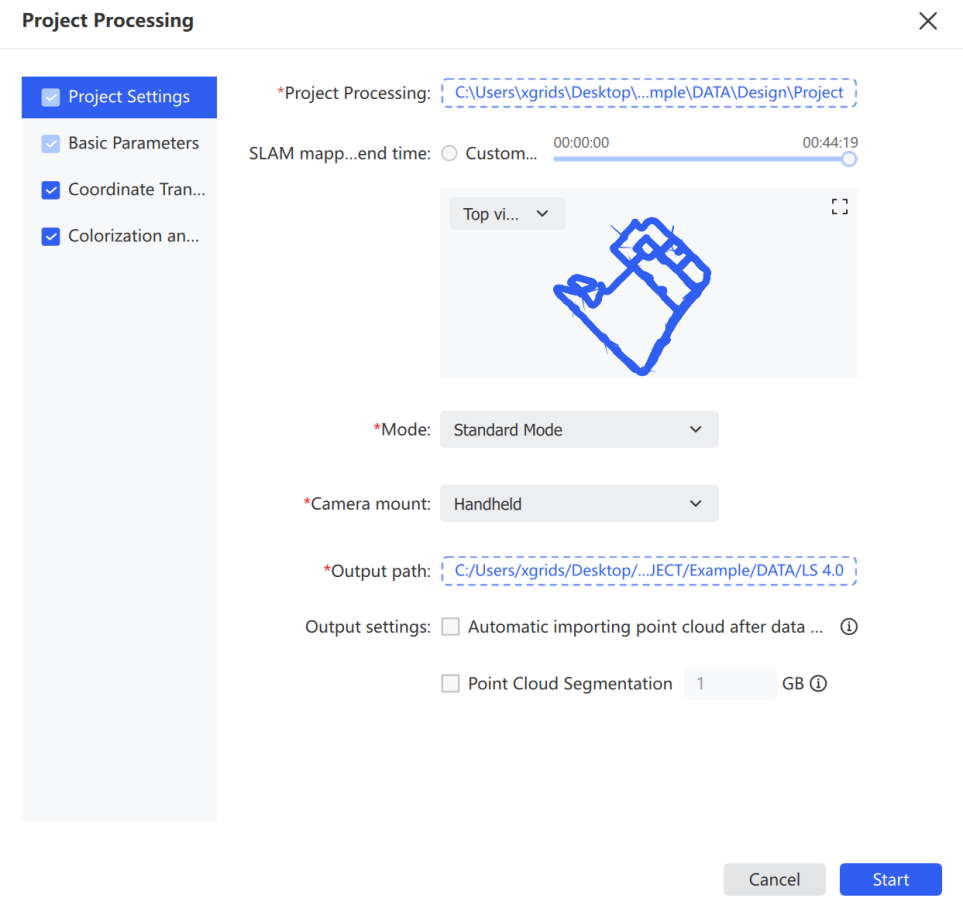
- ファイルをクリックし、処理するプロジェクトデータを選択します。プロジェクトパスはプロジェクトディレクトリ(スキャンデバイスからコピーしたフォルダー)を指す必要があります。
- プロジェクト処理で、インポートしたデータパスを確認します。
- 必要に応じてマッピング時間範囲を設定します。処理を特定の期間に限定するには、タイムラインをドラッグするか、カスタム時間範囲を選択します。
- プレビュー領域で視点を選択します。上面図、正面図、左側面図を切り替えて、データ範囲と軌跡を確認します。
- プレビューは、プロジェクトの詳細を確認するためのズームとパンに対応しています。
- プロジェクトのシーンに合ったモードを選択します。
- 撮影デバイスに合った搭載方式を選択します。
- 処理結果の出力パスを設定します。
- 完了後にプロジェクトを自動的に読み込むには、処理後にプロジェクトを自動読み込みをオンにします。
- 点群セグメンテーションをオンにしてパラメーターを設定すると、セグメンテーションが有効になります。
注:プロジェクト処理は、ファームウェア 3.0.2 以上の XGRIDS ハンドヘルドスキャナーデータのみに対応します。ファームウェアが 2.4.1 から 3.0.2 の間のデータは Lixel Studio v4.0.1.5 が必要です。ファームウェアが 1.4.0 から 2.4.1 の間のデータは Lixel Studio v3.3.1.2 が必要です。1.4.0 より前のファームウェアのデータは Lixel Studio v2.4.2 以前が必要です。L1 デバイスの場合、ファームウェア 1.4.0 以上は Lixel Studio v2.5.2.1 が必要です。
モードオプション:
| モード | 用途 |
|---|---|
| 標準 | 一般的なシーン |
| ロバスト | より高い処理安定性が求められるシーン |
| 狭小空間 | 狭く、構造的に制約のある環境 |
| 車載 | 車載撮影 |
| UAV | ドローン撮影 |
搭載方式: ハンドヘルド、バックパック、車載、UAV。
基本パラメーター
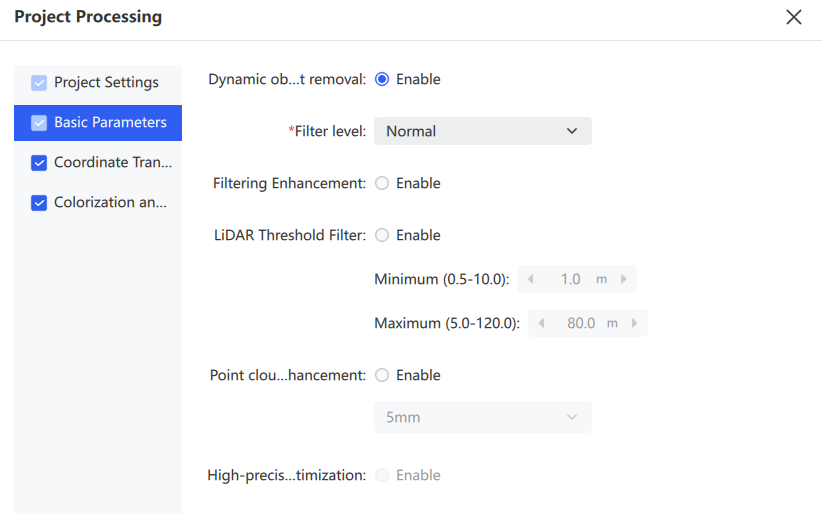
基本パラメーターは、処理中の点群最適化オプション(動的物体除去、フィルター強化、点群強化、高精度最適化)を設定し、結果の品質と使いやすさを向上させます。
- プロジェクト処理ページで、左パネルの基本パラメーターを選択します。
- 必要に応じてパラメーターを調整します。
| パラメーター | 説明 |
|---|---|
| 動的物体除去 | スキャン中に取得された歩行者や車両などの移動物体を除去し、結果の安定性とクリーンさを向上させます |
| フィルターレベル | ノイズ除去の強度を設定します。レベルが高いほどノイズは多く除去されますが、構造の詳細も多く失われます |
| フィルター強化 | フィルタリングをさらに強化し、ノイズと外れ値の影響を軽減します |
| レーダーしきい値フィルタリング | 有効にすると、設定に基づいて範囲制限を超えた点群を自動的に除去します |
| 点群強化 | より密で均一な点群を生成しますが、処理効率が低下します |
| 高精度最適化 | 点群の品質と詳細の鮮明度をさらに最適化します。座標変換とは排他的です |
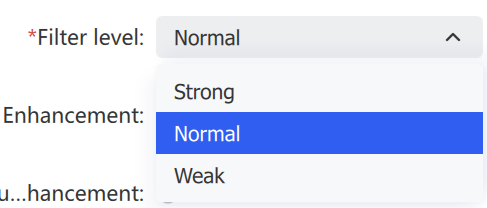
ノイズ除去レベルが高いほどノイズは多く除去されますが、構造も多く失われます。以下の例はフィルターレベルを比較したものです。
手すり 1(高密度、完全にスキャン済み):
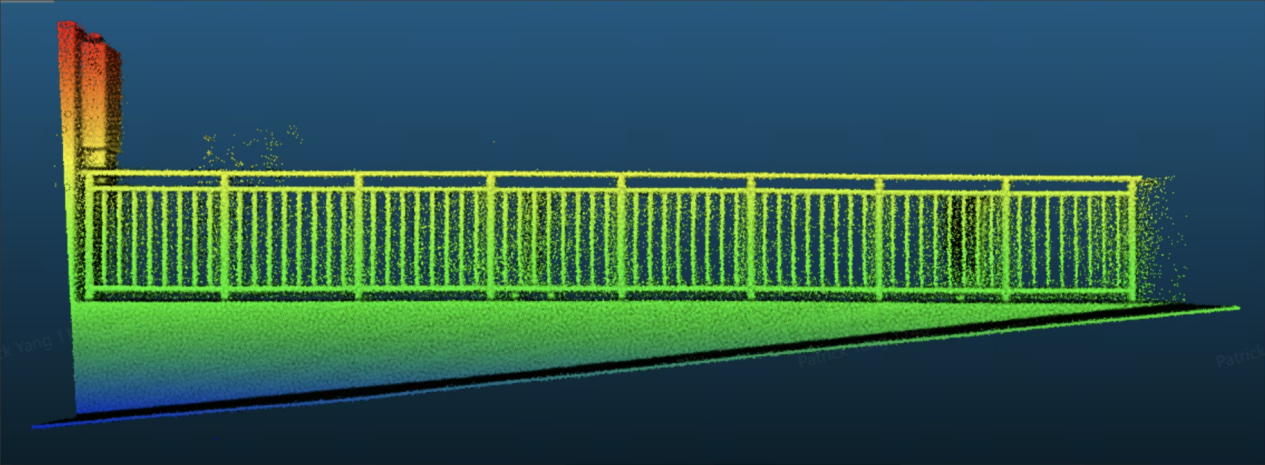
- 強:ノイズ除去が多く、手すりの一部が除去される場合があります。
- 標準:バランスの取れたノイズ除去で、手すりがより多く残ります。
- 弱:ノイズ除去が少なく、手すりへの損傷が最小限です。
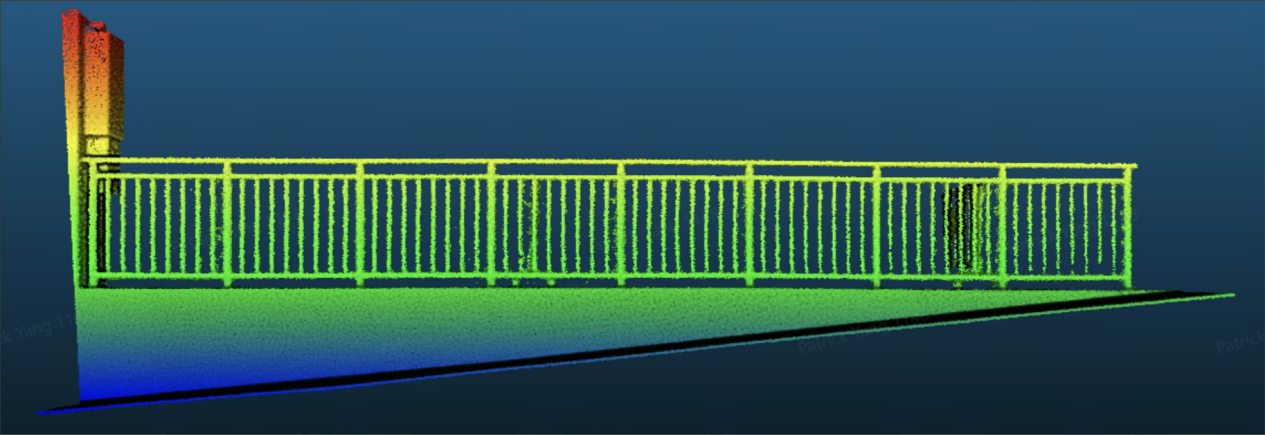
フィルターレベル:強
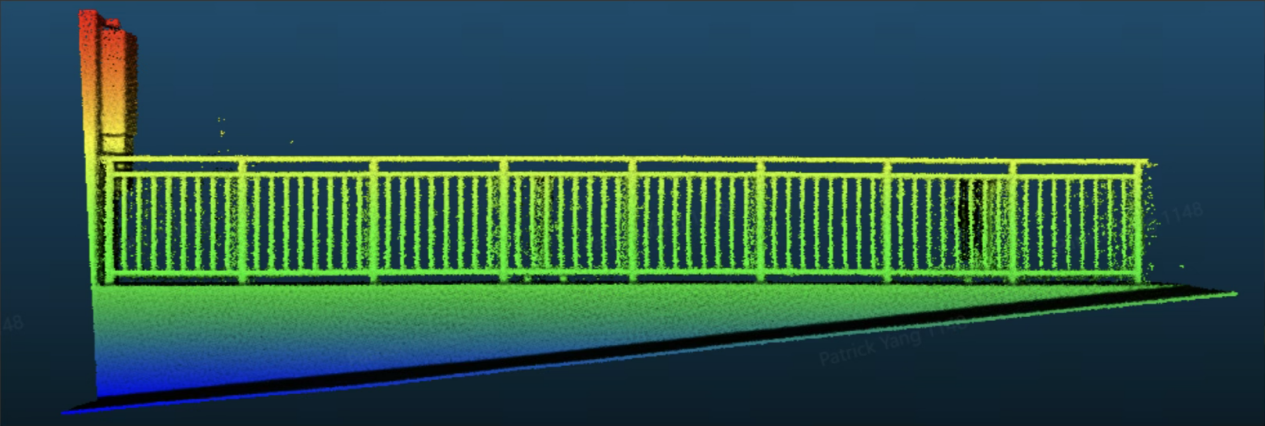
フィルターレベル:標準
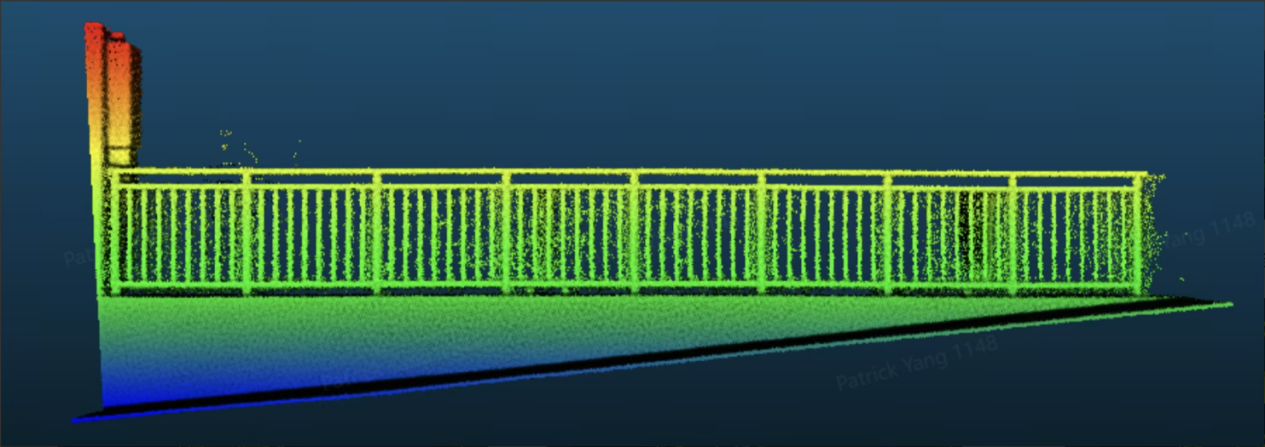
フィルターレベル:弱
手すり 2(低密度、スキャンの詳細が不完全):
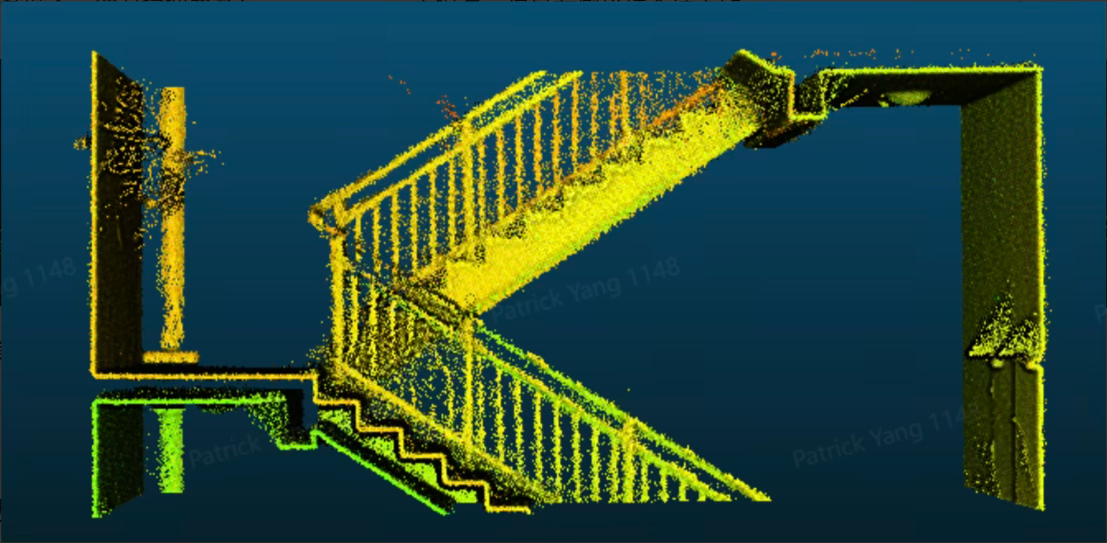
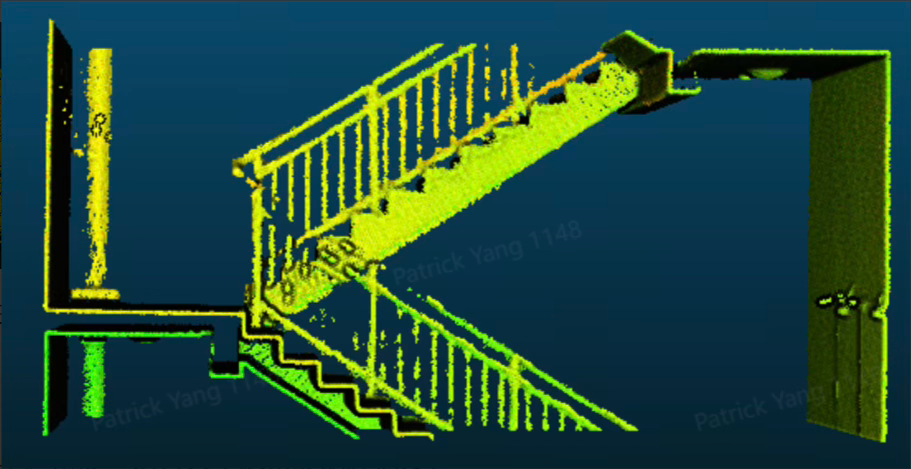
フィルターレベル:強
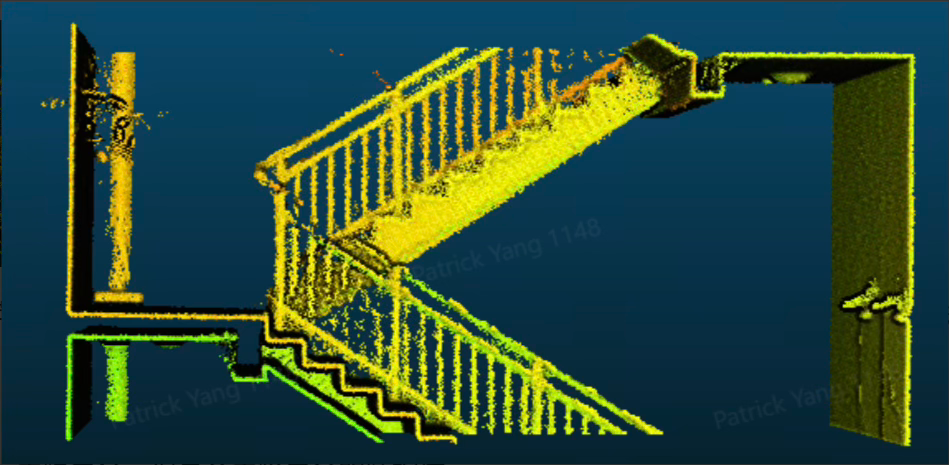
フィルターレベル:標準
フィルターレベル:弱
点群強化: L2 Pro、L3、K2 では 5mm と 1mm モード(点間隔がそれぞれ約 5mm または 1mm)が利用でき、K1 は 5mm のみに対応します。有効にすると処理効率が低下し、十分なハードウェアが必要です。特に 1mm 強化には十分なディスク容量が必要です。
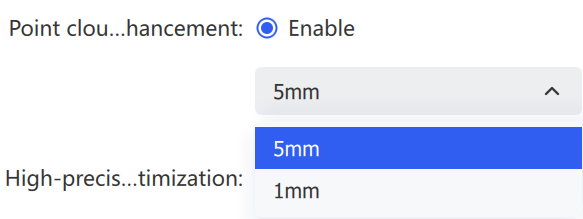
領域選択: 現場で GCP または POI を取得している場合は、領域選択をクリックすると、特定の点の範囲内にある点群のみを強化できます。
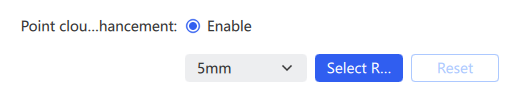
強化範囲: ローカル強化範囲の大きさを調整します。現在は 1~5m です。
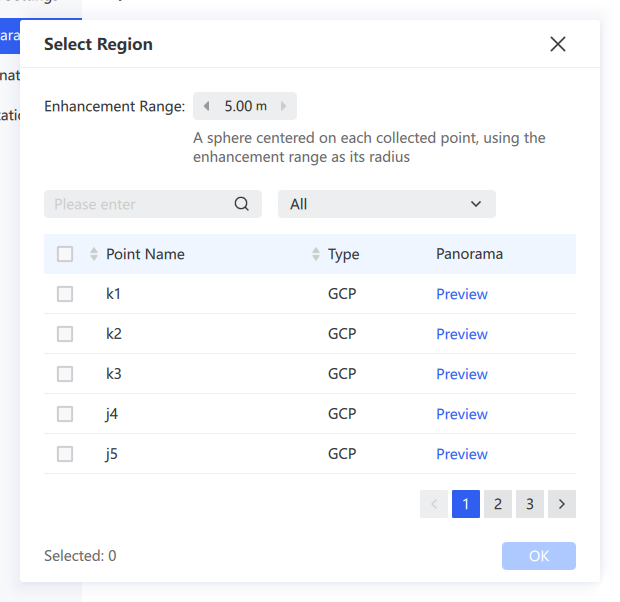
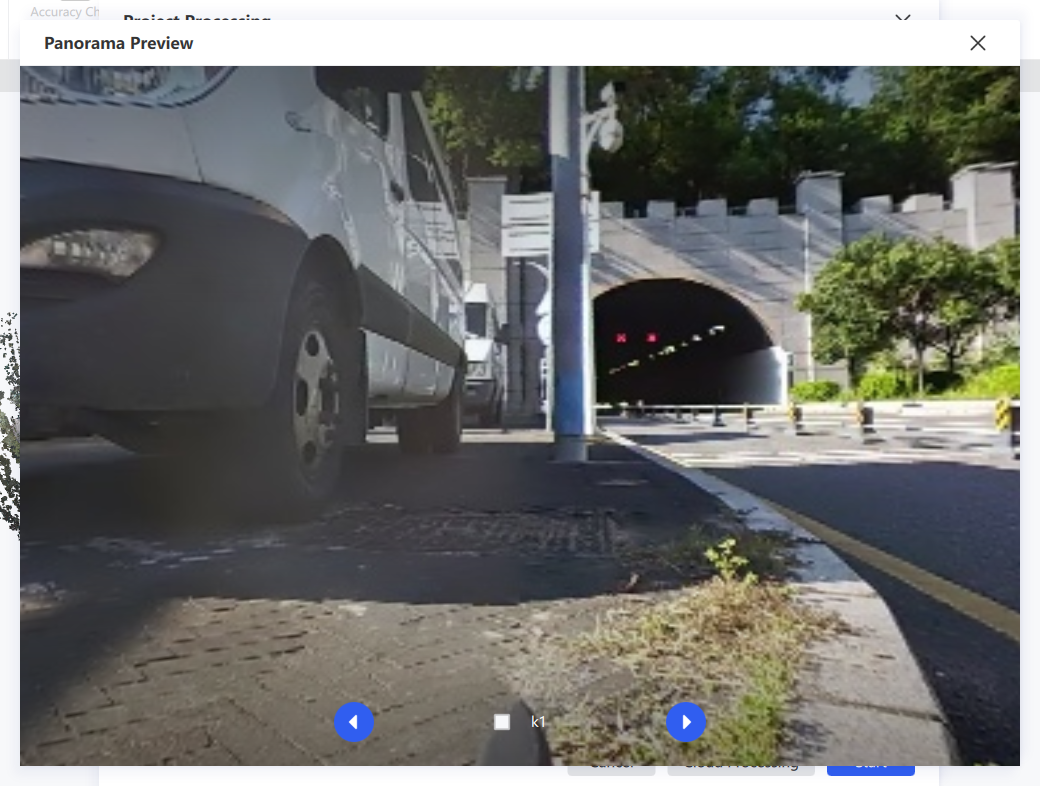
プレビュー: プレビューをクリックすると各点のパノラマ画像を表示でき、各 GCP または POI の位置を簡単に確認できます。
注:選択した点のみがローカルに強化されます。全体の点群強化に戻すには、リセットをクリックします。
座標変換
スキャンした点群を元の座標系から目標座標系に変換します。制御点ファイルをインポートし、GNSS データソースを選択し、元の座標系と目標座標系を設定し、制御点のマッチングによって変換を完了します。プリセットとカスタムの両方の座標系に対応します。
- プロジェクト処理ページで、左パネルの座標変換を選択します。
- 制御点ファイルをインポートします。必要に応じてスキップ行と区切り文字を設定します。GNSS データを使用するには GNSS をオンにします。
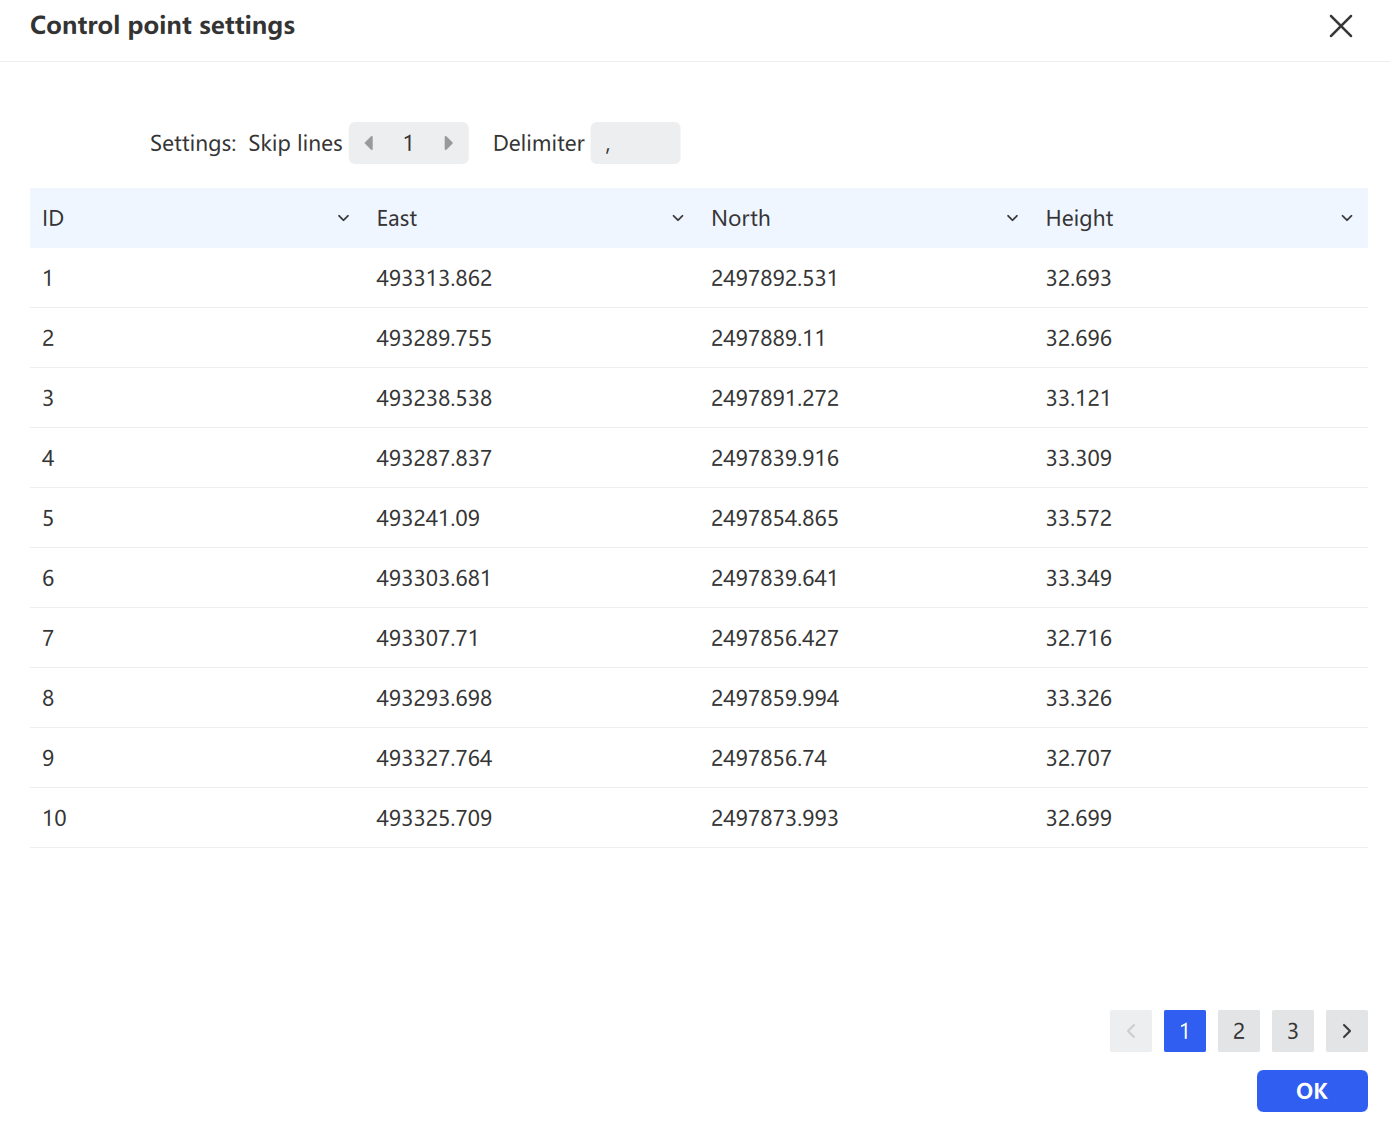
- GNSS データソースを選択します。RTK モジュールからの自動検出、または GNSS ファイルです。
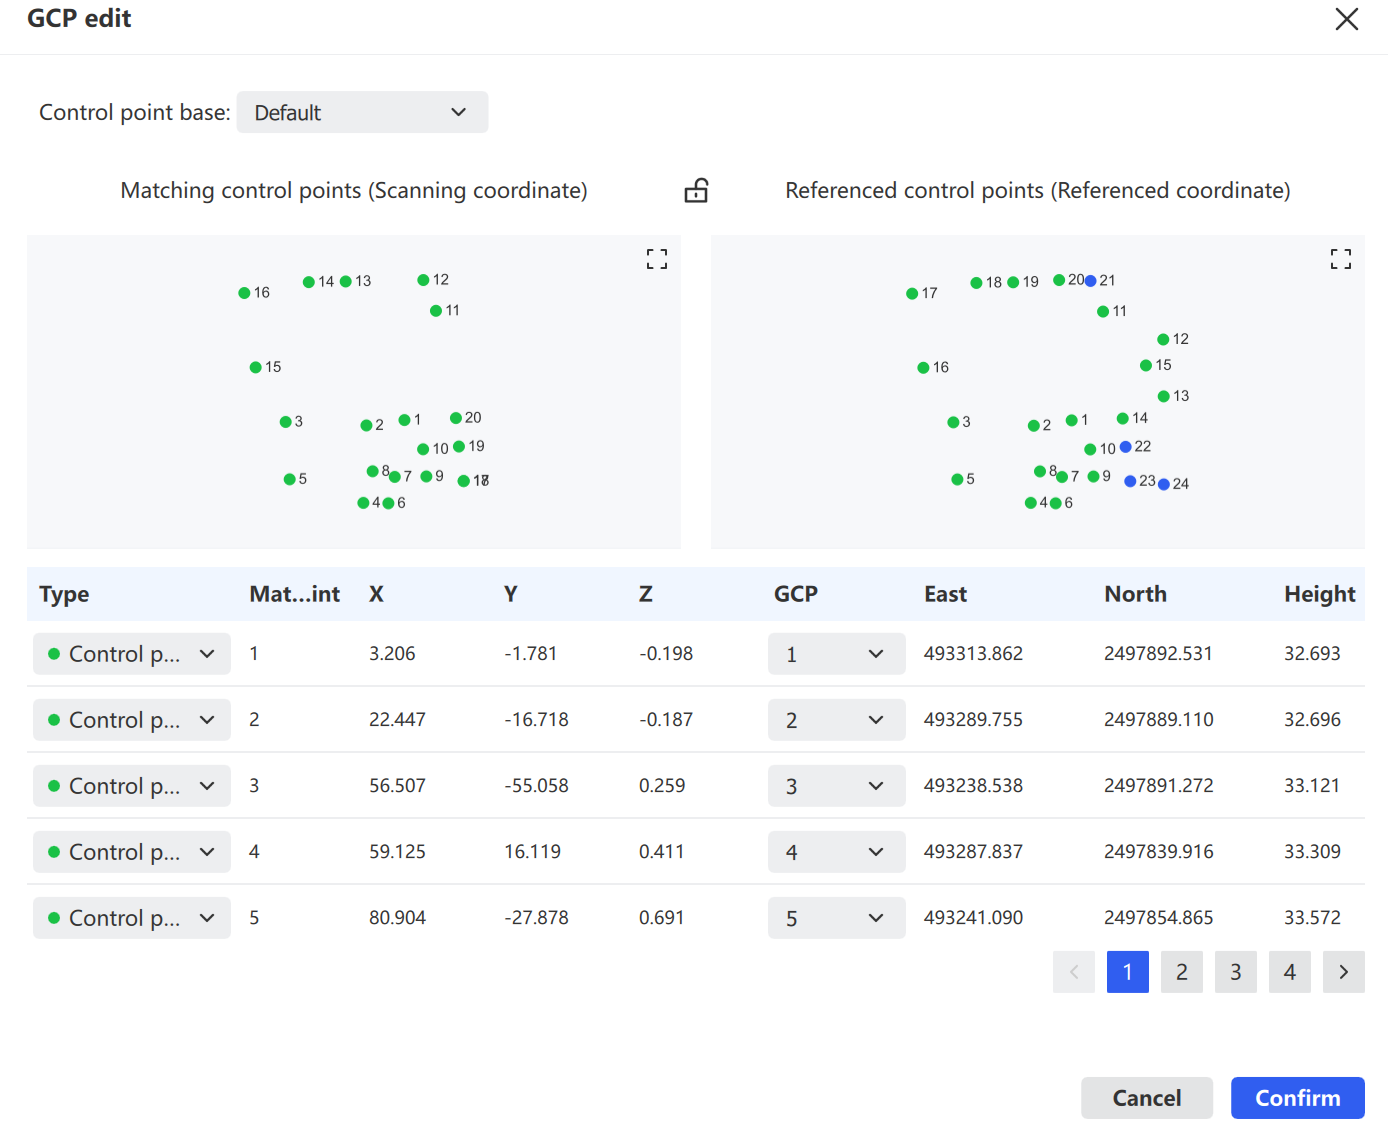
- スキャンした制御点をローカル参照点とマッチングするには、GCP 編集をクリックします。GCP エディターでは、左パネルにスキャンした制御点、右パネルにローカル参照点が表示されます。下部のリストを使って対応関係を割り当て、確認をクリックして保存します。
RTK モジュール: 水平精度、衛星数、最大傾斜を設定し、RTK マウントタイプ(既定またはカスタム)を選択します。
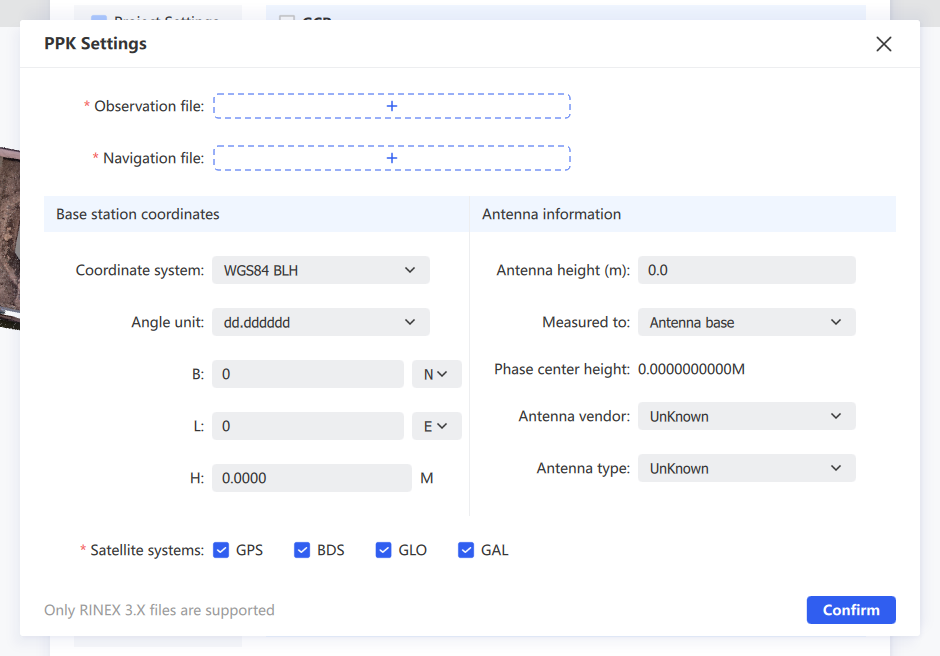
PPK モジュール: 軌跡データが有効な場合に PPK 結果を使用して PPK-SLAM 最適化と座標変換を行います。RINEX 3.0 以上のみ対応。PPK モードで取得したデータの場合、後処理時に GNSS モジュールが自動的に PPK を選択します。PPK 設定をクリックし、観測ファイルとナビゲーションファイルを読み込み、基準局情報を調整し、衛星システムを選択して、計算をクリックします。
注:短時間の基準局観測から得られた観測ファイルでは、基準局座標に誤差が含まれていることがよくあります。PPK 解の精度を確保するため、まず基準局座標が正しいことを確認してください。
GNSS ファイル: サードパーティソフトウェアを使用して、座標を目標のローカル座標系に変換します。
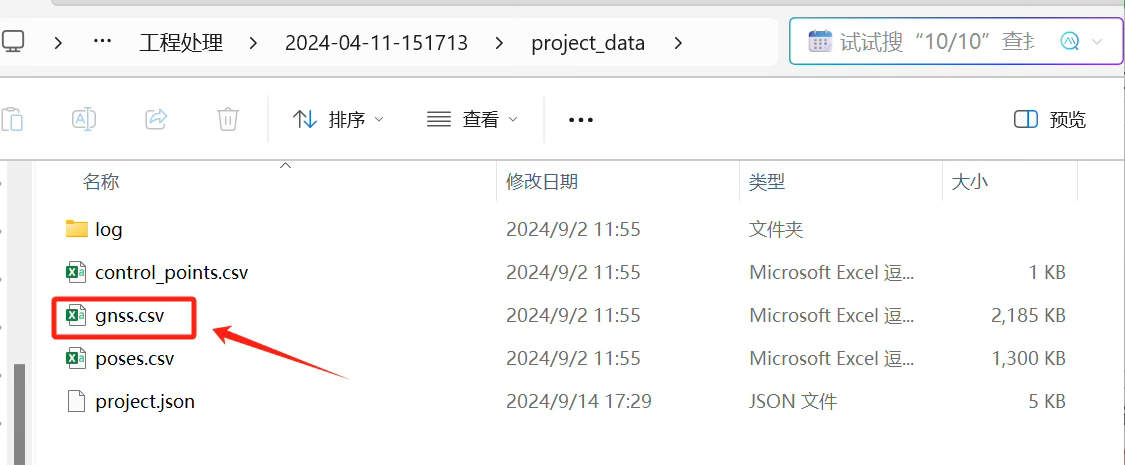
- プロジェクトのデバイス記録から
gnss.csvをコピーします。
- サードパーティソフトウェアで変換し、結果をプロジェクトの
external_dataフォルダーに保存し直します。
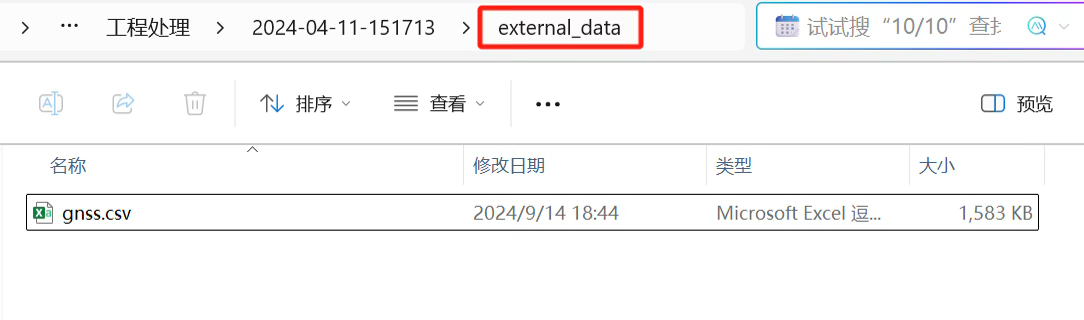
- GNSS をオンにして GNSS ファイルを選択します。ソフトウェアは
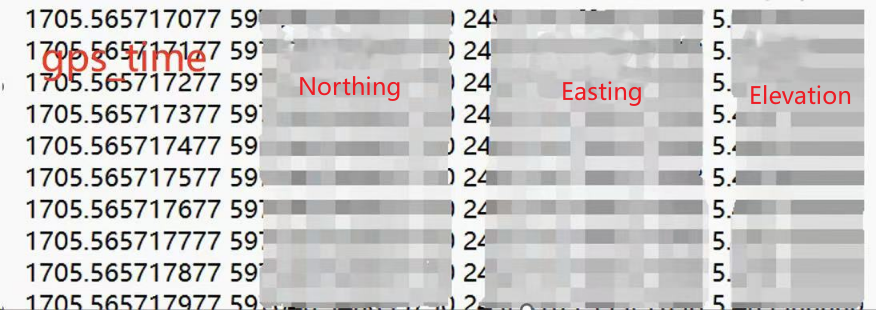
external_dataからファイルを読み込みます。必要な形式は次のとおりです:gps_time、Northing、Easting、Elevation。
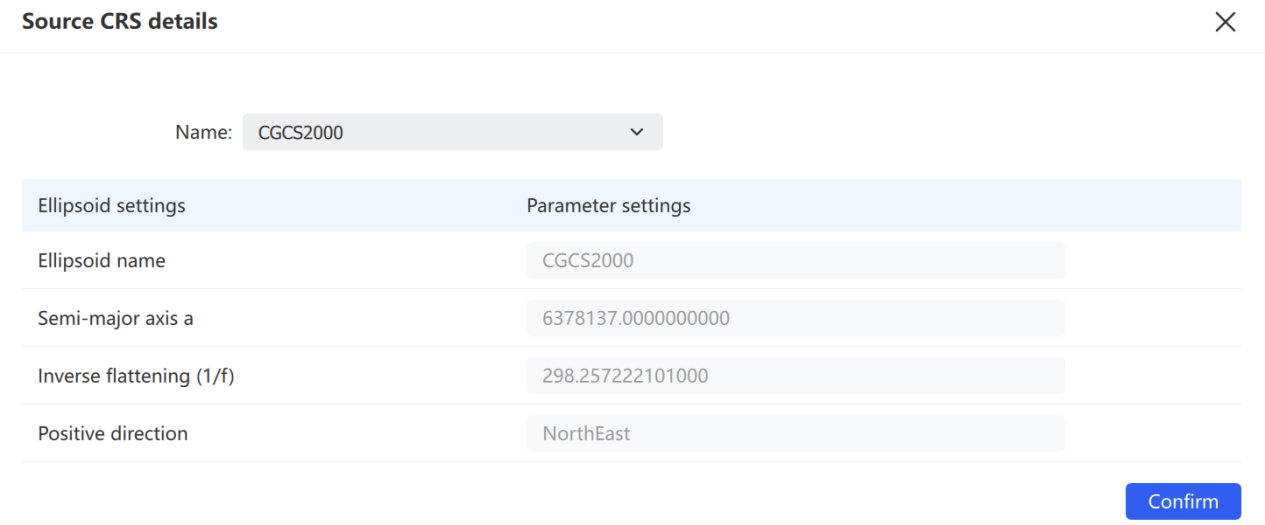
- 元の座標系を確認し、詳細をクリックしてそのパラメーターを表示します。
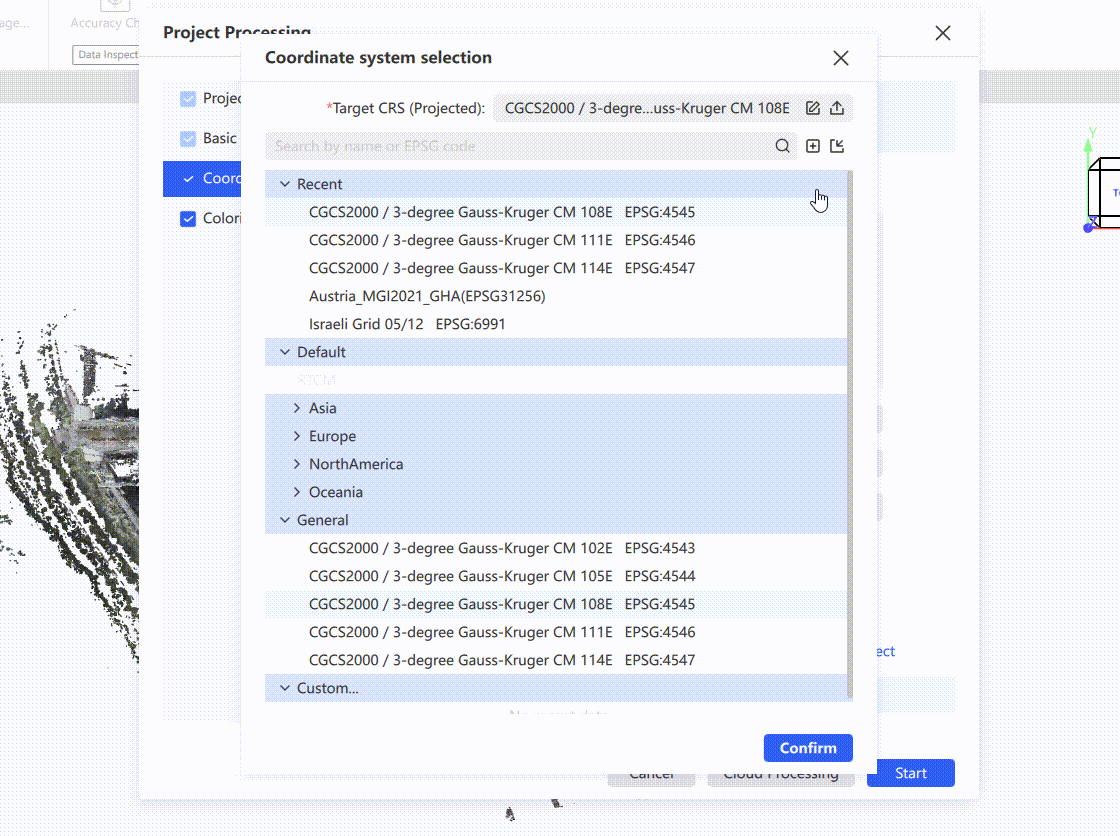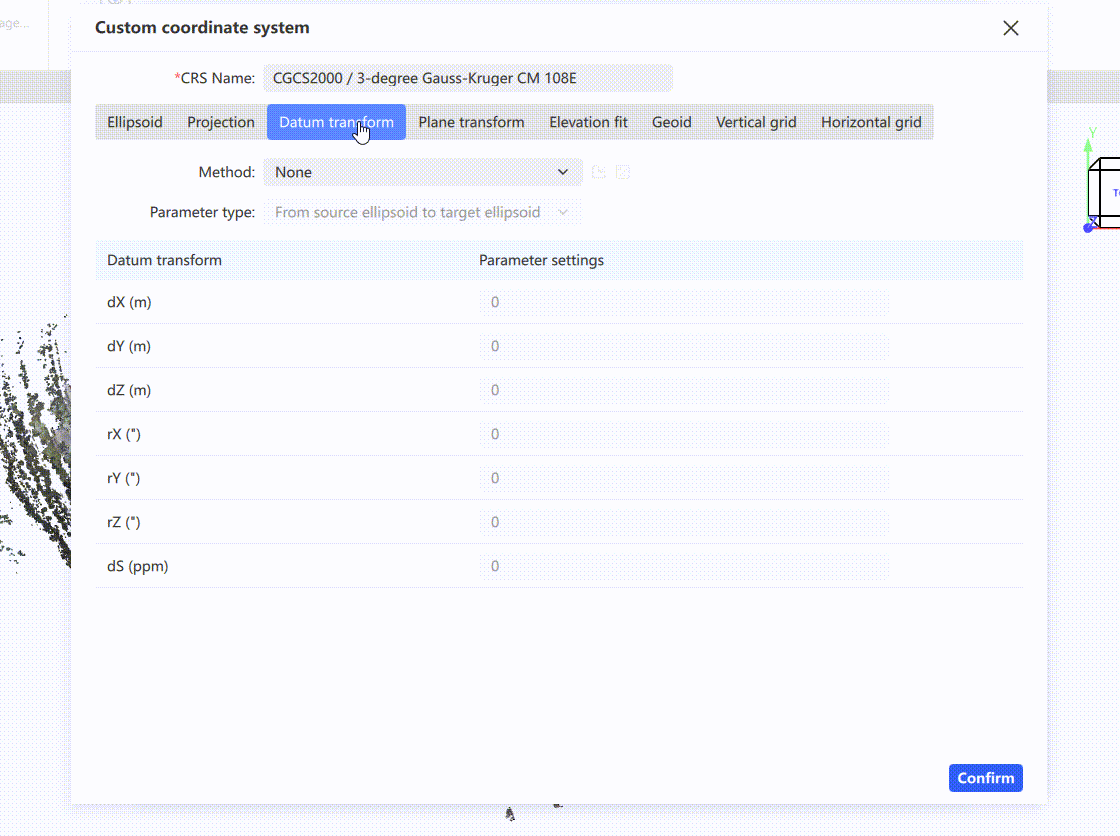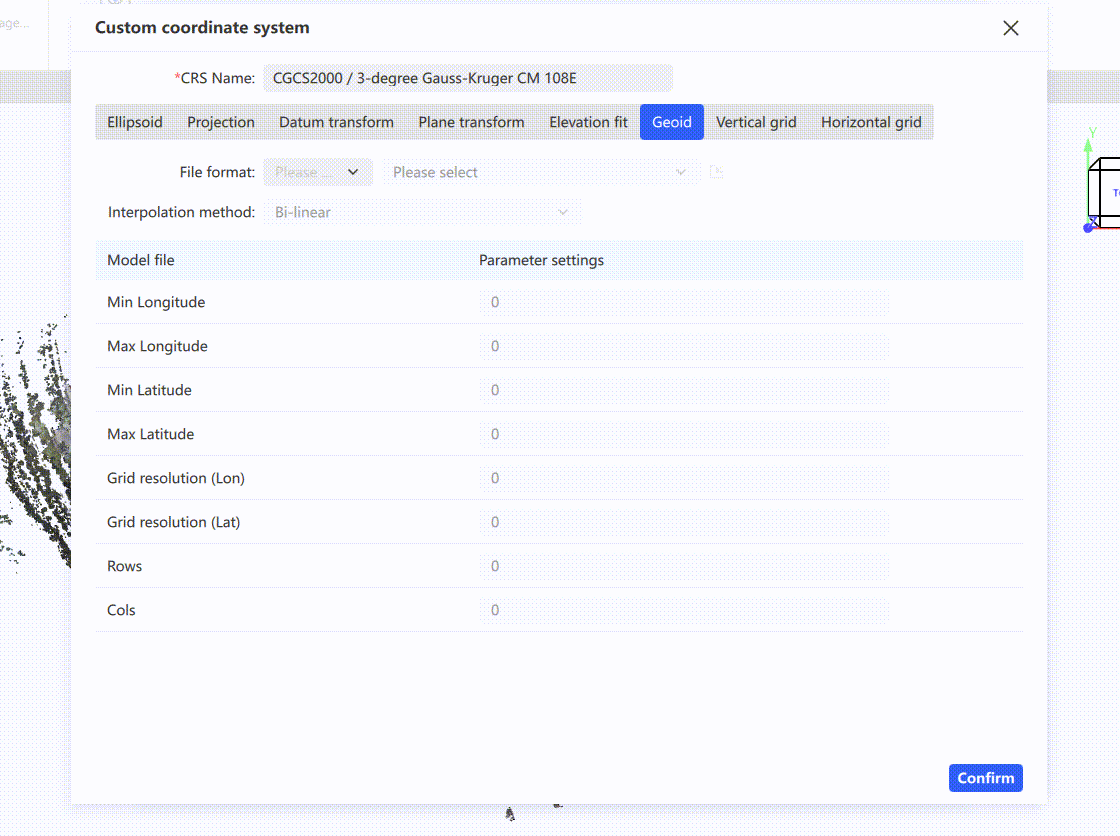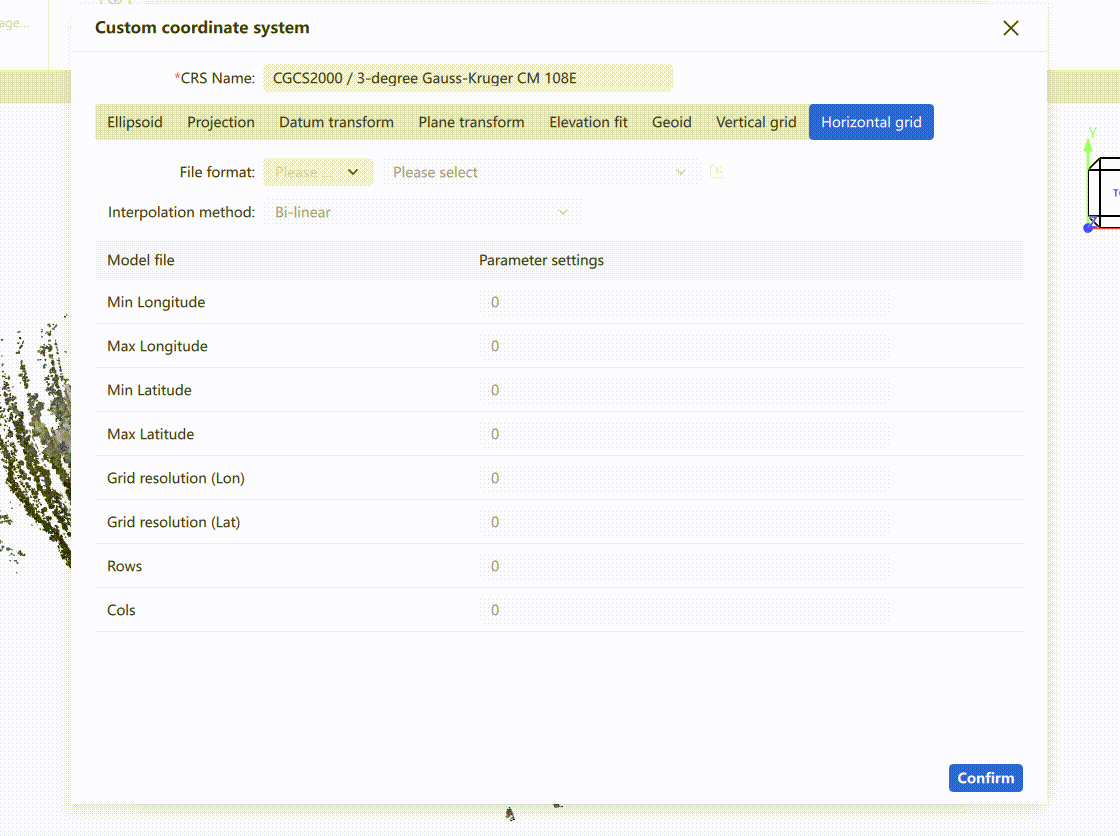
- 目標座標系をクリックしてセレクターを開きます。プリセットを選択するか、+ をクリックしてカスタム座標系(楕円体、投影、測地系変換、平面変換、標高フィッティング、ジオイド、垂直グリッド、水平グリッド)を定義します。
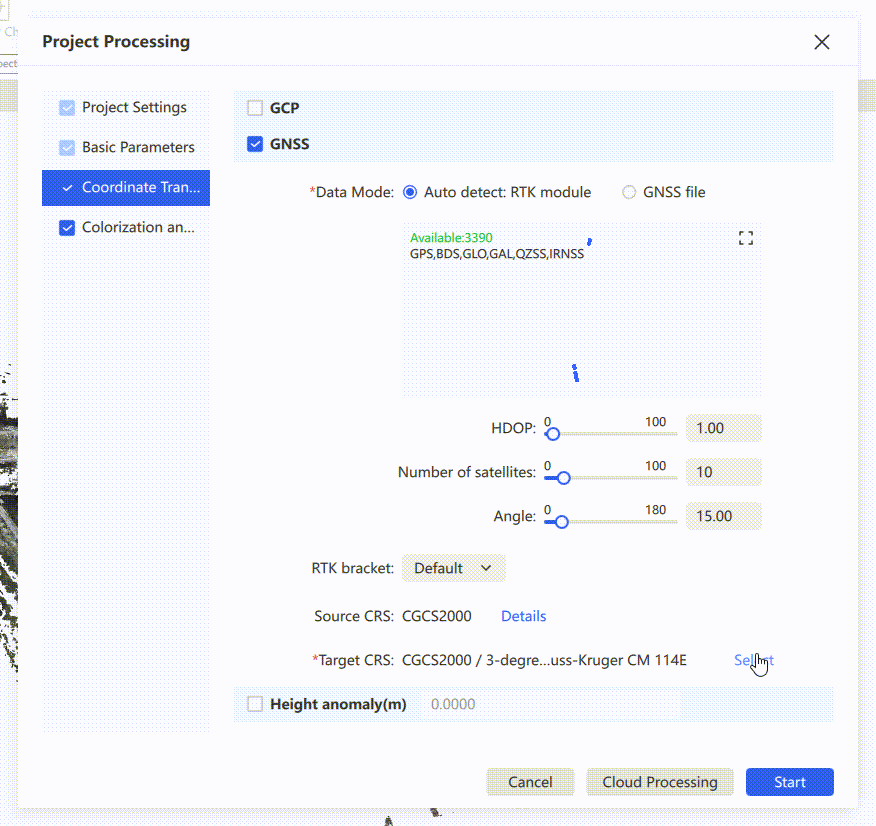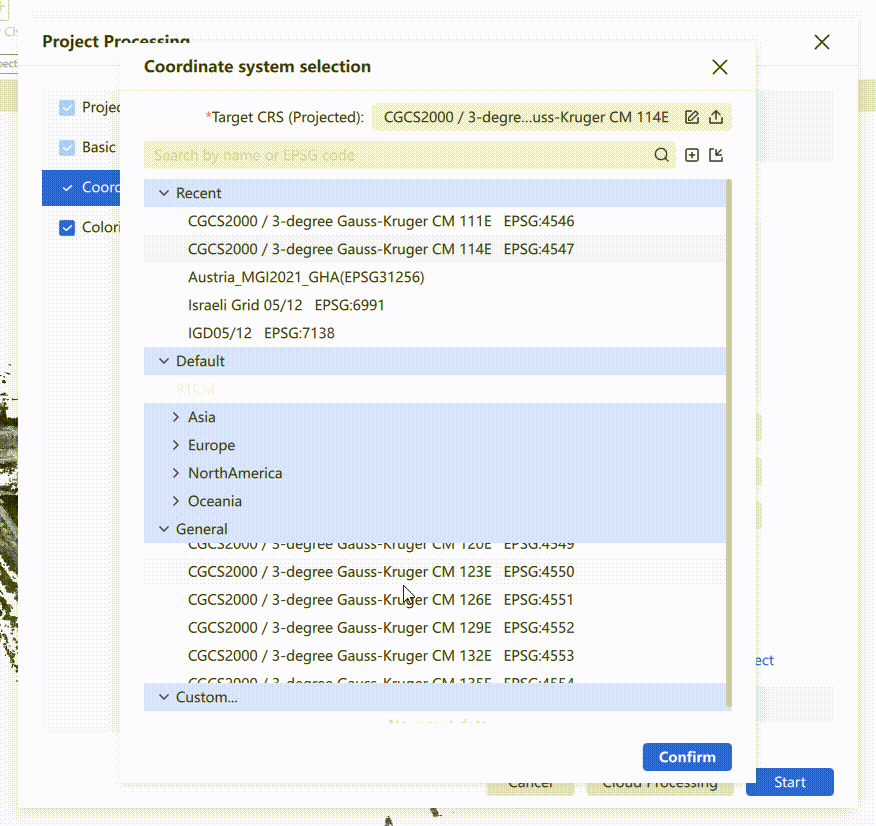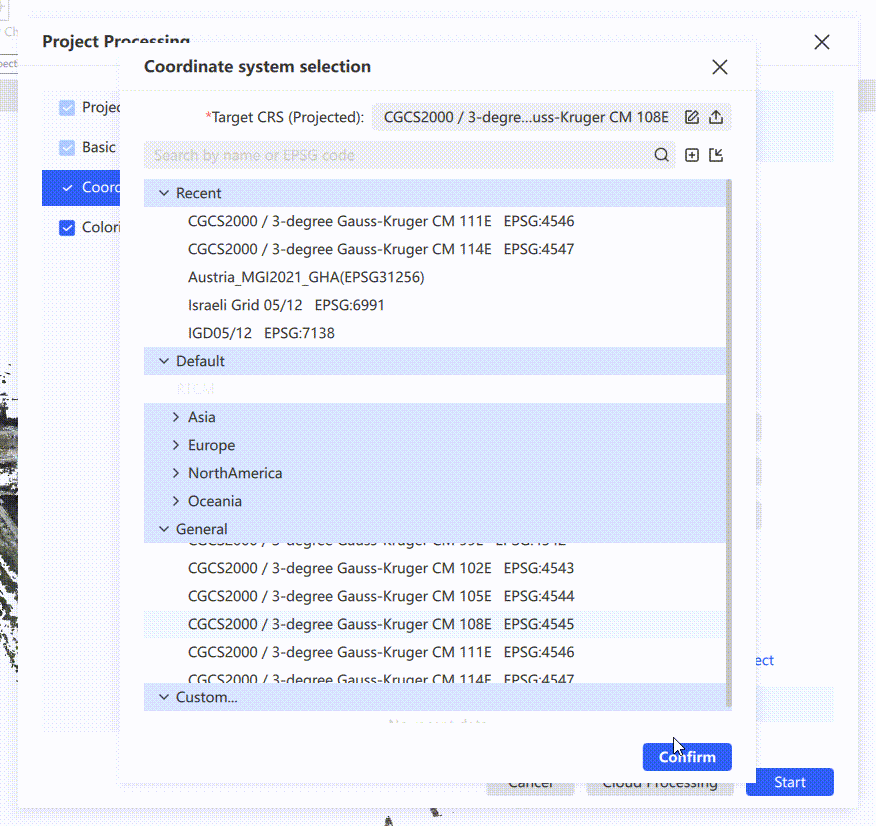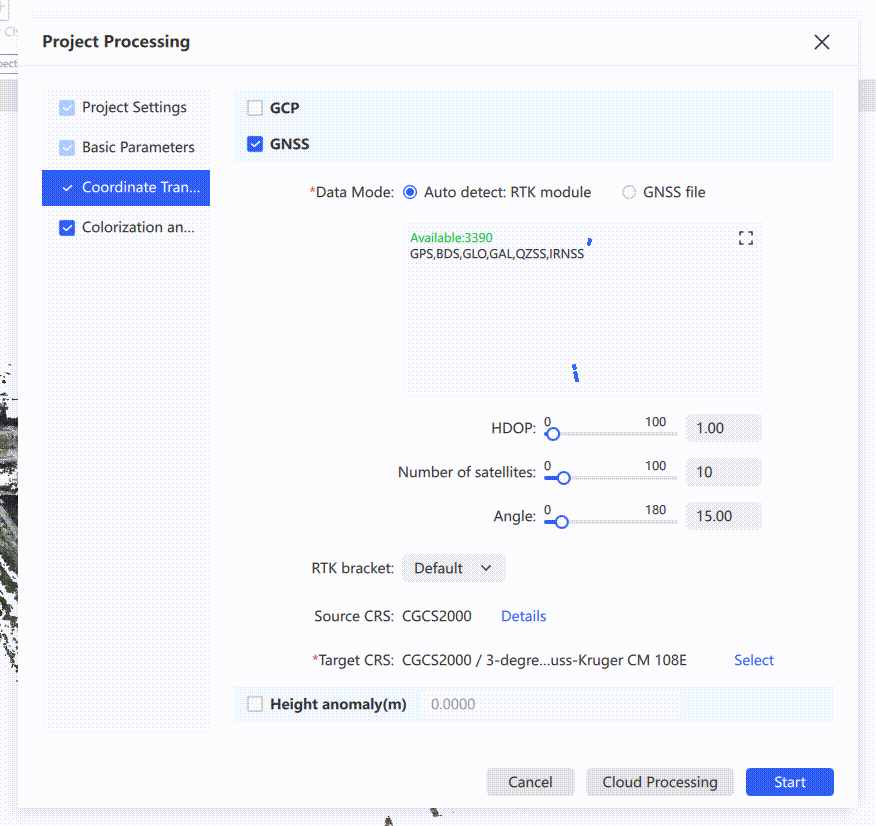
- 標高異常補正を適用するには、標高異常をオンにして値を入力します。
- 開始をクリックして変換を実行するか、キャンセルをクリックして破棄します。
注:GCP と GNSS を同時に使用する場合は、GCP の真値と GNSS で選択した目標座標系が同一の座標系であることを確認してください。ジオイド高(標高異常)を使用する場合、ソフトウェアはまず制御点による拘束を適用し、その後に標高異常を適用します。そのため、制御点レポートでは真値座標の Z と変換後座標の Z が標高異常の値だけ差が生じます。
着色とメッシュ
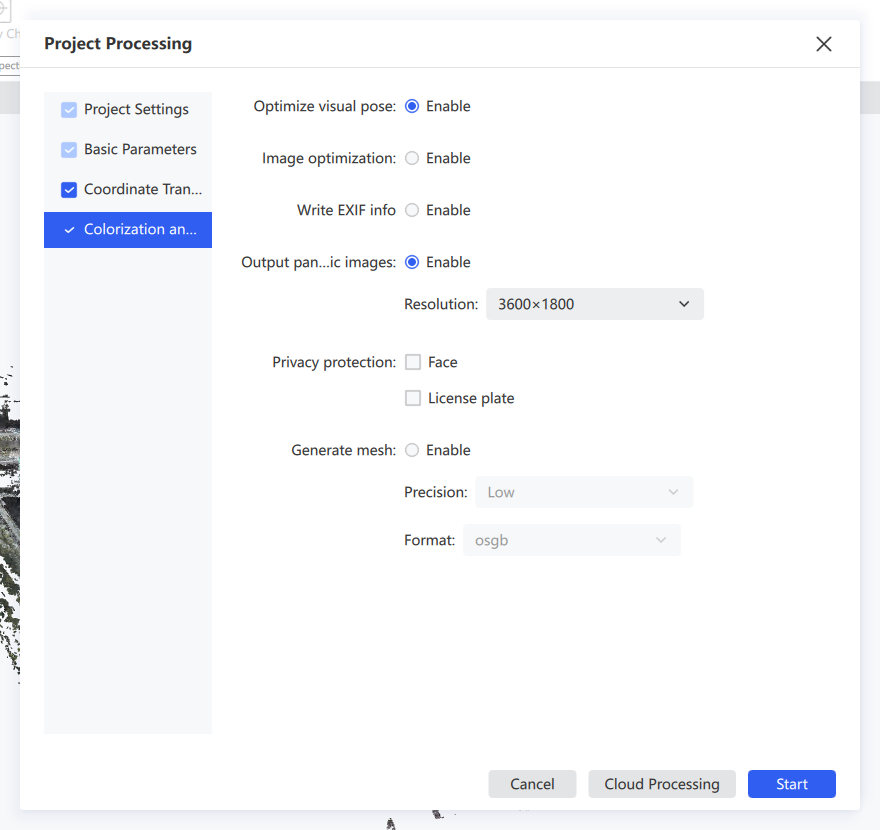
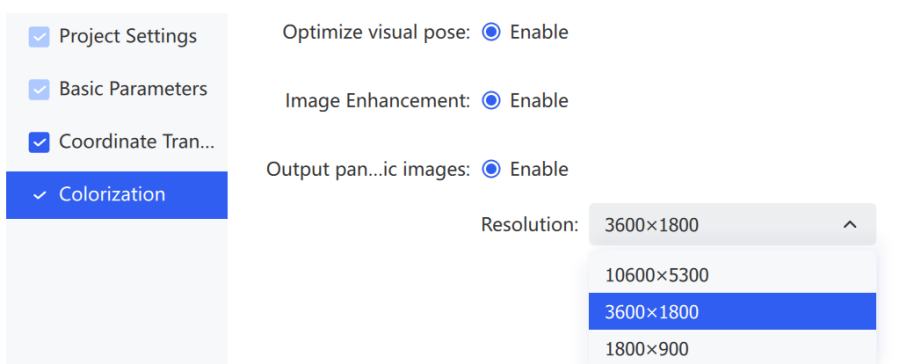
プロジェクト処理結果の視覚的出力(視覚ポーズ最適化、パノラマ画像出力、対応する解像度と形式でのメッシュ生成)を設定します。
| パラメーター | 説明 |
|---|---|
| 視覚ポーズ最適化 | テクスチャの豊富な領域で着色品質を向上させます |
| 画像最適化 | 低照度のシーンで着色品質を向上させます |
| EXIF 情報を書き込み | 有効にすると、カメラのメーカーとカメラのモデルを魚眼写真に書き込みます |
| パノラマ画像を出力 | 処理結果とともにパノラマを出力します |
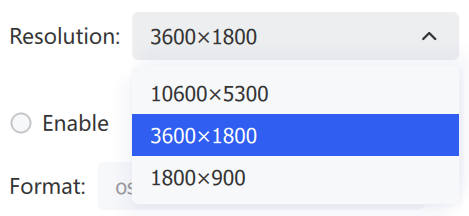
| 解像度 | パノラマ出力の解像度を設定します |
| プライバシー保護 | 有効にすると、パノラマ画像内の顔とナンバープレートを自動的にぼかします |
| メッシュ生成 | メッシュモデルを生成します。低・中・高の精度を選択でき、.obj または .osgb 形式でエクスポートできます |
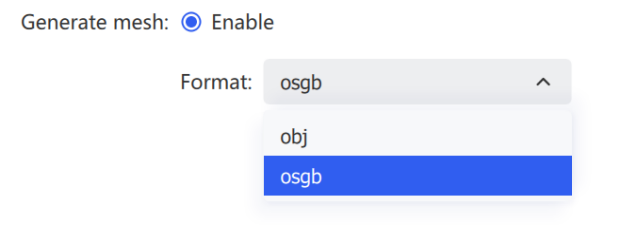
地図合成
地図合成は、複数の点群データセットを 1 つの地図につなぎ合わせます。
合成を成功させるには、隣接する地図が有効な接続を持つ必要があります。
- 隣接するプロジェクトは少なくとも 15m 重複する必要があります(15~30m を推奨)。また、重複する軌跡は互いに見通せる状態である必要があります。特徴の豊富なシーンで重複を計画し、開けた場所、長い廊下、滑らかなトンネルは避けてください。
- RTK ベースの合成の場合、すべてのプロジェクトで RTK データが有効である必要があります。
- 接続点に基づく合成の場合、隣接する地図は重複領域で名前が一致する接続点(現場で取得した制御点)を少なくとも 1 つ共有する必要があり、制御点名がプロジェクト間で重複してはなりません。
合成の制限:
- 一度に最大 10 個の地図を合成でき、各撮影セッションは 20 分未満である必要があります。
- 合成に成功すると、完全な全体地図の点群が 1 つ出力されます。単一の LAS ファイルが 180GB を超える場合は、自動的に複数の LAS ファイルに分割されます。
- 合成は同じデバイスタイプのデータのみに対応します。
注:座標変換が必要な場合、すべての地図が有効な接続(接続点または連続スキャン)を持ち、すべての地図にわたって少なくとも 3 つの絶対制御点(同一直線上にないもの)が存在する必要があります。
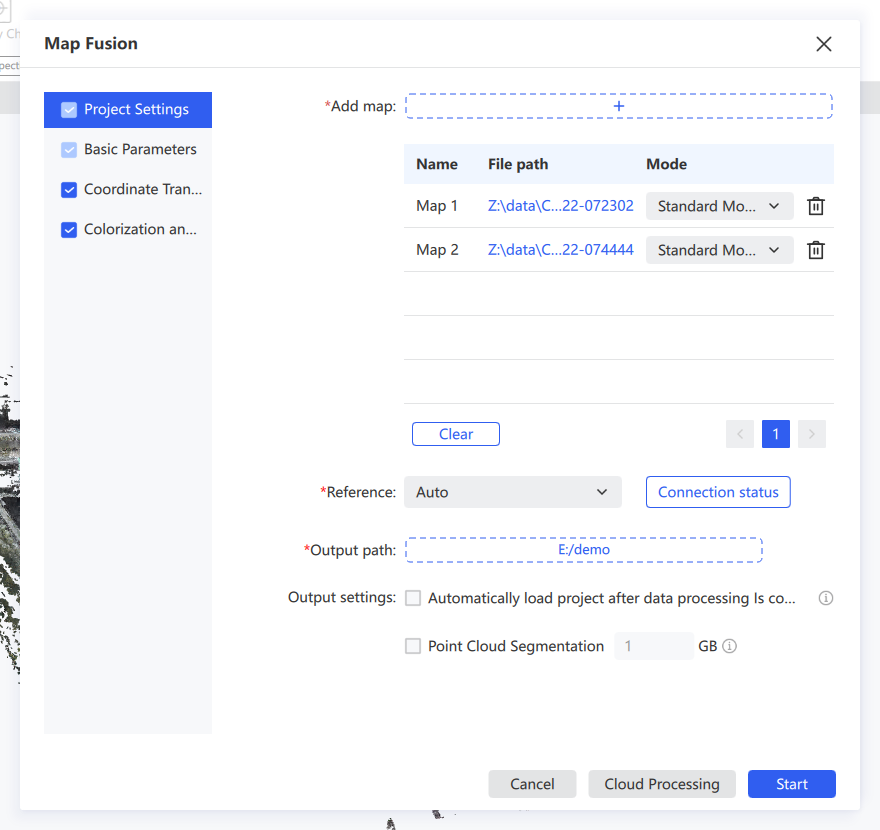
プロジェクト設定
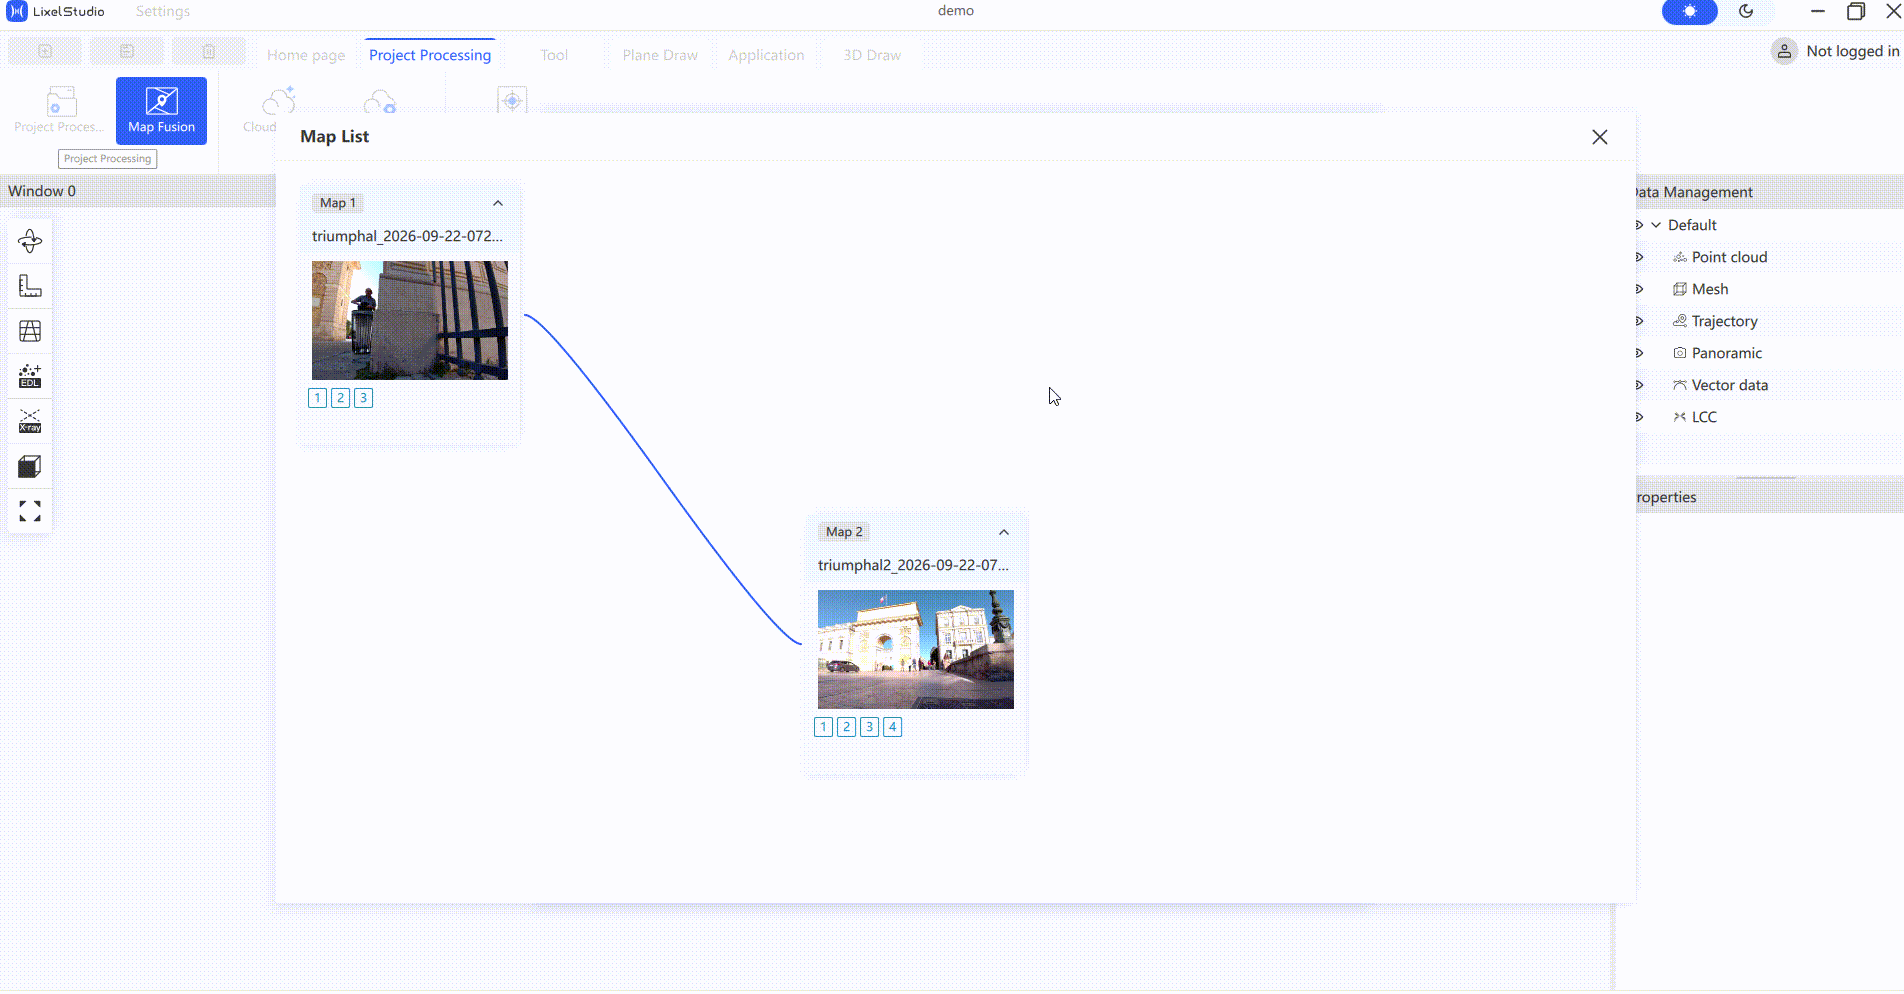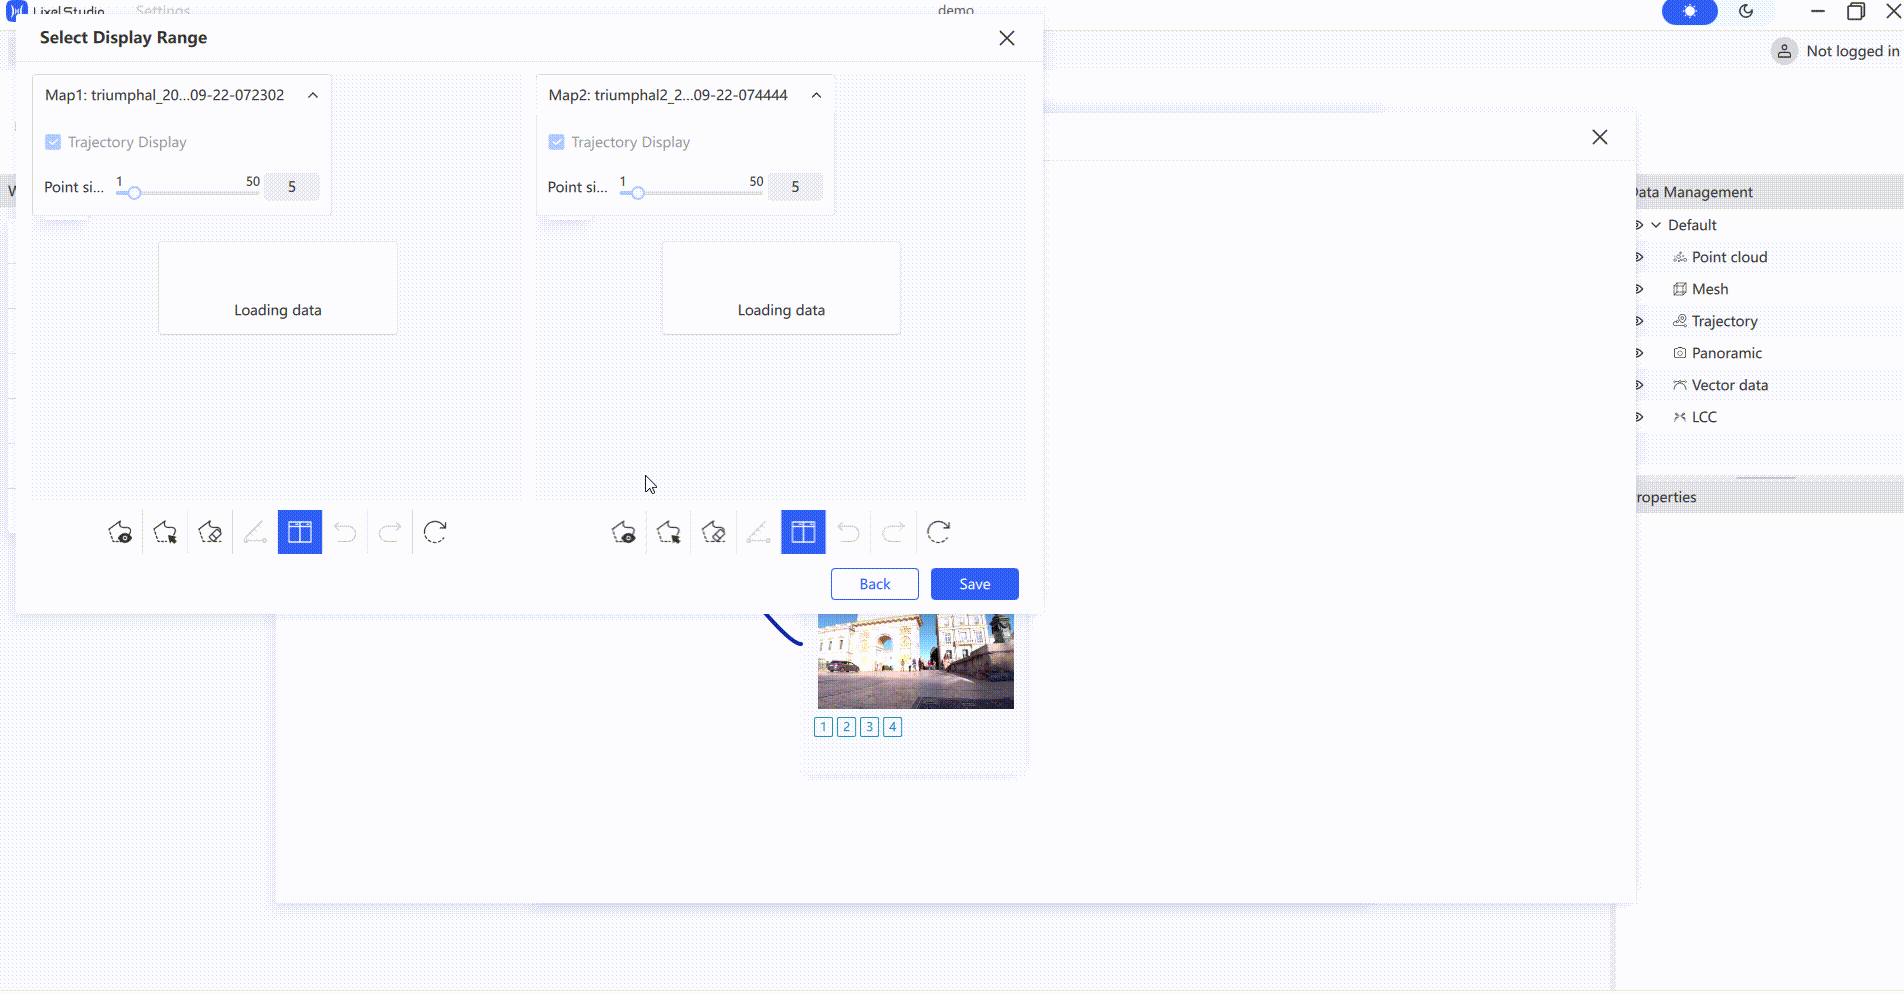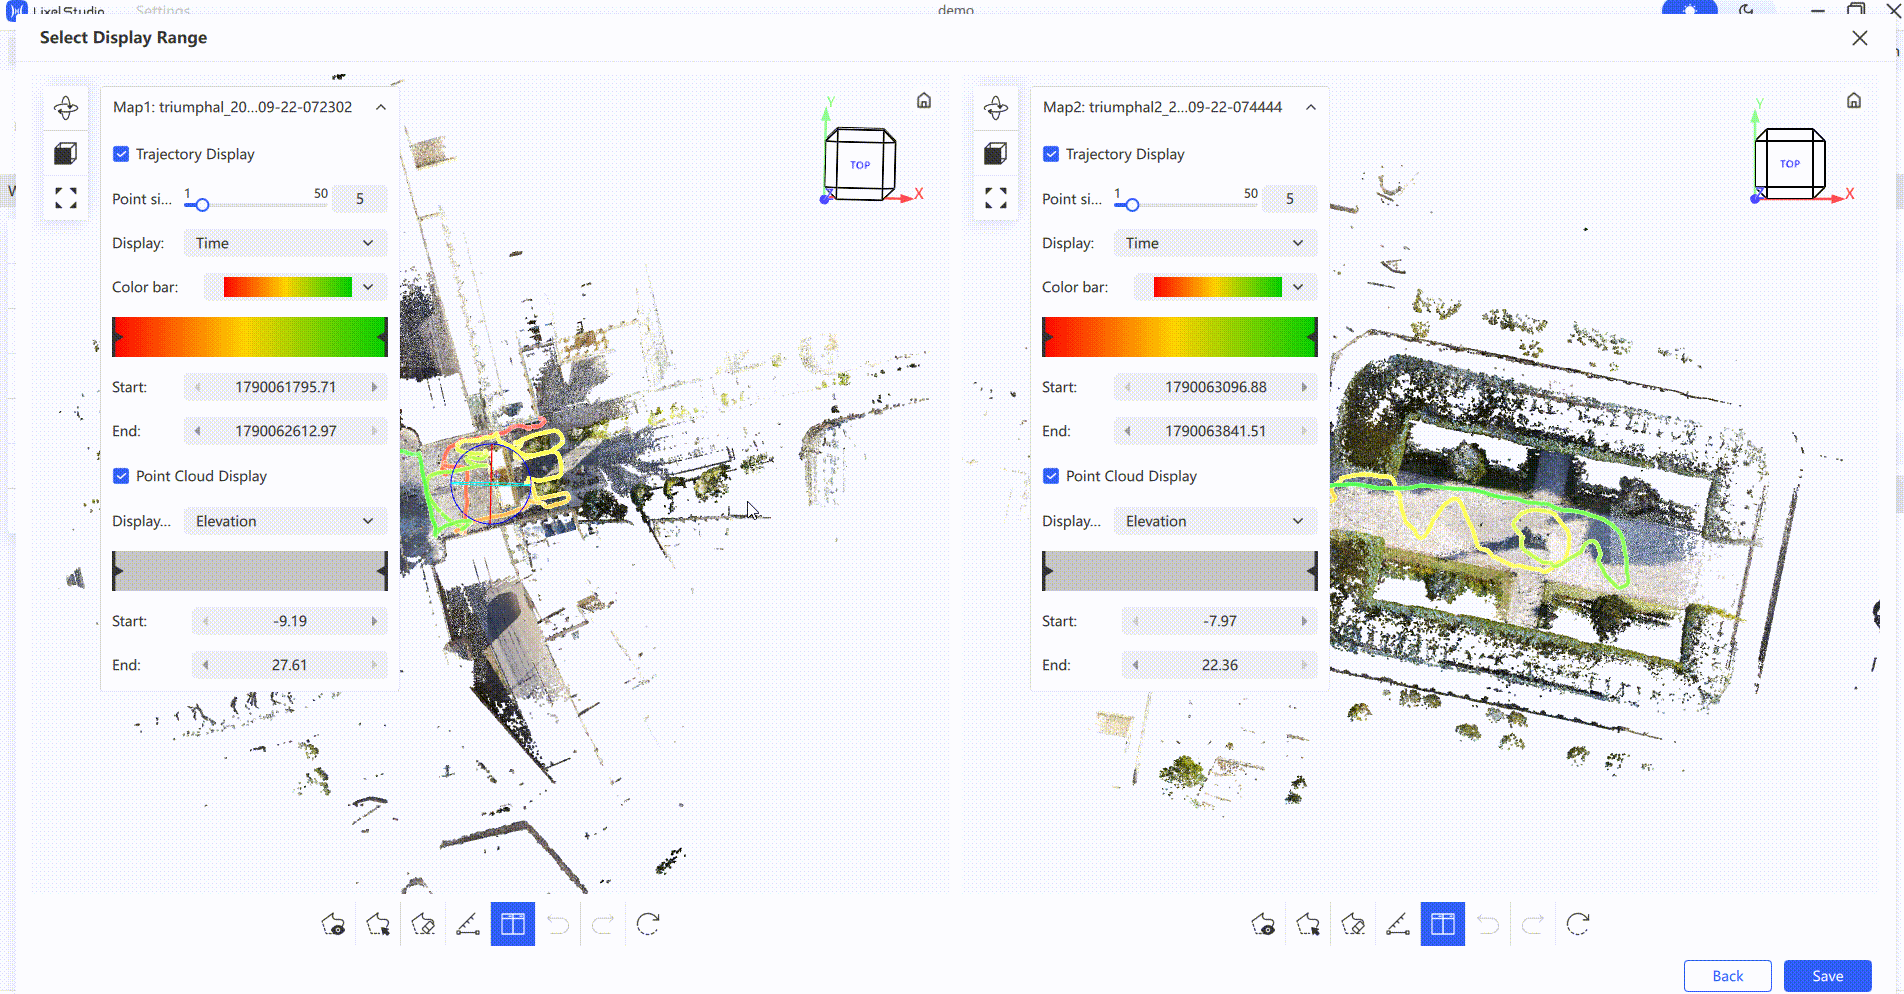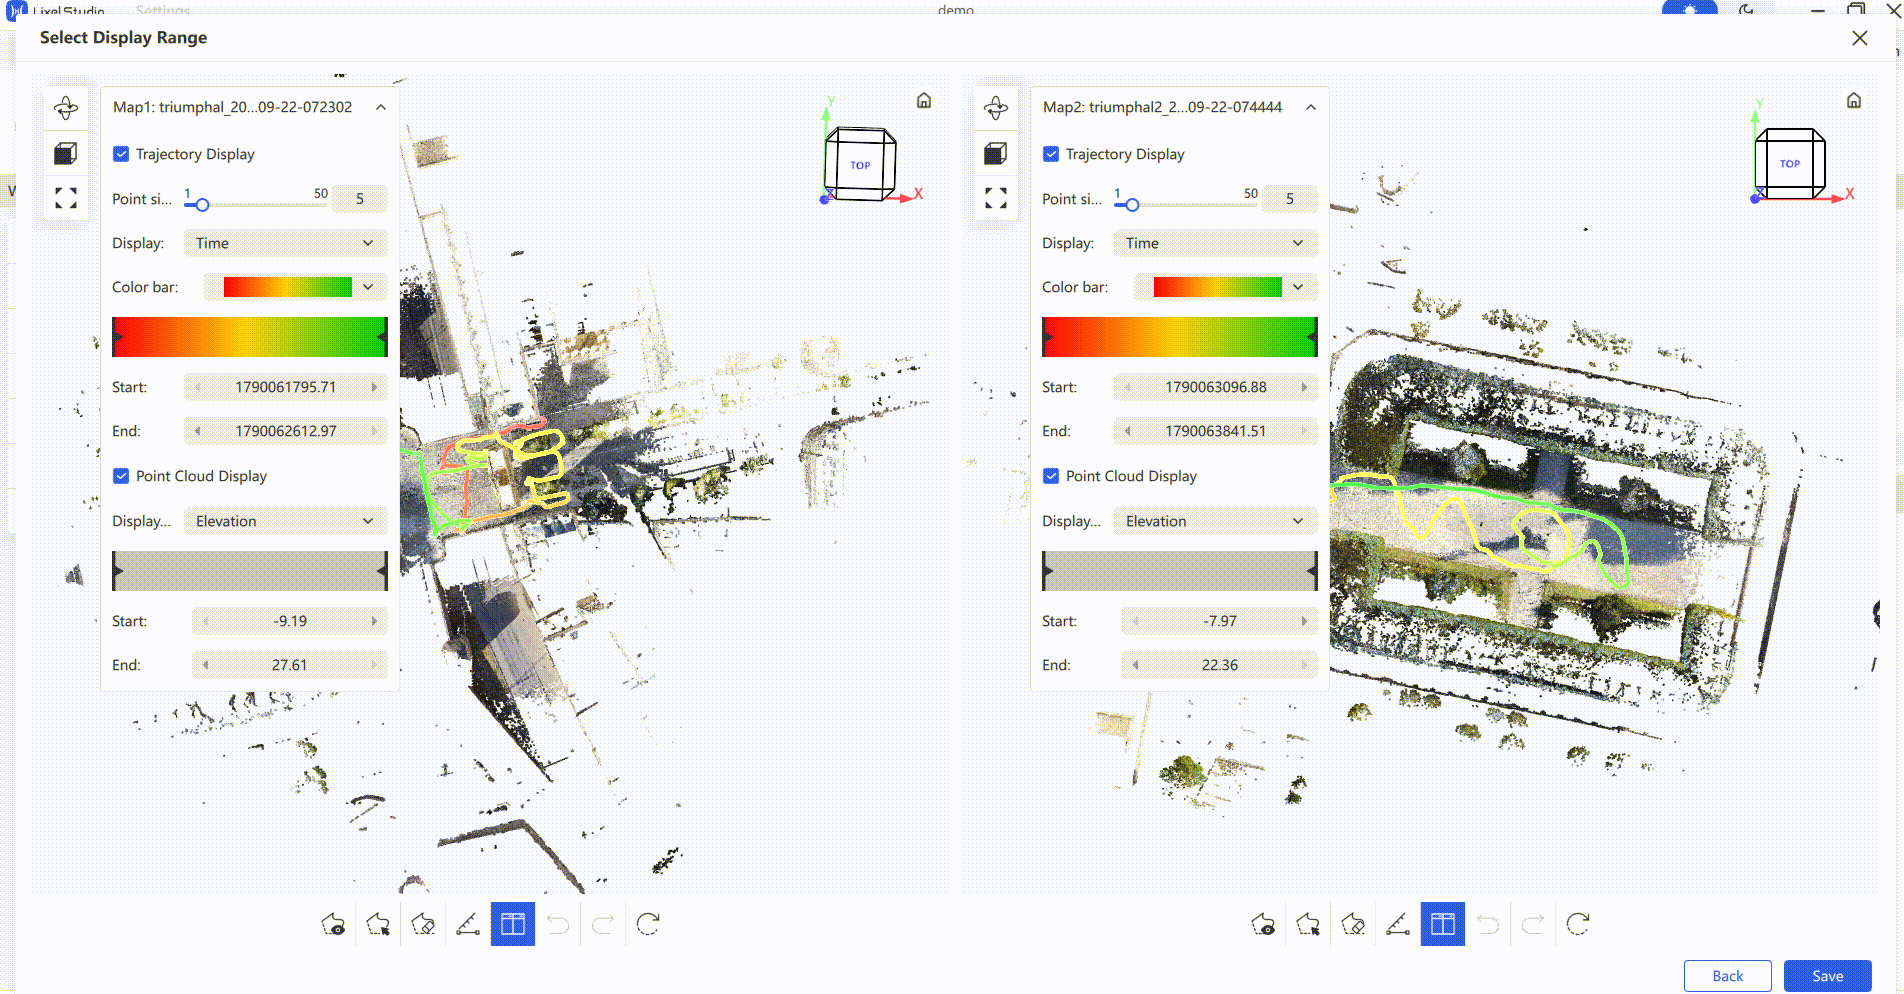
- 地図を追加をクリックして、合成する地図をインポートします。
- リストには各地図の点名、ファイルパス、モードが表示されます。
- モードドロップダウンで地図ごとの処理を調整します。
- ゴミ箱アイコンをクリックして単一の地図を削除するか、クリアをクリックしてすべて削除します。
- 基準地図を設定します。自動を選択するか、1 つを指定します。
- 出力パスを設定します。
- 必要に応じて処理後にプロジェクトを自動読み込みと点群セグメンテーションをオンにします。
接続設定: データに RTK 情報がなく、名前が一致する接続点の取得を忘れた場合は、接続設定をクリックして接続を手動で構成できます。
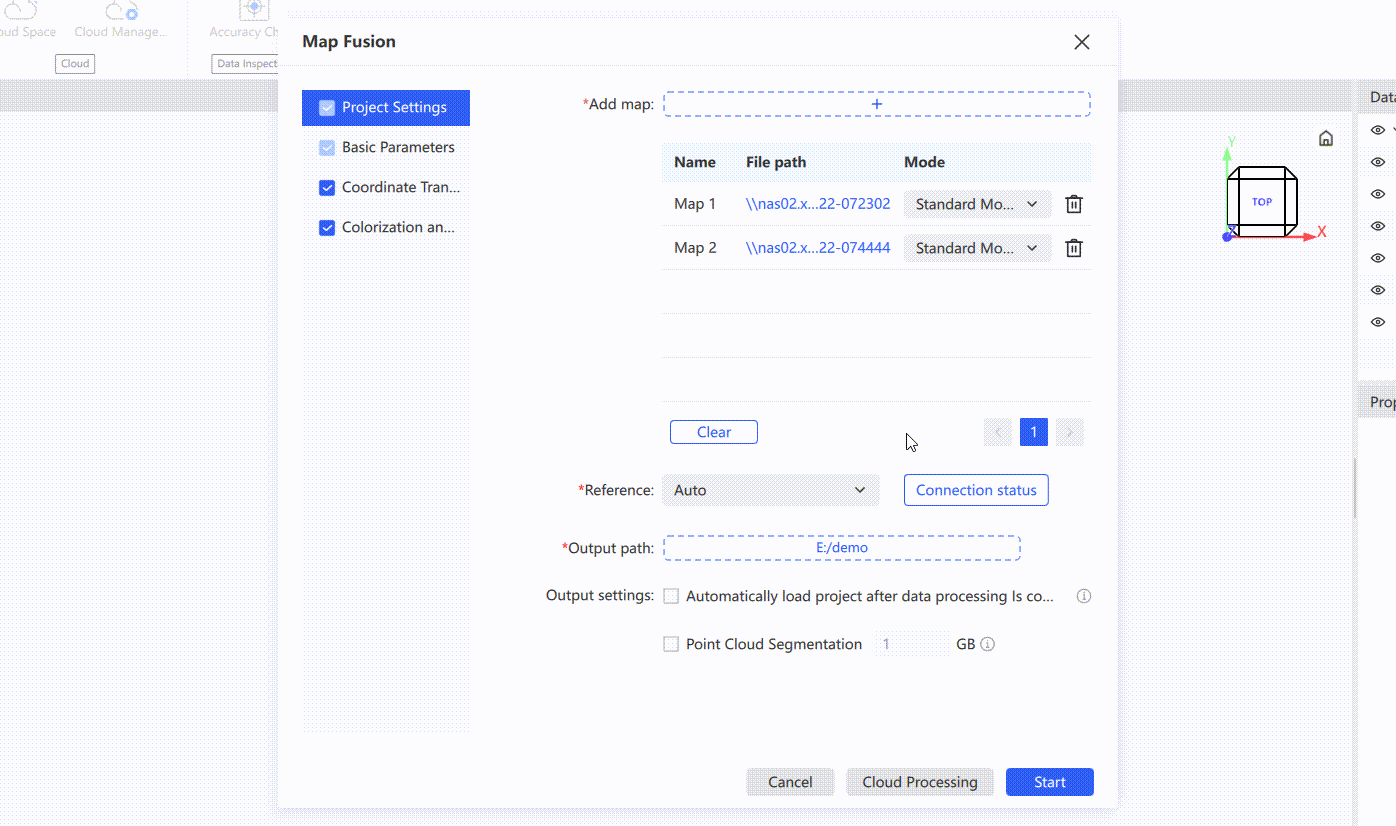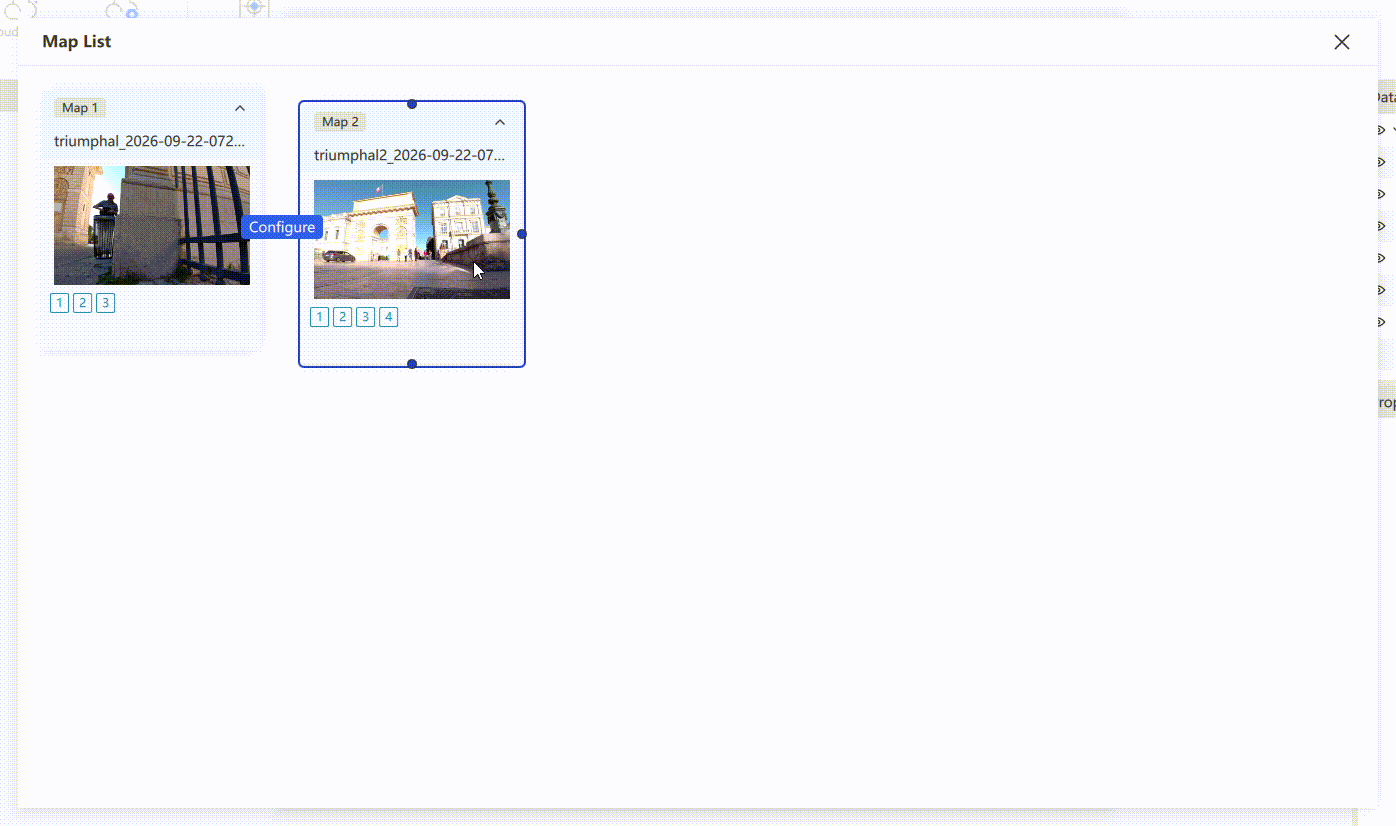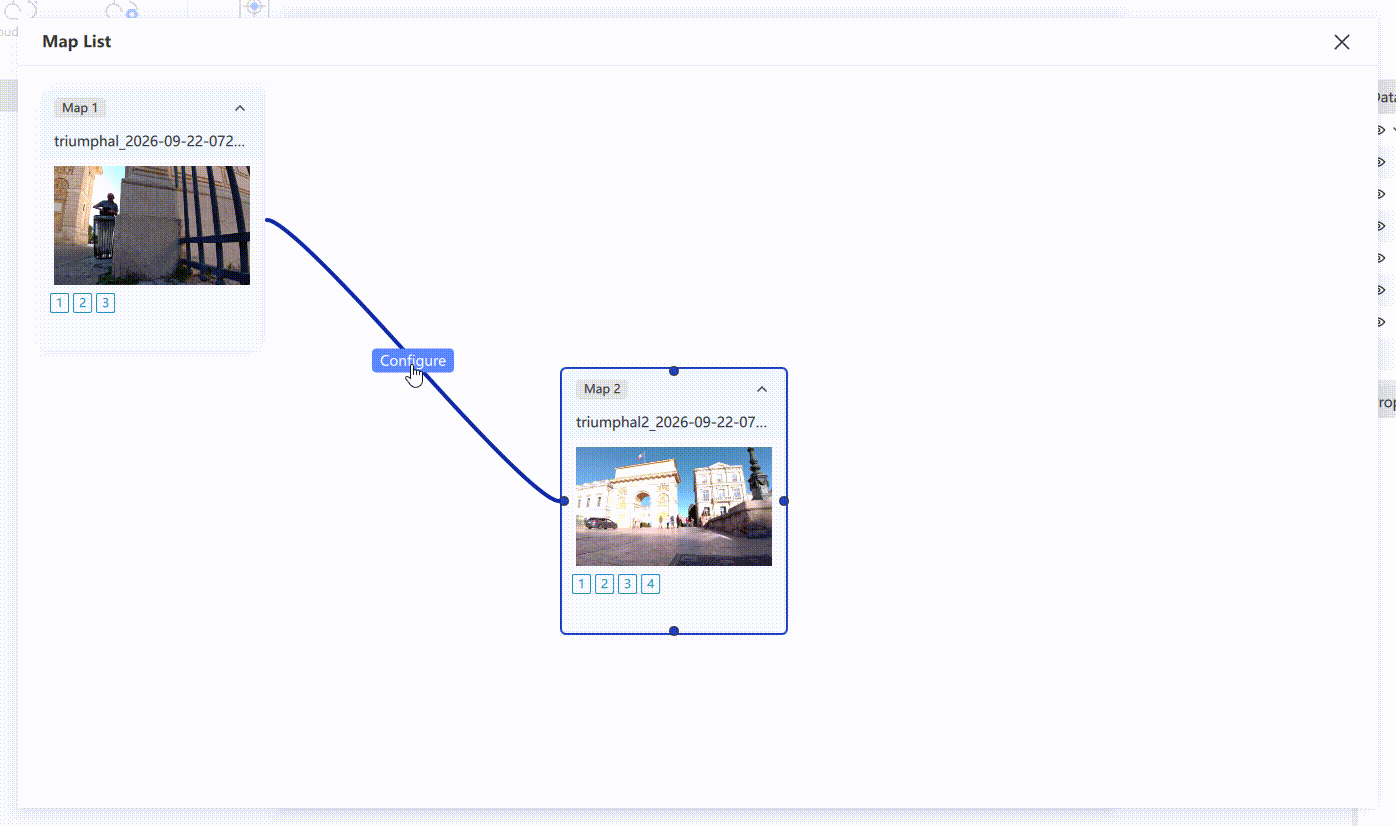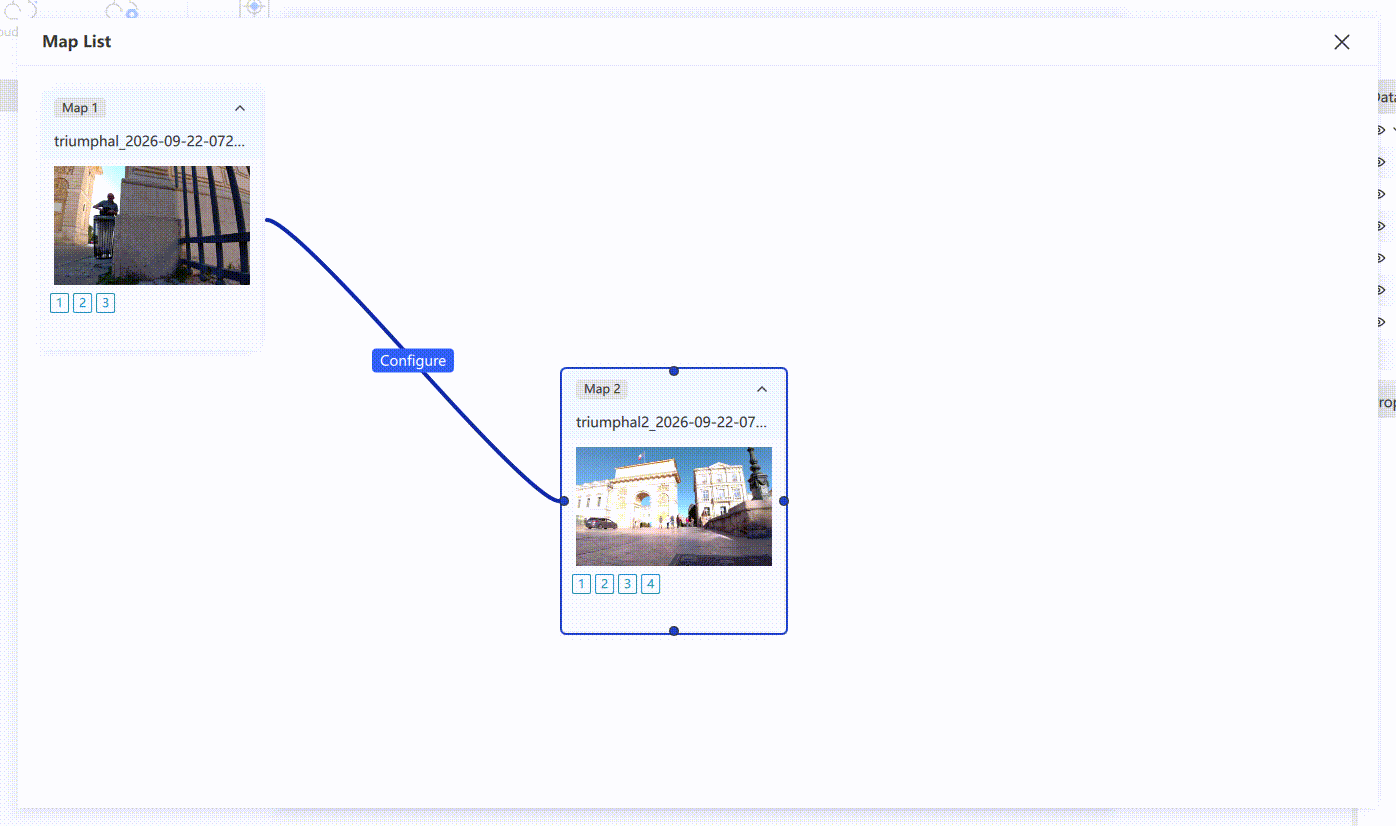
- 構成ページでは、撮影時に異なる地図が名前の一致する制御点を記録していれば、ソフトウェアがそれらの一致する接続点から接続を自動的に構築します。現場で異なる 2 つの接続点に誤って同じ名前を付けてしまった場合も、手動構成で接続を修正できます。
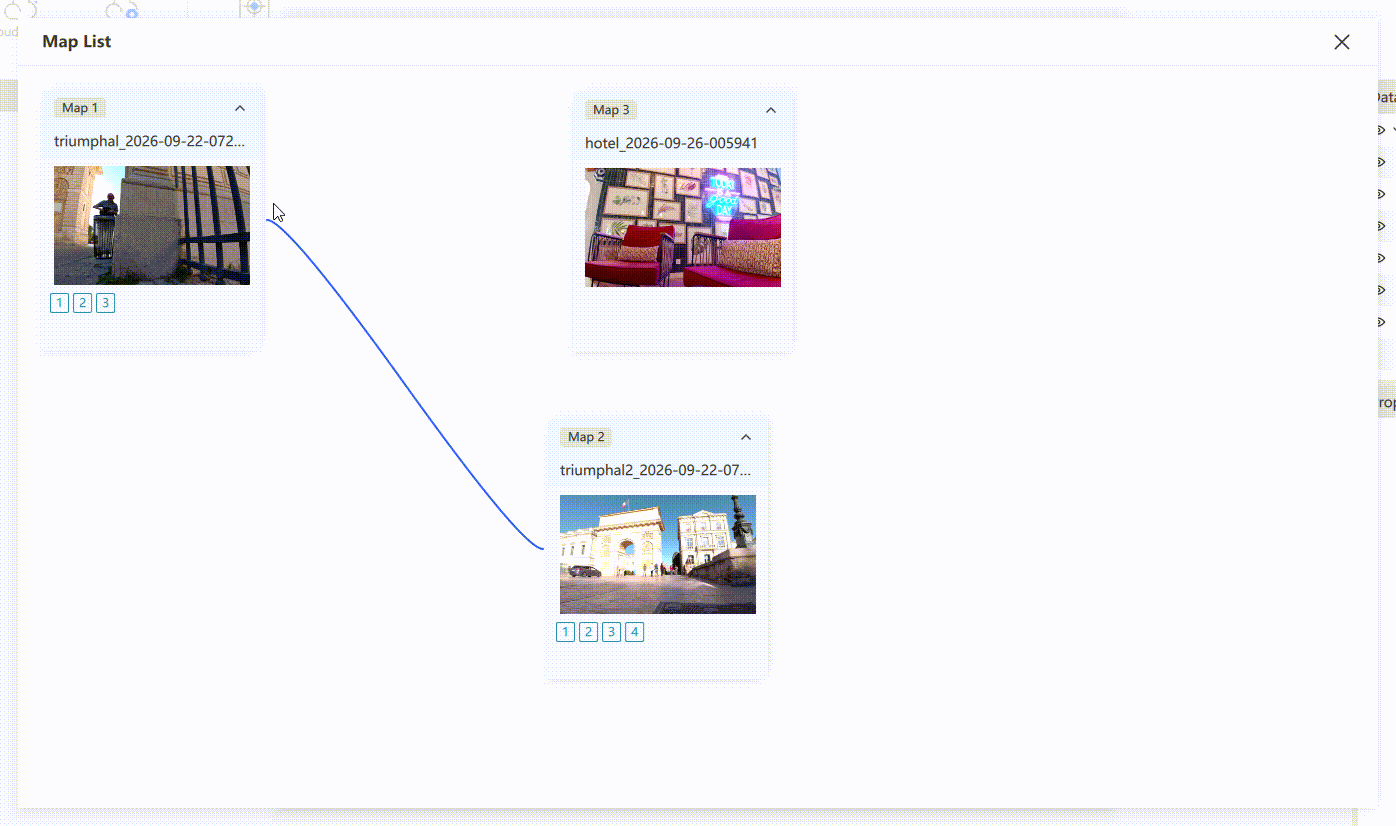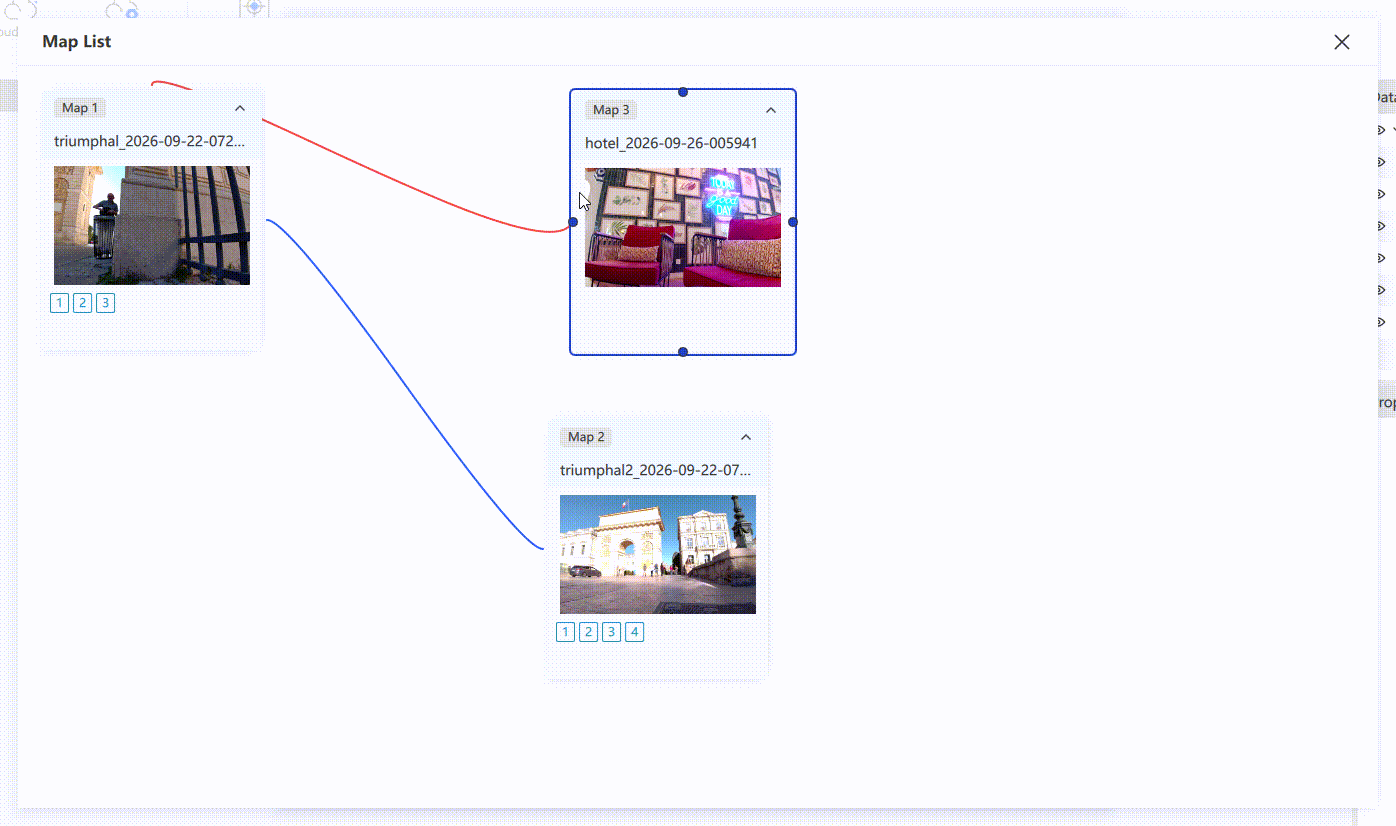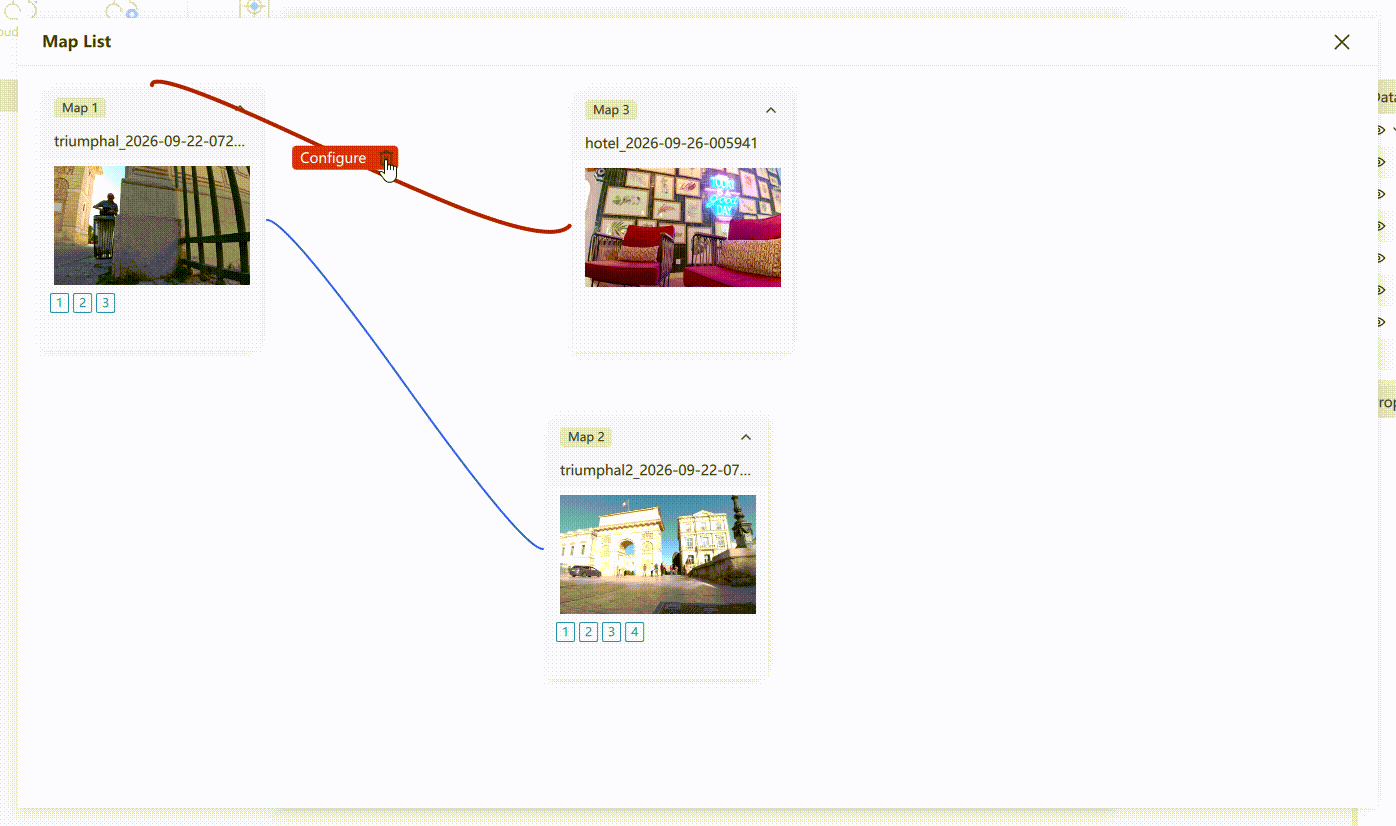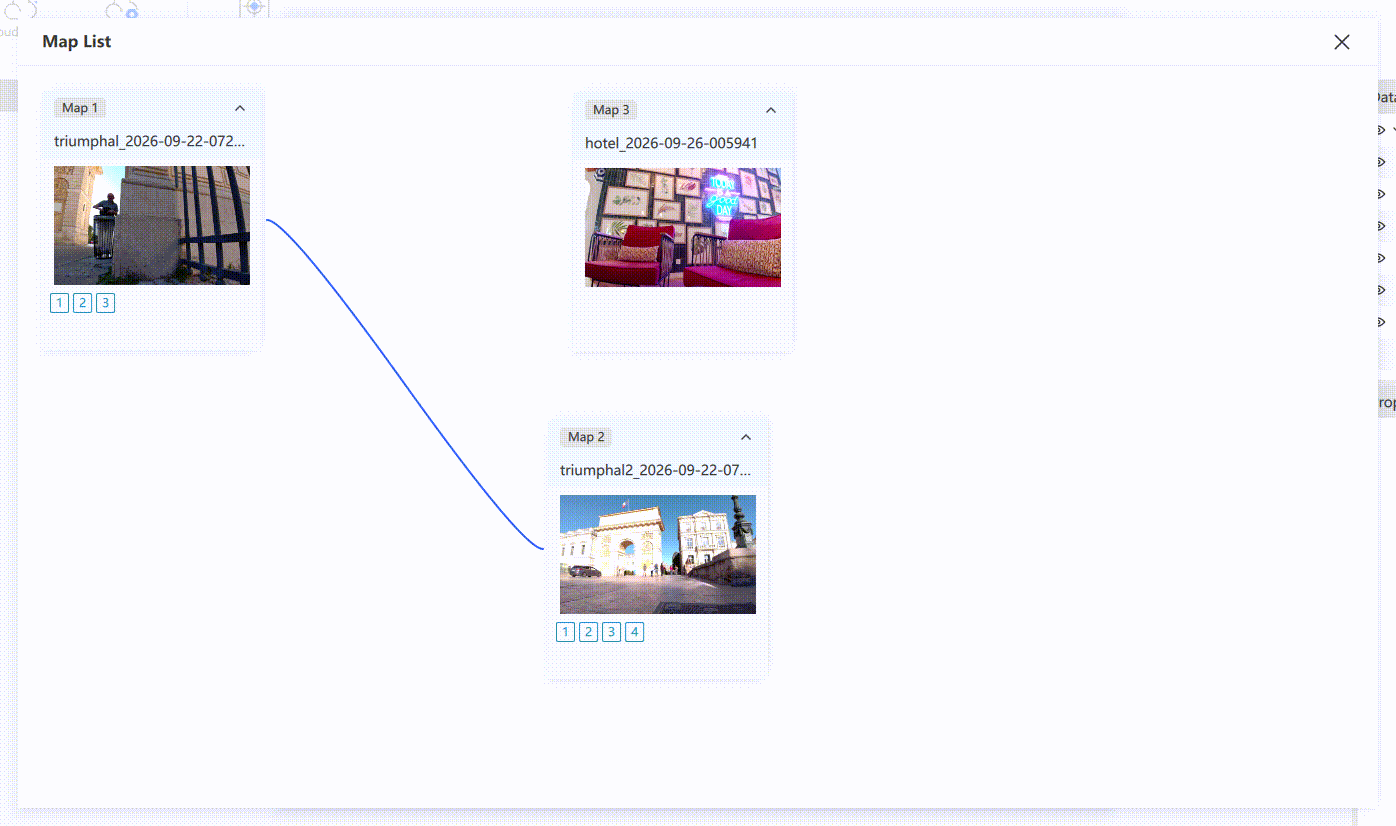
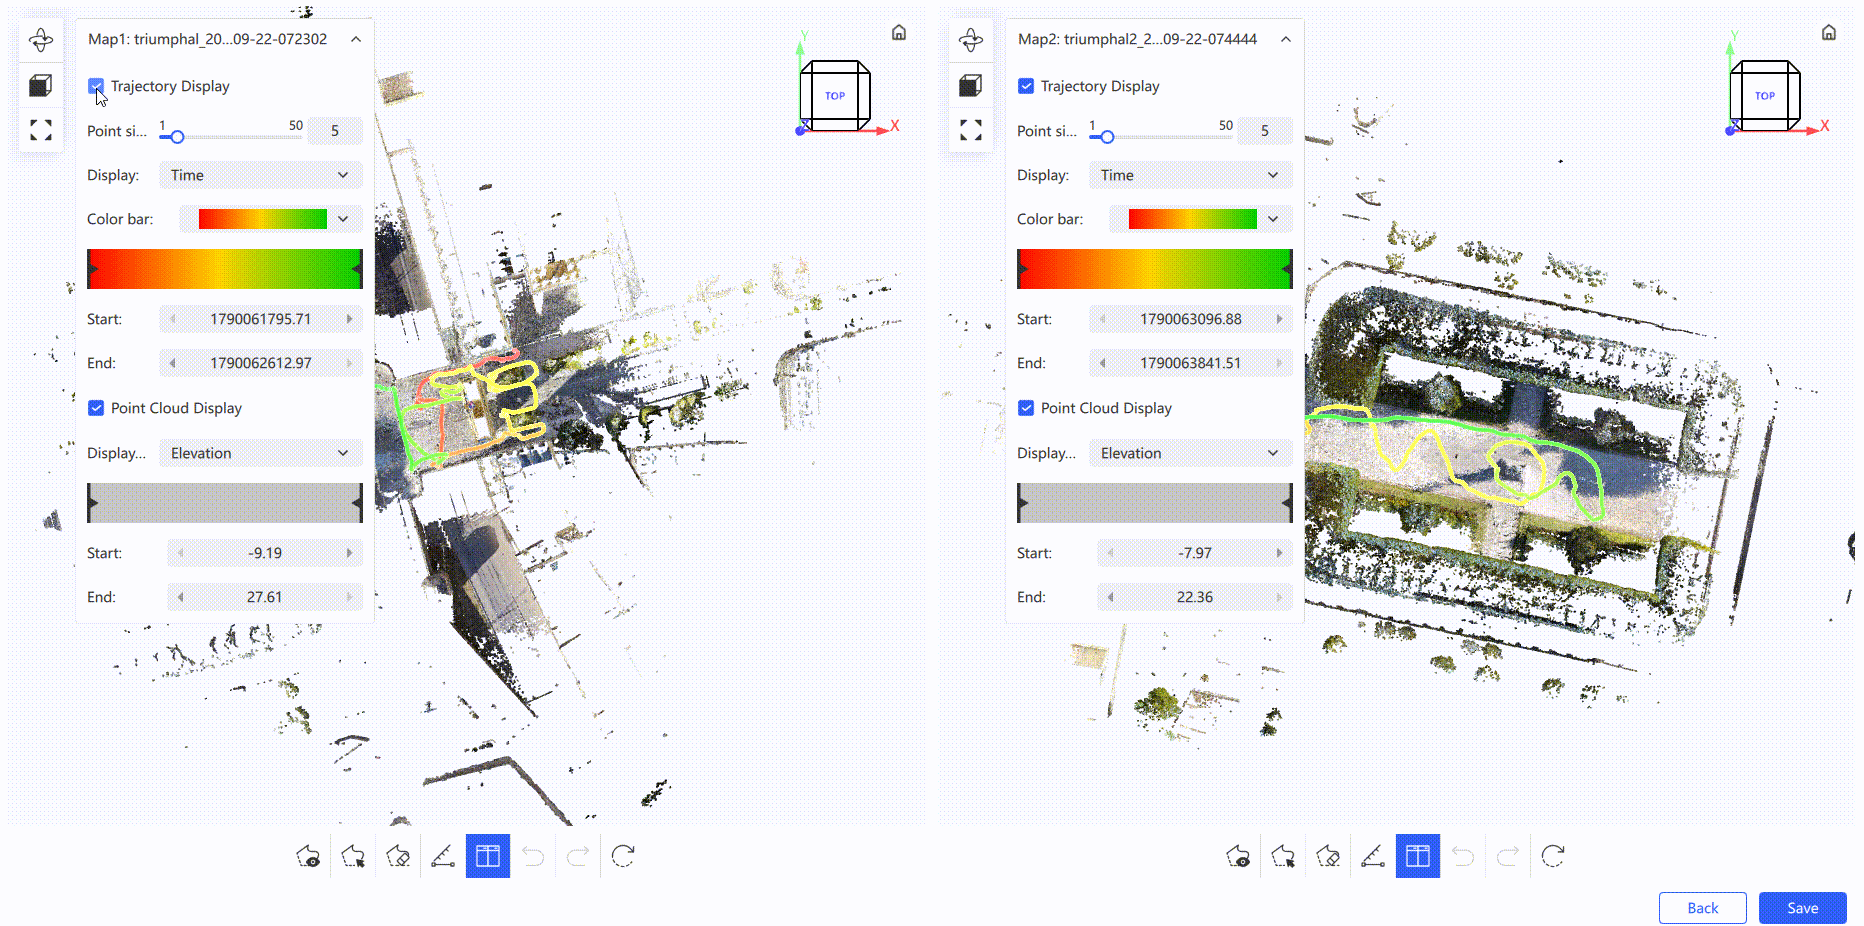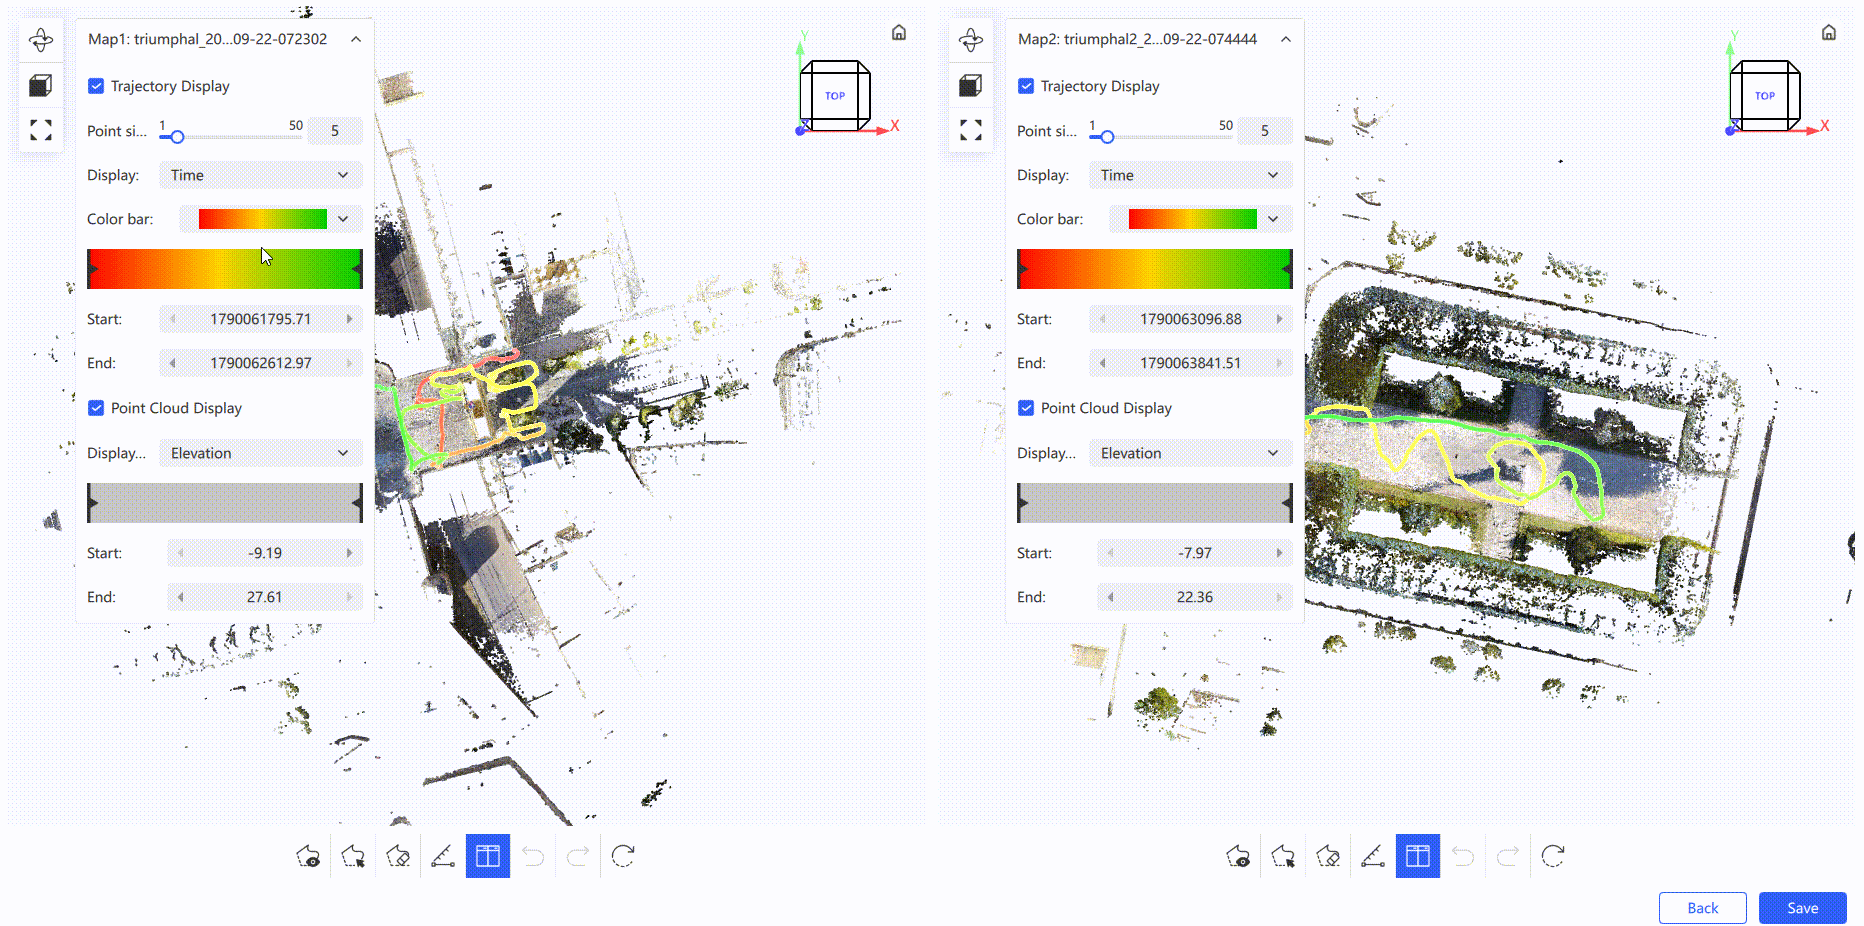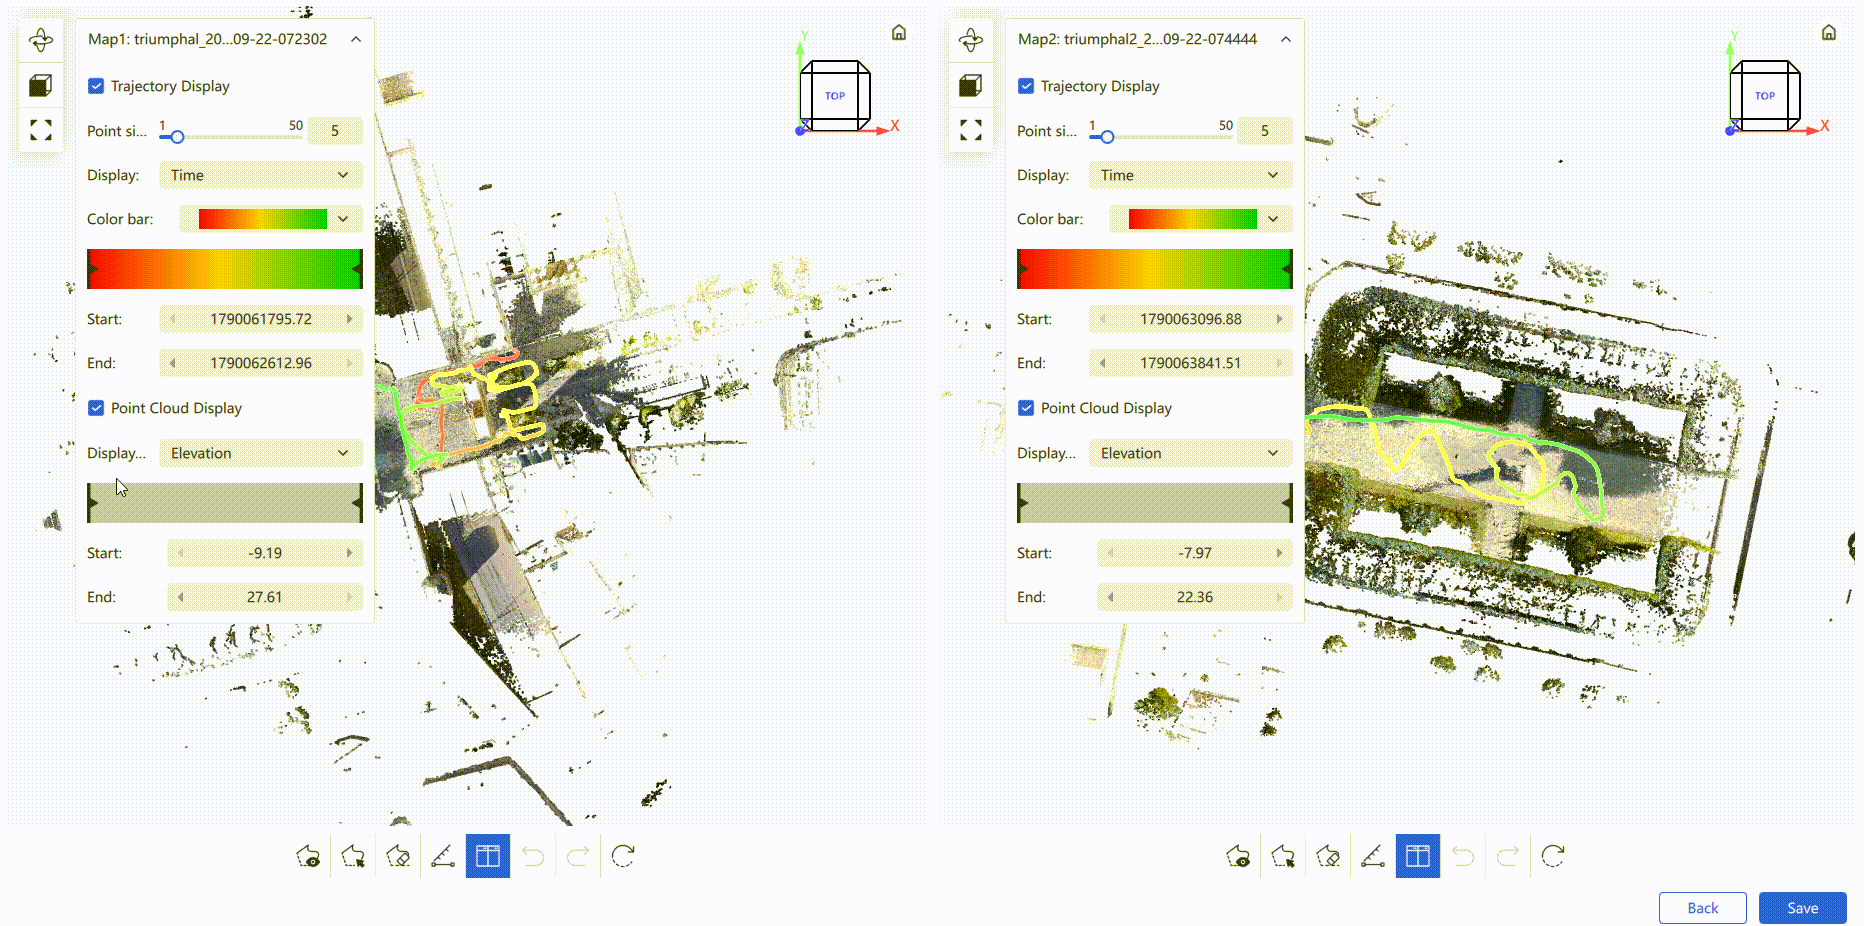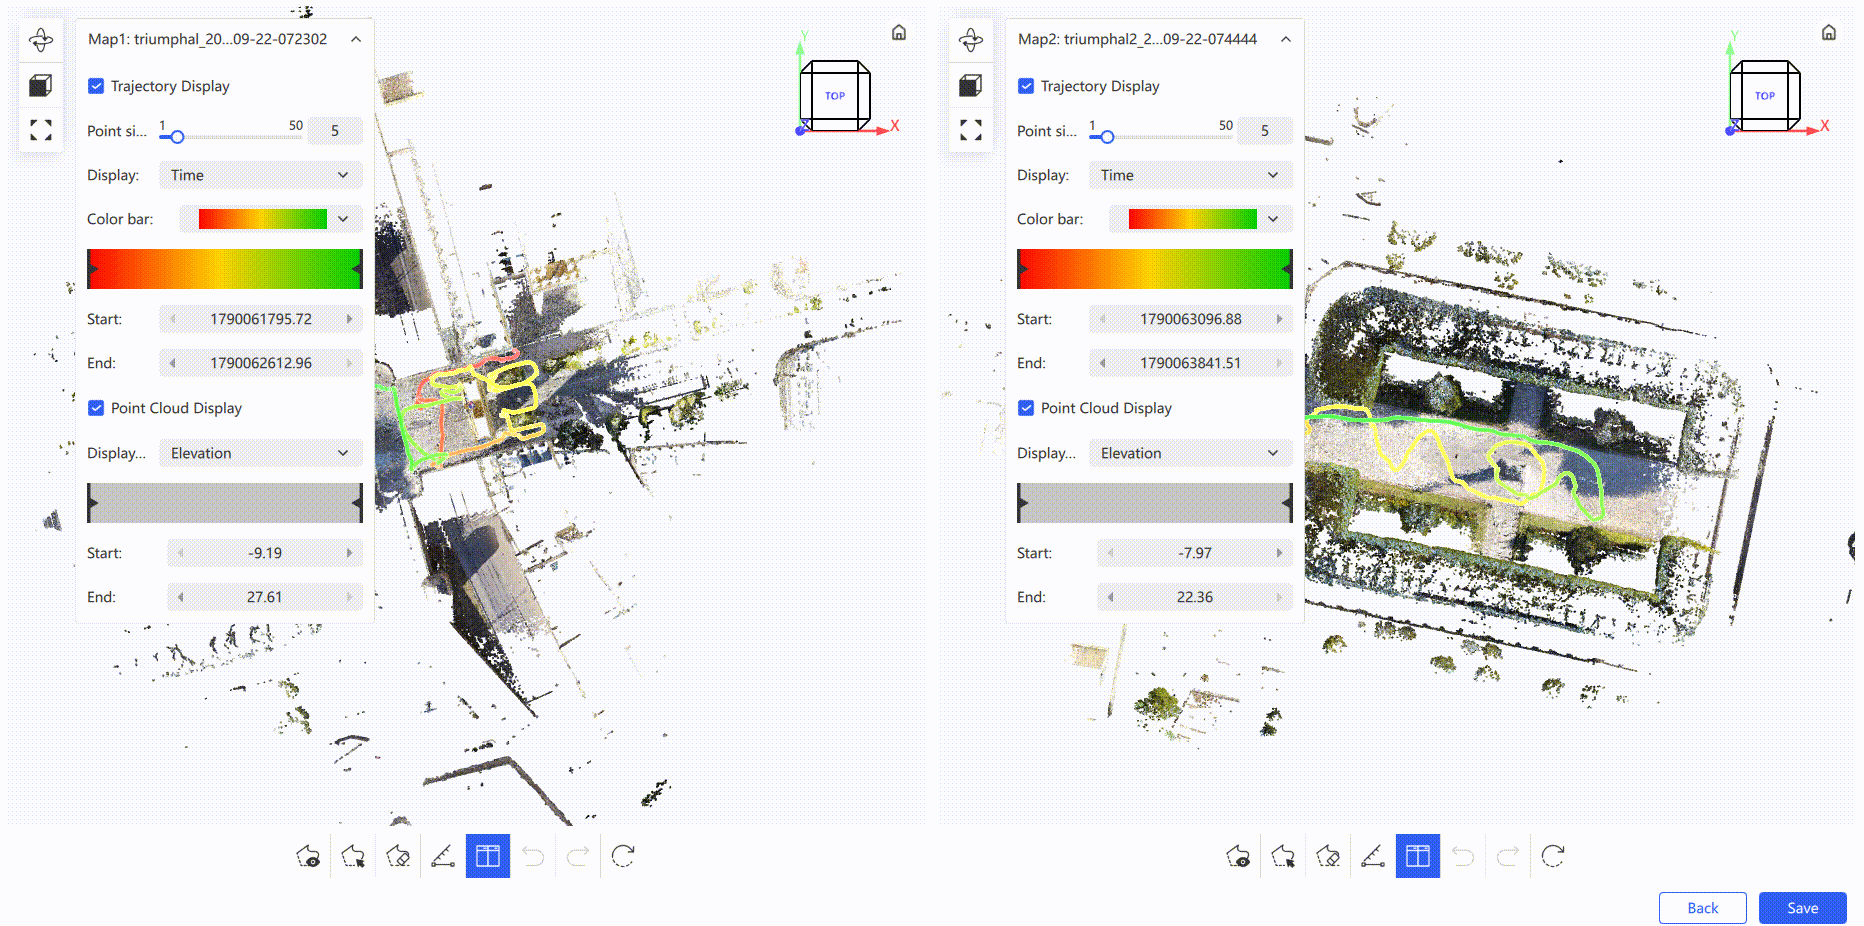
- 構成をクリックすると、2 つの地図それぞれの軌跡と点群を 2 つの別々のビューで確認できます。
- 左側のメニューパネルで、軌跡の点サイズ、表示色、表示範囲を調整したり、標高または時間によって点群の表示範囲を調整したりできます。
- 下部のツールバーで、シングルビューモードに切り替えます。
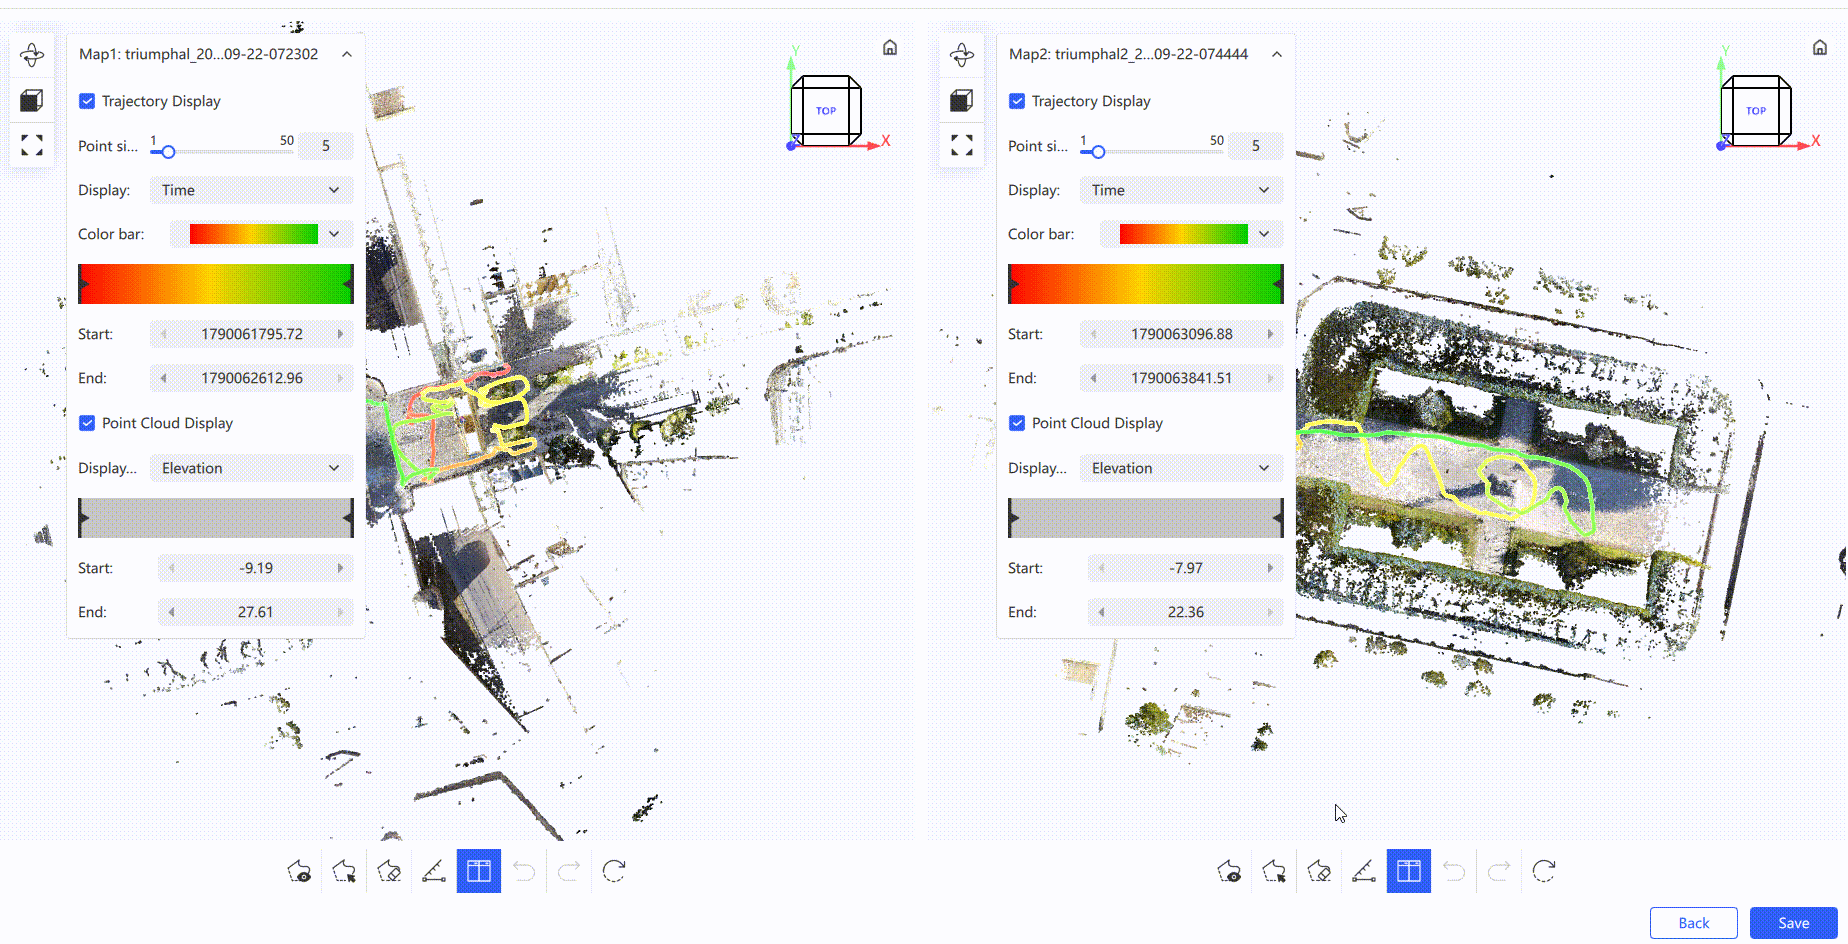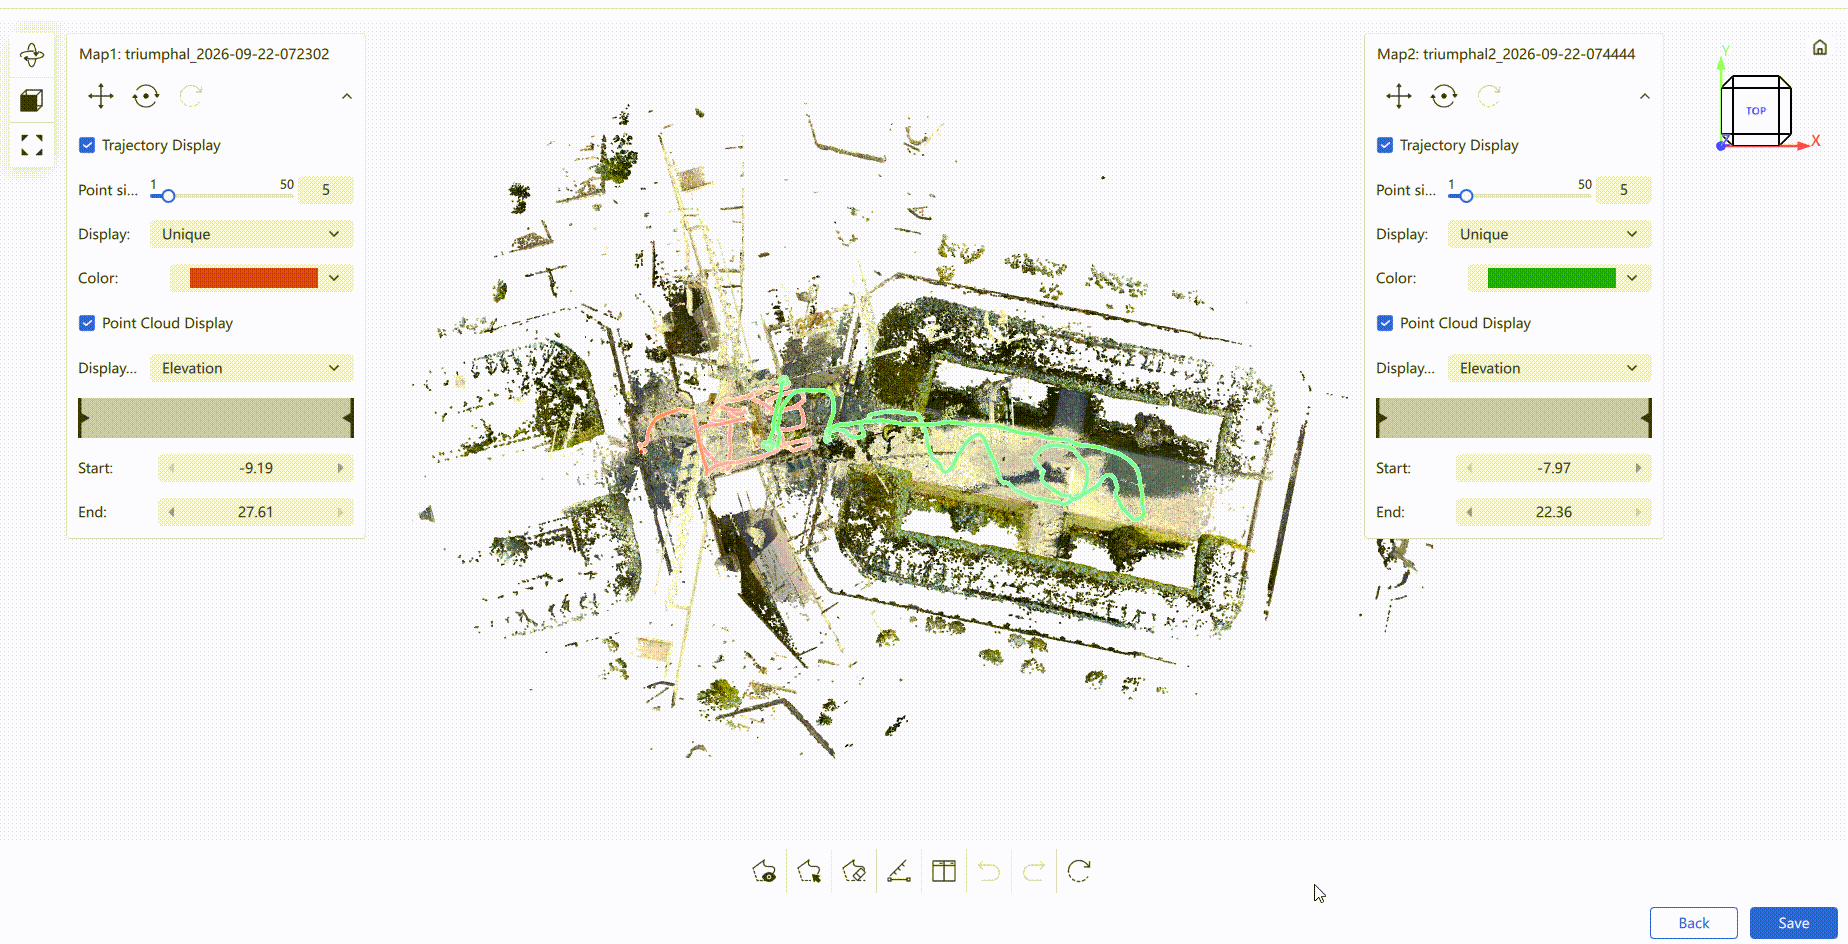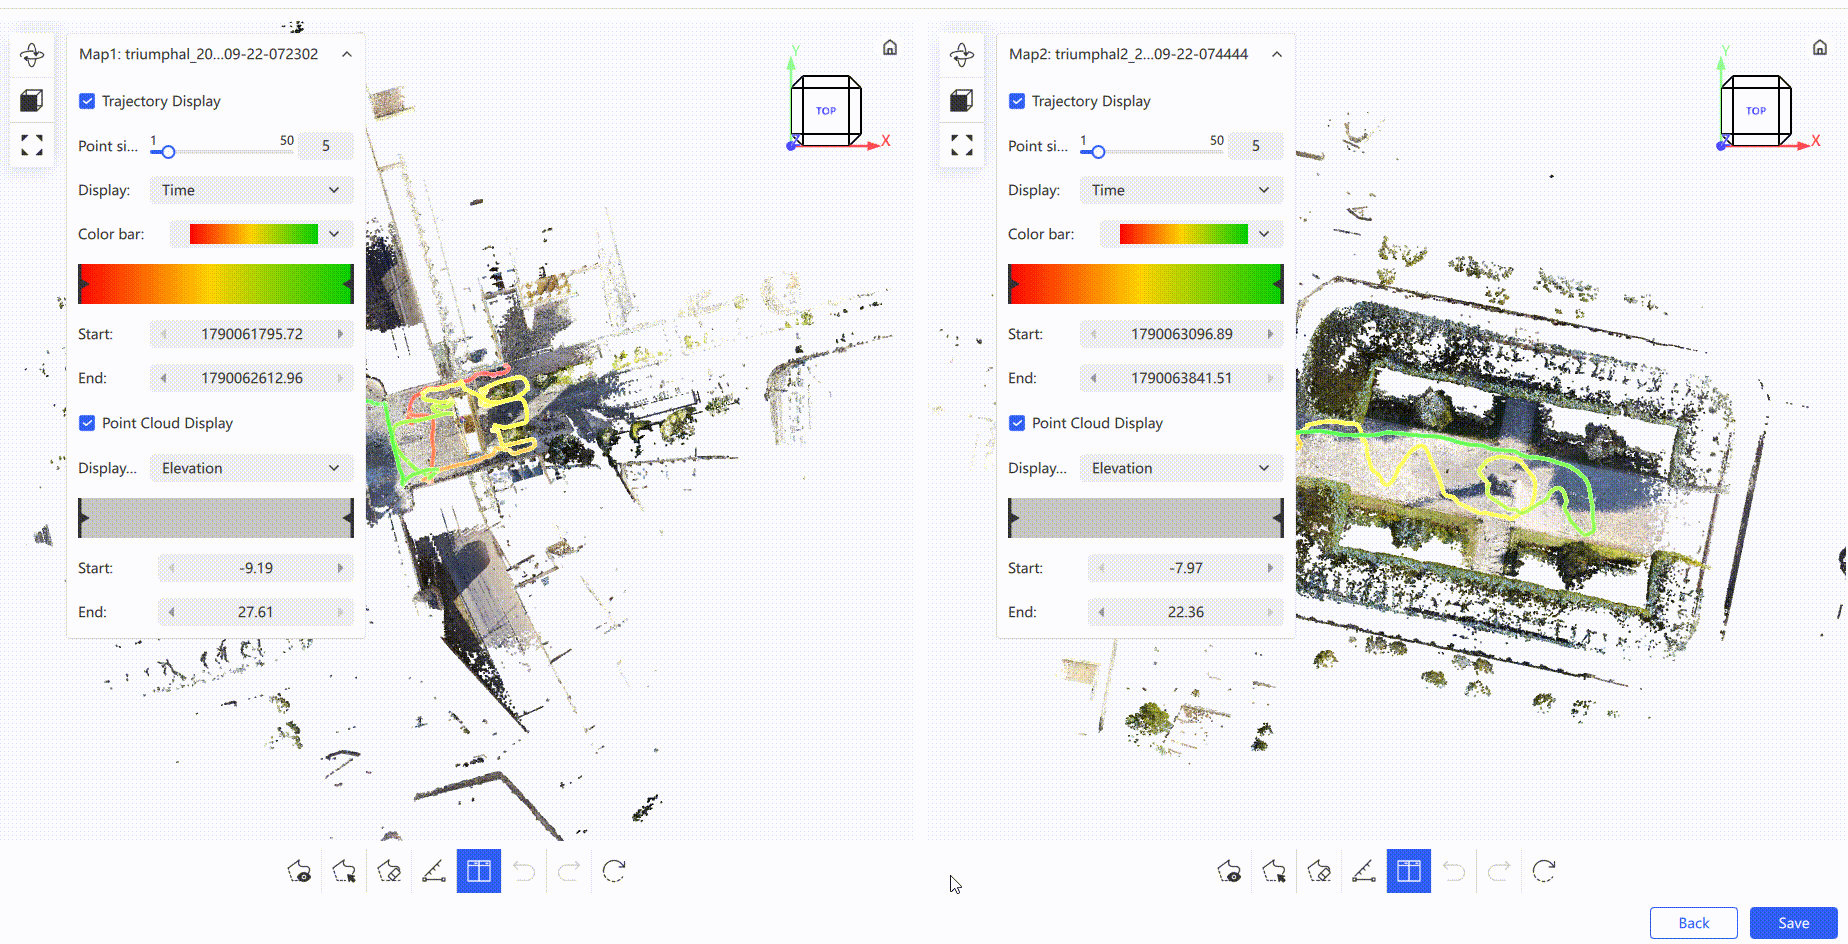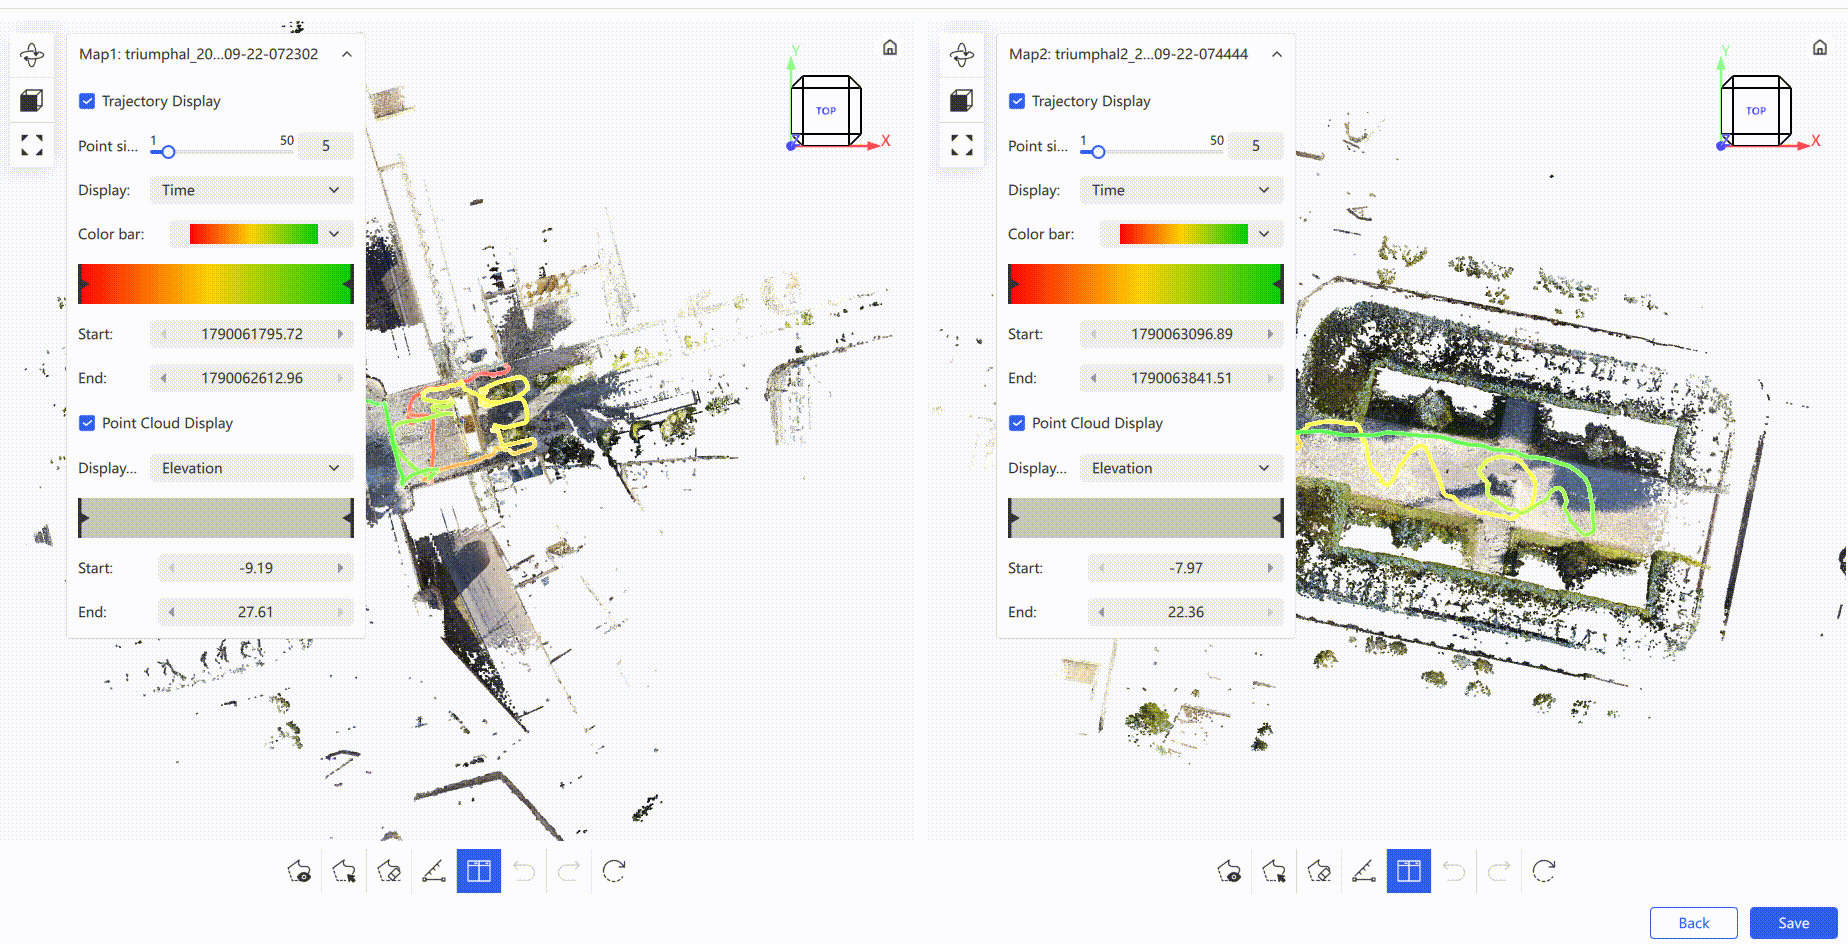
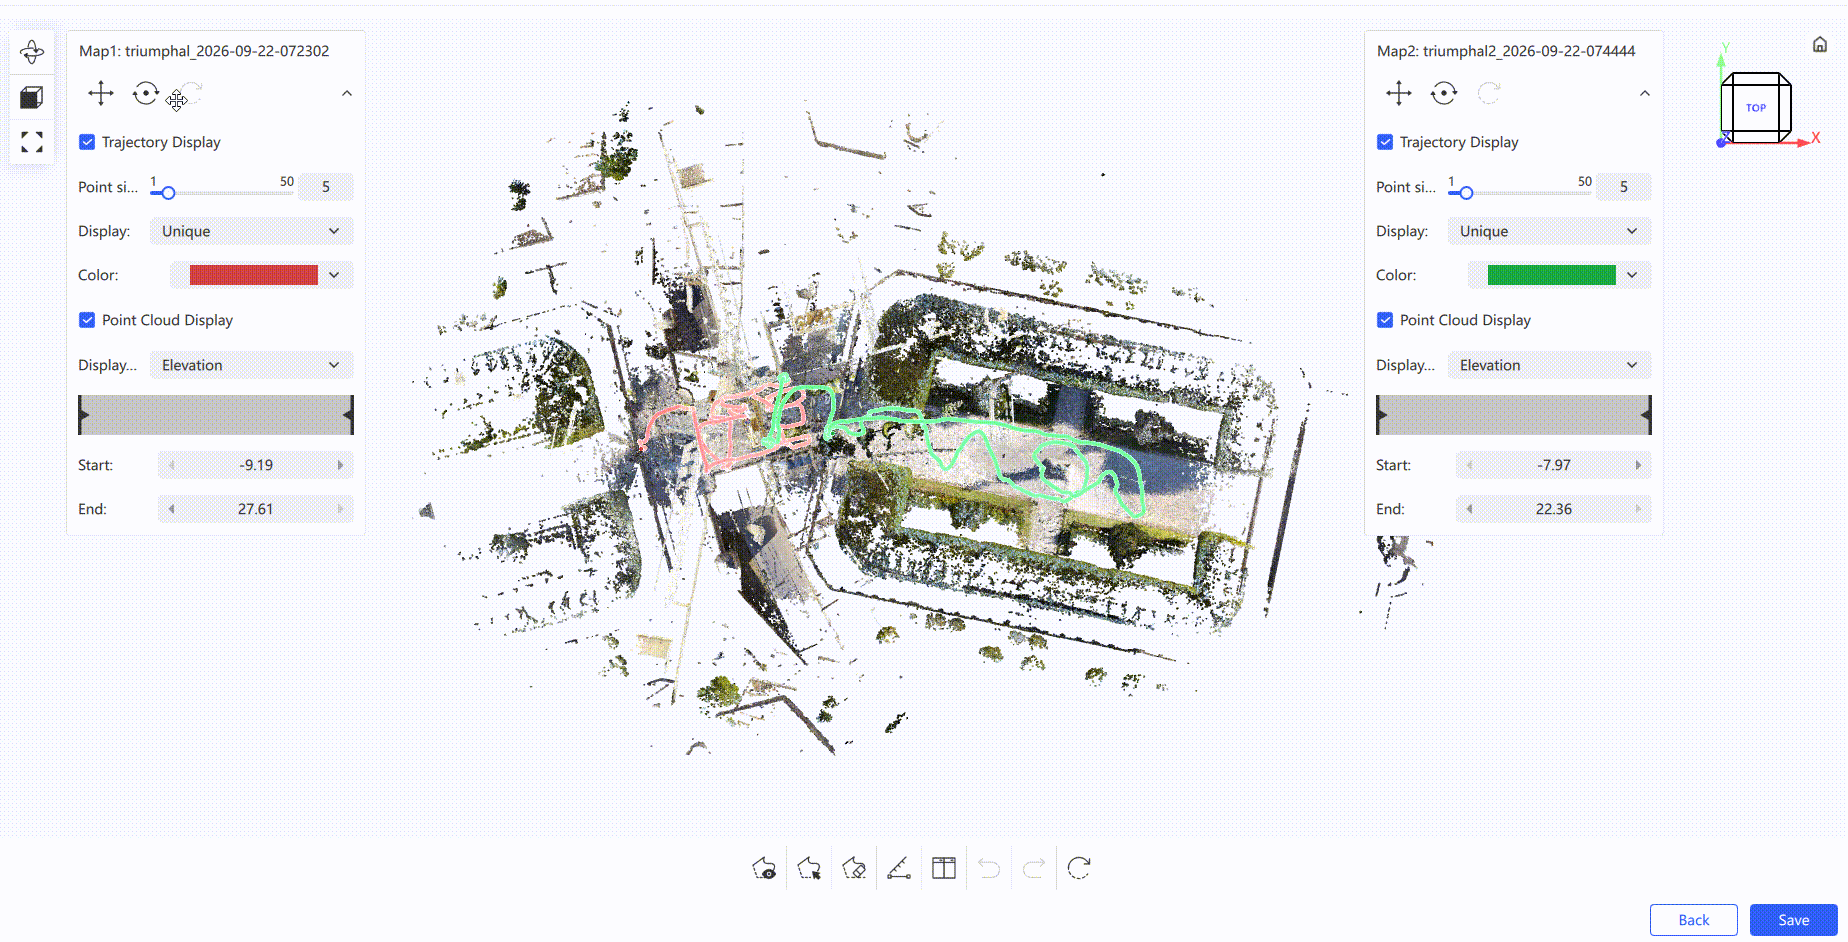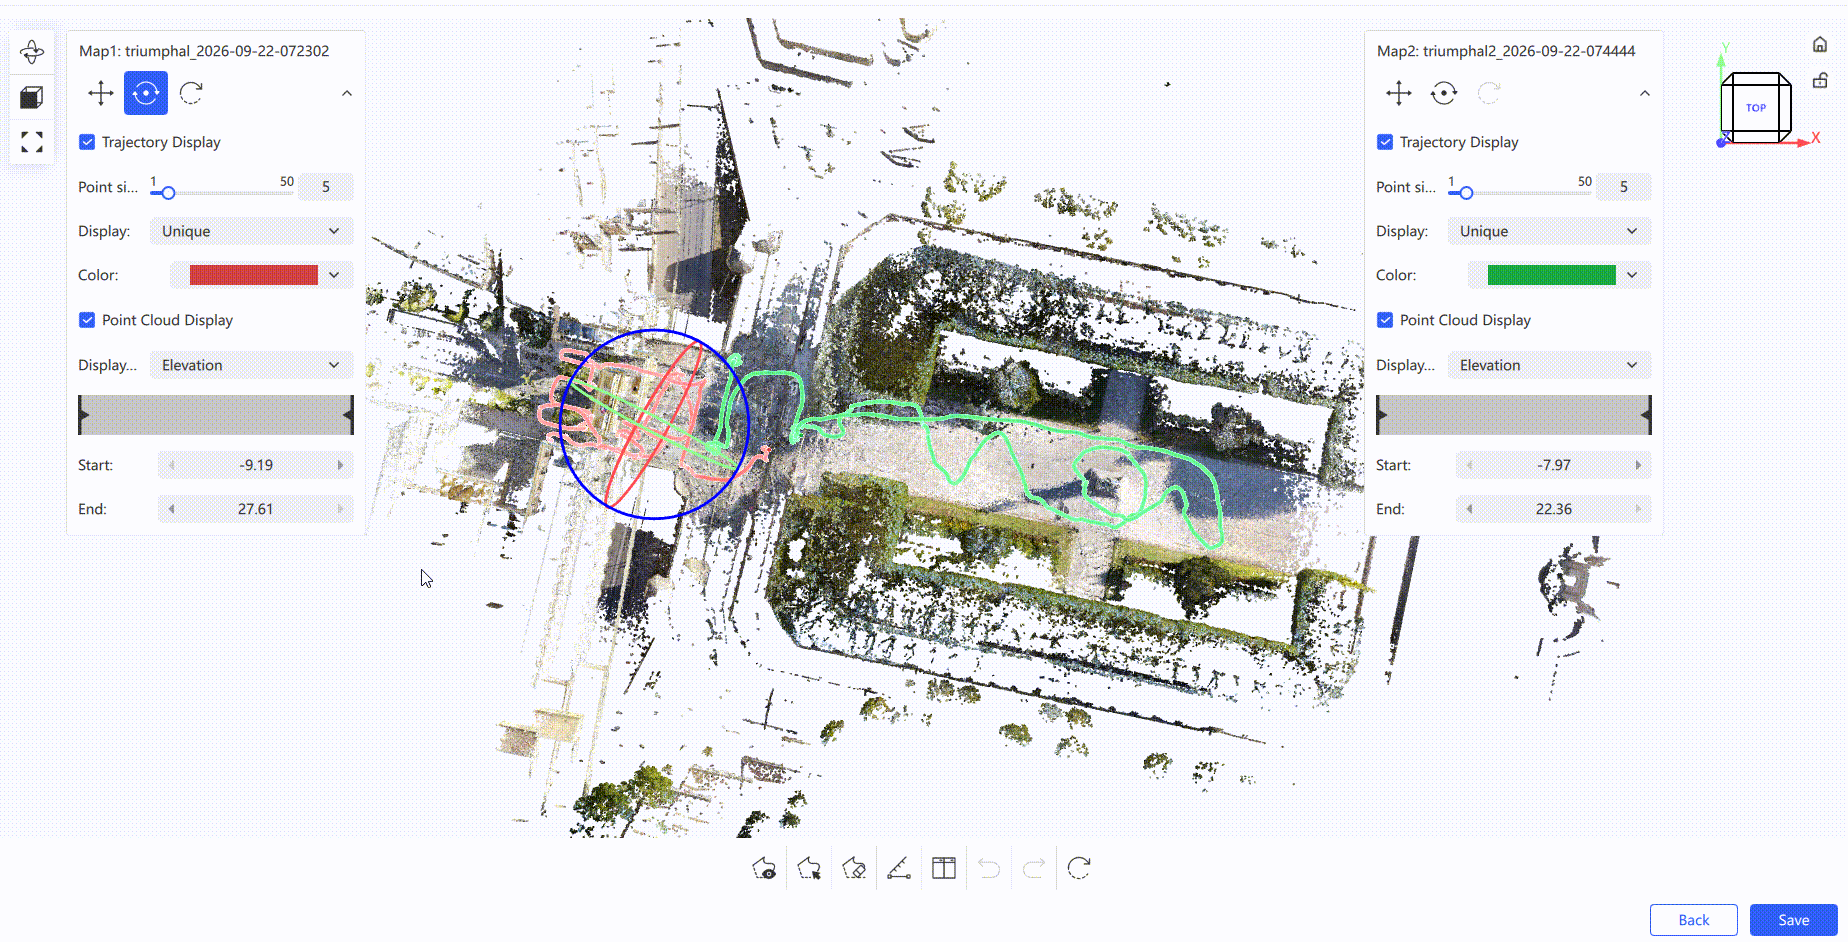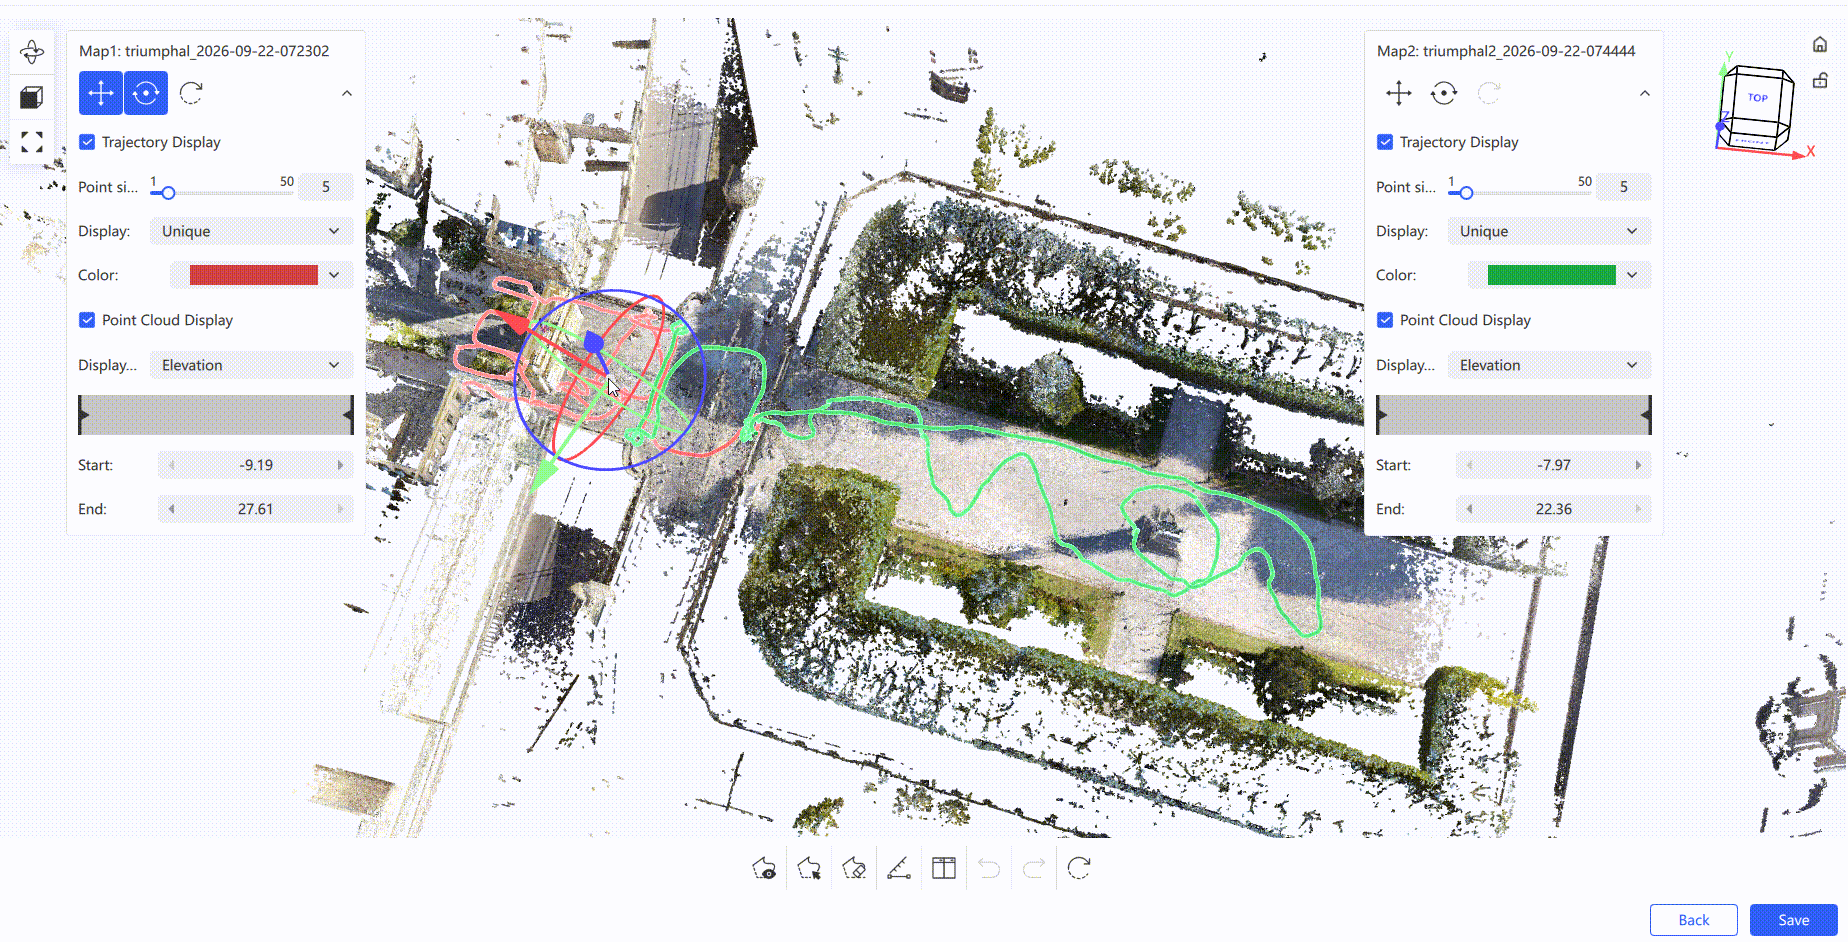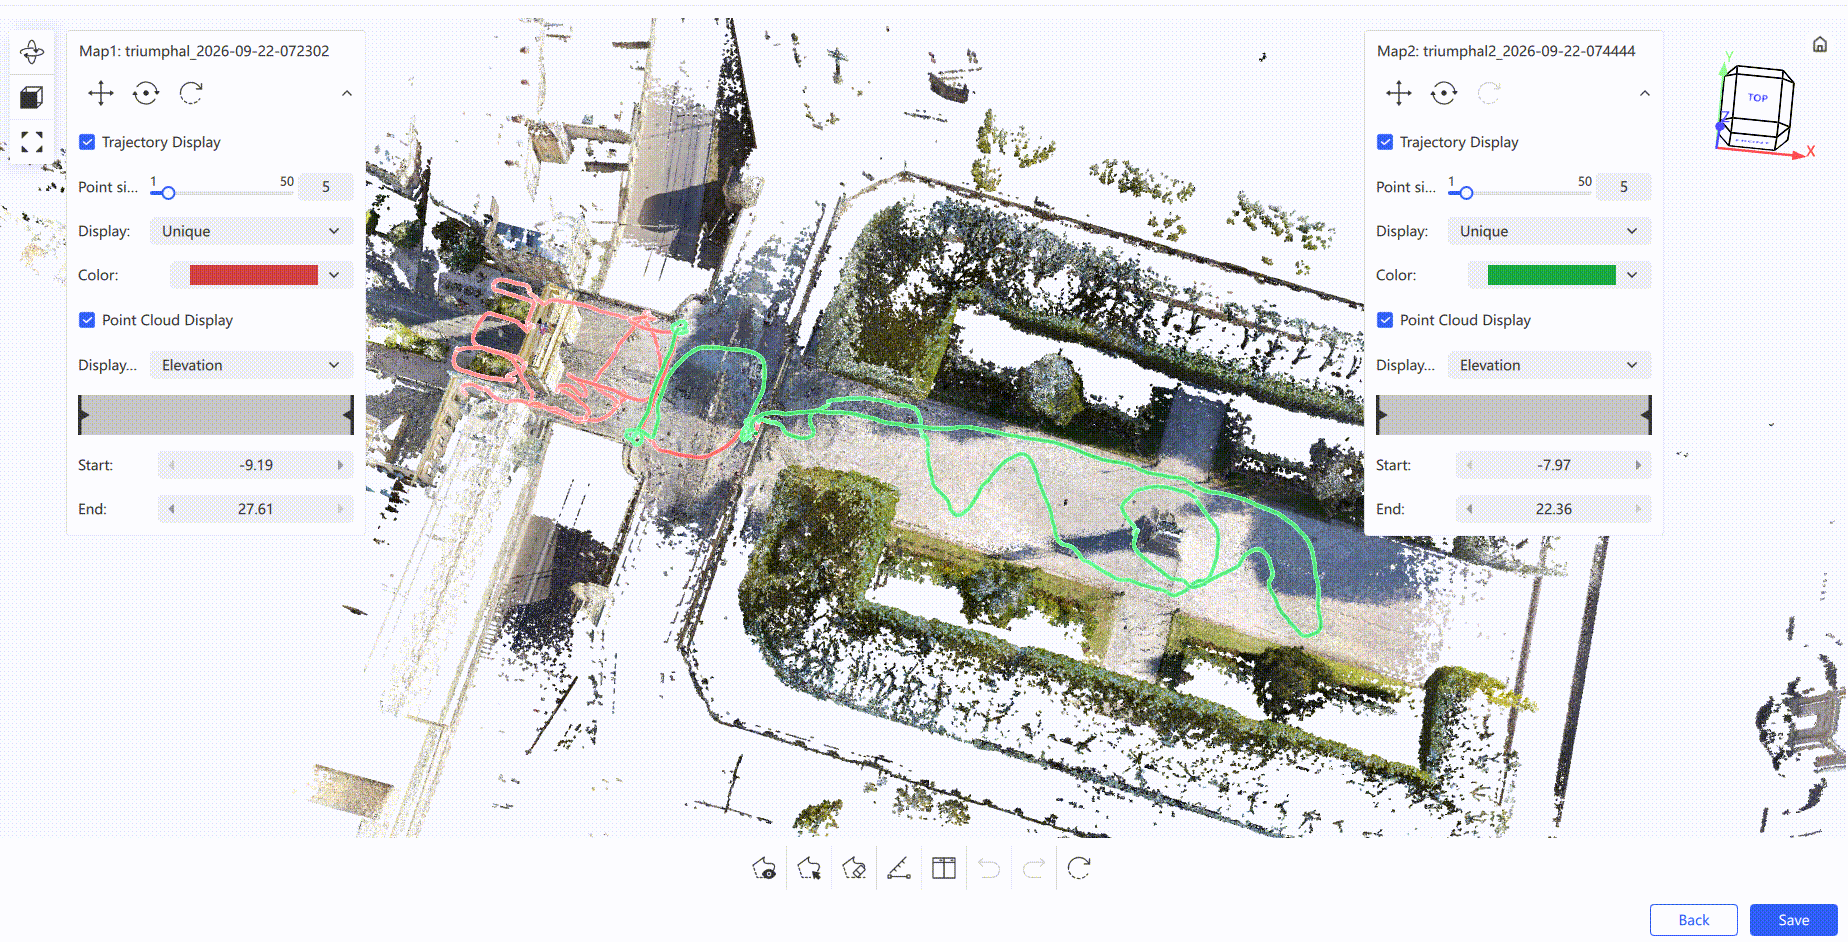
- 地図名の下で、回転または平行移動を選択して対応するデータを変換し、おおまかな手動位置合わせを行います。
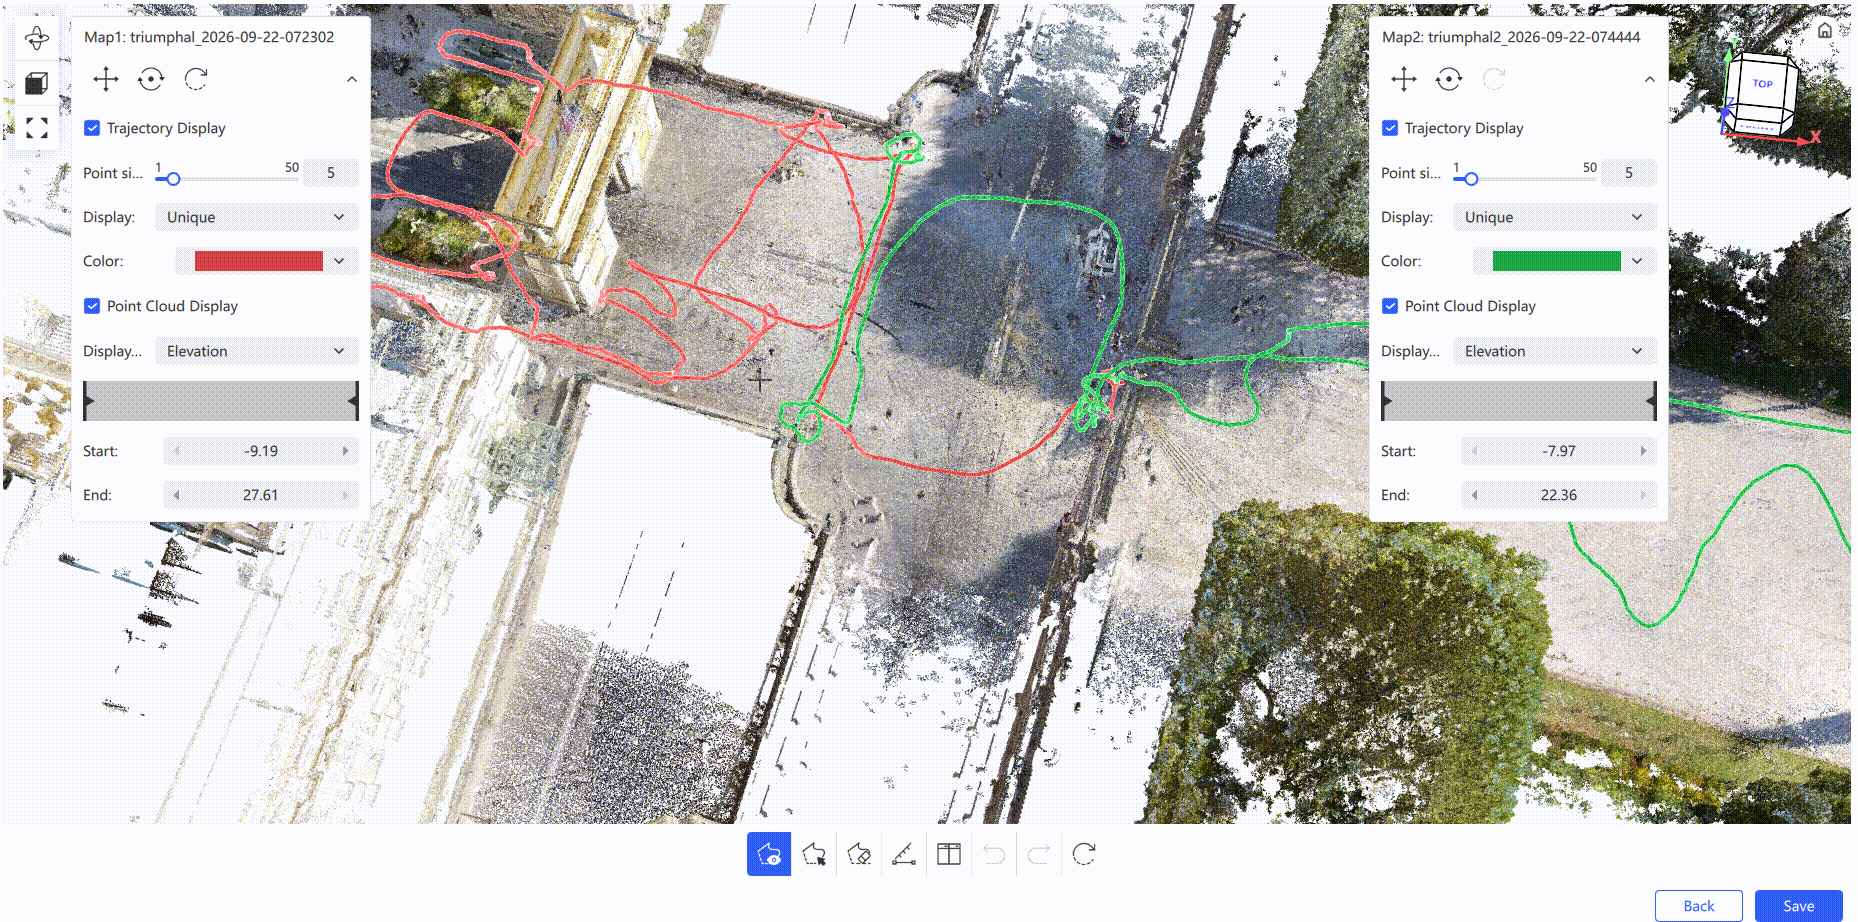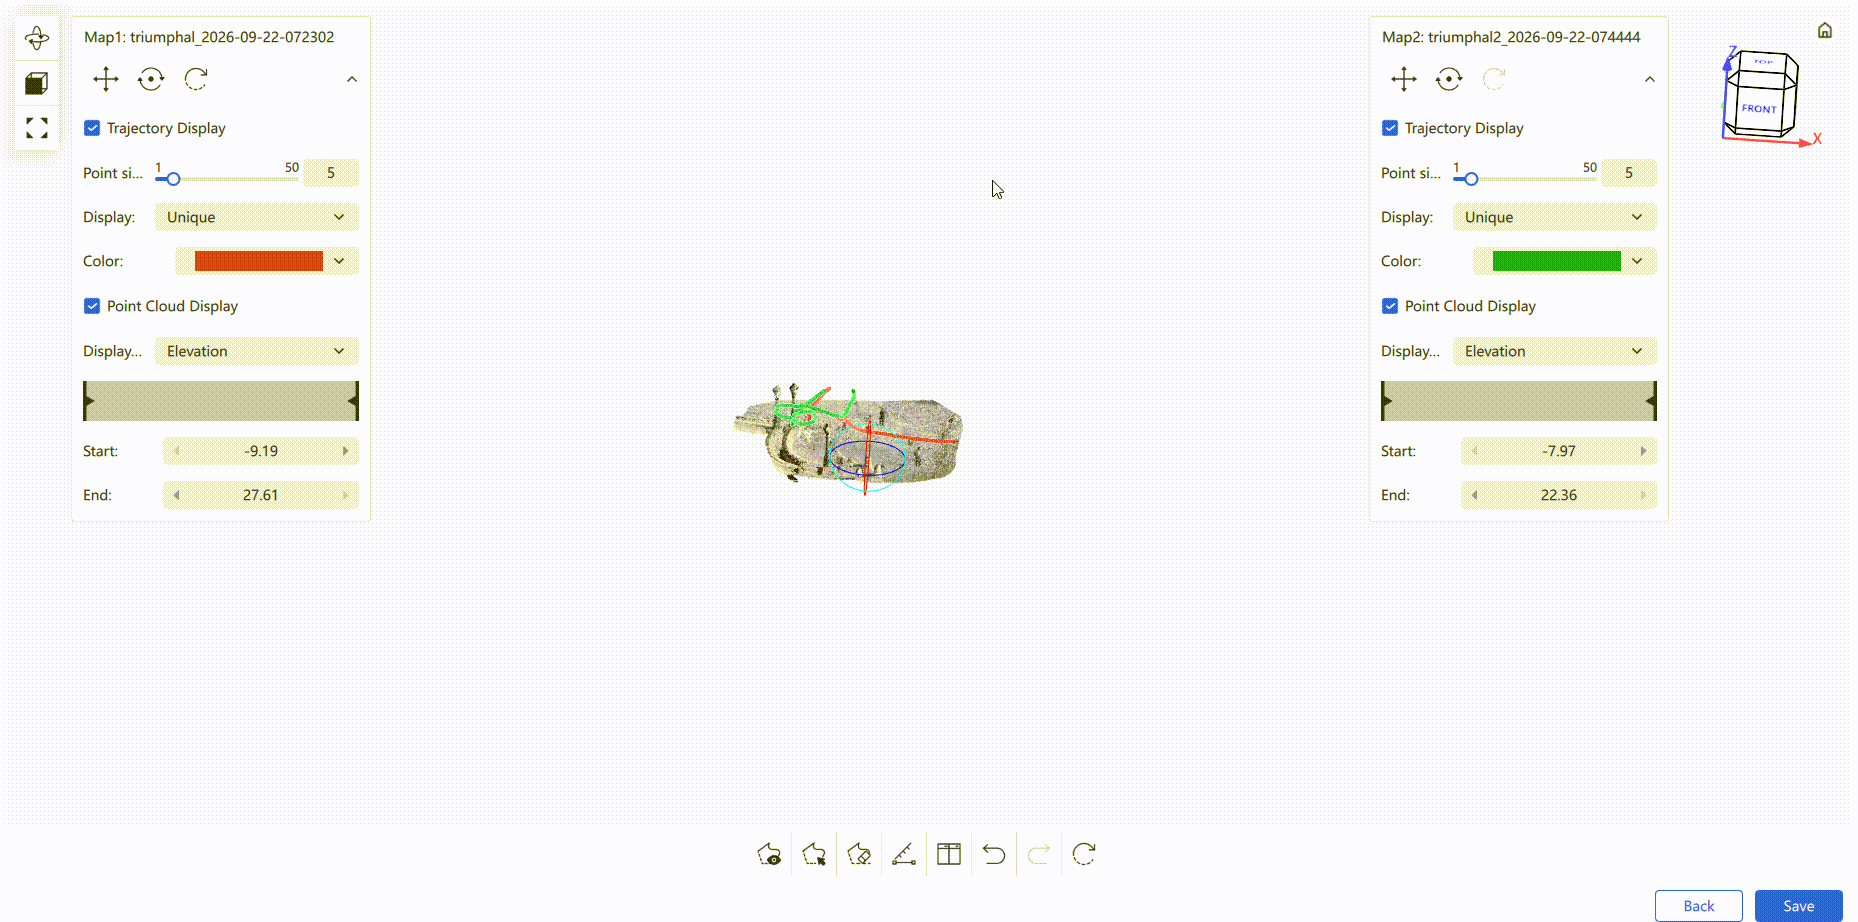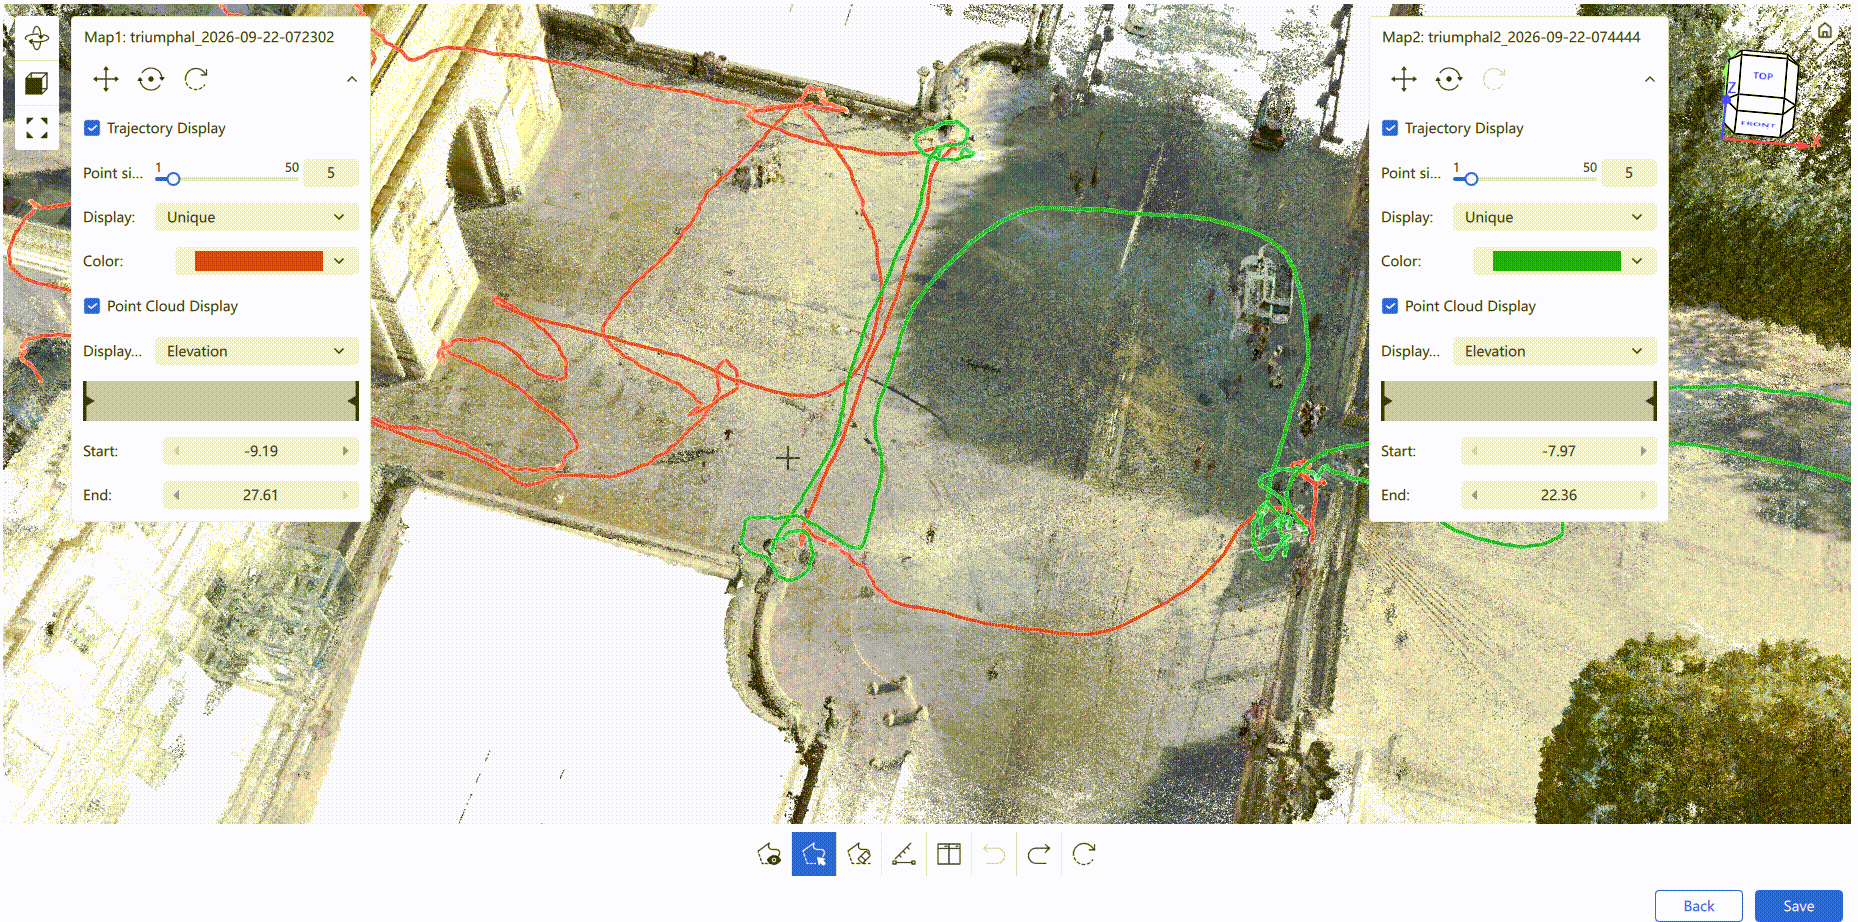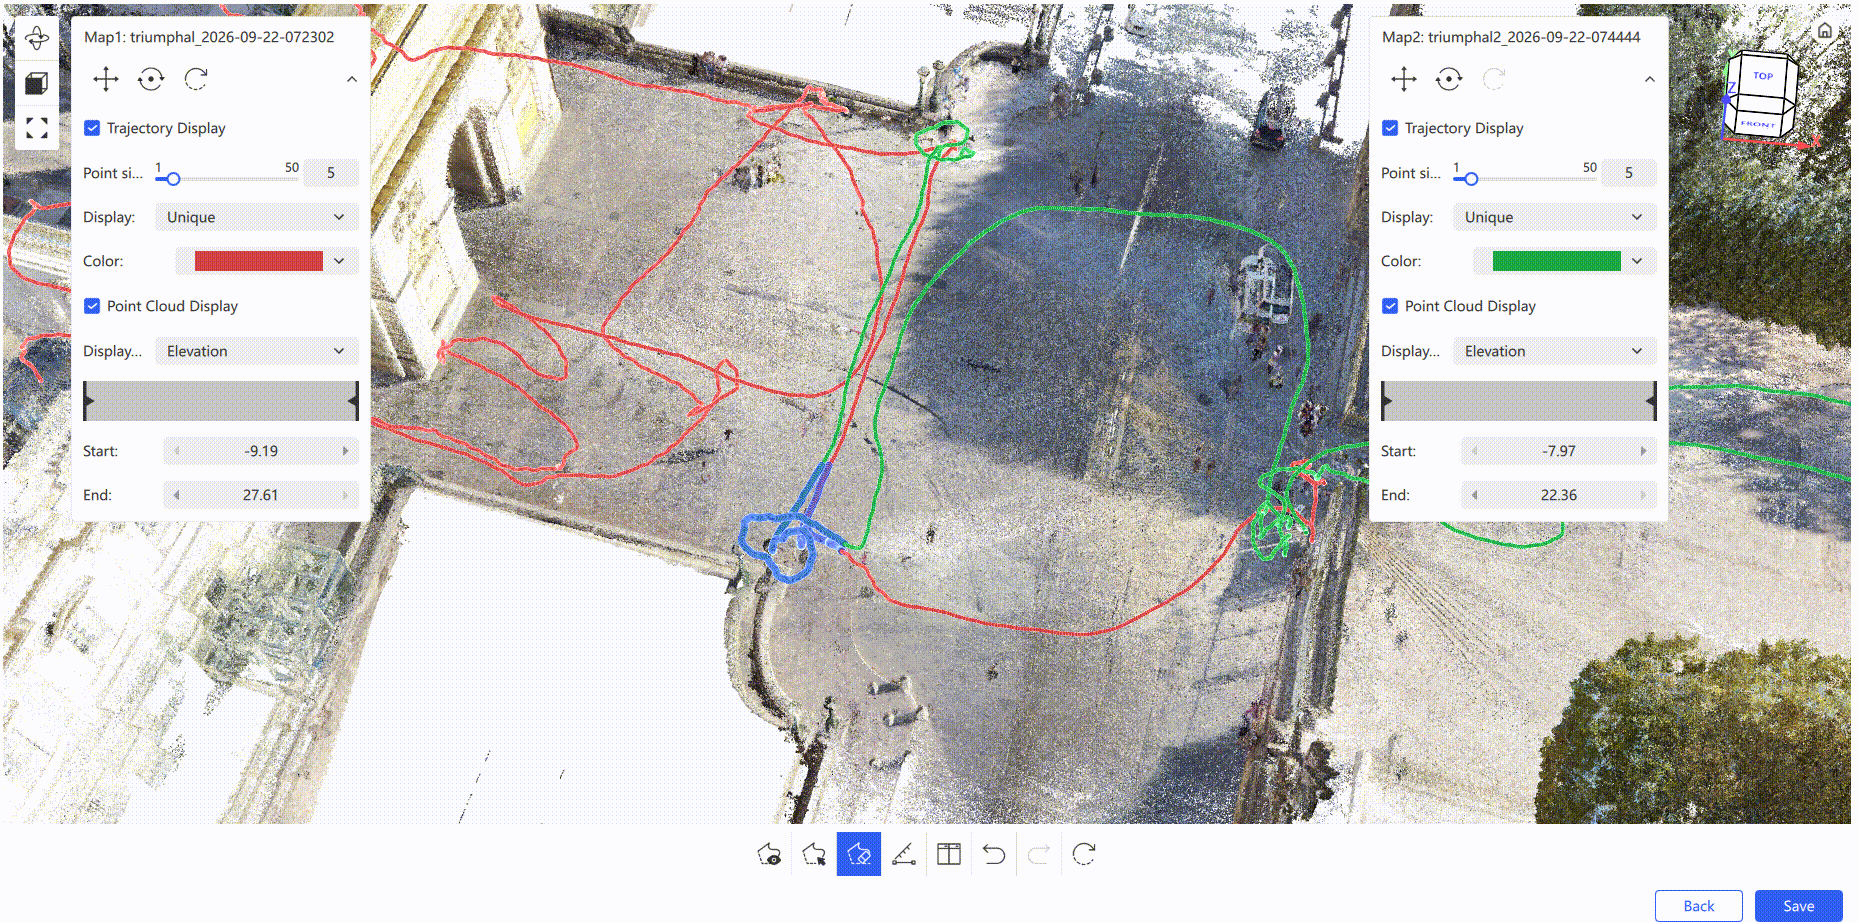
- 下部のツールバーには、必要な部分だけを残すための投げ縄ツールも用意されています。投げ縄で重複する軌跡を選択したり、投げ縄で選択を解除したりできます。
- 深度ウォールにも対応しています。深度ウォールの背後にあるデータは非表示になり、選択できません。深度ウォールの向きを調整するには、リセットをクリックします。
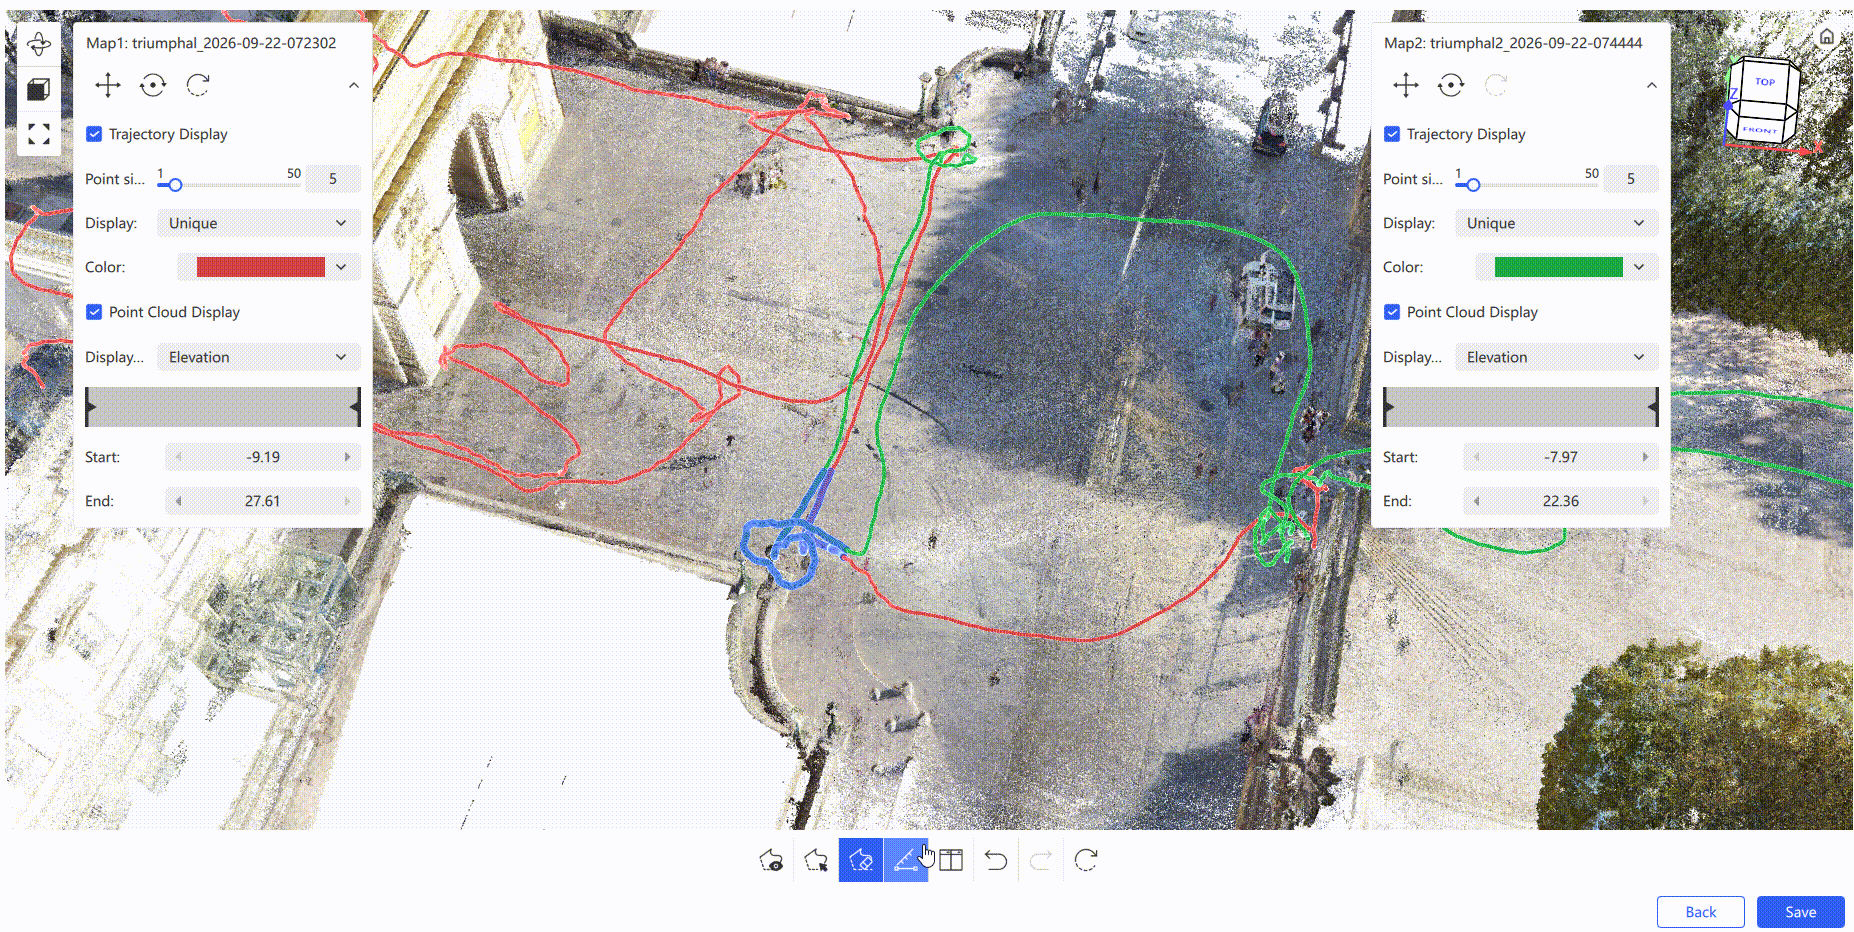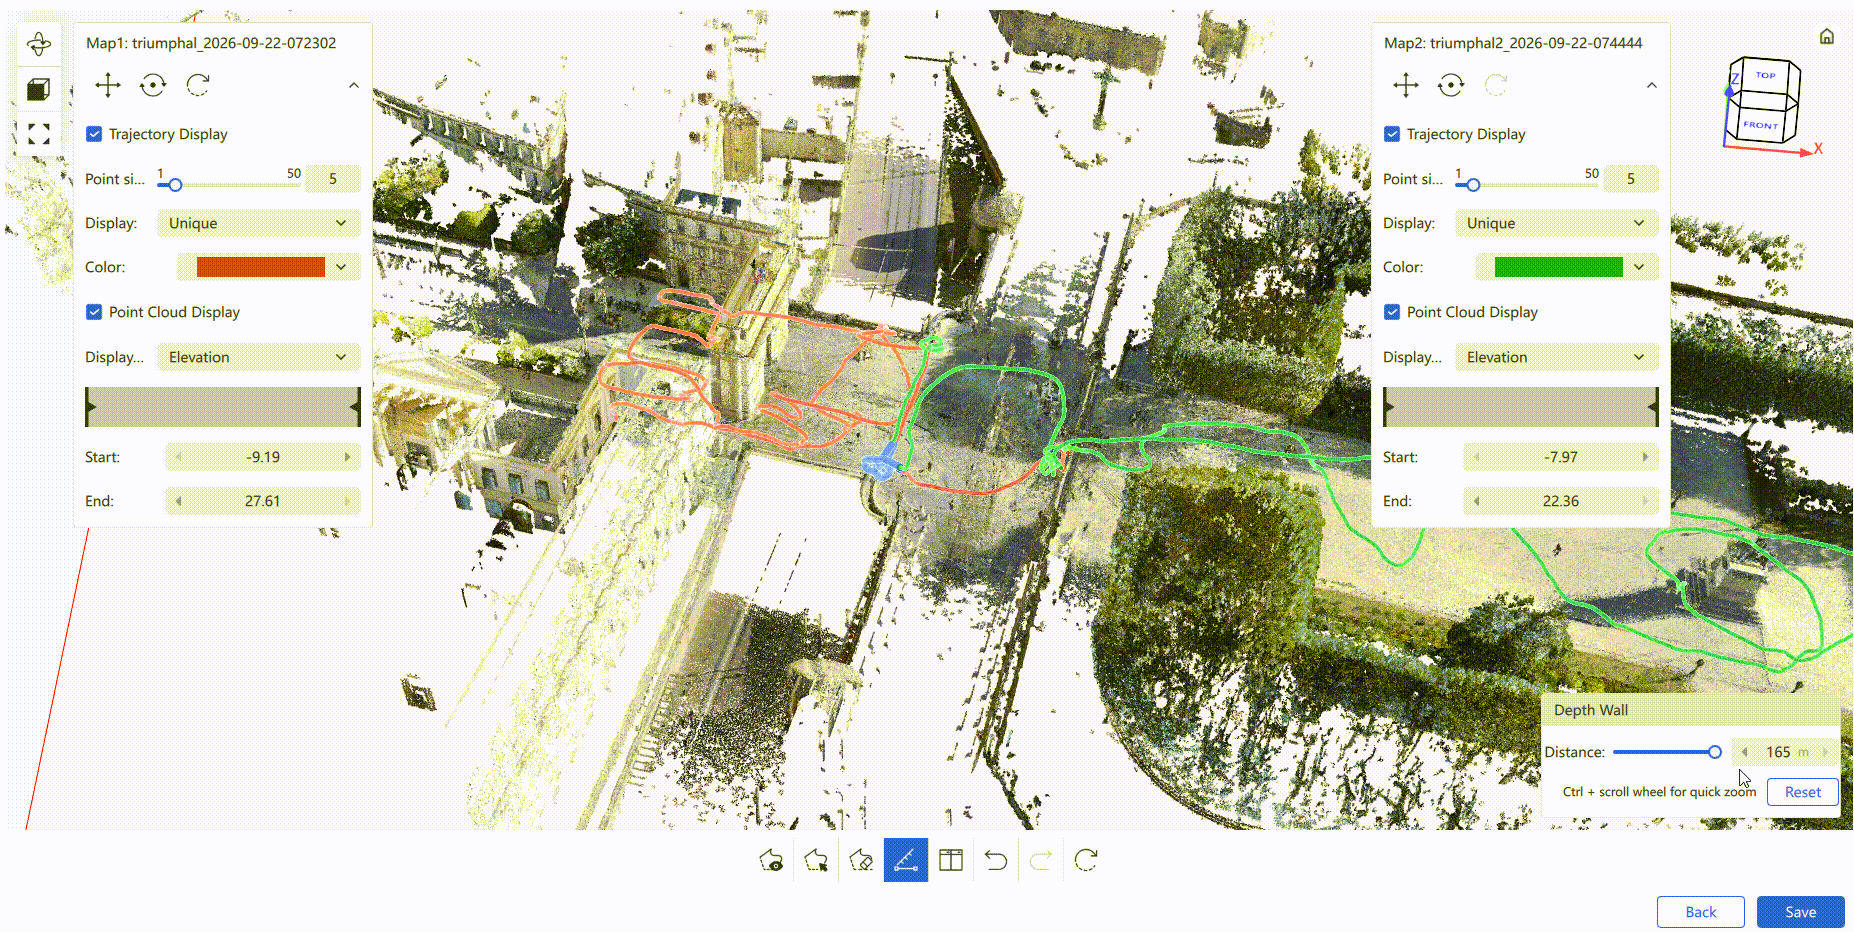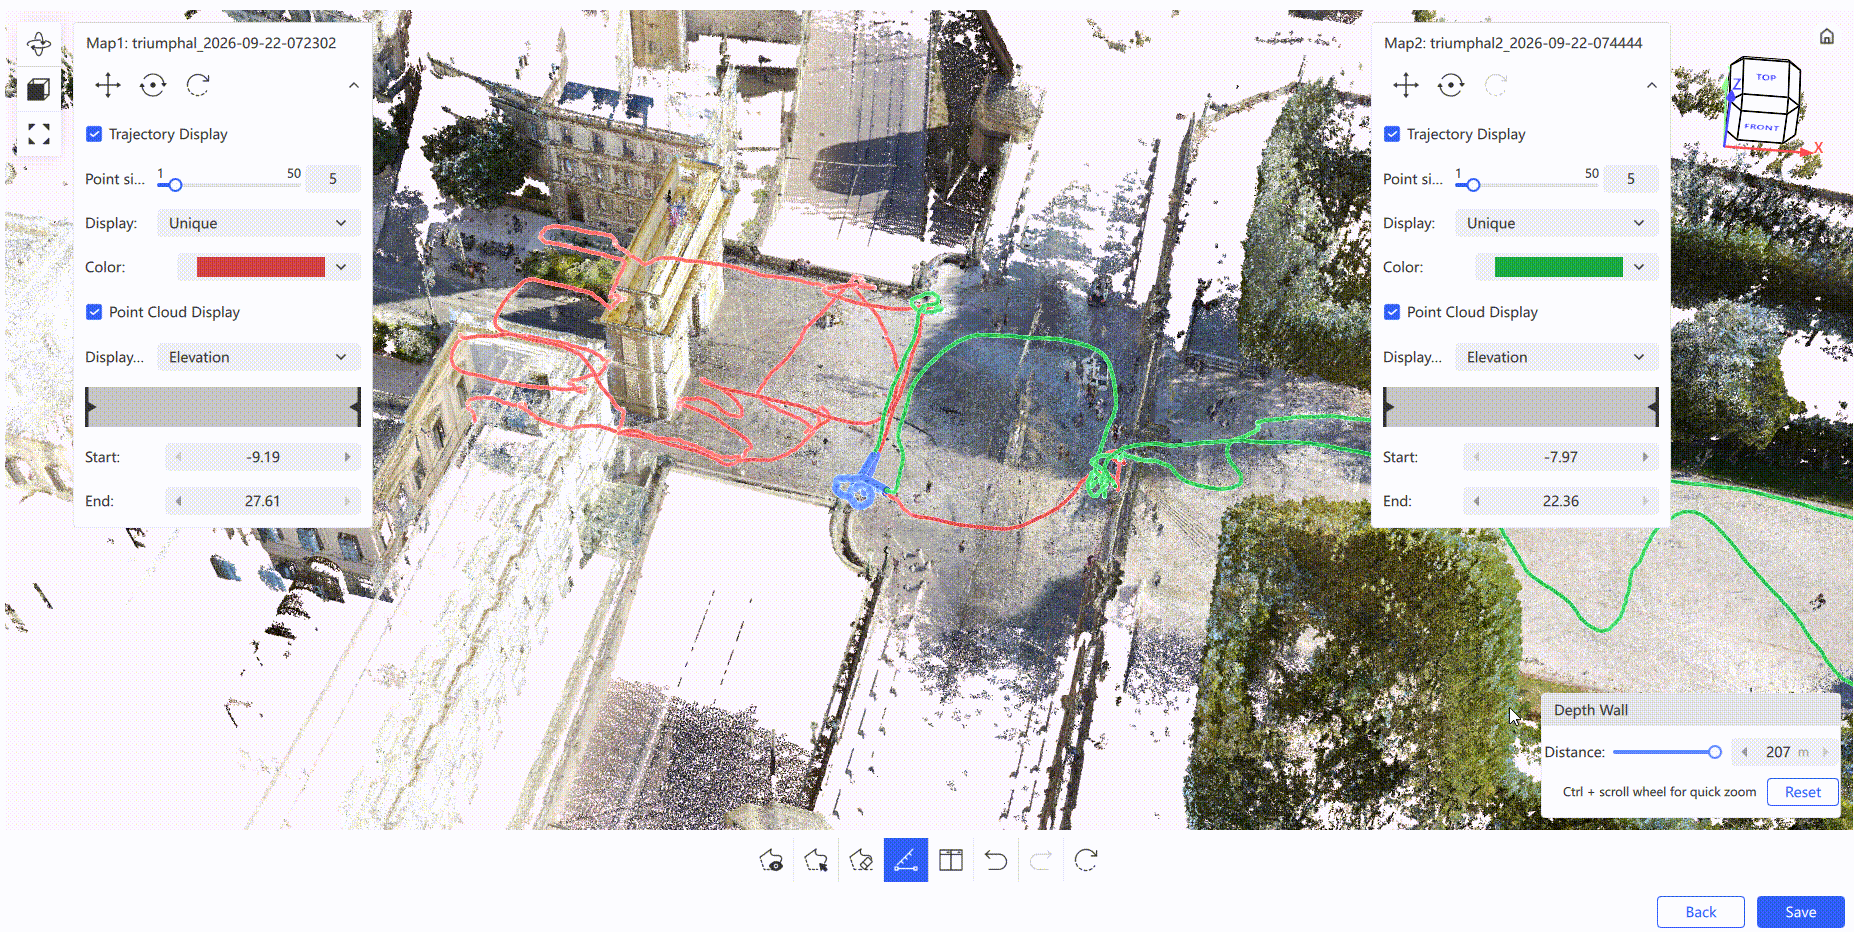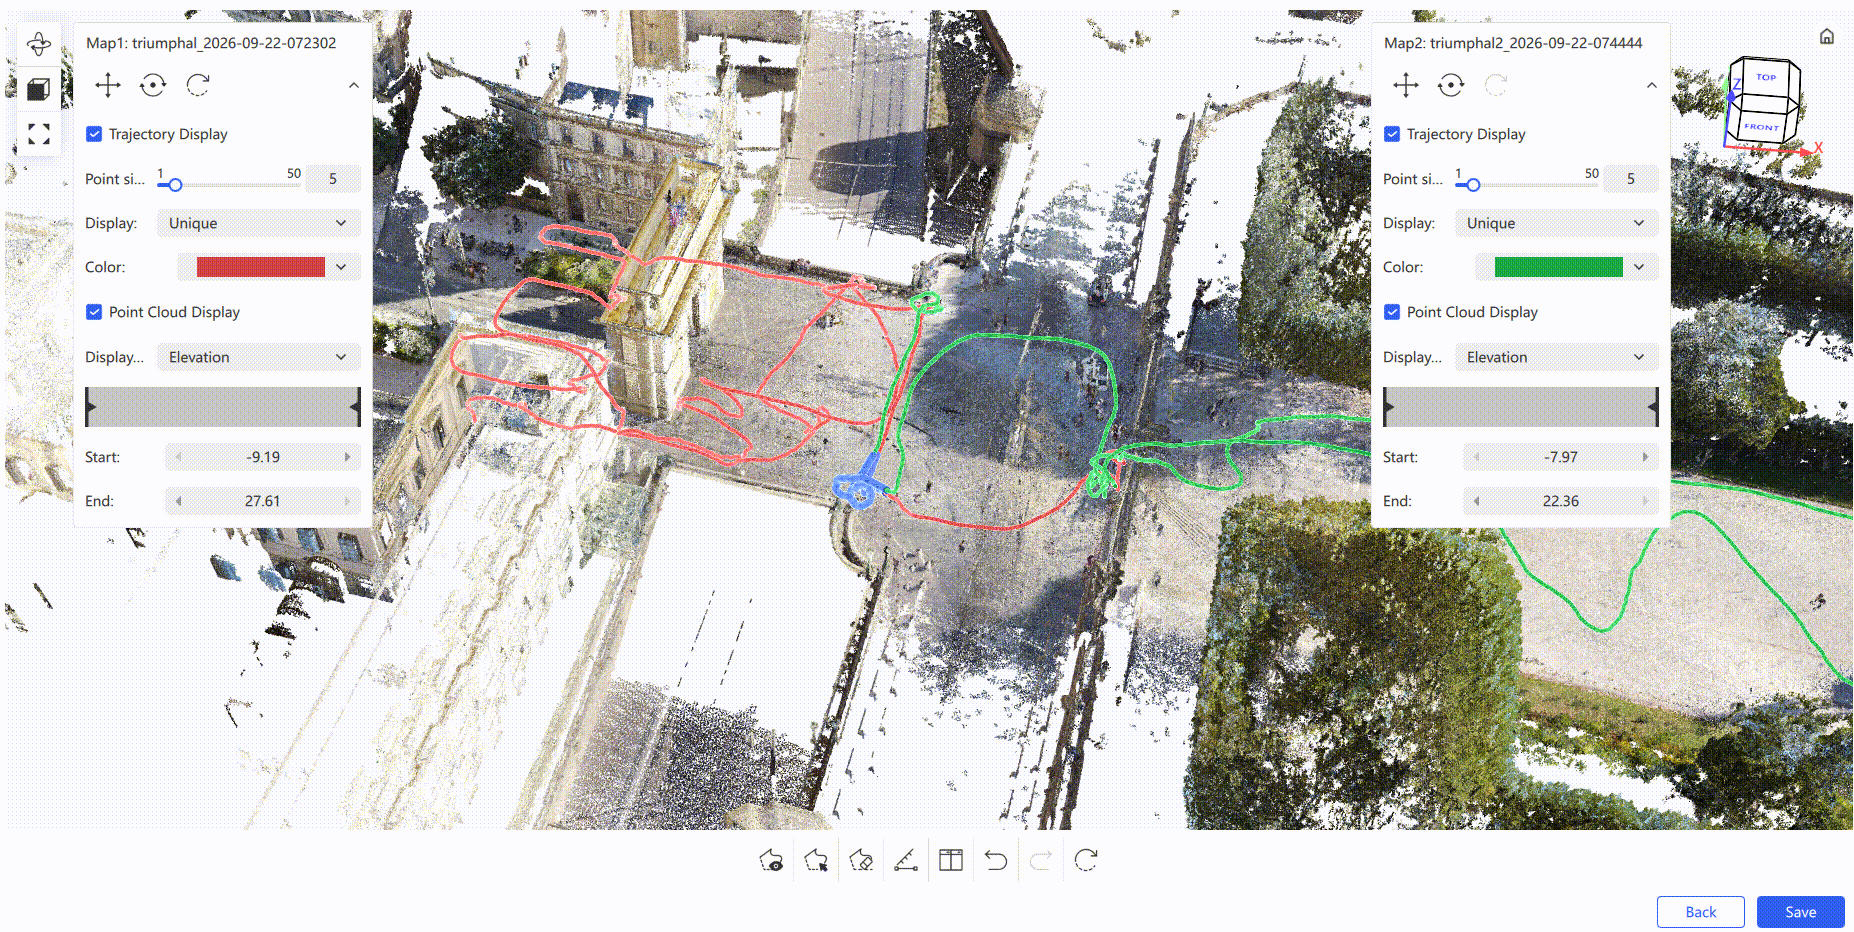
- 位置合わせビューでは、すでに設定した接続を削除することもできます。
注:重複する軌跡で合成を完了する際は、異なる地図間の 2 つの軌跡セグメントが互いに見通せる状態であること、および各地図ペア間で重複する軌跡が 1 セットのみ選択されていることを確認してください。
基本パラメーター
プロジェクト処理と同じです。
座標変換
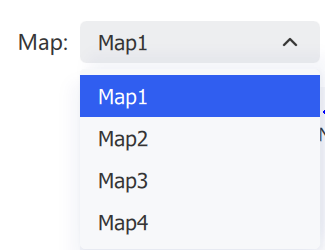
プロジェクト処理と同じです。地図を切り替えて確認します。
着色
プロジェクト処理と同じです。
精度検証
変換後の検査点座標を一連の真値と比較して、スキャンデータの精度を検証します。
- 検証が必要な点群データを選択し、プロジェクト処理 → 精度検証をクリックします。
- 検査点を自動または手動で選択します。
- 自動選択された点を確認し、正しいことを確認したら
Escを押して選択を終了します。 - 計算をクリックして計算を完了します。
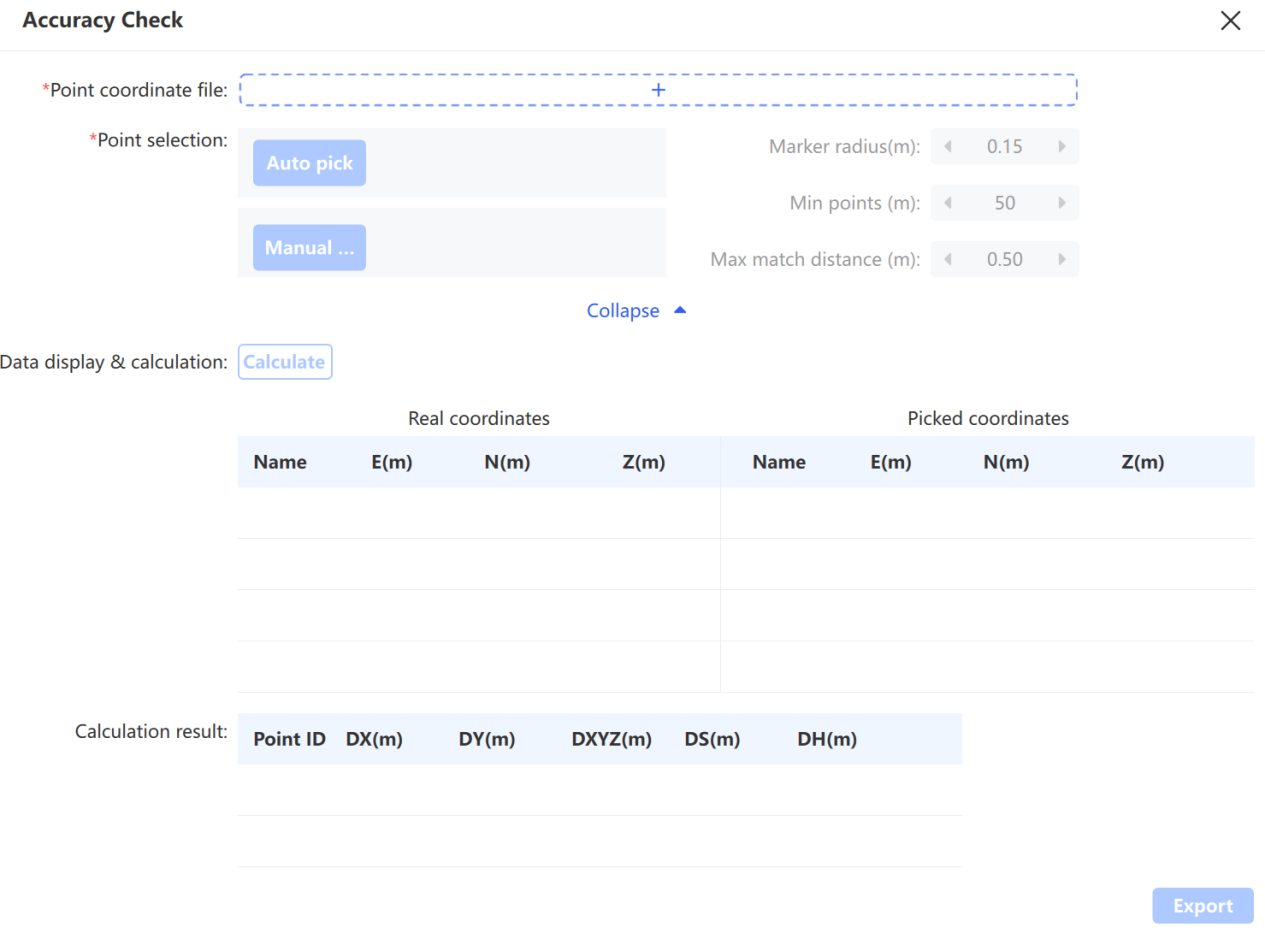
点群内での検査点の選択
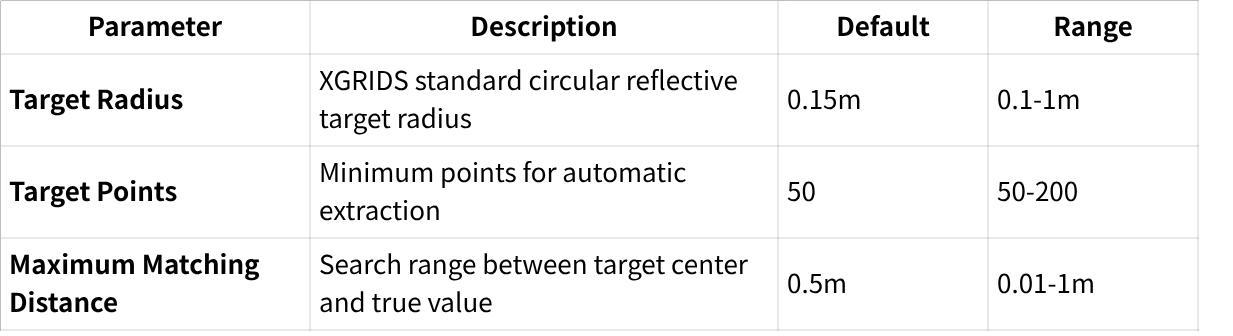
パラメーター設定:
| パラメーター | 説明 |
|---|---|
| 点座標ファイル | 検査点の真値座標ファイル。.txt または .csv 形式:点名、Easting、Northing、楕円体高(または点名、Y、X、楕円体高) |
| ターゲット半径 | 標準的な円形反射ターゲットの半径。既定 0.15m、範囲 0.1~1m |
| ターゲット点数 | 自動抽出時にターゲットを検出するのに必要な最小点数。既定 50、範囲 50~200 |
| 最大マッチング距離 | ターゲット中心と真値の間の検索半径。既定 0.5m、範囲 0.01~1m |
注:自動点選択には、取得時に検査点上に配置された XGRIDS 反射ターゲットが必要です。スキャン中、各ターゲットで少し停止して十分なターゲット点を取得してください。
手動点選択: 点群内の検査点位置を左クリックします(緑色のラベルが表示されます)。点を置き換えるには、その付近で再選択し、プロンプトではいをクリックします。少なくとも 3 点を選択した後、Esc を押して確定・終了します。
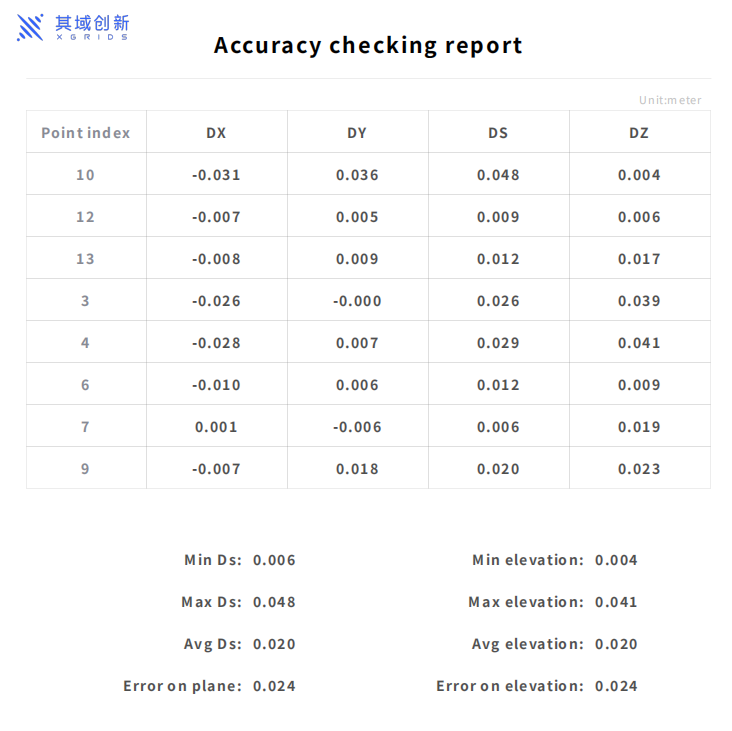
その後、ソフトウェアは各点ペアの座標差、平面誤差、標高誤差(最大、最小、平均)、および平面と標高の平均二乗誤差を計算します。エクスポートをクリックして精度レポートを保存します。既定ではプロジェクトディレクトリ内の「Report」フォルダーに保存されます。