XGRIDS文档
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 灵视 P1

    • 产品概述
    • 设备基本操作
    • 使用 LCC Scan App
    • 维护及保养
    • 常见问题
  • 灵光 K 系列

    • 灵光 K1

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
    • 灵光 K2

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
  • 灵光 L 系列

    • 灵光 L2 Pro

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 实时测量功能
      • 附录
      • 常见问题
    • 灵光 L3

      • 产品概述
      • 设备基本功能
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据操作流程
      • 附录
  • 配件

    • 补光灯

      • 安装指导
      • 基本操作
      • 常见问题
  • Lixel Studio

    • 版权
    • 安装与激活
    • 界面说明
    • 文件
    • 工程处理
    • 工具
    • 平面绘制
    • 行业应用
    • 设置
    • 设备感知
    • 常见问题 / FAQ
  • Lixel CyberColor

    • LCC Studio

      • 入门
      • 版本与更新
      • 下载与安装
      • 界面概览与导航
      • 重建前工作
      • 模型重建
      • 单模型重建
      • 地图融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 设置与账号
      • 转换工具
      • 视频重建
      • 常见问题 / FAQ
    • LCC Scene Editor

      • 版本与更新
      • 账号与登录
      • 产品概览与主页
      • 编辑器界面介绍
      • 三种场景漫游快捷操作
      • 文件
      • 设置
      • 编辑操作
      • 窗口
      • 视图工具栏
      • 资产与属性
      • 左侧工具栏
      • 视点
      • 跳转点
      • 天空盒
      • 标注
      • 测量
      • 场景漫游
      • 场景报告
      • 智能户型图(3D Layout)
      • 小地图
      • 预览模式(Viewer)
      • 帮助
      • 常见问题 / FAQ
      • 出生点
    • LCC Model Editor

      • 版本与更新
      • 新手指引
      • 概览与界面
      • 文件操作
      • 选择器
      • 编辑操作
      • 测量
      • 调色
      • 资产管理
      • 设置与帮助
      • 常见问题 / FAQ
    • 采集指南

      • 概述
      • 采集设备总览
      • 通用采集原则
      • 室内场景采集
      • 室外场景采集
      • 大场景采集(地图融合)
      • 空地融合采集
      • 物体采集
      • 人物采集
      • 视频重建采集
      • 高清补拍
      • 控制点(灵视 P1)
      • 常见问题与排查
    • LCC Studio Linux

      • 产品概要说明
      • 基本架构说明书
      • 安装部署说明书
      • 容器启动参数说明书
      • CodeMeter离线授权部署说明书
      • API指令集说明书
      • 附录-开发者数据说明书
      • 附录-错误码列表
      • 单机多卡集群部署QuickStart
    • 使用技巧

      • 多个大型 3DGS 模型融合工作流
    • 历史版本
  • Plugin & SDK

    • Unreal

      • 介绍
      • 快速入门 - Windows
      • 快速入门 - Linux
      • 快速入门 - Quest3
      • 版本与授权
      • 渲染
      • Tiled 光栅化(实验性)
      • 画面调节
      • 法线与光照
      • 场景编辑
      • 性能参数说明
      • 性能优化指南
      • 第三方与引擎插件集成
      • 代理网格
      • 加载动画
      • 碰撞
      • 寻路系统支持
      • 单层水支持
      • 本地化
      • 常见问题
      • 故障排查
      • 日志与诊断
      • 联系我们
      • 最佳实践

        • 用 LixelStudio 网格为 3DGS 重打光
      • API 参考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日志

        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • X-Brain

      • 产品概述
      • 硬件接口
      • 快速开始
      • 核心概念
      • 集成指南
      • API 参考
      • 数据类型
      • ROS2 桥接
      • 示例程序
      • 部署与网络
      • 排障与 FAQ
      • 版本与发布
    • Web

      • 介绍
      • 渲染性能优化指南
      • 显卡配置
      • 常见开发问题
      • API参考

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • 更新日志

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0
    • Lixel OpenAPI

      • 概述
      • 连接与鉴权
      • 消息模型与编解码
      • 接口清单
      • 实时数据
      • 项目文件访问
      • 错误码
      • Python

        • 快速开始
        • 客户端封装与工具
        • 常见问题
      • C++

        • 快速开始
        • 客户端与示例
        • 常见问题

获取绝对坐标点云数据操作流程

本章介绍通过外部控制点和 GNSS 模块两种方式获取绝对坐标点云数据的操作流程。

通过外部控制点

通过设备采集外部控制点的方式对扫描点云数据进行坐标转换,同时可以优化点云数据精度。

注意

测区中控制点数量根据精度要求进行,控制点的布设应均匀分布。为保证后续坐标转换,单次扫描至少需要 3 个及以上合理分布的控制点。覆盖的高精度控制点越多,越均匀,精度越高。

外业扫描

1. 外业踏勘与规划

如有测区相应地形图,可以根据地形图设计控制点,并同步在现场踏勘设计。如果没有相应地形图,则根据现场环境进行设计。

控制点分布需尽可能合理,平均分布在测区中,且控制点间距离应控制在 100m 内。为保证后处理可以正常进行坐标转换,控制点应大于等于 3 个,且不可以分布在一条直线上。根据控制点分布以及扫描环境,规划合理的扫描路线。

2. 开始扫描

开启扫描仪,具体步骤详见设备采集。

3. 扫描中添加外部控制点

通过扫描仪底部的控制点标识,添加控制点

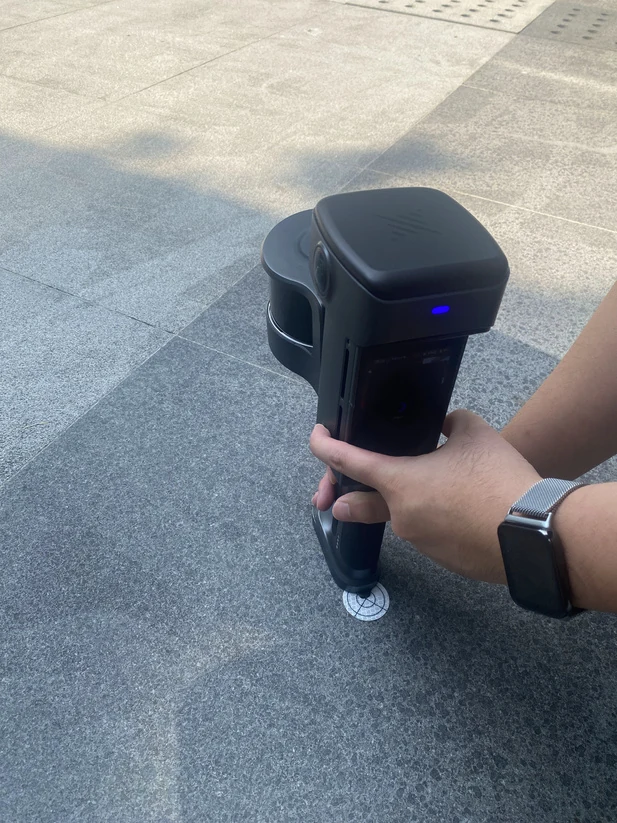
添加地面控制点:

  1. 扫描经过控制点时,通过设备显示屏完成控制点名称输入。
  2. 将扫描仪控制点尖角处对准控制点所在位置。
  3. 通过单击电源键或设备显示屏完成控制点添加。控制点可使用标准控制点靶钉或者标准控制点标靶纸。
  4. 输入控制点编号,随后点击确定,显示屏弹出「添加成功」或听到设备提示音后,说明成功采集控制点。
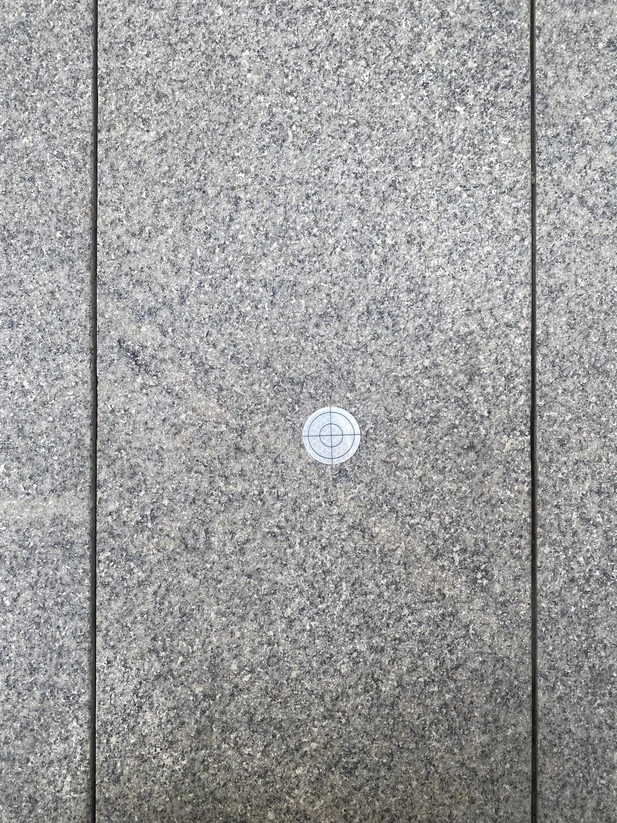
地面控制点标靶
扫描仪尖角对准地面控制点

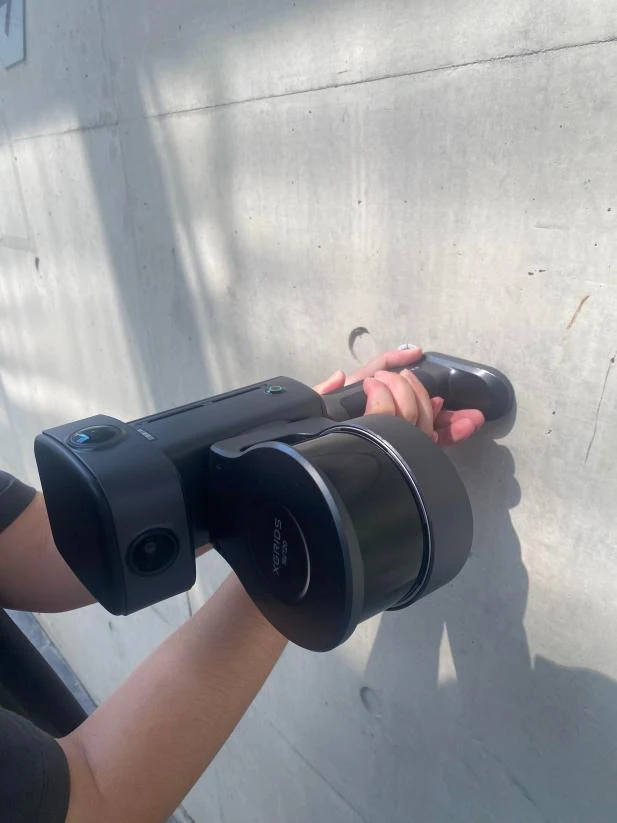
添加墙面控制点(L3 支持):

  1. 扫描经过控制点时,通过设备显示屏完成控制点名称输入。
  2. 尽可能雷达朝向保持不变,采用最小转动范围,缓慢进行转动;快速转动会导致精度损失。
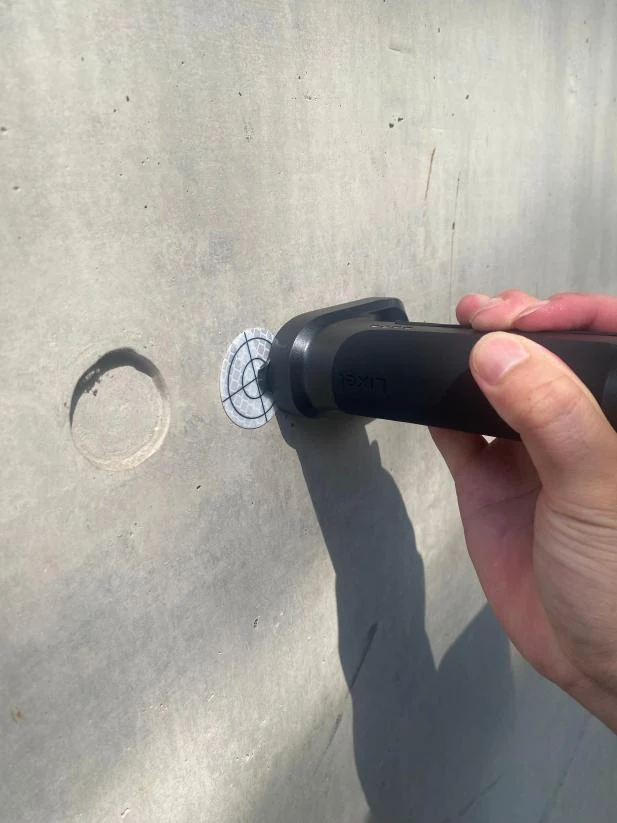
  3. 将扫描仪控制点尖角处对准控制点所在位置。
  4. 通过单击电源键或设备显示屏完成控制点添加。
  5. 显示屏弹出「添加成功」或听到设备提示音后,说明成功采集控制点。
  6. 添加完成后,缓慢进行转动,采用最小转动范围,回到正常的采集姿势。
转动扫描仪对准墙面控制点
扫描仪尖角对准墙面控制点

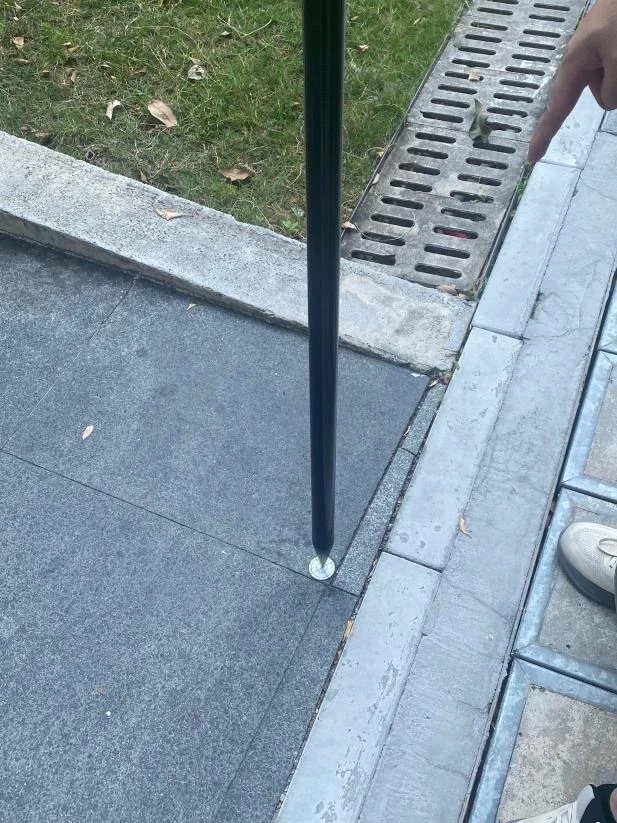
通过对中杆,添加控制点

  1. 扫描经过控制点时,通过设备显示屏完成控制点名称输入,目标高选择「对中杆」,并且正确的选择对中杆的杆高。杆高参数:直接输入对中杆显示的高度即可。
  2. 将对中杆尖角处对准控制点所在位置。
  3. 通过单击电源键或设备显示屏完成控制点添加。控制点可使用标准控制点靶钉或者标准控制点标靶纸。
  4. 显示屏弹出「添加成功」或听到设备提示音后,说明成功采集控制点。
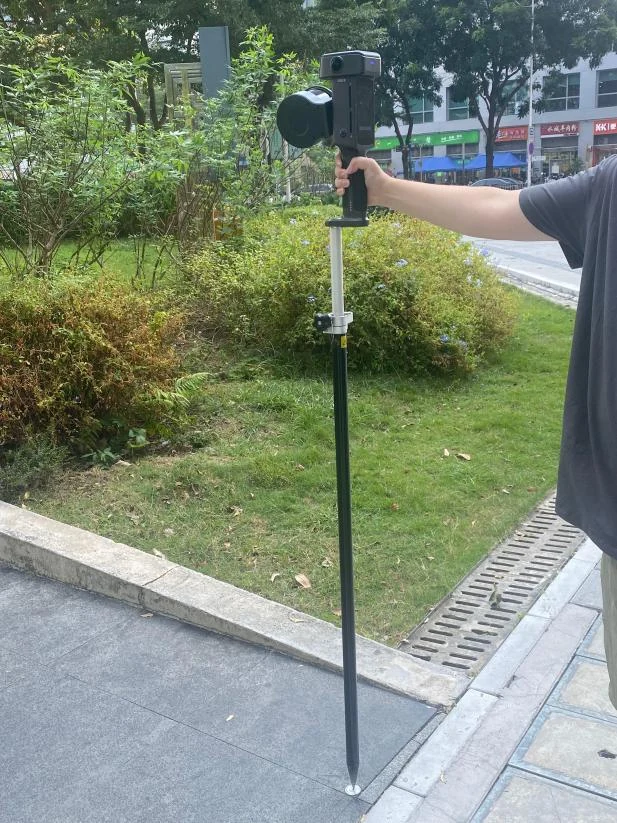
对中杆尖角对准控制点
对中杆模式整体姿势
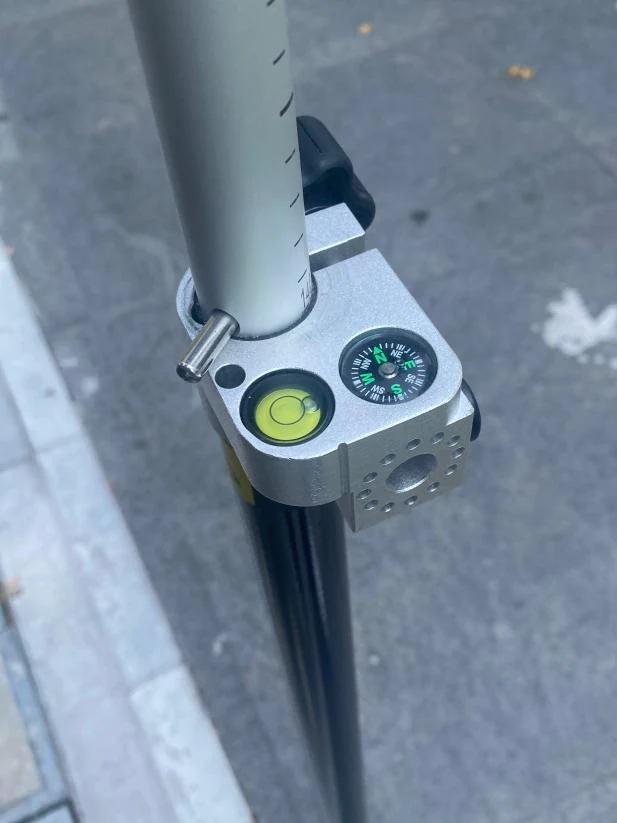
对中杆水准气泡与杆高刻度
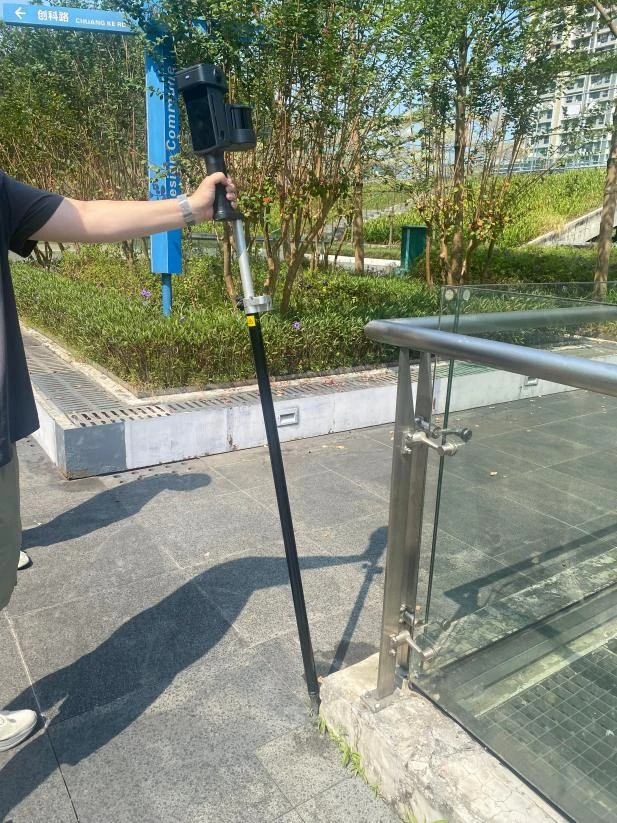
倾斜状态下添加控制点

对中杆模式使用注意事项:

  • 仅使用控制点,倾斜角度可以允许超过 30°。
  • 使用 GNSS,倾斜角度尽量控制在 15° 内;超过 30° 将会影响 GNSS 信号,导致精度下降。
  • 添加过程中,无需将水准气泡居中,设备会自动对角度进行补偿。
  • 正确的选择对中杆的杆高。杆高参数:直接输入对中杆显示的高度即可。

注意

  • 注意打点时控制点在显示屏上记录的名称和顺序,后续在 LixelStudio 中处理时,需要确保导入的控制点文件名称和设备内记录的控制点名称一一对应。
  • 如果添加控制点的名称重复,显示屏上将会弹窗提醒,请根据实际情况进行判断选择。
  • 「控制点列表」中可以查看已采集的控制点和删除控制点。点击控制点右侧删除键,可以删除对应的控制点。

4. 结束扫描

点击显示屏下方中部红色结束录制按钮,设备绿灯快闪,扫描结束后设备变为绿灯常亮。然后即可关机或开始第二次扫描。

内业数据处理

详见《LixelStudio 产品手册》。

GNSS 模块

通过 RTK 或 PPK 模式,在采集过程中可以直接获取绝对坐标信息,同时可以提高点云数据整体精度。

注意

为保证使用效果,请在室外 GNSS 信号良好情况下用该模式进行扫描。

外业扫描

1. 扫描路线规划

根据现场扫描环境,合理规划扫描路线,尽可能保证扫描路线过程中 GNSS 信号良好。如需要保证后处理精度,尽可能保证扫描路线中 GNSS 连续断联或者不固定不超过 100m。

2. 连接设备

开启扫描仪,具体步骤详见设备采集。

3. 结束扫描

点击显示屏下方中部红色结束录制按钮,设备绿灯快闪,扫描结束后设备变为绿灯常亮。然后即可关机或开始第二次扫描。

内业数据处理

详见《LixelStudio 使用说明书》。

注意

  • RTK 模式仅支持室外 GNSS 信号良好且网络稳定的场景下,室内场景下 RTK 无法获得固定解。
  • RTK 固定解时模块指示灯为绿灯;蓝灯时注意观察卫星星数。卫星状态为 Fixed 才能开始作业,不能是 NONE、Float、Single。
  • 为确保精度,建议保证设备采集过程中大部分时间为固定解状态,且 RTK 有效数据 > 100 个,才能在 LixelStudio 中正常进行坐标转换。
  • 采集时尽可能保持扫描仪垂直,行走时扫描设备倾角不超过 15°。特殊情况(如扫描小空间地面或地面靶标)倾角最多不超过 30°,若长时间超过 30°,则将会影响 GNSS 定位质量,并且在 LixelStudio 后处理时,适当放宽 GNSS 倾斜角度(默认倾斜角为 15°)。
  • 扫描空间范围保证在 10 m 以上。
  • 如需精度检核,采集路线需 ≥ 100 m 且非直线。
  • 为保证后处理精度,尽量保证 RTK 连续未固定距离 < 100 m。