
附录
本章提供灵光 L3 的规格参数与收纳说明。
规格参数
| 大类 | 小类 | L3 |
|---|---|---|
| 硬件参数 | 尺寸 | 206mm x 107mm x 329mm |
| 功率 | <30W | |
| 重量 [1] | 约 2.5kg | |
| 数据接口 | USB 3.1 Gen2 | |
| 内部存储 | UFS 1TB | |
| RTK 模块 | 支持(内置) | |
| WiFi | 802.11 a/b/g/n/ac/ax 2.400 GHz ~ 2.4835 GHz 5.15 GHz ~ 5.850 GHz | |
| 蓝牙 | Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 2.4~2.4835GHz | |
| 产品外壳 | 铝合金 | |
| 总工作时长 | 100 分钟 | |
| 工作环境 | 工作温度 | -20℃~50℃ |
| 防护等级 | IP54 | |
| 电池 | 电池电压 | 14.4V |
| 电池容量 | 3350 mAh | |
| 屏幕 | 屏幕大小 | 4.3"TFT |
| 屏幕亮度 | 最高 1000 尼特 | |
| 屏幕分辨率 | 480 x 800 | |
| 测绘型 GNSS 模块 | 支持频段 | BDS B1I, B3I, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A |
| 精度 | 平面:0.8 cm + 1 ppm 高程:1.5 cm + 1 ppm | |
| 最大增益 | 4.0dBi | |
| 水平面覆盖 | 360° | |
| 阻抗 | 50 欧姆 | |
| 极化方式 | 右旋圆极化 | |
| 天线轴比 | ≤3dB | |
| 输出驻波 | ≤2.0 | |
| 激光模块 | 激光等级 | Class 1 / 905nm |
| 扫描距离 | 0.7~120m | |
| 视角范围 | ≈360° x 270° | |
| 扫描方式 | 移动式 | |
| 点云频率 | 32 万点/s / 64 万点/s | |
| 激光通道数 | 16 / 32 | |
| 视觉模块 | 前相机 | 1 |
| 前视相机视场角 | 100° x 75° | |
| 全景相机 | 2 | |
| 全景相机视场角 | 200° x 200° | |
| 相机分辨率 | 4096 x 3072 | |
| CMOS 尺寸 | 1/1.3” | |
| 相机快门 | Rolling shutter | |
| HDR [2] | 采用 DCG HDR 技术 | |
| 精度 | 后处理相对精度 1σ [3] | 5 mm 在 500 平方米的专用测试环境中 |
| 后处理点云厚度 [4] | ≤ 5mm | |
| 绝对精度高程 (RMSE) [5] | ≤ 2 cm | |
| 绝对精度平面 (RMSE) [5] | ≤ 2cm | |
| 重复精度 [5] | 2 cm | |
| 实时相对精度 [6] | 1cm | |
| 实时绝对精度高程 (RMSE) [7] | ≤ 2.5 cm | |
| 实时绝对精度平面 (RMSE) [7] | ≤ 2.5 cm | |
| 水平度(RTK 融合)[8] | 0.005° | |
| 水平度(无 RTK 融合)[9] | 0.02° | |
| 特色功能【实时】 | AI 实时动态物体去除 | 支持 |
| AI 实时噪点智能过滤 | 支持 | |
| 实时真彩点云 | 支持 | |
| 实时视觉辅助定位 | 支持 | |
| 特色功能【屏幕】 | 辅助扫描系统(实时质检) | 支持 |
| POI 全景预览 | 支持 | |
| 模型预览 | 支持 | |
| 模型测量功能 | 支持 | |
| 特色功能【后处理】 | 局部区域点云增强 | 支持 |
| 免连接点地图融合 | 支持 | |
| 弱特征稳定建图 | 支持 | |
| 后差分 PPK 解算 | 支持 | |
| AI 隐私保护 | 支持 | |
| 云图叠加 | 支持 | |
| 标配 LCC(3DGS)单场景建模 | 支持 | |
| 标配 Mesh 实景三维建模 | 支持 | |
| 标配堆体计算/比较 | 支持 | |
| 标配多段融合平差解算 | 支持 | |
| 输出格式 | 点云格式 | .las .rcp .e57 .ply .ilas |
| 影像格式 | .jpg | |
| Mesh 格式 | .osgb .obj | |
| 3DGS 格式 | .lcc2 .lcc .ply | |
| 其他格式 | 3D Tiles(.3tz) .usd | |
| 配件 | 底座 | 标配 |
| 充电管家 | 标配 | |
| 便携式防爆箱背负系统 | 标配 | |
| 背负扫描系统 | 选配 |
[1] 包含电池,不含其他组件。
[2] DCG HDR 帮助传感器获取更大的动态范围且兼顾高光与暗部细节。
[3] 在 500 平方米的专用测试环境中测定,精度以 1σ 表述。有关测试环境及精度指标的完整详情,可在灵光 L3 精度验证白皮书中查阅。
[4] 行走路径 10 m 内的点云平面厚度。
[5] 在开阔天空、无多路径效应、最佳全球导航卫星系统几何构型以及良好大气条件下测定的。
[6] 在实验室条件下测量;实际性能可能有所不同。
[7] 在开阔天空、无多路径效应、最佳全球导航卫星系统几何构型以及良好大气条件下测定的;仅支持 WGS84、CGCS2000。
[8] 在开阔天空、无多路径效应、最佳全球导航卫星系统几何构型以及良好大气条件下测定的;实际性能可能有所不同。
[9] 无 RTK 融合场景,在 2000 平方米场景的实验室条件下测量;实际性能可能有所不同。
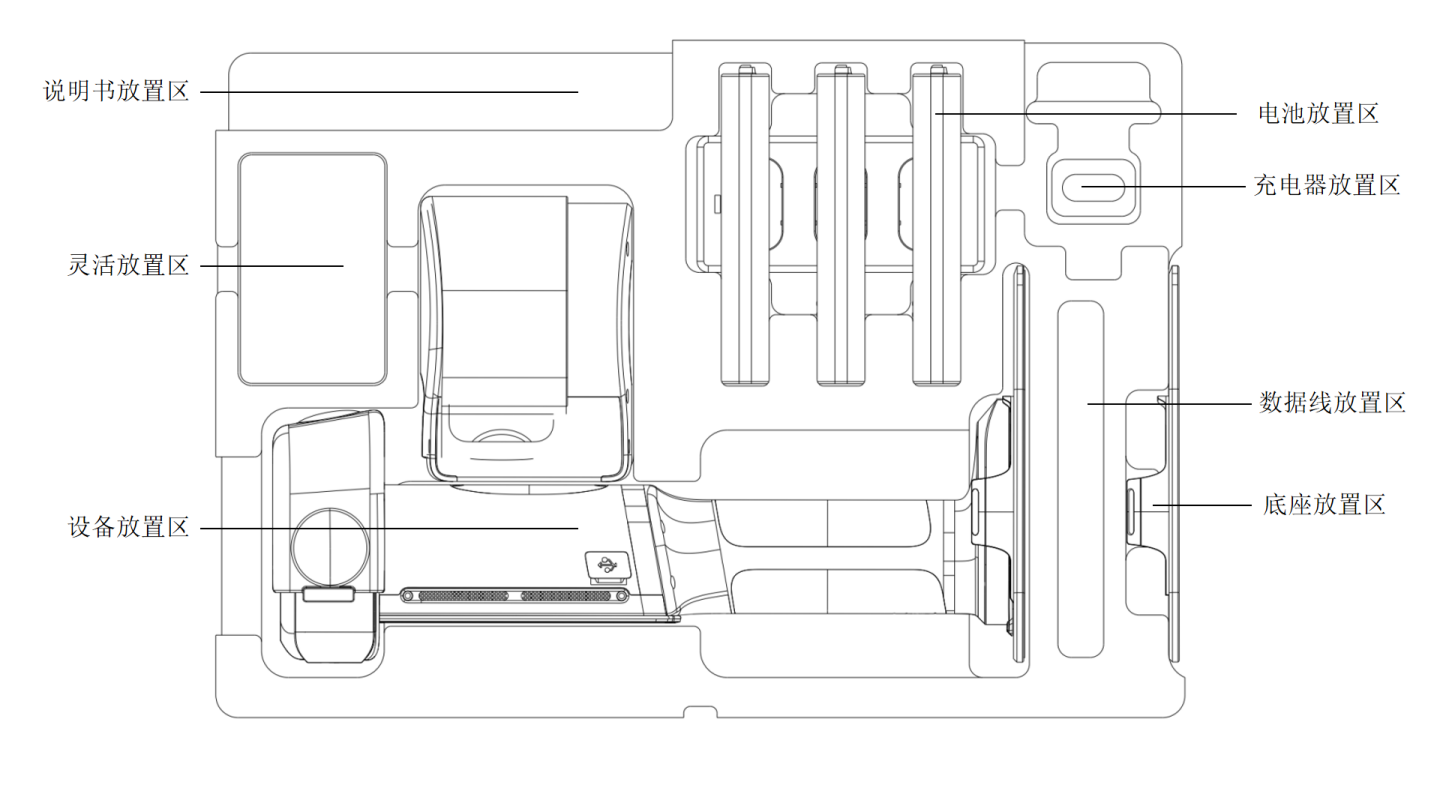
收纳
使用注意
- 灵光 L3 为精密测绘设备。摔落或受到外力碰撞可能会使设备损坏,导致工作异常或精度不准确。
- 灵光 L3 防水等级为 IP54,使用时请注意环境,勿在超过此防护等级的环境下使用。建议使用柔软的干布或自带清洁布来清洁设备,雷达和镜头部分请保持干净,勿用手直接触摸。
- 使用过程中设备会产生热量,请尽量不要接触机身部分,以防烫伤。
- 使用过程中请勿覆盖或用肢体接触机身散热部分,当使用中设备温度过高时,可能会自动关机。