XGRIDS文档
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 灵视 P1

    • 产品概述
    • 设备基本操作
    • 使用 LCC Scan App
    • 维护及保养
    • 常见问题
  • 灵光 K 系列

    • 灵光 K1

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
    • 灵光 K2

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
  • 灵光 L 系列

    • 灵光 L2 Pro

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 实时测量功能
      • 附录
      • 常见问题
  • 配件

    • 补光灯

      • 安装指导
      • 基本操作
      • 常见问题
  • Lixel Studio

    • 版权
    • 安装与激活
    • 界面说明
    • 文件
    • 工程处理
    • 工具
    • 平面绘制
    • 行业应用
    • 设置
    • 设备感知
  • Lixel CyberColor

    • LCC Studio

      • 入门
      • 版本与更新
      • 下载与安装
      • 界面概览与导航
      • 重建前工作
      • 模型重建
      • 单模型重建
      • 地图融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 设置与账号
      • 转换工具
      • 视频重建
      • 常见问题 / FAQ
    • LCC Scene Editor

      • 版本与更新
      • 账号与登录
      • 产品概览与主页
      • 编辑器界面介绍
      • 三种场景漫游快捷操作
      • 文件
      • 设置
      • 编辑操作
      • 窗口
      • 视图工具栏
      • 资产与属性
      • 左侧工具栏
      • 视点
      • 跳转点
      • 天空盒
      • 标注
      • 测量
      • 场景漫游
      • 场景报告
      • 智能户型图(3D Layout)
      • 小地图
      • 预览模式(Viewer)
      • 帮助
      • 常见问题 / FAQ
      • 出生点
    • LCC Model Editor

      • 版本与更新
      • 新手指引
      • 概览与界面
      • 文件操作
      • 选择器
      • 编辑操作
      • 测量
      • 调色
      • 资产管理
      • 设置与帮助
      • 常见问题 / FAQ
    • 采集指南

      • 概述
      • 采集设备总览
      • 通用采集原则
      • 室内场景采集
      • 室外场景采集
      • 大场景采集(地图融合)
      • 空地融合采集
      • 物体采集
      • 人物采集
      • 视频重建采集
      • 高清补拍
      • 控制点(灵视 P1)
      • 常见问题与排查
    • LCC Studio Linux

      • 产品概要说明
      • 基本架构说明书
      • 安装部署说明书
      • 容器启动参数说明书
      • CodeMeter离线授权部署说明书
      • API指令集说明书
      • 附录-开发者数据说明书
      • 附录-错误码列表
      • 单机多卡集群部署QuickStart
    • 使用技巧

      • 多个大型 3DGS 模型融合工作流
    • 历史版本
  • Plugin & SDK

    • Unreal

      • 介绍
      • 快速入门 - Windows
      • 快速入门 - Linux
      • 快速入门 - Quest3
      • 版本与授权
      • 渲染
      • Tiled 光栅化(实验性)
      • 画面调节
      • 法线与光照
      • 场景编辑
      • 性能参数说明
      • 性能优化指南
      • 第三方与引擎插件集成
      • 代理网格
      • 加载动画
      • 碰撞
      • 寻路系统支持
      • 单层水支持
      • 本地化
      • 常见问题
      • 故障排查
      • 日志与诊断
      • 联系我们
      • 最佳实践

        • 用 LixelStudio 网格为 3DGS 重打光
      • API 参考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日志

        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • X-Brain 系列

      • 产品概述
      • 快速开始
      • 核心概念
      • 集成指南
      • API 参考
      • 数据类型
      • ROS2 桥接
      • 示例程序
      • 部署与网络
      • 排障与 FAQ
      • 版本与发布
    • Web

      • 介绍
      • 渲染性能优化指南
      • 显卡配置
      • 常见开发问题
      • API参考

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • 更新日志

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0

多个大型 3DGS 模型融合工作流

概述

在大范围场景的三维重建中,常需要将多个大型 3DGS 模型合并为一个完整场景。XGRIDS 提供两条技术路径:一是在数据重建前进行融合规范采集,获得高精度、无缝对齐的成果;二是在 LCC Model Editor 中对已重建的成品模型进行导入、对齐并合并导出。本文分别说明两种方案的适用场景、操作流程与技术限制,供根据实际需求选择。

方案选择建议

使用需求推荐方案
需要高精度、无缝对齐的融合场景,用于交付或量测方案 A:数据重建前按融合规范采集
已具备多个重建完成的 3DGS 成品,需拼接并合并为单一文件方案 B:Model Editor 导入与合并导出
仅需将多个场景同时浏览展示,对接缝精度要求不高方案 B
精度要求较高,但原始采集数据已不可用或无法重新采集方案 B(需接受接缝处的对齐误差)

两种方案的本质区别在于:方案 A 在重建中完成算法配准,融合精度高;方案 B 在重建完成后进行手动对齐与合并,操作快捷但精度依赖人工。

方案 A:数据重建前按融合规范采集

推荐用于高精度场景。在重建阶段之前,通过地图融合或空地融合将多组采集数据输入软件,再统一重建为单一 3DGS 模型。

操作流程

1. 数据条件确认

  • 相邻两组数据的采集路径需存在重叠区,重叠路径长度不少于 15 米,建议保持在 15~30 米。
  • 重叠区应选择在特征丰富的区域,避免空旷地带、长走廊、光滑隧道等退化场景,否则可能导致融合失败。
  • 采用 RTK 方式时,需确保各工程的 RTK 数据均有效且处于同一坐标系。
  • 采用控制点方式时,相邻地图的重叠区至少需设置一个同名控制点,且参与融合的各工程中控制点名称不得重复。

2. 选择融合模式

  • 地图融合:将多组点云或工程合并为一张地图,适用于通用场景。
  • 空地融合:将无人机空中数据与地面手持数据一体化重建,要求空中数据覆盖手持扫描区域,均匀布置起降点并拍摄起降,注意降点轨迹高于航线。
  • 大地图融合:适用于大范围分段采集后的合并。

3. 软件操作

  • LCC Studio 版本:进入「马上生成」,选择地图融合或空地融合,地面数据支持最多 10 组数据(总计 200 min)。
  • LCC Studio Linux v1.6.0 及以上版本:在 WebUI「创建任务」中选择地图融合或空地融合,地面数据支持最多 20 组数据(总计 500 min)。
  • 空地融合的地面数据要求同上。空中数据所选文件夹需包含航线与起降拍摄在内的全部无人机照片,LCC Studio 版本总计限 10000 张以内,Linux 版本总计限 15000 张以内。
  • 按需设置重建参数,如最大高斯点数、重建效率等。

4. 统一重建

融合校验通过后,作为一个整体工程进行重建,重建成功即可输出单一 3DGS 模型。

操作示例

LCC Studio 地图融合

以下示例的数据场景带 RTK 采集,坐标系设置为 WGS84。
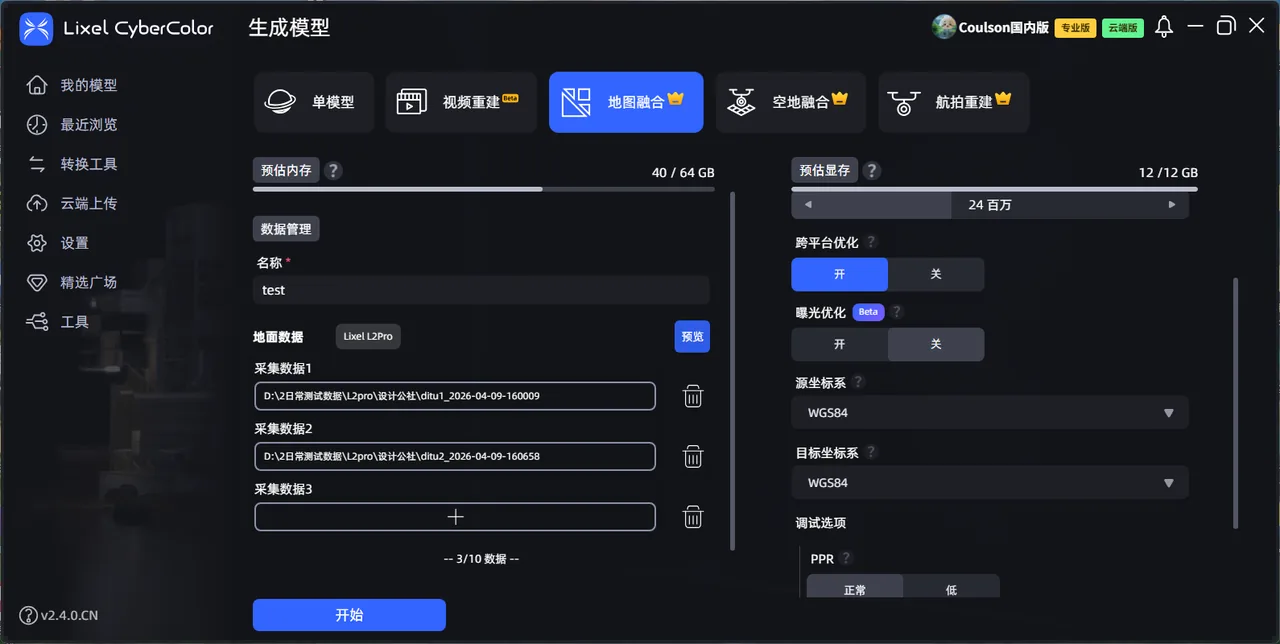
LCC Studio 地图融合操作

LCC Studio 地图融合操作

LCC Studio 空地融合

以下示例的数据场景为灵视 P1 采集 2 组数据、4 个起降点与起降拍摄照片,空中数据均带 RTK,坐标系为 WGS84。
LCC Studio 空地融合操作

LCC Studio 空地融合操作

LCC Studio Linux 版本 WebUI

操作方式与 LCC Studio 版本类似,以下为英文界面演示,界面语言可自行切换。
Linux 版本 WebUI 创建融合任务

Linux 版本 WebUI 创建融合任务

技术限制

  • 该方案要求具备原始采集数据,不适用于仅有成品模型的情况。
  • 数据不符合融合规范(重叠不足、退化场景、起降点或轨迹不合规、RTK 无效、控制点重名等)将导致融合失败或点云无法叠加。
  • LCC Studio 与 Linux 版本均有地面 SLAM 数据合计总时长、无人机照片总张数的限制,超出极可能导致融合失败。
  • 仅支持相同型号设备采集的数据,灵光 L 系列不同线束和测距的雷达不支持互相融合。
  • 大数据量重建耗时较长,对计算机内存、显卡性能与显存、磁盘空间要求较高,需使用高配置计算机或 Linux 服务器。

方案 B:Model Editor 导入与合并导出

将两个 3DGS 成品模型导入 LCC Model Editor,通过手动对齐后合并导出为单一文件。

操作流程

1. 进入 Model Editor

在 LCC Scene Editor 中点击「模型编辑」进入,或独立启动 LCC Model Editor。

2. 导入模型

  • 依次通过「文件 → 导入」加入模型 A 与模型 B。
  • 支持导入格式:LCC、LCC2、PLY、SOG、SPZ。其中 LCC 会自动升级为 LCC2,PLY 在导入时转换为 LCC2。
  • 导入文件名不可重复。

3. 对齐模型

  • 使用左侧工具栏的移动、旋转、缩放工具将模型 B 调整至与模型 A 的拼接位置。
  • 如需精确摆位,可在右侧属性面板输入平移量(X/Y/Z,步进 1)、旋转角度(X/Y/Z,0°~360°)与缩放比例(步进 0.01)。
  • 可使用距离测量与坐标测量工具核对接缝处的对齐情况。

4. 精修(可选)

  • 通过选择器与裁剪工具移除重叠冗余区域。
  • 使用调色功能统一两块模型的色差,支持亮度、对比度、饱和度、高光、阴影、色温、色调、不透明度调整,并支持整体调色与局部调色叠加。

5. 合并导出

  • 通过「文件 → 导出」选择 LCC2(SOG)、LCC2(SPZ) 或 PLY 格式。
  • 导出规则:未选中任何模型时导出全部并合并;多选时合并导出;选中单个时仅导出该模型。
  • 导出结果为单一 3DGS 文件。

以下三项操作用途不同,需注意区分:

  • 导出:将合并后的模型导出为成品文件。
  • 返回 LCC Scene Editor 导出工程:将完整工程打包,供其他用户继续编辑,工程内含多个独立模型。
  • 在 LCC Scene Editor 发布合并后的场景:生成 Web Viewer 在线链接,用于在线分享与查看。

操作示例

以下为两个模型合并时的操作示意,实际操作还需执行裁剪、调色、克隆、缩放等步骤。建议过程中及时保存与导出。
Model Editor 导入、对齐与合并导出

Model Editor 导入、对齐与合并导出

技术限制

  • 模型对齐为手动操作,不包含基于重叠区或控制点的自动配准。对齐效果取决于两个模型是否处于同一坐标系(均带 RTK 或同名控制点时效果更佳),否则接缝处可能出现错位、重影或断层。
  • 该方案不进行几何与密度层面的真正融合,本质为两块高斯点集在同一文件中的叠加,重叠区不会智能取舍,可能出现密度叠加或边界突变。
  • 融合精度不作保证,适用于展示与浏览,不适用于对接缝精度或量测有严格要求的交付场景。原模型的绝对坐标不会保留,合并后的模型均无绝对坐标。
  • 两个大型模型同时载入及合并导出对显存与内存占用较高,当数据量或裁剪内容超出硬件能力时会提示保存,建议使用高配置计算设备。

总结

  • 追求无缝、高精度且可量测的融合成果,应选择方案 A,前提是具备符合规范的原始采集数据。
  • 追求快速拼接、直接基于成品输出单一文件,可选择方案 B,并需接受手动对齐带来的接缝误差。
  • 若原始数据已不可用但仍要求较高精度,建议优先设法恢复原始数据以采用方案 A;如确无法实现,则采用方案 B 并知悉其精度限制。

附:方案对比速查

对比维度方案 A(重建前融合)方案 B(Model Editor 拼接)
输入数据原始采集数据(多组)已重建的 3DGS 成品
对齐方式算法配准(重叠区 / RTK / 控制点)手动对齐(工具栏与属性面板)
接缝精度高,可量测依赖手动对齐与坐标一致性,易出现错位
融合性质真正融合,统一重建为一个模型点集叠加,合并至同一文件
输出成果单一 3DGS 模型单一 3DGS 文件(LCC2 / SOG / SPZ / PLY)
主要限制需原始数据、须符合规范、单次重建数据量有上限、同型号设备、耗时耗内存、占空间无自动配准、精度不保证、重叠区不智能取舍、硬件占用高
适用场景交付、量测、正式成果展示、浏览、快速输出单一文件