
空地融合操作方法
概要
本文匯總 XGRIDS LCC Studio 中「空地融合(Aerial-Ground Map Fusion)」的拍攝方法與數據構建流程。
空地融合將地面移動掃描儀獲取的地面數據,與大疆(DJI)無人機等設備拍攝的航空影像數據相結合,構建整合地面與空域的 LCC 模型(3DGS)。適用於大型場地、樓群、景區等複雜地形的完整建模。
通過無人機對難以從地面獲取的建築物屋頂、整個場地、構築物上部等區域進行補充採集,可構建出從地面到空中、幾乎無死角的 3DGS 模型。
適用設備
推薦 XGRIDS 設備
支持 L、K、P 系列地面 SLAM 掃描儀,推薦 L2 Pro、PortalCam。設備與 RTK 的組合說明如下:
| 地面數據 | 無人機數據 | 推薦度 | 說明 |
|---|---|---|---|
| L 系列 + RTK | 無人機 RTK | ★★★★★ | 精度最高,推薦 |
| P 系列 + 空地融合控制點 | 無人機 RTK | ★★★★ | 推薦 |
| P 系列 + 空地融合控制點 | 無人機無 RTK | ★★★ | 推薦,可使用消費級無人機 |
| L 系列 + RTK | 無人機無 RTK | 不推薦,可能重建失敗或分層 |
注:
- 開啟 RTK 採集時需接收良好 GNSS。
- 支持情況可能隨 LCC Studio、Lixel Go、LCC Scan App 及各設備固件變更。
- 地面與無人機均需啟用 RTK 採集時,必須使用同一坐標系(WGS84 或 CGCS2000)。
- P 系列需要打空地融合連接點,否則可能導致重建失敗或融合效果差。
推薦無人機型號
航空拍攝建議選用適配攝影測量場景的機型,例如大疆(DJI)出品的高像素 Enterprise 系列產品,尤其推薦支持通過 TimeSync 等方案實現高精度拍攝位置記錄的機型。
| 推薦 | 一般 | 不推薦 |
|---|---|---|
| DJI P1(Zenmuse P1) | DJI M4E / M3E / P4R | M4T / M3T / FC3582 / M30 / M30T 等低分辨率機型、非攝影測量機型 |
地面數據採集
地面數據使用 XGRIDS 地面移動掃描儀採集,按正常室外採集流程執行。
基本要求
- 使用 XGRIDS 設備按常規方式掃描,重點覆蓋建築底部、地面紋理、入口等區域。
- 支持多段地面採集數據拼接,採集要求與地圖融合一致。
- 確保掃描路徑經過各無人機起降點(下圖黃色圈),為後續空地銜接留出重疊區域。
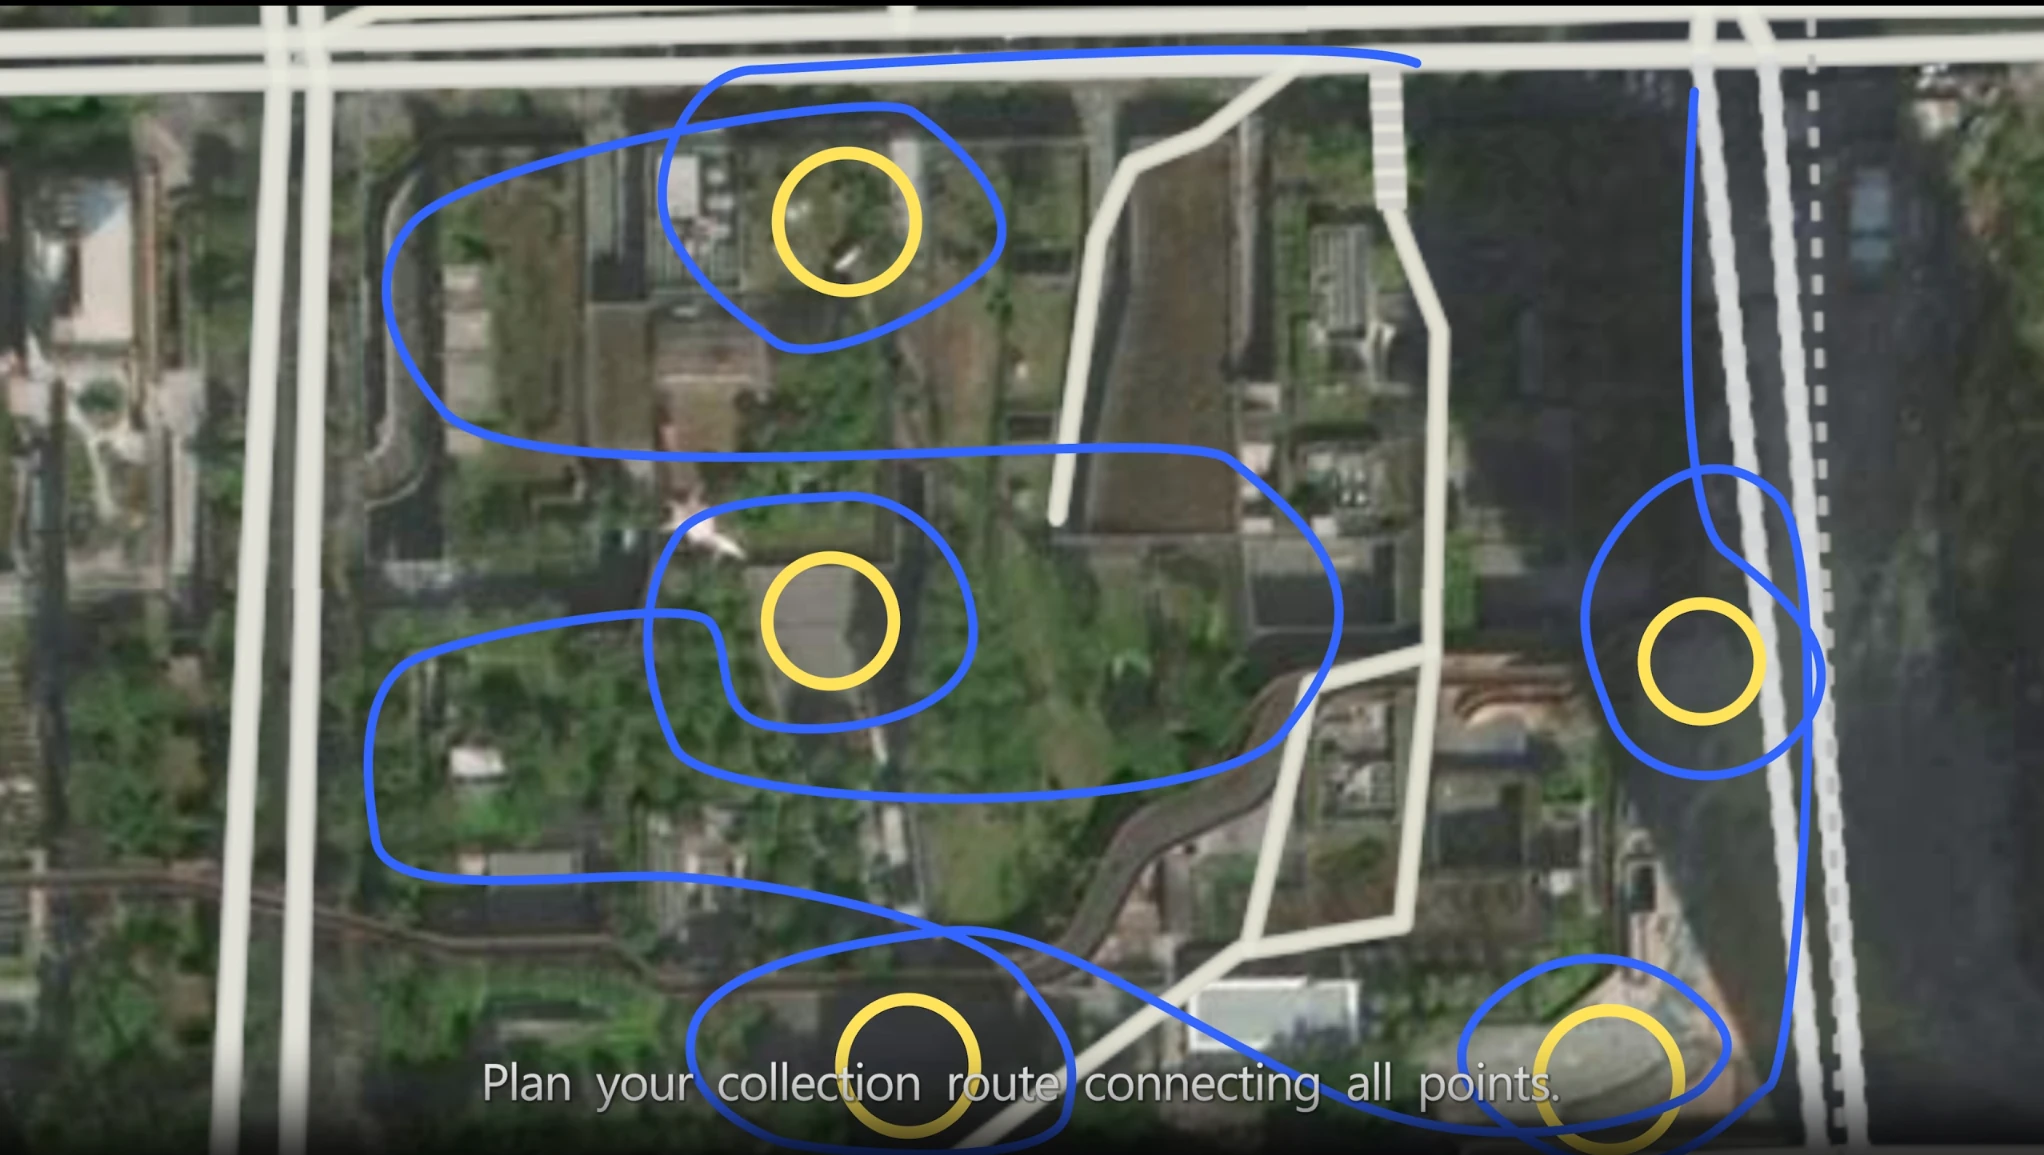
掃描路徑經過各無人機起降點,留出重疊區域
P 系列要求在 LCC Scan 中打空地融合連接點,L 系列不需要打點。具體操作:
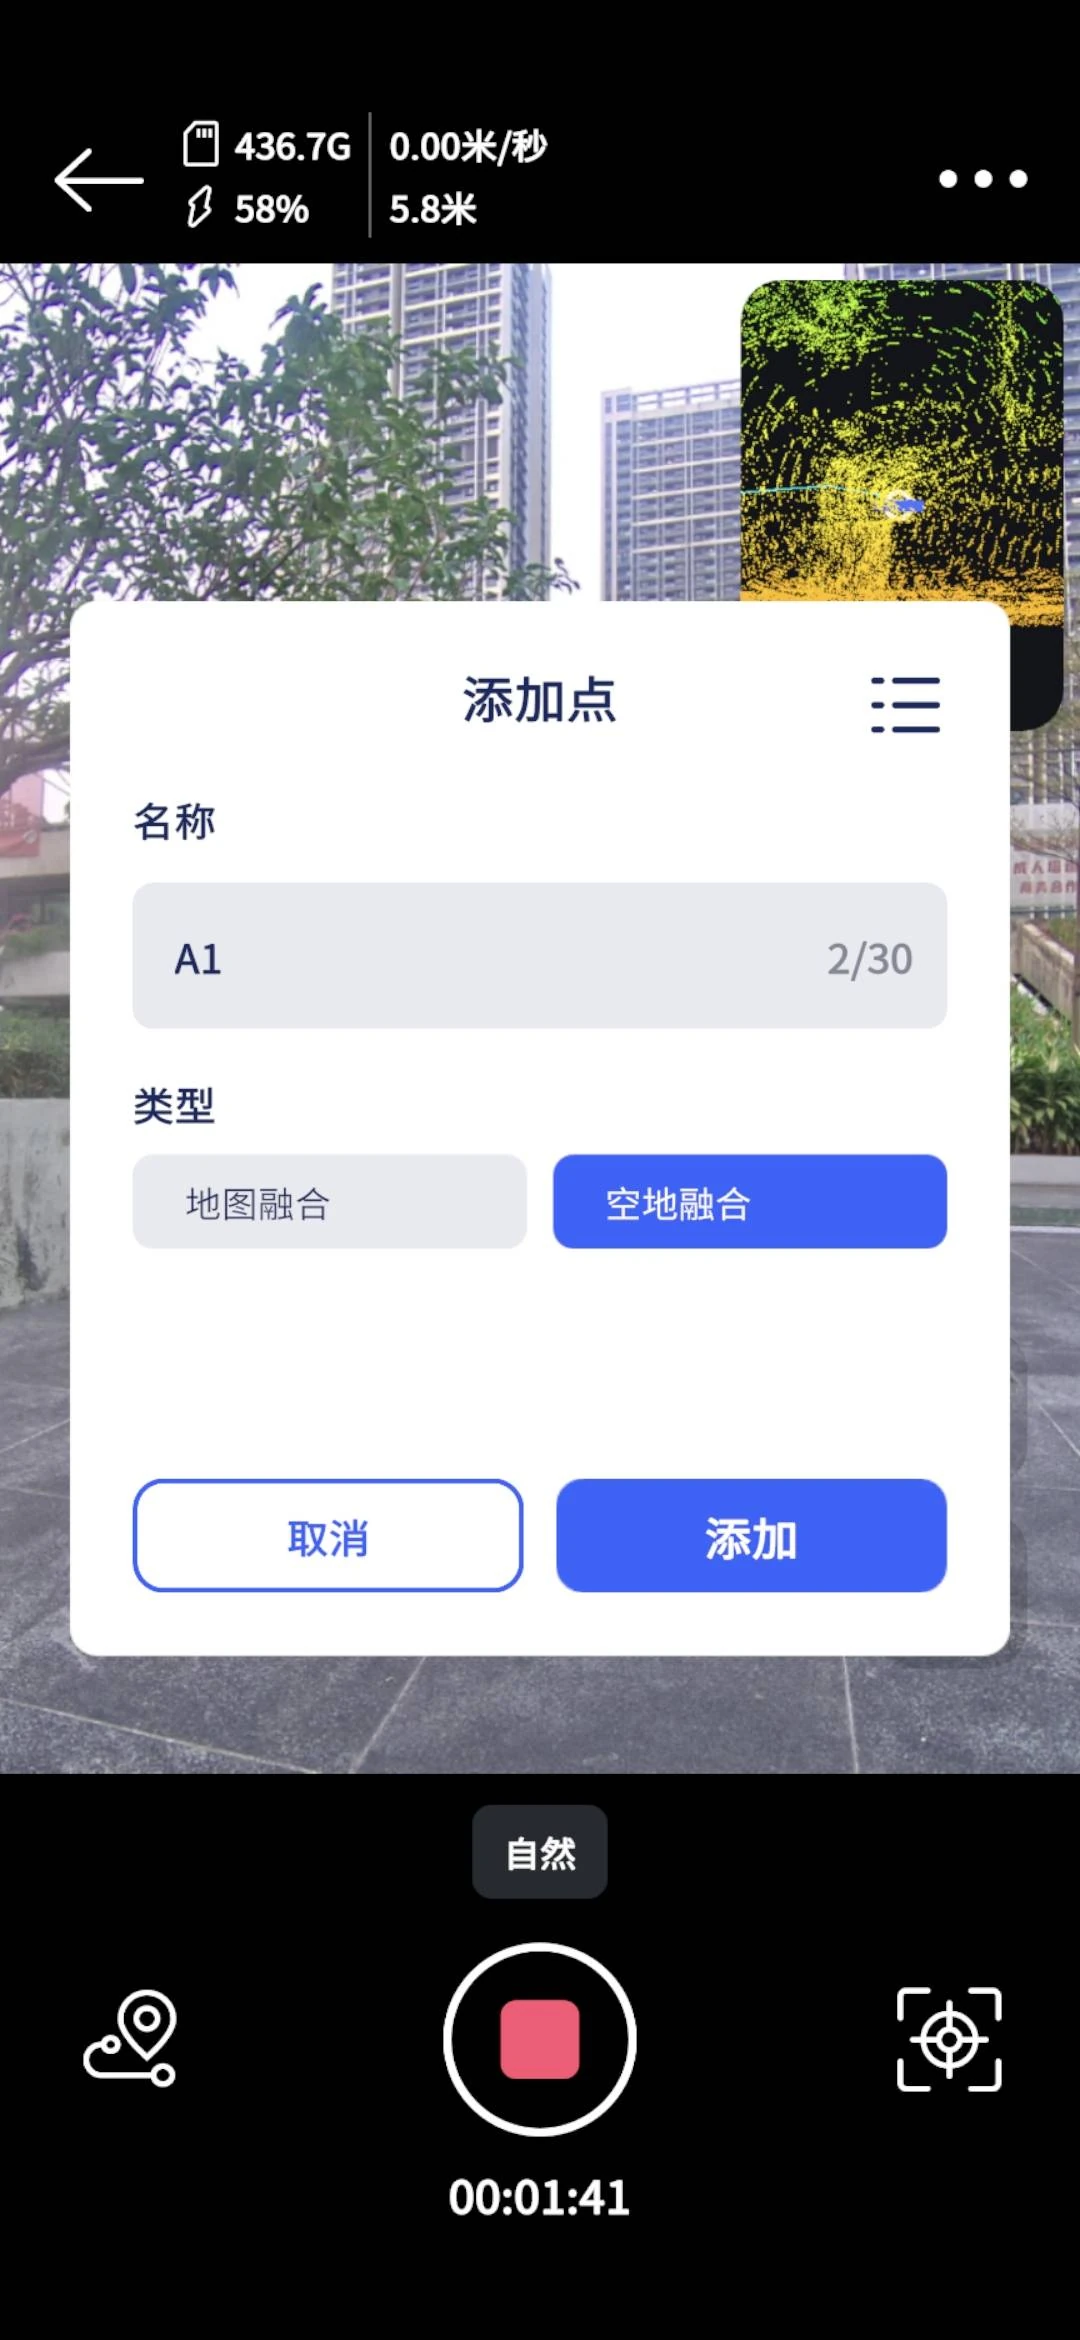
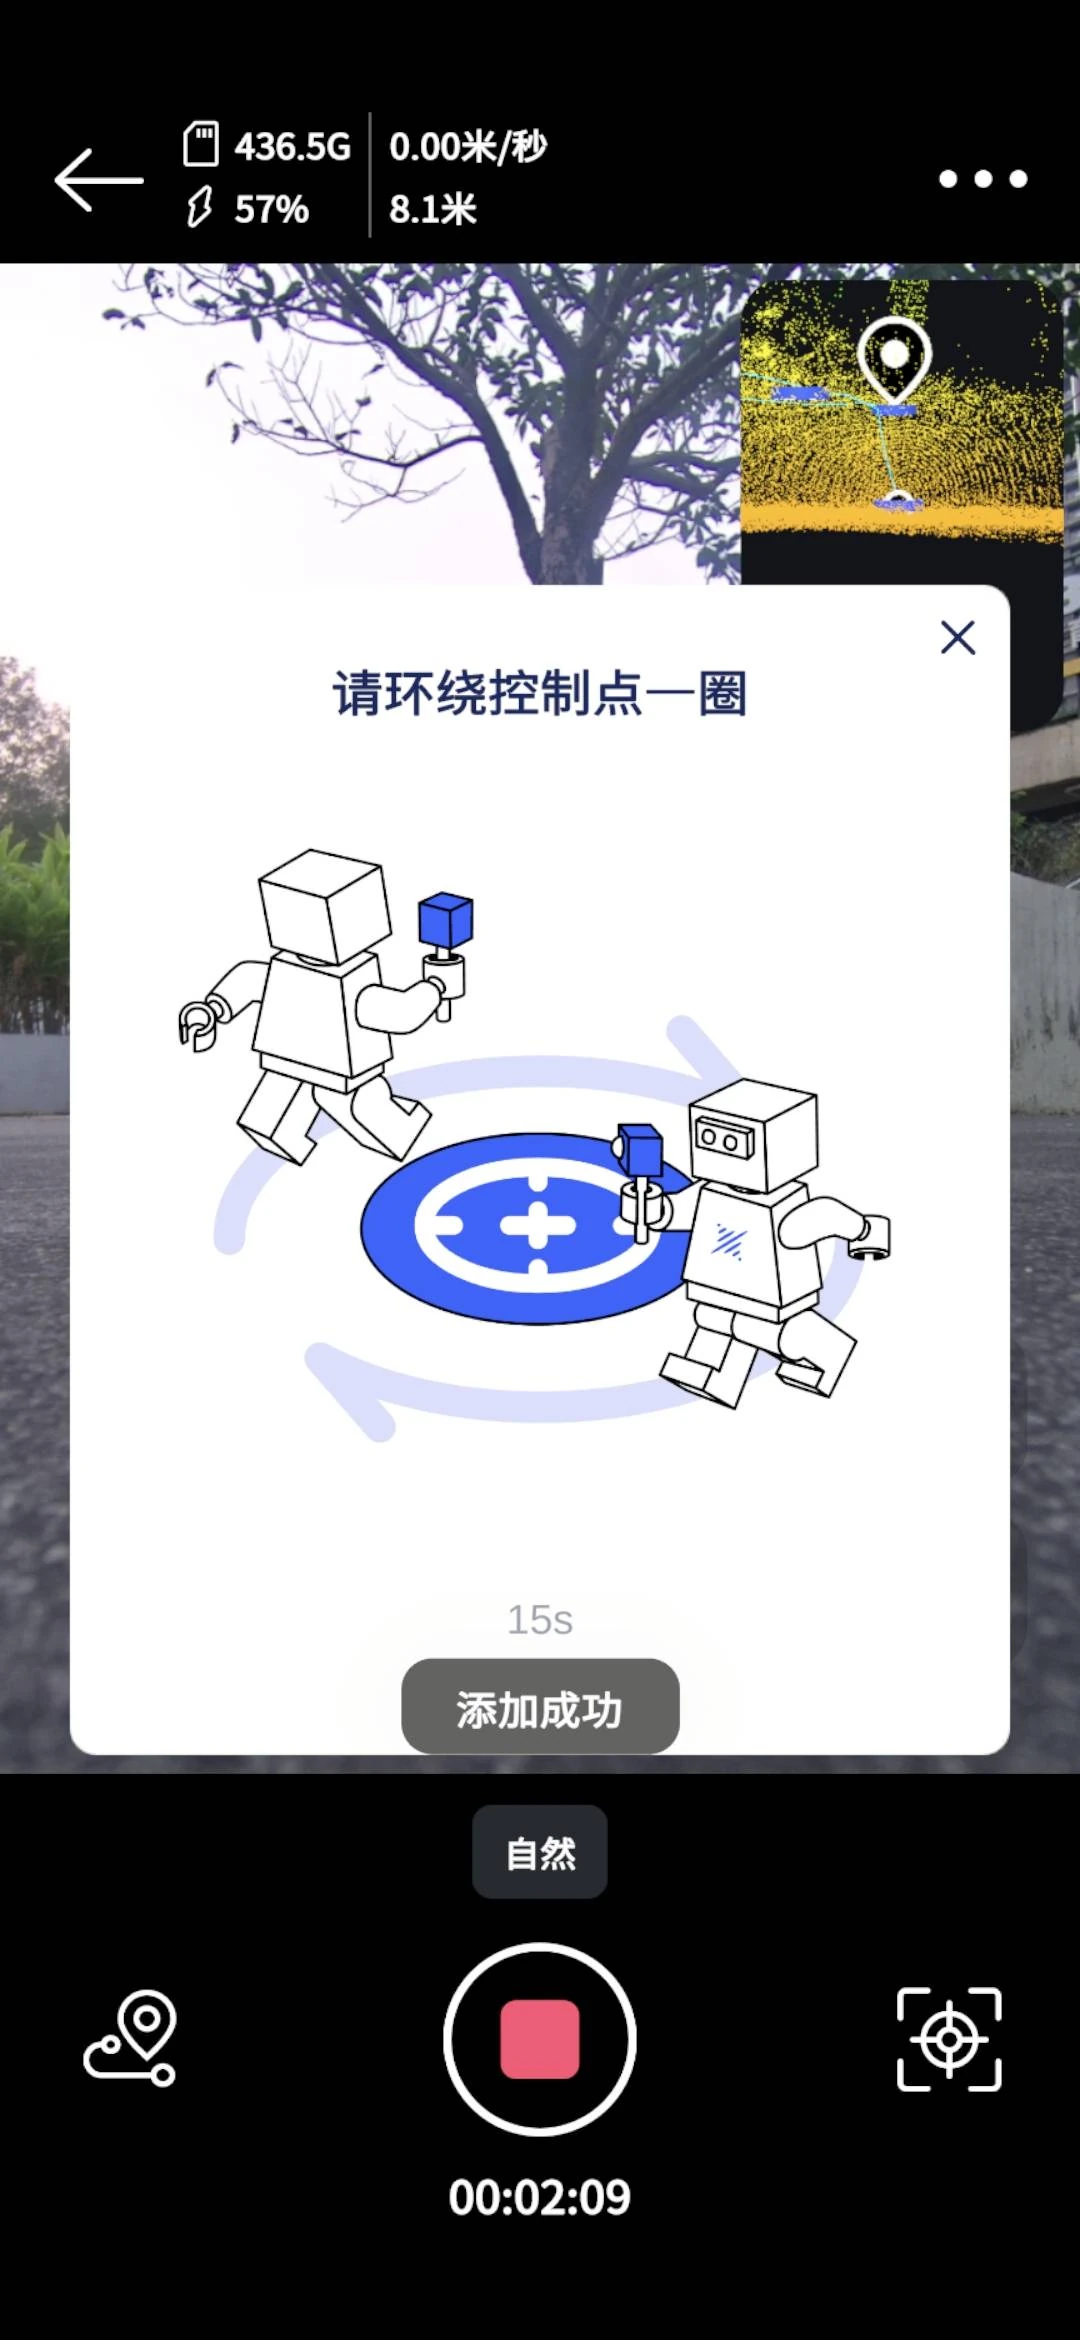
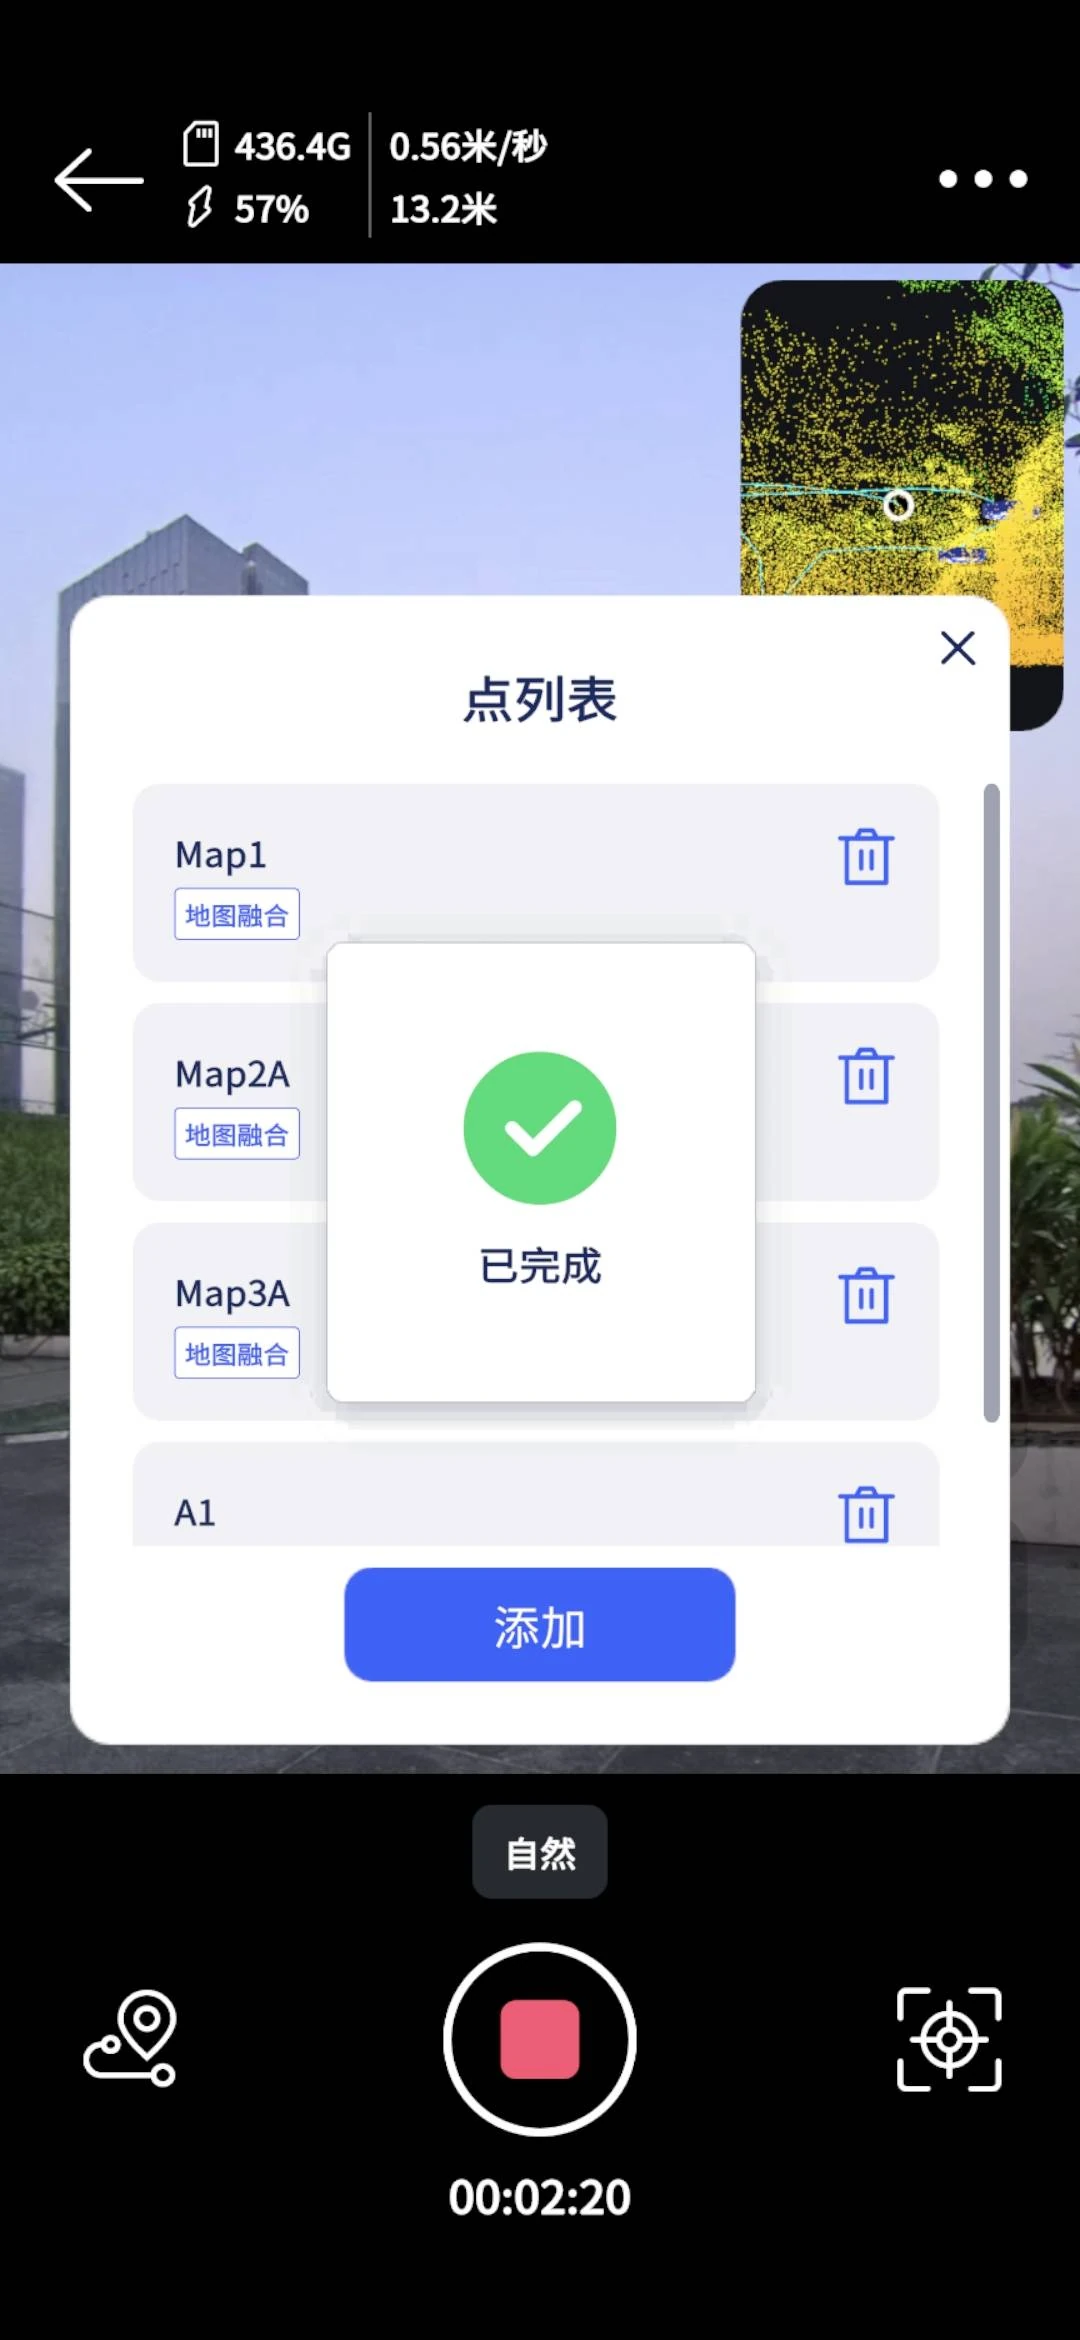
多高度覆蓋
參考室內「三拍法」思路,地面掃描的設備雷達視野應覆蓋三種角度,特別是建築外立面:
- 低位:地面細節
- 平視:主體立面
- 仰視:高處結構
RTK 相關
- 設備開機前確保安裝穩固、RTK 無搖晃,螺絲無鬆動。
- 設備開機後連接 Lixel Go 登錄 Cors 服務,等待 RTK 信號進入固定解(Fix)狀態,並盡可能全程保持 Fix。
- Lixel Go 坐標系目前僅支持採用 WGS84 / CGCS2000 橢球。
空中數據採集
空中數據由無人機航拍獲取,基本按正常傾斜攝影要求採集。空中數據分為有 RTK 與無 RTK 兩種做法,請根據設備組合選擇。
有 RTK 的做法(推薦)
原則上推薦使用實時動態差分定位(RTK)方案。確保地面掃描與無人機均搭載準確的位置信息,再利用該位置信息在 LCC Studio 中完成位置校準。
- 無人機(含起降)與地面 SLAM 需啟用 RTK,坐標系完全一致(WGS84 或 CGCS2000)。
- 無人機(含起降)與地面 SLAM 全程盡可能都保持 Fix 信號狀態,便於提升融合精度與效果。
- 重建模型結果將包含絕對坐標信息,可導出到 GIS 平台使用。
- P 系列沒有 RTK 模塊,地面採集無需開啟該功能,後處理自動適應。
以 M4E 為例,在測區開闊無高樓遮擋位置,遙控器開機,下拉屏幕點擊 WiFi 連接熱點網絡。進入 DJI Pilot 2 軟件的飛行界面(先關掉飛行前檢查),點擊右上角三點符號,再點右下角「精確定位設置」:設置坐標系,確保 RTK 狀態已連接,定位 Fix。
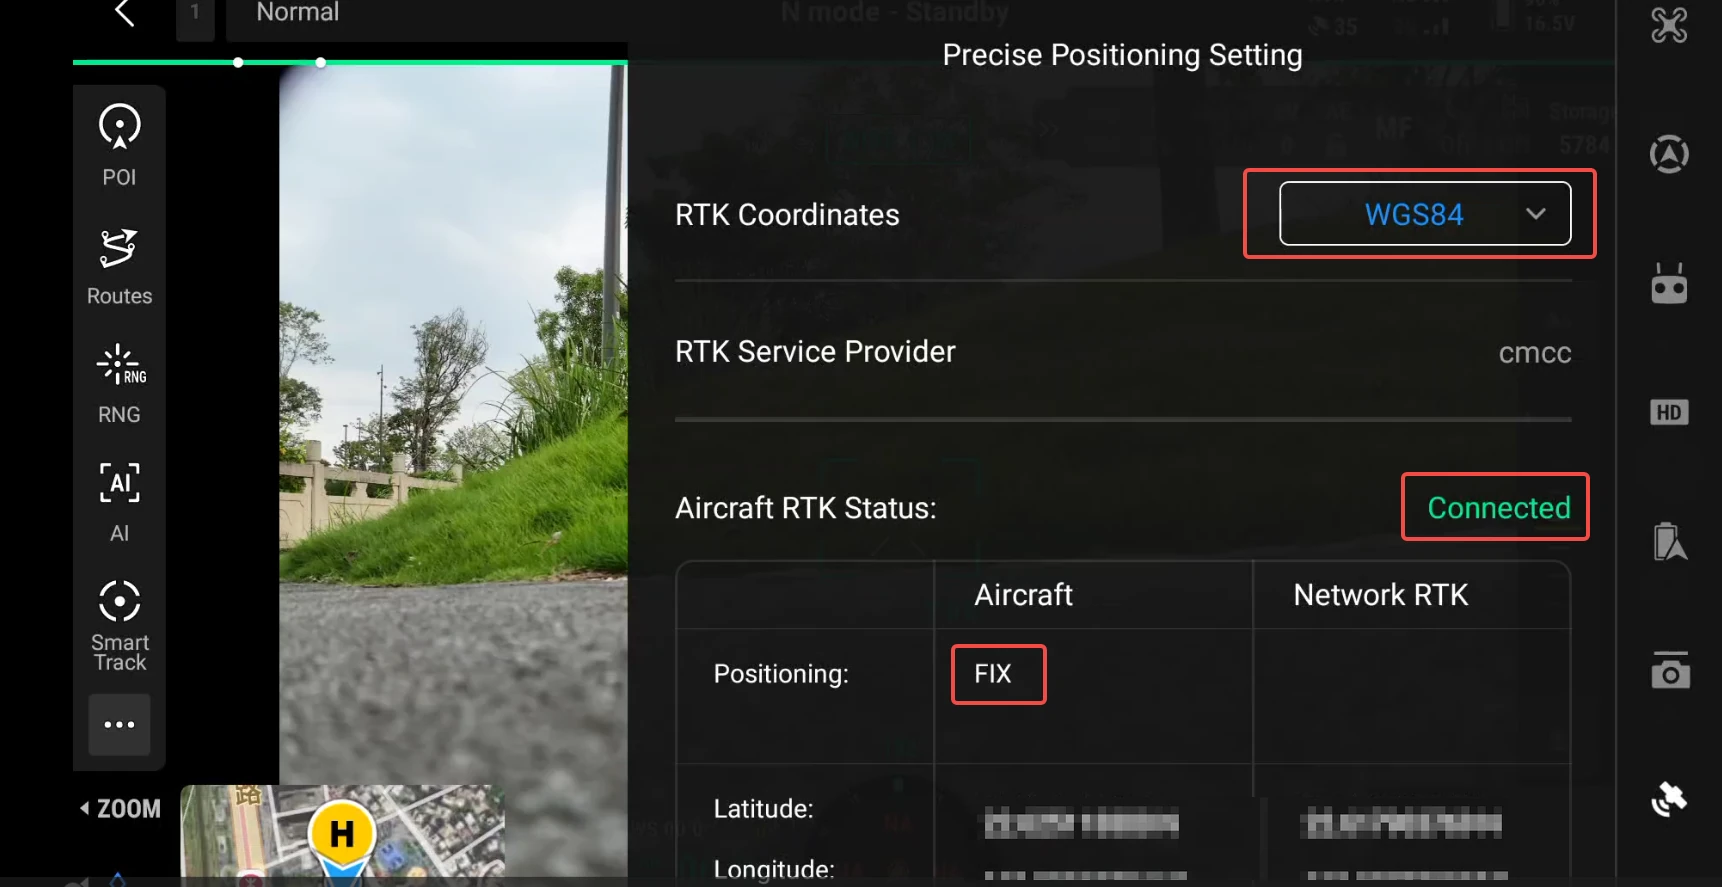
精確定位設置:確認坐標系與 RTK Fix 狀態
航線採集通用要求
建築頂部上空航線拍攝
| 項目 | 建議 |
|---|---|
| 飛行模式 | 推薦智能擺拍,確保全覆蓋 |
| 重疊率 | ≥ 85% |
| 飛行高度 | 在允許的最低安全高度飛行效果最佳;除特殊限制外,不建議高於 50 m |
| 單層 / 多層 | 簡單中小場景:僅飛一層最低安全高度;複雜大場景:最低層上方額外飛 1–2 層 |
| 多層高度差 | 相鄰兩層高度差不超過 2 倍 |
| 飛行速度 | ≤ 5 m/s,勻速平穩 |
| GSD | 1 cm 以下 |
| 雲台角度 | 約 45°(傾斜攝影);智能斜切開啟 |
| 焦距 | 全程使用單一焦距拍攝 |
繼續以 M4E 為例,點擊進入航線庫,右上角「+」創建新航線:
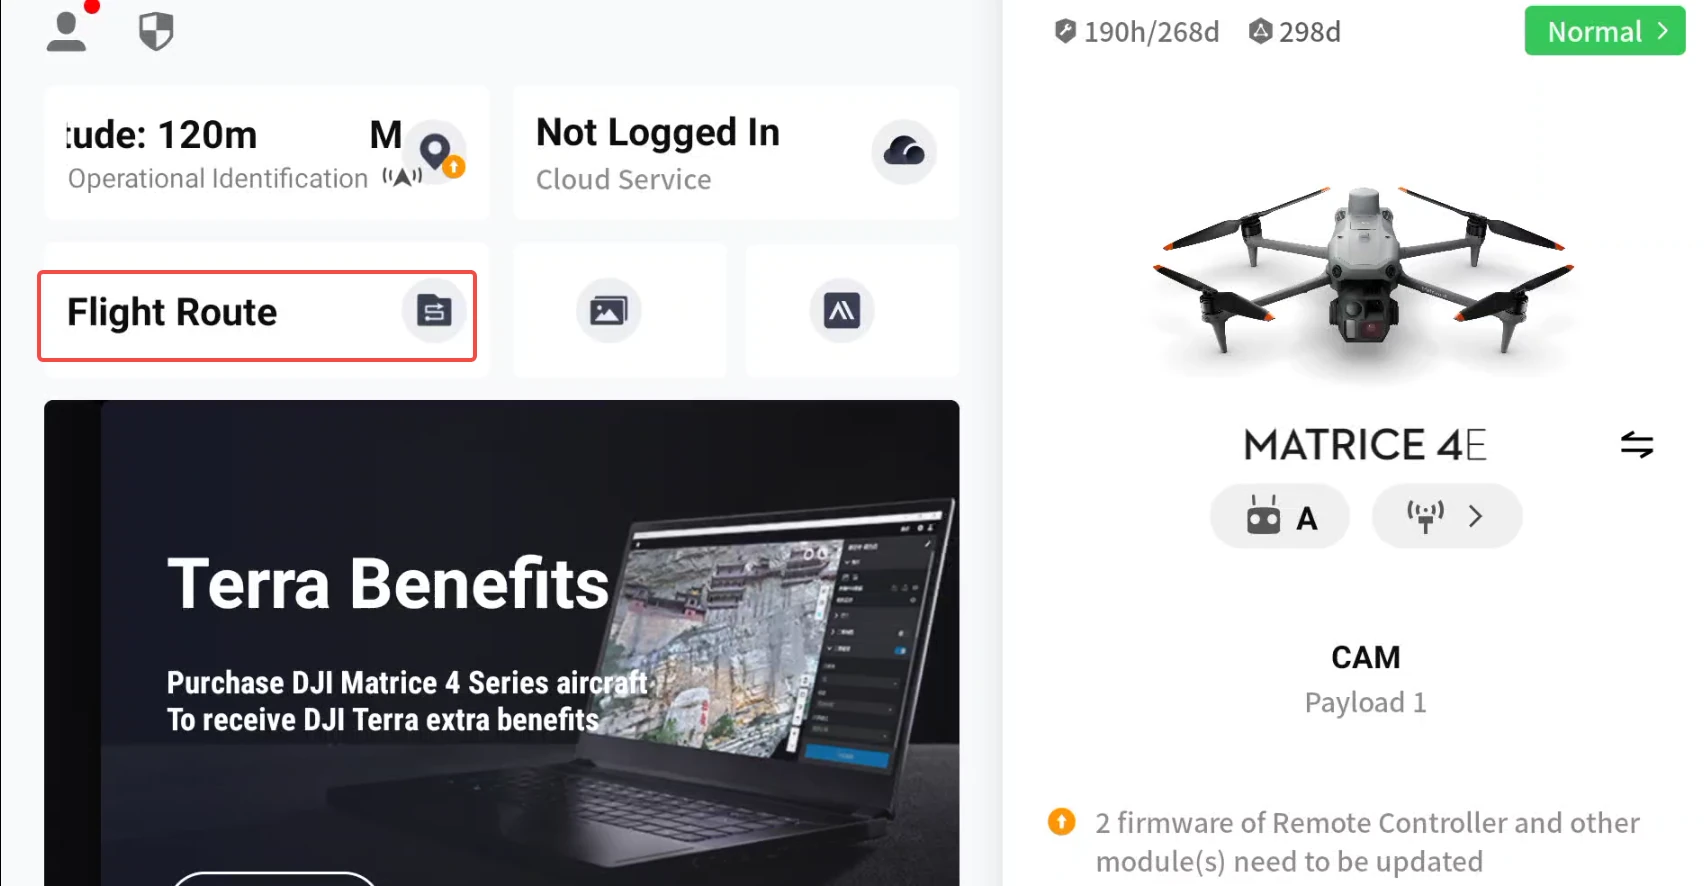
進入航線庫
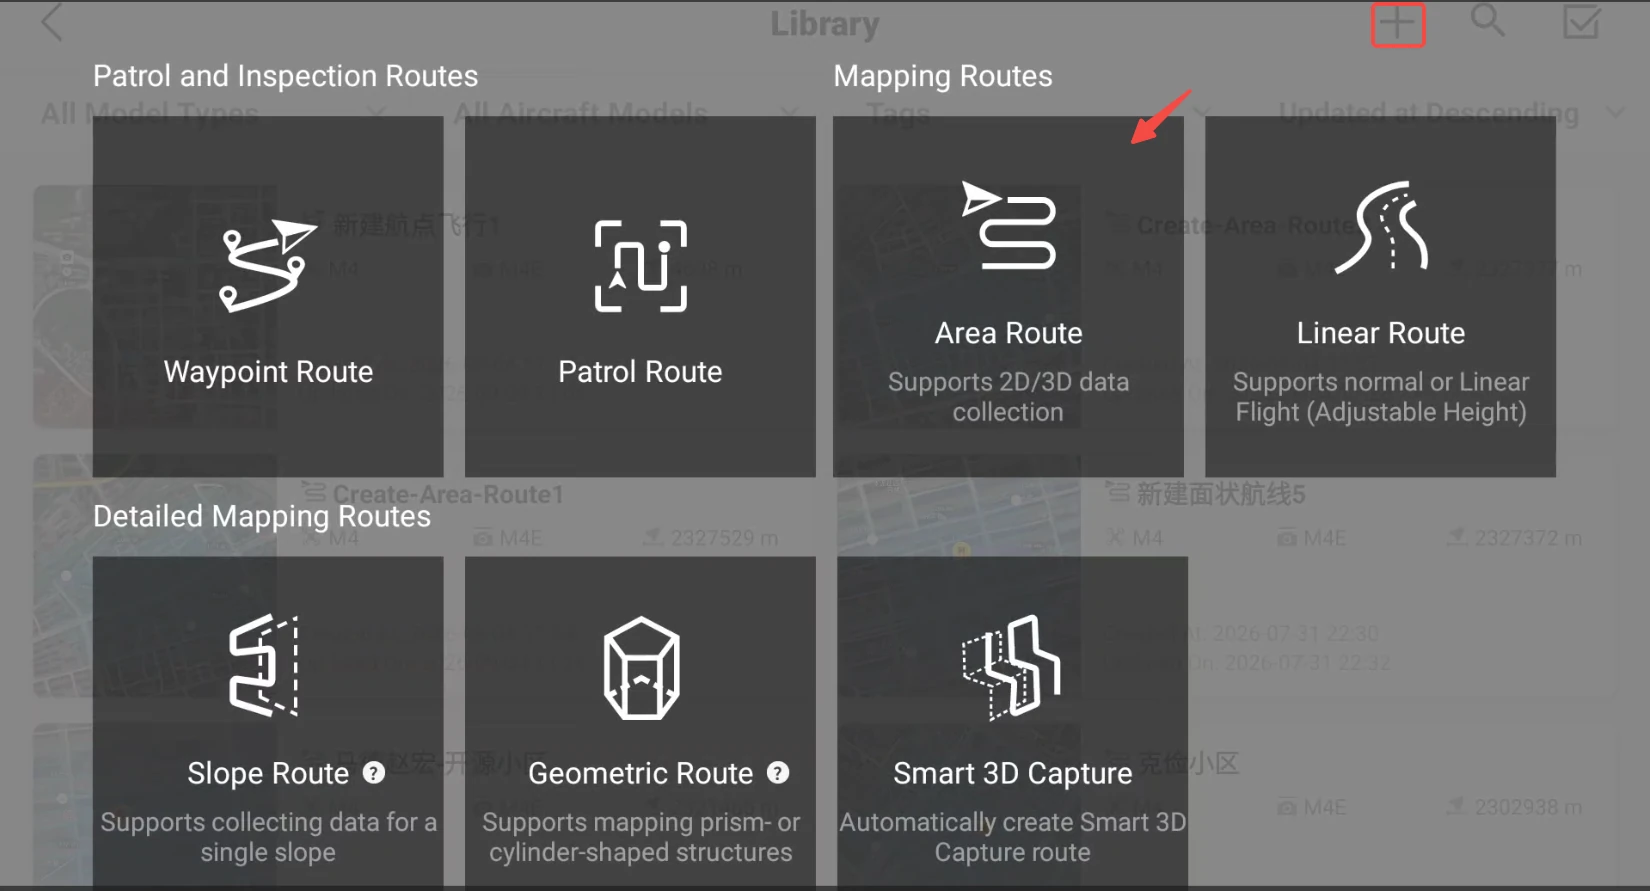
創建新航線
在地圖上點擊規劃測區邊界:
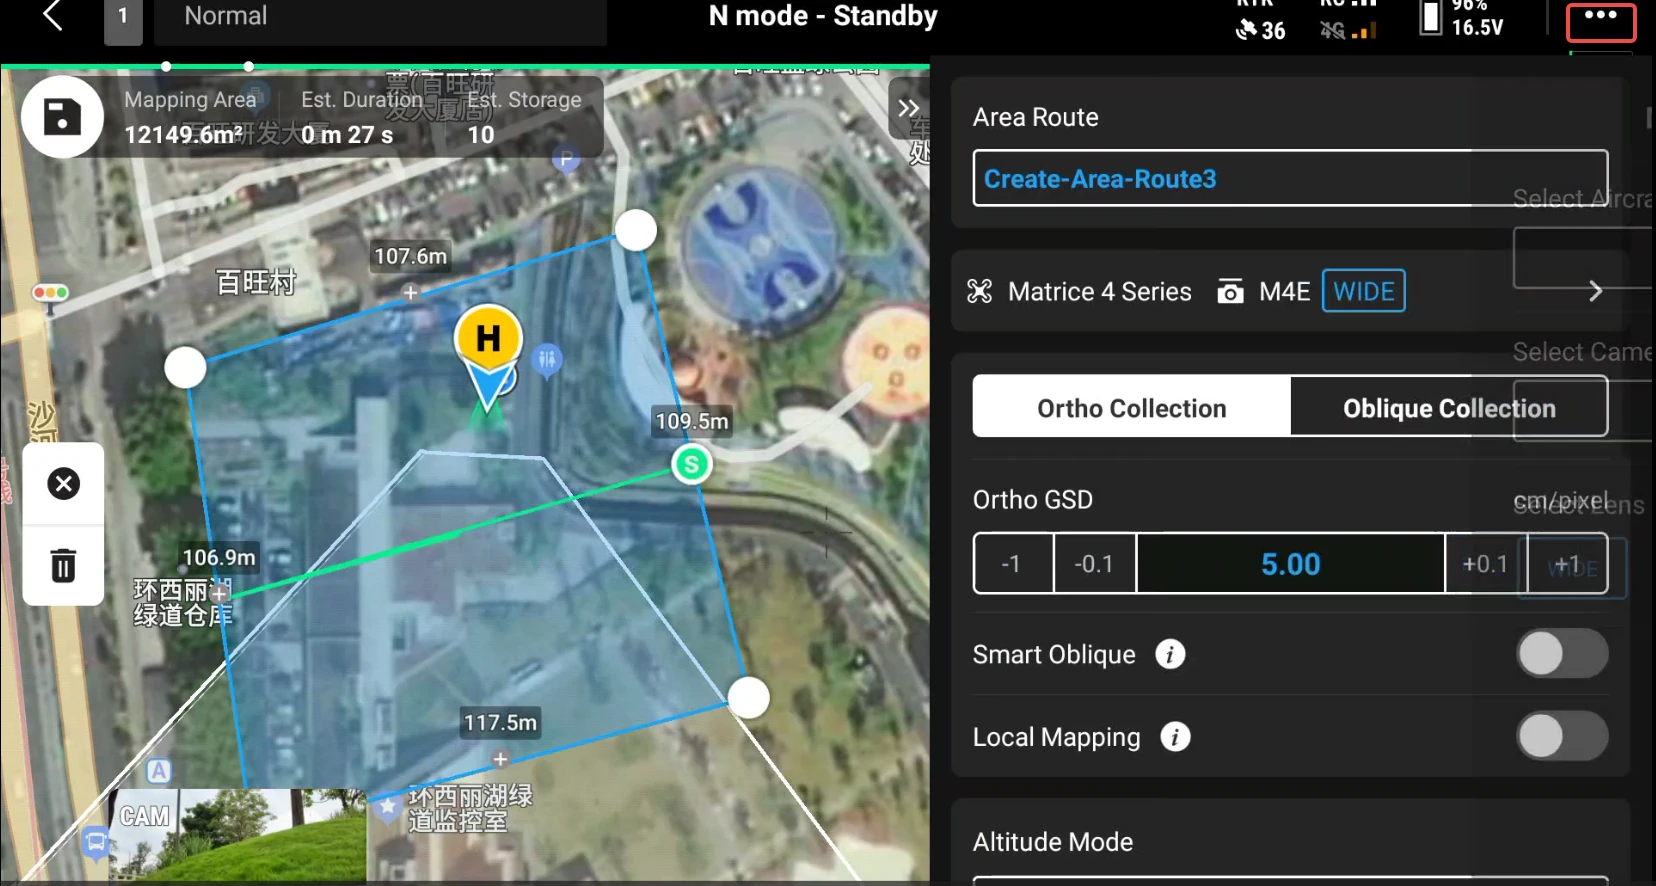
規劃測區邊界
按規範設置傾斜航線採集 GSD,打開智能擺拍,相機拍攝傾角 45°,設置飛行高度:
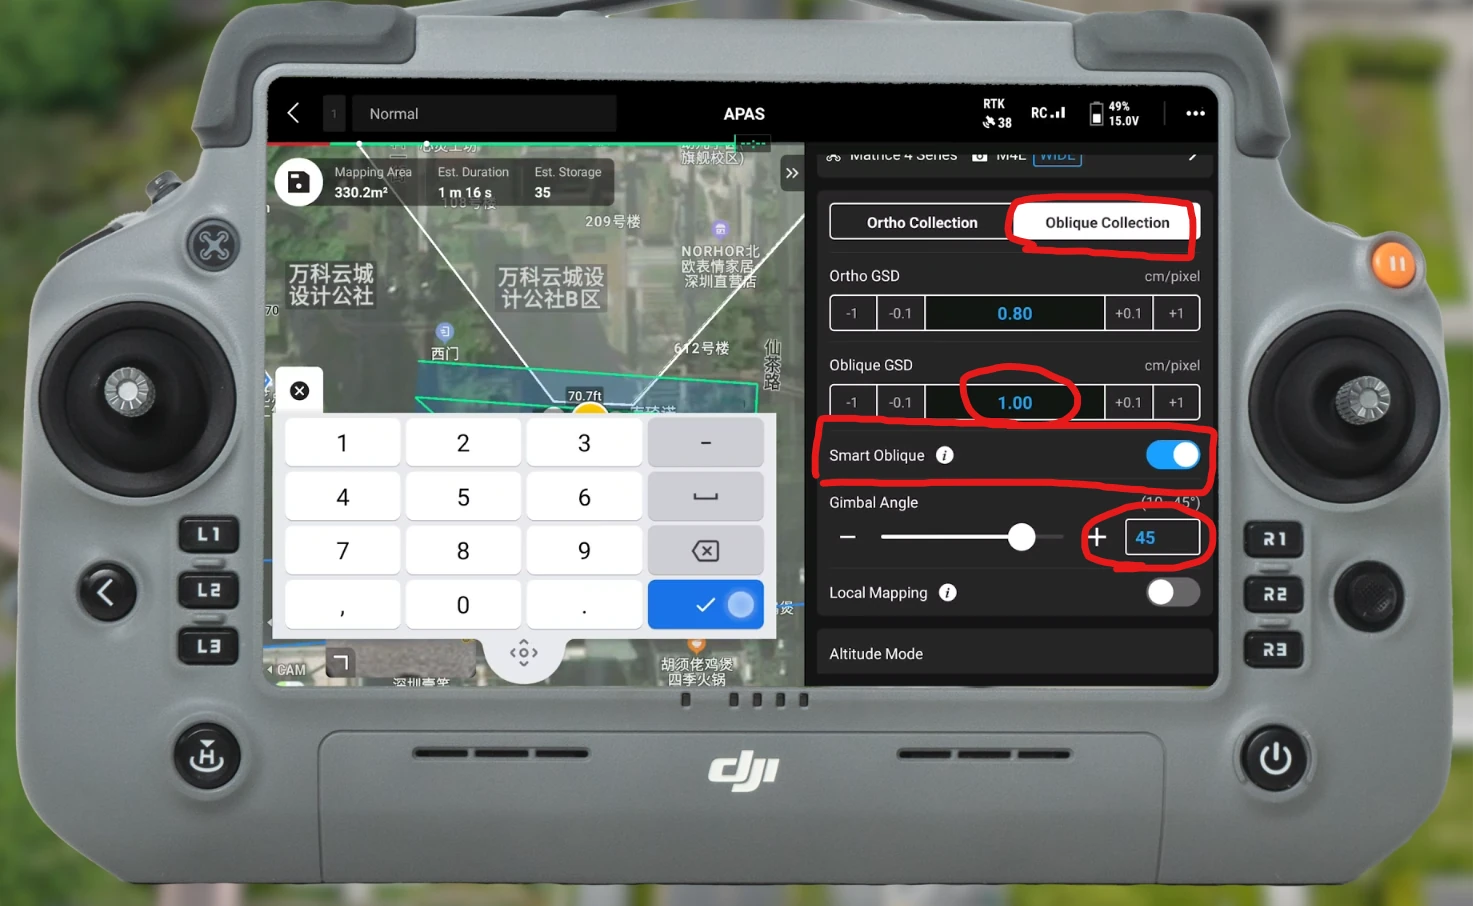
設置傾斜航線:GSD、智能擺拍、傾角 45°、飛行高度
在高級設置裏填寫兩個方向的拍攝重疊度。
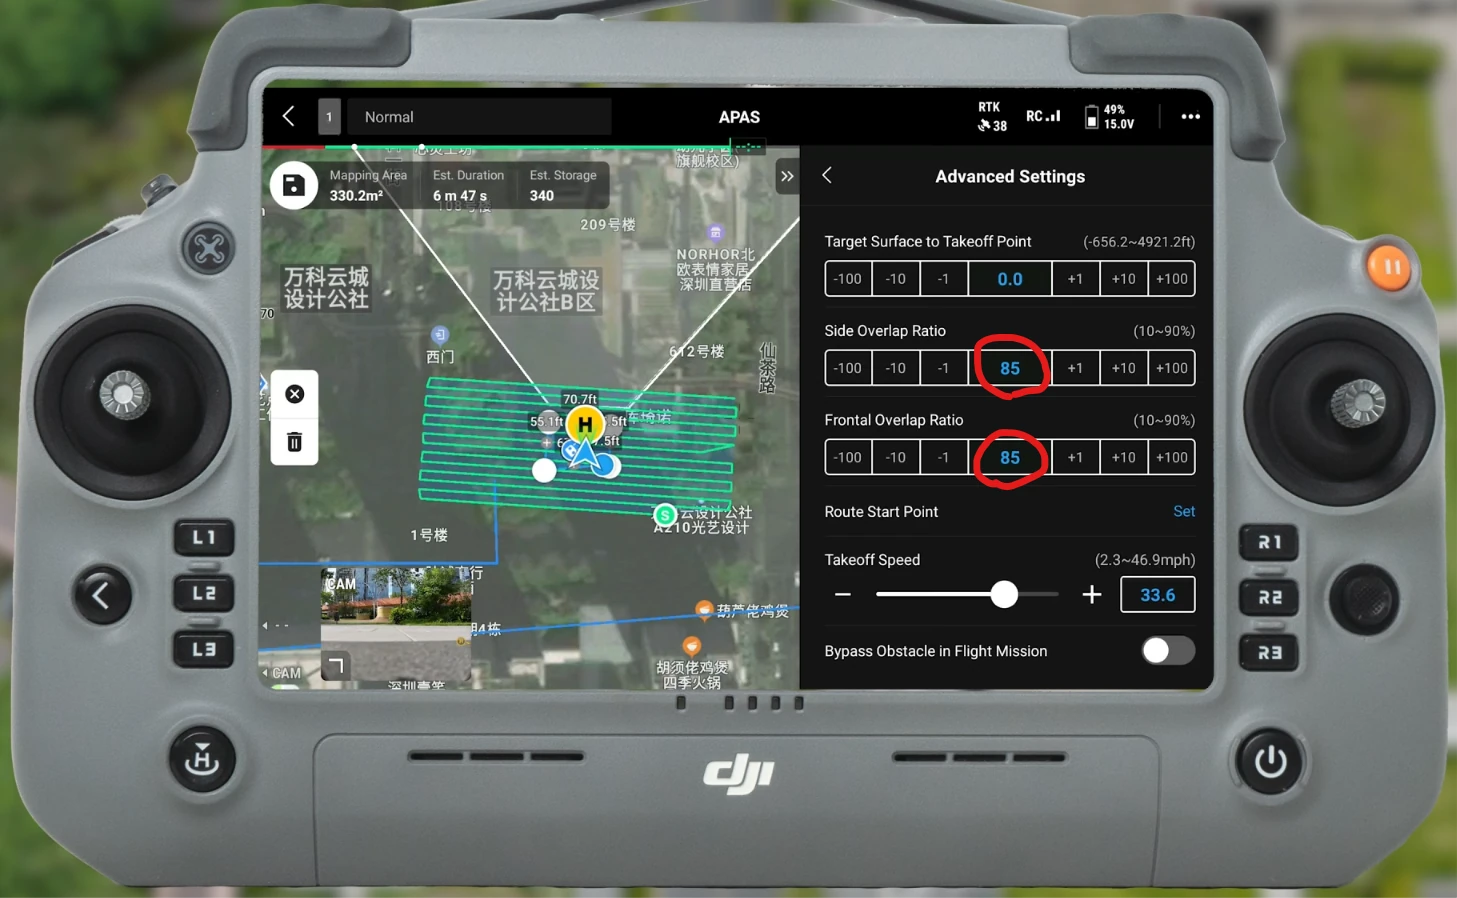
高級設置中填寫拍攝重疊度
左上角點擊保存航線,再次點擊即上傳航線並執行飛行任務,直至無人機返回地面。
建築側面環繞拍攝(如需)
高層建築側面(外立面)如需專項覆蓋,由無人機沿建築外圍環繞飛行補充:
| 項目 | 建議 |
|---|---|
| 飛行距離 | 距建築立面 3–5 m |
| 飛行高度 | 建築高度的 1/2 ~ 2/3 處(確保鏡頭覆蓋上下) |
| 鏡頭朝向 | 始終朝向建築外牆面 |
| 飛行速度 | ≤ 5 m/s,勻速平穩 |
| 覆蓋要求 | 建築四面均需環繞,拐角處放慢速度多角度覆蓋 |
| 多層環繞 | 高層建築可分 2–3 層高度各環繞一圈 |
注:面狀航線智能擺拍只能覆蓋屋頂和地面俯視視角,建築立面(窗戶、牆面細節、入口)需通過環繞補充。
起降銜接通用要求
空中數據與地面數據能否成功融合,關鍵在於兩套數據存在重疊銜接區域。起降部分正是這一銜接數據,是影響融合質量的關鍵。
起降點位置選擇
| ✅ 正確 | ❌ 錯誤 |
|---|---|
| 勘查規劃時選在無人機無障礙起飛位置,測區內均勻分佈,50 m 一個最佳,包圍地面 SLAM 測區四周 | 佈置在同一側 |
| 前方相對空曠,10 m 內無視線遮擋 | 貼近純色牆面、反光表面 |
| 朝向有區分性的建築、立面 | 貼近樹木、重複結構 |
| 多次起降朝向場景內相同主體 | 朝向無區分性的背景 |
起降點數量與分佈
- 每個場景建議按照「四角 + 中心」的分佈適當增設,宜多忌少。
- 邊長超 100 m 的較大場景:保證每 50–100 m 距離內至少有 1 次起降拍攝。
起降拍攝要求
每次起降需提供從地面約 1.5 m 處到空中飛行高度的連續圖像,並滿足:
- 地面平視拍攝:位置與視角需與地面設備採集的軌跡有足夠重疊。由於無人機 FOV 通常較小,在優先保證視角的前提下,可適當遠離拍攝主體以保證覆蓋,但不應超過地面採集距離的 1.5 倍。調整無人機朝向,使其拍攝對象與畫角盡可能與地面設備拍攝的圖像保持一致。
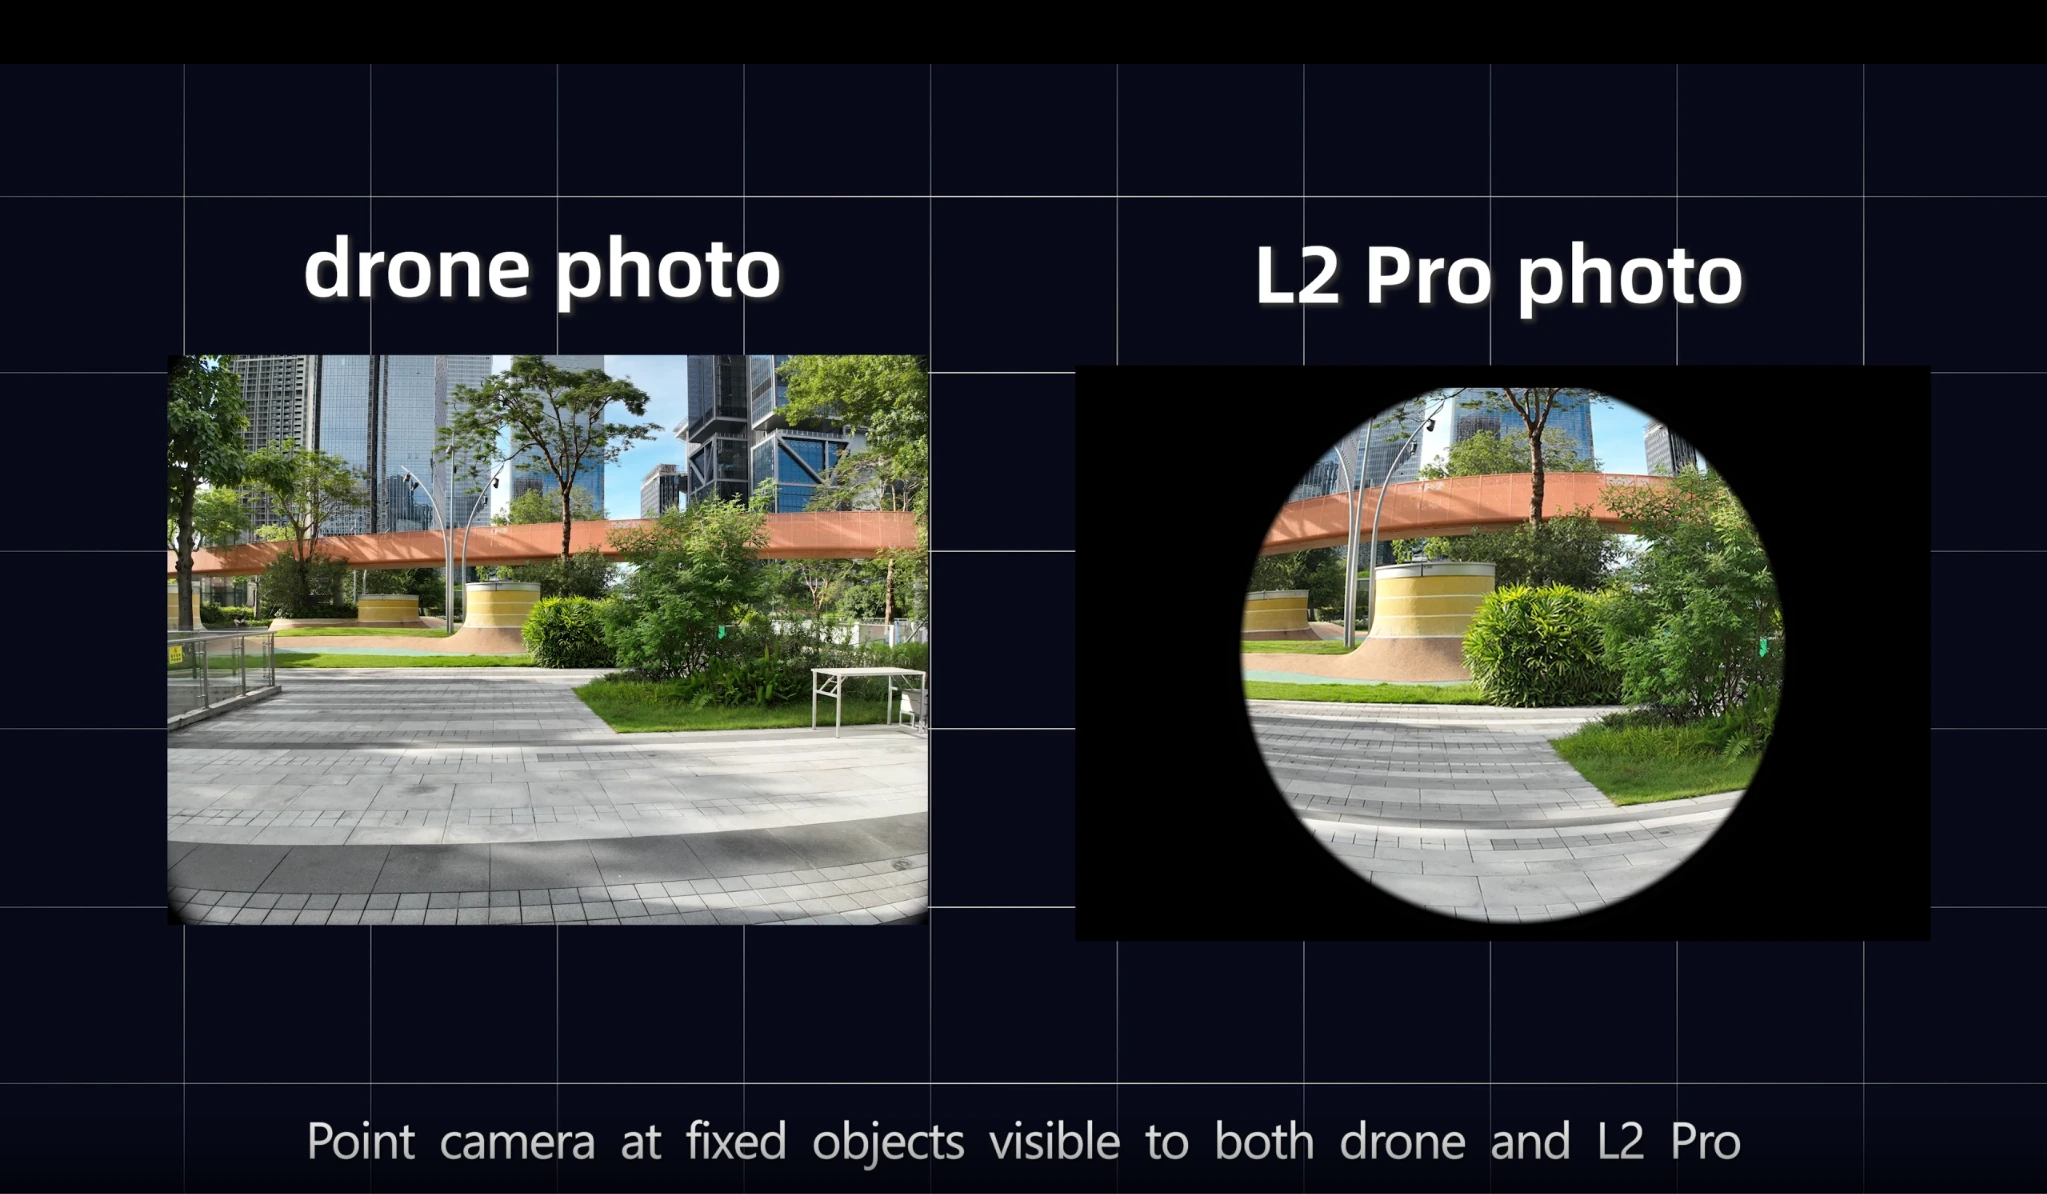
地面平視拍攝,與地面採集軌跡保持重疊
- 空中俯視拍攝:位置與視角需與空中航拍圖像有足夠重疊。
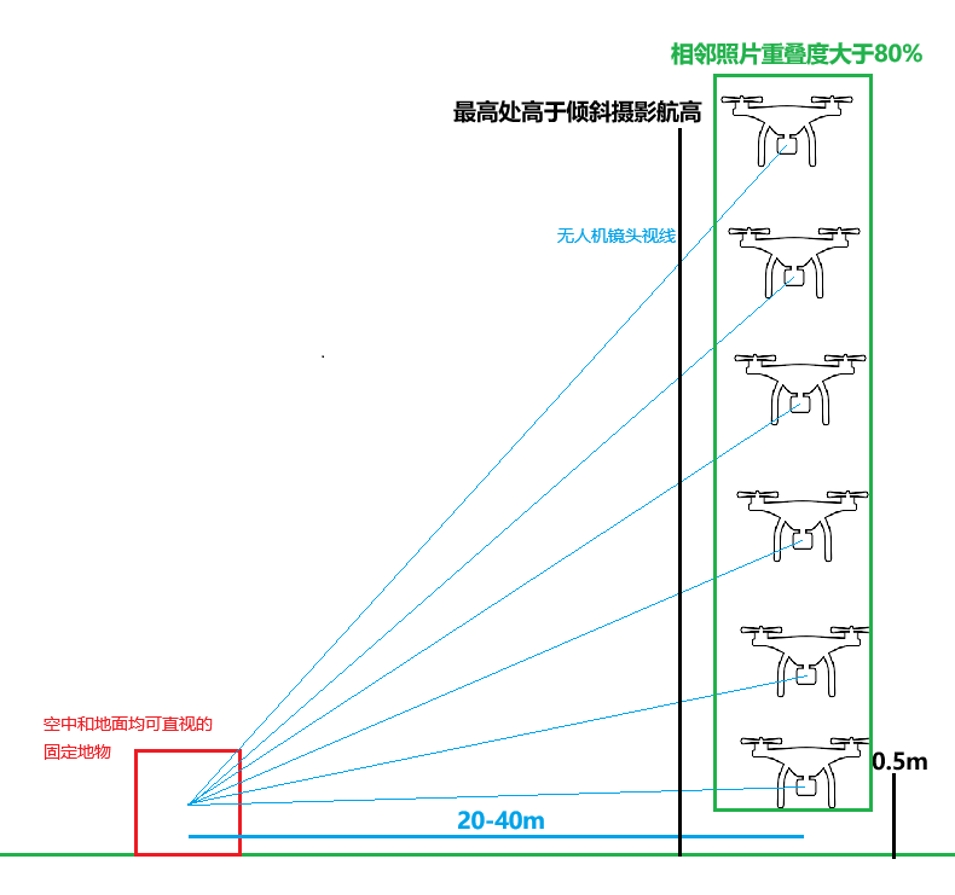
起降拍攝示意:從地面到空中的連續銜接
- 平滑過渡:從地面到空中,相機位置與角度需平滑過渡,相鄰圖像重疊率 ≥ 85%。
- 起降最高點:每個起降拍攝的最高點,應超出傾斜攝影航線的航高約 5 m。
- 每個起降點建議從三個及以上方向拍攝,有利於提高空地數據的連接成功率。
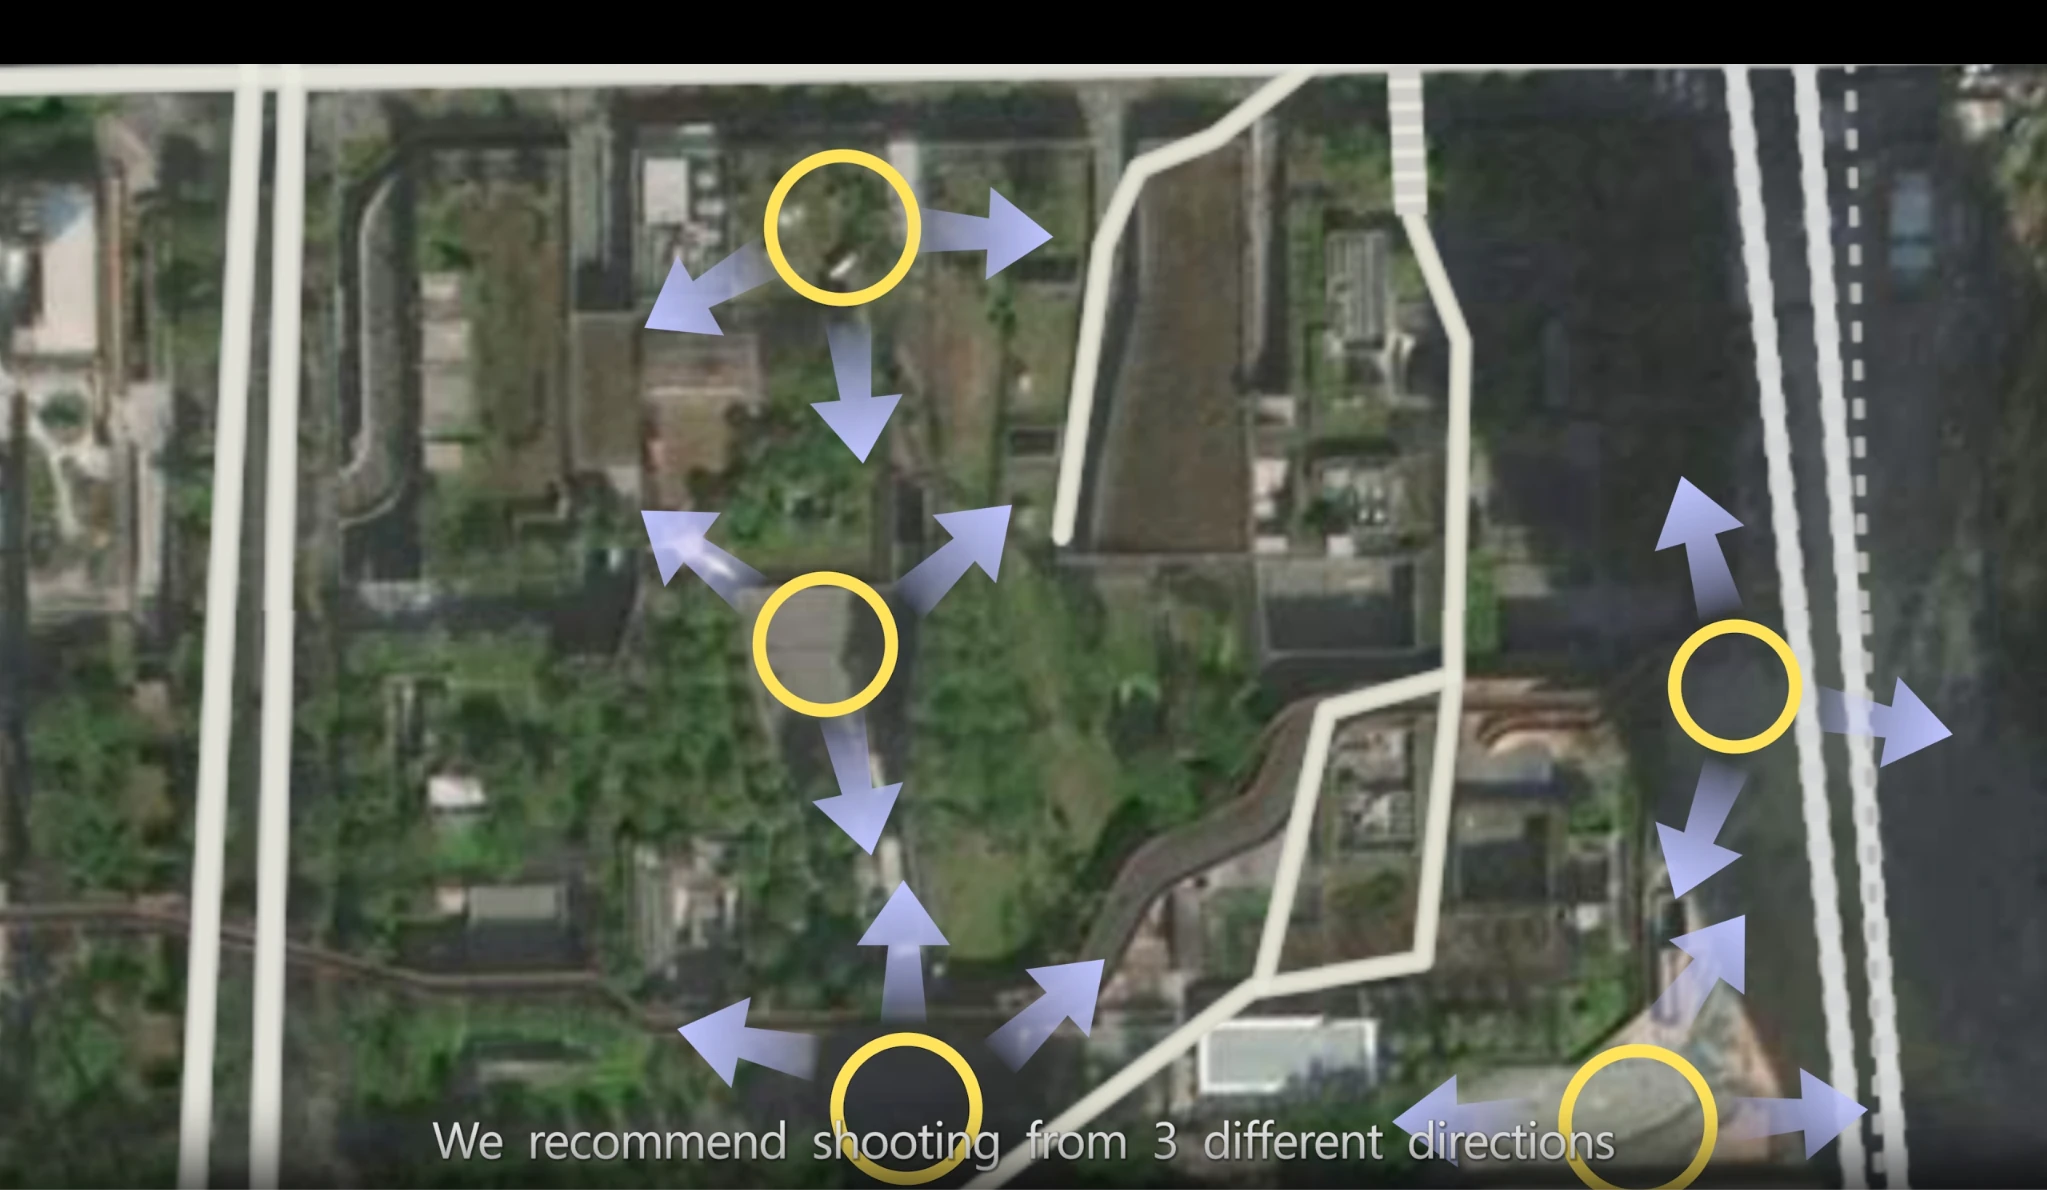
從多個方向拍攝同一起降點
繼續以 M4E 為例,無人機放在起降點,進入飛行界面,保持 RTK 狀態 Fix。機頭(相機)朝向與地面採集一致,起飛至 0.5–1.5 m 高度。操作無人機垂直上升,對準前方固定目標,手動拍攝或使用點跟蹤、環繞等方式定時拍攝:
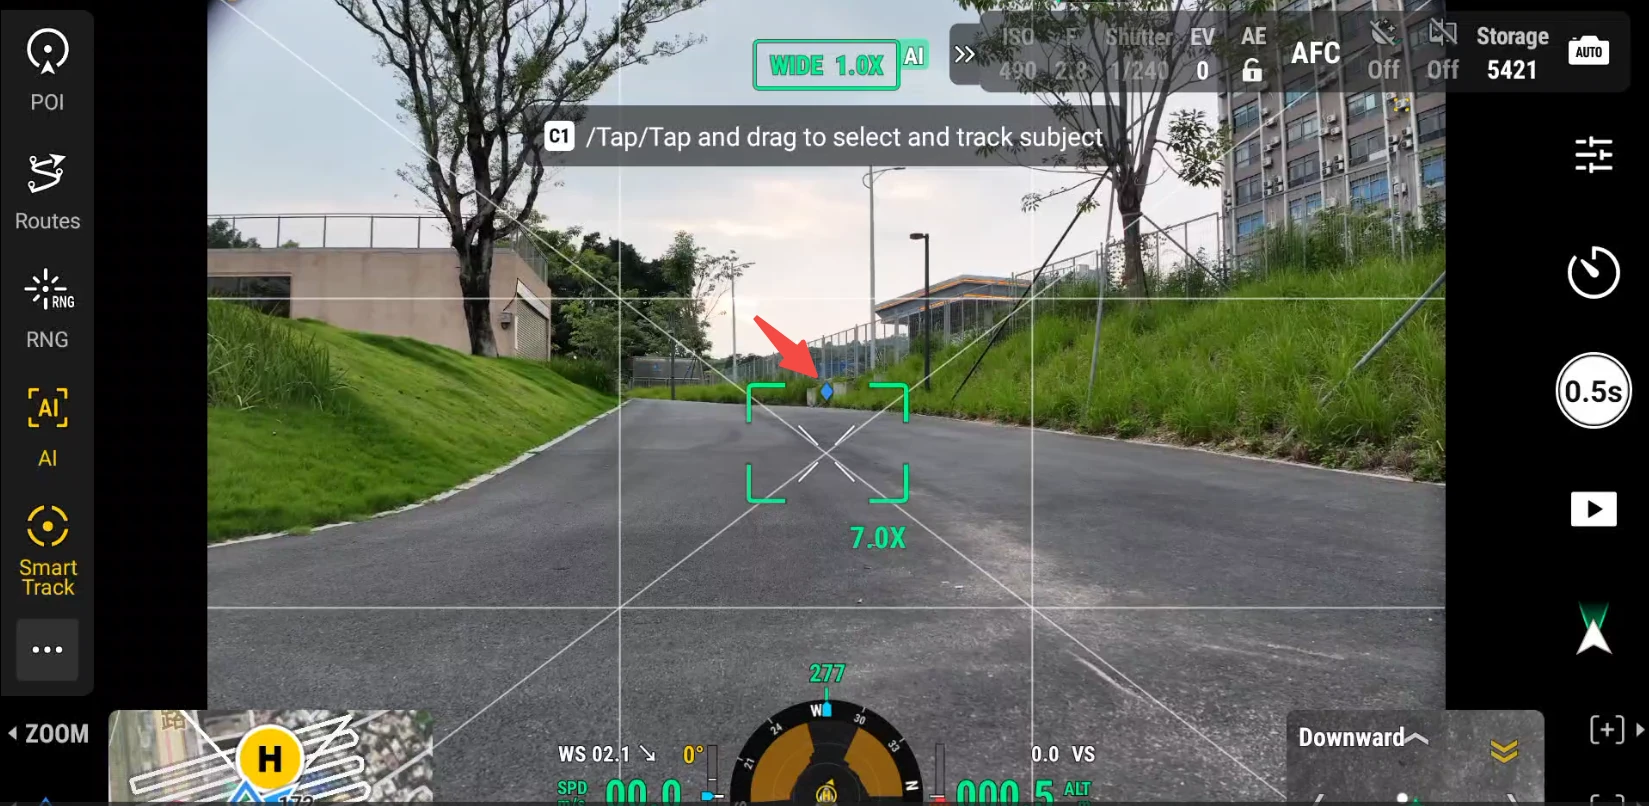
垂直上升並對準前方固定目標拍攝
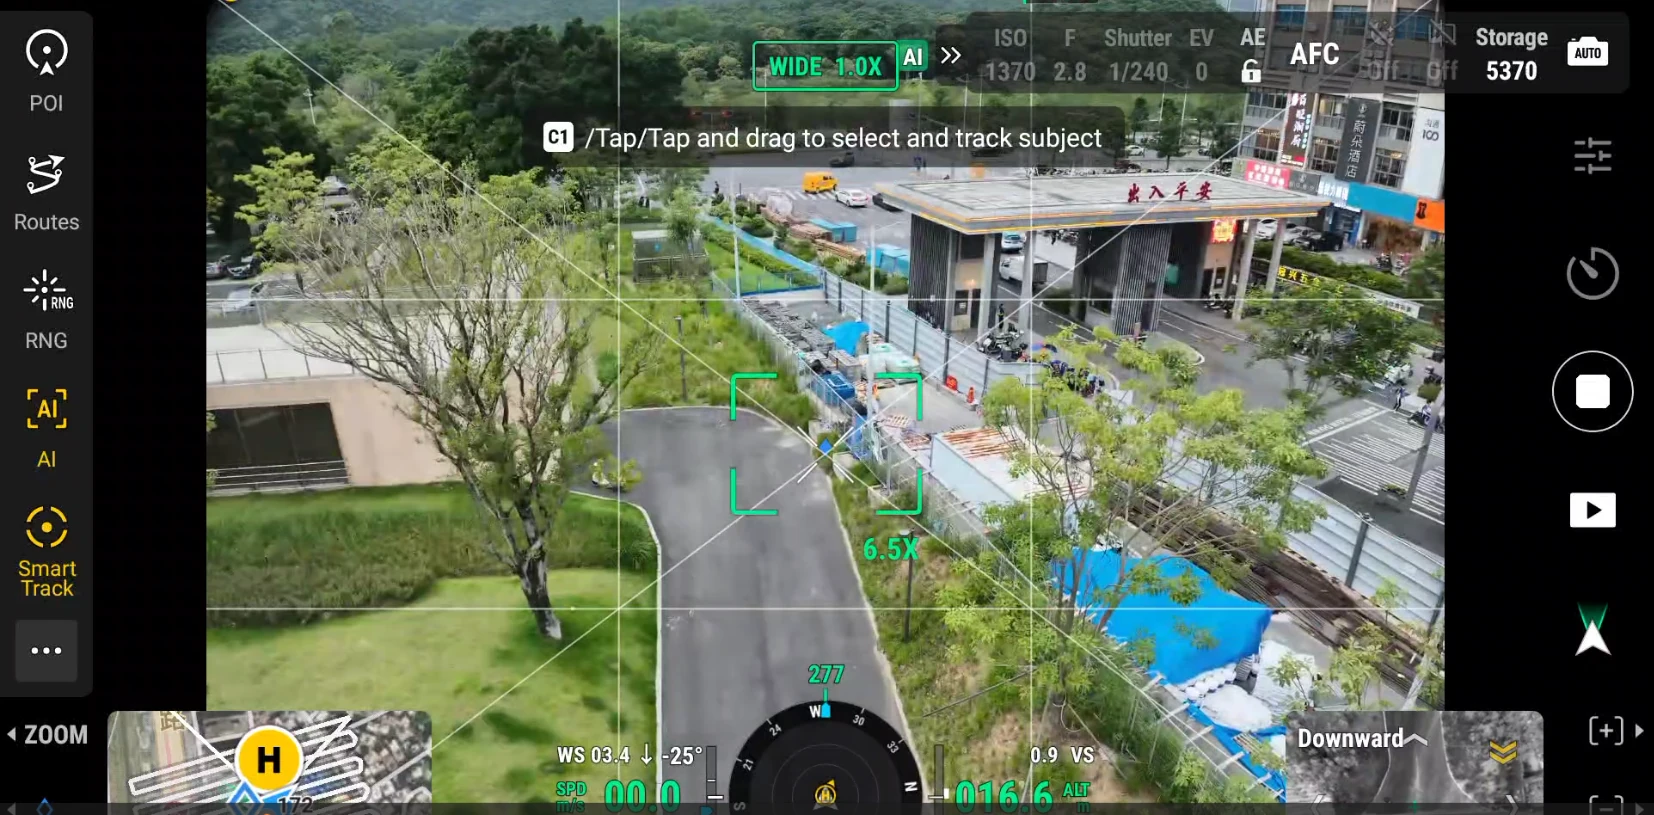
起降點連續拍攝
飛至傾斜攝影航線高度後,操作無人機轉向,在空中垂直下降同時拍攝照片。第一個起降點完成後,保持當前拍攝模式,繼續走到下一個起降點完成拍攝。
無 RTK 的做法(僅 P 系列)
若不使用 RTK,則需利用照片特徵關聯地面數據與空中數據,通過連續照片把從地面到飛行高度的全程銜接起來。此時僅適合 PortalCam 設備。
- P 系列 + 無 RTK 無人機:配合各起降點的空地融合控制點,即可獲得良好效果。
- 無 RTK 無人機意味著可以關閉推薦無人機的 WiFi 開關、RTK 開關,或使用部分消費級無人機。
- 同樣需要採集空地融合連接點。
- 重建模型結果將不含絕對坐標信息。
注:無 RTK 方案依賴圖像特徵點進行位置校準,受拍攝對象與環境影響,可能出現重建不穩定的情況。在可用 RTK 的現場,優先採用地面與無人機均帶 RTK 的方案。
照片數量上限
無人機照片數量上限因產品版本而異,請按實際使用的產品確認:
| 產品 | 空地融合無人機照片數量上限 | 地面掃描時長 |
|---|---|---|
| LCC Studio(桌面版) | 10000 張 | 最多 10 段,總時長 ≤ 200 min |
| LCC Linux(服務器版) | 推薦 15000 張以內 | 總時長 ≤ 500 min |
注:無人機圖片其他要求:圖像分辨率需高於 1024×768 且每張一致;Linux Server 另要求 JPG/JPEG 格式、最少 100 張、RTK 圖片佔比 ≥ 80%。處理大規模數據時,請以所使用版本的規格說明或軟件內提示為準。
模型重建
打開 LCC Studio 專業版,選擇「空地融合」功能,加入:
- 輸入任務名稱
- XGRIDS 地面掃描數據
- 無人機的全部航拍照片(含起降銜接數據),如下圖 Drone-M4E 文件夾
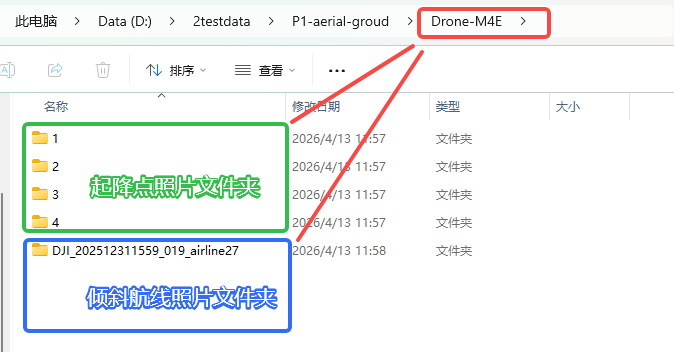
在空地融合功能中導入地面數據與無人機照片
注:空中數據必須包含起降數據。導入空中數據時需導入所有無人機拍攝的照片,並額外選擇起降點照片文件夾。導入流程的動態演示可參考官網視頻教程。
相關實踐
以下為約 300 ㎡公園的採集實例。公園整體特徵明顯,故取四個方向的對角作為起降點。地面採集路線及起降點規劃詳見下圖。
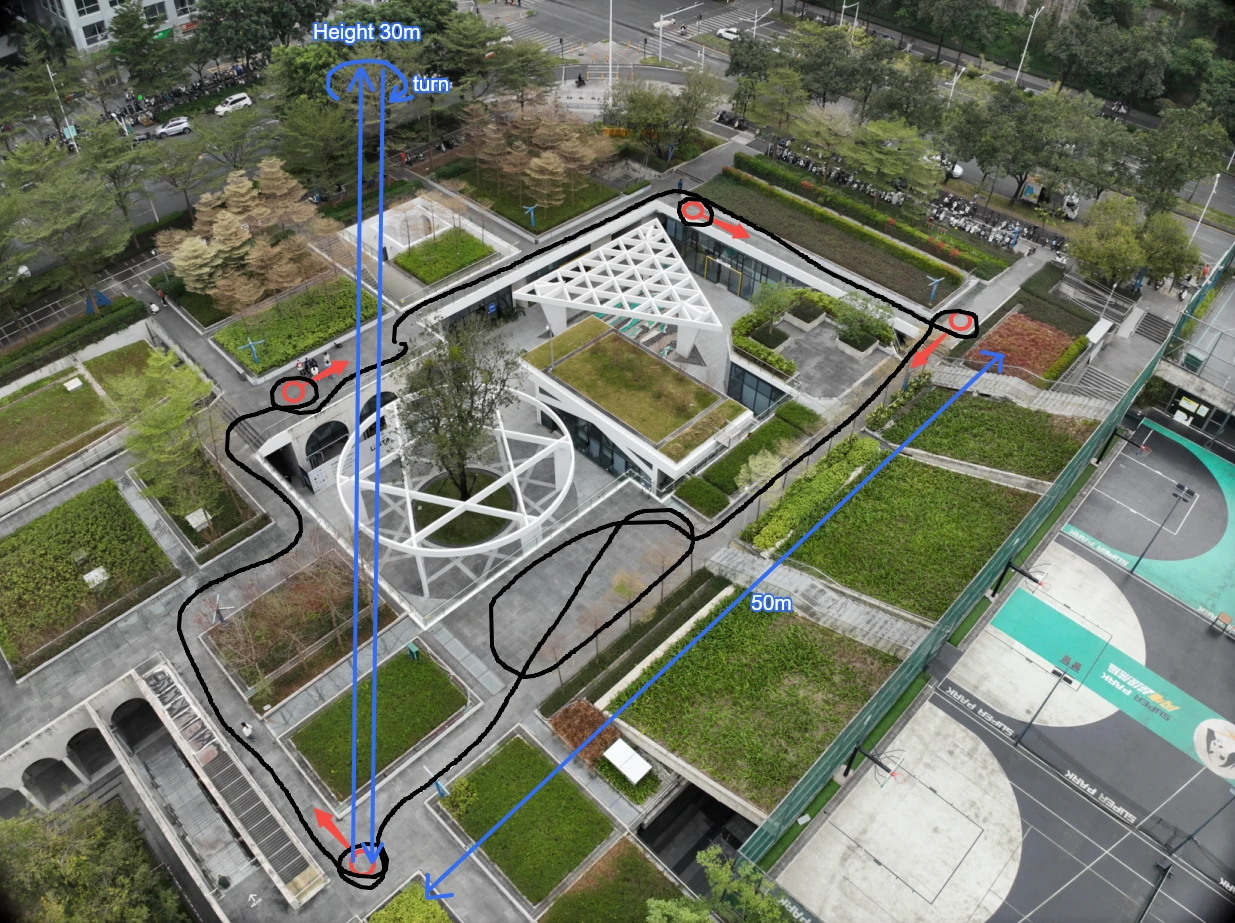
採集路線示意圖
採集要點:
- 起降點規劃(圖中紅色點位):
- 公園整體特徵較為明顯,故選取公園四個角作為空地融合點及打點朝向。
- 該朝向也是無人機拍攝起降照片的起飛朝向;兩個空地融合點大約 50 m 距離。
- 地面採集路線(圖中黑色路徑,本案例採用 P1 作為地面數據採集設備):
- 行走路線繞公園外徑覆蓋整個採集區域。
- 每到一個起降點需要打下空地融合點,然後環繞點位一圈。
- 空中部分照片實例預覽:
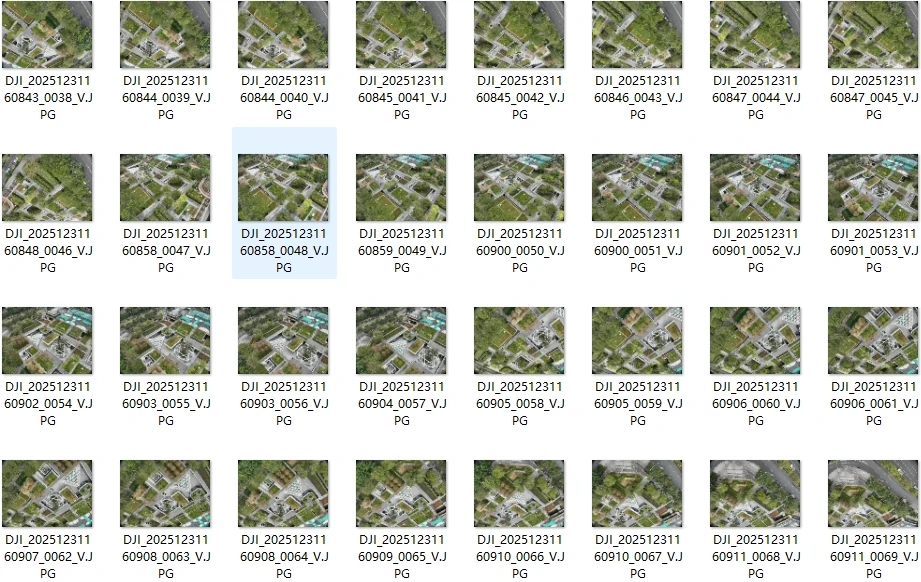
傾斜航線照片(智能擺拍)
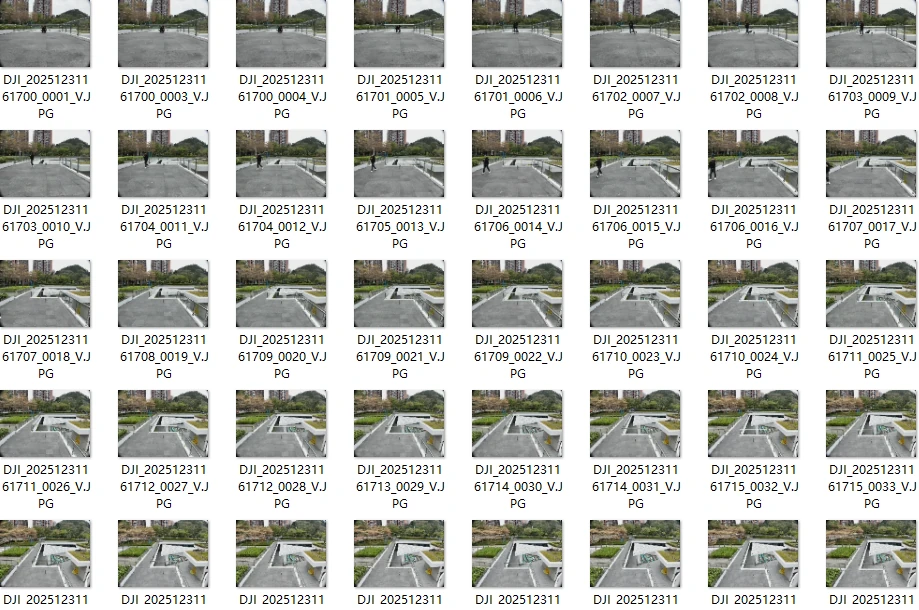
起降點 1
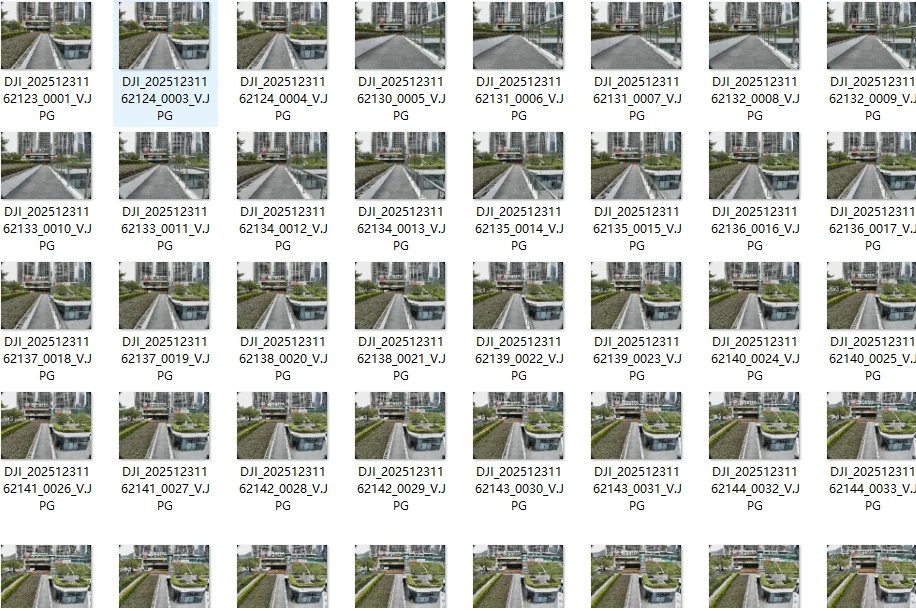
起降點 2
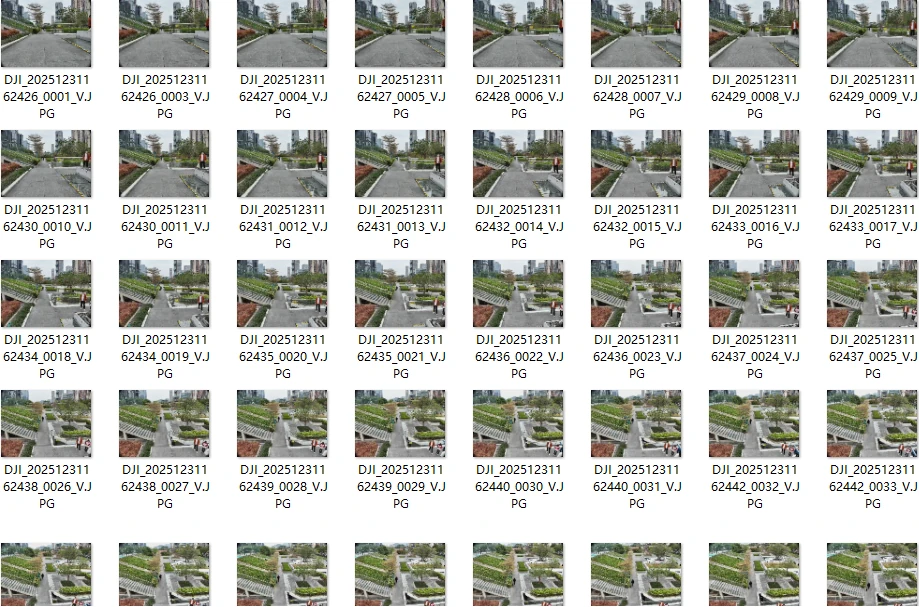
起降點 3
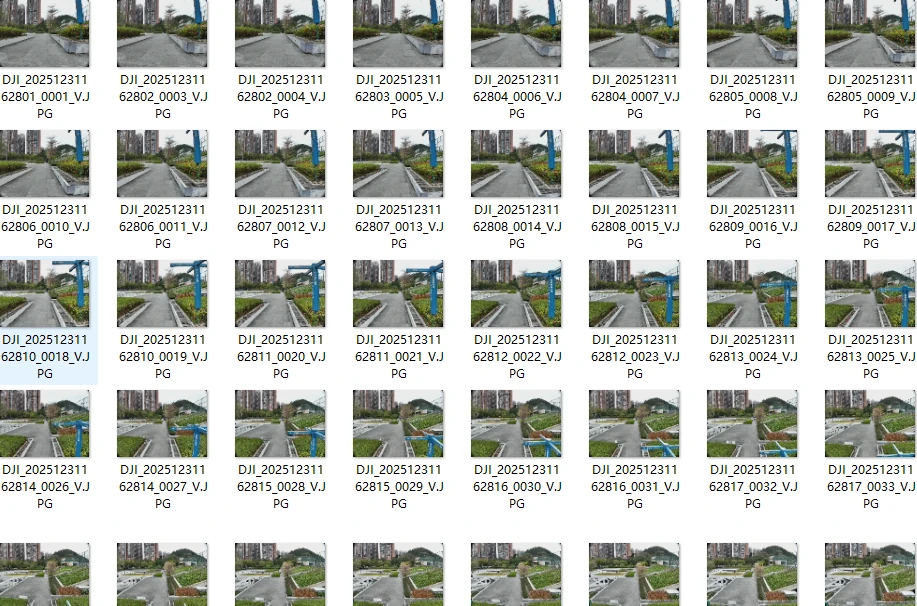
起降點 4
各起降點起降拍攝照片
- 模型重建效果預覽:
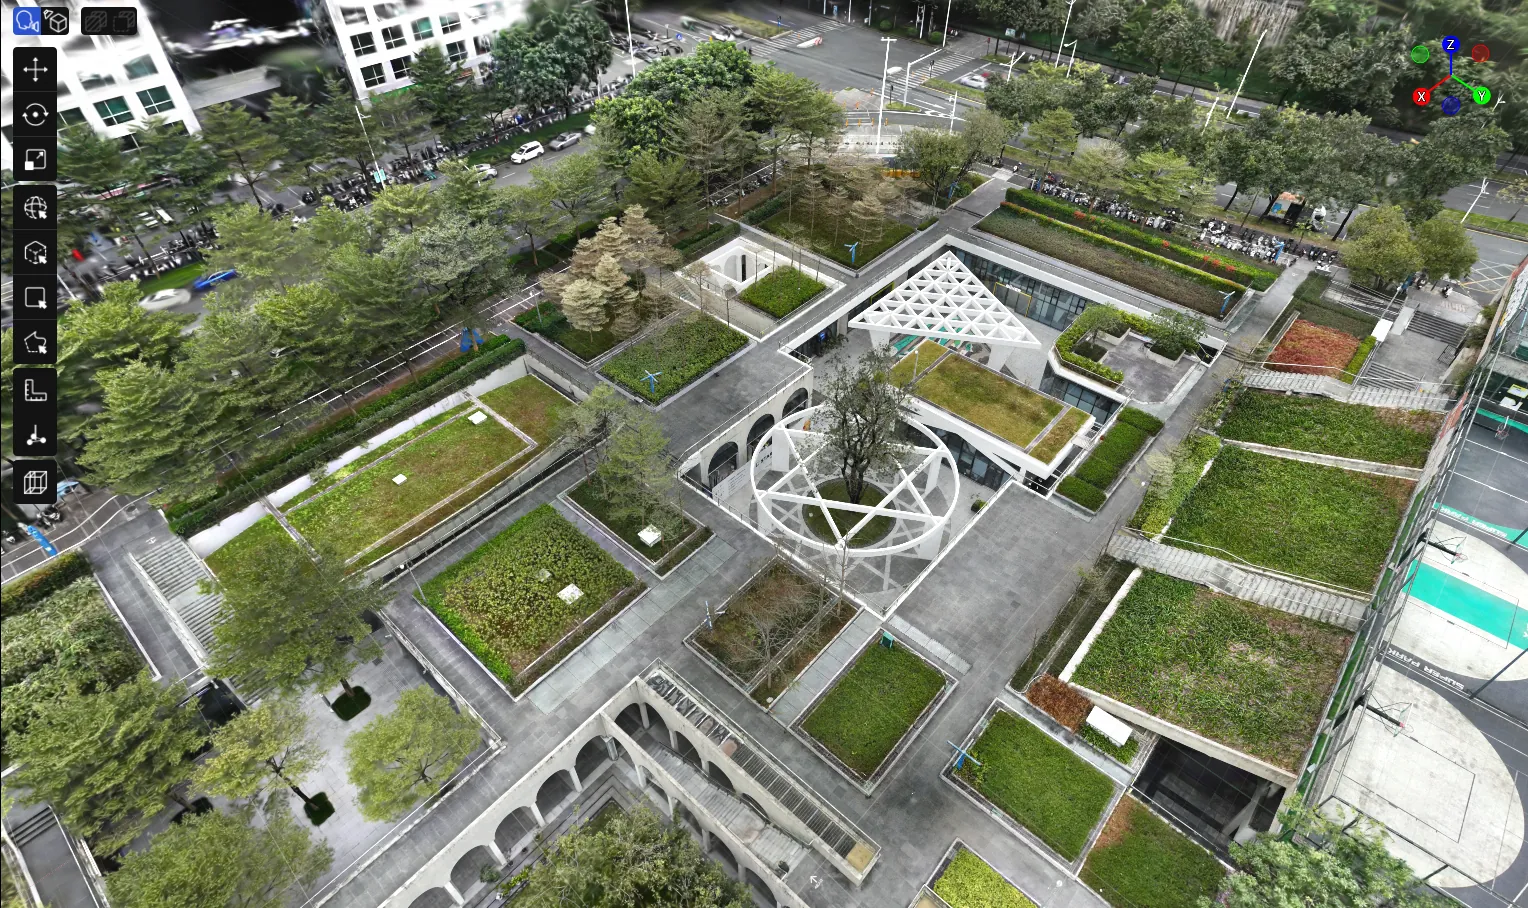
空地融合重建後的模型效果