XGRIDS文檔
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 靈視 P 系列

    • 靈視 P1

      • 產品概述
      • 設備基本操作
      • 使用 LCC Scan App
      • 維護及保養
      • 常見問題
  • 靈光 K 系列

    • 靈光 K1

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
    • 靈光 K2

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
  • 靈光 L 系列

    • 靈光 L2 Pro

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 實時測量功能
      • 附錄
      • 常見問題
    • 靈光 L3

      • 產品概述
      • 設備基本功能
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據操作流程
      • 附錄
  • Lixel Studio

    • 版權
    • 安裝與激活
    • 界面說明
    • 文件
    • 工程處理
    • 工具
    • 平面繪製
    • 行業應用
    • 設置
    • 設備感知
    • 常見問題
    • 使用技巧

      • 數據流全景圖
      • 軟件授權全景指南
      • 讀懂掃描儀精度指標
  • Lixel CyberColor

    • LCC Studio

      • 入門
      • 版本與更新
      • 下載及安裝
      • 介面概覽及導覽
      • 重建前準備
      • 模型重建
      • 單模型重建
      • 地圖融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 設定與帳戶
      • 設置與賬號
      • Converter
      • 影片重建
      • 視頻重建
      • 常見問題
    • LCC Scene Editor

      • 版本與更新
      • 賬號與登錄
      • 產品概覽與主頁
      • 編輯器界面介紹
      • 三種場景漫游快捷操作
      • 文件
      • 設置
      • 編輯操作
      • 窗口
      • 全局工具欄
      • 資產與屬性
      • 左側工具欄
      • 視點
      • 跳轉點
      • 天空盒
      • 標注
      • 測量
      • 場景漫游
      • 場景報告
      • 智能戶型圖(3D Layout)
      • 小地圖
      • 預覽模式(Viewer)
      • 幫助
      • 常見問題 / FAQ
      • 出生點
    • LCC Model Editor

      • 版本與更新
      • 新手指引
      • 概覽與界面
      • 文件操作
      • 選擇器
      • 編輯操作
      • 測量
      • 調色
      • 資產管理
      • 設置與幫助
      • 常見問題 / FAQ
    • 採集指南

      • 概述
      • 採集設備總覽
      • 通用採集原則
      • 室內場景採集
      • 室外場景採集
      • 大場景採集(地圖融合)
      • 空地融合採集
      • 物體採集
      • 人物採集
      • 影片重建採集
      • 高清補拍
      • 控制點(靈視 P1)
      • 常見問題與排查
    • LCC Studio Linux

      • 產品概要說明
      • 基本架構說明書
      • 安裝部署說明書
      • 容器啟動參數說明書
      • CodeMeter離線授權部署說明書
      • API指令集說明書
      • 附錄-開發者數據說明書
      • 附錄-錯誤碼列表
      • 單機多卡集群部署QuickStart
    • 使用技巧

      • 多個大型 3DGS 模型融合工作流
      • 空地融合操作方法
      • 數據流全景圖
      • 軟件授權全景指南
    • 歷史版本
  • Plugin & SDK

    • Unreal

      • 介紹
      • 快速入門 - Windows
      • 快速入門 - Linux
      • 快速入門 - Quest3
      • 版本與授權
      • 渲染
      • Tiled 光柵化(實驗性)
      • 畫面調節
      • 法線與光照
      • 場景編輯
      • 性能參數說明
      • 性能優化指南
      • 第三方與引擎插件集成
      • 代理網格
      • 加載動畫
      • 碰撞
      • 尋路系統支持
      • 單層水支持
      • 本地化
      • 常見問題
      • 故障排查
      • 日誌與診斷
      • 聯繫我們
      • 最佳實踐

        • 用 LixelStudio 網格為 3DGS 重打光
        • 逐相機獨立渲染
      • API 參考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日誌

        • v3.5.0
        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Unity

      • Unity SDK 簡介
      • 技術特性
      • 開發環境要求
      • PC 快速開發入門指南
      • 工程設置優化指南
      • Pico 4 Ultra 開發指南
      • Pico 4 Ultra PC 串流指南
      • Quest 3 開發指南
      • Quest 3 PC 串流指南
      • OpenXR 開發指南
      • Pico 4 Ultra 企業串流指南
      • 術語表
      • 常見問題
      • 聯絡我們
      • 功能開發指南

        • 多場景混合渲染開發指南
        • 陰影接收開發指南
        • 實時光照開發指南
        • 多相機渲染開發指南
        • 高清圖像渲染開發指南
        • LCC 與 LCC2 數據格式兼容開發指南
        • 加載特效開發指南
        • Mip 渲染模式切換開發指南
        • 邊角點吸附開發指南
        • 投影貼花開發指南
        • 視頻流投影開發指南
        • 高亮顯示開發指南
        • 實時裁剪開發指南
        • 調色開發指南
        • 獲取場景 Mesh 數據開發指南
        • 編輯器模式開發指南
        • 渲染性能參數設置指南
        • 應用與數據協同打包開發指南
        • 碰撞系統開發指南
        • macOS 開發權限問題操作指南
        • iOS 設備編譯打包開發指南
      • API 參考

        • LCCManager
        • Renderer
        • 數據類型
      • 更新日誌

        • v2.3.0
        • v2.2.10
        • v2.2.0
        • v2.1.19
        • v2.0.14
    • Web

      • 介紹
      • 渲染性能優化指南
      • 顯卡配置
      • WebGPU 開發指南
      • 常見開發問題
      • API參考

        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setClipPrism
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setMipFilter
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
      • 更新日誌

        • v0.6.4
        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0
  • API

    • 空間結構化建模

      • 接入指南
      • 建模流程
      • 接口說明
      • 臨時上傳憑證
      • 錯誤碼

數據流全景圖

本文說明從設備採集到成果交付的全流程,包括各型號設備的成果輸出能力、軟件之間的數據流轉關係、PLY 格式的兩種性質區分、多段數據合併方案,以及成果導入 Unity / Unreal / CAD / BIM 的路徑。

數據流總覽

採集處理一般流程:
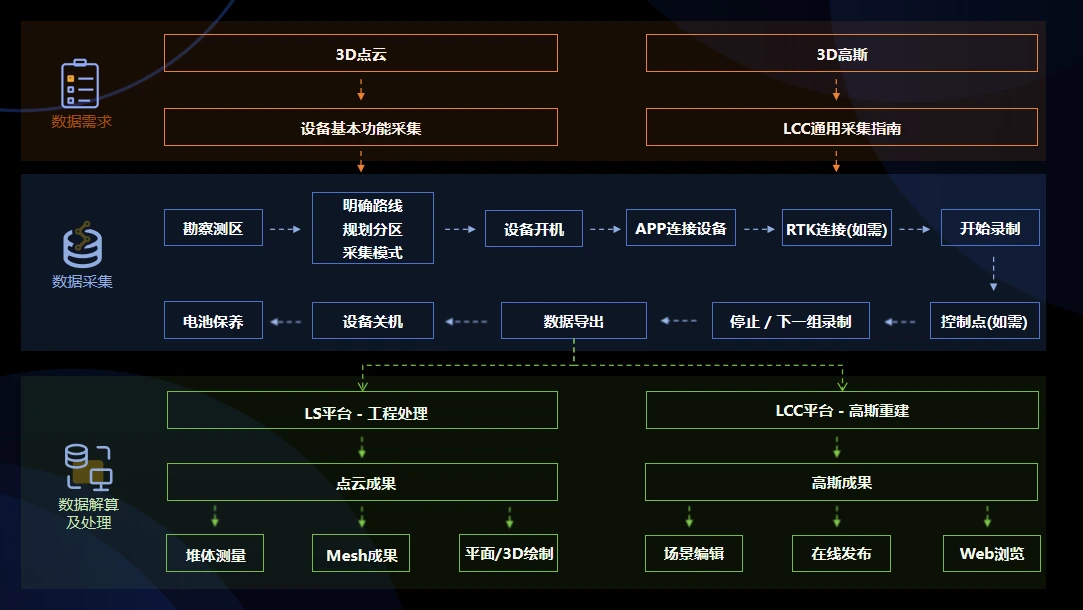
採集處理一般流程總覽

採集處理一般流程

注意事項

  1. 靈視 P1 僅能輸出 3DGS 成果,不能輸出可用於工程測量的激光點雲。
  2. 靈光 K / L 系列可同時輸出點雲、Mesh 與 3DGS。同一份原始採集數據分別導入 Lixel Studio 與 LCC Studio 處理即可,無需重複採集。
  3. 項目建議直接按照 LCC 採集指南詳細內容執行:通用採集原則;設備基本操作參考官網各設備常規採集指南,例如 L2 Pro:設備基本功能;K2:路線規劃建議。

各型號設備的成果輸出能力

設備實時點雲後處理點雲Mesh3DGS定位說明
靈視 P1(PortalCam)———支持空間相機,僅輸出 3DGS,不適用於工程測量
靈光 K1支持支持支持支持便攜機型,適用於中小型場景
靈光 K2支持支持支持支持輕量便攜機型,進階 3DGS 成果
靈光 L2 Pro支持支持支持支持適用於大範圍連續採集
靈光 L3支持支持支持支持旗艦機型,高精度與影像級視覺成果

精度參考:

  • 後處理相對精度:K1 / K2 約 1 cm,L2 Pro 約 1 cm,L3 為 5 mm。
  • 實時直出點雲精度:L3 為相對 1 cm / 絕對 2.5 cm(RMSE)。5 mm 相對精度須經後處理方可達到,實時直出成果不具備該精度水平。

各軟件的功能定位

軟件輸入主要功能輸出
LCC Scan App(移動端)—靈視 P1 的採集觀測與設備控制原始數據存儲於 P1 設備
Lixel Go App(移動端)—靈光 K / L 系列的採集觀測、設備管理與數據下載存儲於原 K/L 系列設備
Lixel Studio(桌面端)靈光 K / L 系列原始數據SLAM 建圖、點雲後處理、點雲編輯、矢量繪圖、地圖融合、多格式導出.las / .laz / .ply(點雲)、.obj / .osgb(Mesh)
LCC Studio(桌面端)靈視 P1 或靈光 K / L 系列數據3DGS 場景重建與渲染.lcc / .ply(高斯)/ .sog / .spz / .3d tiles / .usd
LCC Model Editor(桌面端)多個已重建的 3DGS 場景3DGS 模型的手動拼接與編輯拼接後的 3DGS 模型
LCC Linux(服務器)大數據量級重建3DGS 場景重建與渲染.lcc / .ply(高斯)/ .sog / .spz / .3d tiles / .usd

易混淆軟件的界定

  • LCC Scan 與 Lixel Go:前者為靈視 P1 專用的移動端採集控制應用,後者為靈光 K / L 系列通用的移動端採集控制應用。兩者互不通用,連接設備原理相似,安卓與 iOS 平台均可使用。
  • LCC Studio 與 LCC Model Editor:前者承擔由原始數據重建為 3DGS 的過程,後者承擔對已重建完成的多個 3DGS 成果進行拼接編輯。前者為重建工具,後者為編輯工具。
  • Lixel Studio 與 LCC Studio:前者輸出點雲與 Mesh,後者輸出 3DGS。兩者通常配合使用——同一份激光掃描數據既可導入 Lixel Studio 生成點雲,亦可導入 LCC Studio 生成 3DGS,無需重複採集。

成果格式對照表

擴展名數據性質生成軟件兼容軟件
.las / .laz標準激光點雲Lixel StudioCloudCompare、AutoCAD、Revit、SketchUp(需插件)及主流點雲處理軟件
.ply(點雲)點雲格式Lixel StudioCloudCompare、Blender、MeshLab 等
.ply(3DGS 高斯)3DGS 高斯格式LCC Studio支持 3DGS 的查看器與插件;不可用常規點雲軟件打開
.lcc / .lcc2(SOG/SPZ)LCC 是專有 3DGS 格式;LCC2 是通用壓縮格式LCC StudioLCC Viewer、LCC SDK、LCC Editor
.obj + .mtl + .jpg 紋理貼圖Mesh 網格與紋理Lixel Studio3ds Max、Maya、Blender、Rhino、SketchUp 等常用三維軟件和 Viewer
.osgbMesh 網格與紋理Lixel StudioDasViewer、ContextCapture Viewer、OSGViewer、Supermap、Cesium
.dxf / .rcpAutodesk 圖層與點雲格式Lixel StudioAutoCAD、ReCap
.e57點雲 + 全景照片格式Lixel StudioReCap
.usd / .usdzNVIDIA Omniverse 專用格式LCC StudioOmniverse Kit
3D Tiles面向 WebGIS / 數字孿生的三維瓦片化數據格式LCC StudioCesium

兩類 PLY 文件的區分

.ply 為通用容器格式,XGRIDS 成果中存在兩類性質不同的 PLY 文件。二者擴展名相同,但內部數據結構與適用場景完全不同,須予區分。

對比項點雲 PLY3DGS 高斯 PLY
生成軟件Lixel Studio 導出LCC Studio 導出
內部數據結構每個記錄為一個點,含坐標與色彩 (x, y, z, r, g, b)每個記錄為一個高斯基元,含位置、尺度、方向及球諧系數
常規點雲軟件(如 CloudCompare)正常打開並顯示彩色點雲,密度高打開顯示點雲間距較大,密度低
3DGS 查看器導入時失敗報錯渲染 3DGS 場景
文件體積相對較大相對較小

判別方法

  1. 按導出軟件判別:由 Lixel Studio 導出者為點雲 PLY,導入 LCC Studio 會失敗;由 LCC Studio 導出者為 3DGS PLY,導入 Lixel Studio 可以渲染為真實場景。
  2. 按文件體積判別:同一場景的 3DGS PLY 顯著小於點雲 PLY。
  3. 按用途判別:用於測繪建模、BIM 或格式交換作業者應為點雲 PLY;用於展示與視覺呈現者應為 3DGS PLY。

典型工作流場景

僅交付測量點雲,用於 BIM 或 CAD 作業

適用場景:建築測繪、Scan-to-BIM、竣工驗收、地形測繪。

處理流程:

  1. 使用靈光 K1 / K2 / L2 Pro / L3 完成現場採集。
  2. 通過 USB 數據線將原始數據導入工作站。
  3. 在 Lixel Studio 中完成 SLAM 建圖與點雲後處理,輸出 .las 格式或生成 .obj / .osgb 格式。
  4. 導入第三方軟件(Revit、AutoCAD、SketchUp、CloudCompare 等)進行後續作業。

注意事項:

  • 採集時開啟 RTK 並按規範錄製方可獲得絕對坐標,未開啟則成果僅具備相對坐標。
  • 採集結束時宜實現首尾閉合(返回起點 1 m 範圍內),以便通過回環優化抑制累積誤差。
  • 對 5 mm 相對精度有要求的項目必須採用後處理成果,不得以實時直出點雲替代。

僅交付 3DGS,用於展示或影視預演

適用場景:房產展示、樣板間呈現、文旅展館、影視勘景。

方案 A:採用靈視 P1(推薦)

  1. 通過 LCC Scan App 完成採集。
  2. 在 LCC Studio 中完成 3DGS 重建,輸出 .lcc 或 3DGS PLY。
  3. 通過 LCC Scene Editor 分享至 Web 端,或經 SDK 接入開發平台應用。

方案 B:採用靈光 K / L 系列

  1. 通過 Lixel Go App 完成採集。
  2. 在 LCC Studio 中完成 3DGS 重建。

方案選擇建議:僅需 3DGS 成果時,靈視 P1 流程最短、效率最高。若項目本身已需輸出點雲,則靈光 K / L 系列可在同一份數據基礎上附加輸出 3DGS,無需增購設備。

單次採集同時交付點雲、Mesh 與 3DGS

適用場景:需綜合交付的項目,例如測繪成果、竣工資料與數字孿生模型一併交付。靈光 L3 為該場景的主推機型。

處理流程:

  1. 使用靈光 L3 完成一次現場採集。
  2. 將原始數據導入 Lixel Studio,輸出點雲(.las)與 Mesh(.obj)。
  3. 將同一份原始數據導入 LCC Studio,輸出 3DGS(.lcc 或 3DGS PLY)。

注意事項:同一份原始採集數據可分別導入兩個軟件處理,無需重複採集。

多段數據合併

多段數據合併方案取決於數據來源與採集條件,共分四種情形。

情形採集條件合併方案
同一型號設備,有 RTK各段均開啟,RTK 接收良好 GNSSLixel Studio / LCC Studio 地圖融合(依據坐標自動配準)
同一型號設備,無 RTK分段採集,相鄰兩段佈設了同名連接點Lixel Studio / LCC Studio 地圖融合(依據同名點自動配準)
同一型號設備,無 RTK分段採集,相鄰兩段未佈設同名連接點,有重疊軌跡(10 m)Lixel Studio 免連接點地圖融合(依據選區特徵配準)
空中數據與地面數據靈光 K / L + 無人機需 RTK 良好 GNSS;P1 相機 + 無人機無需 RTKLCC Studio 空地融合工作流(詳見《空地融合操作方法》)
不同來源或不同類型的高斯成果例如兩個已重建完成的 3DGS 場景LCC Model Editor 手動拼接

成果導入 Unity / Unreal / Web / 移動端 / VR 端

目標平台對應 SDK輸入格式
Unity(桌面端與移動端)LCC Unity SDK.lcc 或 3DGS PLY
UnrealLCC Unreal SDK.lcc 或 3DGS PLY
Web 瀏覽器LCC Web SDK.lcc 或 3DGS PLY
VR(Pico4 Ultra、Quest3)LCC Unity SDK.lcc 或 3DGS PLY

注意事項:

  • LCC Unity SDK 不支持 WebGL 打包。Web 端需求須使用 LCC Web SDK,不可通過 Unity WebGL 方式實現。
  • 點雲與 Mesh 成果不經 XGRIDS SDK。此類成果通過第三方軟件對應的導入插件接入即可。

常見認識誤區澄清

誤區一:「靈視 P1 可輸出激光點雲。」

該表述有誤。靈視 P1 為空間相機,其採集數據僅可經 LCC Studio 重建為 3DGS 成果,不能轉換為可用於工程測量的激光點雲。有點雲需求的項目應選用靈光 K1 / K2 / L2 Pro / L3。

誤區二:「採集時需選擇 LCC 格式。」

採集階段無需選擇成果格式。設備在採集階段僅存儲原始數據,LCC 為後處理階段在 LCC Studio 中生成的成果格式,與採集階段的設置無關。

誤區三:「解算在設備端完成。」

該表述有誤。設備直出數據有坐標轉換與著色處理,但 SLAM 建圖、動態物體去除與 3DGS 重建均在工作站端由 Lixel Studio 或 LCC Studio 完成。

誤區四:「3DGS 即點雲。」

二者性質不同。3DGS(3D Gaussian Splatting,三維高斯散射)以帶方向的高斯基元表達場景,用於還原視覺效果,不適用於工程測量。點雲由獨立的點構成,每點含坐標與色彩信息 (x, y, z, r, g, b),可用於工程測量。兩者雖均可以 .ply 擴展名存儲,但內部數據結構完全不同。

誤區五:「L3 採集無需使用手機。」

該表述有誤。靈光 L3 激活需要 App 並連接網絡。另外,錄製期間為保證 Cors 登錄正常,需要手機提供穩定熱點網絡。

誤區六:「LCC Scan App 是 LCC 採集專用 App。」

該表述有誤。LCC Scan App 為靈視 P1 專用的移動端採集控制應用;靈光 K / L 系列通用的錄製軟件是 Lixel Go,錄製完的原始數據也可以直接用於重建 LCC 模型。

誤區七:「多段採集數據可直接在 LCC Studio 中合併。」

需區分情形。同一型號設備的多段數據,且各段均開啟 RTK 或佈設了相鄰數據段的同名連接點時,可以在 LCC Studio 中使用地圖融合;如果沒有 RTK 和連接點,處理很可能失敗報錯或融合錯位。

術語表

  • SLAM(Simultaneous Localization and Mapping):同步定位與建圖技術。
  • 3DGS(3D Gaussian Splatting):三維高斯散射,一種視覺級三維場景表示技術,以高斯基元表達場景外觀。
  • Mesh:三維網格模型,由三角面片與紋理構成。
  • LCC(Lixel CyberColor):XGRIDS 的 3DGS 技術品牌。
  • RTK(Real-Time Kinematic):實時動態載波相位差分定位技術,用於獲取後處理轉換的絕對坐標。
  • 回環閉合(Loop Closure):SLAM 中通過識別既有掃描區域修正累積偏移誤差的常用方法。
  • 免連接點匹配:Lixel Studio 提供的後期配準方式,依據選區特徵點完成多段數據剛性對齊。
上一頁
空地融合操作方法
下一頁
軟件授權全景指南