
空地融合操作方法
概要
本文汇总 XGRIDS LCC Studio 中「空地融合(Aerial-Ground Map Fusion)」的拍摄方法与数据构建流程。
空地融合将地面移动扫描仪获取的地面数据,与大疆(DJI)无人机等设备拍摄的航空影像数据相结合,构建整合地面与空域的 LCC 模型(3DGS)。适用于大型场地、楼群、景区等复杂地形的完整建模。
通过无人机对难以从地面获取的建筑物屋顶、整个场地、构筑物上部等区域进行补充采集,可构建出从地面到空中、几乎无死角的 3DGS 模型。
适用设备
推荐 XGRIDS 设备
支持 L、K、P 系列地面 SLAM 扫描仪,推荐 L2 Pro、PortalCam。设备与 RTK 的组合说明如下:
| 地面数据 | 无人机数据 | 推荐度 | 说明 |
|---|---|---|---|
| L 系列 + RTK | 无人机 RTK | ★★★★★ | 精度最高,推荐 |
| P 系列 + 空地融合控制点 | 无人机 RTK | ★★★★ | 推荐 |
| P 系列 + 空地融合控制点 | 无人机无 RTK | ★★★ | 推荐,可使用消费级无人机 |
| L 系列 + RTK | 无人机无 RTK | 不推荐,可能重建失败或分层 |
注:
- 开启 RTK 采集时需接收良好 GNSS。
- 支持情况可能随 LCC Studio、Lixel Go、LCC Scan App 及各设备固件变更。
- 地面与无人机均需启用 RTK 采集时,必须使用同一坐标系(WGS84 或 CGCS2000)。
- P 系列需要打空地融合连接点,否则可能导致重建失败或融合效果差。
推荐无人机型号
航空拍摄建议选用适配摄影测量场景的机型,例如大疆(DJI)出品的高像素 Enterprise 系列产品,尤其推荐支持通过 TimeSync 等方案实现高精度拍摄位置记录的机型。
| 推荐 | 一般 | 不推荐 |
|---|---|---|
| DJI P1(Zenmuse P1) | DJI M4E / M3E / P4R | M4T / M3T / FC3582 / M30 / M30T 等低分辨率机型、非摄影测量机型 |
地面数据采集
地面数据使用 XGRIDS 地面移动扫描仪采集,按正常室外采集流程执行。
基本要求
- 使用 XGRIDS 设备按常规方式扫描,重点覆盖建筑底部、地面纹理、入口等区域。
- 支持多段地面采集数据拼接,采集要求与地图融合一致。
- 确保扫描路径经过各无人机起降点(下图黄色圈),为后续空地衔接留出重叠区域。
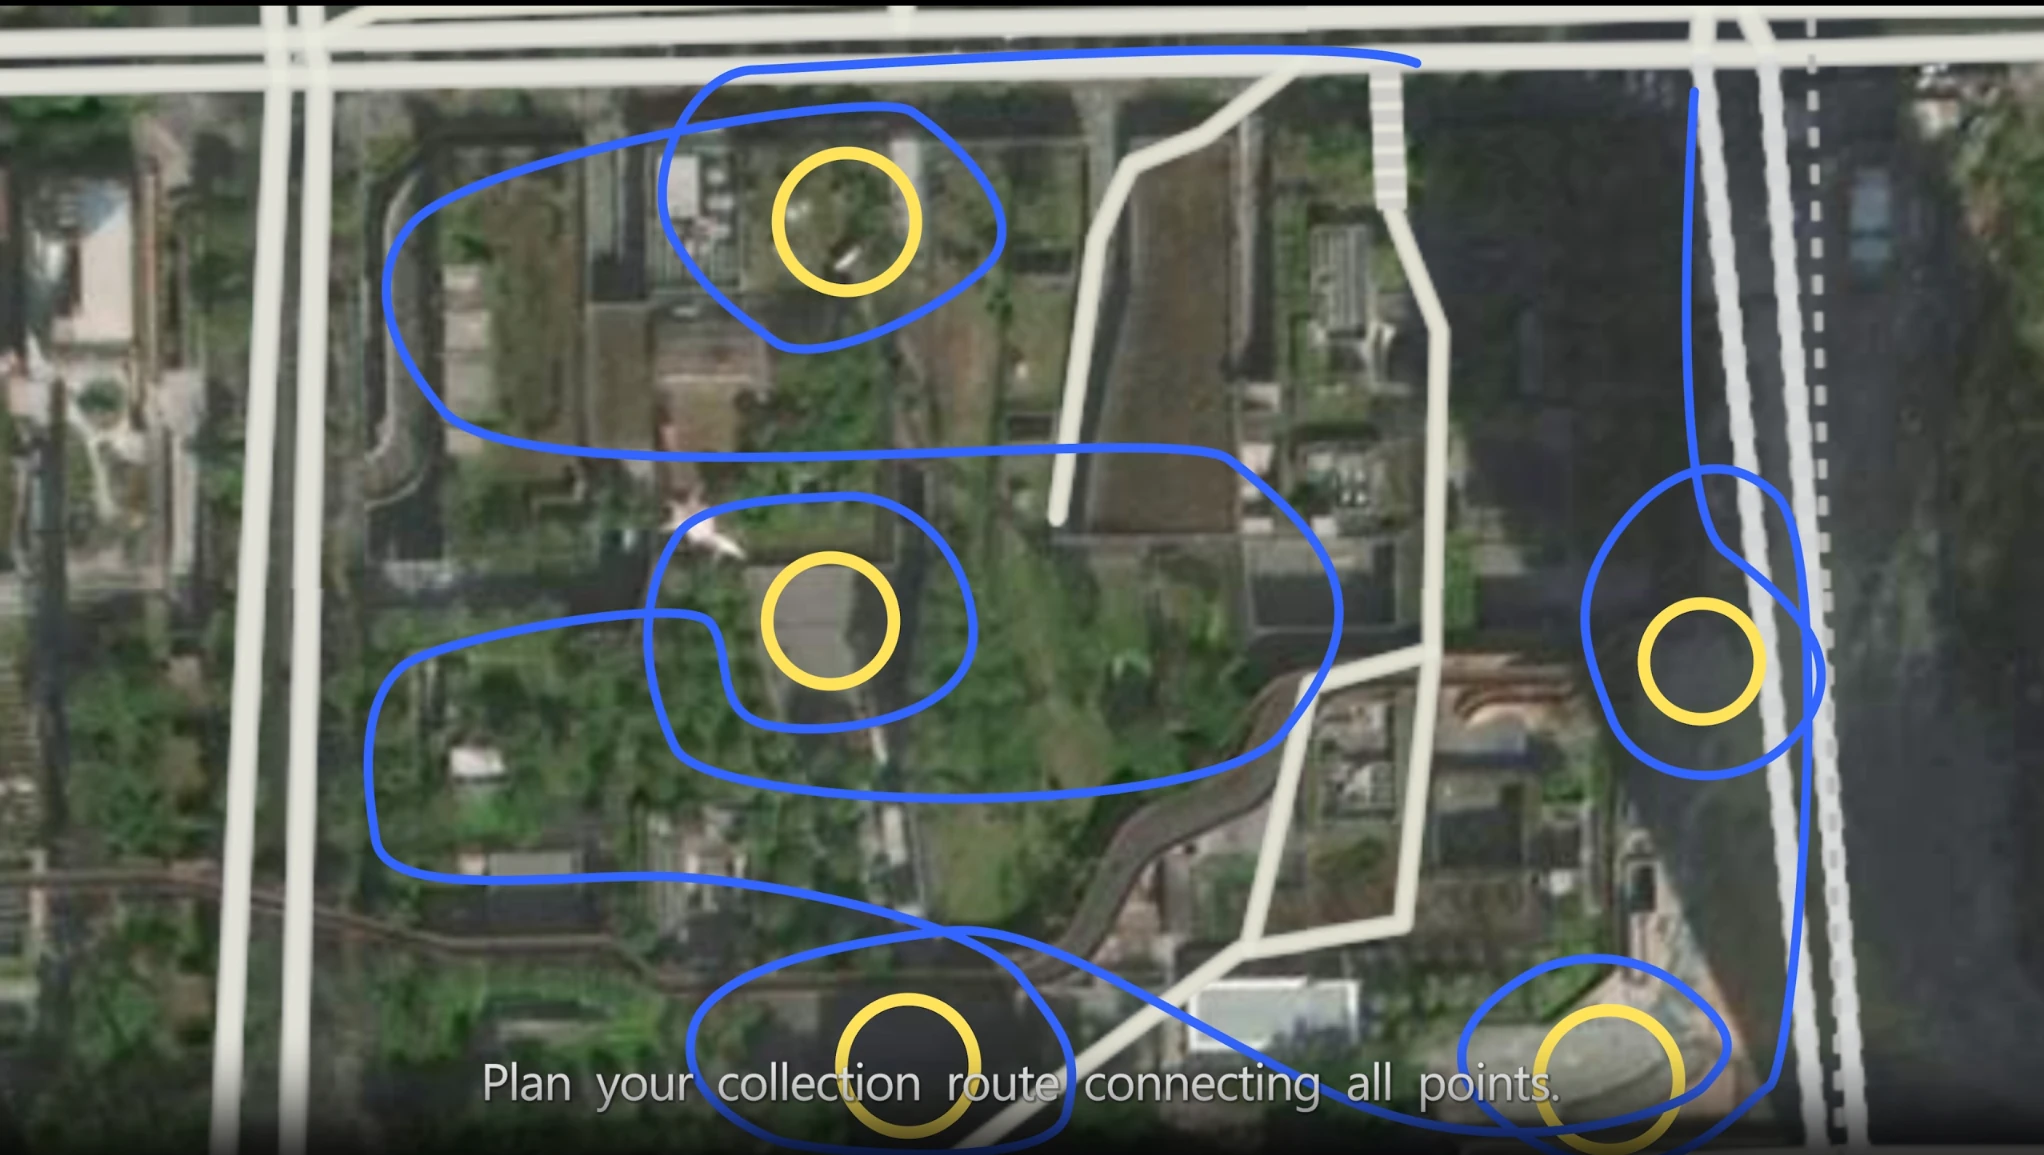
扫描路径经过各无人机起降点,留出重叠区域
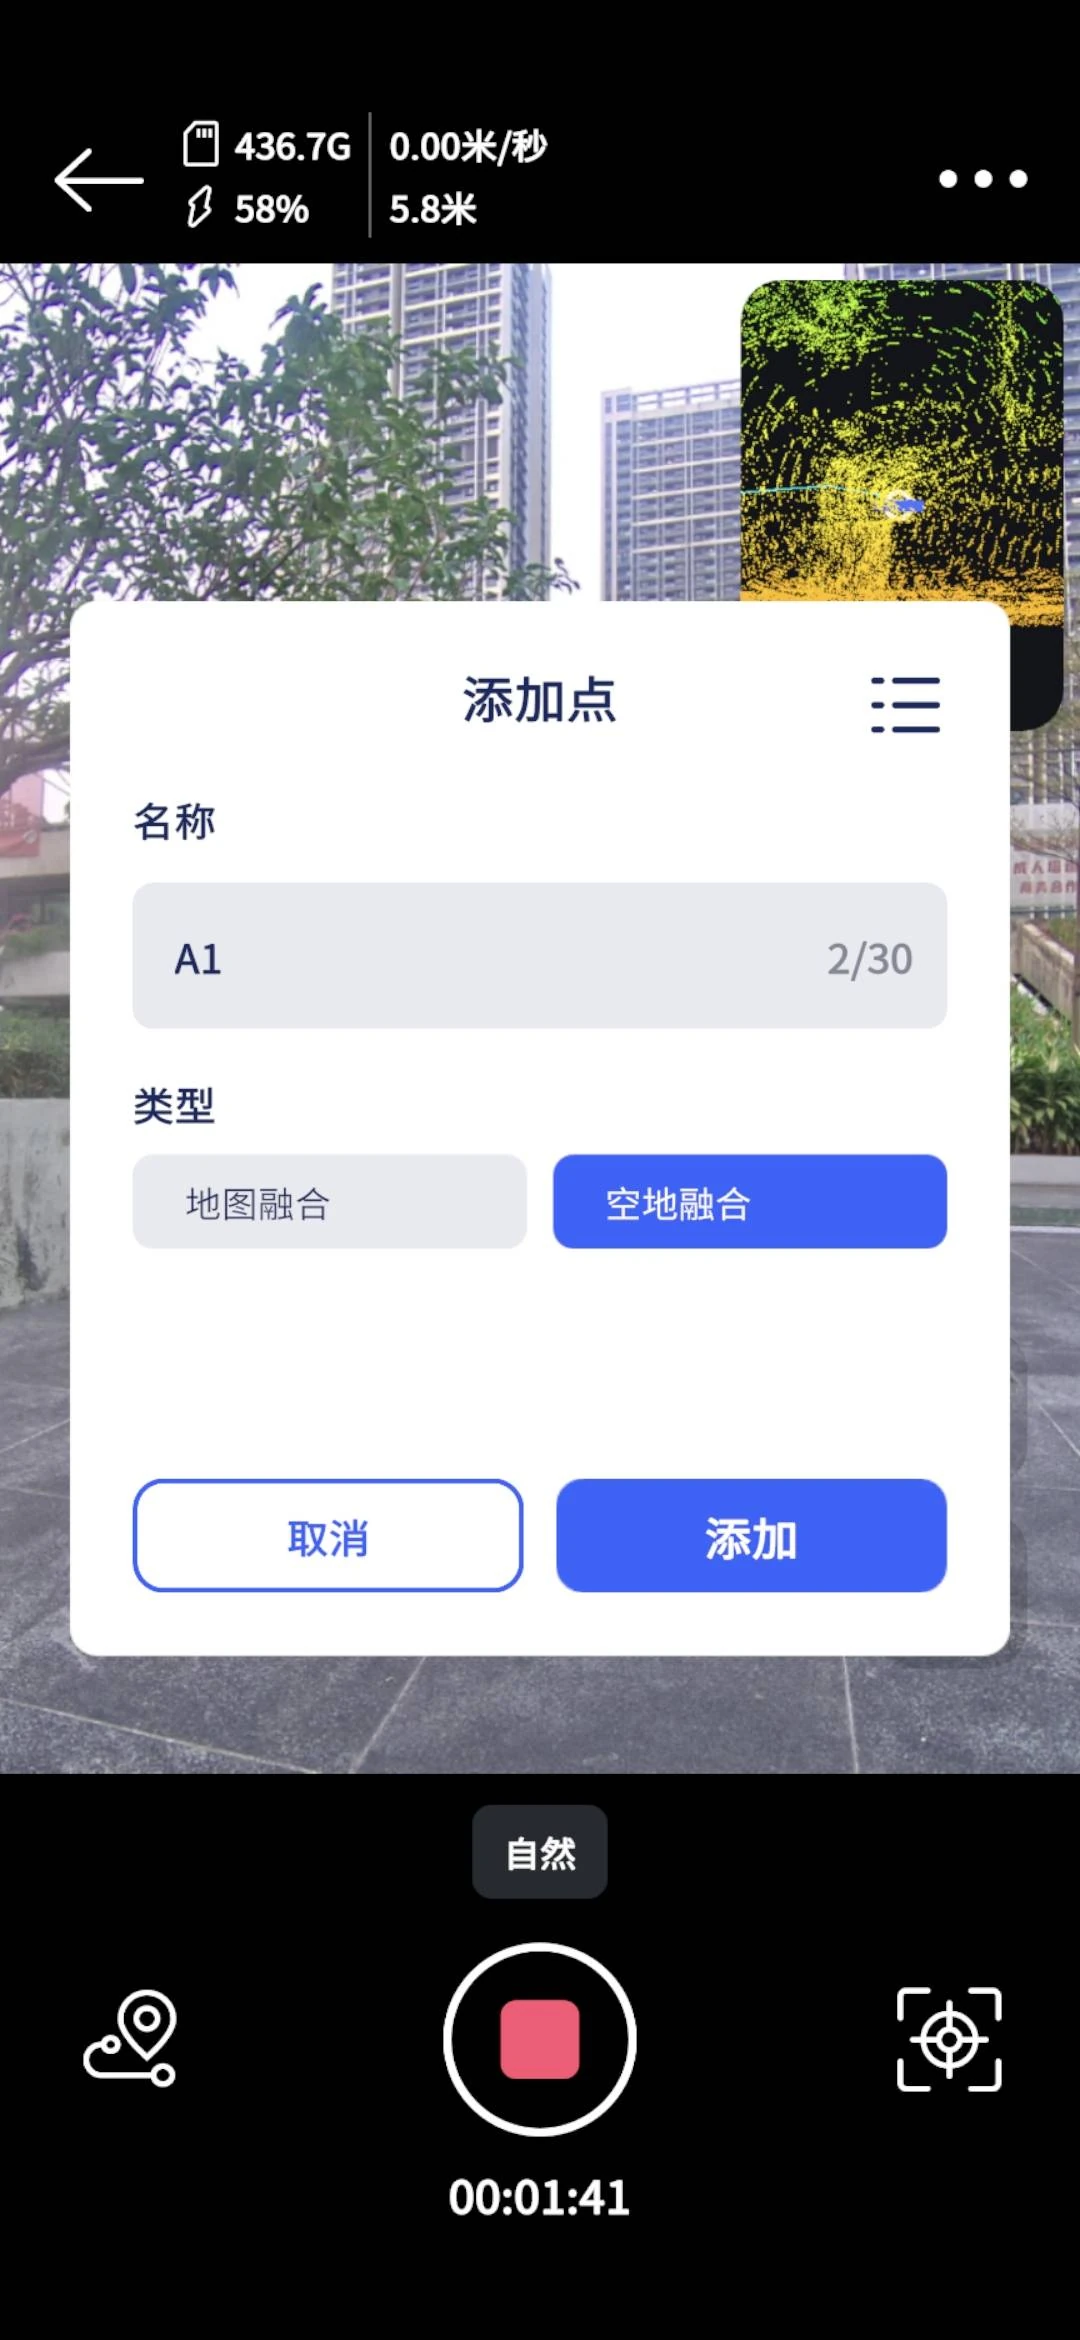
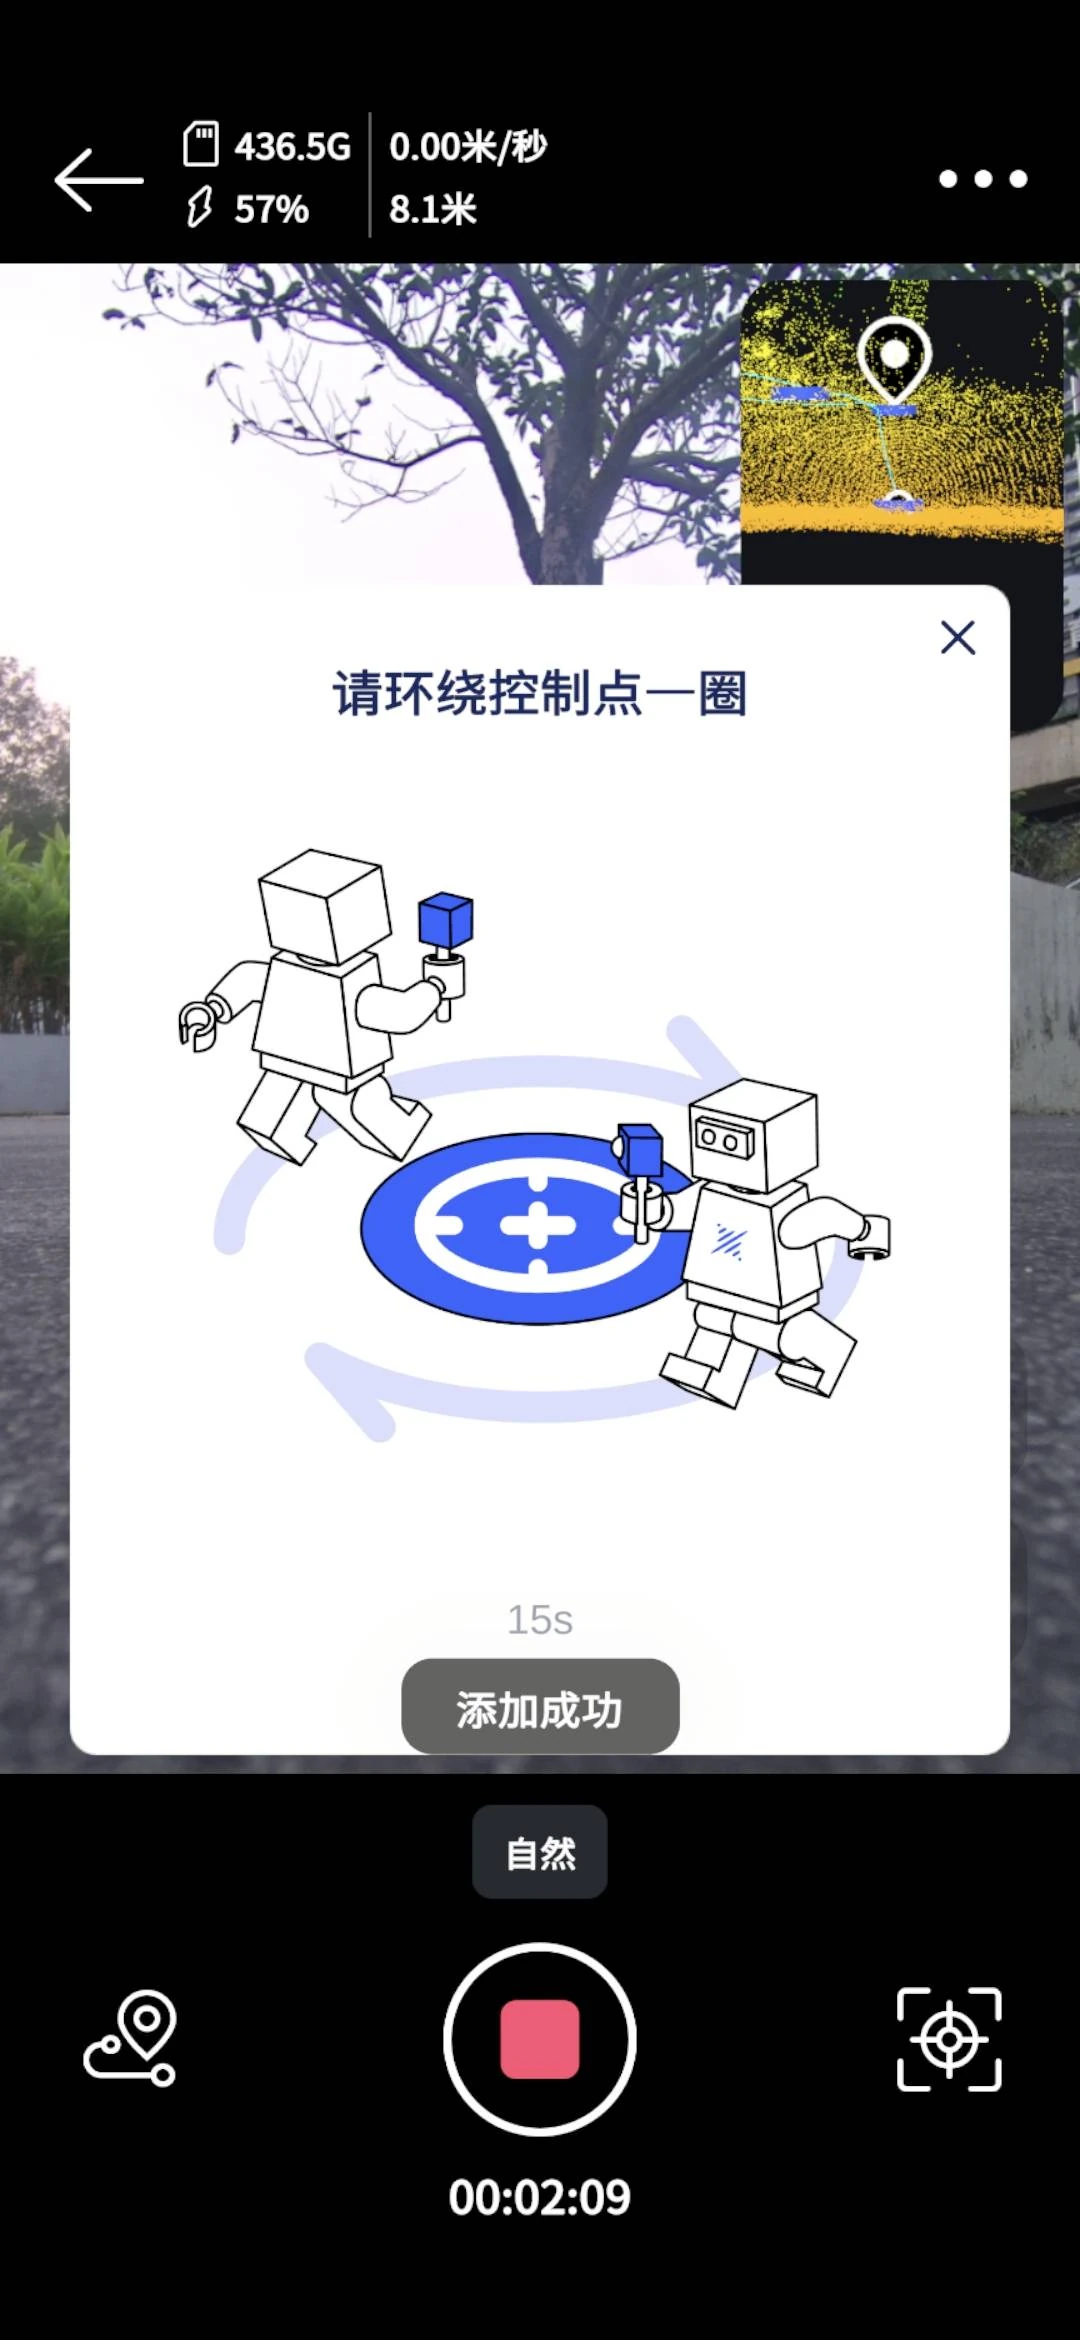
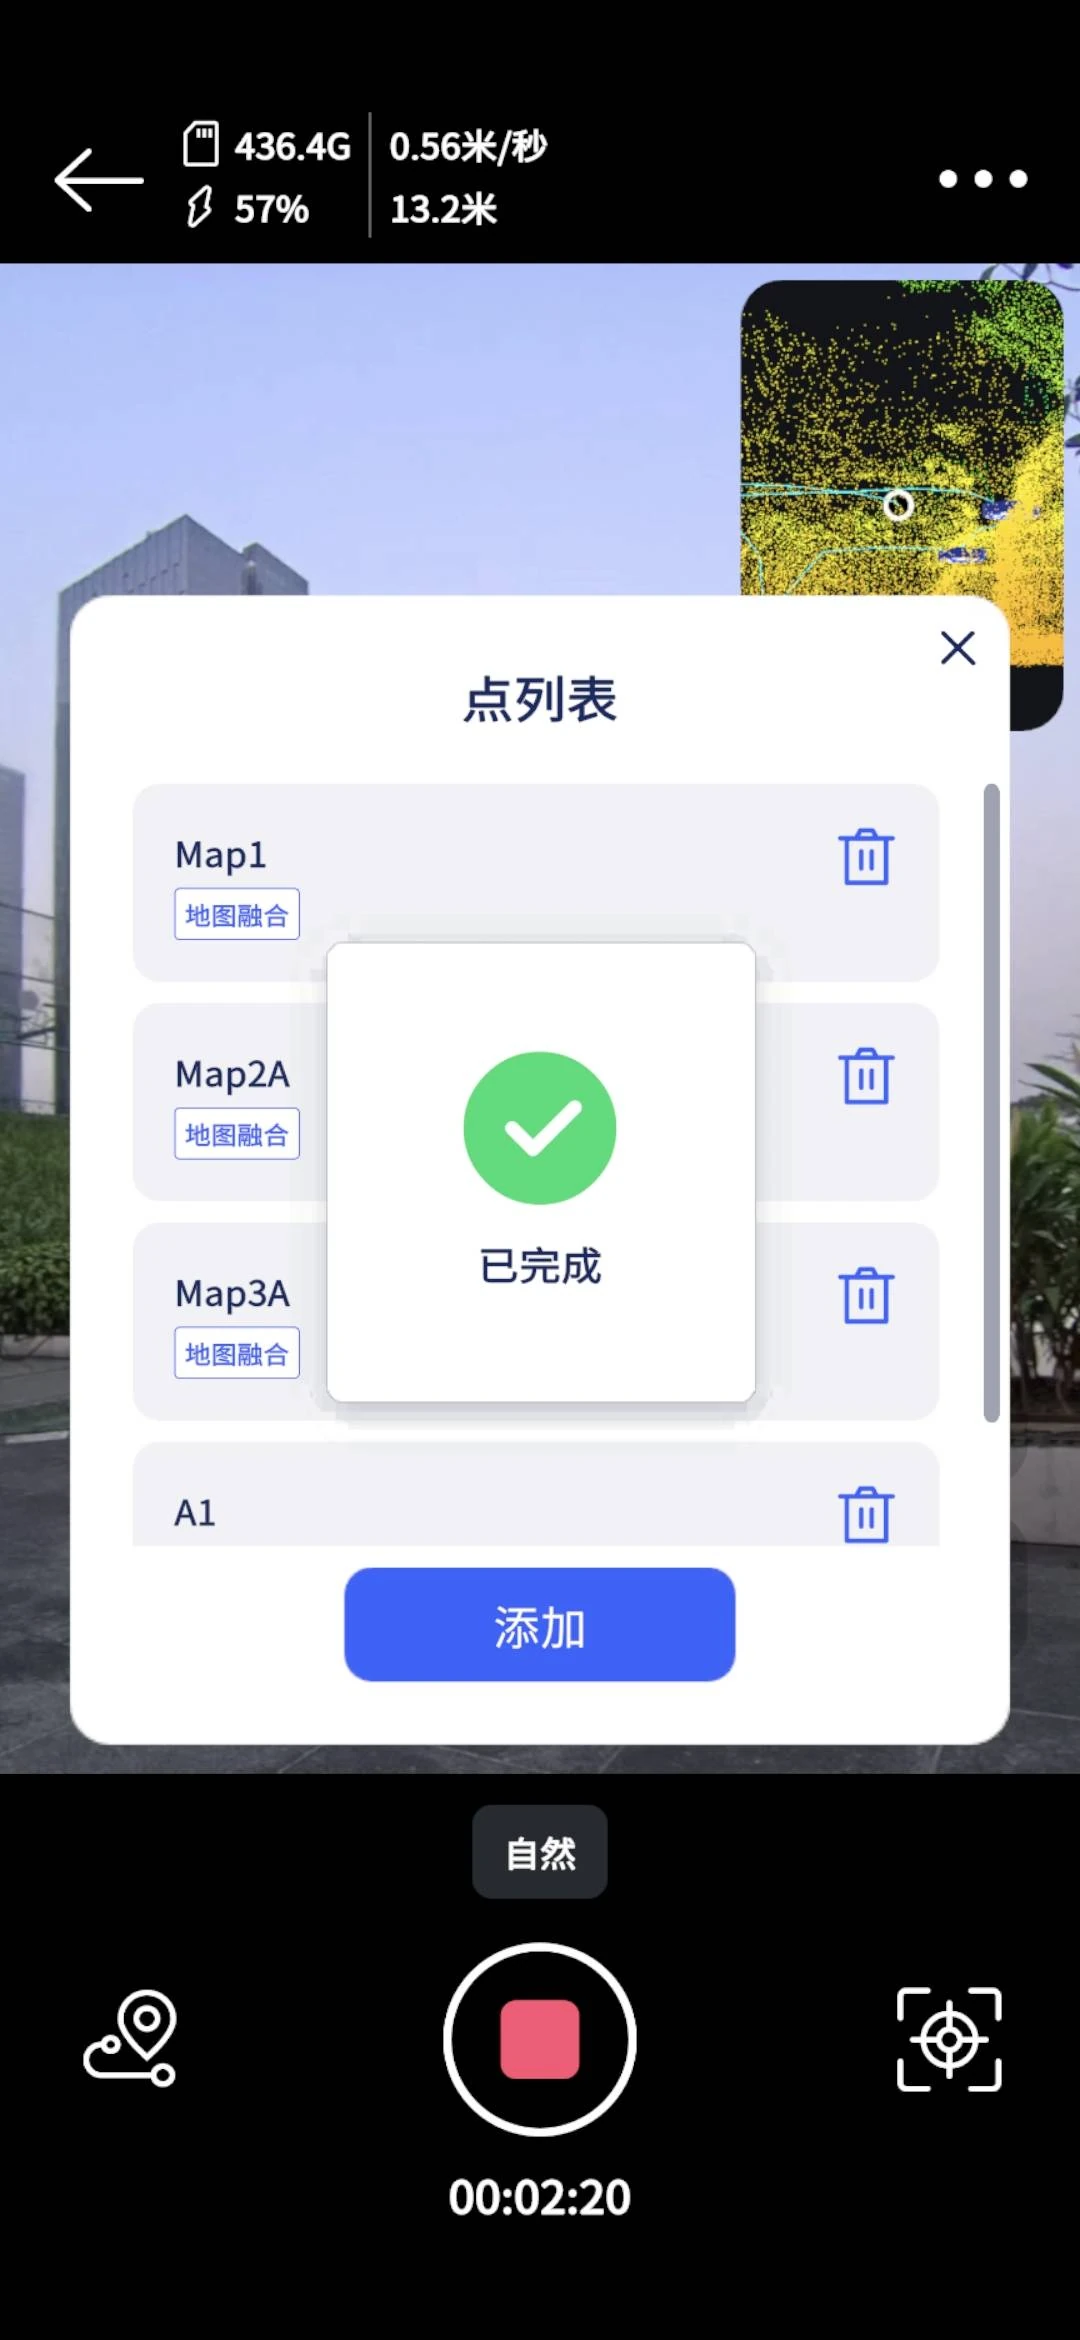
P 系列要求在 LCC Scan 中打空地融合连接点,L 系列不需要打点。具体操作:
多高度覆盖
参考室内「三拍法」思路,地面扫描的设备雷达视野应覆盖三种角度,特别是建筑外立面:
- 低位:地面细节
- 平视:主体立面
- 仰视:高处结构
RTK 相关
- 设备开机前确保安装稳固、RTK 无摇晃,螺丝无松动。
- 设备开机后连接 Lixel Go 登录 Cors 服务,等待 RTK 信号进入固定解(Fix)状态,并尽可能全程保持 Fix。
- Lixel Go 坐标系目前仅支持采用 WGS84 / CGCS2000 椭球。
空中数据采集
空中数据由无人机航拍获取,基本按正常倾斜摄影要求采集。空中数据分为有 RTK 与无 RTK 两种做法,请根据设备组合选择。
有 RTK 的做法(推荐)
原则上推荐使用实时动态差分定位(RTK)方案。确保地面扫描与无人机均搭载准确的位置信息,再利用该位置信息在 LCC Studio 中完成位置校准。
- 无人机(含起降)与地面 SLAM 需启用 RTK,坐标系完全一致(WGS84 或 CGCS2000)。
- 无人机(含起降)与地面 SLAM 全程尽可能都保持 Fix 信号状态,便于提升融合精度与效果。
- 重建模型结果将包含绝对坐标信息,可导出到 GIS 平台使用。
- P 系列没有 RTK 模块,地面采集无需开启该功能,后处理自动适应。
以 M4E 为例,在测区开阔无高楼遮挡位置,遥控器开机,下拉屏幕点击 WiFi 连接热点网络。进入 DJI Pilot 2 软件的飞行界面(先关掉飞行前检查),点击右上角三点符号,再点右下角「精确定位设置」:设置坐标系,确保 RTK 状态已连接,定位 Fix。
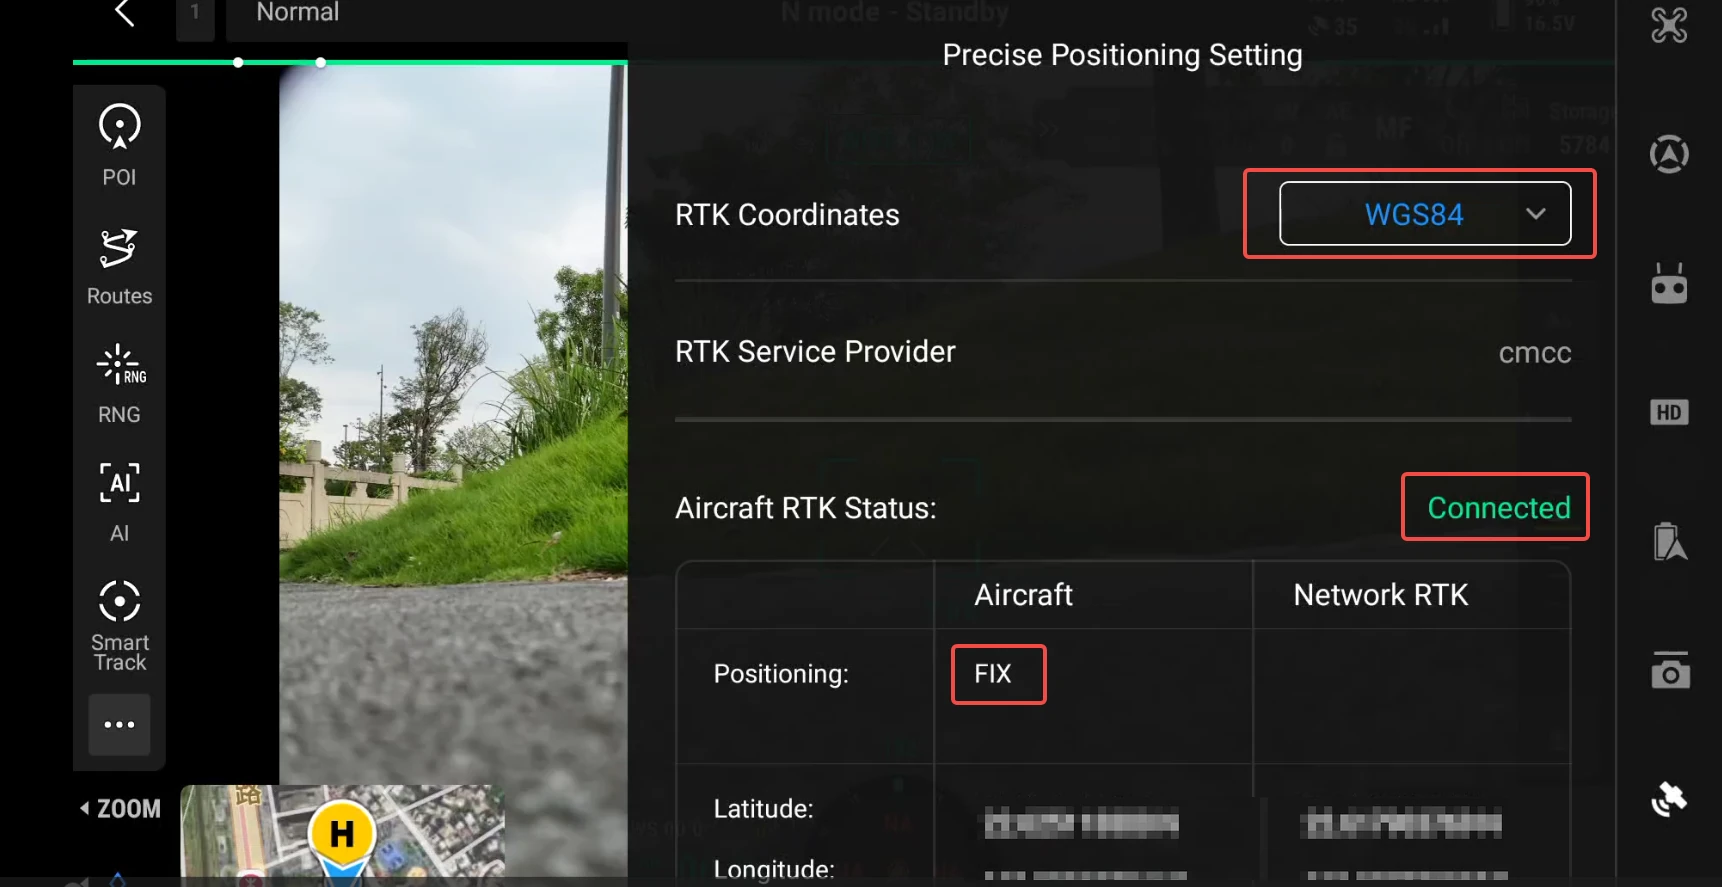
精确定位设置:确认坐标系与 RTK Fix 状态
航线采集通用要求
建筑顶部上空航线拍摄
| 项目 | 建议 |
|---|---|
| 飞行模式 | 推荐智能摆拍,确保全覆盖 |
| 重叠率 | ≥ 85% |
| 飞行高度 | 在允许的最低安全高度飞行效果最佳;除特殊限制外,不建议高于 50 m |
| 单层 / 多层 | 简单中小场景:仅飞一层最低安全高度;复杂大场景:最低层上方额外飞 1–2 层 |
| 多层高度差 | 相邻两层高度差不超过 2 倍 |
| 飞行速度 | ≤ 5 m/s,匀速平稳 |
| GSD | 1 cm 以下 |
| 云台角度 | 约 45°(倾斜摄影);智能斜切开启 |
| 焦距 | 全程使用单一焦距拍摄 |
继续以 M4E 为例,点击进入航线库,右上角「+」创建新航线:
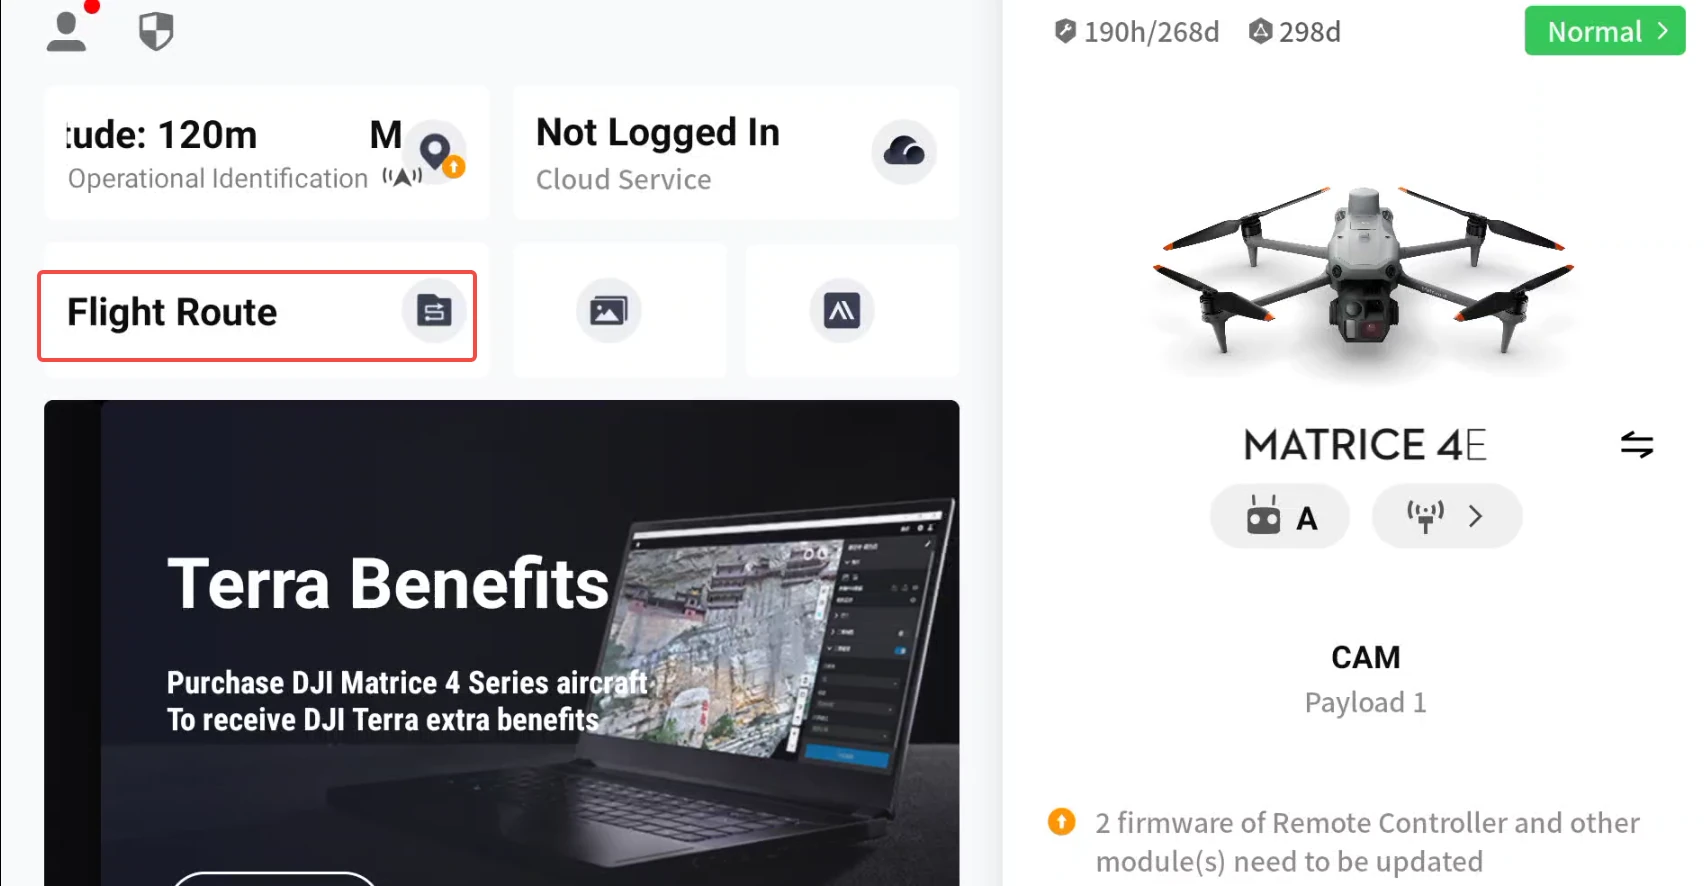
进入航线库
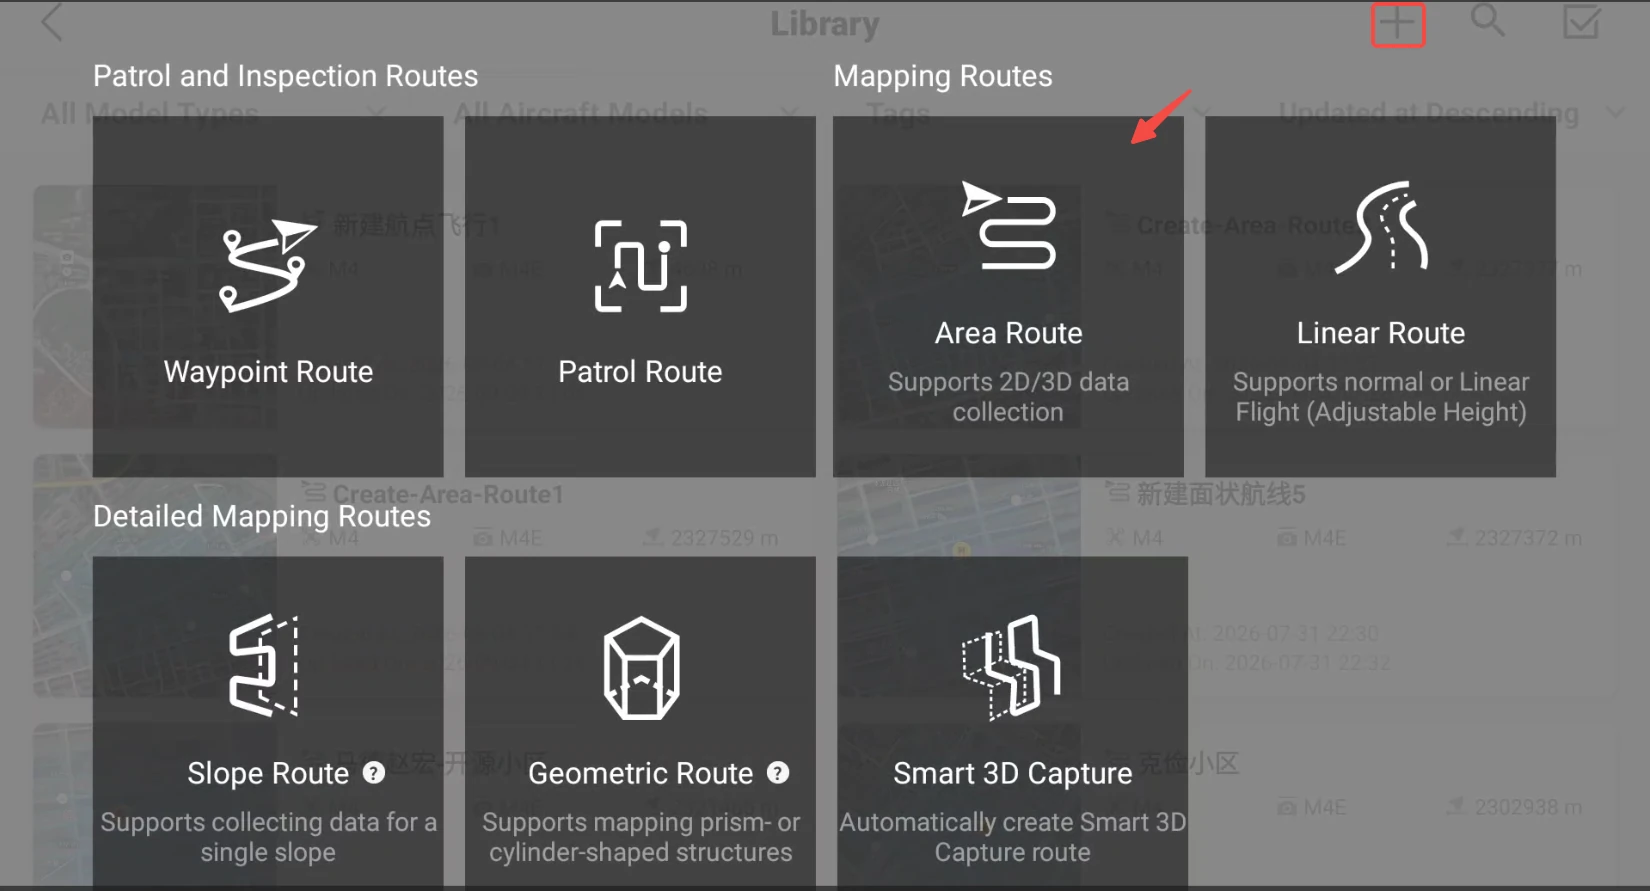
创建新航线
在地图上点击规划测区边界:
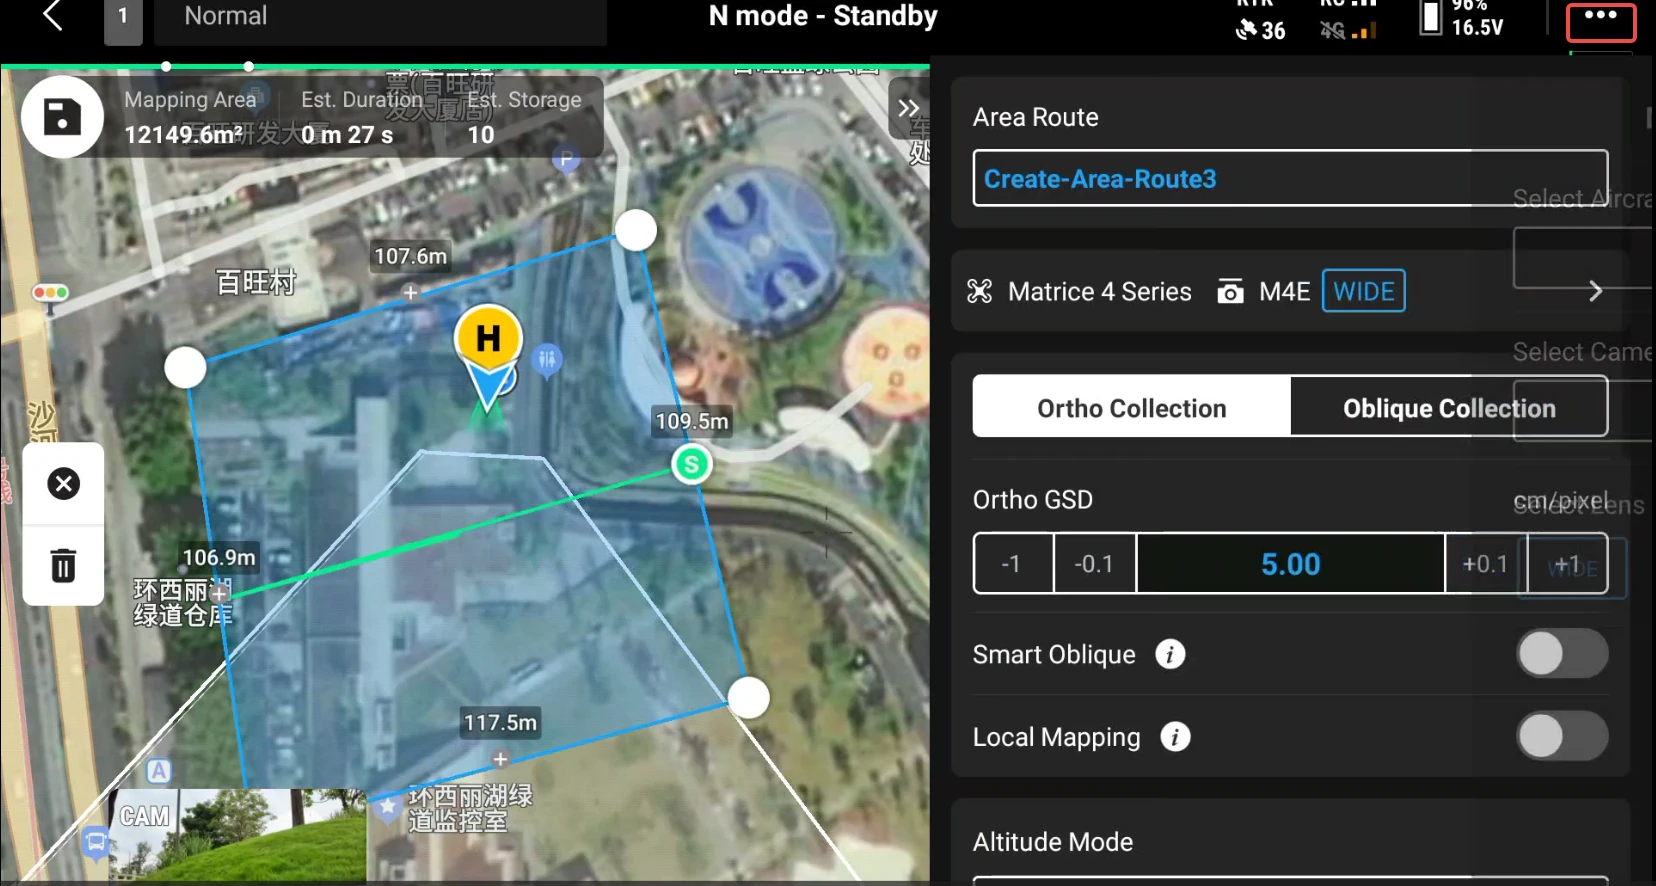
规划测区边界
按规范设置倾斜航线采集 GSD,打开智能摆拍,相机拍摄倾角 45°,设置飞行高度:
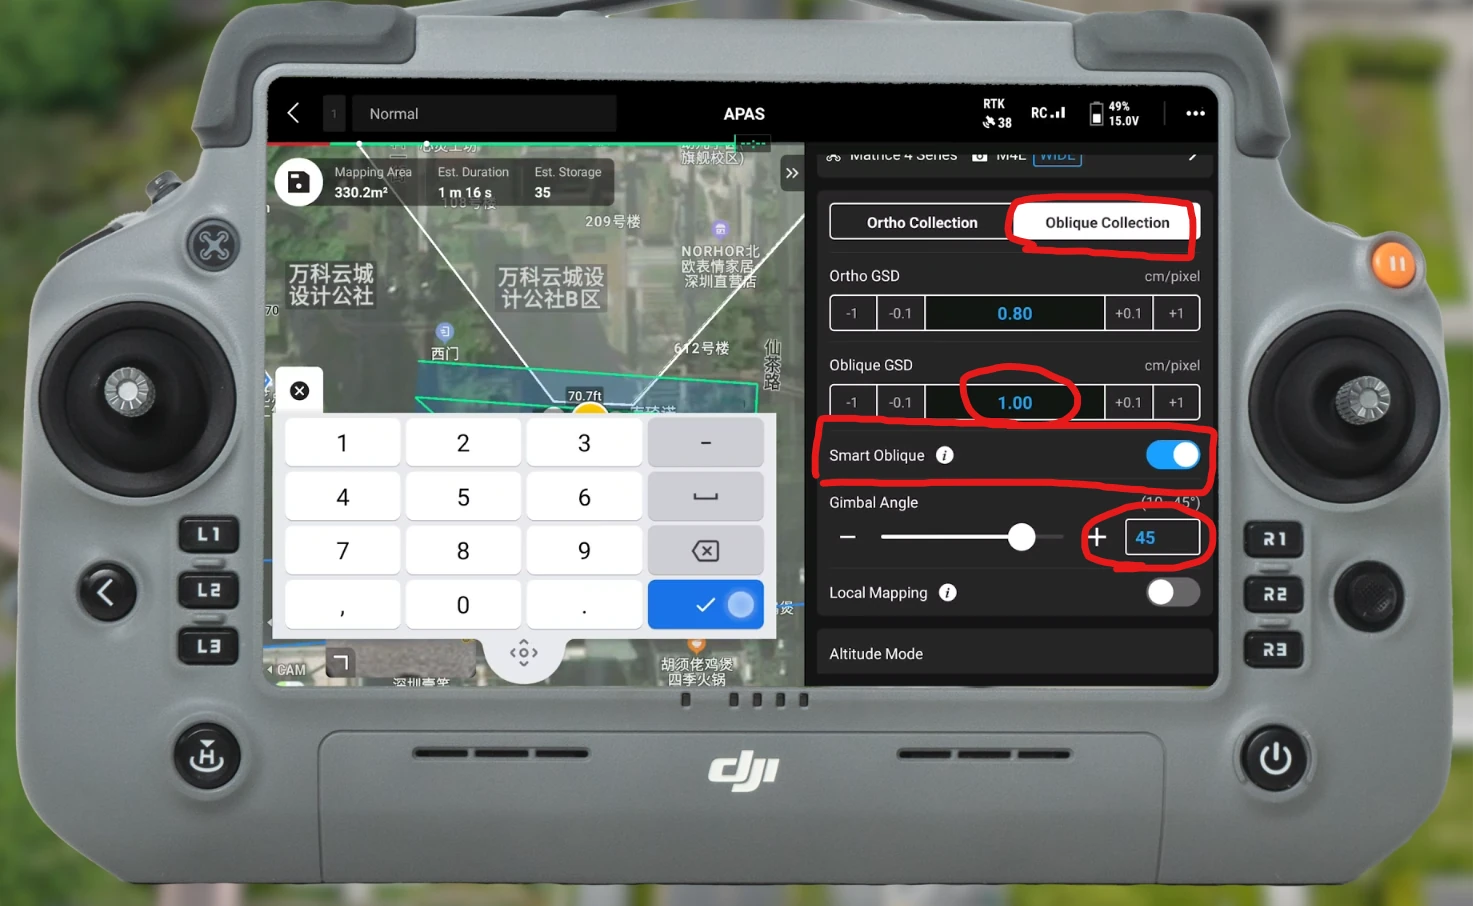
设置倾斜航线:GSD、智能摆拍、倾角 45°、飞行高度
在高级设置里填写两个方向的拍摄重叠度。
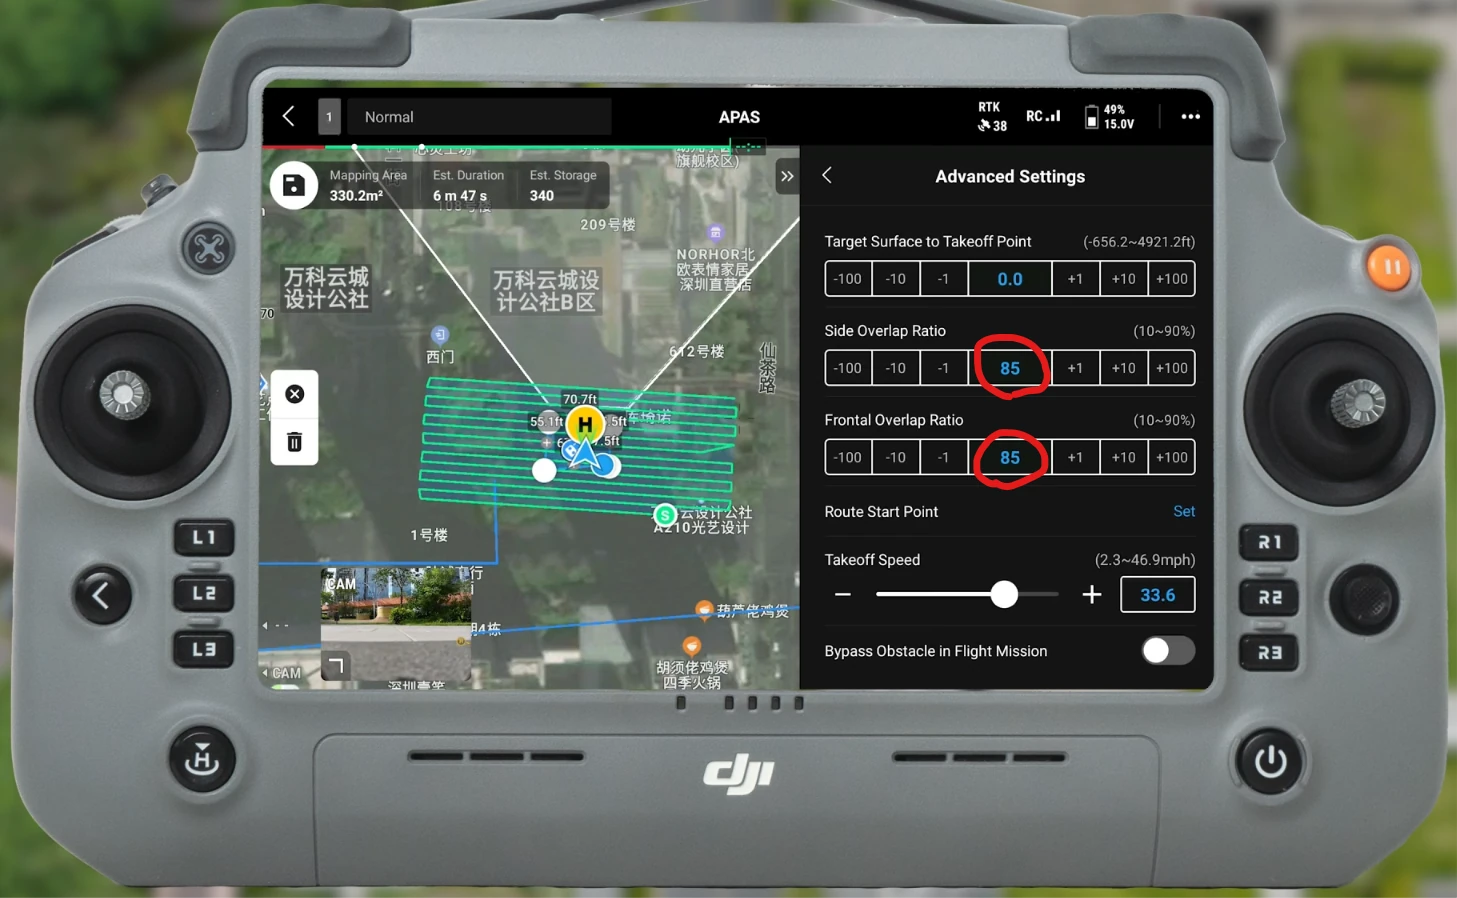
高级设置中填写拍摄重叠度
左上角点击保存航线,再次点击即上传航线并执行飞行任务,直至无人机返回地面。
建筑侧面环绕拍摄(如需)
高层建筑侧面(外立面)如需专项覆盖,由无人机沿建筑外围环绕飞行补充:
| 项目 | 建议 |
|---|---|
| 飞行距离 | 距建筑立面 3–5 m |
| 飞行高度 | 建筑高度的 1/2 ~ 2/3 处(确保镜头覆盖上下) |
| 镜头朝向 | 始终朝向建筑外墙面 |
| 飞行速度 | ≤ 5 m/s,匀速平稳 |
| 覆盖要求 | 建筑四面均需环绕,拐角处放慢速度多角度覆盖 |
| 多层环绕 | 高层建筑可分 2–3 层高度各环绕一圈 |
注:面状航线智能摆拍只能覆盖屋顶和地面俯视视角,建筑立面(窗户、墙面细节、入口)需通过环绕补充。
起降衔接通用要求
空中数据与地面数据能否成功融合,关键在于两套数据存在重叠衔接区域。起降部分正是这一衔接数据,是影响融合质量的关键。
起降点位置选择
| ✅ 正确 | ❌ 错误 |
|---|---|
| 勘查规划时选在无人机无障碍起飞位置,测区内均匀分布,50 m 一个最佳,包围地面 SLAM 测区四周 | 布置在同一侧 |
| 前方相对空旷,10 m 内无视线遮挡 | 贴近纯色墙面、反光表面 |
| 朝向有区分性的建筑、立面 | 贴近树木、重复结构 |
| 多次起降朝向场景内相同主体 | 朝向无区分性的背景 |
起降点数量与分布
- 每个场景建议按照「四角 + 中心」的分布适当增设,宜多忌少。
- 边长超 100 m 的较大场景:保证每 50–100 m 距离内至少有 1 次起降拍摄。
起降拍摄要求
每次起降需提供从地面约 1.5 m 处到空中飞行高度的连续图像,并满足:
- 地面平视拍摄:位置与视角需与地面设备采集的轨迹有足够重叠。由于无人机 FOV 通常较小,在优先保证视角的前提下,可适当远离拍摄主体以保证覆盖,但不应超过地面采集距离的 1.5 倍。调整无人机朝向,使其拍摄对象与画角尽可能与地面设备拍摄的图像保持一致。
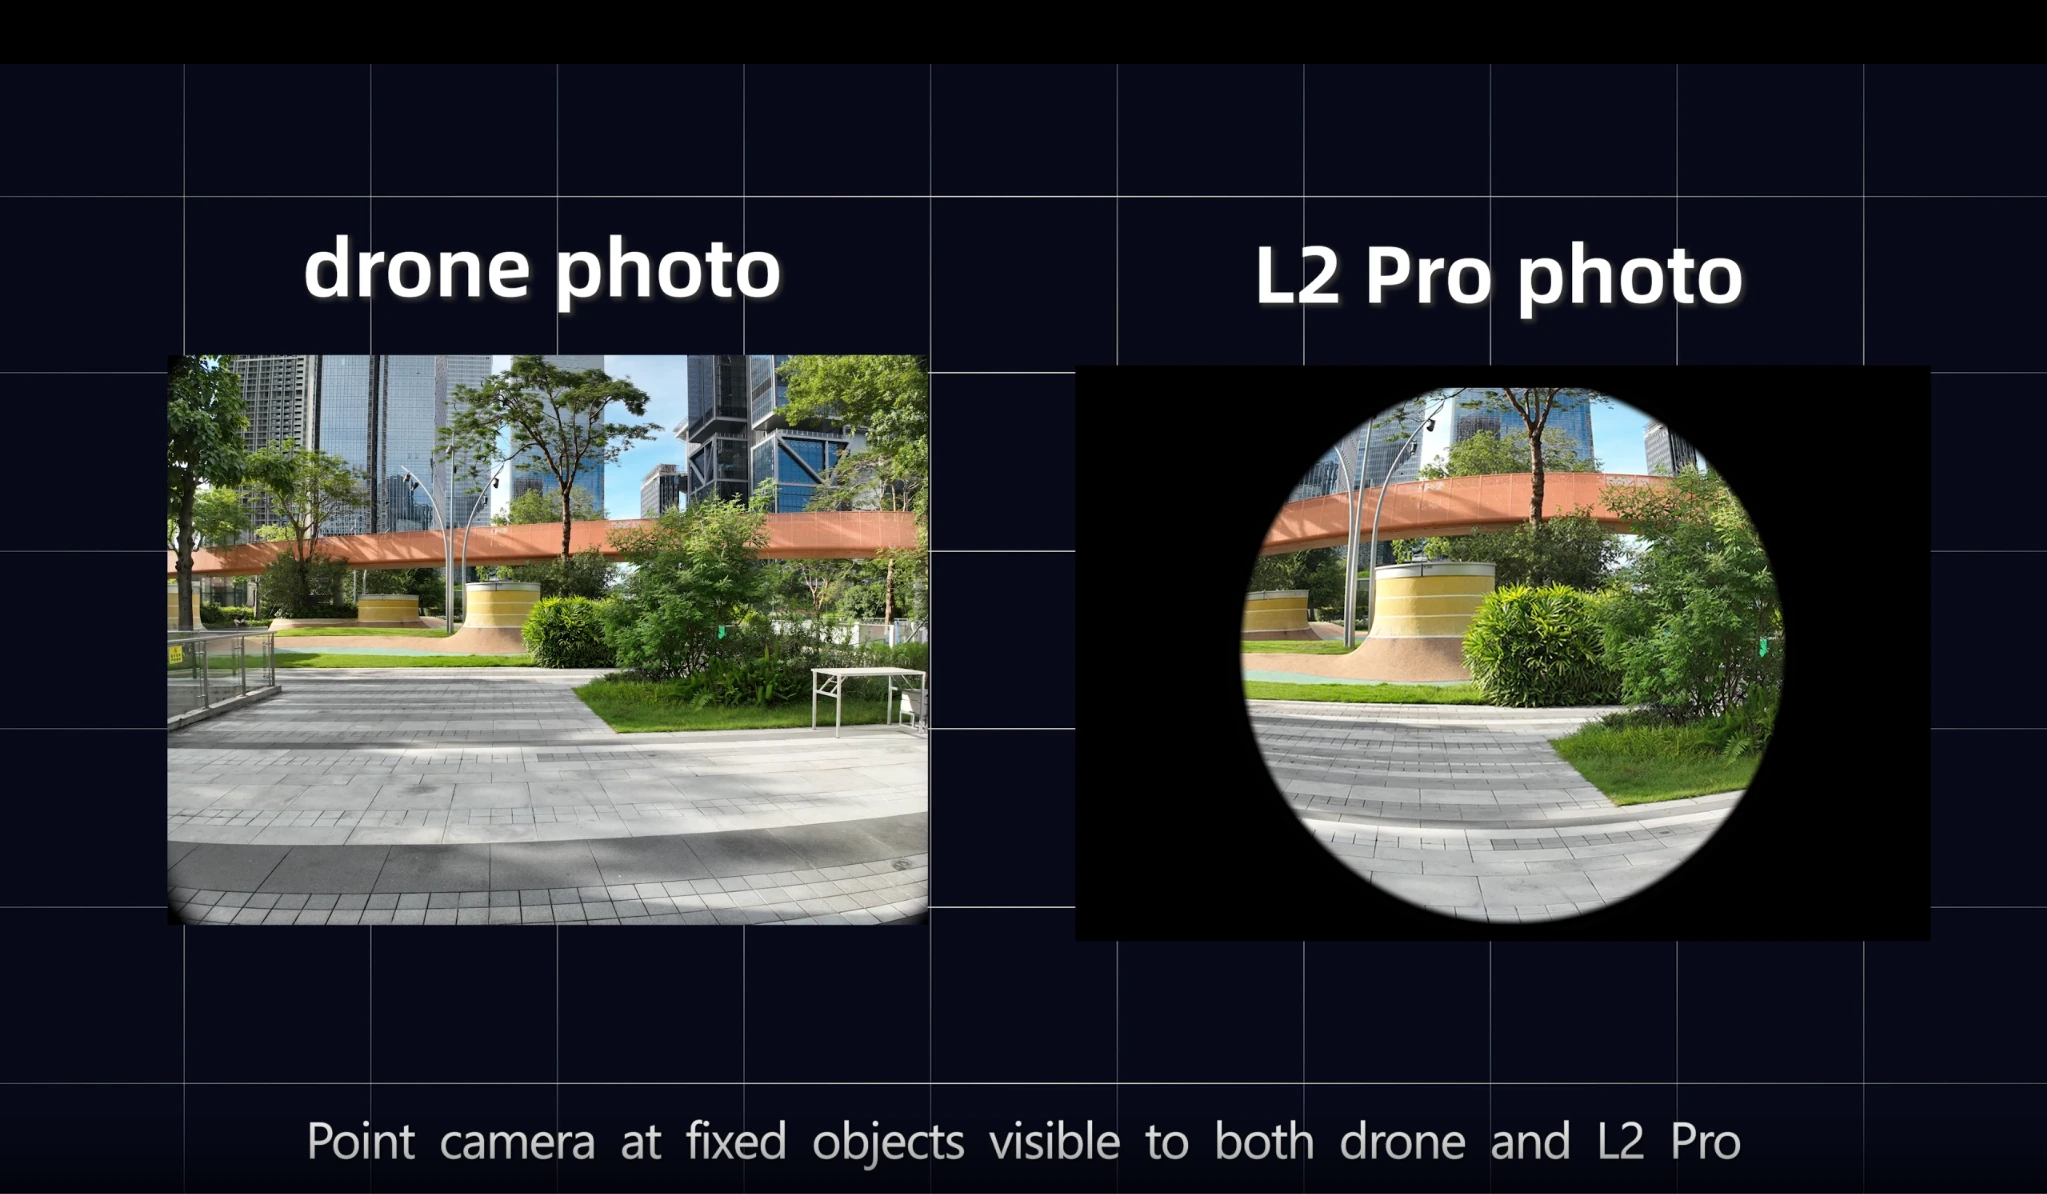
地面平视拍摄,与地面采集轨迹保持重叠
- 空中俯视拍摄:位置与视角需与空中航拍图像有足够重叠。
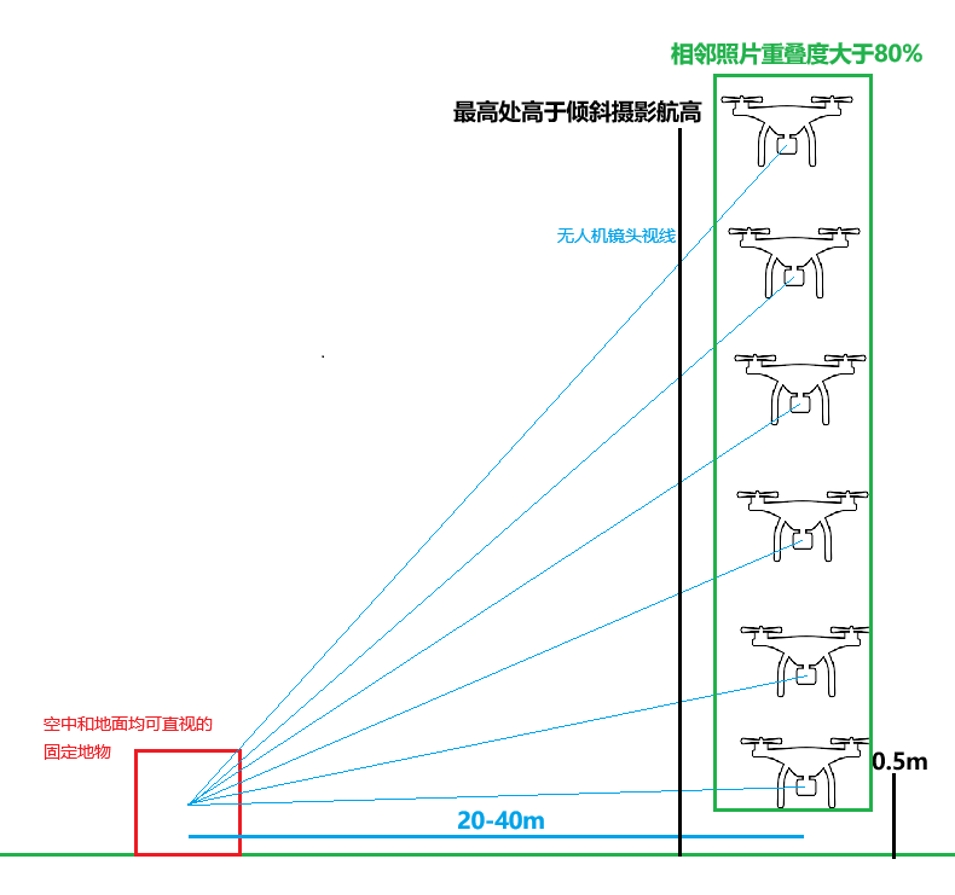
起降拍摄示意:从地面到空中的连续衔接
- 平滑过渡:从地面到空中,相机位置与角度需平滑过渡,相邻图像重叠率 ≥ 85%。
- 起降最高点:每个起降拍摄的最高点,应超出倾斜摄影航线的航高约 5 m。
- 每个起降点建议从三个及以上方向拍摄,有利于提高空地数据的连接成功率。
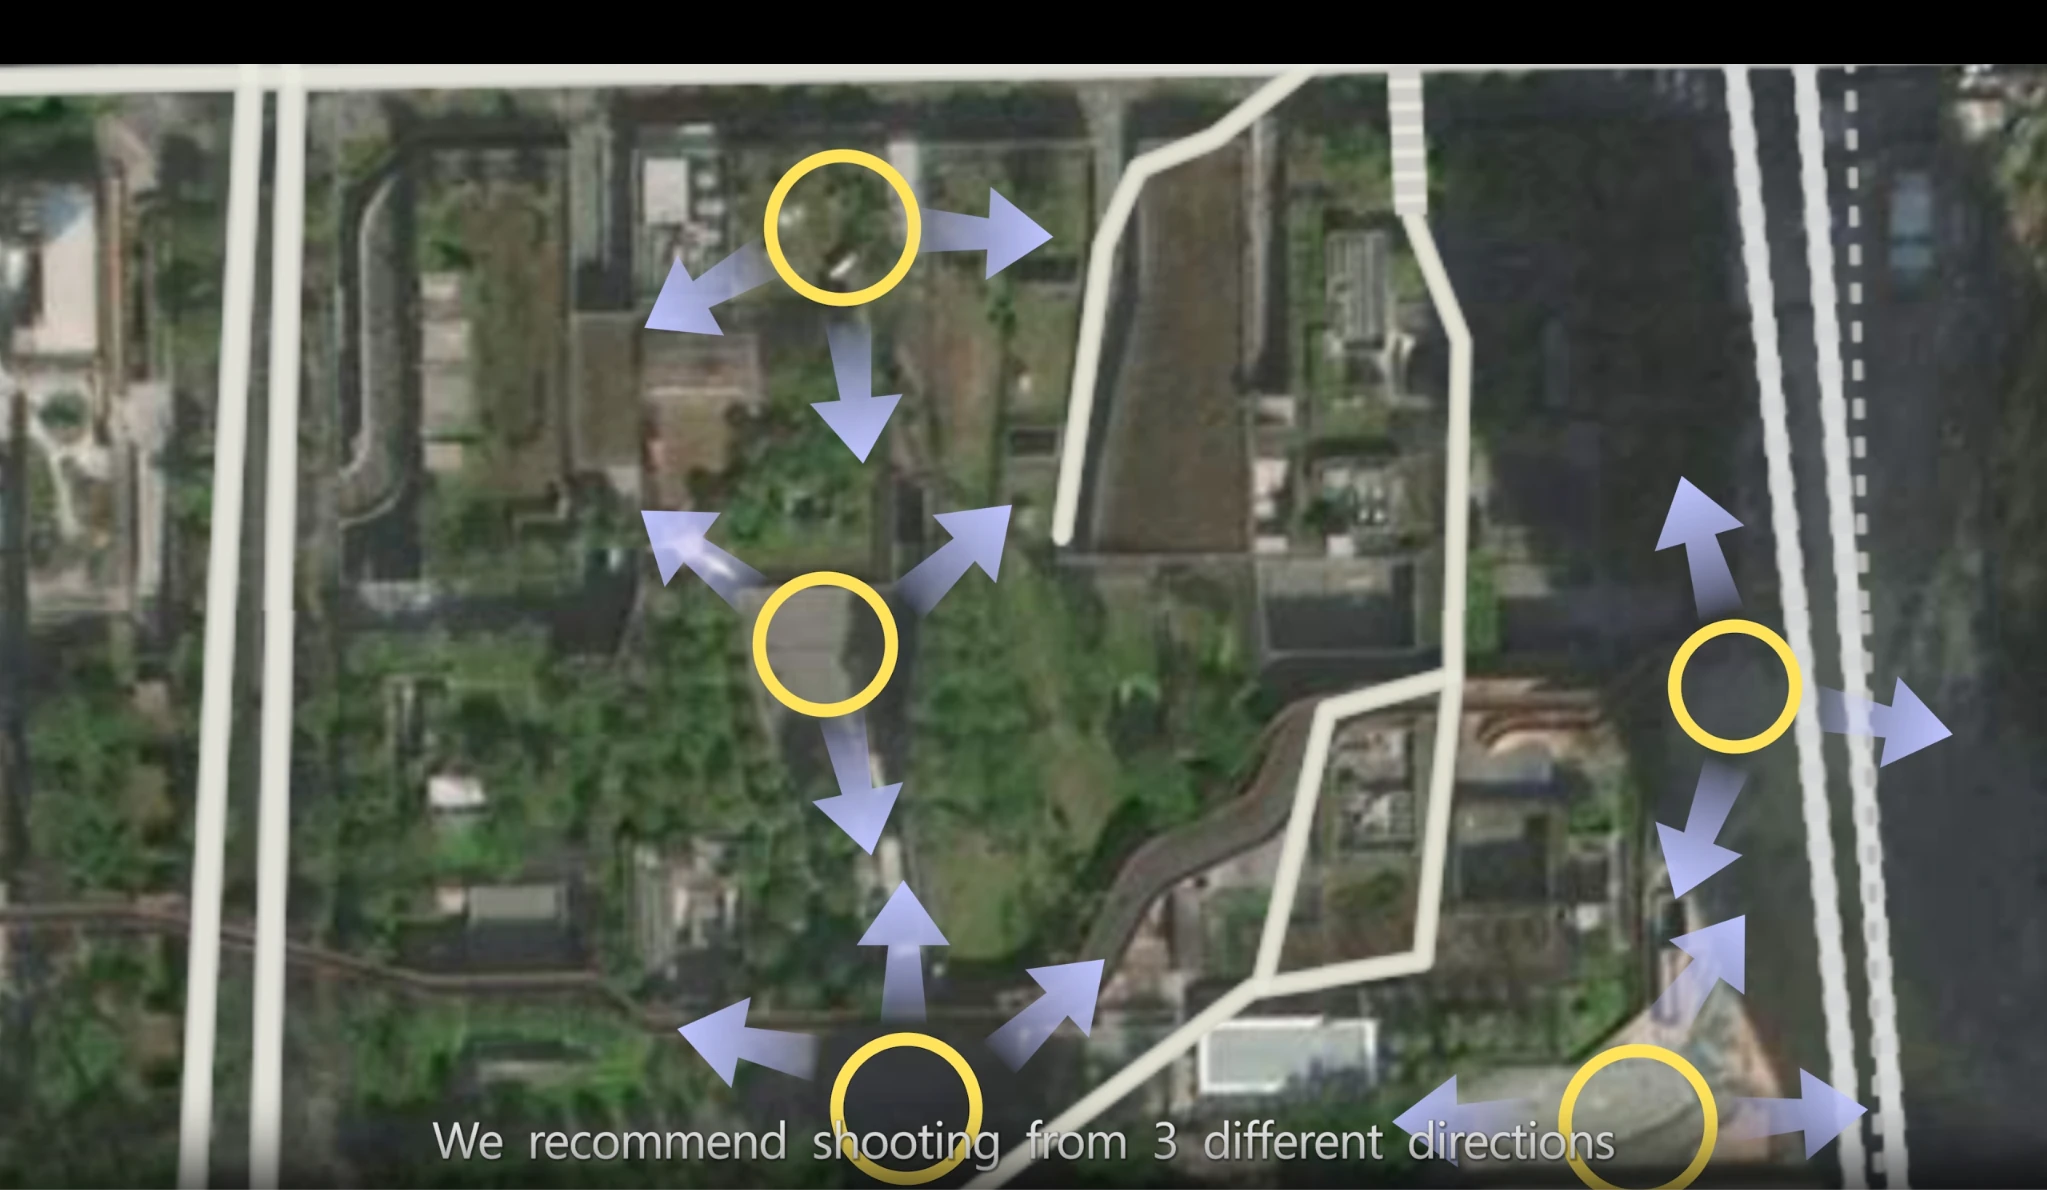
从多个方向拍摄同一起降点
继续以 M4E 为例,无人机放在起降点,进入飞行界面,保持 RTK 状态 Fix。机头(相机)朝向与地面采集一致,起飞至 0.5–1.5 m 高度。操作无人机垂直上升,对准前方固定目标,手动拍摄或使用点跟踪、环绕等方式定时拍摄:
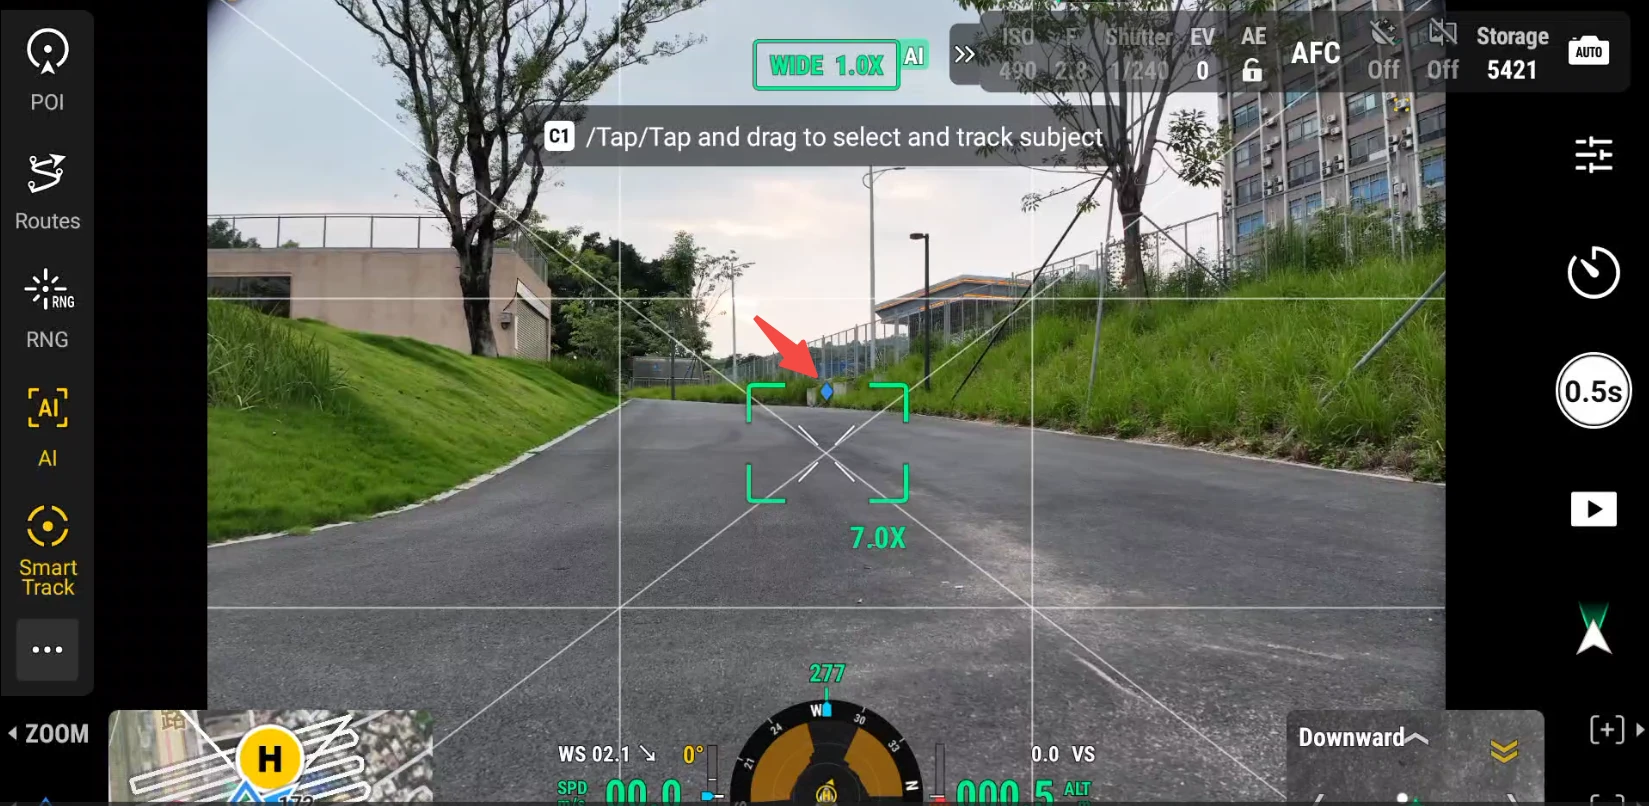
垂直上升并对准前方固定目标拍摄
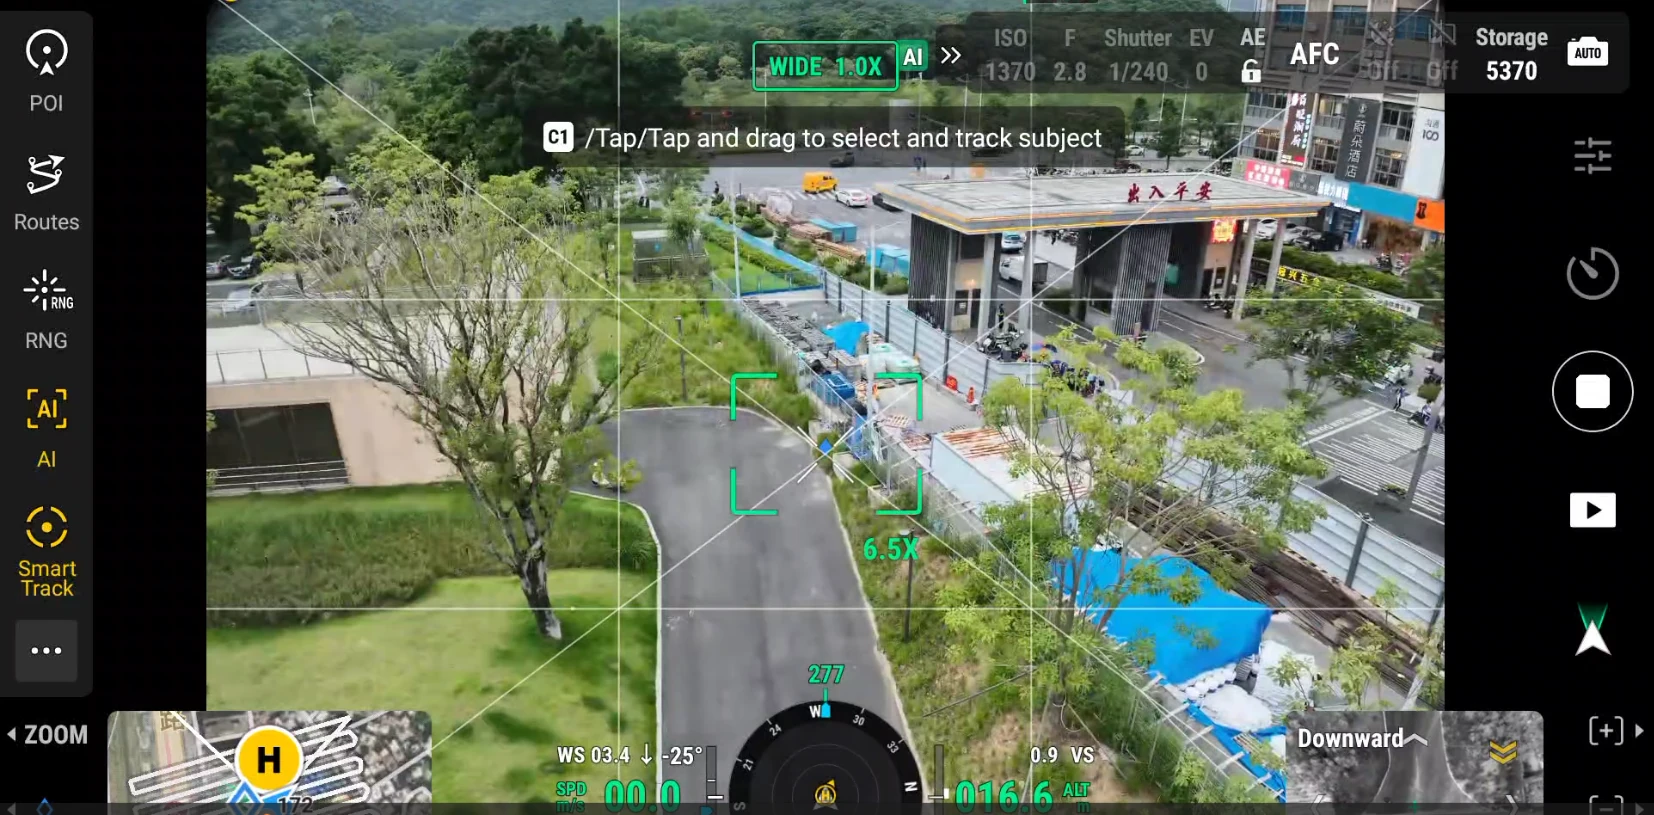
起降点连续拍摄
飞至倾斜摄影航线高度后,操作无人机转向,在空中垂直下降同时拍摄照片。第一个起降点完成后,保持当前拍摄模式,继续走到下一个起降点完成拍摄。
无 RTK 的做法(仅 P 系列)
若不使用 RTK,则需利用照片特征关联地面数据与空中数据,通过连续照片把从地面到飞行高度的全程衔接起来。此时仅适合 PortalCam 设备。
- P 系列 + 无 RTK 无人机:配合各起降点的空地融合控制点,即可获得良好效果。
- 无 RTK 无人机意味着可以关闭推荐无人机的 WiFi 开关、RTK 开关,或使用部分消费级无人机。
- 同样需要采集空地融合连接点。
- 重建模型结果将不含绝对坐标信息。
注:无 RTK 方案依赖图像特征点进行位置校准,受拍摄对象与环境影响,可能出现重建不稳定的情况。在可用 RTK 的现场,优先采用地面与无人机均带 RTK 的方案。
照片数量上限
无人机照片数量上限因产品版本而异,请按实际使用的产品确认:
| 产品 | 空地融合无人机照片数量上限 | 地面扫描时长 |
|---|---|---|
| LCC Studio(桌面版) | 10000 张 | 最多 10 段,总时长 ≤ 200 min |
| LCC Linux(服务器版) | 推荐 15000 张以内 | 总时长 ≤ 500 min |
注:无人机图片其他要求:图像分辨率需高于 1024×768 且每张一致;Linux Server 另要求 JPG/JPEG 格式、最少 100 张、RTK 图片占比 ≥ 80%。处理大规模数据时,请以所使用版本的规格说明或软件内提示为准。
模型重建
打开 LCC Studio 专业版,选择「空地融合」功能,加入:
- 输入任务名称
- XGRIDS 地面扫描数据
- 无人机的全部航拍照片(含起降衔接数据),如下图 Drone-M4E 文件夹
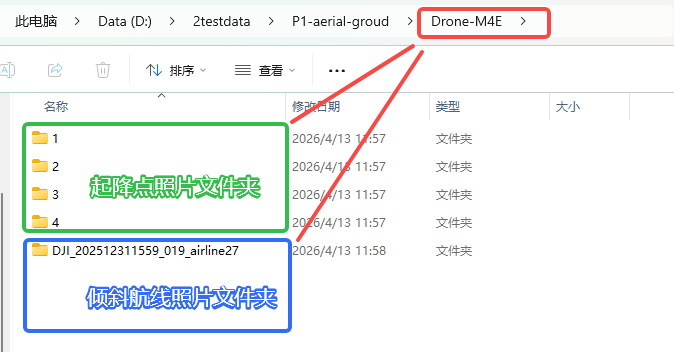
在空地融合功能中导入地面数据与无人机照片
注:空中数据必须包含起降数据。导入空中数据时需导入所有无人机拍摄的照片,并额外选择起降点照片文件夹。导入流程的动态演示可参考官网视频教程。
相关实践
以下为约 300 ㎡公园的采集实例。公园整体特征明显,故取四个方向的对角作为起降点。地面采集路线及起降点规划详见下图。
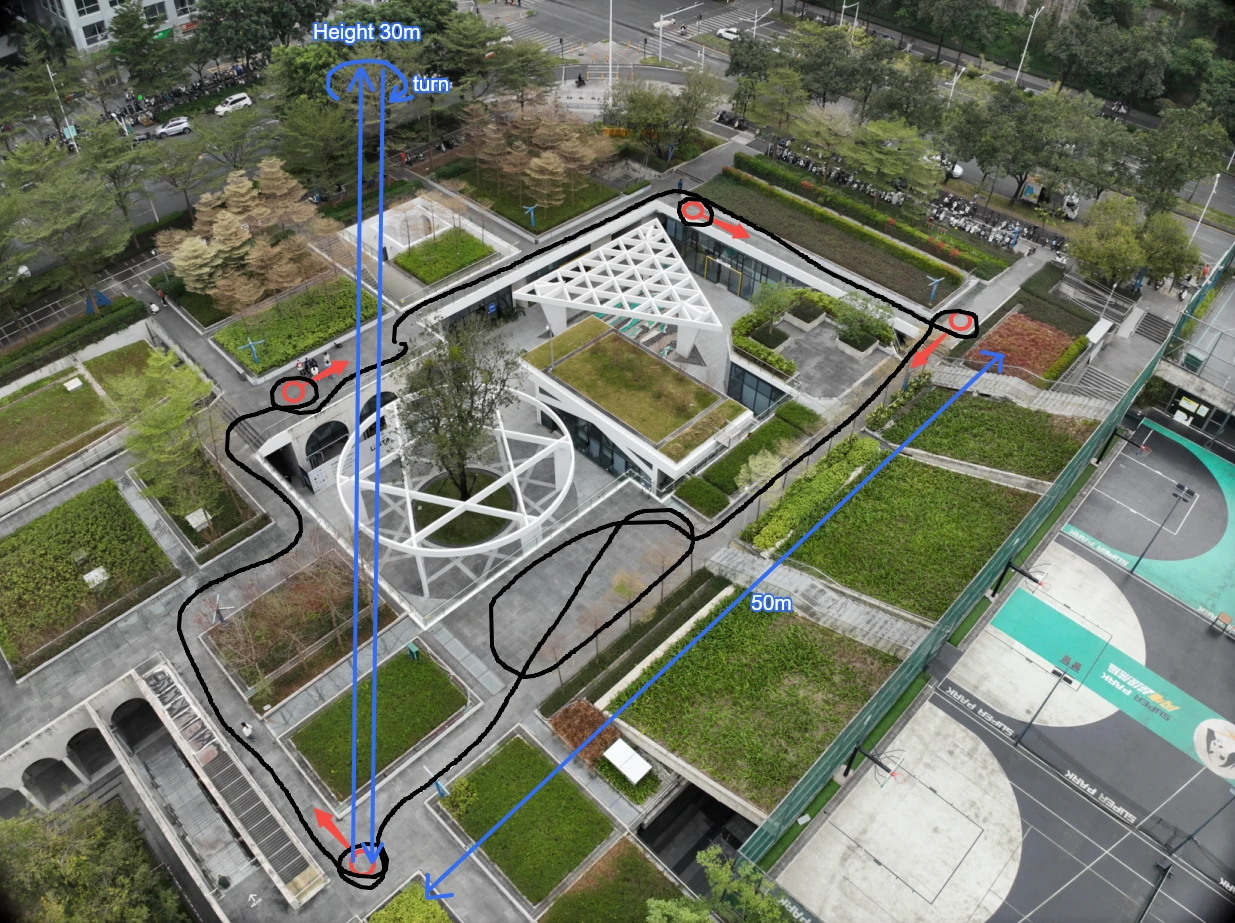
采集路线示意图
采集要点:
- 起降点规划(图中红色点位):
- 公园整体特征较为明显,故选取公园四个角作为空地融合点及打点朝向。
- 该朝向也是无人机拍摄起降照片的起飞朝向;两个空地融合点大约 50 m 距离。
- 地面采集路线(图中黑色路径,本案例采用 P1 作为地面数据采集设备):
- 行走路线绕公园外径覆盖整个采集区域。
- 每到一个起降点需要打下空地融合点,然后环绕点位一圈。
- 空中部分照片实例预览:
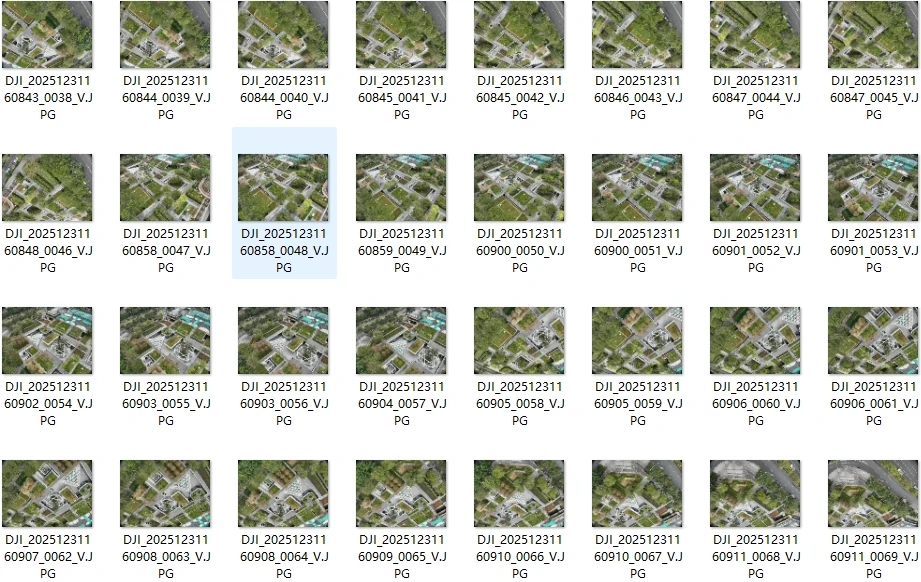
倾斜航线照片(智能摆拍)
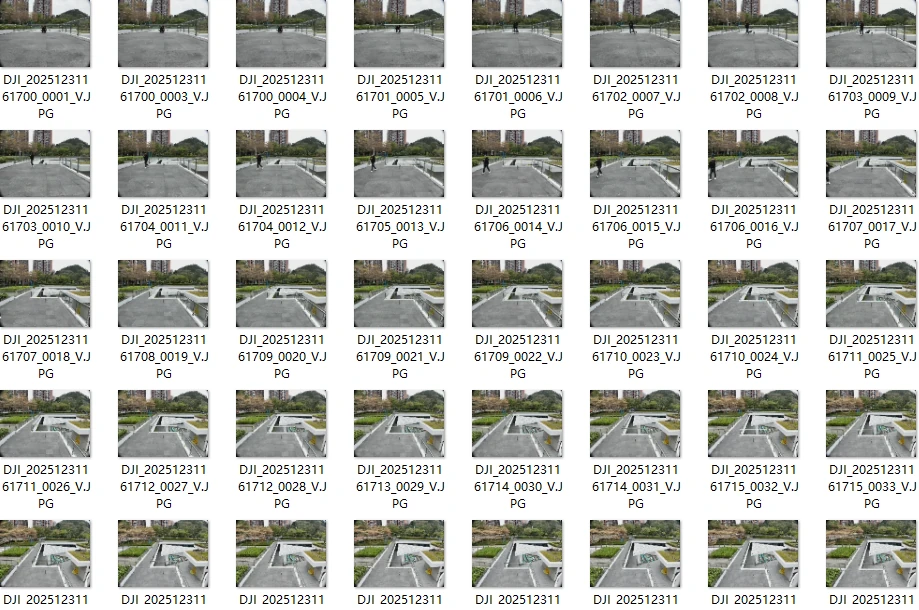
起降点 1
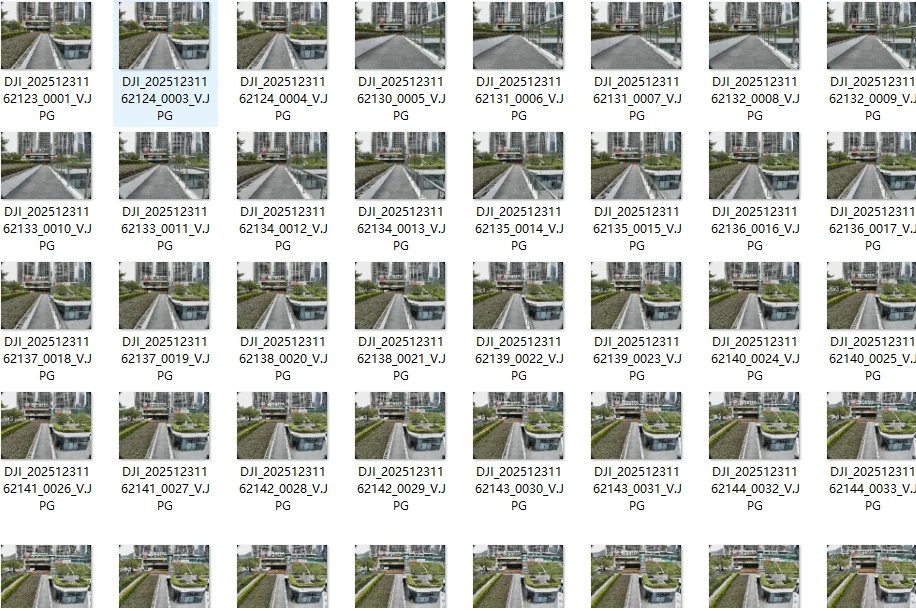
起降点 2
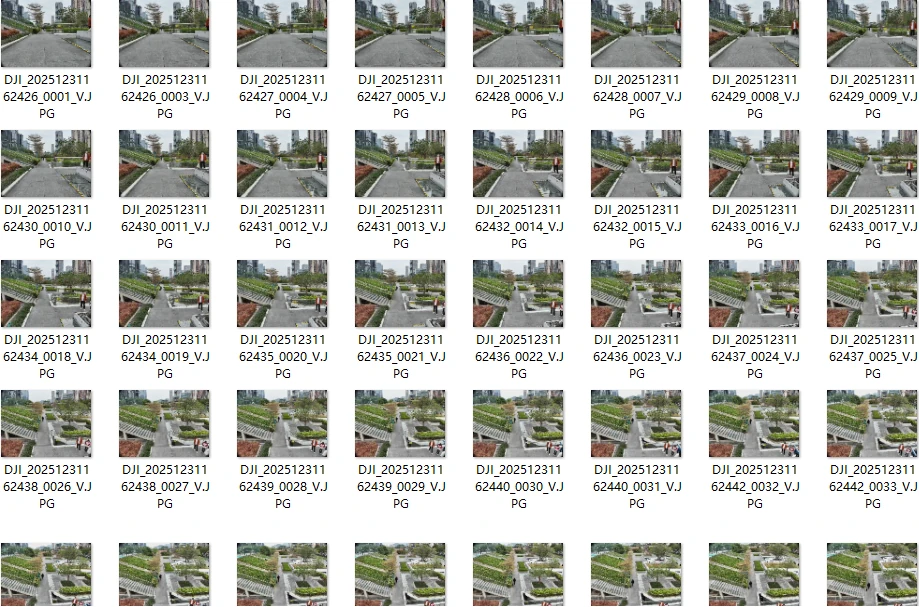
起降点 3
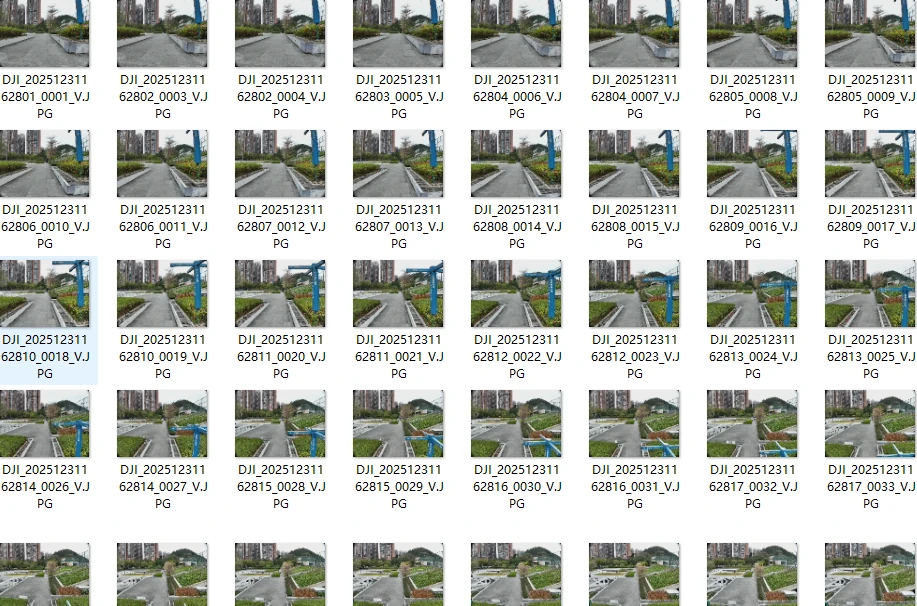
起降点 4
各起降点起降拍摄照片
- 模型重建效果预览:
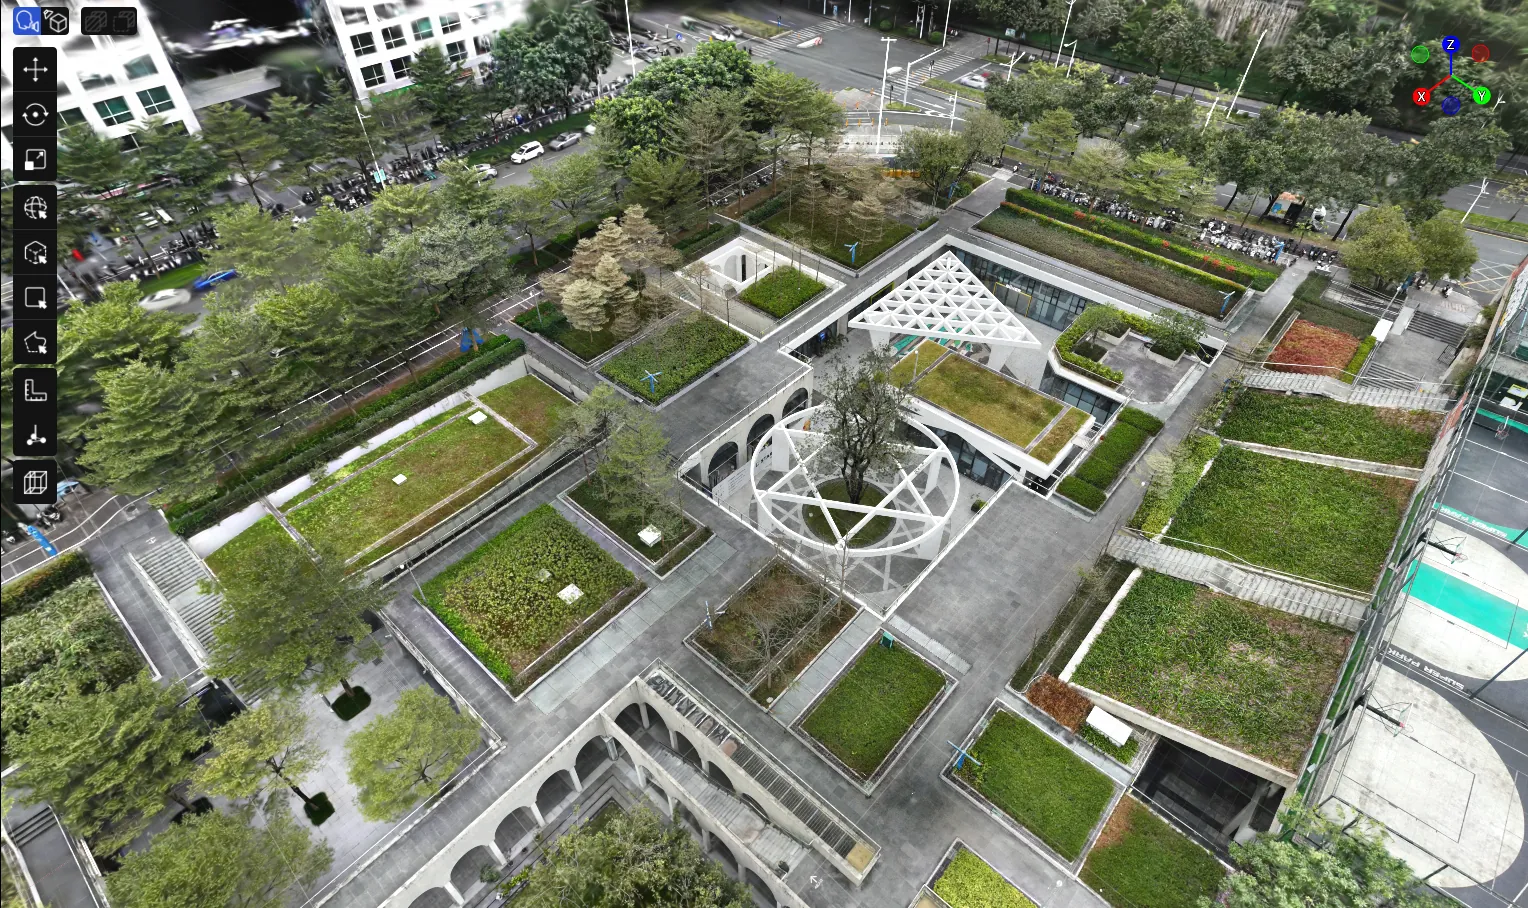
空地融合重建后的模型效果