XGRIDS文檔
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 靈視 P1

    • 產品概述
    • 設備基本操作
    • 使用 LCC Scan App
    • 維護及保養
    • 常見問題
  • 靈光 K 系列

    • 靈光 K1

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
    • 靈光 K2

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
  • 靈光 L 系列

    • 靈光 L2 Pro

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 實時測量功能
      • 附錄
      • 常見問題
  • 配件

    • 補光燈

      • 安裝指導
      • 基本操作
      • 常見問題
  • Lixel Studio

    • 版權
    • 安裝與激活
    • 界面說明
    • 文件
    • 工程處理
    • 工具
    • 平面繪製
    • 行業應用
    • 設置
    • 設備感知
  • Lixel CyberColor

    • LCC Studio

      • 入門
      • 版本與更新
      • 下載及安裝
      • 介面概覽及導覽
      • 重建前準備
      • 模型重建
      • 單模型重建
      • 地圖融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 設定與帳戶
      • 設置與賬號
      • Converter
      • 影片重建
      • 視頻重建
      • 常見問題
    • LCC Scene Editor

      • 版本與更新
      • 賬號與登錄
      • 產品概覽與主頁
      • 編輯器界面介紹
      • 三種場景漫游快捷操作
      • 文件
      • 設置
      • 編輯操作
      • 窗口
      • 全局工具欄
      • 資產與屬性
      • 左側工具欄
      • 視點
      • 跳轉點
      • 天空盒
      • 標注
      • 測量
      • 場景漫游
      • 場景報告
      • 智能戶型圖(3D Layout)
      • 小地圖
      • 預覽模式(Viewer)
      • 幫助
      • 常見問題 / FAQ
      • 出生點
    • LCC Model Editor

      • 版本與更新
      • 新手指引
      • 概覽與界面
      • 文件操作
      • 選擇器
      • 編輯操作
      • 測量
      • 調色
      • 資產管理
      • 設置與幫助
      • 常見問題 / FAQ
    • 採集指南

      • 概述
      • 採集設備總覽
      • 通用採集原則
      • 室內場景採集
      • 室外場景採集
      • 大場景採集(地圖融合)
      • 空地融合採集
      • 物體採集
      • 人物採集
      • 影片重建採集
      • 高清補拍
      • 控制點(靈視 P1)
      • 常見問題與排查
    • LCC Studio Linux

      • 產品概要說明
      • 基本架構說明書
      • 安裝部署說明書
      • 容器啟動參數說明書
      • CodeMeter離線授權部署說明書
      • API指令集說明書
      • 附錄-開發者數據說明書
      • 附錄-錯誤碼列表
      • 單機多卡集群部署QuickStart
    • 歷史版本
  • Plugin & SDK

    • Unreal

      • 介紹
      • 快速入門 - Windows
      • 快速入門 - Linux
      • 快速入門 - Quest3
      • 版本與授權
      • 渲染
      • 畫面調節
      • 法線與光照
      • 場景編輯
      • 性能參數說明
      • 性能優化指南
      • 第三方與引擎插件集成
      • 代理網格
      • 加載動畫
      • 碰撞
      • 尋路系統支持
      • 單層水支持
      • 本地化
      • 常見問題
      • 故障排查
      • 日誌與診斷
      • 聯繫我們
      • API 參考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日誌

        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Web

      • 介紹
      • 渲染性能優化指南
      • 顯卡配置
      • 常見開發問題
      • API參考

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • 更新日誌

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0

產品概要說明

ℹ️

數據隱私聲明

Lixel CyberColor Studio (Linux Server) 以數據隱私為核心原則,確保敏感信息始終保持在客戶的私有環境內。該軟件僅在客戶控制的Docker環境中運行,所有與業務系統的交互都僅限於讀取操作,經客戶授權,確保沒有寫入權限或數據修改。 關鍵的數據隱私措施包括:

  1. 隔離處理:LCC軟件完全在客戶的私有基礎設施內處理數據,設計上不需要或執行任何數據傳輸到外部服務器或第三方服務。
  2. 授權驅動的訪問:所有由業務系統發起的API調用都通過客戶提供的訪問密鑰進行身份驗證,確保僅發生授權的交互。
  3. 不讀取外部數據:該軟件嚴格只操作指定工作目錄內的數據,不會訪問、讀取或傳輸客戶私有服務器或任何外部系統的數據。
  4. 客戶控制:所有輸入和輸出目錄由客戶定義,賦予客戶對數據流的完全控制,並確保符合內部數據治理政策。

產品介紹

LCC Studio (Linux Server) 是一款高效、可擴展的容器化產品,該軟件支持單地圖重建、地圖融合、空地融合多種重建模式,並具備集群計算能力,以高效處理大規模3D重建任務。基於Docker技術,LCC重建軟件能夠與業務系統無縫集成,支持靈活部署,並充分利用多GPU並行計算,顯著提升重建性能。此外,該軟件允許開發者導出數據,便於進行二次開發和生態應用擴展。

功能概況

說明:單地圖重建、地圖融合、空地融合、開發者數據、集群模式均為高級功能(增值服務),產品具體包含的功能視用戶需求來定,詳情可聯繫其域創新銷售。

  • 多模式重建:支持 單地圖重建、地圖融合、空地融合 重建,在採集手法規範的情況下,本版本產品最大推薦500min以內的地面掃描時長、15000張以內無人機圖片進行3DGS重建,適用於多種場景建模需求。
  • 高效計算:僅支持對地圖融合、空地融合的多GPU並行加速,顯著提升重建性能,滿足大規模數據處理需求。
  • 數據開放性:支持 開發者數據導出,便於二次開發及生態應用擴展。
  • 系統兼容性:提供 HTTP API,便於與其他業務系統高效集成,實現自動化處理與應用擴展。
  • 算法升級:本版本所採用的算法對內存佔用和細節效果進行了優化。
  • 授權方式:本版本支持在線授權、離線硬授權與離線軟授權

工作流

說明:當軟件啟動時,僅從XGRIDS服務器獲取認證信息。在此過程中,雖然與服務器有交互,但不涉及工作數據。此過程僅限於授權驗證,確保安全訪問系統,而不會訪問、傳輸或處理客戶的私有數據。

私有化部署客戶Linux服務器(Nvidia Docker運行時 + Nvidia驅動)LCC Docker容器 0(主節點)GPU 0LCC Docker容器 1(子節點 1)GPU 1LCC Docker容器 2(子節點 2)GPU 2服務註冊中心Docker容器數據存儲掛載客戶業務系統API用戶UIUSB加密狗或在線授權控制中心獲得授權備註:LCC 在啟動時會檢索授權信息,未傳輸任何工作數據

產品架構

業務層
行業應用
權限管控
API服務總線
軟件
服務
能力層
空間重建
Multi-SLAM
空三重建
全景重建
多傳感器融合
空間理解
異構計算
高斯潑濺
神經渲染
多源數據融合
多地圖融合
空地融合
高性能分佈式計算
大場景優化
數據壓縮
LOD層級管理
流式加載
多端漫遊
XGRIDS
分佈式計算
框架
分佈式任務調度
數據校驗與封包
任務創建與分塊
任務狀態管理
任務數據管理
分佈式資源管理
資源分配
資源狀態管理
資源註冊中心
虛擬化資源層
分佈式算力虛擬化封裝
網絡接口層
傳輸層
計算資源封裝
存儲層
分佈式存儲虛擬化封裝
本地存儲管理
網絡存儲管理
容器化管理
基礎
設施
GPU
CPU
FGPA
ASICs
存儲
網絡
容器

業務集成

準備數據

  • 按文檔要求,將輸入數據整理到指定的工作目錄。

啟動多圖融合重建

  • 使用提供的HTTP API啟動重建任務

監控進度

  • 輪詢API獲取實時狀態更新,直到任務完成

配置要求

硬件說明

LCC重建任務的性能表現主要受CUDA Core和FP32 TFLOPS(每秒浮點運算)影響。與顯卡的NVLink、Tensor Core(AI算力)、FP64等特性以及顯存(≥32GB)關係較小。因此,部分高端AI卡(如A100、H100等)的性能表現,反而可能不如某些具有更高CUDA Core和FP32算力的低端型號(如A10、L40等)。

  • LCC重建任務性能分佈:

    • LCC重建流程大致可分為兩部分:

      • GPU密集型算法:佔比約一半,這部分任務受GPU性能的影響較大,尤其是CUDA Core和FP32算力。
      • CPU密集型算法:佔比約一半,GPU的性能對這部分計算時長的影響較小。
    • 因此,GPU性能僅對GPU密集型部分的重建時長產生顯著影響。而對於CPU密集型部分,CPU的性能起到更關鍵作用。

顯卡推薦

  • 在選擇顯卡時,建議根據任務需求和預算選擇適合的型號。以下是我們推薦的顯卡列表,按性能排序:

    • L40:在重建任務中,L40憑藉更強的 Core和FP32 能力,提供了最佳的性能表現。
    • RTX 4090:作為一款面向消費者的高端顯卡,RTX 4090提供了出色的CUDA Core性能和高效的FP32計算,適合大多數LCC重建任務。
    • RTX 4090 D:國內特供版。
    • L20:相比於L40,L20仍然保持了較高的CUDA Core和FP32算力,適合性能需求較高但預算相對有限的用戶。
    • RTX 3090:雖然性能略低於RTX 4090,但在許多重建任務中依然提供了非常強勁的性能,適合性價比要求較高的用戶。
    • A10:適用於預算較為有限的用戶,雖然性能低於上述幾款顯卡,但依然能夠滿足基礎的LCC重建任務需求。
  • 注意:

    • 顯存:顯存大小(≥24GB)對LCC重建任務的影響相對較小,除非處理極大規模的場景,否則在推薦的GPU數量區間內,增加更多顯存或顯存超過32GB的顯卡對提升任務效率的作用有限。
    • 多卡配置:當重建較大場景時,多GPU可以產生加速效果。場景大小(掃描時長+無人機圖片數)和最多能使用的GPU卡數的關係如表所示。
  • 下表為GPU性能參照表,其中紅色帶*的型號是實際對比過的型號,有比較準確的相對算力估計;其餘的型號根據相似架構估計得到。

型號CUDA CoreFP32 TFLOPS相對算力
RTX 5090/
RTX 5090 D
21760104.81.27~1.33
RTX 6000 Ada1817691.061.1~1.11
L401817690.521.1~1.11
RTX 4090*16384*82.58*1.00*
RTX 4090 D*14592*73.54*0.89*
H100 PCIe 96G1689662.080.75~1.03
H800 PCIe 80G1459251.220.62~0.89
L201177659.350.72~0.72
RTX A60001075238.710.64~0.67
RTX 3090*10496*35.58*0.62*
A10921631.240.54~0.54
L4742430.290.37~0.45
A100/A800691219.490.34~0.41
RTX 3060*3584*12.74*0.22*
RTX 2060 Laptop*1920*4.608*

多卡配置

  • 當重建較大場景時,多GPU可以產生加速效果。場景大小(地面掃描時長+無人機圖片數)和最多能使用的GPU卡數的關係如表所示。
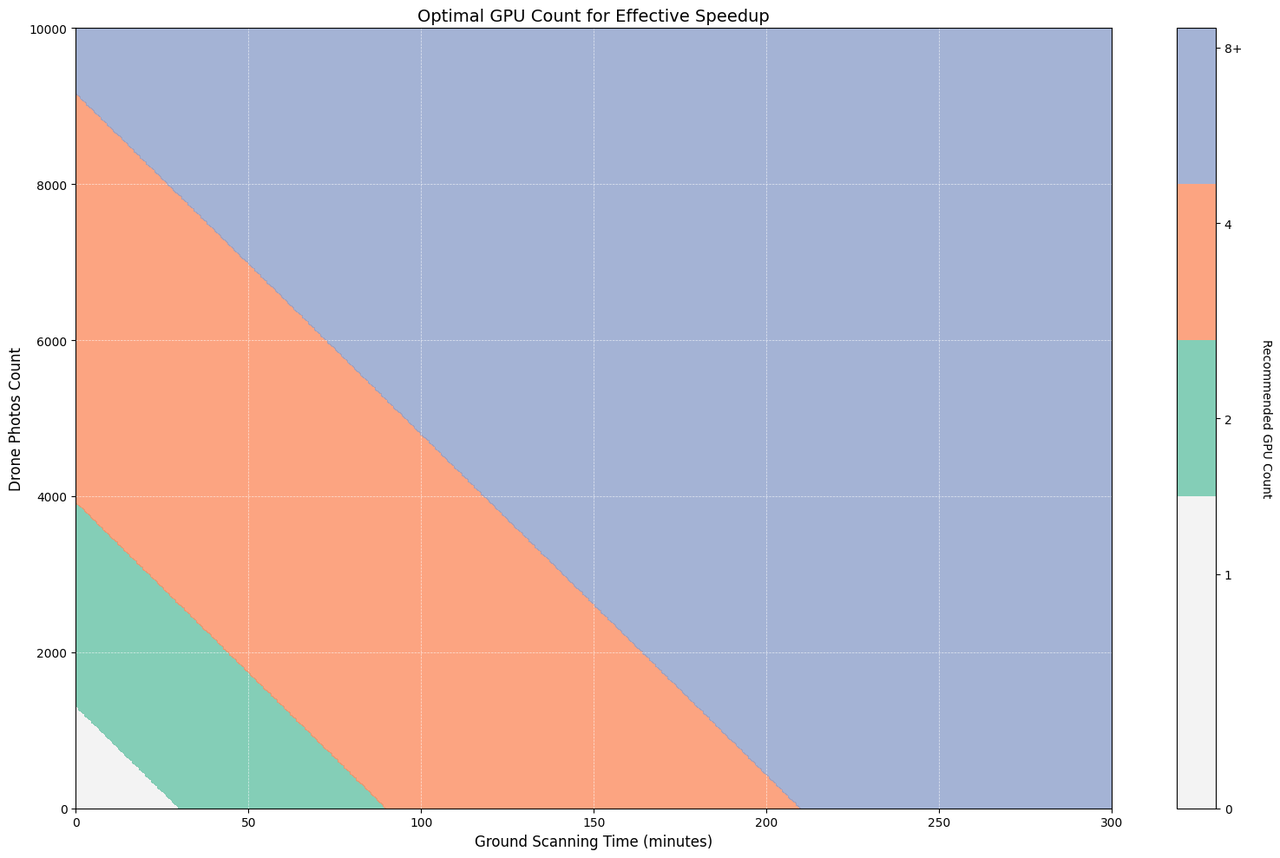
圖片為「有效加速的最優GPU數量」圖表,橫軸為地面掃描時間(分鐘),縱軸為無人機圖片數。圖表中用不同顏色區分了不同場景大小對應的最優GPU數量區間,綠色區域對應1 - 2張圖片,橙色區域對應2 - 4張圖片,藍色區域對應4 - 8張圖片。右側柱狀圖顯示推薦的GPU數量。該圖表與文檔中多卡配置部分內容相關,用於說明重建較大場景時,場景大小與最多能使用的GPU卡數的關係。
下一頁
基本架構說明書