
数据流全景图
本文说明从设备采集到成果交付的全流程,包括各型号设备的成果输出能力、软件之间的数据流转关系、PLY 格式的两种性质区分、多段数据合并方案,以及成果导入 Unity / Unreal / CAD / BIM 的路径。
数据流总览
采集处理一般流程:
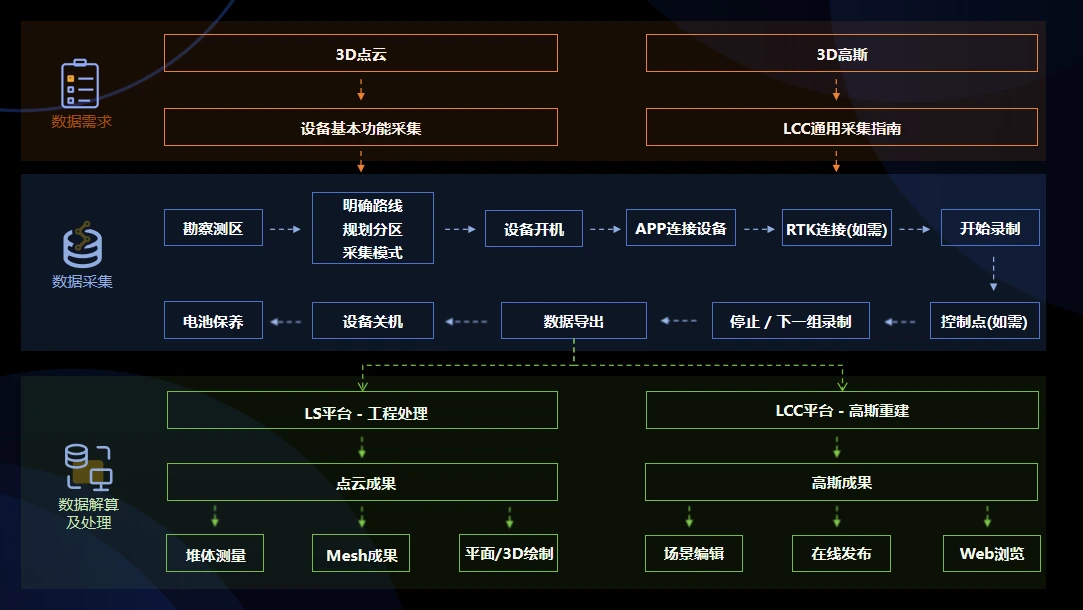
采集处理一般流程
注意事项
- 灵视 P1 仅能输出 3DGS 成果,不能输出可用于工程测量的激光点云。
- 灵光 K / L 系列可同时输出点云、Mesh 与 3DGS。同一份原始采集数据分别导入 Lixel Studio 与 LCC Studio 处理即可,无需重复采集。
- 项目建议直接按照 LCC 采集指南详细内容执行:通用采集原则;设备基本操作参考官网各设备常规采集指南,例如 L2 Pro:设备基本功能;K2:路线规划建议。
各型号设备的成果输出能力
| 设备 | 实时点云 | 后处理点云 | Mesh | 3DGS | 定位说明 |
|---|---|---|---|---|---|
| 灵视 P1(PortalCam) | — | — | — | 支持 | 空间相机,仅输出 3DGS,不适用于工程测量 |
| 灵光 K1 | 支持 | 支持 | 支持 | 支持 | 便携机型,适用于中小型场景 |
| 灵光 K2 | 支持 | 支持 | 支持 | 支持 | 轻量便携机型,进阶 3DGS 成果 |
| 灵光 L2 Pro | 支持 | 支持 | 支持 | 支持 | 适用于大范围连续采集 |
| 灵光 L3 | 支持 | 支持 | 支持 | 支持 | 旗舰机型,高精度与影像级视觉成果 |
精度参考:
- 后处理相对精度:K1 / K2 约 1 cm,L2 Pro 约 1 cm,L3 为 5 mm。
- 实时直出点云精度:L3 为相对 1 cm / 绝对 2.5 cm(RMSE)。5 mm 相对精度须经后处理方可达到,实时直出成果不具备该精度水平。
各软件的功能定位
| 软件 | 输入 | 主要功能 | 输出 |
|---|---|---|---|
| LCC Scan App(移动端) | — | 灵视 P1 的采集观测与设备控制 | 原始数据存储于 P1 设备 |
| Lixel Go App(移动端) | — | 灵光 K / L 系列的采集观测、设备管理与数据下载 | 存储于原 K/L 系列设备 |
| Lixel Studio(桌面端) | 灵光 K / L 系列原始数据 | SLAM 建图、点云后处理、点云编辑、矢量绘图、地图融合、多格式导出 | .las / .laz / .ply(点云)、.obj / .osgb(Mesh) |
| LCC Studio(桌面端) | 灵视 P1 或灵光 K / L 系列数据 | 3DGS 场景重建与渲染 | .lcc / .ply(高斯)/ .sog / .spz / .3d tiles / .usd |
| LCC Model Editor(桌面端) | 多个已重建的 3DGS 场景 | 3DGS 模型的手动拼接与编辑 | 拼接后的 3DGS 模型 |
| LCC Linux(服务器) | 大数据量级重建 | 3DGS 场景重建与渲染 | .lcc / .ply(高斯)/ .sog / .spz / .3d tiles / .usd |
易混淆软件的界定
- LCC Scan 与 Lixel Go:前者为灵视 P1 专用的移动端采集控制应用,后者为灵光 K / L 系列通用的移动端采集控制应用。两者互不通用,连接设备原理相似,安卓与 iOS 平台均可使用。
- LCC Studio 与 LCC Model Editor:前者承担由原始数据重建为 3DGS 的过程,后者承担对已重建完成的多个 3DGS 成果进行拼接编辑。前者为重建工具,后者为编辑工具。
- Lixel Studio 与 LCC Studio:前者输出点云与 Mesh,后者输出 3DGS。两者通常配合使用——同一份激光扫描数据既可导入 Lixel Studio 生成点云,亦可导入 LCC Studio 生成 3DGS,无需重复采集。
成果格式对照表
| 扩展名 | 数据性质 | 生成软件 | 兼容软件 |
|---|---|---|---|
| .las / .laz | 标准激光点云 | Lixel Studio | CloudCompare、AutoCAD、Revit、SketchUp(需插件)及主流点云处理软件 |
| .ply(点云) | 点云格式 | Lixel Studio | CloudCompare、Blender、MeshLab 等 |
| .ply(3DGS 高斯) | 3DGS 高斯格式 | LCC Studio | 支持 3DGS 的查看器与插件;不可用常规点云软件打开 |
| .lcc / .lcc2(SOG/SPZ) | LCC 是专有 3DGS 格式;LCC2 是通用压缩格式 | LCC Studio | LCC Viewer、LCC SDK、LCC Editor |
| .obj + .mtl + .jpg 纹理贴图 | Mesh 网格与纹理 | Lixel Studio | 3ds Max、Maya、Blender、Rhino、SketchUp 等常用三维软件和 Viewer |
| .osgb | Mesh 网格与纹理 | Lixel Studio | DasViewer、ContextCapture Viewer、OSGViewer、Supermap、Cesium |
| .dxf / .rcp | Autodesk 图层与点云格式 | Lixel Studio | AutoCAD、ReCap |
| .e57 | 点云 + 全景照片格式 | Lixel Studio | ReCap |
| .usd / .usdz | NVIDIA Omniverse 专用格式 | LCC Studio | Omniverse Kit |
| 3D Tiles | 面向 WebGIS / 数字孪生的三维瓦片化数据格式 | LCC Studio | Cesium |
两类 PLY 文件的区分
.ply 为通用容器格式,XGRIDS 成果中存在两类性质不同的 PLY 文件。二者扩展名相同,但内部数据结构与适用场景完全不同,须予区分。
| 对比项 | 点云 PLY | 3DGS 高斯 PLY |
|---|---|---|
| 生成软件 | Lixel Studio 导出 | LCC Studio 导出 |
| 内部数据结构 | 每个记录为一个点,含坐标与色彩 (x, y, z, r, g, b) | 每个记录为一个高斯基元,含位置、尺度、方向及球谐系数 |
| 常规点云软件(如 CloudCompare) | 正常打开并显示彩色点云,密度高 | 打开显示点云间距较大,密度低 |
| 3DGS 查看器 | 导入时失败报错 | 渲染 3DGS 场景 |
| 文件体积 | 相对较大 | 相对较小 |
判别方法
- 按导出软件判别:由 Lixel Studio 导出者为点云 PLY,导入 LCC Studio 会失败;由 LCC Studio 导出者为 3DGS PLY,导入 Lixel Studio 可以渲染为真实场景。
- 按文件体积判别:同一场景的 3DGS PLY 显著小于点云 PLY。
- 按用途判别:用于测绘建模、BIM 或格式交换作业者应为点云 PLY;用于展示与视觉呈现者应为 3DGS PLY。
典型工作流场景
仅交付测量点云,用于 BIM 或 CAD 作业
适用场景:建筑测绘、Scan-to-BIM、竣工验收、地形测绘。
处理流程:
- 使用灵光 K1 / K2 / L2 Pro / L3 完成现场采集。
- 通过 USB 数据线将原始数据导入工作站。
- 在 Lixel Studio 中完成 SLAM 建图与点云后处理,输出 .las 格式或生成 .obj / .osgb 格式。
- 导入第三方软件(Revit、AutoCAD、SketchUp、CloudCompare 等)进行后续作业。
注意事项:
- 采集时开启 RTK 并按规范录制方可获得绝对坐标,未开启则成果仅具备相对坐标。
- 采集结束时宜实现首尾闭合(返回起点 1 m 范围内),以便通过回环优化抑制累积误差。
- 对 5 mm 相对精度有要求的项目必须采用后处理成果,不得以实时直出点云替代。
仅交付 3DGS,用于展示或影视预演
适用场景:房产展示、样板间呈现、文旅展馆、影视勘景。
方案 A:采用灵视 P1(推荐)
- 通过 LCC Scan App 完成采集。
- 在 LCC Studio 中完成 3DGS 重建,输出 .lcc 或 3DGS PLY。
- 通过 LCC Scene Editor 分享至 Web 端,或经 SDK 接入开发平台应用。
方案 B:采用灵光 K / L 系列
- 通过 Lixel Go App 完成采集。
- 在 LCC Studio 中完成 3DGS 重建。
方案选择建议:仅需 3DGS 成果时,灵视 P1 流程最短、效率最高。若项目本身已需输出点云,则灵光 K / L 系列可在同一份数据基础上附加输出 3DGS,无需增购设备。
单次采集同时交付点云、Mesh 与 3DGS
适用场景:需综合交付的项目,例如测绘成果、竣工资料与数字孪生模型一并交付。灵光 L3 为该场景的主推机型。
处理流程:
- 使用灵光 L3 完成一次现场采集。
- 将原始数据导入 Lixel Studio,输出点云(.las)与 Mesh(.obj)。
- 将同一份原始数据导入 LCC Studio,输出 3DGS(.lcc 或 3DGS PLY)。
注意事项:同一份原始采集数据可分别导入两个软件处理,无需重复采集。
多段数据合并
多段数据合并方案取决于数据来源与采集条件,共分四种情形。
| 情形 | 采集条件 | 合并方案 |
|---|---|---|
| 同一型号设备,有 RTK | 各段均开启,RTK 接收良好 GNSS | Lixel Studio / LCC Studio 地图融合(依据坐标自动配准) |
| 同一型号设备,无 RTK | 分段采集,相邻两段布设了同名连接点 | Lixel Studio / LCC Studio 地图融合(依据同名点自动配准) |
| 同一型号设备,无 RTK | 分段采集,相邻两段未布设同名连接点,有重叠轨迹(10 m) | Lixel Studio 免连接点地图融合(依据选区特征配准) |
| 空中数据与地面数据 | 灵光 K / L + 无人机需 RTK 良好 GNSS;P1 相机 + 无人机无需 RTK | LCC Studio 空地融合工作流(详见《空地融合操作方法》) |
| 不同来源或不同类型的高斯成果 | 例如两个已重建完成的 3DGS 场景 | LCC Model Editor 手动拼接 |
成果导入 Unity / Unreal / Web / 移动端 / VR 端
| 目标平台 | 对应 SDK | 输入格式 |
|---|---|---|
| Unity(桌面端与移动端) | LCC Unity SDK | .lcc 或 3DGS PLY |
| Unreal | LCC Unreal SDK | .lcc 或 3DGS PLY |
| Web 浏览器 | LCC Web SDK | .lcc 或 3DGS PLY |
| VR(Pico4 Ultra、Quest3) | LCC Unity SDK | .lcc 或 3DGS PLY |
注意事项:
- LCC Unity SDK 不支持 WebGL 打包。Web 端需求须使用 LCC Web SDK,不可通过 Unity WebGL 方式实现。
- 点云与 Mesh 成果不经 XGRIDS SDK。此类成果通过第三方软件对应的导入插件接入即可。
常见认识误区澄清
误区一:「灵视 P1 可输出激光点云。」
该表述有误。灵视 P1 为空间相机,其采集数据仅可经 LCC Studio 重建为 3DGS 成果,不能转换为可用于工程测量的激光点云。有点云需求的项目应选用灵光 K1 / K2 / L2 Pro / L3。
误区二:「采集时需选择 LCC 格式。」
采集阶段无需选择成果格式。设备在采集阶段仅存储原始数据,LCC 为后处理阶段在 LCC Studio 中生成的成果格式,与采集阶段的设置无关。
误区三:「解算在设备端完成。」
该表述有误。设备直出数据有坐标转换与着色处理,但 SLAM 建图、动态物体去除与 3DGS 重建均在工作站端由 Lixel Studio 或 LCC Studio 完成。
误区四:「3DGS 即点云。」
二者性质不同。3DGS(3D Gaussian Splatting,三维高斯散射)以带方向的高斯基元表达场景,用于还原视觉效果,不适用于工程测量。点云由独立的点构成,每点含坐标与色彩信息 (x, y, z, r, g, b),可用于工程测量。两者虽均可以 .ply 扩展名存储,但内部数据结构完全不同。
误区五:「L3 采集无需使用手机。」
该表述有误。灵光 L3 激活需要 App 并连接网络。另外,录制期间为保证 Cors 登录正常,需要手机提供稳定热点网络。
误区六:「LCC Scan App 是 LCC 采集专用 App。」
该表述有误。LCC Scan App 为灵视 P1 专用的移动端采集控制应用;灵光 K / L 系列通用的录制软件是 Lixel Go,录制完的原始数据也可以直接用于重建 LCC 模型。
误区七:「多段采集数据可直接在 LCC Studio 中合并。」
需区分情形。同一型号设备的多段数据,且各段均开启 RTK 或布设了相邻数据段的同名连接点时,可以在 LCC Studio 中使用地图融合;如果没有 RTK 和连接点,处理很可能失败报错或融合错位。
术语表
- SLAM(Simultaneous Localization and Mapping):同步定位与建图技术。
- 3DGS(3D Gaussian Splatting):三维高斯散射,一种视觉级三维场景表示技术,以高斯基元表达场景外观。
- Mesh:三维网格模型,由三角面片与纹理构成。
- LCC(Lixel CyberColor):XGRIDS 的 3DGS 技术品牌。
- RTK(Real-Time Kinematic):实时动态载波相位差分定位技术,用于获取后处理转换的绝对坐标。
- 回环闭合(Loop Closure):SLAM 中通过识别既有扫描区域修正累积偏移误差的常用方法。
- 免连接点匹配:Lixel Studio 提供的后期配准方式,依据选区特征点完成多段数据刚性对齐。