XGRIDS文档
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 灵视 P 系列

    • 灵视 P1

      • 产品概述
      • 设备基本操作
      • 使用 LCC Scan App
      • 维护及保养
      • 常见问题
  • 灵光 K 系列

    • 灵光 K1

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
    • 灵光 K2

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
  • 灵光 L 系列

    • 灵光 L2 Pro

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 实时测量功能
      • 附录
      • 常见问题
    • 灵光 L3

      • 产品概述
      • 设备基本功能
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据操作流程
      • 附录
  • 配件

    • 补光灯

      • 安装指导
      • 基本操作
      • 常见问题
  • Lixel Studio

    • 版权
    • 安装与激活
    • 界面说明
    • 文件
    • 工程处理
    • 工具
    • 平面绘制
    • 行业应用
    • 设置
    • 设备感知
    • 常见问题
    • 使用技巧

      • 数据流全景图
      • 软件授权全景指南
      • 读懂扫描仪精度指标
  • Lixel CyberColor

    • LCC Studio

      • 入门
      • 版本与更新
      • 下载与安装
      • 界面概览与导航
      • 重建前工作
      • 模型重建
      • 单模型重建
      • 地图融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 设置与账号
      • 转换工具
      • 视频重建
      • 常见问题 / FAQ
    • LCC Scene Editor

      • 版本与更新
      • 账号与登录
      • 产品概览与主页
      • 编辑器界面介绍
      • 三种场景漫游快捷操作
      • 文件
      • 设置
      • 编辑操作
      • 窗口
      • 视图工具栏
      • 资产与属性
      • 左侧工具栏
      • 视点
      • 跳转点
      • 天空盒
      • 标注
      • 测量
      • 场景漫游
      • 场景报告
      • 智能户型图(3D Layout)
      • 小地图
      • 预览模式(Viewer)
      • 帮助
      • 常见问题 / FAQ
      • 出生点
    • LCC Model Editor

      • 版本与更新
      • 新手指引
      • 概览与界面
      • 文件操作
      • 选择器
      • 编辑操作
      • 测量
      • 调色
      • 资产管理
      • 设置与帮助
      • 常见问题 / FAQ
    • 采集指南

      • 概述
      • 采集设备总览
      • 通用采集原则
      • 室内场景采集
      • 室外场景采集
      • 大场景采集(地图融合)
      • 空地融合采集
      • 物体采集
      • 人物采集
      • 视频重建采集
      • 高清补拍
      • 控制点(灵视 P1)
      • 常见问题与排查
    • LCC Studio Linux

      • 产品概要说明
      • 基本架构说明书
      • 安装部署说明书
      • 容器启动参数说明书
      • CodeMeter离线授权部署说明书
      • API指令集说明书
      • 附录-开发者数据说明书
      • 附录-错误码列表
      • 单机多卡集群部署QuickStart
    • 使用技巧

      • 多个大型 3DGS 模型融合工作流
      • 空地融合操作方法
      • 数据流全景图
      • 软件授权全景指南
    • 历史版本
  • Plugin & SDK

    • Unreal

      • 介绍
      • 快速入门 - Windows
      • 快速入门 - Linux
      • 快速入门 - Quest3
      • 版本与授权
      • 渲染
      • Tiled 光栅化(实验性)
      • 画面调节
      • 法线与光照
      • 场景编辑
      • 性能参数说明
      • 性能优化指南
      • 第三方与引擎插件集成
      • 代理网格
      • 加载动画
      • 碰撞
      • 寻路系统支持
      • 单层水支持
      • 本地化
      • 常见问题
      • 故障排查
      • 日志与诊断
      • 联系我们
      • 最佳实践

        • 用 LixelStudio 网格为 3DGS 重打光
        • 逐相机独立渲染
      • API 参考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日志

        • v3.5.0
        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Unity

      • Unity SDK 简介
      • 技术特性
      • 开发环境要求
      • PC 快速开发入门指南
      • 工程设置优化指南
      • Pico 4 Ultra 开发指南
      • Pico 4 Ultra PC 串流指南
      • Quest 3 开发指南
      • Quest 3 PC 串流指南
      • OpenXR 开发指南
      • Pico 4 Ultra 企业串流指南
      • 术语表
      • 常见问题
      • 联系我们
      • 功能开发指南

        • 多场景混合渲染开发指南
        • 阴影接收开发指南
        • 实时光照开发指南
        • 多相机渲染开发指南
        • 高清图像渲染开发指南
        • LCC 与 LCC2 数据格式兼容开发指南
        • 加载特效开发指南
        • Mip 渲染模式切换开发指南
        • 边角点吸附开发指南
        • 投影贴花开发指南
        • 视频流投影开发指南
        • 高亮显示开发指南
        • 实时裁剪开发指南
        • 调色开发指南
        • 获取场景 Mesh 数据开发指南
        • 编辑器模式开发指南
        • 渲染性能参数设置指南
        • 应用与数据协同打包开发指南
        • 碰撞系统开发指南
        • macOS 开发权限问题操作指南
        • iOS 设备编译打包开发指南
      • API 参考

        • LCCManager
        • Renderer
        • 数据类型
      • 更新日志

        • v2.3.0
        • v2.2.10
        • v2.2.0
        • v2.1.19
        • v2.0.14
    • X-Brain

      • 产品概述
      • 硬件接口
      • 快速开始
      • 核心概念
      • 集成指南
      • API 参考
      • 数据类型
      • ROS2 桥接
      • 示例程序
      • 部署与网络
      • 排障与 FAQ
      • 版本与发布
    • Web

      • 介绍
      • 渲染性能优化指南
      • 显卡配置
      • webgpu开发指南
      • 常见开发问题
      • API参考

        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setClipPrism
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setMipFilter
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
      • 更新日志

        • v0.6.4
        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0
    • Lixel OpenAPI

      • 概述
      • 连接与鉴权
      • 消息模型与编解码
      • 接口清单
      • 实时数据
      • 项目文件访问
      • 错误码
      • Python

        • 快速开始
        • 客户端封装与工具
        • 常见问题
      • C++

        • 快速开始
        • 客户端与示例
        • 常见问题
  • API

    • 空间结构化建模

      • 接入指南
      • 建模流程
      • 接口说明
      • 临时上传凭证
      • 错误码

数据流全景图

本文说明从设备采集到成果交付的全流程,包括各型号设备的成果输出能力、软件之间的数据流转关系、PLY 格式的两种性质区分、多段数据合并方案,以及成果导入 Unity / Unreal / CAD / BIM 的路径。

数据流总览

采集处理一般流程:
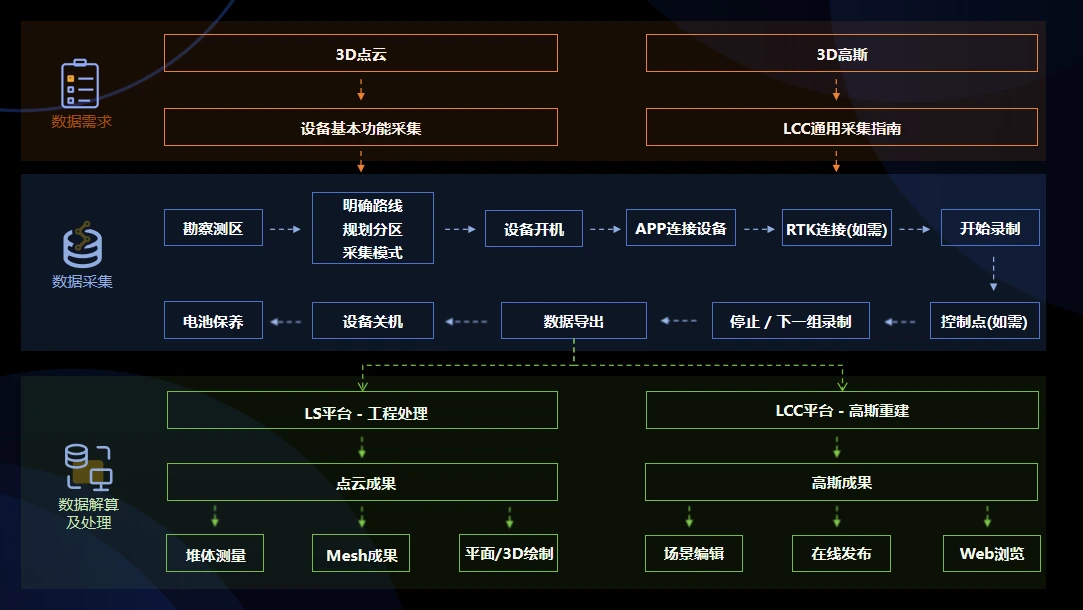
采集处理一般流程总览

采集处理一般流程

注意事项

  1. 灵视 P1 仅能输出 3DGS 成果,不能输出可用于工程测量的激光点云。
  2. 灵光 K / L 系列可同时输出点云、Mesh 与 3DGS。同一份原始采集数据分别导入 Lixel Studio 与 LCC Studio 处理即可,无需重复采集。
  3. 项目建议直接按照 LCC 采集指南详细内容执行:通用采集原则;设备基本操作参考官网各设备常规采集指南,例如 L2 Pro:设备基本功能;K2:路线规划建议。

各型号设备的成果输出能力

设备实时点云后处理点云Mesh3DGS定位说明
灵视 P1(PortalCam)———支持空间相机,仅输出 3DGS,不适用于工程测量
灵光 K1支持支持支持支持便携机型,适用于中小型场景
灵光 K2支持支持支持支持轻量便携机型,进阶 3DGS 成果
灵光 L2 Pro支持支持支持支持适用于大范围连续采集
灵光 L3支持支持支持支持旗舰机型,高精度与影像级视觉成果

精度参考:

  • 后处理相对精度:K1 / K2 约 1 cm,L2 Pro 约 1 cm,L3 为 5 mm。
  • 实时直出点云精度:L3 为相对 1 cm / 绝对 2.5 cm(RMSE)。5 mm 相对精度须经后处理方可达到,实时直出成果不具备该精度水平。

各软件的功能定位

软件输入主要功能输出
LCC Scan App(移动端)—灵视 P1 的采集观测与设备控制原始数据存储于 P1 设备
Lixel Go App(移动端)—灵光 K / L 系列的采集观测、设备管理与数据下载存储于原 K/L 系列设备
Lixel Studio(桌面端)灵光 K / L 系列原始数据SLAM 建图、点云后处理、点云编辑、矢量绘图、地图融合、多格式导出.las / .laz / .ply(点云)、.obj / .osgb(Mesh)
LCC Studio(桌面端)灵视 P1 或灵光 K / L 系列数据3DGS 场景重建与渲染.lcc / .ply(高斯)/ .sog / .spz / .3d tiles / .usd
LCC Model Editor(桌面端)多个已重建的 3DGS 场景3DGS 模型的手动拼接与编辑拼接后的 3DGS 模型
LCC Linux(服务器)大数据量级重建3DGS 场景重建与渲染.lcc / .ply(高斯)/ .sog / .spz / .3d tiles / .usd

易混淆软件的界定

  • LCC Scan 与 Lixel Go:前者为灵视 P1 专用的移动端采集控制应用,后者为灵光 K / L 系列通用的移动端采集控制应用。两者互不通用,连接设备原理相似,安卓与 iOS 平台均可使用。
  • LCC Studio 与 LCC Model Editor:前者承担由原始数据重建为 3DGS 的过程,后者承担对已重建完成的多个 3DGS 成果进行拼接编辑。前者为重建工具,后者为编辑工具。
  • Lixel Studio 与 LCC Studio:前者输出点云与 Mesh,后者输出 3DGS。两者通常配合使用——同一份激光扫描数据既可导入 Lixel Studio 生成点云,亦可导入 LCC Studio 生成 3DGS,无需重复采集。

成果格式对照表

扩展名数据性质生成软件兼容软件
.las / .laz标准激光点云Lixel StudioCloudCompare、AutoCAD、Revit、SketchUp(需插件)及主流点云处理软件
.ply(点云)点云格式Lixel StudioCloudCompare、Blender、MeshLab 等
.ply(3DGS 高斯)3DGS 高斯格式LCC Studio支持 3DGS 的查看器与插件;不可用常规点云软件打开
.lcc / .lcc2(SOG/SPZ)LCC 是专有 3DGS 格式;LCC2 是通用压缩格式LCC StudioLCC Viewer、LCC SDK、LCC Editor
.obj + .mtl + .jpg 纹理贴图Mesh 网格与纹理Lixel Studio3ds Max、Maya、Blender、Rhino、SketchUp 等常用三维软件和 Viewer
.osgbMesh 网格与纹理Lixel StudioDasViewer、ContextCapture Viewer、OSGViewer、Supermap、Cesium
.dxf / .rcpAutodesk 图层与点云格式Lixel StudioAutoCAD、ReCap
.e57点云 + 全景照片格式Lixel StudioReCap
.usd / .usdzNVIDIA Omniverse 专用格式LCC StudioOmniverse Kit
3D Tiles面向 WebGIS / 数字孪生的三维瓦片化数据格式LCC StudioCesium

两类 PLY 文件的区分

.ply 为通用容器格式,XGRIDS 成果中存在两类性质不同的 PLY 文件。二者扩展名相同,但内部数据结构与适用场景完全不同,须予区分。

对比项点云 PLY3DGS 高斯 PLY
生成软件Lixel Studio 导出LCC Studio 导出
内部数据结构每个记录为一个点,含坐标与色彩 (x, y, z, r, g, b)每个记录为一个高斯基元,含位置、尺度、方向及球谐系数
常规点云软件(如 CloudCompare)正常打开并显示彩色点云,密度高打开显示点云间距较大,密度低
3DGS 查看器导入时失败报错渲染 3DGS 场景
文件体积相对较大相对较小

判别方法

  1. 按导出软件判别:由 Lixel Studio 导出者为点云 PLY,导入 LCC Studio 会失败;由 LCC Studio 导出者为 3DGS PLY,导入 Lixel Studio 可以渲染为真实场景。
  2. 按文件体积判别:同一场景的 3DGS PLY 显著小于点云 PLY。
  3. 按用途判别:用于测绘建模、BIM 或格式交换作业者应为点云 PLY;用于展示与视觉呈现者应为 3DGS PLY。

典型工作流场景

仅交付测量点云,用于 BIM 或 CAD 作业

适用场景:建筑测绘、Scan-to-BIM、竣工验收、地形测绘。

处理流程:

  1. 使用灵光 K1 / K2 / L2 Pro / L3 完成现场采集。
  2. 通过 USB 数据线将原始数据导入工作站。
  3. 在 Lixel Studio 中完成 SLAM 建图与点云后处理,输出 .las 格式或生成 .obj / .osgb 格式。
  4. 导入第三方软件(Revit、AutoCAD、SketchUp、CloudCompare 等)进行后续作业。

注意事项:

  • 采集时开启 RTK 并按规范录制方可获得绝对坐标,未开启则成果仅具备相对坐标。
  • 采集结束时宜实现首尾闭合(返回起点 1 m 范围内),以便通过回环优化抑制累积误差。
  • 对 5 mm 相对精度有要求的项目必须采用后处理成果,不得以实时直出点云替代。

仅交付 3DGS,用于展示或影视预演

适用场景:房产展示、样板间呈现、文旅展馆、影视勘景。

方案 A:采用灵视 P1(推荐)

  1. 通过 LCC Scan App 完成采集。
  2. 在 LCC Studio 中完成 3DGS 重建,输出 .lcc 或 3DGS PLY。
  3. 通过 LCC Scene Editor 分享至 Web 端,或经 SDK 接入开发平台应用。

方案 B:采用灵光 K / L 系列

  1. 通过 Lixel Go App 完成采集。
  2. 在 LCC Studio 中完成 3DGS 重建。

方案选择建议:仅需 3DGS 成果时,灵视 P1 流程最短、效率最高。若项目本身已需输出点云,则灵光 K / L 系列可在同一份数据基础上附加输出 3DGS,无需增购设备。

单次采集同时交付点云、Mesh 与 3DGS

适用场景:需综合交付的项目,例如测绘成果、竣工资料与数字孪生模型一并交付。灵光 L3 为该场景的主推机型。

处理流程:

  1. 使用灵光 L3 完成一次现场采集。
  2. 将原始数据导入 Lixel Studio,输出点云(.las)与 Mesh(.obj)。
  3. 将同一份原始数据导入 LCC Studio,输出 3DGS(.lcc 或 3DGS PLY)。

注意事项:同一份原始采集数据可分别导入两个软件处理,无需重复采集。

多段数据合并

多段数据合并方案取决于数据来源与采集条件,共分四种情形。

情形采集条件合并方案
同一型号设备,有 RTK各段均开启,RTK 接收良好 GNSSLixel Studio / LCC Studio 地图融合(依据坐标自动配准)
同一型号设备,无 RTK分段采集,相邻两段布设了同名连接点Lixel Studio / LCC Studio 地图融合(依据同名点自动配准)
同一型号设备,无 RTK分段采集,相邻两段未布设同名连接点,有重叠轨迹(10 m)Lixel Studio 免连接点地图融合(依据选区特征配准)
空中数据与地面数据灵光 K / L + 无人机需 RTK 良好 GNSS;P1 相机 + 无人机无需 RTKLCC Studio 空地融合工作流(详见《空地融合操作方法》)
不同来源或不同类型的高斯成果例如两个已重建完成的 3DGS 场景LCC Model Editor 手动拼接

成果导入 Unity / Unreal / Web / 移动端 / VR 端

目标平台对应 SDK输入格式
Unity(桌面端与移动端)LCC Unity SDK.lcc 或 3DGS PLY
UnrealLCC Unreal SDK.lcc 或 3DGS PLY
Web 浏览器LCC Web SDK.lcc 或 3DGS PLY
VR(Pico4 Ultra、Quest3)LCC Unity SDK.lcc 或 3DGS PLY

注意事项:

  • LCC Unity SDK 不支持 WebGL 打包。Web 端需求须使用 LCC Web SDK,不可通过 Unity WebGL 方式实现。
  • 点云与 Mesh 成果不经 XGRIDS SDK。此类成果通过第三方软件对应的导入插件接入即可。

常见认识误区澄清

误区一:「灵视 P1 可输出激光点云。」

该表述有误。灵视 P1 为空间相机,其采集数据仅可经 LCC Studio 重建为 3DGS 成果,不能转换为可用于工程测量的激光点云。有点云需求的项目应选用灵光 K1 / K2 / L2 Pro / L3。

误区二:「采集时需选择 LCC 格式。」

采集阶段无需选择成果格式。设备在采集阶段仅存储原始数据,LCC 为后处理阶段在 LCC Studio 中生成的成果格式,与采集阶段的设置无关。

误区三:「解算在设备端完成。」

该表述有误。设备直出数据有坐标转换与着色处理,但 SLAM 建图、动态物体去除与 3DGS 重建均在工作站端由 Lixel Studio 或 LCC Studio 完成。

误区四:「3DGS 即点云。」

二者性质不同。3DGS(3D Gaussian Splatting,三维高斯散射)以带方向的高斯基元表达场景,用于还原视觉效果,不适用于工程测量。点云由独立的点构成,每点含坐标与色彩信息 (x, y, z, r, g, b),可用于工程测量。两者虽均可以 .ply 扩展名存储,但内部数据结构完全不同。

误区五:「L3 采集无需使用手机。」

该表述有误。灵光 L3 激活需要 App 并连接网络。另外,录制期间为保证 Cors 登录正常,需要手机提供稳定热点网络。

误区六:「LCC Scan App 是 LCC 采集专用 App。」

该表述有误。LCC Scan App 为灵视 P1 专用的移动端采集控制应用;灵光 K / L 系列通用的录制软件是 Lixel Go,录制完的原始数据也可以直接用于重建 LCC 模型。

误区七:「多段采集数据可直接在 LCC Studio 中合并。」

需区分情形。同一型号设备的多段数据,且各段均开启 RTK 或布设了相邻数据段的同名连接点时,可以在 LCC Studio 中使用地图融合;如果没有 RTK 和连接点,处理很可能失败报错或融合错位。

术语表

  • SLAM(Simultaneous Localization and Mapping):同步定位与建图技术。
  • 3DGS(3D Gaussian Splatting):三维高斯散射,一种视觉级三维场景表示技术,以高斯基元表达场景外观。
  • Mesh:三维网格模型,由三角面片与纹理构成。
  • LCC(Lixel CyberColor):XGRIDS 的 3DGS 技术品牌。
  • RTK(Real-Time Kinematic):实时动态载波相位差分定位技术,用于获取后处理转换的绝对坐标。
  • 回环闭合(Loop Closure):SLAM 中通过识别既有扫描区域修正累积偏移误差的常用方法。
  • 免连接点匹配:Lixel Studio 提供的后期配准方式,依据选区特征点完成多段数据刚性对齐。
上一页
空地融合操作方法
下一页
软件授权全景指南