XGRIDS文档
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 灵视 P1

    • 产品概述
    • 设备基本操作
    • 使用 LCC Scan App
    • 维护及保养
    • 常见问题
  • 灵光 K 系列

    • 灵光 K1

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
    • 灵光 K2

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
  • 灵光 L 系列

    • 灵光 L2 Pro

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 实时测量功能
      • 附录
      • 常见问题
  • 配件

    • 补光灯

      • 安装指导
      • 基本操作
      • 常见问题
  • Lixel Studio

    • 版权
    • 安装与激活
    • 界面说明
    • 文件
    • 工程处理
    • 工具
    • 平面绘制
    • 行业应用
    • 设置
    • 设备感知
  • Lixel CyberColor

    • LCC Studio

      • 入门
      • 版本与更新
      • 下载与安装
      • 界面概览与导航
      • 重建前工作
      • 模型重建
      • 单模型重建
      • 地图融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 设置与账号
      • 转换工具
      • 视频重建
      • 常见问题 / FAQ
    • LCC Scene Editor

      • 版本与更新
      • 账号与登录
      • 产品概览与主页
      • 编辑器界面介绍
      • 三种场景漫游快捷操作
      • 文件
      • 设置
      • 编辑操作
      • 窗口
      • 视图工具栏
      • 资产与属性
      • 左侧工具栏
      • 视点
      • 跳转点
      • 天空盒
      • 标注
      • 测量
      • 场景漫游
      • 场景报告
      • 智能户型图(3D Layout)
      • 小地图
      • 预览模式(Viewer)
      • 帮助
      • 常见问题 / FAQ
      • 出生点
    • LCC Model Editor

      • 版本与更新
      • 新手指引
      • 概览与界面
      • 文件操作
      • 选择器
      • 编辑操作
      • 测量
      • 调色
      • 资产管理
      • 设置与帮助
      • 常见问题 / FAQ
    • 采集指南

      • 概述
      • 采集设备总览
      • 通用采集原则
      • 室内场景采集
      • 室外场景采集
      • 大场景采集(地图融合)
      • 空地融合采集
      • 物体采集
      • 人物采集
      • 视频重建采集
      • 高清补拍
      • 控制点(灵视 P1)
      • 常见问题与排查
    • LCC Studio Linux

      • 产品概要说明
      • 基本架构说明书
      • 安装部署说明书
      • 容器启动参数说明书
      • CodeMeter离线授权部署说明书
      • API指令集说明书
      • 附录-开发者数据说明书
      • 附录-错误码列表
      • 单机多卡集群部署QuickStart
    • 使用技巧

      • 多个大型 3DGS 模型融合工作流
    • 历史版本
  • Plugin & SDK

    • Unreal

      • 介绍
      • 快速入门 - Windows
      • 快速入门 - Linux
      • 快速入门 - Quest3
      • 版本与授权
      • 渲染
      • Tiled 光栅化(实验性)
      • 画面调节
      • 法线与光照
      • 场景编辑
      • 性能参数说明
      • 性能优化指南
      • 第三方与引擎插件集成
      • 代理网格
      • 加载动画
      • 碰撞
      • 寻路系统支持
      • 单层水支持
      • 本地化
      • 常见问题
      • 故障排查
      • 日志与诊断
      • 联系我们
      • 最佳实践

        • 用 LixelStudio 网格为 3DGS 重打光
      • API 参考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日志

        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • X-Brain

      • 产品概述
      • 硬件接口
      • 快速开始
      • 核心概念
      • 集成指南
      • API 参考
      • 数据类型
      • ROS2 桥接
      • 示例程序
      • 部署与网络
      • 排障与 FAQ
      • 版本与发布
    • Web

      • 介绍
      • 渲染性能优化指南
      • 显卡配置
      • 常见开发问题
      • API参考

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • 更新日志

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0

维护及保养

本章介绍灵视 P1 的收纳方式、安全与注意事项,并附设备规格参数。

收纳
img062.png

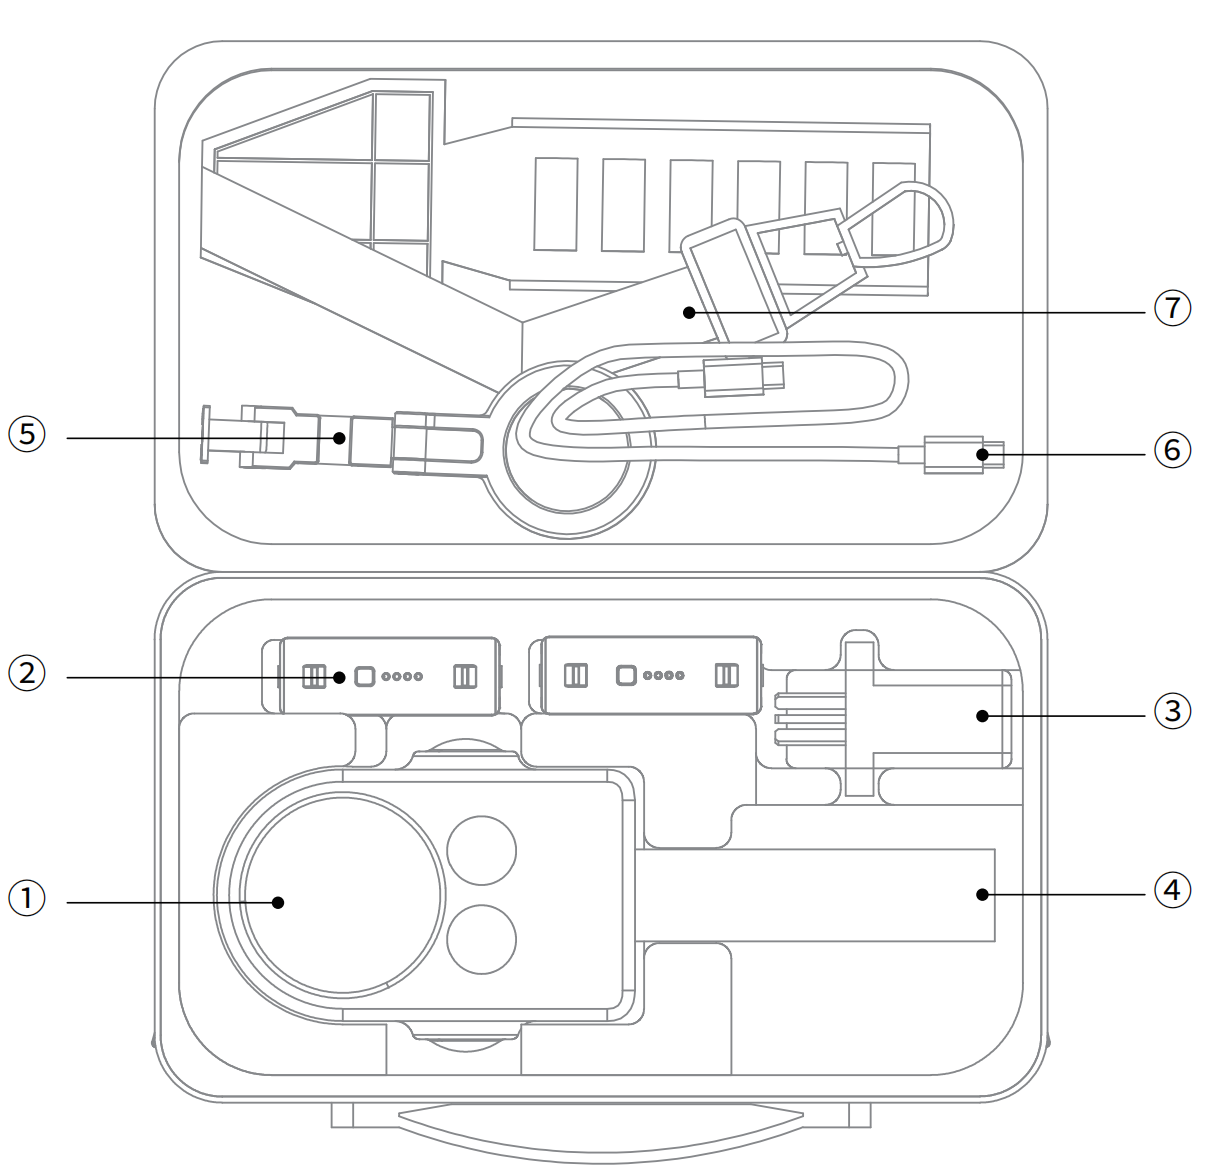
随附收纳盒中内装:

➀ 整机设备和保护罩 ➁ 电池 ➂ 充电头 ➃ 三角架 ➄ 手机支架 ➅ 数据线 ➆ 肩带

安全与注意事项

  • 防止跌落与碰撞:PortalCam 为精密设备,跌落或受到外力碰撞可能导致损坏,从而引起工作异常或精度偏差。
  • 使用环境与清洁:请勿在灰尘环境或雨天使用设备。清洁时,建议使用柔软的干布或随附清洁布,确保雷达窗口和镜头表面保持清洁。请勿用手直接触摸镜头。
  • 初始化操作:请使用三脚架支撑设备,并在平整区域静置完成初始化。避免在凹凸不平的地面进行初始化,否则可能导致初始化失败或建图厚度增加。
  • 温度安全:设备运行过程中会产生热量,请避免直接接触机身,以防烫伤。
  • 散热保护:使用过程中请勿覆盖或遮挡散热区域。若散热受阻,设备散热效率将下降,严重时可能导致设备自动停止工作。

附录:

大类详细参数PortalCam
整机参数功率<19W
重量870g(不带三角架)
尺寸130mm×90mm×77mm
数据接口USB 3.0
内部存储512G
WiFia/b/g/n/ac/ax;2.4G Wifi 2412-2472MHz;5G2 Wifi 5180-5240MHz;5G8 Wifi 5745-5825MHz
蓝牙BT5.2 802.11a/b/g/n/ac
使用环境温度-20℃~45℃(无太阳辐射)
产品外壳航空铝
供电方式插拔电池
扫描工作时长60 分钟
电池容量23.04wh
充电时长(室温 25℃)0%~90%@70 分钟;0%~100%@90 分钟
建议充电环境温度5~30℃
相机数量4(鱼眼 ×2,前视 ×2)
APP WiFi 距离20m
激光模块激光等级Class 1 / 940nm
扫描距离0.1m~30m@10%,60m@90%
视角范围方位 180° × 俯仰 180°
点云频率85.6 万点/s
视觉模块鱼眼相机视场角200°×200°
前视相机视场角100°×85°
所有相机分辨率4000×3000
CMOS 尺寸1/2''
相机快门Rolling shutter
充电器输入100V~240V,50~60Hz,1.5A 80VA
输出20V 2.0A
额定功率PD 协议 >25W;标配充电头为 TYPE-C 单口 45W,双口一起用为 25W+20W
配件背包+内胆标配
2m 延长杆选配
512G/1TB SSD选配