XGRIDS文檔
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 靈視 P1

    • 產品概述
    • 設備基本操作
    • 使用 LCC Scan App
    • 維護及保養
    • 常見問題
  • 靈光 K 系列

    • 靈光 K1

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
    • 靈光 K2

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
  • 靈光 L 系列

    • 靈光 L2 Pro

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 實時測量功能
      • 附錄
      • 常見問題
    • 靈光 L3

      • 產品概述
      • 設備基本功能
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據操作流程
      • 附錄
  • 配件

    • 補光燈

      • 安裝指導
      • 基本操作
      • 常見問題
  • Lixel Studio

    • 版權
    • 安裝與激活
    • 界面說明
    • 文件
    • 工程處理
    • 工具
    • 平面繪製
    • 行業應用
    • 設置
    • 設備感知
    • 常見問題 / FAQ
  • Lixel CyberColor

    • LCC Studio

      • 入門
      • 版本與更新
      • 下載及安裝
      • 介面概覽及導覽
      • 重建前準備
      • 模型重建
      • 單模型重建
      • 地圖融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 設定與帳戶
      • 設置與賬號
      • Converter
      • 影片重建
      • 視頻重建
      • 常見問題
    • LCC Scene Editor

      • 版本與更新
      • 賬號與登錄
      • 產品概覽與主頁
      • 編輯器界面介紹
      • 三種場景漫游快捷操作
      • 文件
      • 設置
      • 編輯操作
      • 窗口
      • 全局工具欄
      • 資產與屬性
      • 左側工具欄
      • 視點
      • 跳轉點
      • 天空盒
      • 標注
      • 測量
      • 場景漫游
      • 場景報告
      • 智能戶型圖(3D Layout)
      • 小地圖
      • 預覽模式(Viewer)
      • 幫助
      • 常見問題 / FAQ
      • 出生點
    • LCC Model Editor

      • 版本與更新
      • 新手指引
      • 概覽與界面
      • 文件操作
      • 選擇器
      • 編輯操作
      • 測量
      • 調色
      • 資產管理
      • 設置與幫助
      • 常見問題 / FAQ
    • 採集指南

      • 概述
      • 採集設備總覽
      • 通用採集原則
      • 室內場景採集
      • 室外場景採集
      • 大場景採集(地圖融合)
      • 空地融合採集
      • 物體採集
      • 人物採集
      • 影片重建採集
      • 高清補拍
      • 控制點(靈視 P1)
      • 常見問題與排查
    • LCC Studio Linux

      • 產品概要說明
      • 基本架構說明書
      • 安裝部署說明書
      • 容器啟動參數說明書
      • CodeMeter離線授權部署說明書
      • API指令集說明書
      • 附錄-開發者數據說明書
      • 附錄-錯誤碼列表
      • 單機多卡集群部署QuickStart
    • 使用技巧

      • 多個大型 3DGS 模型融合工作流
    • 歷史版本
  • Plugin & SDK

    • Unreal

      • 介紹
      • 快速入門 - Windows
      • 快速入門 - Linux
      • 快速入門 - Quest3
      • 版本與授權
      • 渲染
      • Tiled 光柵化(實驗性)
      • 畫面調節
      • 法線與光照
      • 場景編輯
      • 性能參數說明
      • 性能優化指南
      • 第三方與引擎插件集成
      • 代理網格
      • 加載動畫
      • 碰撞
      • 尋路系統支持
      • 單層水支持
      • 本地化
      • 常見問題
      • 故障排查
      • 日誌與診斷
      • 聯繫我們
      • 最佳實踐

        • 用 LixelStudio 網格為 3DGS 重打光
      • API 參考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日誌

        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Web

      • 介紹
      • 渲染性能優化指南
      • 顯卡配置
      • 常見開發問題
      • API參考

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • 更新日誌

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0

附錄

本章提供靈光 L3 的規格參數與收納說明。

規格參數

大類小類L3
硬件參數尺寸206mm x 107mm x 329mm
功率<30W
重量 [1]約 2.5kg
數據接口USB 3.1 Gen2
內部存儲UFS 1TB
RTK 模塊支持(內置)
WiFi802.11 a/b/g/n/ac/ax
2.400 GHz ~ 2.4835 GHz
5.15 GHz ~ 5.850 GHz
藍牙Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2
2.4~2.4835GHz
產品外殼鋁合金
總工作時長100 分鐘
工作環境工作溫度-20℃~50℃
防護等級IP54
電池電池電壓14.4V
電池容量3350 mAh
屏幕屏幕大小4.3"TFT
屏幕亮度最高 1000 尼特
屏幕分辨率480 x 800
測繪型 GNSS 模塊支持頻段BDS B1I, B3I, B1C, B2a, B2b
GPS L1C/A, L1C, L2C, L2P(Y), L5
GLONASS G1, G2, G3
Galileo E1, E5a, E5b, E6
QZSS L1C/A, L1C, L2C, L5, L6
IRNSS L5
SBAS L1C/A
精度平面:0.8 cm + 1 ppm
高程:1.5 cm + 1 ppm
最大增益4.0dBi
水平面覆蓋360°
阻抗50 歐姆
極化方式右旋圓極化
天線軸比≤3dB
輸出駐波≤2.0
激光模塊激光等級Class 1 / 905nm
掃描距離0.7~120m
視角範圍≈360° x 270°
掃描方式移動式
點雲頻率32 萬點/s / 64 萬點/s
激光通道數16 / 32
視覺模塊前相機1
前視相機視場角100° x 75°
全景相機2
全景相機視場角200° x 200°
相機分辨率4096 x 3072
CMOS 尺寸1/1.3”
相機快門Rolling shutter
HDR [2]採用 DCG HDR 技術
精度後處理相對精度 1σ [3]5 mm 在 500 平方米的專用測試環境中
後處理點雲厚度 [4]≤ 5mm
絕對精度高程 (RMSE) [5]≤ 2 cm
絕對精度平面 (RMSE) [5]≤ 2cm
重複精度 [5]2 cm
實時相對精度 [6]1cm
實時絕對精度高程 (RMSE) [7]≤ 2.5 cm
實時絕對精度平面 (RMSE) [7]≤ 2.5 cm
水平度(RTK 融合)[8]0.005°
水平度(無 RTK 融合)[9]0.02°
特色功能【實時】AI 實時動態物體去除支持
AI 實時噪點智能過濾支持
實時真彩點雲支持
實時視覺輔助定位支持
特色功能【屏幕】輔助掃描系統(實時質檢)支持
POI 全景預覽支持
模型預覽支持
模型測量功能支持
特色功能【後處理】局部區域點雲增強支持
免連接點地圖融合支持
弱特徵穩定建圖支持
後差分 PPK 解算支持
AI 隱私保護支持
雲圖疊加支持
標配 LCC(3DGS)單場景建模支持
標配 Mesh 實景三維建模支持
標配堆體計算/比較支持
標配多段融合平差解算支持
輸出格式點雲格式.las .rcp .e57 .ply .ilas
影像格式.jpg
Mesh 格式.osgb .obj
3DGS 格式.lcc2 .lcc .ply
其他格式3D Tiles(.3tz) .usd
配件底座標配
充電管家標配
便攜式防爆箱背負系統標配
背負掃描系統選配

[1] 包含電池,不含其他組件。

[2] DCG HDR 幫助傳感器獲取更大的動態範圍且兼顧高光與暗部細節。

[3] 在 500 平方米的專用測試環境中測定,精度以 1σ 表述。有關測試環境及精度指標的完整詳情,可在靈光 L3 精度驗證白皮書中查閱。

[4] 行走路徑 10 m 內的點雲平面厚度。

[5] 在開闊天空、無多路徑效應、最佳全球導航衛星系統幾何構型以及良好大氣條件下測定的。

[6] 在實驗室條件下測量;實際性能可能有所不同。

[7] 在開闊天空、無多路徑效應、最佳全球導航衛星系統幾何構型以及良好大氣條件下測定的;僅支持 WGS84、CGCS2000。

[8] 在開闊天空、無多路徑效應、最佳全球導航衛星系統幾何構型以及良好大氣條件下測定的;實際性能可能有所不同。

[9] 無 RTK 融合場景,在 2000 平方米場景的實驗室條件下測量;實際性能可能有所不同。

收納
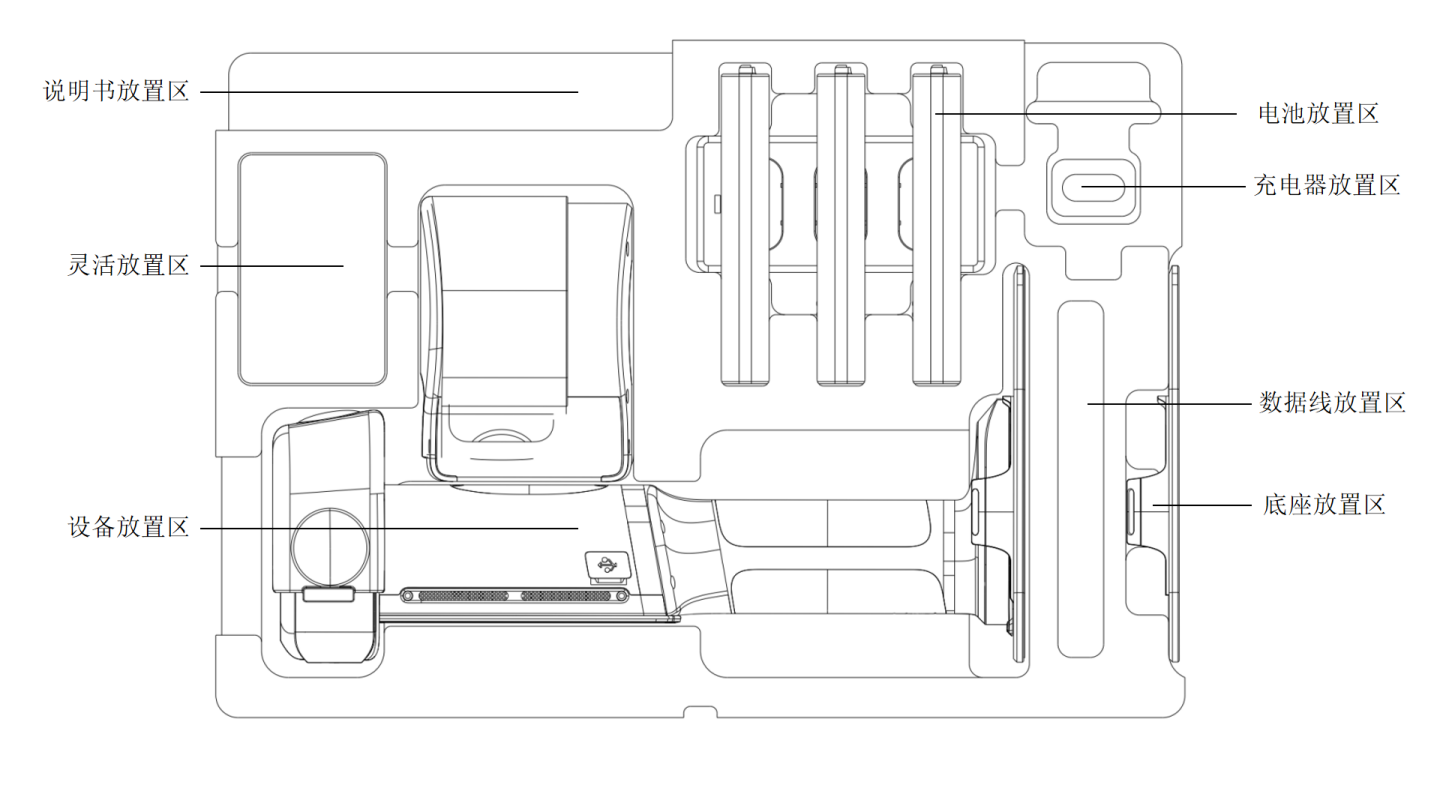
收納箱佈局
收納箱佈局

使用注意

  1. 靈光 L3 為精密測繪設備。摔落或受到外力碰撞可能會使設備損壞,導致工作異常或精度不準確。
  2. 靈光 L3 防水等級為 IP54,使用時請注意環境,勿在超過此防護等級的環境下使用。建議使用柔軟的乾布或自帶清潔布來清潔設備,雷達和鏡頭部分請保持乾淨,勿用手直接觸摸。
  3. 使用過程中設備會產生熱量,請盡量不要接觸機身部分,以防燙傷。
  4. 使用過程中請勿覆蓋或用肢體接觸機身散熱部分,當使用中設備溫度過高時,可能會自動關機。