
空地融合の操作方法
概要
本記事では、XGRIDS LCC Studio における「空地融合(Aerial-Ground Map Fusion)」の撮影方法とデータ構築フローをまとめます。
空地融合は、地上の移動スキャナーで取得した地上データと、DJI ドローンなどの機器で撮影した航空画像データを組み合わせ、地上と空域を統合した LCC モデル(3DGS)を構築します。大型の敷地、建物群、景勝地などの複雑な地形の完全なモデリングに適しています。
ドローンで、地上から取得しにくい建物の屋上、敷地全体、構造物の上部などの領域を補足取得することで、地上から空中まで、ほぼ死角のない 3DGS モデルを構築できます。
対応機器
推奨 XGRIDS 機器
L、K、P シリーズの地上 SLAM スキャナーに対応し、L2 Pro、PortalCam を推奨します。機器と RTK の組み合わせの説明は次のとおりです。
| 地上データ | ドローンデータ | 推奨度 | 説明 |
|---|---|---|---|
| L シリーズ + RTK | ドローン RTK | ★★★★★ | 精度最高、推奨 |
| P シリーズ + 空地融合制御点 | ドローン RTK | ★★★★ | 推奨 |
| P シリーズ + 空地融合制御点 | ドローン RTK なし | ★★★ | 推奨、コンシューマー向けドローンを使用可能 |
| L シリーズ + RTK | ドローン RTK なし | 非推奨、再構築失敗または分層の可能性あり |
注:
- RTK を有効にして取得する際は良好な GNSS を受信する必要があります。
- 対応状況は LCC Studio、Lixel Go、LCC Scan App および各機器のファームウェアの変更に伴い変わることがあります。
- 地上とドローンの両方で RTK 取得を有効にする場合、同一の座標系(WGS84 または CGCS2000)を使用する必要があります。
- P シリーズは空地融合連接点を打つ必要があり、そうしないと再構築の失敗や融合効果の低下を招く可能性があります。
推奨ドローン機種
航空撮影には写真測量シーンに適した機種の選択を推奨します。例えば DJI 製の高画素 Enterprise シリーズ製品、特に TimeSync などの方式で高精度の撮影位置記録を実現できる機種を推奨します。
| 推奨 | 一般 | 非推奨 |
|---|---|---|
| DJI P1(Zenmuse P1) | DJI M4E / M3E / P4R | M4T / M3T / FC3582 / M30 / M30T などの低分解能機種、写真測量用でない機種 |
地上データの取得
地上データは XGRIDS の地上移動スキャナーで取得し、通常の屋外取得フローに従って実行します。
基本要件
- XGRIDS 機器を通常の方法でスキャンし、建物の下部、地面のテクスチャ、入口などの領域を重点的にカバーします。
- 複数区間の地上取得データの結合に対応し、取得要件は地図合成と同じです。
- スキャン経路が各ドローンの離着陸地点(下図の黄色い丸)を通過するようにし、後続の空地接続のための重複領域を確保します。
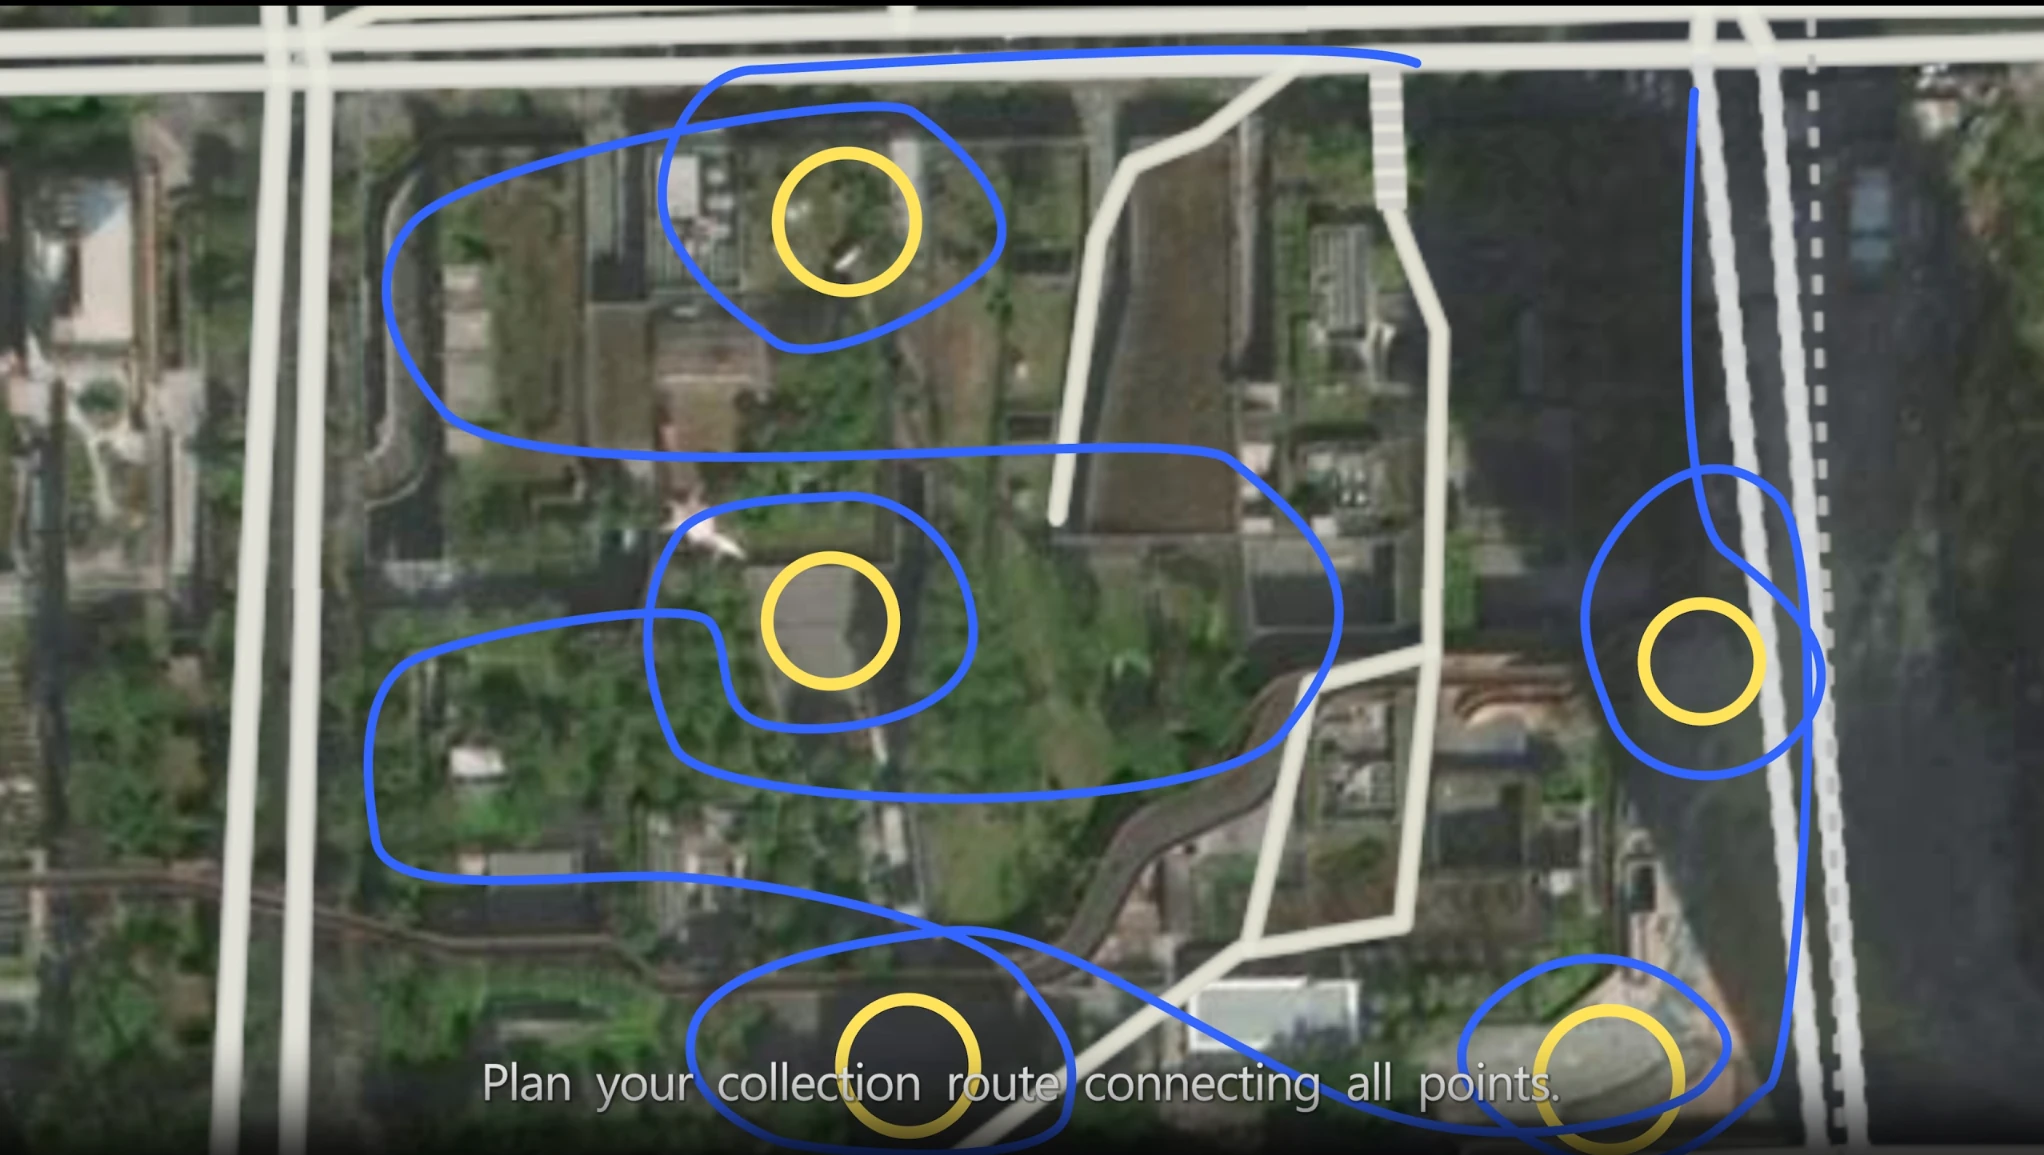
スキャン経路が各ドローンの離着陸地点を通過し、重複領域を確保する
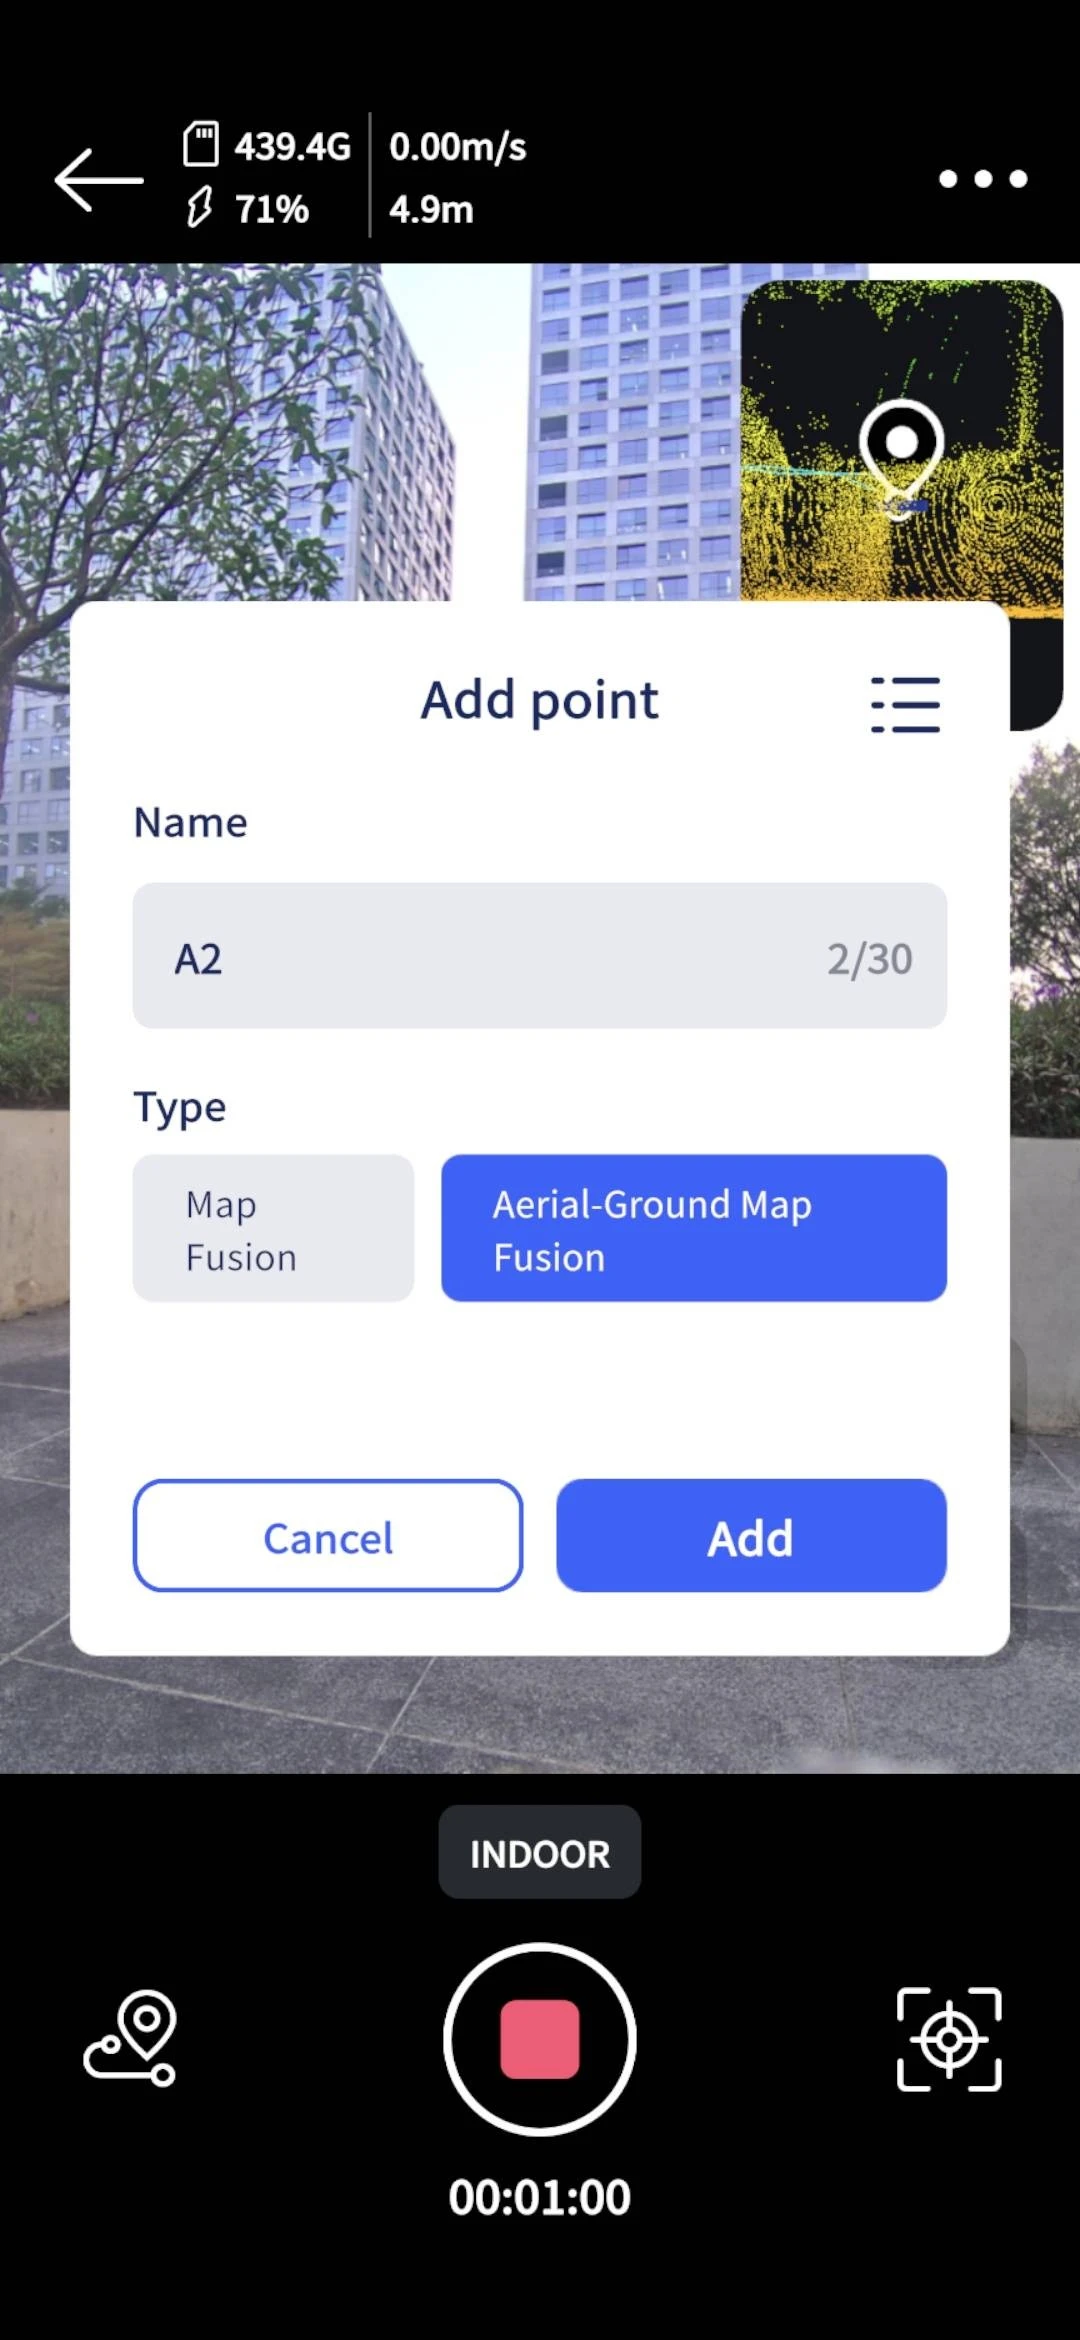
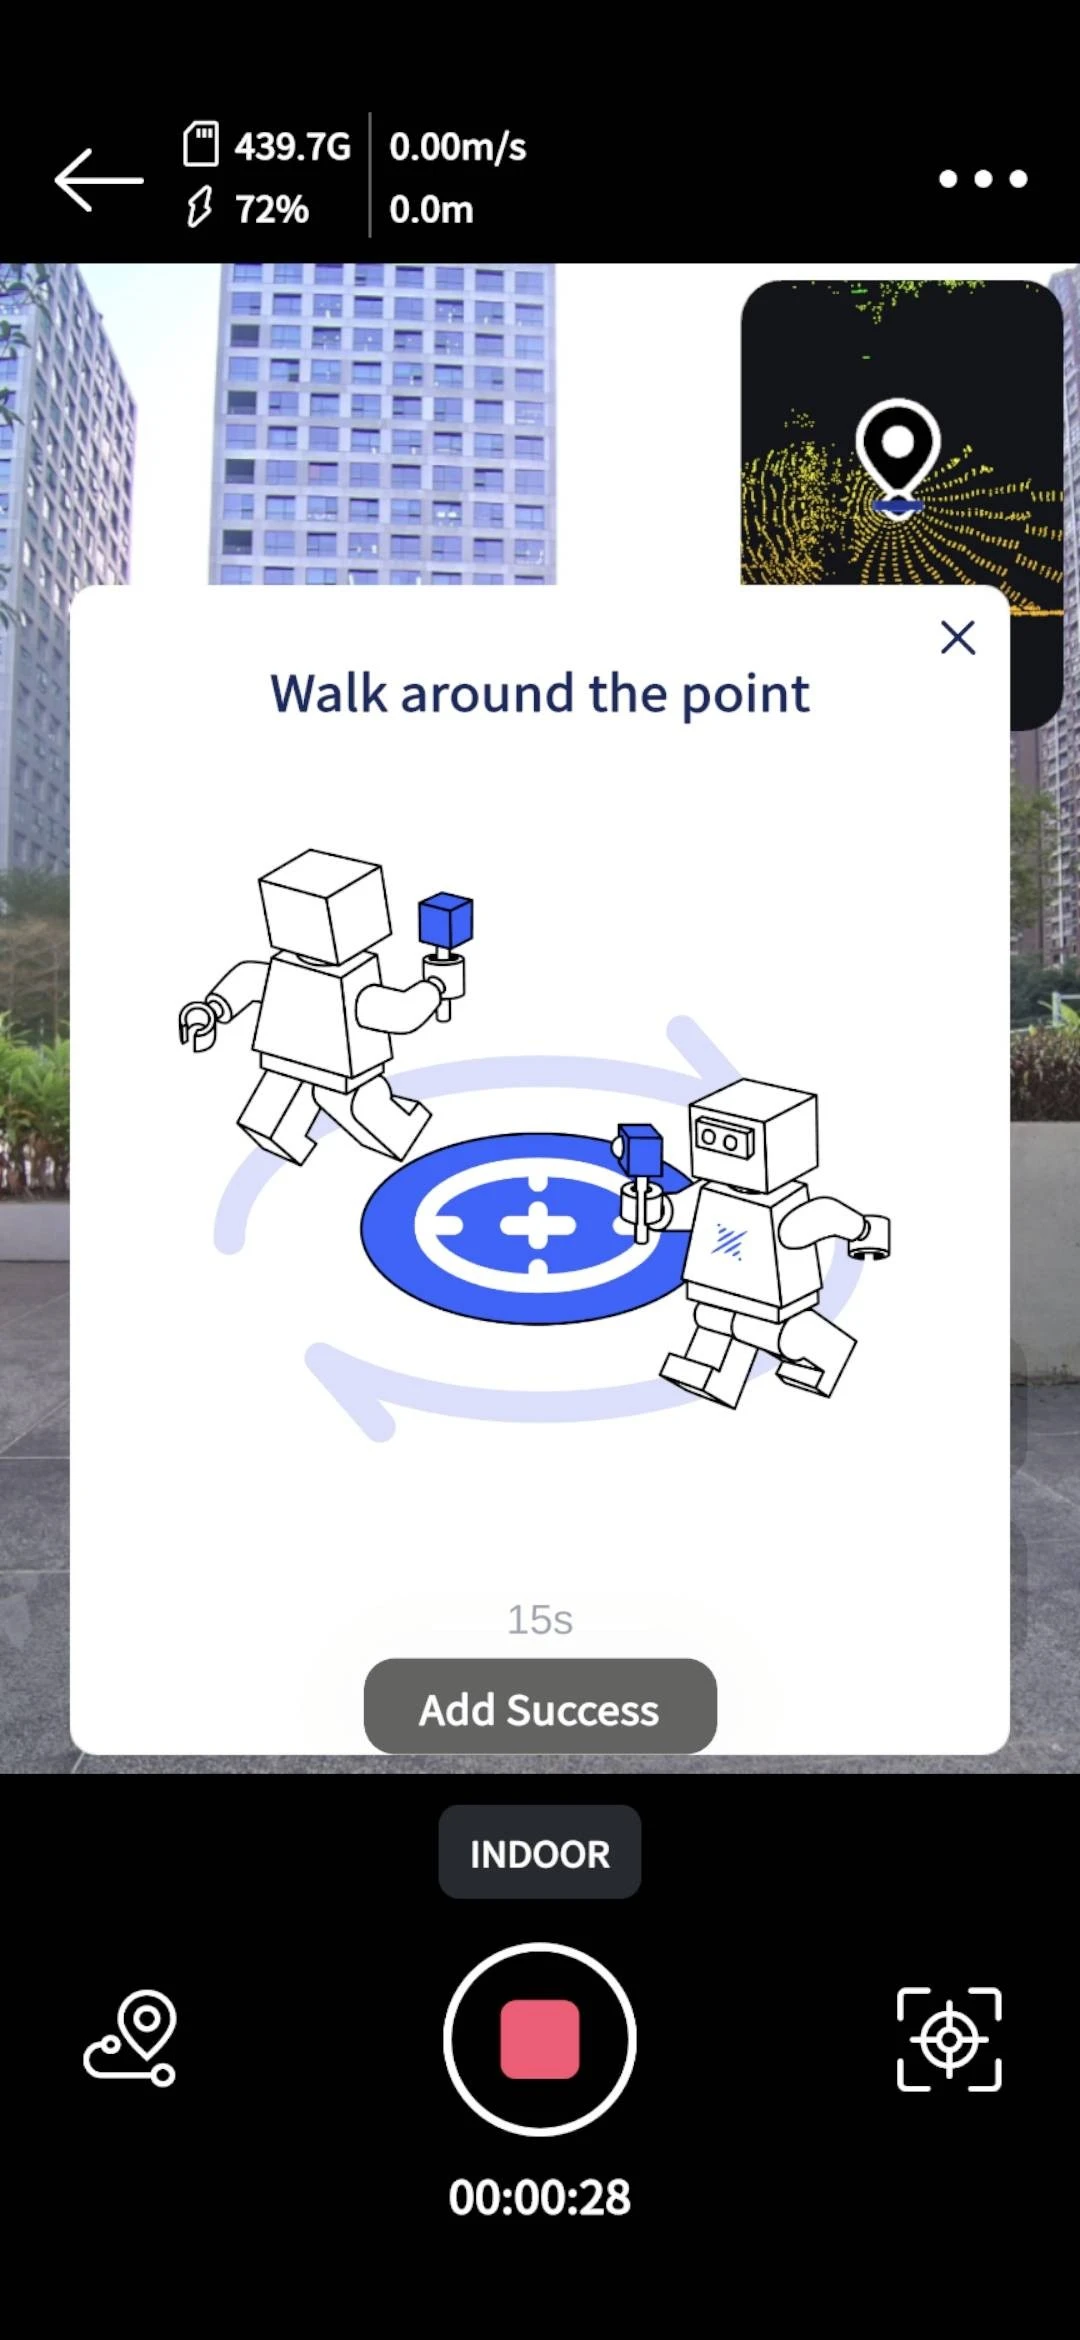
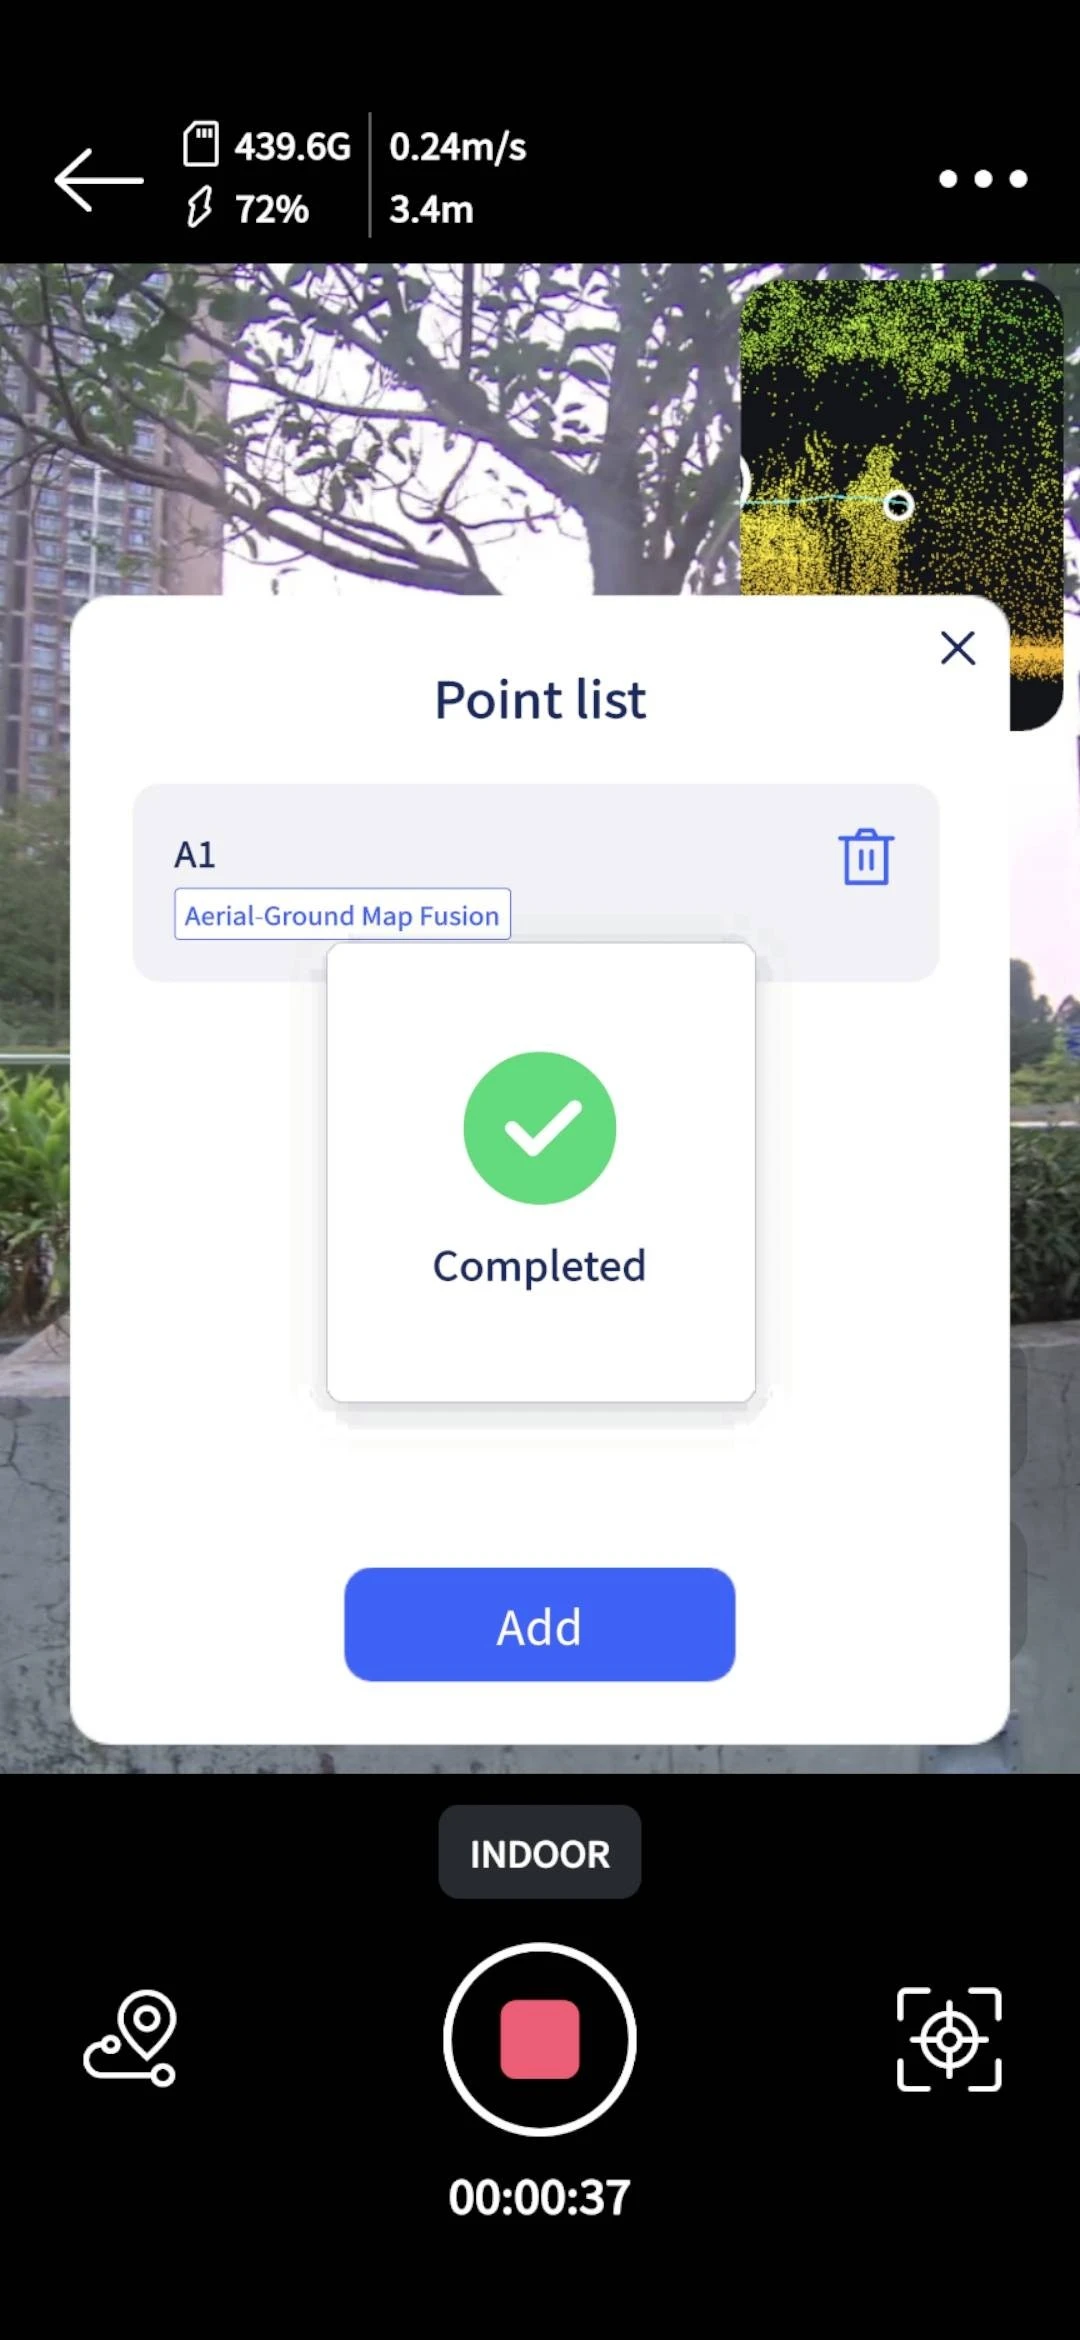
P シリーズは LCC Scan で空地融合連接点を打つ必要があり、L シリーズは打点不要です。具体的な操作:
多高度カバー
屋内の「三撮法」の考え方を参考に、地上スキャンの機器の LiDAR 視野は三つの角度、特に建物の外立面をカバーすべきです。
- 低位置:地面の細部
- 水平視:主体の立面
- 仰視:高所の構造
RTK 関連
- 機器の電源を入れる前に、取り付けが安定し、RTK が揺れず、ネジが緩んでいないことを確認します。
- 機器の電源を入れた後、Lixel Go に接続して Cors サービスにログインし、RTK 信号が固定解(Fix)状態に入るまで待ち、できる限り全行程で Fix を保ちます。
- Lixel Go の座標系は現在 WGS84 / CGCS2000 楕円体の採用のみに対応しています。
空中データの取得
空中データはドローンの航空撮影で取得し、基本的に通常の斜め写真測量の要件に従って取得します。空中データには RTK ありと RTK なしの二つの方法があり、機器の組み合わせに応じて選択してください。
RTK ありの方法(推奨)
原則としてリアルタイム動的差分測位(RTK)方式の使用を推奨します。地上スキャンとドローンの両方に正確な位置情報を搭載し、その位置情報を利用して LCC Studio で位置校正を行います。
- ドローン(離着陸を含む)と地上 SLAM は RTK を有効にし、座標系を完全に一致させる必要があります(WGS84 または CGCS2000)。
- ドローン(離着陸を含む)と地上 SLAM は全行程でできる限り Fix 信号状態を保ち、融合の精度と効果の向上に役立てます。
- 再構築モデルの結果には絶対座標情報が含まれ、GIS プラットフォームにエクスポートして使用できます。
- P シリーズには RTK モジュールがなく、地上取得でこの機能を有効にする必要はなく、後処理が自動的に適応します。
M4E を例にすると、測区の開けた高層ビルの遮蔽のない位置で、送信機の電源を入れ、画面を下にスワイプして WiFi でホットスポットネットワークに接続します。DJI Pilot 2 ソフトウェアの飛行画面に入り(先に飛行前チェックをオフにする)、右上の三点記号をクリックし、次に右下の「精密測位設定」をクリックします。座標系を設定し、RTK 状態が接続済みで測位が Fix であることを確認します。
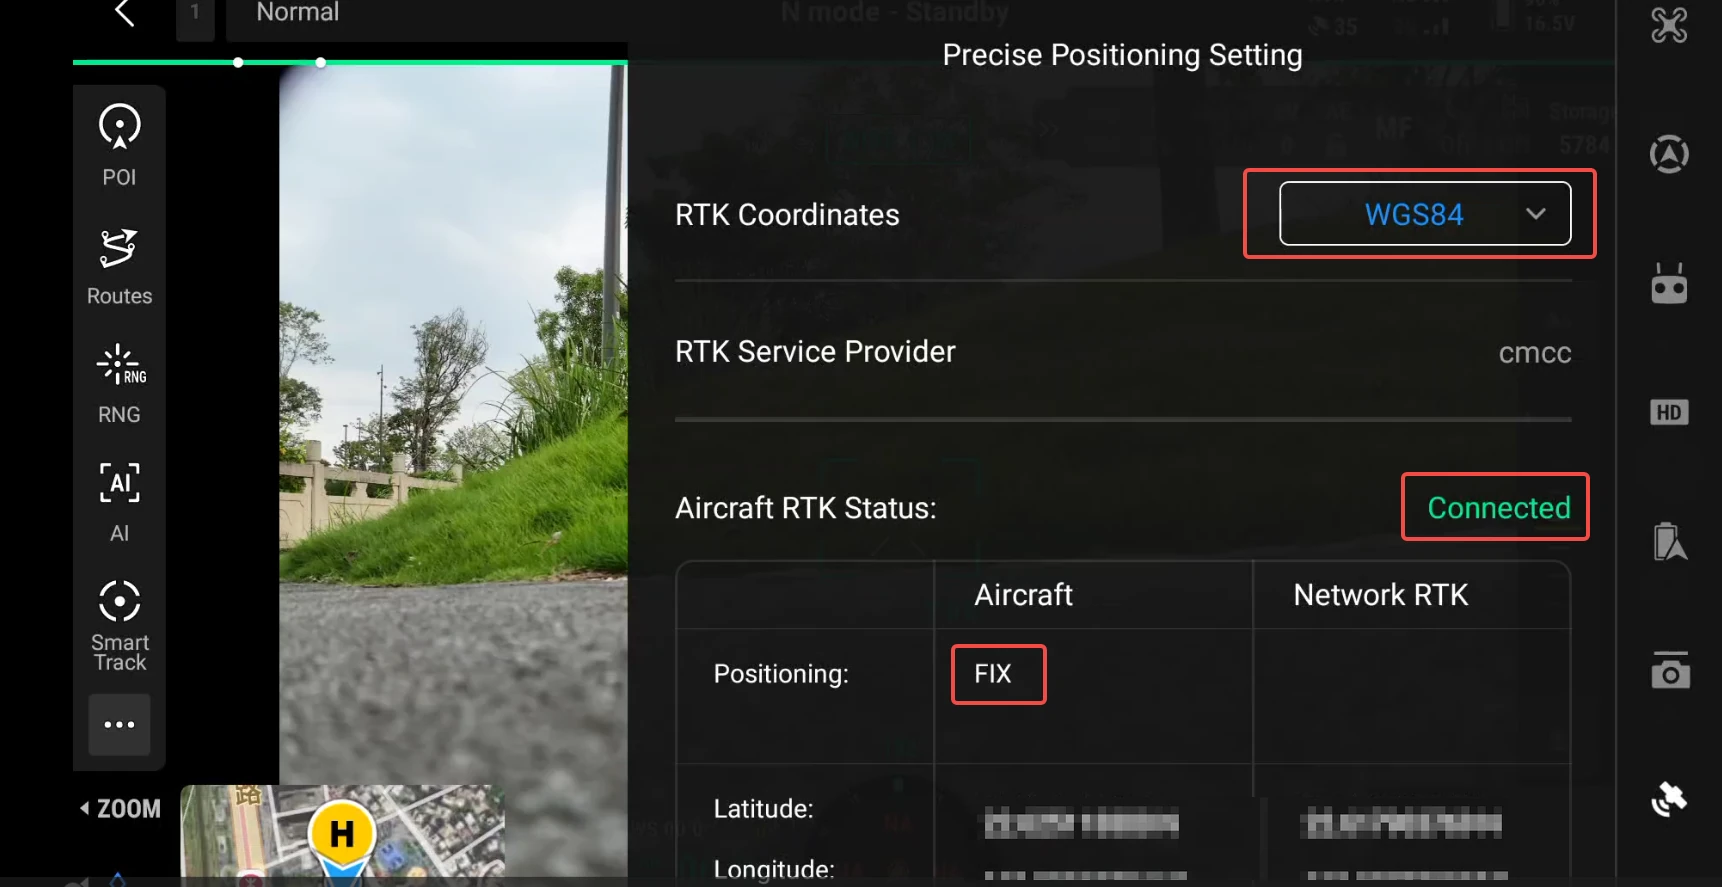
精密測位設定:座標系と RTK Fix 状態を確認する
飛行経路取得の共通要件
建物頂部上空の飛行経路撮影
| 項目 | 推奨 |
|---|---|
| 飛行モード | インテリジェント撮影を推奨、全カバーを確保 |
| 重複率 | ≥ 85% |
| 飛行高度 | 許容される最低安全高度での飛行が最も効果的;特別な制限がなければ、50 m より高くしないことを推奨 |
| 単層 / 多層 | 単純な中小シーン:最低安全高度の一層のみ飛行;複雑な大シーン:最低層の上に 1~2 層を追加で飛行 |
| 多層高度差 | 隣接する二層の高度差は 2 倍を超えない |
| 飛行速度 | ≤ 5 m/s、等速で安定 |
| GSD | 1 cm 以下 |
| ジンバル角度 | 約 45°(斜め写真測量);インテリジェント斜め撮影を有効化 |
| 焦点距離 | 全行程で単一の焦点距離を使用して撮影 |
引き続き M4E を例にすると、飛行経路ライブラリに入り、右上の「+」で新しい飛行経路を作成します。
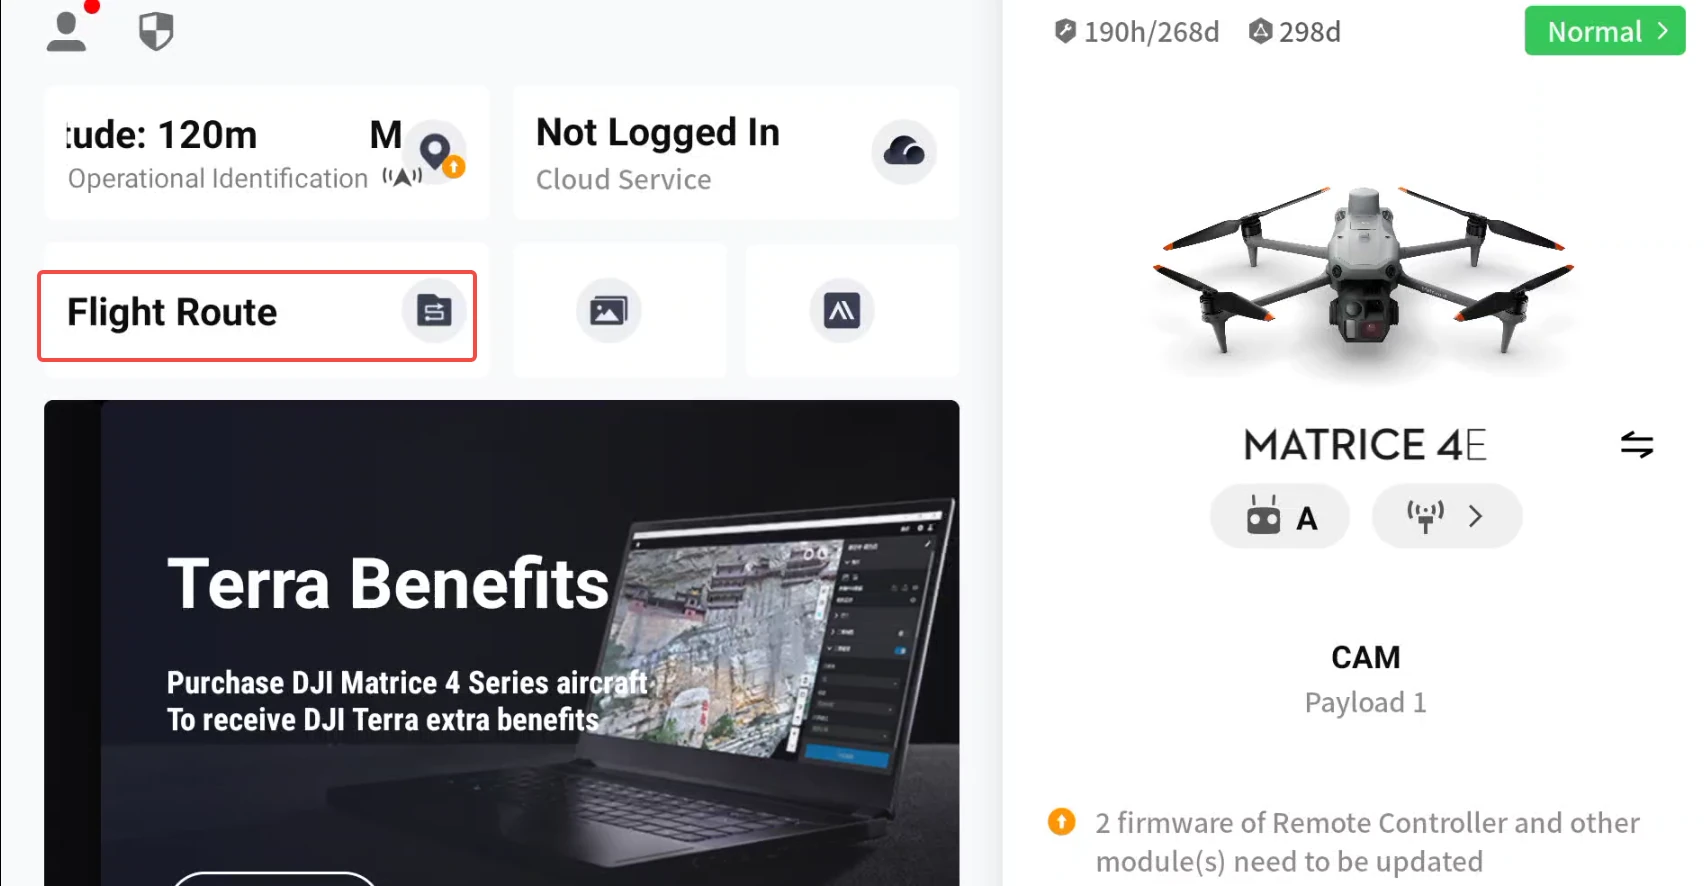
飛行経路ライブラリに入る
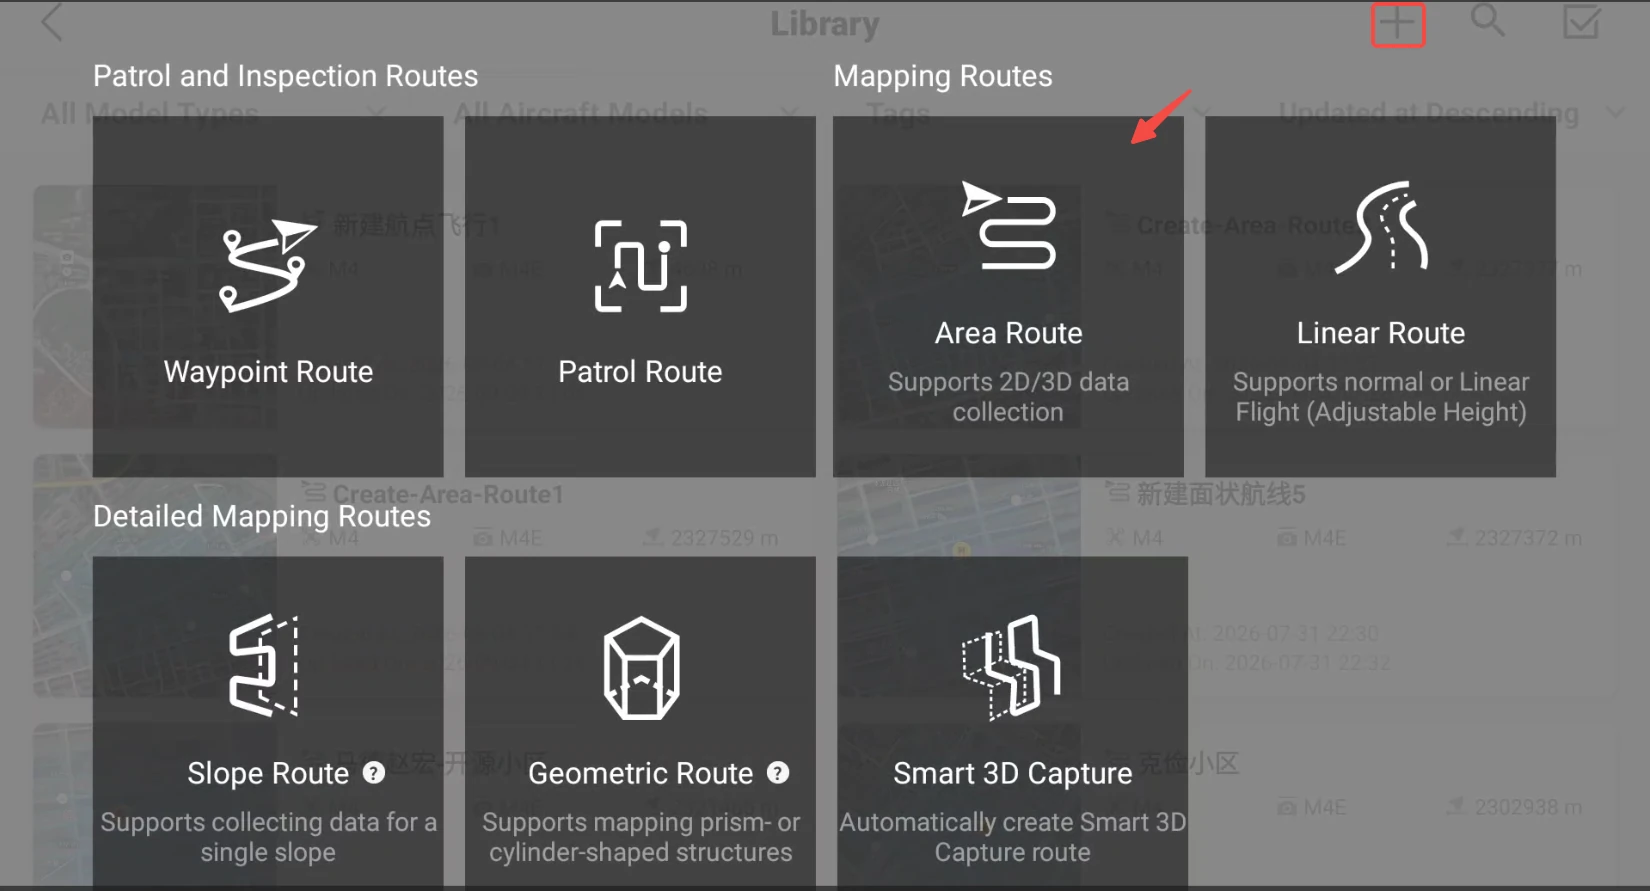
新しい飛行経路を作成する
地図上をクリックして測区の境界を計画します。
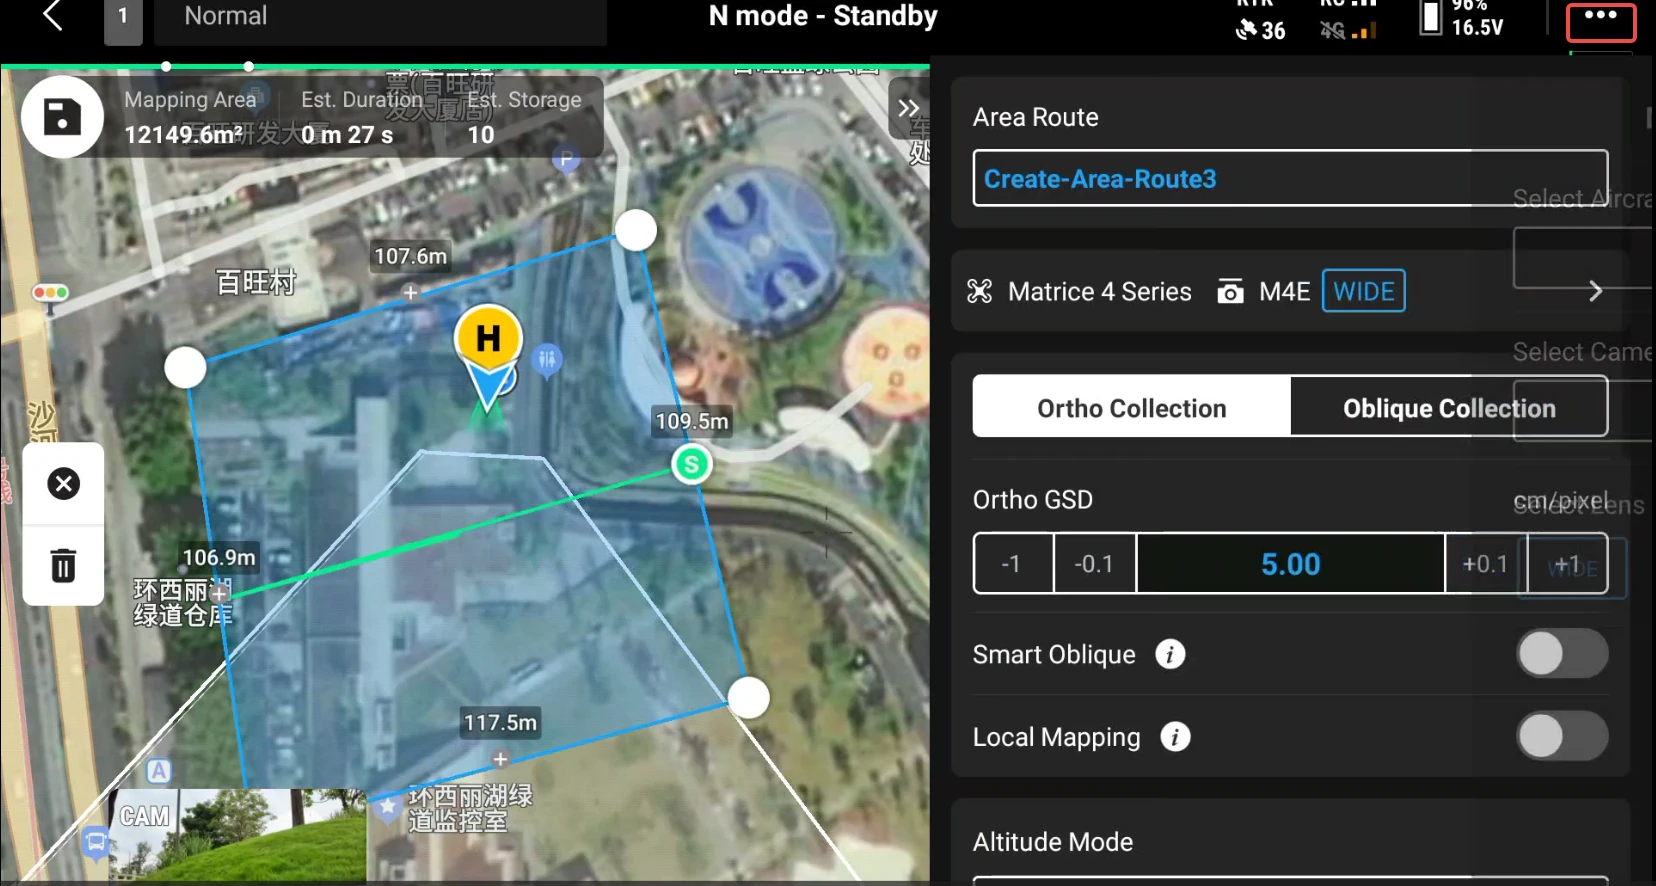
測区の境界を計画する
規範に従って斜め飛行経路取得の GSD を設定し、インテリジェント撮影をオンにし、カメラの撮影傾斜角を 45° にし、飛行高度を設定します。
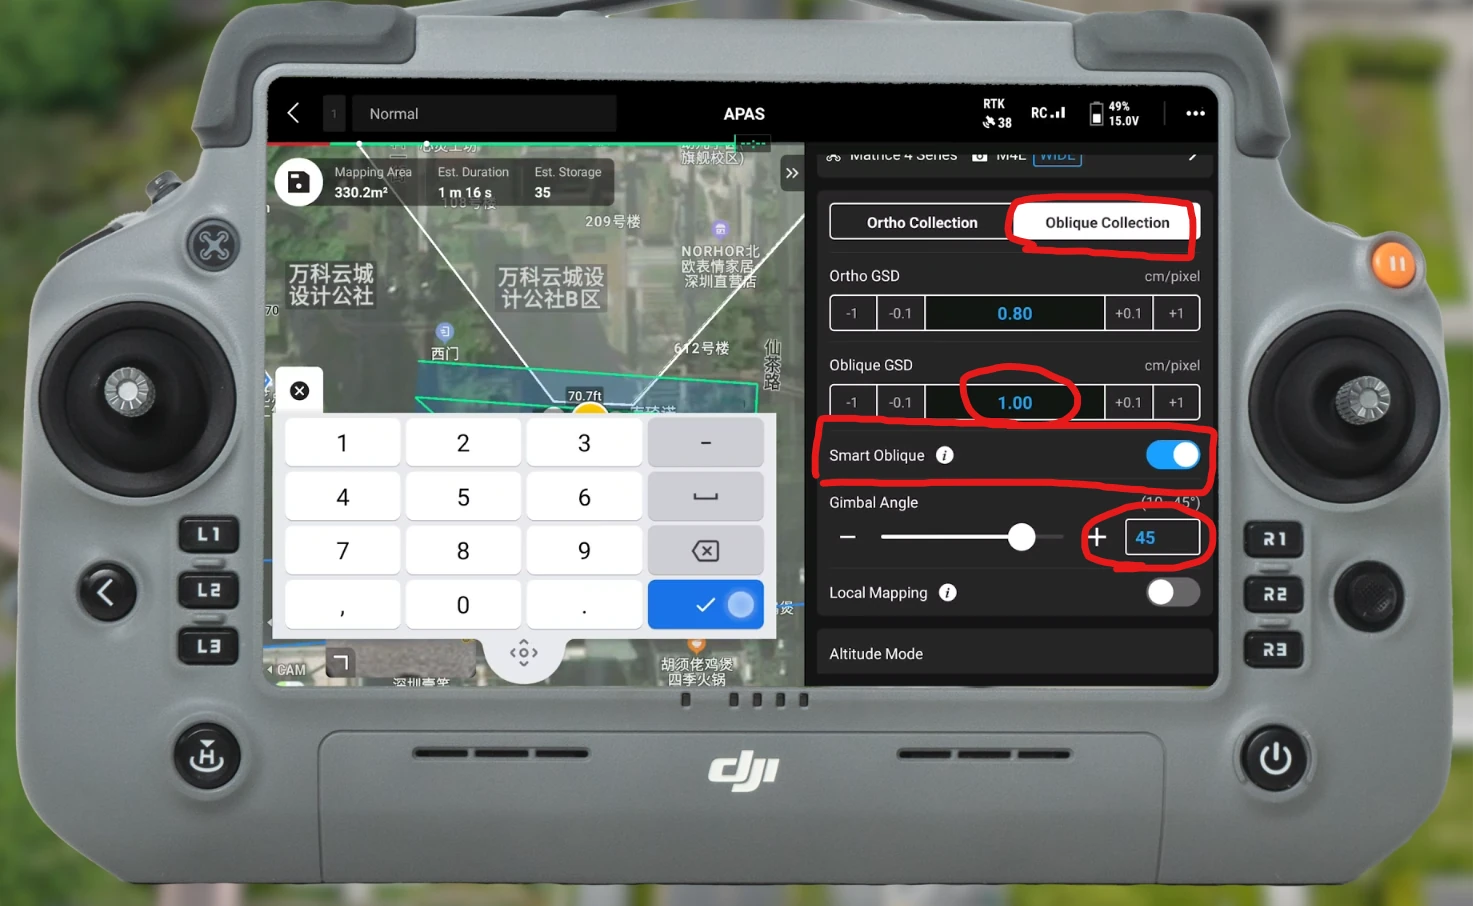
斜め飛行経路の設定:GSD、インテリジェント撮影、傾斜角 45°、飛行高度
詳細設定で二方向の撮影重複度を入力します。
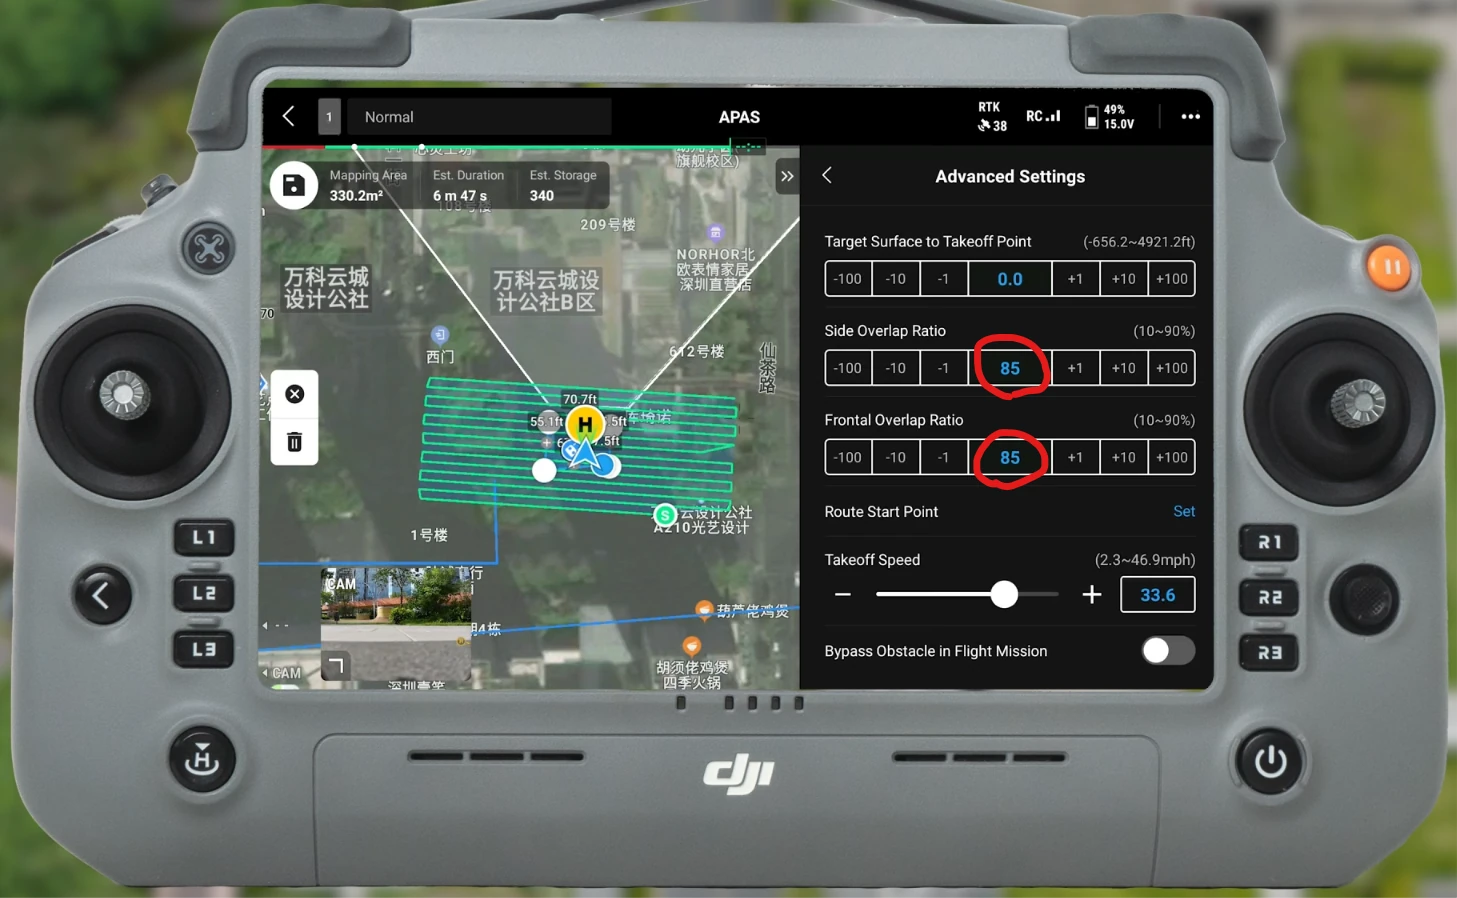
詳細設定で撮影重複度を入力する
左上で飛行経路を保存し、再度クリックすると飛行経路がアップロードされ飛行ミッションが実行され、ドローンが地面に戻るまで続きます。
建物側面の周回撮影(必要に応じて)
高層建物の側面(外立面)を専門的にカバーする必要がある場合、ドローンで建物の外周を周回飛行して補足します。
| 項目 | 推奨 |
|---|---|
| 飛行距離 | 建物の立面から 3~5 m |
| 飛行高度 | 建物高さの 1/2 ~ 2/3 の位置(レンズが上下をカバーできるようにする) |
| レンズの向き | 常に建物の外壁面に向ける |
| 飛行速度 | ≤ 5 m/s、等速で安定 |
| カバー要件 | 建物の四面をすべて周回し、角では速度を落として多角度でカバー |
| 多層周回 | 高層建物は 2~3 層の高度に分けて各周回する |
注:面状飛行経路のインテリジェント撮影は屋上と地面の俯瞰視点のみカバーでき、建物の立面(窓、壁面の細部、入口)は周回で補足する必要があります。
離着陸接続の共通要件
空中データと地上データが融合に成功するかどうかの鍵は、二つのデータに重複接続領域が存在することにあります。離着陸部分がまさにこの接続データであり、融合品質に影響する鍵です。
離着陸地点の位置選択
| ✅ 正しい | ❌ 誤り |
|---|---|
| 踏査計画時にドローンが障害物なく離陸できる位置を選び、測区内に均等に分布させ、50 m に一つが最適で、地上 SLAM の測区の四周を囲む | 同じ側に配置する |
| 前方が比較的開けており、10 m 以内に視線の遮蔽がない | 単色の壁面、反射面に接近する |
| 区別しやすい建物、立面に向ける | 樹木、繰り返し構造に接近する |
| 複数回の離着陸でシーン内の同じ主体に向ける | 区別しにくい背景に向ける |
離着陸地点の数と分布
- 各シーンでは「四隅 + 中心」の分布に従って適切に増設することを推奨し、多きを可とし少なきを忌みます。
- 辺長が 100 m を超える比較的大きなシーン:50~100 m の距離ごとに少なくとも 1 回の離着陸撮影を確保します。
離着陸撮影の要件
各離着陸では、地面の約 1.5 m の位置から空中の飛行高度までの連続画像を提供し、以下を満たす必要があります。
- 地面水平視撮影:位置と視点は地上機器が取得した軌跡と十分に重複する必要があります。ドローンの FOV は通常比較的小さいため、視点の確保を優先する前提で、カバーを確保するために撮影主体から適切に離れてもよいですが、地上取得距離の 1.5 倍を超えてはなりません。ドローンの向きを調整し、撮影対象と画角をできる限り地上機器が撮影した画像と一致させます。
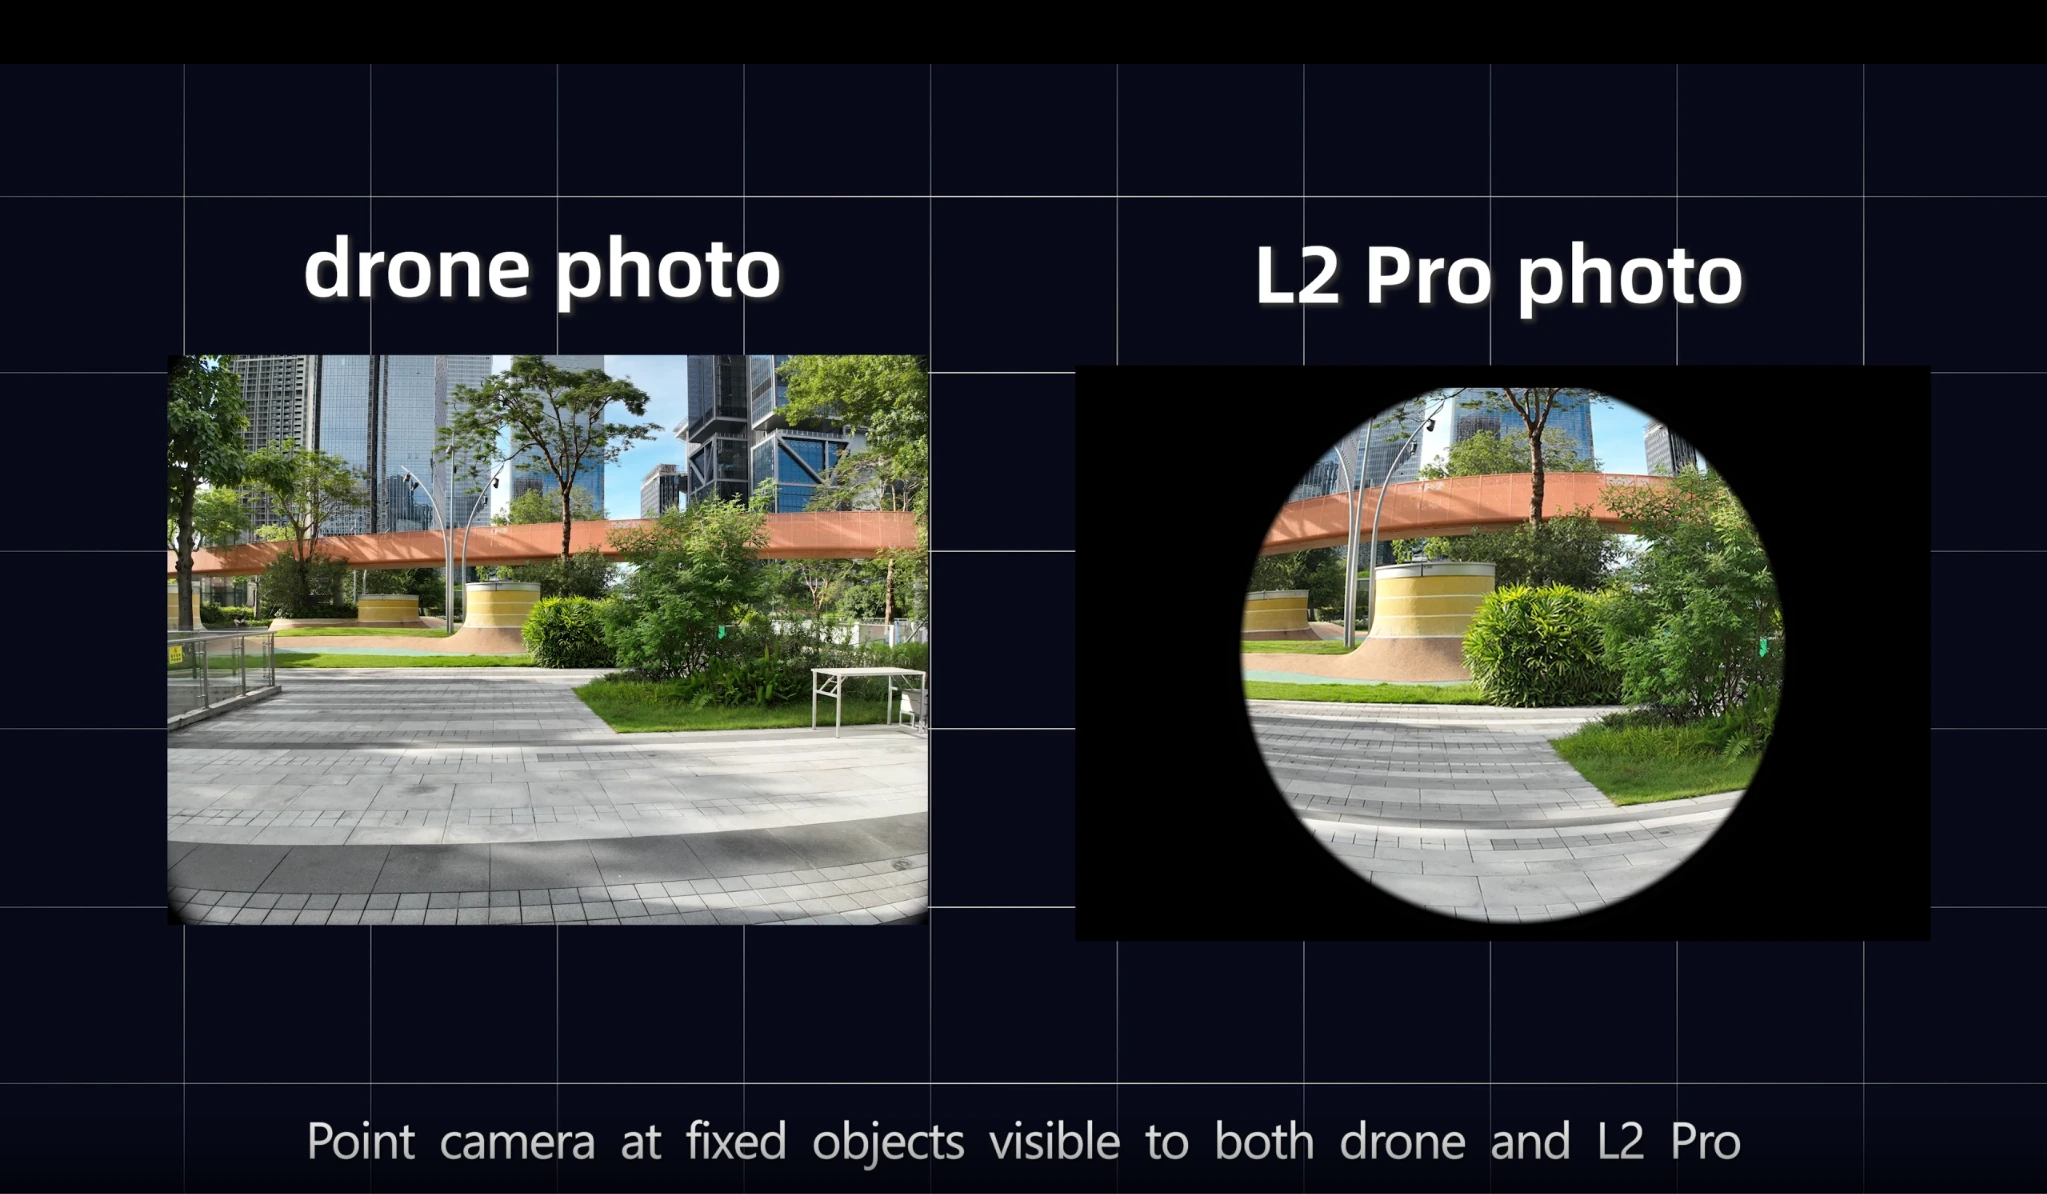
地面水平視撮影、地上取得軌跡との重複を保つ
- 空中俯瞰撮影:位置と視点は空中航空撮影画像と十分に重複する必要があります。
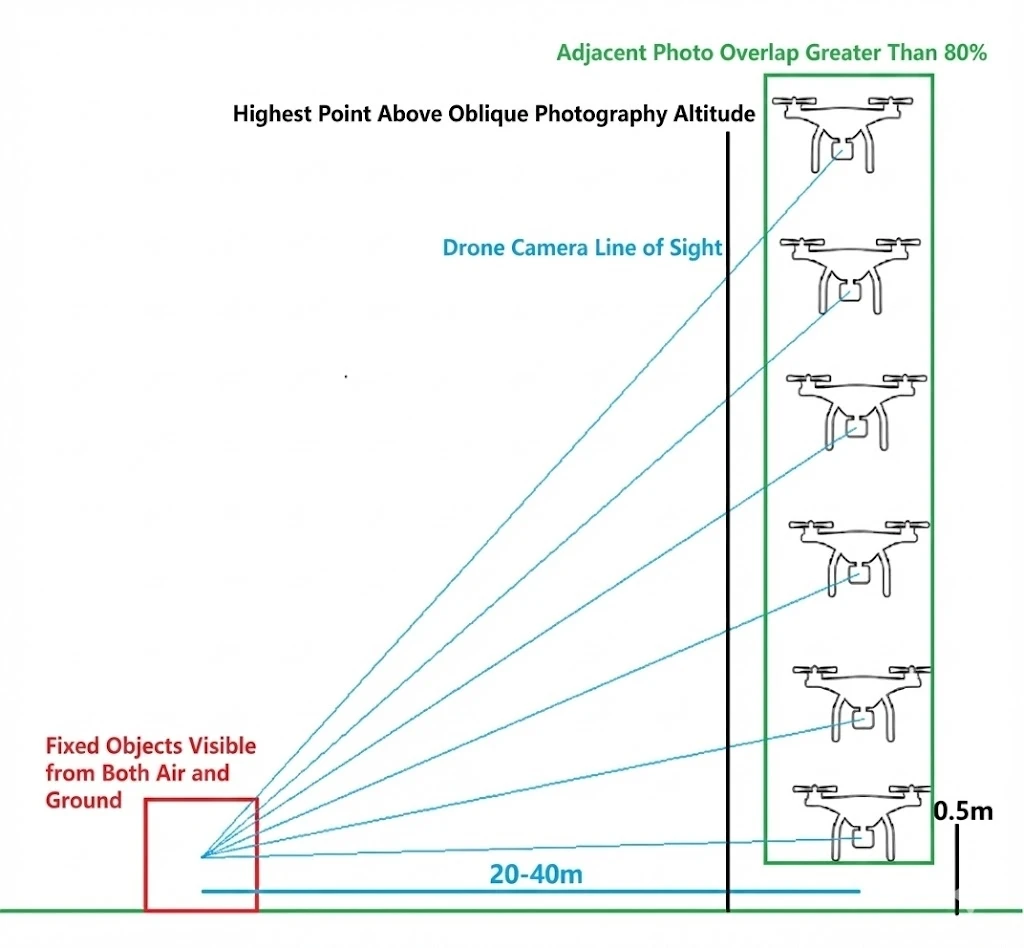
離着陸撮影の模式図:地面から空中への連続接続
- 滑らかな遷移:地面から空中へ、カメラの位置と角度を滑らかに遷移させ、隣接画像の重複率 ≥ 85%。
- 離着陸の最高点:各離着陸撮影の最高点は、斜め写真測量飛行経路の飛行高度より約 5 m 高くする必要があります。
- 各離着陸地点では三方向以上から撮影することを推奨し、空地データの接続成功率の向上に役立ちます。
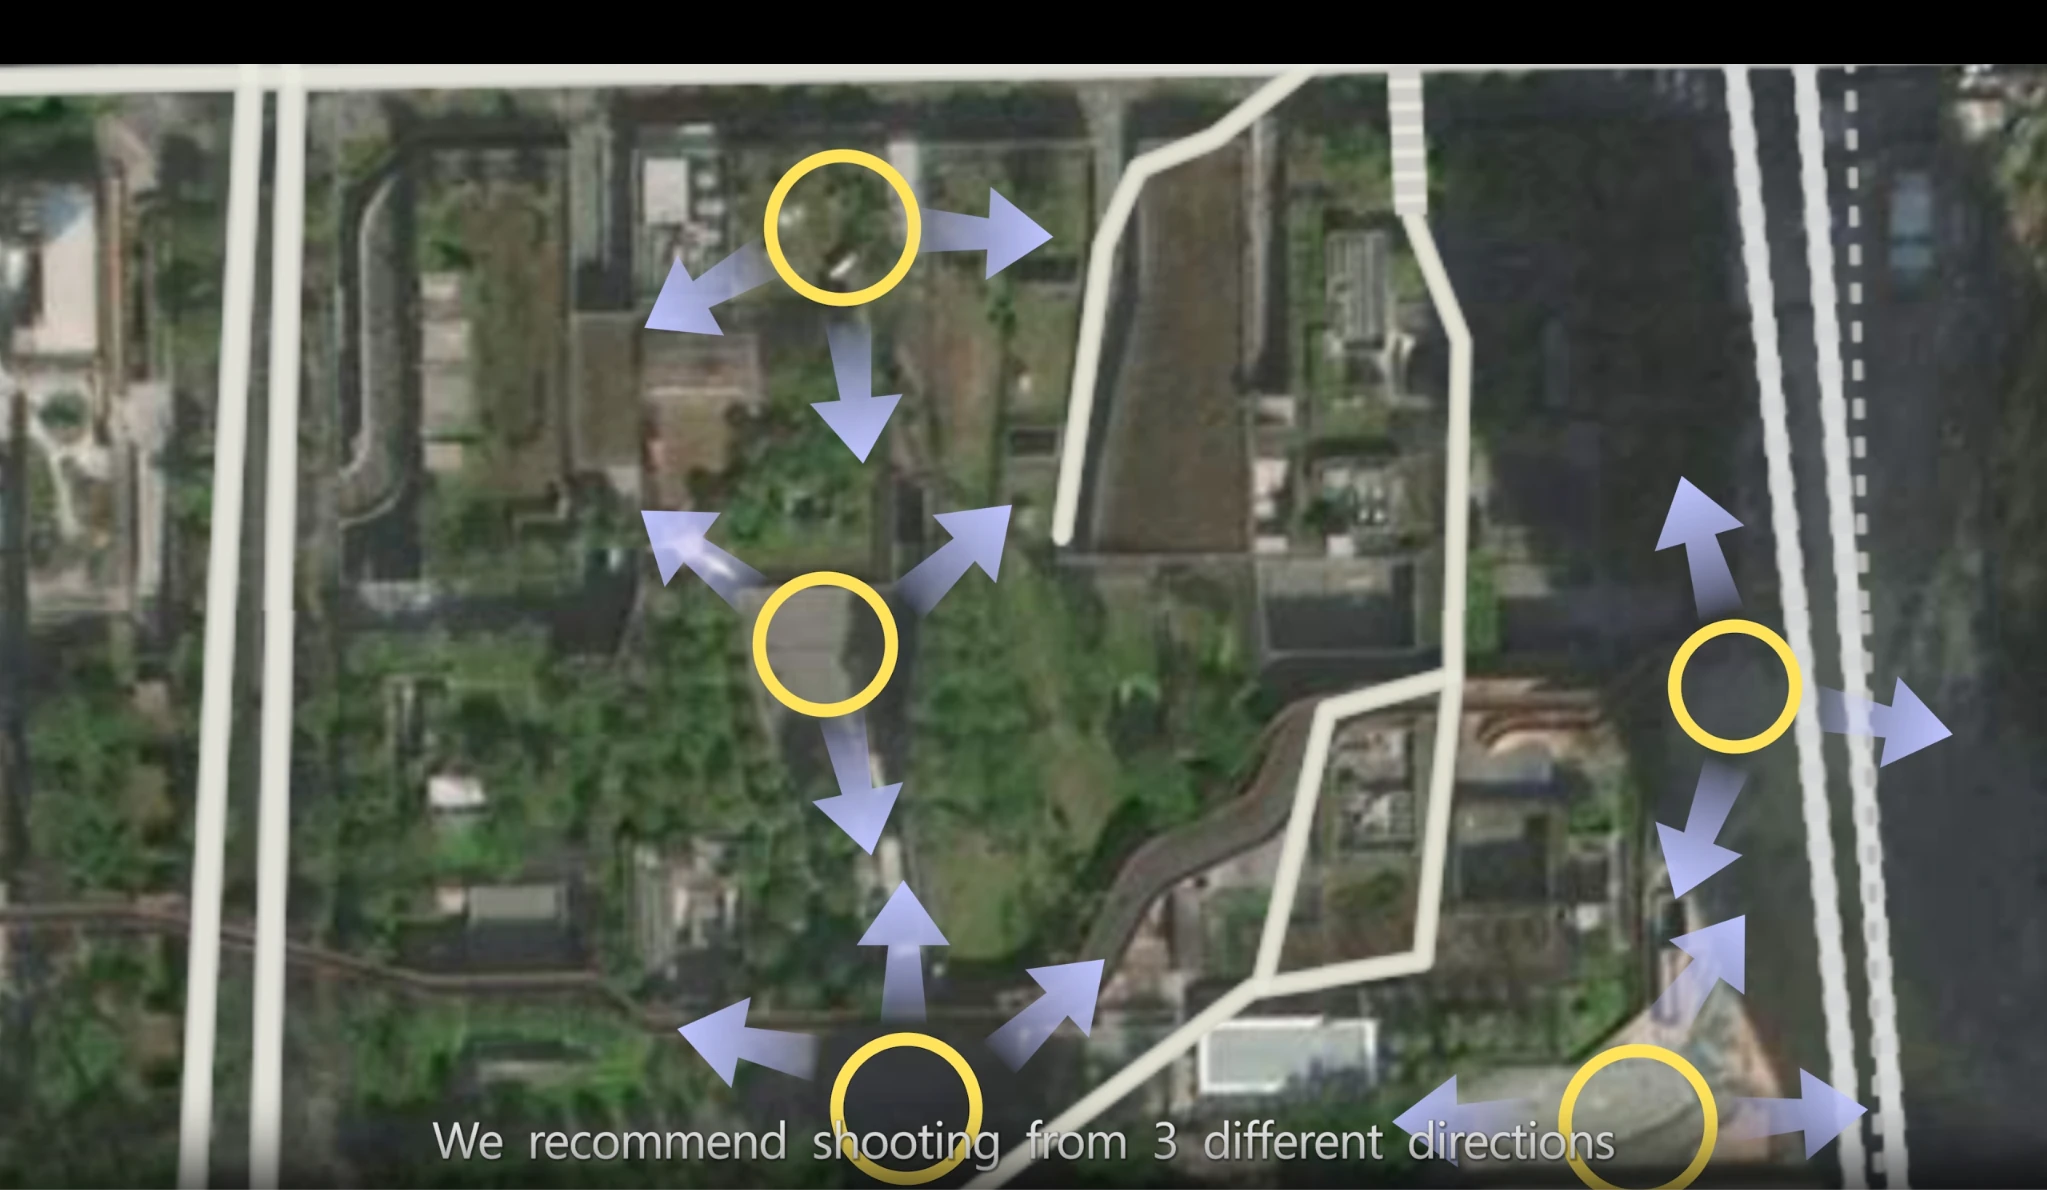
同じ離着陸地点を複数方向から撮影する
引き続き M4E を例にすると、ドローンを離着陸地点に置き、飛行画面に入り、RTK 状態を Fix に保ちます。機首(カメラ)の向きを地上取得と一致させ、0.5~1.5 m の高度まで離陸します。ドローンを垂直に上昇させ、前方の固定目標に合わせ、手動撮影または点追跡、周回などの方式で定時撮影します。
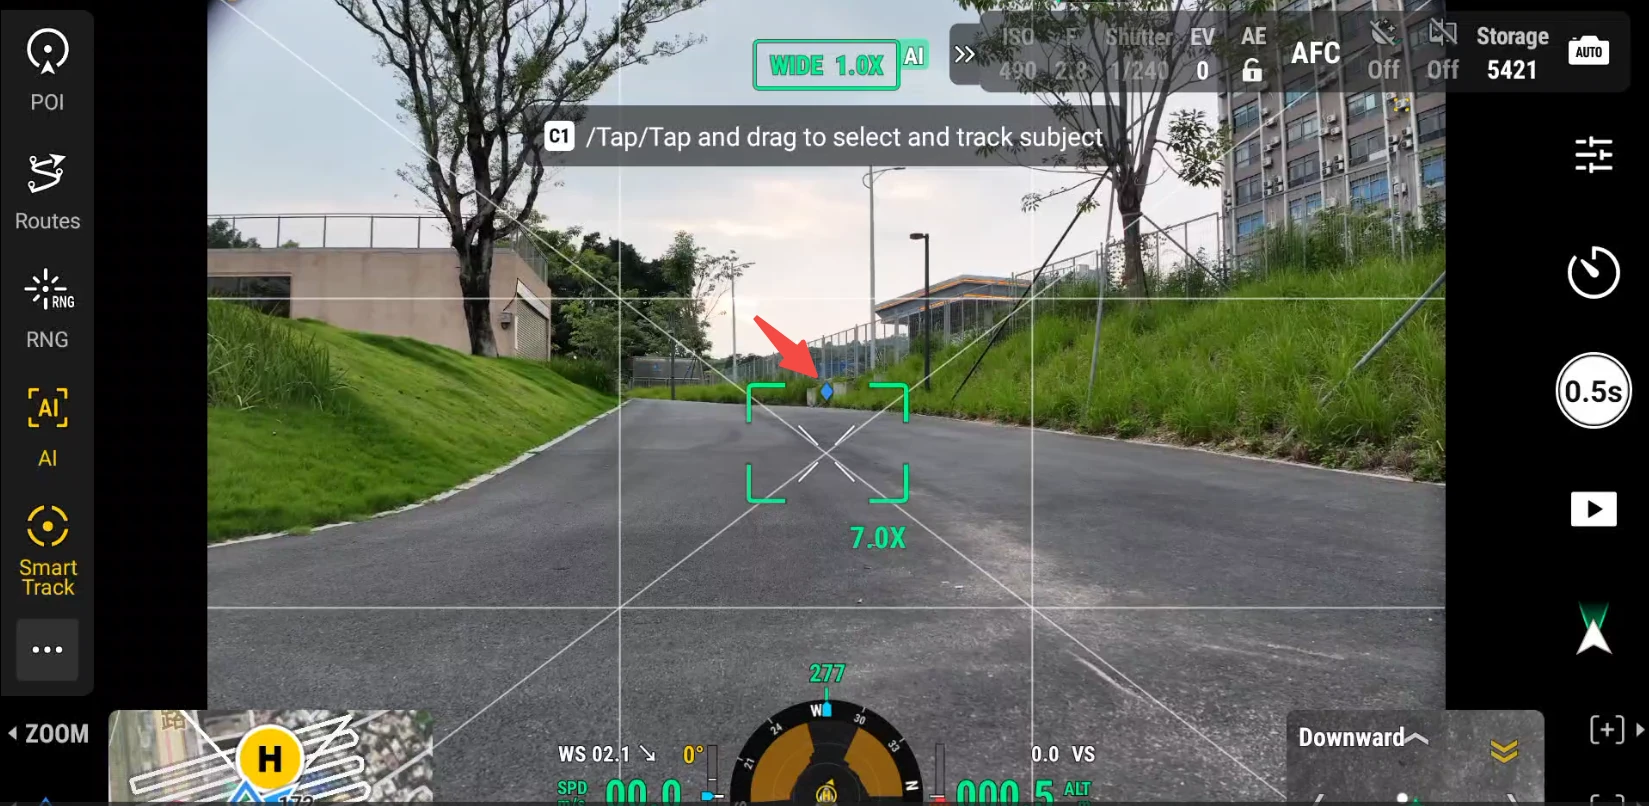
垂直に上昇し前方の固定目標に合わせて撮影する
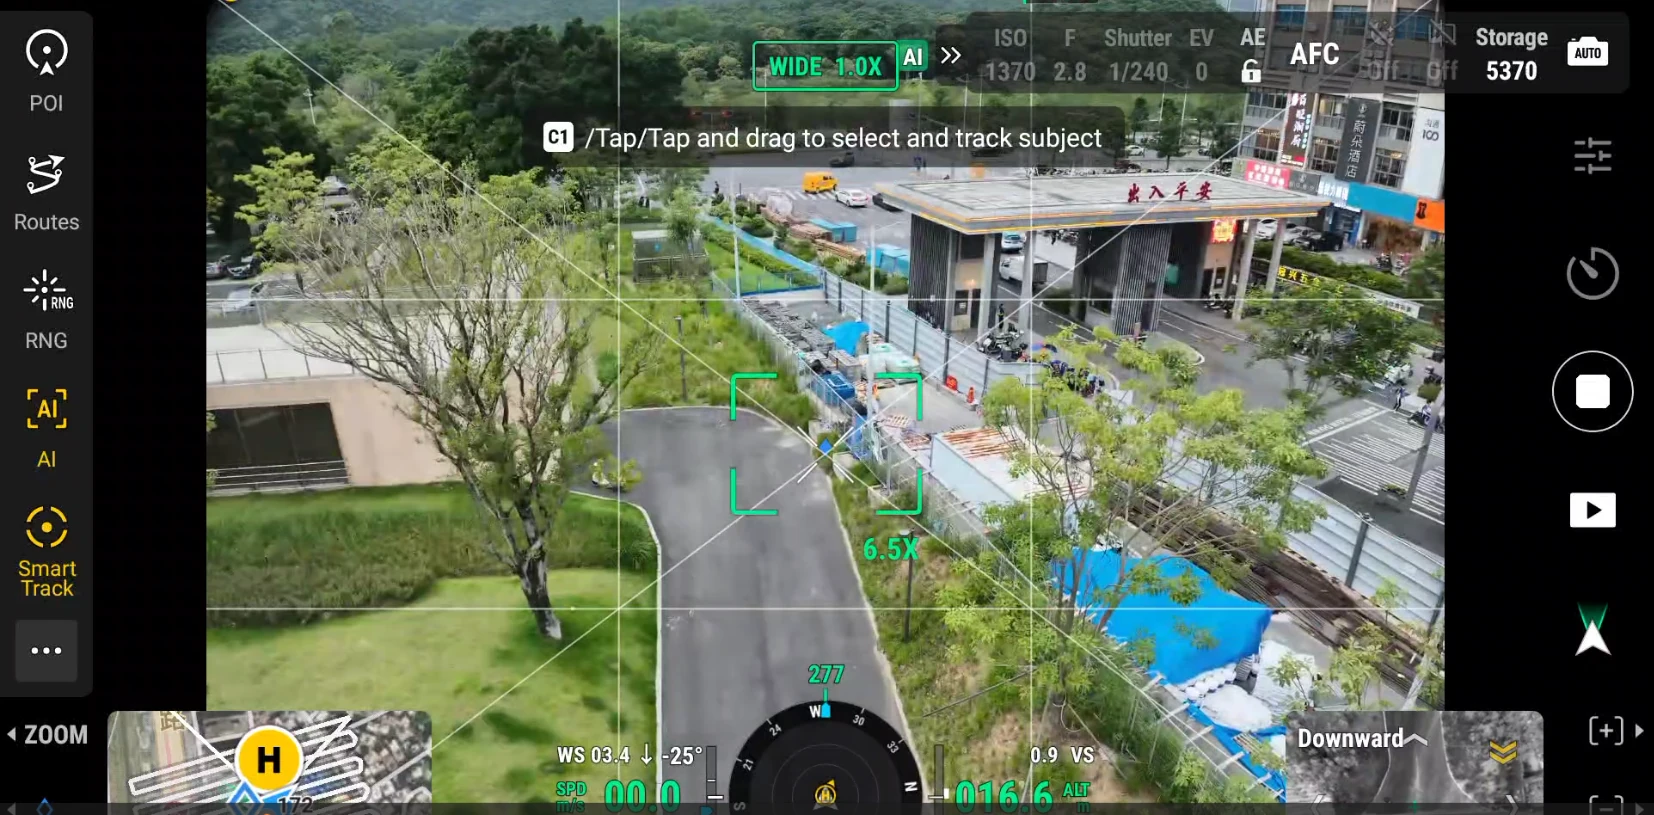
離着陸地点の連続撮影
斜め写真測量飛行経路の高度まで飛行した後、ドローンを旋回させ、空中で垂直に下降しながら写真を撮影します。最初の離着陸地点が完了したら、現在の撮影モードを保ち、次の離着陸地点まで移動して撮影を完了します。
RTK なしの方法(P シリーズのみ)
RTK を使用しない場合は、写真の特徴を利用して地上データと空中データを関連付け、連続写真で地面から飛行高度までの全行程を接続する必要があります。この場合は PortalCam 機器のみに適しています。
- P シリーズ + RTK なしドローン:各離着陸地点の空地融合制御点と組み合わせれば、良好な効果が得られます。
- RTK なしドローンとは、推奨ドローンの WiFi スイッチ、RTK スイッチをオフにできる、または一部のコンシューマー向けドローンを使用できることを意味します。
- 同様に空地融合連接点を取得する必要があります。
- 再構築モデルの結果には絶対座標情報が含まれません。
注:RTK なしの方式は画像特徴点に依存して位置校正を行い、撮影対象と環境の影響を受けて、再構築が不安定になる場合があります。RTK が使用できる現場では、地上とドローンの両方に RTK を付ける方式を優先してください。
写真枚数の上限
ドローンの写真枚数の上限は製品バージョンによって異なるため、実際に使用する製品に従って確認してください。
| 製品 | 空地融合ドローン写真枚数の上限 | 地上スキャン時間 |
|---|---|---|
| LCC Studio(デスクトップ版) | 10000 枚 | 最大 10 区間、合計時間 ≤ 200 min |
| LCC Linux(サーバー版) | 15000 枚以内を推奨 | 合計時間 ≤ 500 min |
注:ドローン画像のその他の要件:画像分解能は 1024×768 より高く、各画像で一致していること;Linux Server はさらに JPG/JPEG 形式、最少 100 枚、RTK 画像の割合 ≥ 80% を要求します。大規模データを処理する際は、使用するバージョンの仕様説明またはソフトウェア内の案内に従ってください。
モデル再構築
LCC Studio プロフェッショナル版を開き、「空地融合」機能を選択し、以下を追加します。
- タスク名を入力
- XGRIDS 地上スキャンデータ
- ドローンのすべての航空撮影写真(離着陸接続データを含む)、下図の Drone-M4E フォルダのように
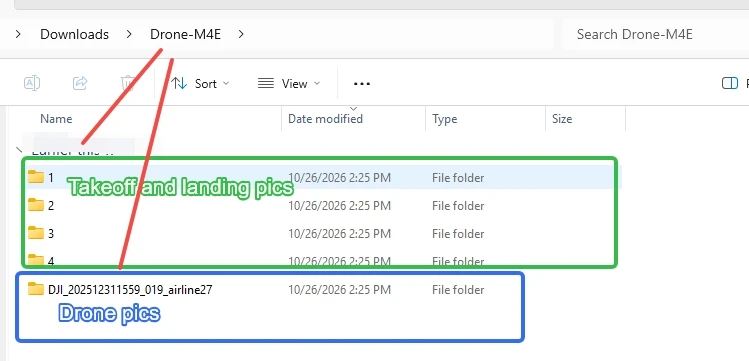
空地融合機能で地上データとドローン写真をインポートする
注:空中データには必ず離着陸データを含める必要があります。空中データをインポートする際は、ドローンが撮影したすべての写真をインポートし、さらに離着陸地点の写真フォルダを選択する必要があります。インポートフローの動的デモは公式サイトのビデオチュートリアルを参照してください。
関連事例
以下は約 300 ㎡の公園の取得事例です。公園全体の特徴が明確なため、四方向の対角を離着陸地点としました。地上取得ルートと離着陸地点の計画の詳細は下図のとおりです。
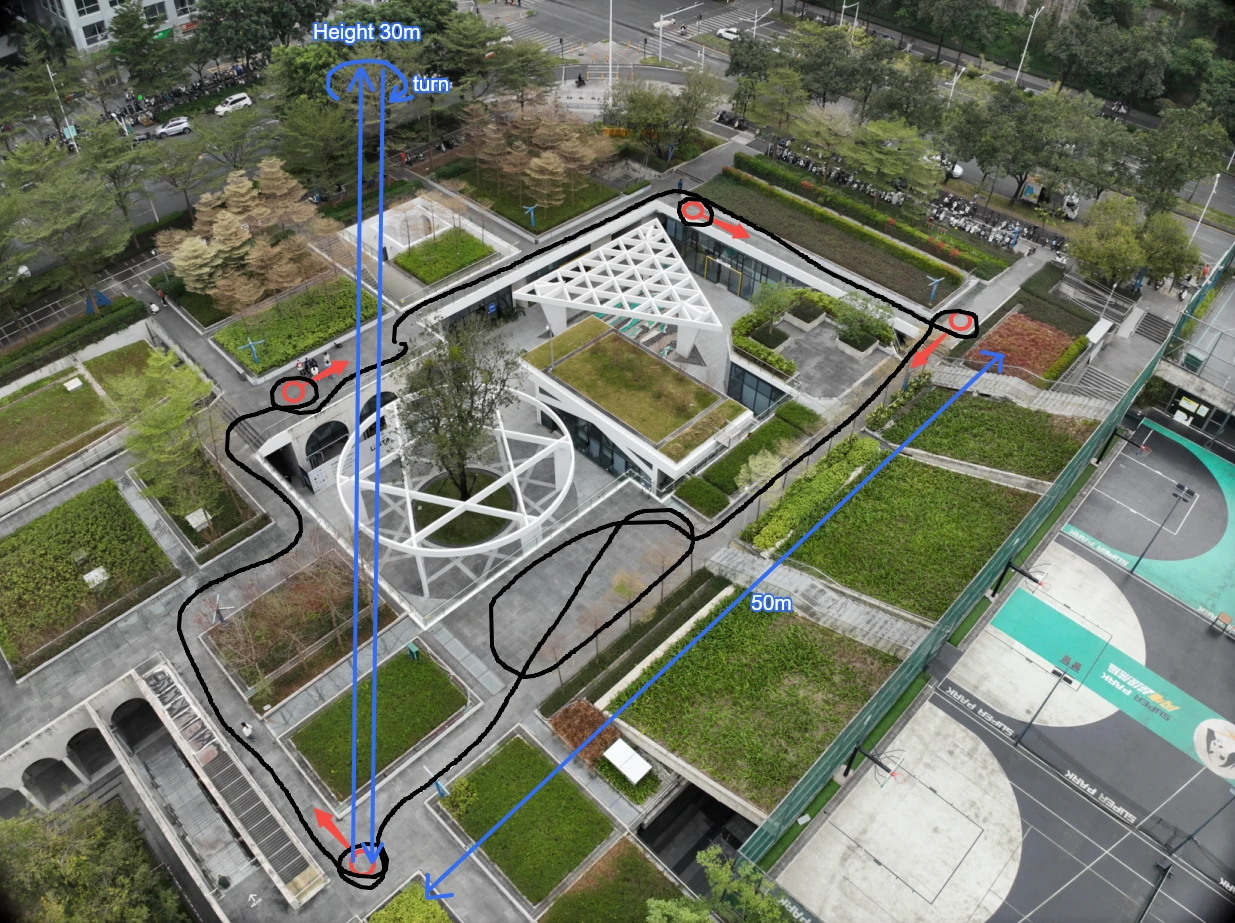
取得ルートの模式図
取得のポイント:
- 離着陸地点の計画(図中の赤い点位):
- 公園全体の特徴が比較的明確なため、公園の四隅を空地融合点および打点の向きとして選びました。
- この向きはドローンが離着陸写真を撮影する際の離陸の向きでもあり、二つの空地融合点はおよそ 50 m の距離です。
- 地上取得ルート(図中の黒い経路、本事例では P1 を地上データ取得機器として使用):
- 歩行ルートは公園の外径を周回して取得区域全体をカバーします。
- 各離着陸地点に到達するたびに空地融合点を打ち、その後、点位を一周します。
- 空中部分の写真サンプルのプレビュー:
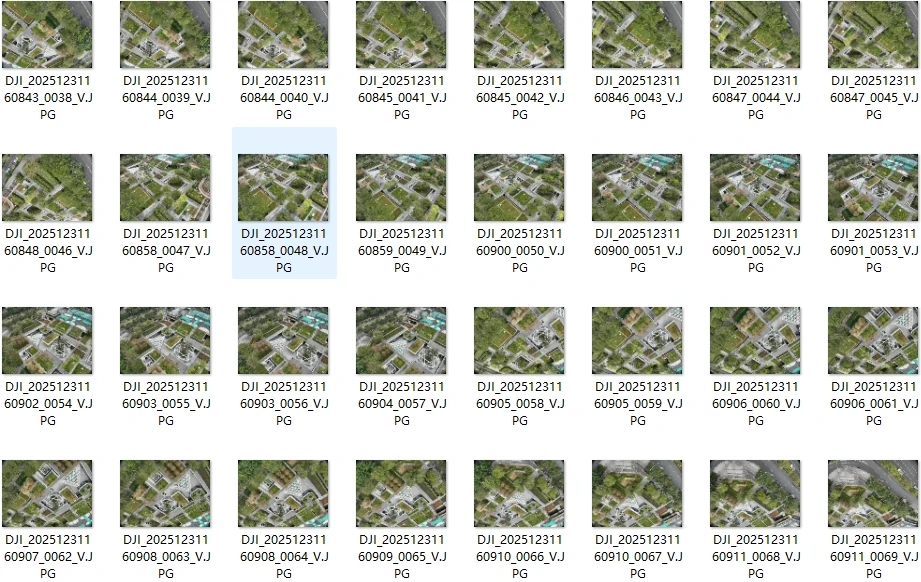
斜め飛行経路の写真(インテリジェント撮影)
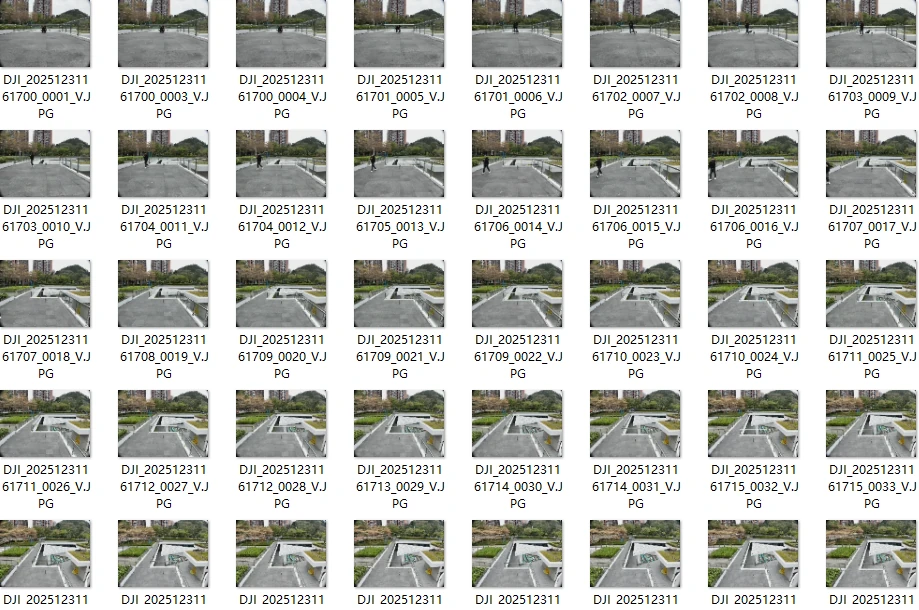
離着陸地点 1
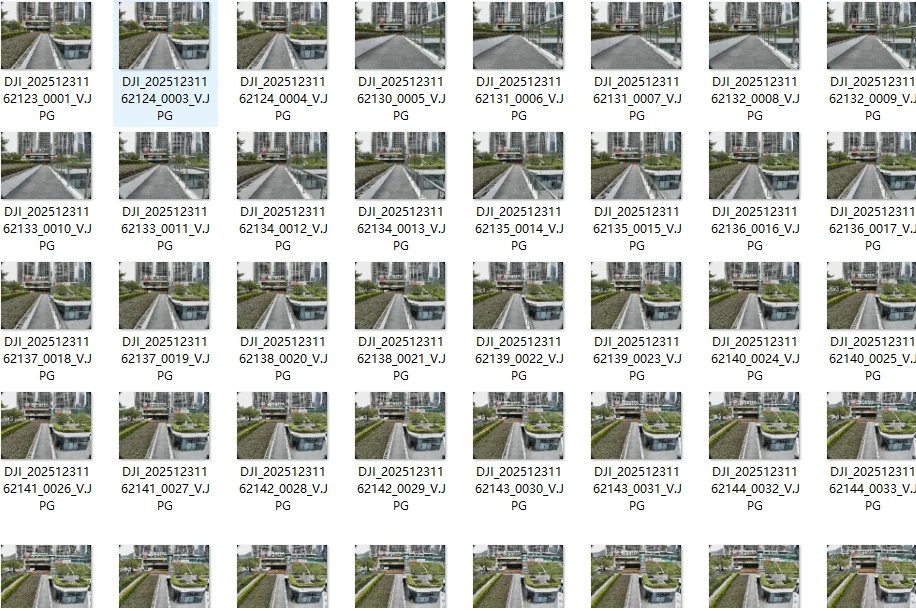
離着陸地点 2
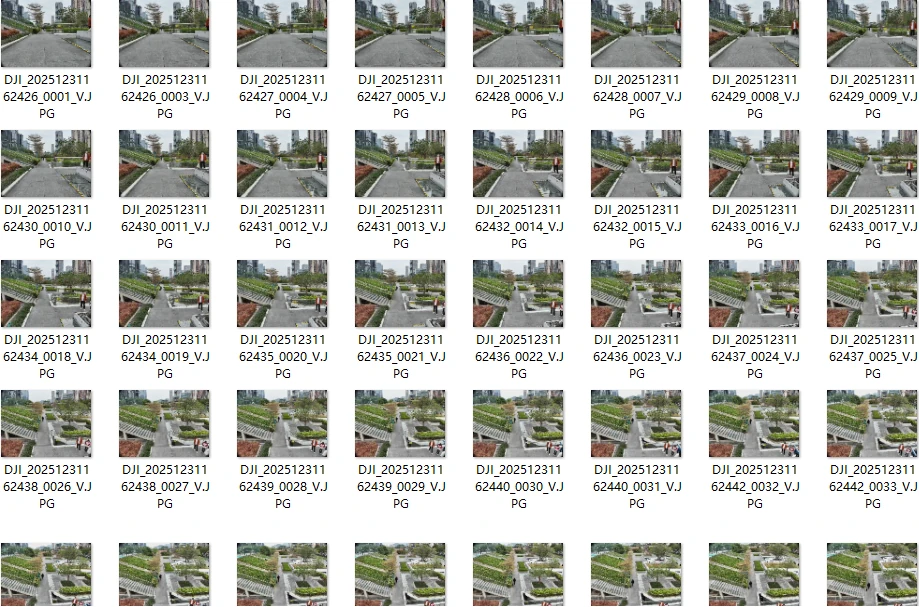
離着陸地点 3
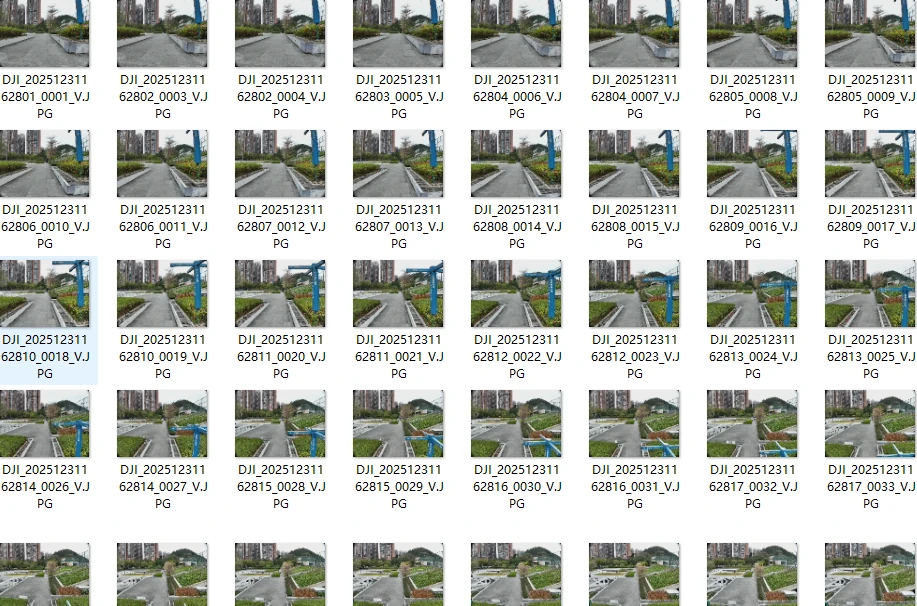
離着陸地点 4
各離着陸地点の離着陸撮影写真
- モデル再構築効果のプレビュー:
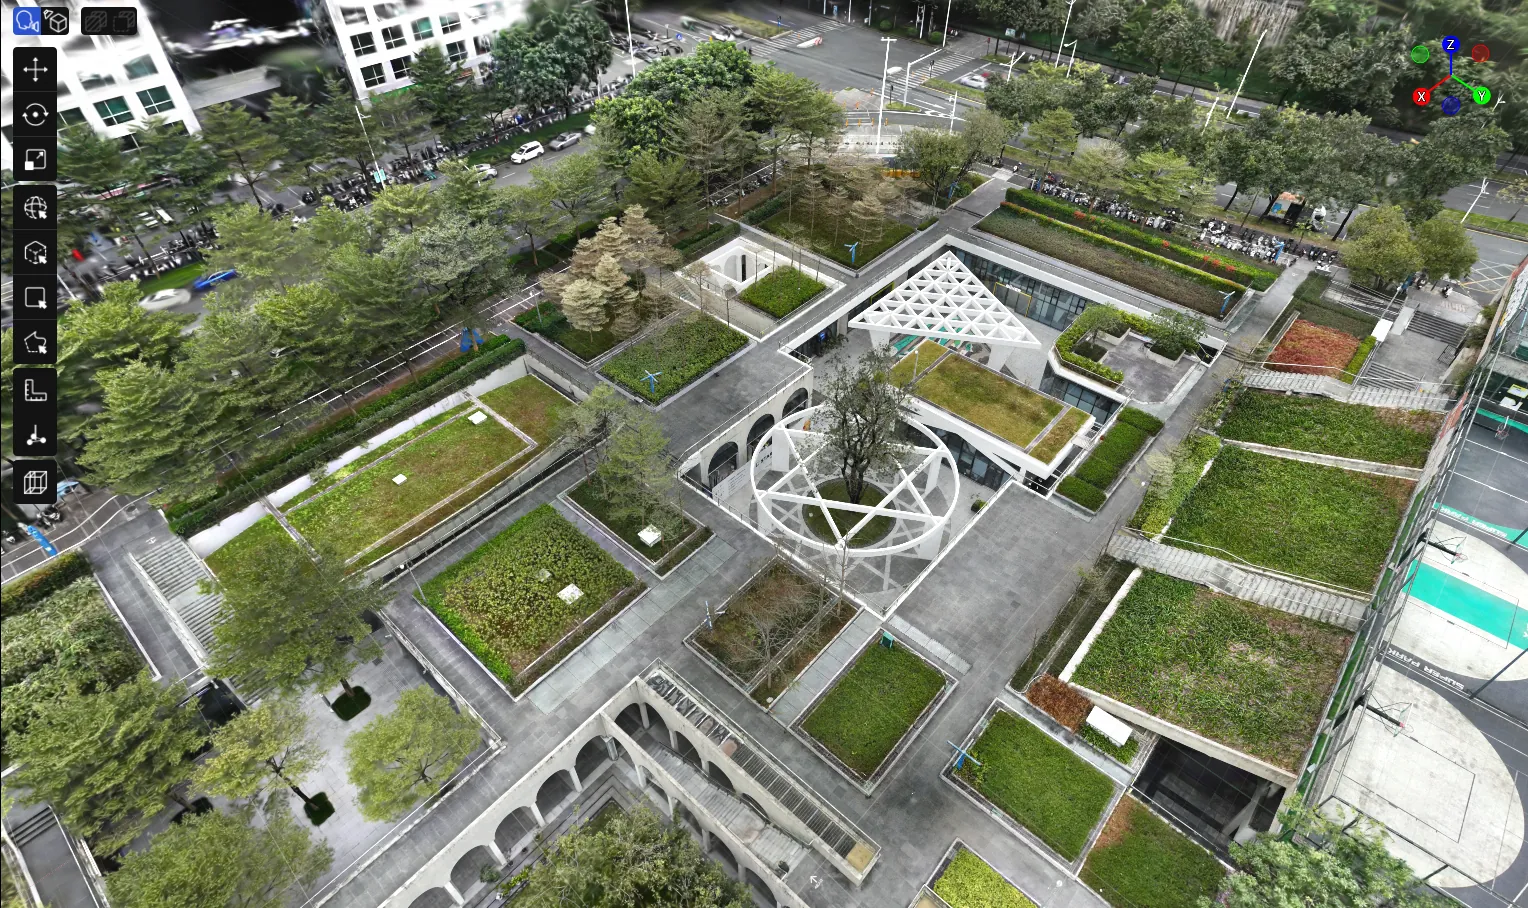
空地融合再構築後のモデル効果