
データフロー全体図
本記事では、機器による取得から成果の納品までの全プロセスを説明します。各機種の成果出力能力、ソフトウェア間のデータ受け渡し関係、PLY 形式の二種類の性質の区別、複数区間データの結合方式、ならびに成果を Unity / Unreal / CAD / BIM にインポートする経路を含みます。
データフローの概観
取得・処理の一般的なフロー:
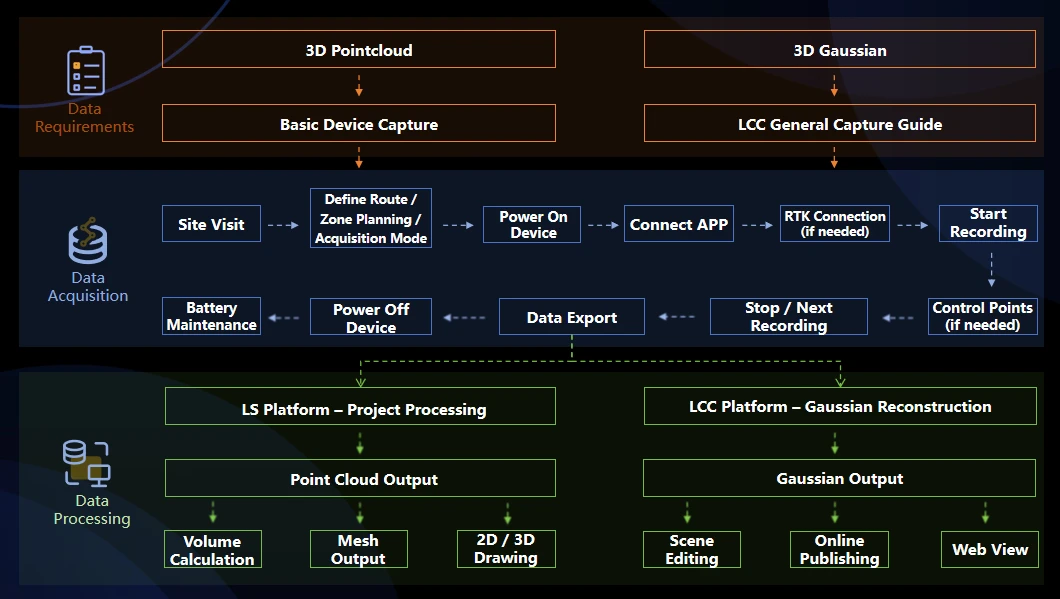
取得・処理の一般的なフロー
注意事項
- PortalCam P1 は 3DGS 成果のみを出力でき、工程測量に使用できるレーザー点群は出力できません。
- 靈光 K / L シリーズは点群、Mesh、3DGS を同時に出力できます。同一の生取得データを Lixel Studio と LCC Studio にそれぞれインポートして処理すればよく、再取得は不要です。
- プロジェクトでは LCC 取得ガイドの詳細内容に従って直接実行することを推奨します:一般的な取得原則;機器の基本操作は公式サイトの各機器の通常取得ガイドを参照、例えば L2 Pro:機器の基本機能;K2:ルート計画の推奨。
各機種の成果出力能力
| 機器 | リアルタイム点群 | 後処理点群 | Mesh | 3DGS | 位置決めの説明 |
|---|---|---|---|---|---|
| 靈視 P1(PortalCam) | — | — | — | 対応 | 空間カメラ、3DGS のみ出力、工程測量には不適 |
| 靈光 K1 | 対応 | 対応 | 対応 | 対応 | 携帯型機種、中小規模シーンに適する |
| 靈光 K2 | 対応 | 対応 | 対応 | 対応 | 軽量携帯型機種、進んだ 3DGS 成果 |
| 靈光 L2 Pro | 対応 | 対応 | 対応 | 対応 | 大範囲の連続取得に適する |
| 靈光 L3 | 対応 | 対応 | 対応 | 対応 | 旗艦機種、高精度と映像級の視覚成果 |
精度の参考:
- 後処理相対精度:K1 / K2 は約 1 cm、L2 Pro は約 1 cm、L3 は 5 mm。
- リアルタイム直接出力点群の精度:L3 は相対 1 cm / 絶対 2.5 cm(RMSE)。5 mm の相対精度は後処理を経て初めて達成でき、リアルタイム直接出力成果はこの精度水準を備えません。
各ソフトウェアの機能的位置づけ
| ソフトウェア | 入力 | 主な機能 | 出力 |
|---|---|---|---|
| LCC Scan App(モバイル端末) | — | 靈視 P1 の取得観測と機器制御 | 生データは P1 機器に保存 |
| Lixel Go App(モバイル端末) | — | 靈光 K / L シリーズの取得観測、機器管理、データダウンロード | 元の K / L シリーズ機器に保存 |
| Lixel Studio(デスクトップ端末) | 靈光 K / L シリーズの生データ | SLAM 建図、点群後処理、点群編集、ベクトル作図、地図合成、複数形式のエクスポート | .las / .laz / .ply(点群)、.obj / .osgb(Mesh) |
| LCC Studio(デスクトップ端末) | 靈視 P1 または靈光 K / L シリーズのデータ | 3DGS シーンの再構築とレンダリング | .lcc / .ply(ガウス)/ .sog / .spz / .3d tiles / .usd |
| LCC Model Editor(デスクトップ端末) | 複数の再構築済み 3DGS シーン | 3DGS モデルの手動結合と編集 | 結合後の 3DGS モデル |
| LCC Linux(サーバー) | 大容量データの再構築 | 3DGS シーン再構築とレンダリング | .lcc / .ply(ガウス)/ .sog / .spz / .3d tiles / .usd |
混同しやすいソフトウェアの区分
- LCC Scan と Lixel Go:前者は靈視 P1 専用のモバイル端末取得制御アプリ、後者は靈光 K / L シリーズ共通のモバイル端末取得制御アプリです。両者は互換性がなく、機器接続の原理は類似しており、Android と iOS の両プラットフォームで使用できます。
- LCC Studio と LCC Model Editor:前者は生データから 3DGS への再構築のプロセスを担い、後者は再構築済みの複数の 3DGS 成果の結合と編集を担います。前者は再構築ツール、後者は編集ツールです。
- Lixel Studio と LCC Studio:前者は点群と Mesh を出力し、後者は 3DGS を出力します。両者は通常、組み合わせて使用します——同一のレーザースキャンデータを Lixel Studio にインポートして点群を生成することも、LCC Studio にインポートして 3DGS を生成することもでき、再取得は不要です。
成果形式の対照表
| 拡張子 | データの性質 | 生成ソフトウェア | 互換ソフトウェア |
|---|---|---|---|
| .las / .laz | 標準レーザー点群 | Lixel Studio | CloudCompare、AutoCAD、Revit、SketchUp(プラグイン必要)および主流の点群処理ソフトウェア |
| .ply(点群) | 点群形式 | Lixel Studio | CloudCompare、Blender、MeshLab など |
| .ply(3DGS ガウス) | 3DGS ガウス形式 | LCC Studio | 3DGS 対応のビューアとプラグイン;通常の点群ソフトウェアでは開けない |
| .lcc / .lcc2(SOG/SPZ) | LCC は専有の 3DGS 形式;LCC2 は汎用圧縮形式 | LCC Studio | LCC Viewer、LCC SDK、LCC Editor |
| .obj + .mtl + .jpg テクスチャ | Mesh メッシュとテクスチャ | Lixel Studio | 3ds Max、Maya、Blender、Rhino、SketchUp などの一般的な三次元ソフトウェアと Viewer |
| .osgb | Mesh メッシュとテクスチャ | Lixel Studio | DasViewer、ContextCapture Viewer、OSGViewer、Supermap、Cesium |
| .dxf / .rcp | Autodesk のレイヤーと点群形式 | Lixel Studio | AutoCAD、ReCap |
| .e57 | 点群 + パノラマ写真形式 | Lixel Studio | ReCap |
| .usd / .usdz | NVIDIA Omniverse 専用形式 | LCC Studio | Omniverse Kit |
| 3D Tiles | WebGIS / デジタルツイン向けの三次元タイル化データ形式 | LCC Studio | Cesium |
二種類の PLY ファイルの区別
.ply は汎用コンテナ形式で、XGRIDS の成果には性質の異なる二種類の PLY ファイルが存在します。両者は拡張子が同じですが、内部データ構造と適用シーンがまったく異なるため、区別する必要があります。
| 比較項目 | 点群 PLY | 3DGS ガウス PLY |
|---|---|---|
| 生成ソフトウェア | Lixel Studio でエクスポート | LCC Studio でエクスポート |
| 内部データ構造 | 各レコードが一つの点で、座標と色 (x, y, z, r, g, b) を含む | 各レコードが一つのガウス基元で、位置、スケール、方向および球面調和係数を含む |
| 通常の点群ソフトウェア(CloudCompare など) | 正常に開いてカラー点群を表示、密度が高い | 開くと点群の間隔が大きく表示され、密度が低い |
| 3DGS ビューア | インポート時に失敗しエラー | 3DGS シーンをレンダリング |
| ファイルサイズ | 比較的大きい | 比較的小さい |
判別方法
- エクスポートソフトウェアで判別:Lixel Studio でエクスポートしたものは点群 PLY で、LCC Studio にインポートすると失敗します;LCC Studio でエクスポートしたものは 3DGS PLY で、Lixel Studio にインポートすると実際のシーンとしてレンダリングできます。
- ファイルサイズで判別:同一シーンの 3DGS PLY は点群 PLY より明らかに小さくなります。
- 用途で判別:測量モデリング、BIM または形式交換作業に用いるものは点群 PLY とすべきで、表示と視覚表現に用いるものは 3DGS PLY とすべきです。
代表的なワークフローのシーン
測量点群のみを納品し、BIM または CAD 作業に用いる
適用シーン:建築測量、Scan-to-BIM、竣工検収、地形測量。
処理フロー:
- 靈光 K1 / K2 / L2 Pro / L3 で現場取得を完了します。
- USB データケーブルで生データをワークステーションにインポートします。
- Lixel Studio で SLAM 建図と点群後処理を完了し、.las 形式を出力するか、.obj / .osgb 形式を生成します。
- 第三者ソフトウェア(Revit、AutoCAD、SketchUp、CloudCompare など)にインポートして後続の作業を行います。
注意事項:
- 取得時に RTK を有効にして規範どおりに記録して初めて絶対座標が得られ、有効にしない場合は成果は相対座標のみを備えます。
- 取得終了時には首尾の閉合(起点の 1 m 範囲内に戻る)を実現し、ループ最適化で累積誤差を抑制するとよいでしょう。
- 相対精度 5 mm が要求されるプロジェクトでは必ず後処理成果を用い、リアルタイム直接出力点群で代替してはなりません。
3DGS のみを納品し、表示または映像プレビズに用いる
適用シーン:不動産展示、モデルルームの表現、文化観光展示館、映像ロケハン。
方式 A:靈視 P1 を用いる(推奨)
- LCC Scan App で取得を完了します。
- LCC Studio で 3DGS 再構築を完了し、.lcc または 3DGS PLY を出力します。
- LCC Scene Editor を通じて Web 端末に共有するか、SDK 経由で開発プラットフォームのアプリに組み込みます。
方式 B:靈光 K / L シリーズを用いる
- Lixel Go App で取得を完了します。
- LCC Studio で 3DGS 再構築を完了します。
方式選択の推奨:3DGS 成果のみが必要な場合、靈視 P1 のフローが最も短く、効率が最も高くなります。プロジェクト自体がすでに点群の出力を必要とする場合は、靈光 K / L シリーズで同一のデータを基に 3DGS を追加出力でき、機器を追加購入する必要はありません。
一回の取得で点群、Mesh、3DGS を同時に納品する
適用シーン:総合的な納品が必要なプロジェクト、例えば測量成果、竣工資料とデジタルツインモデルを併せて納品する場合。靈光 L3 がこのシーンの主力機種です。
処理フロー:
- 靈光 L3 で一回の現場取得を完了します。
- 生データを Lixel Studio にインポートし、点群(.las)と Mesh(.obj)を出力します。
- 同一の生データを LCC Studio にインポートし、3DGS(.lcc または 3DGS PLY)を出力します。
注意事項:同一の生取得データを二つのソフトウェアにそれぞれインポートして処理でき、再取得は不要です。
複数区間データの結合
複数区間データの結合方式はデータの出所と取得条件によって決まり、四つの状況に分かれます。
| 状況 | 取得条件 | 結合方式 |
|---|---|---|
| 同一機種、RTK あり | 各区間ともに有効化し、RTK が良好な GNSS を受信 | Lixel Studio / LCC Studio の地図合成(座標に基づく自動位置合わせ) |
| 同一機種、RTK なし | 区間取得で、隣接する二区間に同名の連接点を配置 | Lixel Studio / LCC Studio の地図合成(同名点に基づく自動位置合わせ) |
| 同一機種、RTK なし | 区間取得で、隣接する二区間に同名連接点を配置せず、重複軌跡あり(10 m) | Lixel Studio の連接点なし地図合成(選択領域の特徴に基づく位置合わせ) |
| 空中データと地上データ | 靈光 K / L + ドローンは RTK 良好な GNSS が必要;P1 カメラ + ドローンは RTK 不要 | LCC Studio の空地融合ワークフロー(『空地融合の操作方法』参照) |
| 出所または種類の異なるガウス成果 | 例えば二つの再構築済み 3DGS シーン | LCC Model Editor で手動結合 |
成果を Unity / Unreal / Web / モバイル端末 / VR 端末にインポートする
| 対象プラットフォーム | 対応 SDK | 入力形式 |
|---|---|---|
| Unity(デスクトップ端末とモバイル端末) | LCC Unity SDK | .lcc または 3DGS PLY |
| Unreal | LCC Unreal SDK | .lcc または 3DGS PLY |
| Web ブラウザ | LCC Web SDK | .lcc または 3DGS PLY |
| VR(Pico4 Ultra、Quest3) | LCC Unity SDK | .lcc または 3DGS PLY |
注意事項:
- LCC Unity SDK は WebGL パッケージ化に対応していません。Web 端末の要件は LCC Web SDK を使用する必要があり、Unity WebGL 方式では実現できません。
- 点群と Mesh の成果は XGRIDS SDK を経由しません。この種の成果は第三者ソフトウェアの対応するインポートプラグインで組み込めばよいです。
よくある認識の誤解の明確化
誤解一:「靈視 P1 はレーザー点群を出力できる。」
この表現は誤りです。靈視 P1 は空間カメラで、その取得データは LCC Studio で 3DGS 成果に再構築できるだけで、工程測量に使用できるレーザー点群には変換できません。点群が必要なプロジェクトは靈光 K1 / K2 / L2 Pro / L3 を選ぶべきです。
誤解二:「取得時に LCC 形式を選択する必要がある。」
取得段階では成果形式を選択する必要はありません。機器は取得段階では生データのみを保存し、LCC は後処理段階で LCC Studio で生成される成果形式であり、取得段階の設定とは無関係です。
誤解三:「計算は機器側で完了する。」
この表現は誤りです。機器の直接出力データには座標変換と着色処理がありますが、SLAM 建図、動的物体の除去、3DGS 再構築はいずれもワークステーション側で Lixel Studio または LCC Studio によって完了します。
誤解四:「3DGS は点群である。」
両者は性質が異なります。3DGS(3D Gaussian Splatting、三次元ガウススプラッティング)は方向を持つガウス基元でシーンを表現し、視覚効果の復元に用いられ、工程測量には不適です。点群は独立した点で構成され、各点が座標と色情報 (x, y, z, r, g, b) を含み、工程測量に使用できます。両者はともに .ply 拡張子で保存できますが、内部データ構造はまったく異なります。
誤解五:「L3 の取得には携帯電話を使用する必要がない。」
この表現は誤りです。靈光 L3 のアクティベーションには App とネットワーク接続が必要です。また、記録中は Cors ログインを正常に保つために、携帯電話が安定したホットスポットネットワークを提供する必要があります。
誤解六:「LCC Scan App は LCC 取得専用の App である。」
この表現は誤りです。LCC Scan App は靈視 P1 専用のモバイル端末取得制御アプリです。靈光 K / L シリーズ共通の記録ソフトウェアは Lixel Go で、記録済みの生データも直接 LCC モデルの再構築に使用できます。
誤解七:「複数区間の取得データは LCC Studio で直接結合できる。」
状況を区別する必要があります。同一機種の複数区間データで、各区間ともに RTK を有効にするか、隣接するデータ区間の同名連接点を配置した場合は、LCC Studio で地図合成を使用できます。RTK と連接点がなければ、処理は失敗しエラーが出るか、融合がずれる可能性が高くなります。
用語集
- SLAM(Simultaneous Localization and Mapping):同時自己位置推定・地図作成技術。
- 3DGS(3D Gaussian Splatting):三次元ガウススプラッティング、視覚級の三次元シーン表現技術で、ガウス基元でシーンの外観を表現します。
- Mesh:三次元メッシュモデル、三角面片とテクスチャで構成されます。
- LCC(Lixel CyberColor):XGRIDS の 3DGS 技術ブランド。
- RTK(Real-Time Kinematic):リアルタイム動的搬送波位相差分測位技術、後処理で変換される絶対座標の取得に用いられます。
- ループクロージャー(Loop Closure):SLAM で既存のスキャン領域を認識して累積偏移誤差を修正する一般的な方法。
- 連接点なしマッチング:Lixel Studio が提供する後期位置合わせ方式で、選択領域の特徴点に基づいて複数区間データの剛体位置合わせを完了します。