
Overzicht van de dataflow
In dit artikel wordt de volledige werkstroom van het vastleggen met het apparaat tot het eindresultaat uitgelegd, waaronder de uitvoermogelijkheden van elk apparaatmodel, de dataflow tussen programma's, het onderscheid tussen de twee soorten PLY-formaat, de samenvoegopties voor datasegmenten en de paden om eindresultaten in Unity / Unreal / CAD / BIM te importeren.
De dataflow in één oogopslag
Algemene vastleg- en verwerkingswerkstroom:
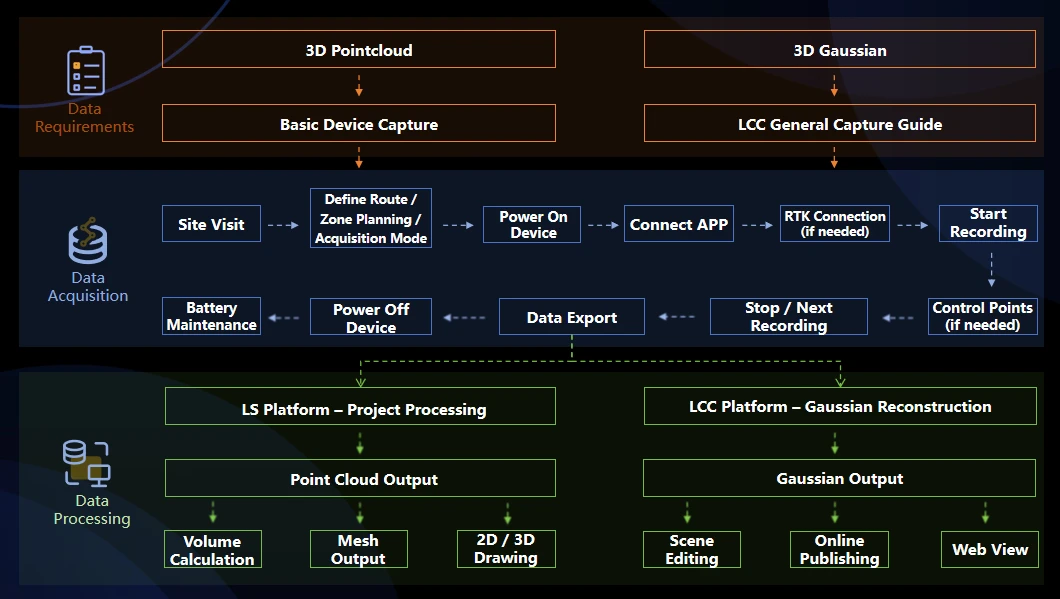
Algemene vastleg- en verwerkingswerkstroom
Opmerkingen
- De PortalCam P1 kan alleen 3DGS-resultaten uitvoeren; hij kan geen laserpuntenwolken uitvoeren die bruikbaar zijn voor engineeringmetingen.
- De K- / L-serie kan tegelijk puntenwolk, Mesh en 3DGS uitvoeren. Importeer dezelfde ruwe vastlegdata afzonderlijk in Lixel Studio en LCC Studio voor verwerking; opnieuw vastleggen is niet nodig.
- Volg voor projecten direct de gedetailleerde LCC-vastleggids: Algemene vastlegprincipes; raadpleeg voor de basisbediening van het apparaat de standaardvastleggids voor elk apparaat op de officiële website, bijvoorbeeld L2 Pro: Basisfuncties van het apparaat; K2: Aanbevelingen voor routeplanning.
Uitvoermogelijkheden van elk apparaatmodel
| Apparaat | Realtime puntenwolk | Nabewerkte puntenwolk | Mesh | 3DGS | Positioneringsopmerkingen |
|---|---|---|---|---|---|
| PortalCam P1 | — | — | — | Ja | Ruimtelijke camera; voert alleen 3DGS uit, niet voor engineeringmetingen |
| K1 | Ja | Ja | Ja | Ja | Draagbaar model, voor kleine tot middelgrote scènes |
| K2 | Ja | Ja | Ja | Ja | Lichtgewicht draagbaar model, met geavanceerde 3DGS-resultaten |
| L2 Pro | Ja | Ja | Ja | Ja | Voor continu vastleggen van grote gebieden |
| L3 | Ja | Ja | Ja | Ja | Vlaggenschipmodel, met hoge nauwkeurigheid en visuele resultaten van beeldkwaliteit |
Nauwkeurigheidsreferentie:
- Nabewerkte relatieve nauwkeurigheid: K1 / K2 ongeveer 1 cm, L2 Pro ongeveer 1 cm, L3 is 5 mm.
- Nauwkeurigheid van de directe realtime puntenwolk: L3 is relatief 1 cm / absoluut 2,5 cm (RMSE). De relatieve nauwkeurigheid van 5 mm kan pas na nabewerking worden bereikt; directe realtime resultaten hebben dit nauwkeurigheidsniveau niet.
Rol van elk programma
| Programma | Invoer | Hoofdfuncties | Uitvoer |
|---|---|---|---|
| LCC Scan App (mobiel) | — | Vastlegmonitoring en apparaatbesturing voor PortalCam P1 | Ruwe data opgeslagen op het P1-apparaat |
| Lixel Go App (mobiel) | — | Vastlegmonitoring, apparaatbeheer en datadownload voor de K- / L-serie | Opgeslagen op het originele apparaat van de K- / L-serie |
| Lixel Studio (desktop) | Ruwe data van de K- / L-serie | SLAM-mapping, puntenwolknabewerking, puntenwolkbewerking, vectortekenen, Map Fusion, export in meerdere formaten | .las / .laz / .ply (puntenwolk), .obj / .osgb (Mesh) |
| LCC Studio (desktop) | Data van PortalCam P1 of K- / L-serie | 3DGS-scènereconstructie en -rendering | .lcc / .ply (Gaussisch) / .sog / .spz / .3d tiles / .usd |
| LCC Model Editor (desktop) | Meerdere gereconstrueerde 3DGS-scènes | Handmatig samenvoegen en bewerken van 3DGS-modellen | Samengevoegd 3DGS-model |
| LCC Linux (server) | Reconstructie van grote volumes | 3DGS-scènereconstructie en rendering | .lcc / .ply (Gaussisch) / .sog / .spz / .3d tiles / .usd |
Gemakkelijk verwarde programma's onderscheiden
- LCC Scan vs Lixel Go: de eerste is de mobiele vastlegbesturingsapp specifiek voor de PortalCam P1; de tweede is de algemene mobiele vastlegbesturingsapp voor de K- / L-serie. De twee zijn niet uitwisselbaar, maar hun apparaatverbindingsprincipe is vergelijkbaar en beide zijn beschikbaar op Android en iOS.
- LCC Studio vs LCC Model Editor: de eerste verzorgt de reconstructie van ruwe data naar 3DGS; de tweede verzorgt het samenvoegen en bewerken van meerdere reeds gereconstrueerde 3DGS-resultaten. De eerste is een reconstructietool, de tweede een bewerkingstool.
- Lixel Studio vs LCC Studio: de eerste voert puntenwolk en Mesh uit, de tweede voert 3DGS uit. De twee worden meestal samen gebruikt — dezelfde laserscandata kan in Lixel Studio worden geïmporteerd om een puntenwolk te genereren en in LCC Studio om 3DGS te genereren, zonder opnieuw vastleggen.
Referentie van resultaatformaten
| Extensie | Aard van de data | Genererend programma | Compatibele programma's |
|---|---|---|---|
| .las / .laz | Standaard laserpuntenwolk | Lixel Studio | CloudCompare, AutoCAD, Revit, SketchUp (plug-in vereist) en gangbare puntenwolksoftware |
| .ply (puntenwolk) | Puntenwolkformaat | Lixel Studio | CloudCompare, Blender, MeshLab enz. |
| .ply (3DGS Gaussisch) | 3DGS Gaussisch formaat | LCC Studio | Viewers en plug-ins die 3DGS ondersteunen; kan niet worden geopend in gewone puntenwolksoftware |
| .lcc / .lcc2 (SOG/SPZ) | LCC is een eigen 3DGS-formaat; LCC2 is een algemeen gecomprimeerd formaat | LCC Studio | LCC Viewer, LCC SDK, LCC Editor |
| .obj + .mtl + .jpg-textuur | Mesh en textuur | Lixel Studio | 3ds Max, Maya, Blender, Rhino, SketchUp en andere gangbare 3D-software en viewers |
| .osgb | Mesh en textuur | Lixel Studio | DasViewer, ContextCapture Viewer, OSGViewer, Supermap, Cesium |
| .dxf / .rcp | Autodesk laag- en puntenwolkformaat | Lixel Studio | AutoCAD, ReCap |
| .e57 | Puntenwolk + panoramafotoformaat | Lixel Studio | ReCap |
| .usd / .usdz | Speciaal formaat voor NVIDIA Omniverse | LCC Studio | Omniverse Kit |
| 3D Tiles | Een getegeld 3D-dataformaat voor WebGIS / digital twins | LCC Studio | Cesium |
De twee soorten PLY-bestand onderscheiden
.ply is een algemeen containerformaat. Binnen XGRIDS-resultaten zijn er twee soorten PLY-bestand van verschillende aard. Ze delen dezelfde extensie maar hebben volledig verschillende interne datastructuren en gebruiksgevallen, en moeten worden onderscheiden.
| Vergelijking | Puntenwolk-PLY | 3DGS Gaussisch PLY |
|---|---|---|
| Genererend programma | Geëxporteerd uit Lixel Studio | Geëxporteerd uit LCC Studio |
| Interne datastructuur | Elk record is een punt, met coördinaten en kleur (x, y, z, r, g, b) | Elk record is een Gaussische primitief, met positie, schaal, oriëntatie en coëfficiënten van sferische harmonischen |
| Gewone puntenwolksoftware (bijv. CloudCompare) | Opent en toont normaal een gekleurde puntenwolk met hoge dichtheid | Opent met grote afstand tussen punten, lage dichtheid |
| 3DGS-viewer | Mislukt met een fout bij importeren | Rendert de 3DGS-scène |
| Bestandsgrootte | Relatief groot | Relatief klein |
Hoe ze te onderscheiden
- Op exporterend programma: een door Lixel Studio geëxporteerde is een puntenwolk-PLY, en het importeren ervan in LCC Studio zal mislukken; een door LCC Studio geëxporteerde is een 3DGS-PLY, en het importeren ervan in Lixel Studio kan hem als een realistische scène renderen.
- Op bestandsgrootte: de 3DGS-PLY van dezelfde scène is aanzienlijk kleiner dan de puntenwolk-PLY.
- Op doel: een gebruikt voor meten/modelleren, BIM of formaatuitwisseling hoort een puntenwolk-PLY te zijn; een gebruikt voor weergave en visuele presentatie hoort een 3DGS-PLY te zijn.
Typische werkstroomscenario's
Alleen een meetpuntenwolk leveren, voor BIM- of CAD-werk
Toepasselijke scenario's: gebouwenmeting, Scan-to-BIM, as-built-oplevering, terreinmeting.
Verwerkingswerkstroom:
- Voltooi het vastleggen ter plaatse met K1 / K2 / L2 Pro / L3.
- Importeer de ruwe data via een USB-kabel naar het werkstation.
- Voltooi SLAM-mapping en puntenwolknabewerking in Lixel Studio, met uitvoer in .las-formaat of generatie van .obj / .osgb-formaat.
- Importeer in software van derden (Revit, AutoCAD, SketchUp, CloudCompare enz.) voor verder werk.
Opmerkingen:
- Absolute coördinaten kunnen alleen worden verkregen door RTK tijdens het vastleggen in te schakelen en volgens de specificatie te registreren; anders heeft het resultaat alleen relatieve coördinaten.
- Streef aan het einde van het vastleggen naar sluiting van begin tot einde (binnen 1 m van het startpunt terugkeren), zodat lusoptimalisatie de opgebouwde fout kan onderdrukken.
- Projecten die een relatieve nauwkeurigheid van 5 mm vereisen, moeten nabewerkte resultaten gebruiken en mogen deze niet vervangen door een directe realtime puntenwolk.
Alleen 3DGS leveren, voor weergave of film-previs
Toepasselijke scenario's: vastgoedpresentatie, modelwoningpresentatie, cultureel-toeristische tentoonstellingshallen, locatiescouting voor film.
Optie A: gebruik PortalCam P1 (aanbevolen)
- Voltooi het vastleggen met de LCC Scan App.
- Voltooi de 3DGS-reconstructie in LCC Studio, met uitvoer van .lcc of 3DGS-PLY.
- Deel via LCC Scene Editor op het web, of integreer via de SDK in een toepassing op een ontwikkelplatform.
Optie B: gebruik de K- / L-serie
- Voltooi het vastleggen met de Lixel Go App.
- Voltooi de 3DGS-reconstructie in LCC Studio.
Advies voor optiekeuze: wanneer alleen 3DGS-resultaten nodig zijn, is de werkstroom van de PortalCam P1 het kortst en het efficiëntst. Als het project al puntenwolkuitvoer vereist, kan de K- / L-serie uit dezelfde data aanvullend 3DGS uitvoeren, zonder extra apparaten te hoeven kopen.
Puntenwolk, Mesh en 3DGS leveren uit één vastlegging
Toepasselijke scenario's: projecten die een uitgebreide levering vereisen, bijvoorbeeld het samen leveren van meetresultaten, as-built-documentatie en digital-twinmodellen. De L3 is het aanbevolen model voor dit scenario.
Verwerkingswerkstroom:
- Voltooi één vastlegging ter plaatse met de L3.
- Importeer de ruwe data in Lixel Studio, met uitvoer van puntenwolk (.las) en Mesh (.obj).
- Importeer dezelfde ruwe data in LCC Studio, met uitvoer van 3DGS (.lcc of 3DGS-PLY).
Opmerking: dezelfde ruwe vastlegdata kan afzonderlijk in de twee programma's worden geïmporteerd voor verwerking, zonder opnieuw vastleggen.
Datasegmenten samenvoegen
De samenvoegoptie voor datasegmenten hangt af van de databron en de vastlegomstandigheden en valt uiteen in vier gevallen.
| Geval | Vastlegomstandigheden | Samenvoegoptie |
|---|---|---|
| Zelfde apparaatmodel, met RTK | Alle segmenten ingeschakeld, met goede RTK GNSS-ontvangst | Map Fusion van Lixel Studio / LCC Studio (automatische registratie op basis van coördinaten) |
| Zelfde apparaatmodel, zonder RTK | Gesegmenteerd vastleggen, met gelijknamige koppelpunten tussen aangrenzende segmenten | Map Fusion van Lixel Studio / LCC Studio (automatische registratie op basis van gelijknamige punten) |
| Zelfde apparaatmodel, zonder RTK | Gesegmenteerd vastleggen, zonder gelijknamige koppelpunten tussen aangrenzende segmenten, met overlappende trajectorie (10 m) | Map Fusion zonder koppelpunten van Lixel Studio (registratie op basis van kenmerken van het geselecteerde gebied) |
| Luchtdata en gronddata | K / L + drone vereisen goede RTK GNSS; P1-camera + drone vereisen geen RTK | Werkstroom voor samenvoeging van lucht-grondkaarten van LCC Studio (zie "Werkstroom voor samenvoeging van lucht-grondkaarten") |
| Gaussische resultaten uit verschillende bronnen of van verschillende types | Bijvoorbeeld twee reeds gereconstrueerde 3DGS-scènes | Handmatig samenvoegen in LCC Model Editor |
Resultaten importeren in Unity / Unreal / Web / Mobile / VR
| Doelplatform | Bijbehorende SDK | Invoerformaat |
|---|---|---|
| Unity (desktop en mobiel) | LCC Unity SDK | .lcc of 3DGS-PLY |
| Unreal | LCC Unreal SDK | .lcc of 3DGS-PLY |
| Webbrowser | LCC Web SDK | .lcc of 3DGS-PLY |
| VR (Pico4 Ultra, Quest3) | LCC Unity SDK | .lcc of 3DGS-PLY |
Opmerkingen:
- De LCC Unity SDK ondersteunt geen WebGL-packaging. Webvereisten moeten de LCC Web SDK gebruiken en kunnen niet via Unity WebGL worden gerealiseerd.
- Puntenwolk- en Mesh-resultaten gaan niet via de XGRIDS-SDK. Dergelijke resultaten worden geïntegreerd via de bijbehorende importplug-ins in software van derden.
Veelvoorkomende misverstanden verduidelijken
Misverstand 1: "De PortalCam P1 kan een laserpuntenwolk uitvoeren."
Dit is onjuist. De PortalCam P1 is een ruimtelijke camera; zijn vastgelegde data kan alleen via LCC Studio tot 3DGS-resultaten worden gereconstrueerd en kan niet worden omgezet in een laserpuntenwolk die bruikbaar is voor engineeringmetingen. Projecten met puntenwolkvereisten moeten K1 / K2 / L2 Pro / L3 gebruiken.
Misverstand 2: "Je moet tijdens het vastleggen het LCC-formaat kiezen."
In de vastlegfase hoeft geen resultaatformaat te worden gekozen. Het apparaat slaat tijdens het vastleggen alleen ruwe data op; LCC is een resultaatformaat dat in de nabewerkingsfase in LCC Studio wordt gegenereerd en staat los van de instellingen in de vastlegfase.
Misverstand 3: "De oplossing wordt op het apparaat berekend."
Dit is onjuist. De direct door het apparaat uitgevoerde data ondergaat coördinaatconversie en kleurtoekenning, maar SLAM-mapping, verwijdering van dynamische objecten en 3DGS-reconstructie worden allemaal op het werkstation door Lixel Studio of LCC Studio uitgevoerd.
Misverstand 4: "3DGS is een puntenwolk."
De twee verschillen van aard. 3DGS (3D Gaussian Splatting) drukt een scène uit met georiënteerde Gaussische primitieven en wordt gebruikt om het visuele uiterlijk te reproduceren, niet voor engineeringmetingen. Een puntenwolk bestaat uit onafhankelijke punten, elk met coördinaat- en kleurinformatie (x, y, z, r, g, b), en kan worden gebruikt voor engineeringmetingen. Hoewel beide met de .ply-extensie kunnen worden opgeslagen, zijn hun interne datastructuren volledig verschillend.
Misverstand 5: "Vastleggen met de L3 heeft geen telefoon nodig."
Dit is onjuist. Het activeren van de L3 vereist de app en een netwerkverbinding. Bovendien moet tijdens het opnemen een telefoon een stabiel hotspotnetwerk bieden om de Cors-aanmelding werkend te houden.
Misverstand 6: "De LCC Scan App is de speciale app voor LCC-vastlegging."
Dit is onjuist. De LCC Scan App is de mobiele vastlegbesturingsapp specifiek voor de PortalCam P1; de algemene opnamesoftware voor de K- / L-serie is Lixel Go, en de ermee opgenomen ruwe data kan ook rechtstreeks worden gebruikt om LCC-modellen te reconstrueren.
Misverstand 7: "Datasegmenten van vastlegging kunnen rechtstreeks in LCC Studio worden samengevoegd."
Het hangt van het geval af. Voor datasegmenten van hetzelfde apparaatmodel kan Map Fusion in LCC Studio worden gebruikt wanneer alle segmenten RTK ingeschakeld hebben of er gelijknamige koppelpunten voor aangrenzende datasegmenten zijn geplaatst; zonder RTK en koppelpunten zal de verwerking waarschijnlijk met een fout mislukken of een verkeerd uitgelijnde samenvoeging opleveren.
Woordenlijst
- SLAM (Simultaneous Localization and Mapping): technologie voor gelijktijdige lokalisatie en mapping.
- 3DGS (3D Gaussian Splatting): een 3D-scènerepresentatietechnologie van visuele kwaliteit die het uiterlijk van een scène met Gaussische primitieven uitdrukt.
- Mesh: een 3D-maasmodel samengesteld uit driehoekige vlakken en texturen.
- LCC (Lixel CyberColor): het 3DGS-technologiemerk van XGRIDS.
- RTK (Real-Time Kinematic): realtime kinematische dragerfase-differentiële positioneringstechnologie, gebruikt om nabewerkte absolute coördinaten te verkrijgen.
- Lussluiting (Loop Closure): een in SLAM veelvoorkomende methode die opgebouwde driftfout corrigeert door reeds gescande gebieden te herkennen.
- Matching zonder koppelpunten: een latere registratiemethode van Lixel Studio die de starre uitlijning van datasegmenten voltooit op basis van kenmerkpunten van een geselecteerd gebied.