
Panorama del flujo de datos
Este artículo explica el flujo completo desde la captura con el dispositivo hasta la entrega, incluyendo las capacidades de salida de cada modelo de dispositivo, las relaciones de flujo de datos entre los programas, la distinción entre las dos naturalezas del formato PLY, las opciones de fusión de datos de varios segmentos, y las rutas para importar los resultados a Unity / Unreal / CAD / BIM.
Visión general del flujo de datos
Flujo general de captura y procesamiento:
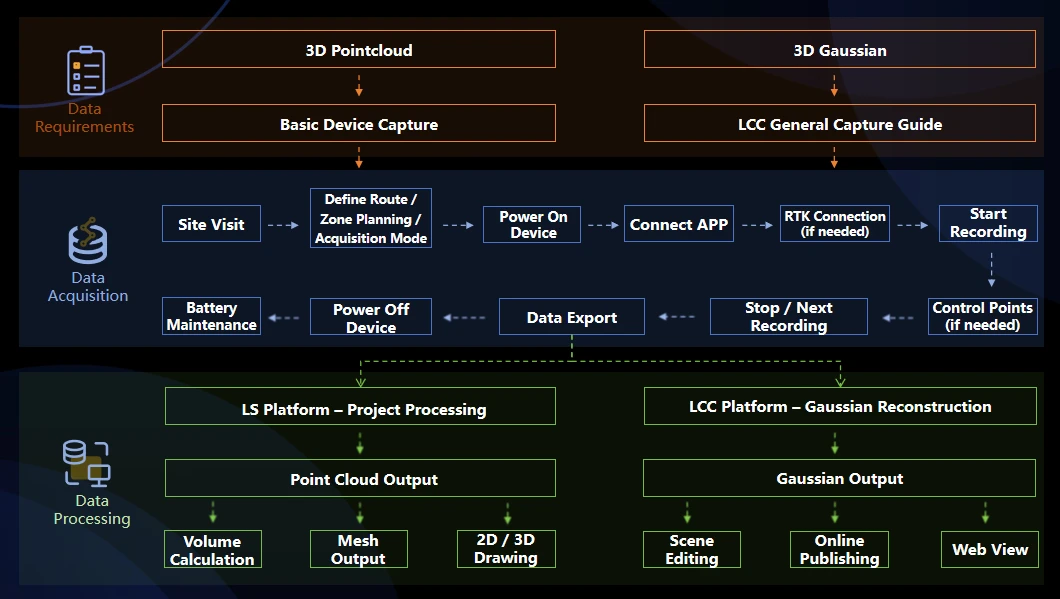
Flujo general de captura y procesamiento
Notas
- La PortalCam P1 solo puede producir resultados 3DGS; no puede producir nubes de puntos láser utilizables para medición de ingeniería.
- Las series K / L pueden producir nube de puntos, Mesh y 3DGS al mismo tiempo. Importe los mismos datos de captura en bruto a Lixel Studio y a LCC Studio por separado para su procesamiento; no es necesario recapturar.
- Para los proyectos, siga directamente la guía detallada de captura LCC: Principios generales de captura; para el manejo básico del dispositivo, consulte la guía de captura estándar de cada dispositivo en el sitio web oficial, por ejemplo L2 Pro: Funciones básicas del dispositivo; K2: Recomendaciones de planificación de rutas.
Capacidades de salida de cada modelo de dispositivo
| Dispositivo | Nube de puntos en tiempo real | Nube de puntos posprocesada | Mesh | 3DGS | Notas de posicionamiento |
|---|---|---|---|---|---|
| PortalCam P1 | — | — | — | Sí | Cámara espacial; solo produce 3DGS, no para medición de ingeniería |
| K1 | Sí | Sí | Sí | Sí | Modelo portátil, para escenas pequeñas y medianas |
| K2 | Sí | Sí | Sí | Sí | Modelo portátil ligero, con resultados 3DGS avanzados |
| L2 Pro | Sí | Sí | Sí | Sí | Para captura continua de grandes áreas |
| L3 | Sí | Sí | Sí | Sí | Modelo insignia, con alta precisión y resultados visuales de nivel de imagen |
Referencia de precisión:
- Precisión relativa posprocesada: K1 / K2 unos 1 cm, L2 Pro unos 1 cm, L3 5 mm.
- Precisión de la nube de puntos directa en tiempo real: L3 relativa 1 cm / absoluta 2,5 cm (RMSE). La precisión relativa de 5 mm solo puede alcanzarse tras el posprocesamiento; los resultados directos en tiempo real no tienen este nivel de precisión.
Posicionamiento funcional de cada programa
| Programa | Entrada | Funciones principales | Salida |
|---|---|---|---|
| LCC Scan App (móvil) | — | Observación de captura y control del dispositivo para la PortalCam P1 | Datos en bruto almacenados en el dispositivo P1 |
| Lixel Go App (móvil) | — | Observación de captura, gestión del dispositivo y descarga de datos para las series K / L | Almacenados en el dispositivo original de la serie K / L |
| Lixel Studio (escritorio) | Datos en bruto de las series K / L | Mapeo SLAM, posprocesamiento de nube de puntos, edición de nube de puntos, dibujo vectorial, fusión de mapas, exportación a varios formatos | .las / .laz / .ply (nube de puntos), .obj / .osgb (Mesh) |
| LCC Studio (escritorio) | Datos de la PortalCam P1 o de las series K / L | Reconstrucción y renderizado de escenas 3DGS | .lcc / .ply (gaussiano) / .sog / .spz / .3d tiles / .usd |
| LCC Model Editor (escritorio) | Varias escenas 3DGS reconstruidas | Unión y edición manual de modelos 3DGS | Modelo 3DGS unido |
| LCC Linux (servidor) | Reconstrucción de grandes volúmenes de datos | Reconstrucción y renderizado de escenas 3DGS | .lcc / .ply (gaussiano) / .sog / .spz / .3d tiles / .usd |
Delimitación de los programas que se confunden con facilidad
- LCC Scan vs. Lixel Go: el primero es la app móvil de control de captura dedicada a la PortalCam P1; el segundo es la app móvil de control de captura general para las series K / L. Ambos no son intercambiables, pero su principio de conexión del dispositivo es similar, y ambos están disponibles en Android e iOS.
- LCC Studio vs. LCC Model Editor: el primero se encarga de la reconstrucción de datos en bruto a 3DGS; el segundo se encarga de la unión y edición de varios resultados 3DGS ya reconstruidos. El primero es una herramienta de reconstrucción, el segundo una herramienta de edición.
- Lixel Studio vs. LCC Studio: el primero produce nube de puntos y Mesh, el segundo produce 3DGS. Ambos suelen usarse juntos: los mismos datos de escaneo láser pueden importarse a Lixel Studio para generar una nube de puntos y a LCC Studio para generar 3DGS, sin necesidad de recapturar.
Tabla de referencia de formatos de resultado
| Extensión | Naturaleza de los datos | Programa generador | Programas compatibles |
|---|---|---|---|
| .las / .laz | Nube de puntos láser estándar | Lixel Studio | CloudCompare, AutoCAD, Revit, SketchUp (requiere complemento) y los principales programas de nube de puntos |
| .ply (nube de puntos) | Formato de nube de puntos | Lixel Studio | CloudCompare, Blender, MeshLab, etc. |
| .ply (3DGS gaussiano) | Formato gaussiano 3DGS | LCC Studio | Visores y complementos compatibles con 3DGS; no se puede abrir en programas de nube de puntos convencionales |
| .lcc / .lcc2 (SOG/SPZ) | LCC es un formato 3DGS propietario; LCC2 es un formato comprimido general | LCC Studio | LCC Viewer, LCC SDK, LCC Editor |
| .obj + .mtl + .jpg textura | Mesh y textura | Lixel Studio | 3ds Max, Maya, Blender, Rhino, SketchUp y otros programas 3D y visores habituales |
| .osgb | Mesh y textura | Lixel Studio | DasViewer, ContextCapture Viewer, OSGViewer, Supermap, Cesium |
| .dxf / .rcp | Formato de capa y nube de puntos de Autodesk | Lixel Studio | AutoCAD, ReCap |
| .e57 | Formato de nube de puntos + foto panorámica | Lixel Studio | ReCap |
| .usd / .usdz | Formato específico de NVIDIA Omniverse | LCC Studio | Omniverse Kit |
| 3D Tiles | Un formato de datos 3D en teselas para WebGIS / gemelos digitales | LCC Studio | Cesium |
Distinción entre las dos clases de archivo PLY
.ply es un formato contenedor general. Dentro de los resultados de XGRIDS existen dos clases de archivo PLY de naturaleza distinta. Comparten la misma extensión, pero tienen estructuras de datos internas y casos de uso completamente diferentes, y deben distinguirse.
| Elemento de comparación | PLY de nube de puntos | PLY gaussiano 3DGS |
|---|---|---|
| Programa generador | Exportado desde Lixel Studio | Exportado desde LCC Studio |
| Estructura de datos interna | Cada registro es un punto, con coordenadas y color (x, y, z, r, g, b) | Cada registro es una primitiva gaussiana, con posición, escala, orientación y coeficientes de armónicos esféricos |
| Programas de nube de puntos convencionales (p. ej. CloudCompare) | Abre y muestra una nube de puntos en color con normalidad, con alta densidad | Abre con gran espaciado entre puntos, baja densidad |
| Visor 3DGS | Falla con un error al importar | Renderiza la escena 3DGS |
| Tamaño del archivo | Relativamente grande | Relativamente pequeño |
Método de distinción
- Por el programa de exportación: uno exportado por Lixel Studio es un PLY de nube de puntos, y su importación en LCC Studio fallará; uno exportado por LCC Studio es un PLY 3DGS, y su importación en Lixel Studio puede renderizarlo como una escena realista.
- Por el tamaño del archivo: el PLY 3DGS de la misma escena es considerablemente menor que el PLY de nube de puntos.
- Por el uso: uno usado para topografía/modelado, BIM o intercambio de formatos debe ser un PLY de nube de puntos; uno usado para visualización y presentación visual debe ser un PLY 3DGS.
Escenarios de flujo de trabajo típicos
Entregar solo nube de puntos de medición, para trabajos de BIM o CAD
Escenarios de aplicación: topografía de edificios, Scan-to-BIM, aceptación de obra terminada, topografía del terreno.
Flujo de procesamiento:
- Completar la captura en campo con K1 / K2 / L2 Pro / L3.
- Importar los datos en bruto a la estación de trabajo mediante un cable USB.
- Completar el mapeo SLAM y el posprocesamiento de la nube de puntos en Lixel Studio, generando el formato .las o los formatos .obj / .osgb.
- Importar a programas de terceros (Revit, AutoCAD, SketchUp, CloudCompare, etc.) para el trabajo posterior.
Notas:
- Las coordenadas absolutas solo se obtienen activando RTK durante la captura y grabando según la especificación; de lo contrario, el resultado solo tiene coordenadas relativas.
- Procure el cierre inicio-fin al terminar la captura (regresar a menos de 1 m del punto de inicio), para que la optimización por cierre de bucle pueda suprimir el error acumulado.
- Los proyectos que exijan una precisión relativa de 5 mm deben usar resultados posprocesados y no deben sustituirlos por la nube de puntos directa en tiempo real.
Entregar solo 3DGS, para visualización o previsualización audiovisual
Escenarios de aplicación: presentación inmobiliaria, presentación de pisos piloto, salas de exposición de turismo cultural, exploración de localizaciones audiovisuales.
Opción A: usar la PortalCam P1 (recomendado)
- Completar la captura con la LCC Scan App.
- Completar la reconstrucción 3DGS en LCC Studio, generando .lcc o PLY 3DGS.
- Compartir en la web mediante el LCC Scene Editor, o integrar en una aplicación de plataforma de desarrollo mediante el SDK.
Opción B: usar las series K / L
- Completar la captura con la Lixel Go App.
- Completar la reconstrucción 3DGS en LCC Studio.
Recomendación de elección de opción: cuando solo se necesitan resultados 3DGS, el flujo con la PortalCam P1 es el más corto y eficiente. Si el proyecto ya requiere salida de nube de puntos, las series K / L pueden producir además 3DGS a partir de los mismos datos, sin necesidad de comprar dispositivos adicionales.
Entregar nube de puntos, Mesh y 3DGS a partir de una sola captura
Escenarios de aplicación: proyectos que requieren una entrega integral, por ejemplo entregar juntos resultados topográficos, documentación de obra terminada y modelos de gemelo digital. El L3 es el modelo recomendado para este escenario.
Flujo de procesamiento:
- Completar una captura en campo con el L3.
- Importar los datos en bruto a Lixel Studio, generando nube de puntos (.las) y Mesh (.obj).
- Importar los mismos datos en bruto a LCC Studio, generando 3DGS (.lcc o PLY 3DGS).
Nota: los mismos datos de captura en bruto pueden importarse a los dos programas por separado para su procesamiento, sin necesidad de recapturar.
Fusión de datos de varios segmentos
La opción de fusión de datos de varios segmentos depende del origen de los datos y de las condiciones de captura, y se divide en cuatro casos.
| Caso | Condiciones de captura | Opción de fusión |
|---|---|---|
| Mismo modelo de dispositivo, con RTK | Todos los segmentos activados, con buena recepción GNSS de RTK | Fusión de mapas de Lixel Studio / LCC Studio (registro automático según coordenadas) |
| Mismo modelo de dispositivo, sin RTK | Captura segmentada, con puntos de conexión del mismo nombre entre segmentos adyacentes | Fusión de mapas de Lixel Studio / LCC Studio (registro automático según puntos homónimos) |
| Mismo modelo de dispositivo, sin RTK | Captura segmentada, sin puntos de conexión homónimos entre segmentos adyacentes, con trayectoria solapada (10 m) | Fusión de mapas sin puntos de conexión de Lixel Studio (registro según las características de la zona seleccionada) |
| Datos aéreos y datos de tierra | K / L + dron necesitan buen GNSS de RTK; cámara P1 + dron no necesitan RTK | Flujo de fusión de espacio abierto de LCC Studio (véase «Método de operación de la fusión de espacio abierto») |
| Resultados gaussianos de orígenes o tipos distintos | Por ejemplo, dos escenas 3DGS ya reconstruidas | Unión manual en LCC Model Editor |
Importar los resultados a Unity / Unreal / Web / Móvil / VR
| Plataforma de destino | SDK correspondiente | Formato de entrada |
|---|---|---|
| Unity (escritorio y móvil) | LCC Unity SDK | .lcc o PLY 3DGS |
| Unreal | LCC Unreal SDK | .lcc o PLY 3DGS |
| Navegador web | LCC Web SDK | .lcc o PLY 3DGS |
| VR (Pico4 Ultra, Quest3) | LCC Unity SDK | .lcc o PLY 3DGS |
Notas:
- El LCC Unity SDK no admite el empaquetado WebGL. Las necesidades de web deben usar el LCC Web SDK y no pueden lograrse mediante Unity WebGL.
- Los resultados de nube de puntos y Mesh no pasan por el SDK de XGRIDS. Estos resultados se integran mediante los complementos de importación correspondientes en programas de terceros.
Aclaración de errores de interpretación habituales
Error 1: «La PortalCam P1 puede producir una nube de puntos láser.»
Esta afirmación es incorrecta. La PortalCam P1 es una cámara espacial; sus datos captados solo pueden reconstruirse en resultados 3DGS mediante LCC Studio y no pueden convertirse en una nube de puntos láser utilizable para medición de ingeniería. Los proyectos con necesidad de nube de puntos deben usar K1 / K2 / L2 Pro / L3.
Error 2: «Hay que elegir el formato LCC durante la captura.»
No es necesario elegir ningún formato de resultado en la fase de captura. El dispositivo solo almacena datos en bruto durante la captura; LCC es un formato de resultado generado en LCC Studio en la fase de posprocesamiento y no guarda relación con los ajustes de la fase de captura.
Error 3: «El cálculo se realiza en el dispositivo.»
Esta afirmación es incorrecta. La salida directa del dispositivo pasa por conversión de coordenadas y coloreado, pero el mapeo SLAM, la eliminación de objetos dinámicos y la reconstrucción 3DGS se realizan todos en la estación de trabajo mediante Lixel Studio o LCC Studio.
Error 4: «3DGS es una nube de puntos.»
Ambos difieren en su naturaleza. 3DGS (3D Gaussian Splatting, salpicadura gaussiana tridimensional) expresa una escena con primitivas gaussianas orientadas y sirve para reproducir el aspecto visual, no para medición de ingeniería. Una nube de puntos consta de puntos independientes, cada uno con información de coordenadas y color (x, y, z, r, g, b), y puede usarse para medición de ingeniería. Aunque ambos pueden almacenarse con la extensión .ply, sus estructuras de datos internas son completamente diferentes.
Error 5: «La captura con el L3 no necesita teléfono.»
Esta afirmación es incorrecta. Activar el L3 requiere la app y una conexión de red. Además, durante la grabación un teléfono debe aportar una red de punto de acceso estable para mantener el inicio de sesión en Cors.
Error 6: «La LCC Scan App es la app dedicada a la captura LCC.»
Esta afirmación es incorrecta. La LCC Scan App es la app móvil de control de captura dedicada a la PortalCam P1; el programa de grabación general para las series K / L es Lixel Go, y los datos en bruto grabados con él también pueden usarse directamente para reconstruir modelos LCC.
Error 7: «Los datos de captura de varios segmentos pueden fusionarse directamente en LCC Studio.»
Depende del caso. Para datos de varios segmentos del mismo modelo de dispositivo, cuando todos los segmentos tienen RTK activado o se colocan puntos de conexión homónimos entre segmentos de datos adyacentes, puede usarse la fusión de mapas en LCC Studio; sin RTK ni puntos de conexión, el procesamiento probablemente fallará con un error o producirá una fusión desalineada.
Glosario
- SLAM (Simultaneous Localization and Mapping): tecnología de localización y mapeo simultáneos.
- 3DGS (3D Gaussian Splatting): una tecnología de representación de escenas 3D de nivel visual que expresa el aspecto de la escena con primitivas gaussianas.
- Mesh: un modelo de malla 3D compuesto de caras triangulares y texturas.
- LCC (Lixel CyberColor): la marca de tecnología 3DGS de XGRIDS.
- RTK (Real-Time Kinematic): posicionamiento diferencial de fase portadora cinemático en tiempo real, usado para obtener coordenadas absolutas posprocesadas.
- Cierre de bucle (Loop Closure): un método habitual en SLAM que corrige el error de deriva acumulado reconociendo zonas ya escaneadas.
- Correspondencia sin puntos de conexión: un método de registro posterior que ofrece Lixel Studio y que completa la alineación rígida de datos de varios segmentos según los puntos característicos de la zona seleccionada.