
Dodatek
Ten rozdział zawiera specyfikację Lixel L3 oraz wskazówki dotyczące przechowywania.
Specyfikacja
| Kategoria | Pozycja | Lixel L3 (16 / 32-kanałowy) |
|---|---|---|
| Sprzęt | Wymiary | 206mm × 107mm × 329mm |
| Pobór mocy | <30W | |
| Masa [1] | Ok. 2.5 kg | |
| Interfejs danych | USB 3.1 Gen2 | |
| Pamięć wewnętrzna | UFS 1TB | |
| Moduł RTK | Obsługiwany (wbudowany) | |
| WiFi | 802.11 a/b/g/n/ac/ax 2.400 GHz – 2.4835 GHz 5.15 GHz – 5.850 GHz | |
| Bluetooth | Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz | |
| Obudowa | Stop aluminium | |
| Całkowity czas pracy | 100 min | |
| Środowisko pracy | Temperatura pracy | -20℃ to 50℃ |
| Stopień ochrony | IP54 | |
| Bateria | Napięcie baterii | 14.4V |
| Pojemność baterii | 3350 mAh | |
| Wyświetlacz | Rozmiar | 4.3" TFT |
| Jasność | Do 1,000 nitów | |
| Rozdzielczość | 480 × 800 | |
| Moduł GNSS klasy pomiarowej | Śledzone sygnały | BDS B1I, B3I, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A |
| Dokładność | Pozioma: 0.8 cm + 1 ppm Pionowa: 1.5 cm + 1 ppm | |
| Zysk szczytowy | 4.0dBi | |
| Pokrycie azymutalne | 360° | |
| Impedancja | 50 Ω | |
| Polaryzacja | Kołowa prawoskrętna (RHCP) | |
| Współczynnik osiowy | ≤3dB | |
| VSWR wyjścia | ≤2.0 | |
| Moduł LiDAR | Klasa lasera | Class 1 (905nm) |
| Zasięg | 0.7 – 120m | |
| Pole widzenia | 360° × 270° | |
| Skanowanie | Mobilne | |
| Szybkość punktów | 320,000 / 640,000 pts/s | |
| Kanały LiDAR | 16 / 32 | |
| Moduł wizyjny | Kamera przednia | 1 |
| FOV kamery przedniej | 100° × 75° | |
| Kamery panoramiczne | 2 | |
| Pole widzenia kamery panoramicznej | 200° × 200° | |
| Rozdzielczość kamery | 4096 × 3072 | |
| Rozmiar czujnika CMOS | 1/1.3” | |
| Migawka | Migawka krocząca | |
| HDR [2] | DCG HDR | |
| Dokładność | Dokładność względna po przetwarzaniu końcowym (1σ) [3] | 5 mm (środowisko testowe 500 m²) |
| Grubość chmury punktów po przetwarzaniu końcowym [4] | ≤ 5mm | |
| Dokładność bezwzględna, pionowa (RMSE) [5] | 2 cm | |
| Dokładność bezwzględna, pozioma (RMSE) [5] | 2 cm | |
| Powtarzalność [5] | 2 cm | |
| Dokładność względna w czasie rzeczywistym [6] | 1 cm | |
| Dokładność bezwzględna w czasie rzeczywistym, pionowa (RMSE) [7] | 2.5 cm | |
| Dokładność bezwzględna w czasie rzeczywistym, pozioma (RMSE) [7] | 2.5 cm | |
| Poziomowanie (z fuzją RTK) [8] | 0.005° | |
| Poziomowanie (bez fuzji RTK) [9] | 0.02° | |
| Funkcje w czasie rzeczywistym | Usuwanie obiektów dynamicznych AI | Obsługiwane |
| Filtrowanie szumów AI | Obsługiwane | |
| Chmura punktów w rzeczywistych kolorach | Obsługiwane | |
| Pozycjonowanie wspomagane wizyjnie | Obsługiwane | |
| Funkcje na urządzeniu | System wspomagania skanowania (kontrola jakości w czasie rzeczywistym) | Obsługiwane |
| Podgląd panoramy POI | Obsługiwane | |
| Podgląd modelu | Obsługiwane | |
| Pomiar na modelu | Obsługiwane | |
| Funkcje przetwarzania końcowego | Lokalne ulepszanie chmury punktów | Obsługiwane |
| Łączenie map bez punktów kontrolnych | Obsługiwane | |
| Stabilne mapowanie w środowiskach o niskiej liczbie cech | Obsługiwane | |
| Przetwarzanie końcowe PPK | Obsługiwane | |
| Ochrona prywatności AI | Obsługiwane | |
| Nakładanie chmury punktów | Obsługiwane | |
| Rekonstrukcja pojedynczej sceny LCC (3DGS) | Obsługiwane | |
| Rekonstrukcja rzeczywistości 3D Mesh | Obsługiwane | |
| Obliczanie i porównywanie objętości składowisk | Obsługiwane | |
| Fuzja i wyrównanie wielu sesji | Obsługiwane | |
| Formaty wyjściowe | Chmura punktów | .las .rcp .e57 .ply .ilas |
| Obrazy | .jpg | |
| Mesh | .osgb .obj | |
| 3DGS | .lcc2 .lcc .ply | |
| Inne | 3D Tiles (.3tz), .usd | |
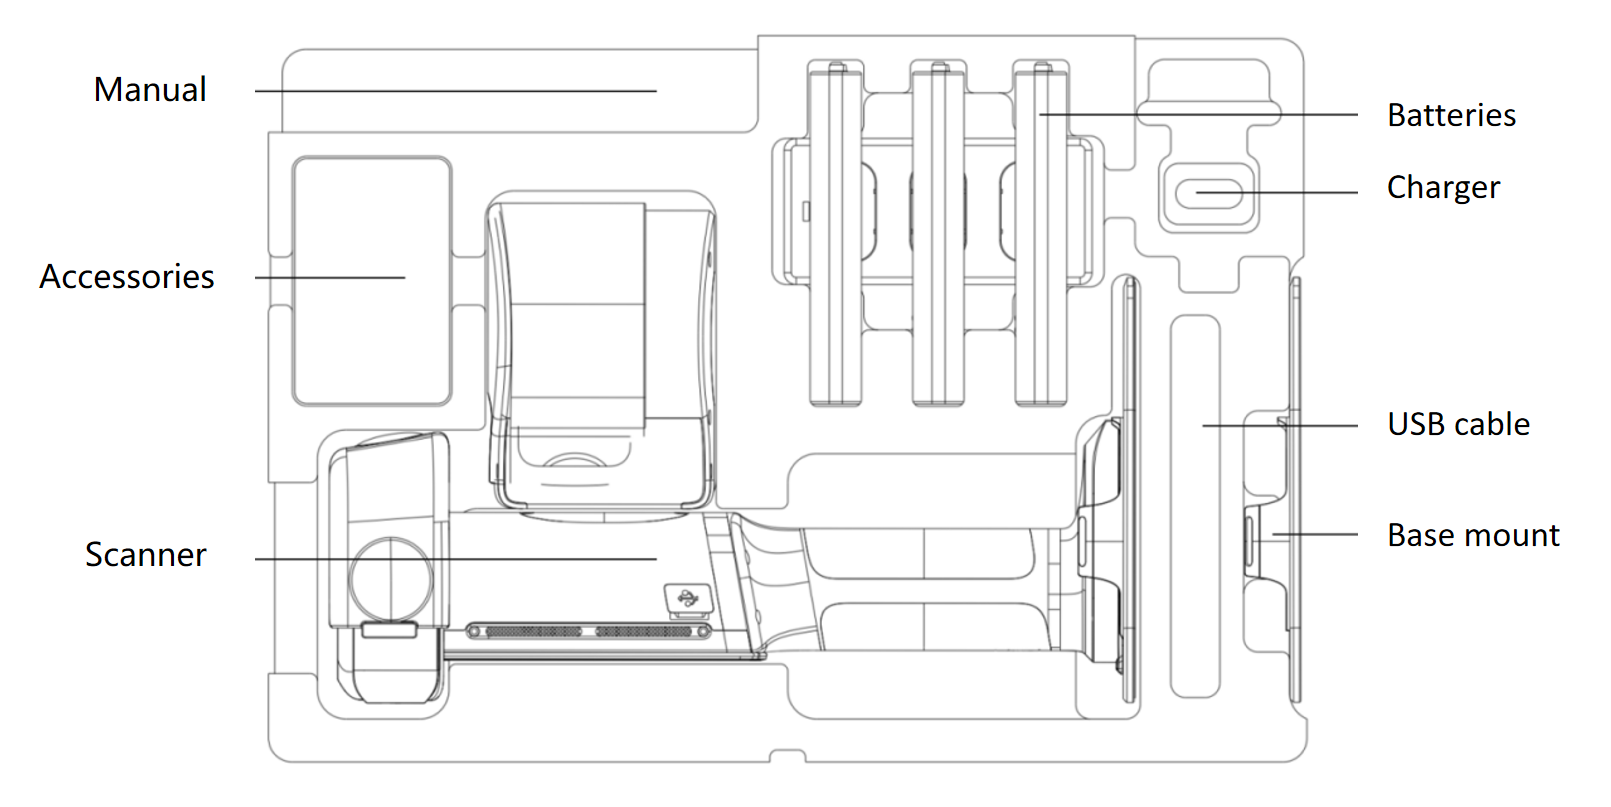
| Akcesoria | Podstawa montażowa | Standardowe |
| Koncentrator ładowania | Standardowe | |
| Przenośna walizka twarda z systemem plecakowym | Standardowe | |
| Stelaż wspierający | Opcjonalne |
[1] Z baterią; pozostałe komponenty nie wliczone.
[2] DCG HDR rozszerza zakres dynamiczny czujnika, zachowując szczegóły zarówno w światłach, jak i w cieniach.
[3] Testowane w dedykowanym środowisku testowym 500 m²; dokładność podana przy 1σ. Pełne szczegóły dotyczące środowiska testowego i metryk dokładności znajdują się w naszej białej księdze.
[4] Grubość płaszczyzny chmury punktów w promieniu 10 m od ścieżki chodzenia.
[5] Mierzone pod otwartym niebem, bez efektów wielodrożności, przy optymalnej geometrii GNSS i korzystnych warunkach atmosferycznych.
[6] Mierzone w warunkach laboratoryjnych; rzeczywista wydajność może się różnić.
[7] Mierzone pod otwartym niebem, bez efektów wielodrożności, przy optymalnej geometrii GNSS i korzystnych warunkach atmosferycznych. Tylko WGS 84 i CGCS2000.
[8] Mierzone pod otwartym niebem, bez efektów wielodrożności, przy optymalnej geometrii GNSS i korzystnych warunkach atmosferycznych. Rzeczywista wydajność może się różnić.
[9] Mierzone w warunkach laboratoryjnych w scenie 2,000 m² bez fuzji RTK; rzeczywista wydajność może się różnić.
Przechowywanie i obsługa
Środki ostrożności przy użytkowaniu
- Lixel L3 to precyzyjny instrument pomiarowy. Upadki lub uderzenia mogą go uszkodzić i obniżyć dokładność.
- Lixel L3 ma stopień ochrony IP54. Nie używaj go w warunkach przekraczających ten stopień. Czyść go miękką, suchą ściereczką lub dołączoną ściereczką do czyszczenia i nie dotykaj LiDAR ani obiektywów palcami.
- Korpus nagrzewa się podczas użytkowania. Unikaj dotykania go, aby zapobiec oparzeniom.
- Nie zasłaniaj obszaru odprowadzania ciepła. Urządzenie może się wyłączyć w przypadku przegrzania.