
Dodatek
Ten rozdział zawiera specyfikację, instrukcje przechowywania oraz instrukcje użytkowania akcesoriów dla skanera Lixel L2 Pro.
Specyfikacja
| Kategoria | Pozycja | L2 Pro | Uwagi |
|---|---|---|---|
| Parametry systemowe | Masa jednostki ręcznej | 1.7 kg | Bez baterii |
| Wymiary jednostki ręcznej | 180 mm × 130 mm × 400 mm | Obejmuje baterię i podstawę, ale nie obejmuje komponentów RTK ani uchwytu na telefon. | |
| Obudowa zewnętrzna | Stop aluminium | ||
| Pobór mocy | <30W | ||
| Interfejs danych | USB 3.1 Gen2 | ||
| Pamięć masowa | 1T SSD | ||
| Czas pracy | 1.5h | ||
| Moduł bezprzewodowy | Obsługuje Wi-Fi, Bluetooth: 802.11a/b/g/n/ac, 2.4G Wi-Fi 2412-2472 MHz, 5G2 Wi-Fi 5180-5240 MHz, 5G8 Wi-Fi 5745-5825 MHz | ||
| Środowisko pracy | Temperatura pracy | -20℃~50℃ | |
| Stopień ochrony IP | IP54 | ||
| Funkcje | Pozycjonowanie wizyjne SLAM | Obsługiwane | |
| Kolorowa chmura punktów w czasie rzeczywistym | Obsługiwane | ||
| Fuzja RTK w czasie rzeczywistym | Obsługiwane | ||
| Wyjście | Format chmury punktów | .las | |
| Format obrazu | .jpg | ||
| Dokładność w czasie rzeczywistym | Dokładność bezwzględna - wysokość (RMSE) | 3 cm | Rozłączenie RTK <100 m |
| Dokładność bezwzględna - pozioma (RMSE) | 3 cm | Rozłączenie RTK <100 m | |
| Dokładność względna (RMSE) | 2 cm | Odległość między dwoma punktami mniejsza niż 100 m | |
| Dokładność po przetwarzaniu końcowym | Dokładność bezwzględna - wysokość (RMSE) | 3 cm | Punkt kontrolny / rozłączenie RTK <100 m |
| Dokładność bezwzględna - pozioma (RMSE) | 3 cm | Punkt kontrolny / rozłączenie RTK <100 m | |
| Dokładność względna (RMSE) | 1 cm | Odległość między dwoma punktami mniejsza niż 100 m | |
| Powtarzalność (RMSE) | 2 cm | Dwa skanowania z RTK, bez rozłączenia | |
| Grubość chmury punktów | 0.5 cm | Grubość płaszczyzny chmury punktów w promieniu 10 m od ścieżki chodzenia | |
| Dokładność pozioma (fuzja RTK / punktów kontrolnych) | 0.015° | RTK: brak rozłączenia powyżej 100 m; punkty kontrolne: odstęp punktów kontrolnych <100 m | |
| Ulepszanie chmury punktów | Obsługiwane | ||
| LiDAR | Zakres skanowania | 0.5m~120m, 0.5m~300m | |
| Klasa lasera | Class 1 / 905nm | ||
| Pole widzenia (FOV) | 360°×270° | ||
| Szybkość skanowania | 320,000 punktów/s, 640,000 punktów/s | ||
| Kamera panoramiczna | Rozdzielczość | 2×48MP | |
| Rozdzielczość obrazu panoramicznego | Do 56MP | ||
| Ogniskowa | 2mm | ||
| Przysłona | F/2.0 | ||
| Rozmiar CMOS | 1/2” | ||
| Typ migawki | Migawka krocząca | ||
| FOV | 190°×190° | ||
| Kamera pozycjonowania wizyjnego | Rozdzielczość | 1×1MP | |
| Typ migawki | Migawka globalna | ||
| FOV | 190°×119° | ||
| Bateria | Napięcie znamionowe | 14.4V | |
| Pojemność | 46.8Wh | ||
| Ładowarka | Wejście | 100V~240V, 50~60Hz, 1.5A 80VA | |
| Wyjście | 16.8V 2.0A | ||
| Moc znamionowa | 34W | ||
| Akcesoria | Plecakowy system skanowania | Rozmiar: 60cm×60cm×15cm; masa: 2.5 kg | |
| Plecak + wkład | Rozmiar: 55cm×35cm×25cm; masa: 2.7 kg | ||
| Standardowy RTK + wspornik | Obsługiwane pasma: GPS L1/L2/L5, GLONASS L1/L2, BDS B1/B2/B3, Galileo E1/E5a/E5b/E6b. Dokładność: pozioma 0.8 cm+1 ppm, wysokość 1.5 cm+1 ppm. Antena: impedancja 50 omów, polaryzacja kołowa prawoskrętna, pokrycie poziome 360°, VSWR wyjścia ≤2.0, maks. zysk 2.8 dBi | Wyniki testów są zależne od warunków atmosferycznych, długości bazy, typu anteny GNSS, wielodrożności, liczby widocznych satelitów oraz geometrii satelitów i mogą odbiegać. Bez uwzględnienia możliwych błędów przesunięcia centrum fazowego anteny zaleca się pomiar z bazą 1 km i odbiornikiem o dobrej wydajności anteny. | |
| Pomiarowy RTK + wspornik | Obsługiwane pasma: GPS L1/L2/L5, GLONASS L1/L2, BDS B1/B2/B3, Galileo E1/E5a/E5b/E6b. Dokładność: pozioma 0.8 cm+1 ppm, wysokość 1.5 cm+1 ppm. Antena: impedancja 50 omów, polaryzacja kołowa prawoskrętna, współczynnik osiowy anteny ≤3 dB, pokrycie poziome 360°, VSWR wyjścia ≤2.0, maks. zysk 5.5 dBi | ||
| Przedłużacz 2 m | Obsługiwane | ||
| Uchwyt na telefon | Obsługiwane | ||
| Podstawa do zbierania GCP | Obsługiwane | ||
| Walizka transportowa | Rozmiar: 42cm×34cm×18cm; masa: 6.6 kg |
Przechowywanie
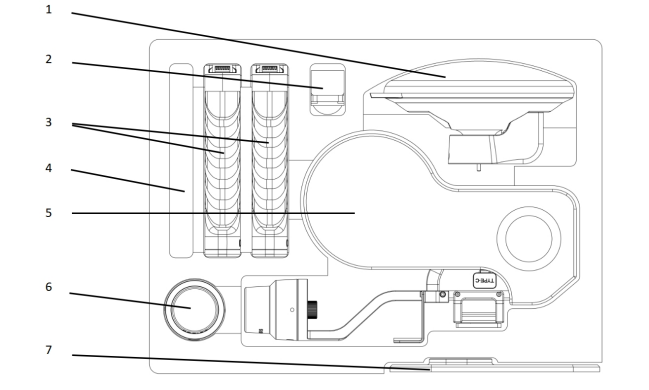
Uwaga
1 - Moduł pomiarowego RTK; 2 - Uchwyt na telefon; 3 - Bateria; 4 - Instrukcja i kabel USB; 5 - Korpus urządzenia; 6 - Moduł standardowego RTK; 7 - Podstawa do zbierania GCP.
Akcesoria
Instrukcja akcesorium wspornika montażowego do drona L2 Pro
Akcesoria zawarte w zestawie wspornika montażowego do drona L2 Pro:
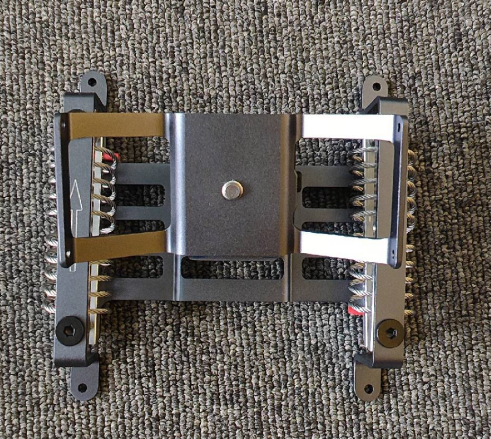
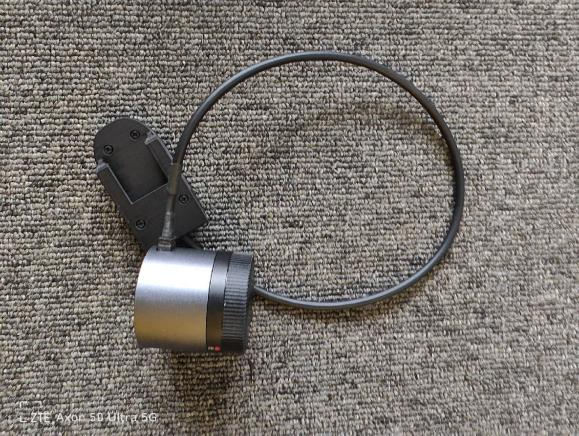
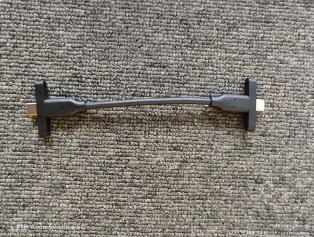
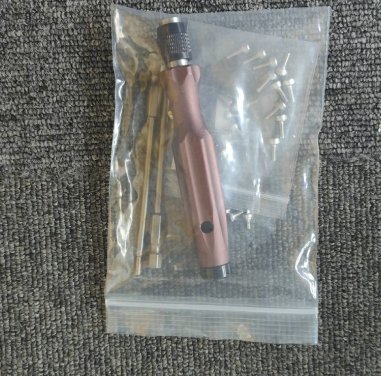
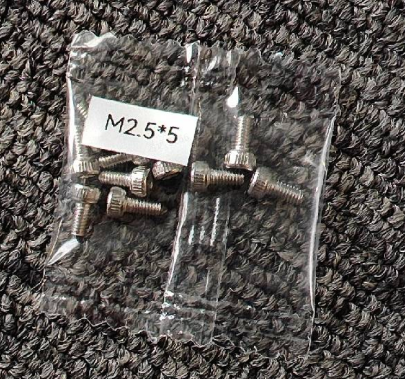
Zestaw narzędzi instalacyjnych: zestaw narzędzi instalacyjnych zawiera kilka śrub M2.5*5, kilka śrub M2.5*10 oraz kilka śrub M3*8 (Mx*y, gdzie x to średnica, a y to długość).
Niezbędne przygotowania
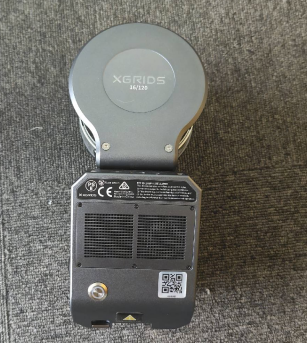
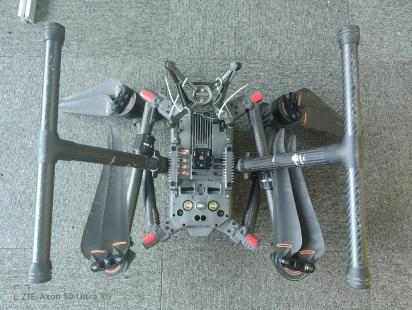
Przewodnik obsługi
Instalacja
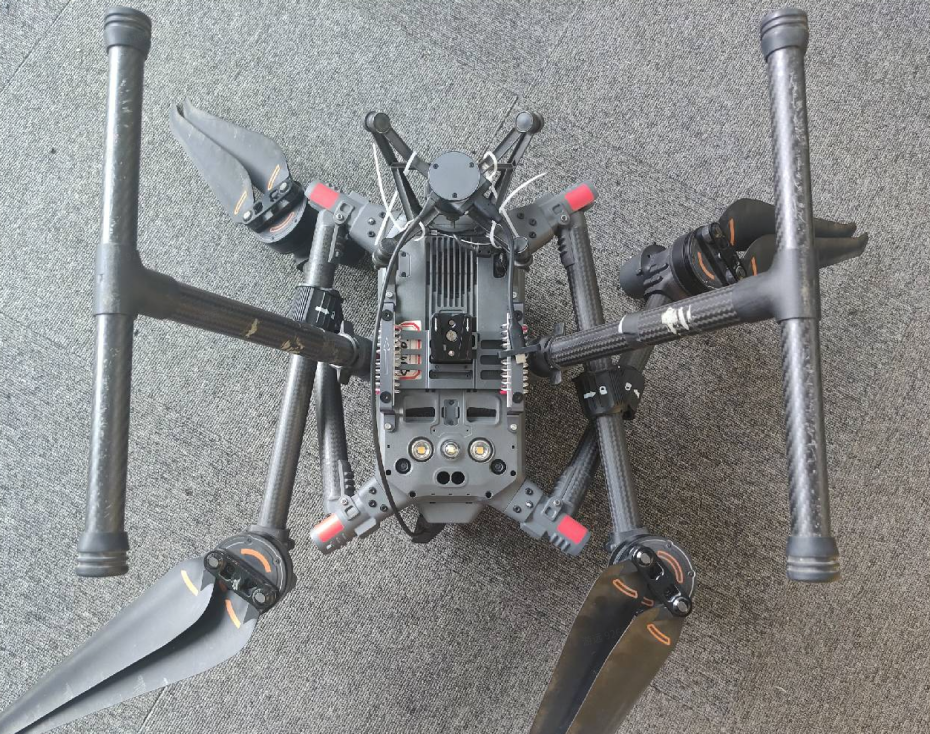
- Zdejmij tylną płytę wspornika i użyj śrub M2.5*5, aby przymocować tylną płytę do L2 Pro.
- Podłącz niestandardowy kabel Type-C do pierścienia adaptera gimbala i zabezpiecz go śrubami M2.5*8.
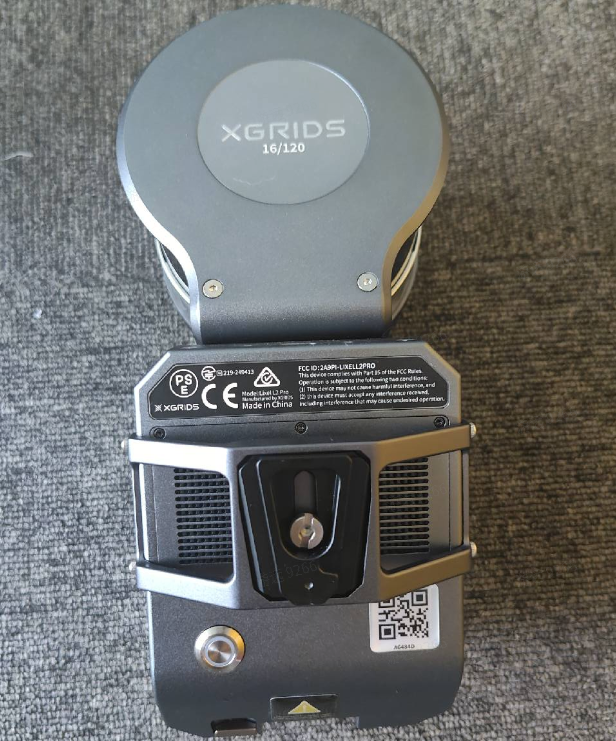
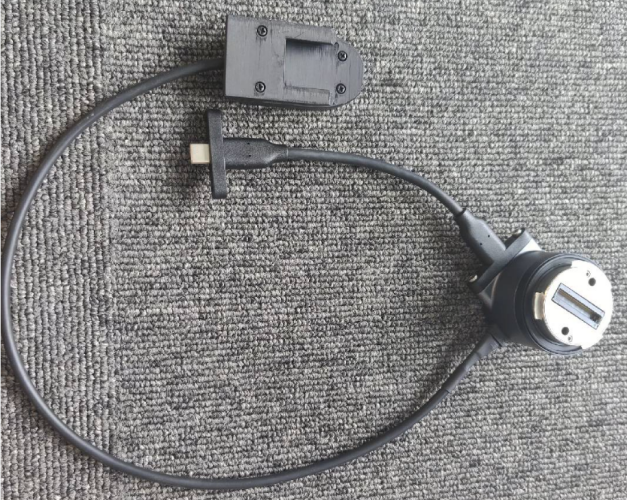
- Instalacja wspornika: wykorzystaj ponownie otwory na śruby gimbala w M300/M350 i użyj śrub M3*8, aby zainstalować wspornik na spodzie statku powietrznego.
Uwaga
Upewnij się, że kierunek strzałki oznaczony czerwonym polem wskazuje na pierścień adaptera gimbala.
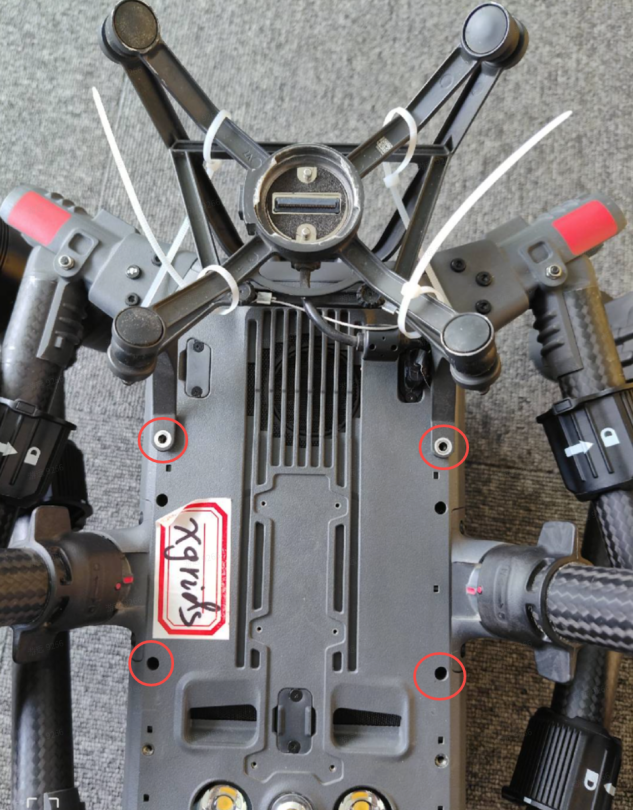
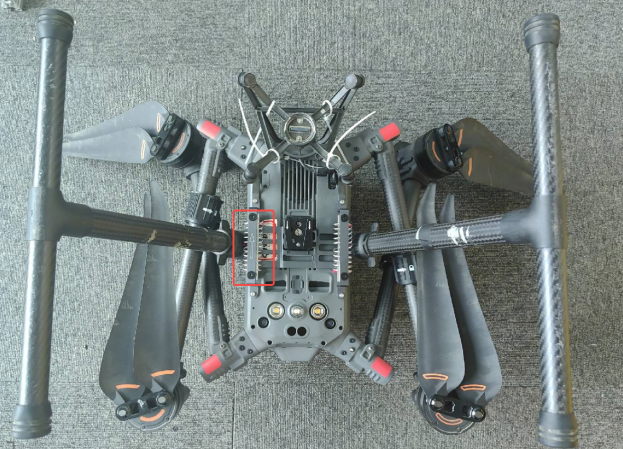
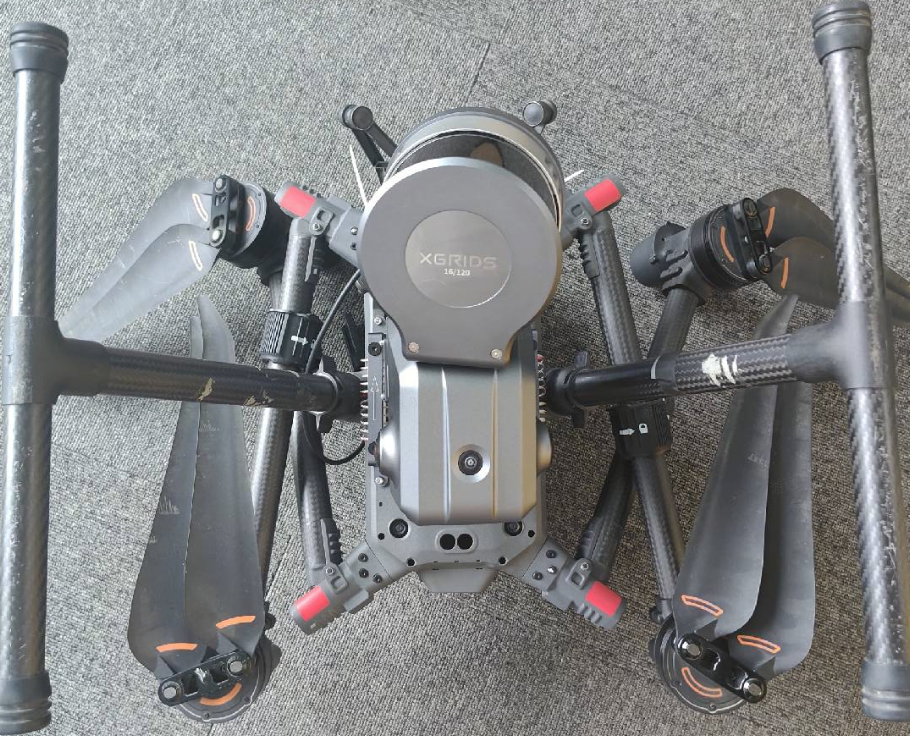
- Zainstaluj pierścień adaptera gimbala XGRIDS na M300/M350.
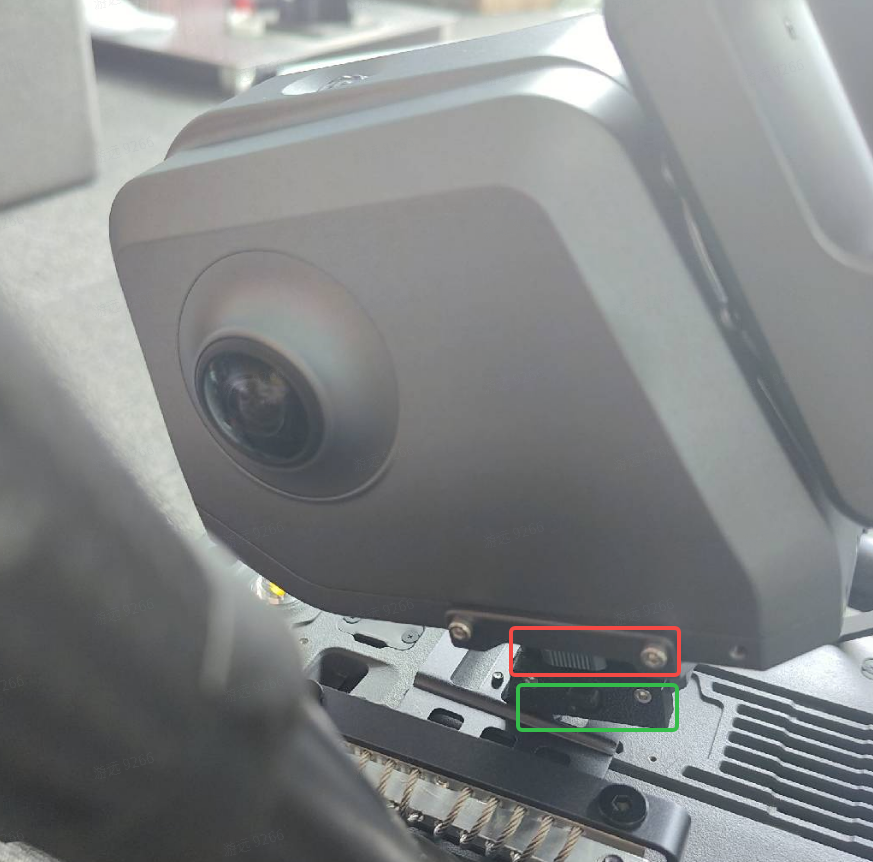
- Zamontuj L2 Pro na wsporniku i przełącz przycisk w zielonym polu jak pokazano; przycisk dokręcający w czerwonym polu zostanie wtedy zablokowany, zapewniając, że urządzenie nie poluzuje się podczas lotu.
Uwaga
Przycisk w zielonym polu jest w rzeczywistości przyciskiem zabezpieczającym. Jeśli nie zostanie przełączony, istnieje ryzyko upadku L2 Pro z powietrza, więc zwróć na to szczególną uwagę.
- Podłącz kabel zasilający i kabel Type-C do L2 Pro oraz zabezpiecz kabel Type-C śrubami M2.5*8.
Uwaga
Jeśli nie zostanie zabezpieczony, połączenie kabla Type-C może być niestabilne podczas lotu, powodując rozłączenie RTK.
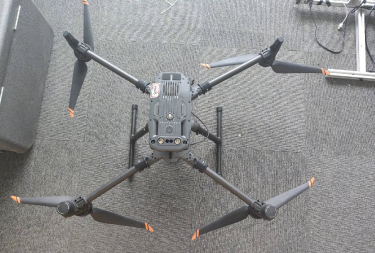
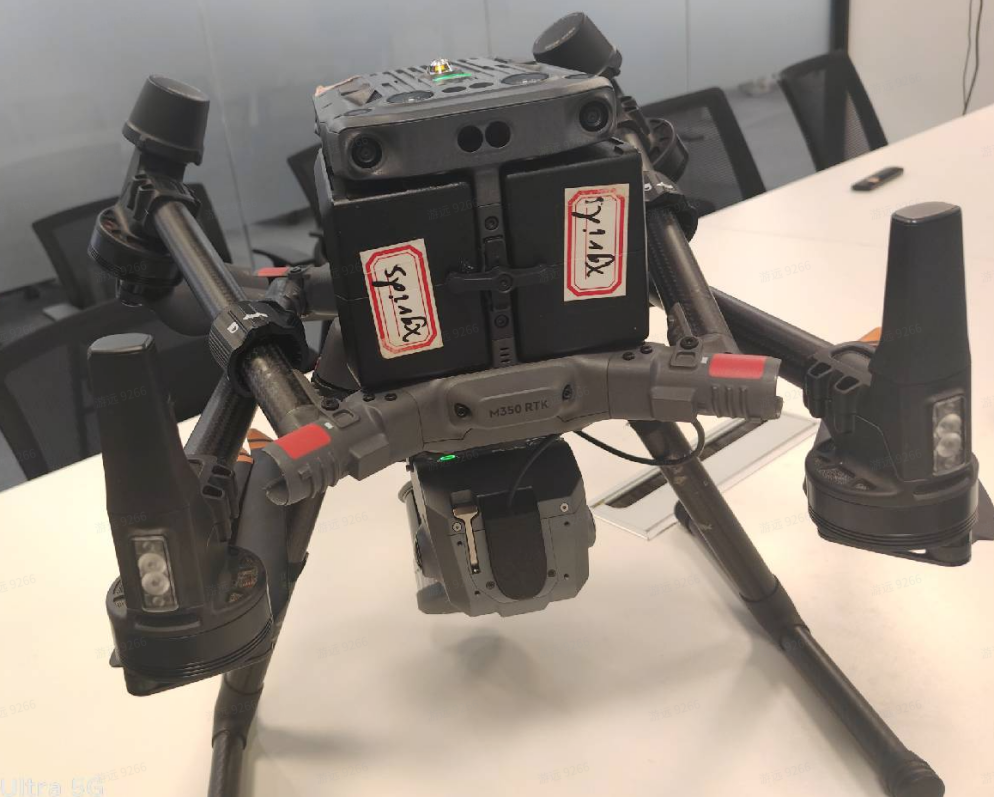
- Ilustracja po zakończeniu instalacji.
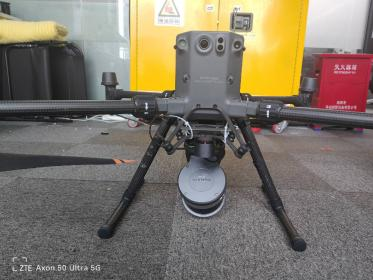
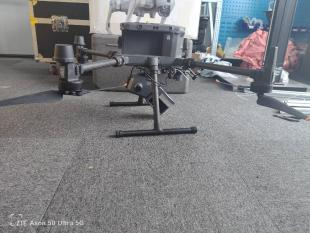
Przechwytywanie
- Zaktualizuj LixelGO do wersji 1.2.0 lub nowszej.
- Włącz statek powietrzny oraz naciśnij i przytrzymaj przycisk, aby włączyć L2 Pro; L2 Pro wykorzystuje zasilanie statku powietrznego.
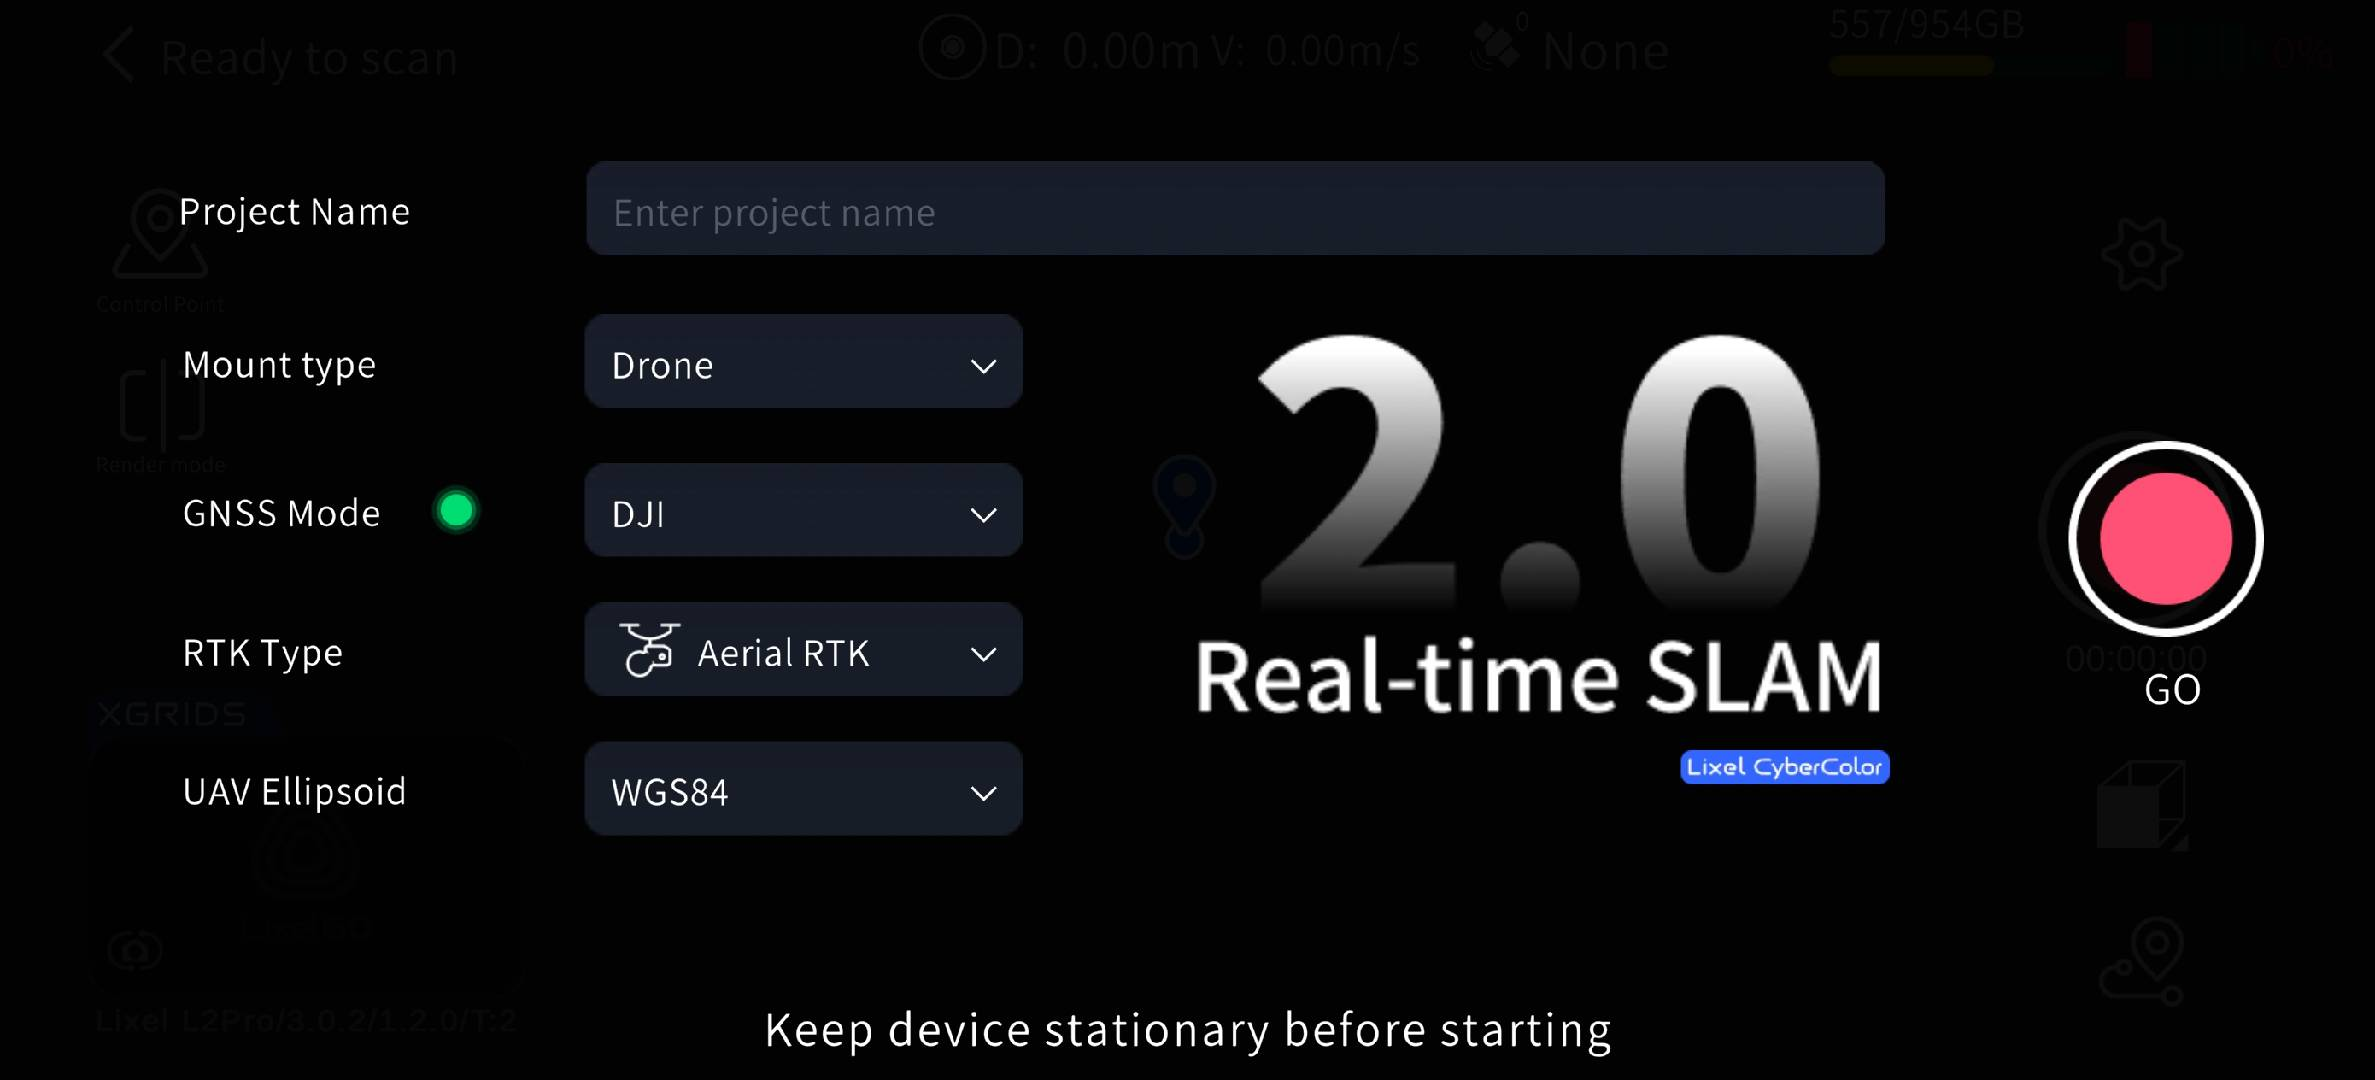
- Rozpocznij skanowanie za pomocą LixelGO.
(1) Typ montażu: Dron
(2) Typ RTK: Lotniczy
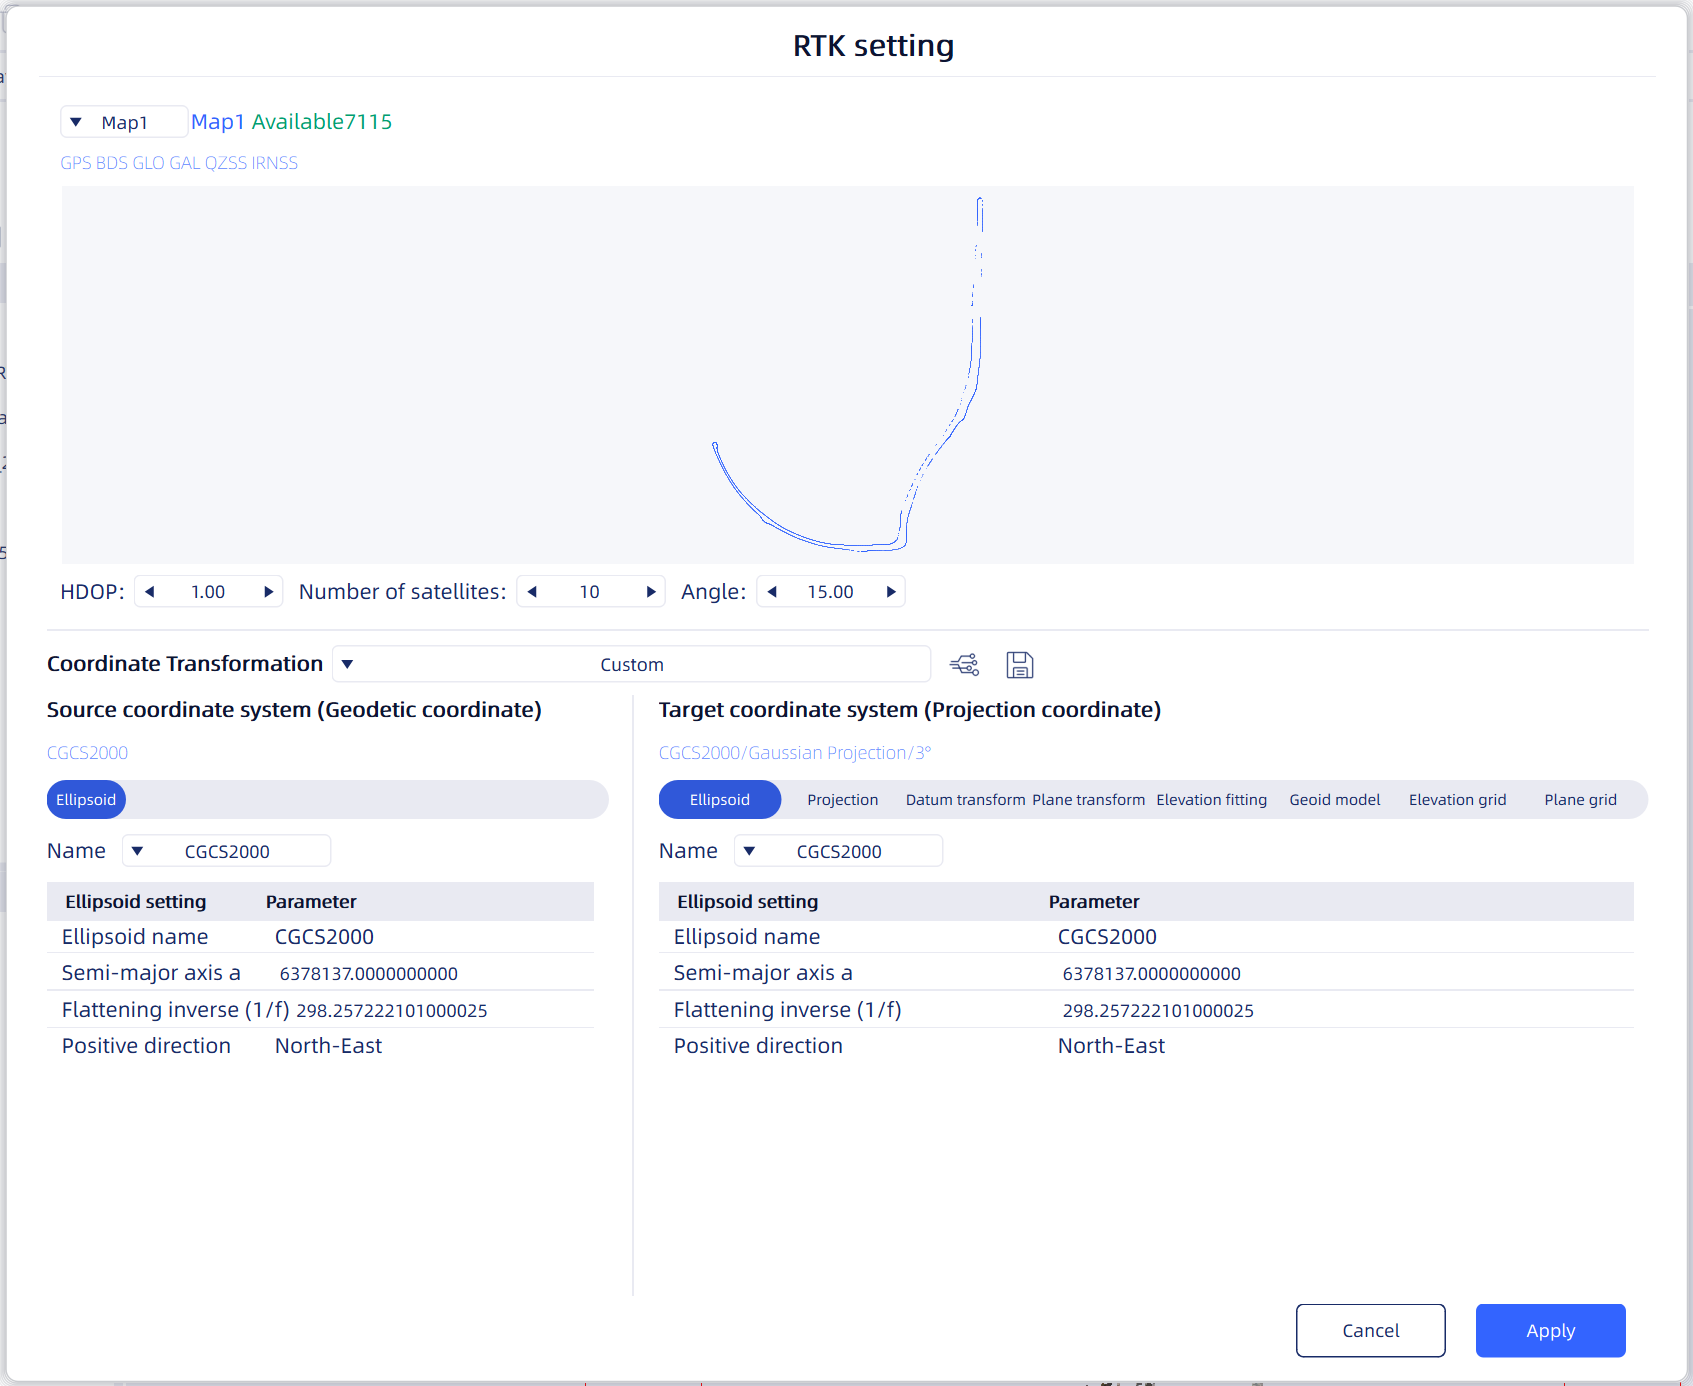
(3) Elipsoida źródłowa UAV: ustaw układ współrzędnych tak, aby odpowiadał temu na kontrolerze DJI (WGS84/CGCS2000).
Uwaga
Jeśli nie rozpoczniesz za pomocą LixelGO, typ montażu, typ RTK oraz informacje o układzie współrzędnych nie zostaną poprawnie zapisane w pliku projektu.
Ustaw trasę na kontrolerze DJI, rozpocznij normalny lot ze stałą prędkością wzdłuż trasy i zatrzymaj skanowanie po powrocie; następnie wyłącz normalnie.
Informacje o trasie
(1) Zalecana prędkość lotu: 3 m/s.
(2) Wysokość lotu 30 m; maksymalna prędkość lotu 5 m/s.
(3) Wysokość lotu 50 m; brak ograniczenia odległości lotu.
Przetwarzanie projektu
- Zaktualizuj LixelStudio do wersji 3.3 lub nowszej.
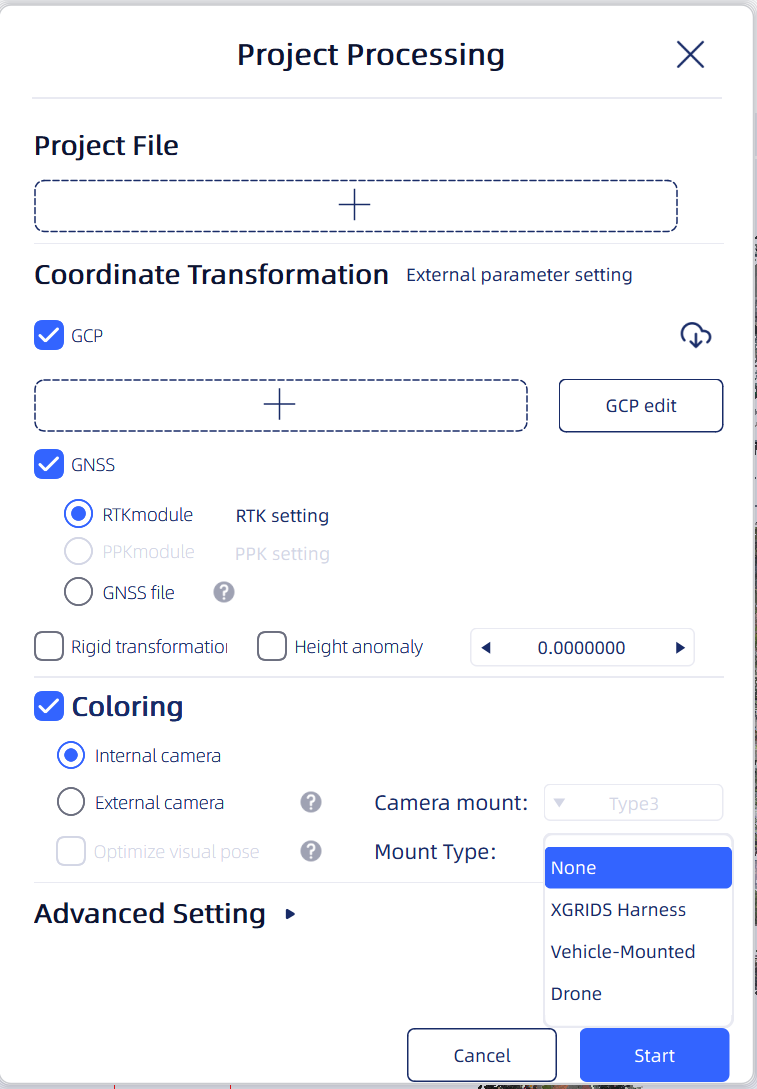
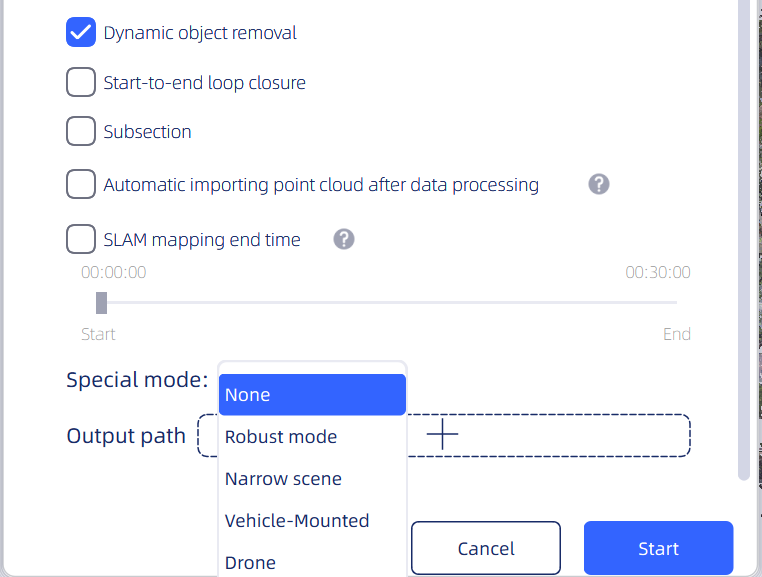
- Kliknij Przetwarzanie projektu -> wybierz plik projektu; oprogramowanie automatycznie rozpoznaje typ montażu oraz informacje o elipsoidzie zapisane w pliku projektu.
Uwaga
- Jeśli parametry zostały ustawione nieprawidłowo podczas przechwytywania, możesz zmienić ustawienia opcji na te pokazane na powyższym rysunku podczas przetwarzania projektu w LixelStudio oraz zmienić kąt pochylenia na 180°.
- Ustawienie układu współrzędnych: układ współrzędnych domyślnie ustawiony jest na CGCS2000. Przed przetwarzaniem projektu potwierdź ustawienie układu współrzędnych, w przeciwnym razie wyjściowa dokładność bezwzględna zostanie obniżona.
- Po ustawieniu kliknij Start, a przetwarzanie projektu rozpocznie się automatycznie.