Scanworkflow
Dit hoofdstuk behandelt de volledige opnameworkflow, van het verbinden van het apparaat en het starten van een scan tot het exporteren van gegevens, inclusief scanmodus-instellingen, renderingmodus, een scan stoppen, het model bekijken, gegevens exporteren en de projectbestandsstructuur.
Het apparaat verbinden
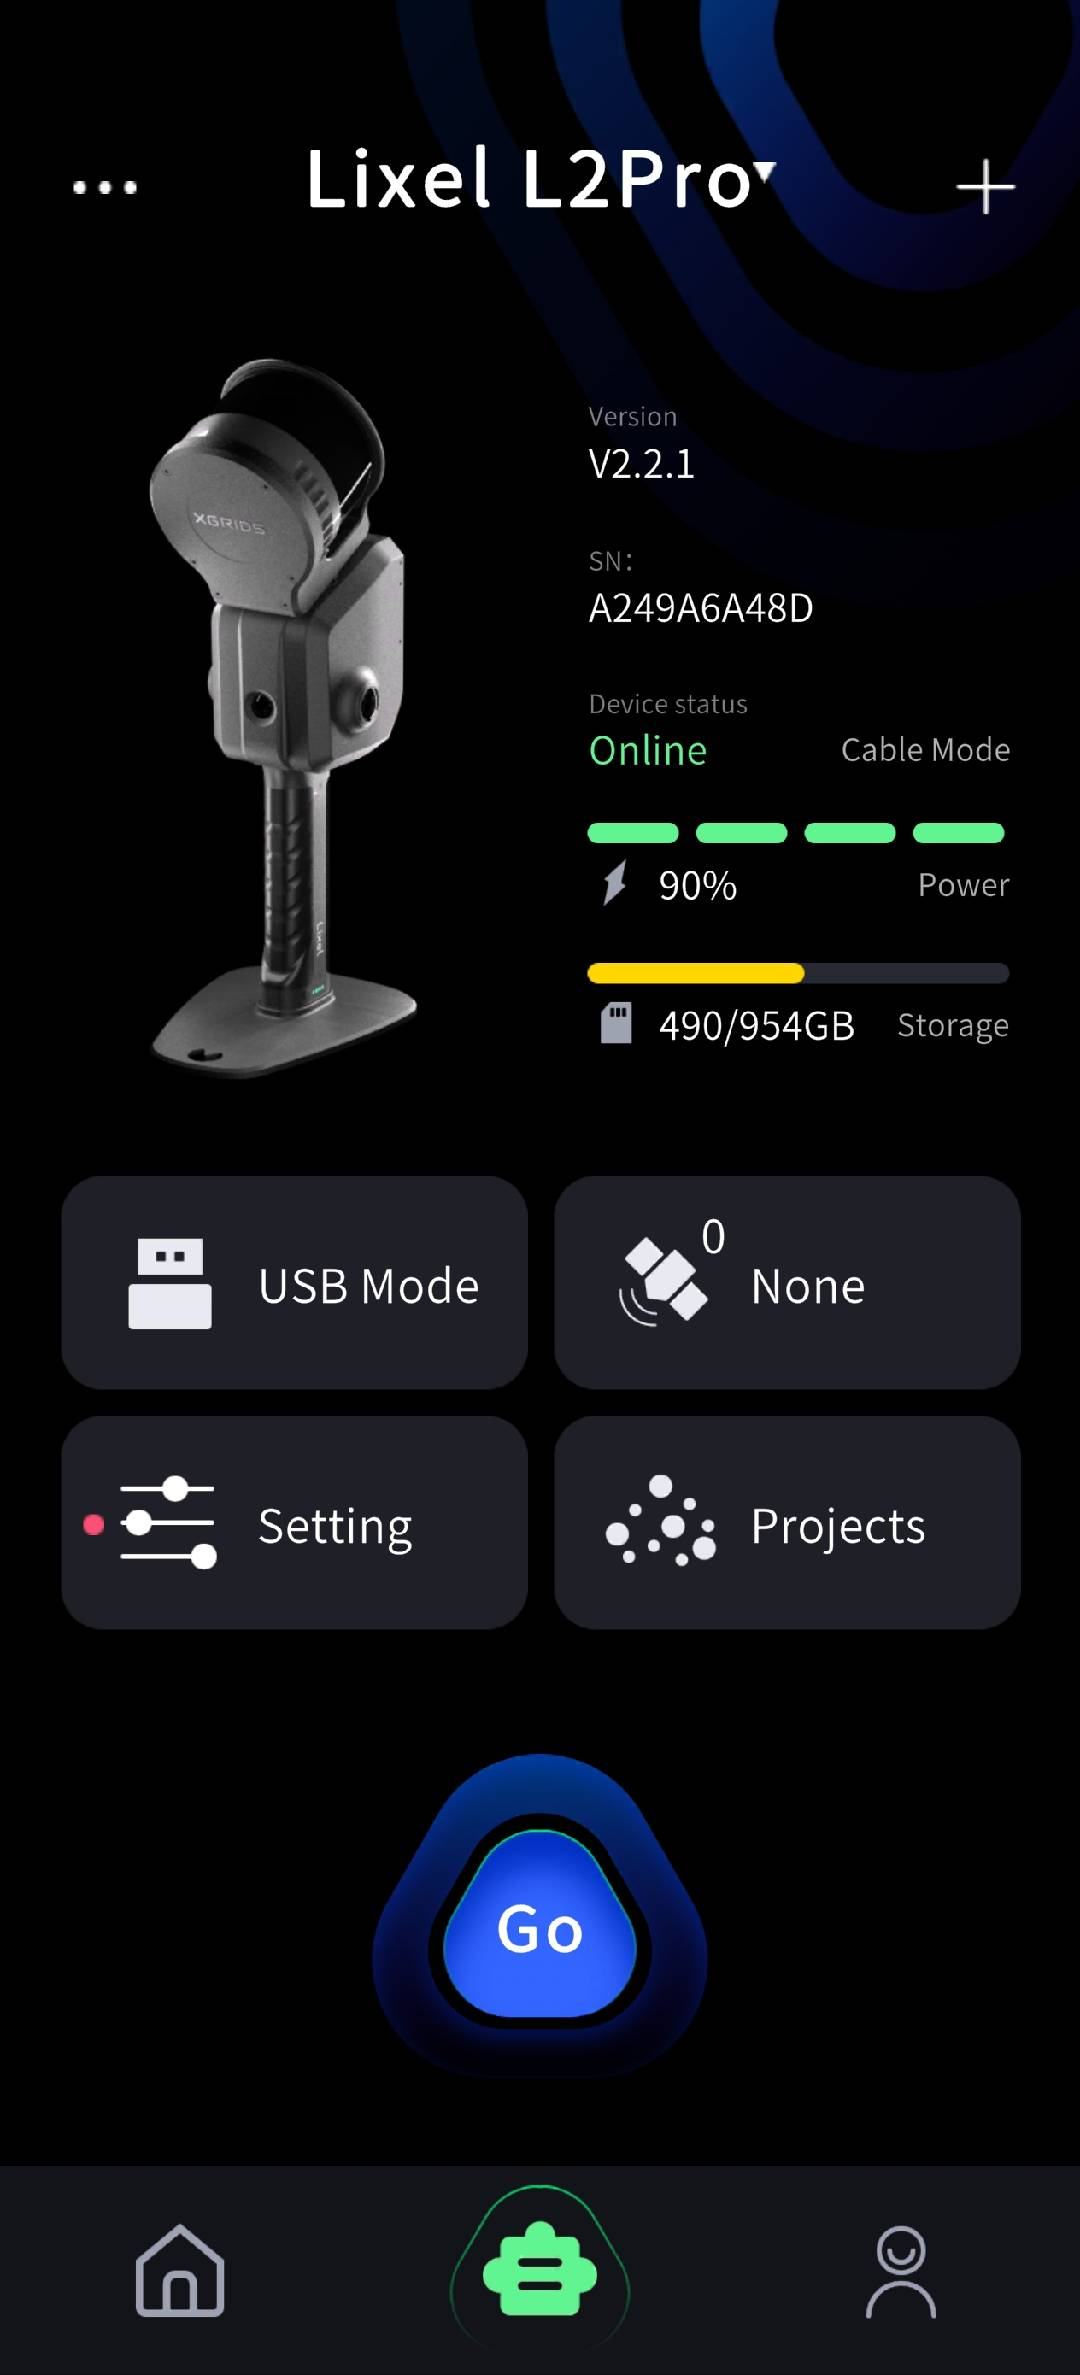
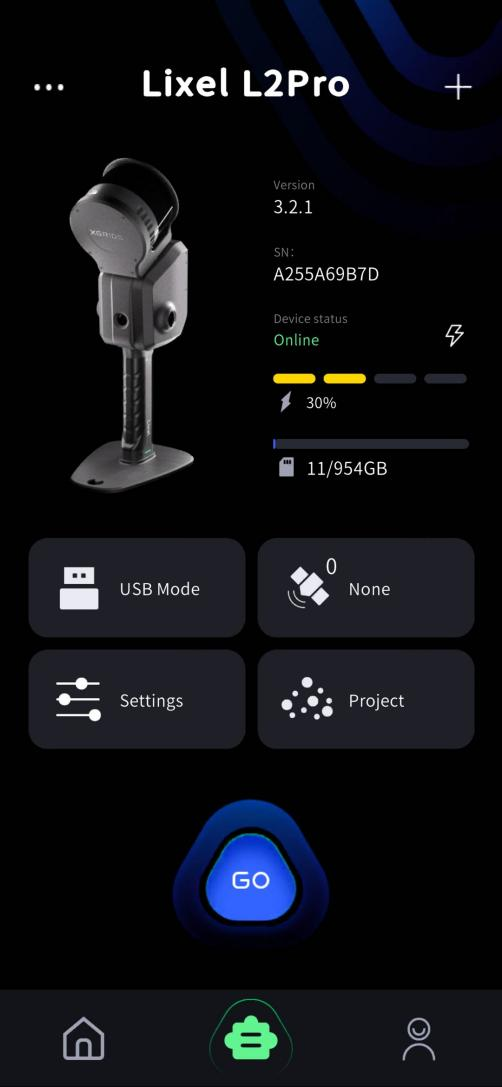
Tik op "Verbinden" om naar het scherm te gaan waar het apparaat klaar is om te beginnen met scannen.
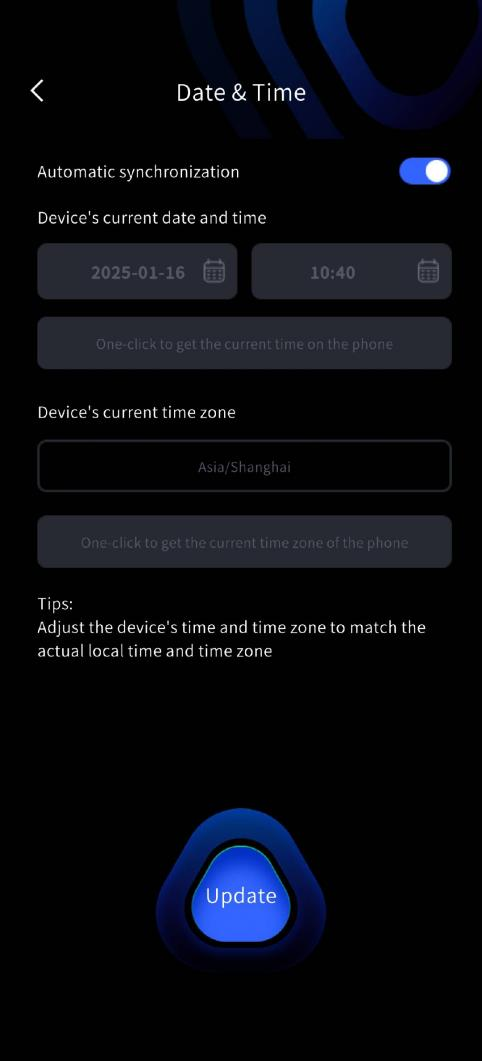
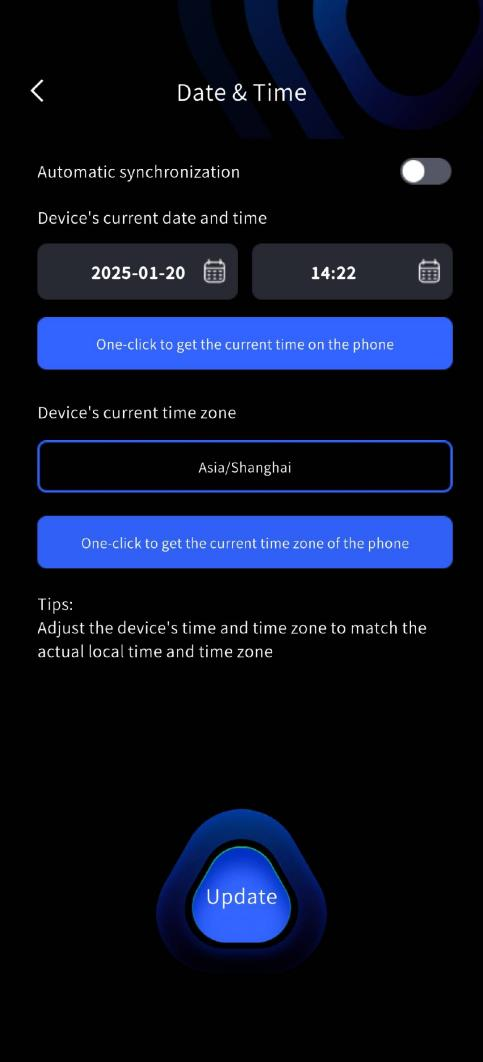
Het apparaat wordt in de fabriek op tijd gekalibreerd, maar als het lang wordt opgeslagen kan de apparaattijd afwijken. De schakelaar Automatische synchronisatie in LixelGO staat standaard aan en synchroniseert de telefoontijd automatisch met het apparaat. U kunt de apparaattijd ook handmatig instellen via LixelGO. Het wordt aanbevolen om de apparaattijd en -tijdzone te laten overeenkomen met uw werkelijke locatie.
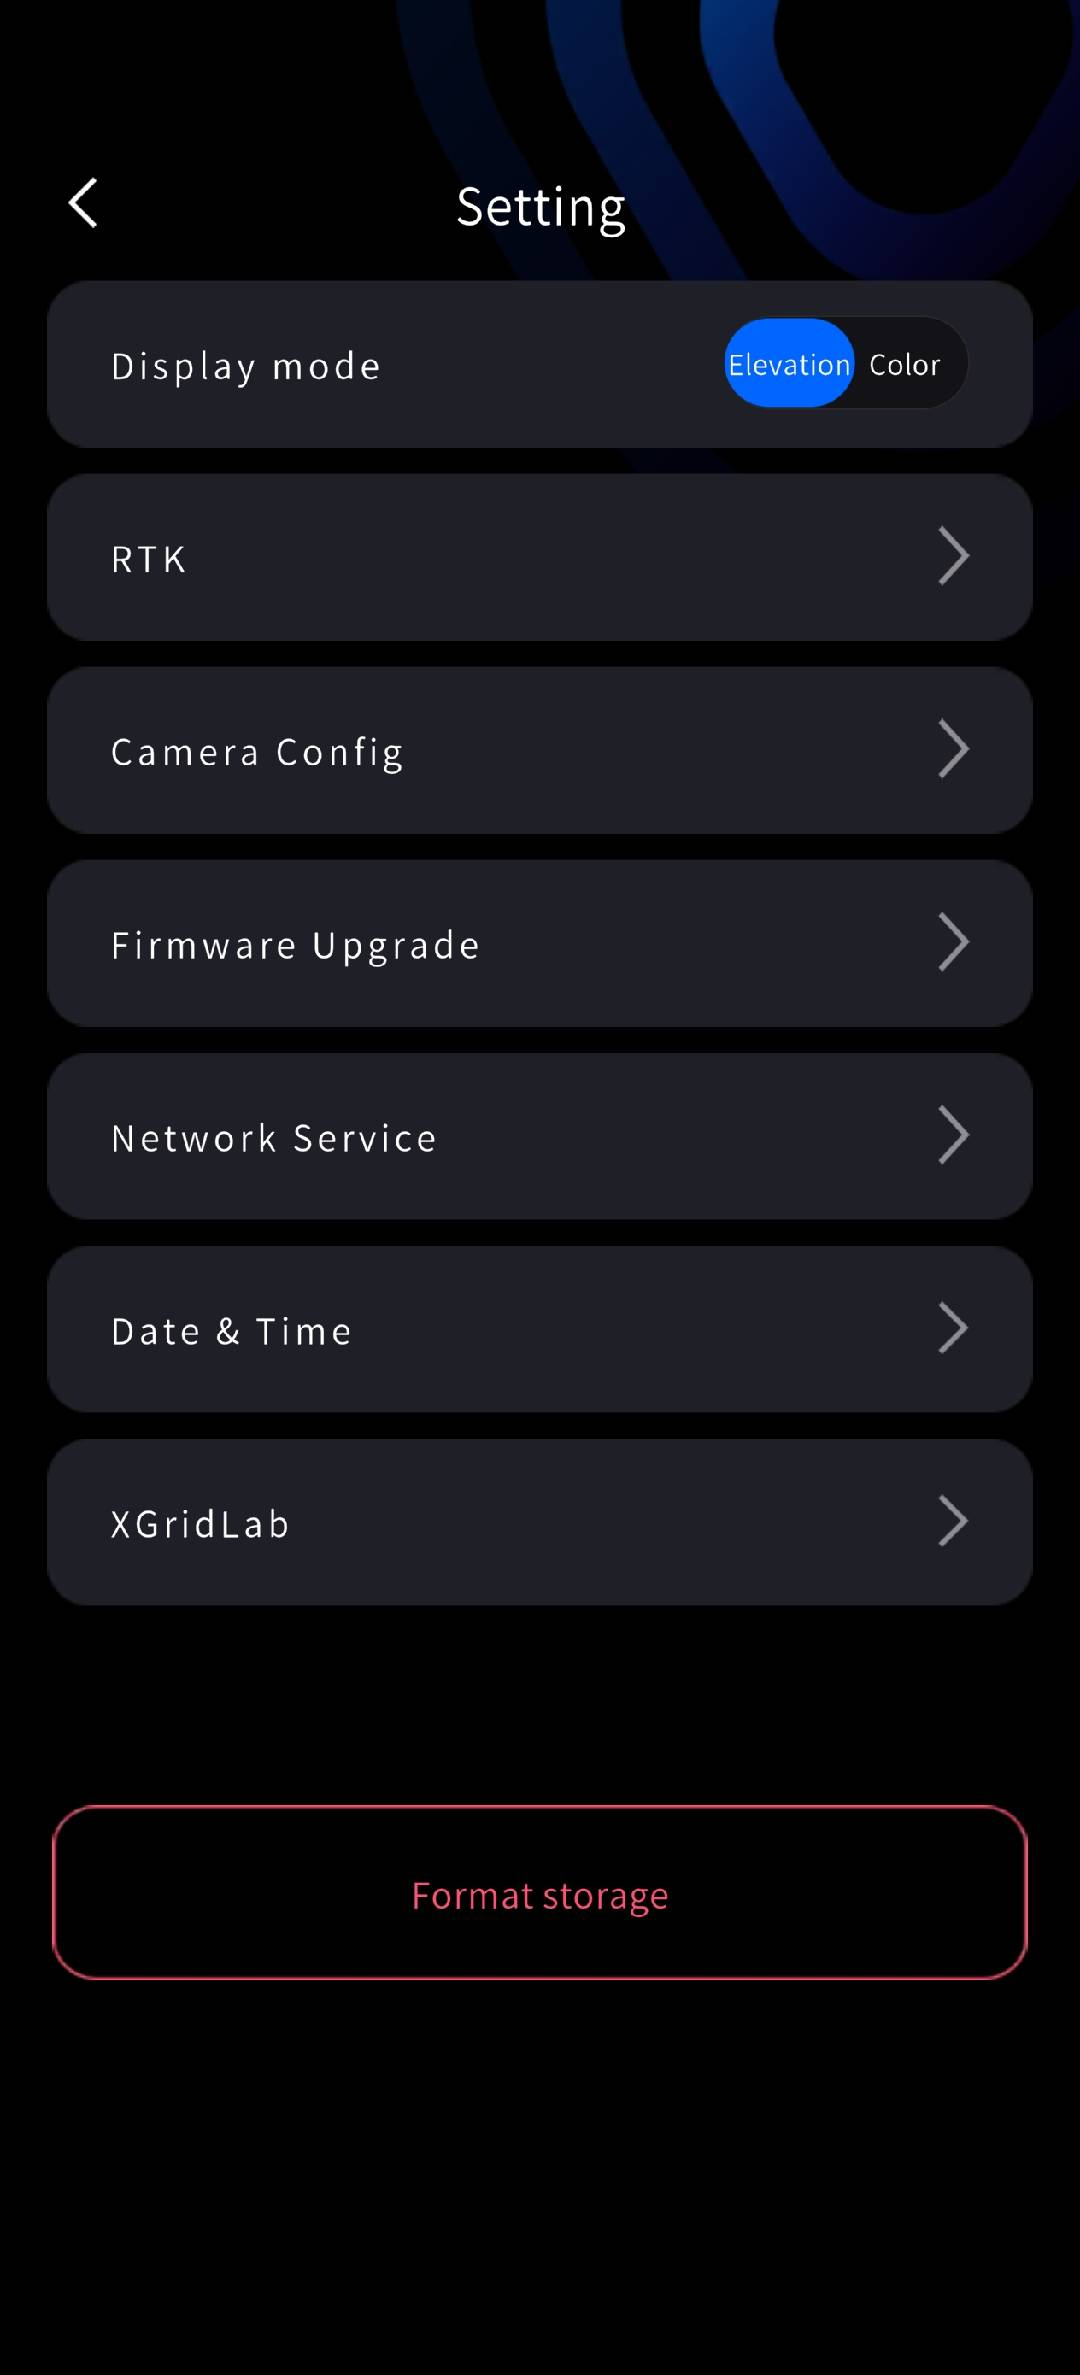
Scanmodus-instellingen (alleen L2 Pro)
| Montagetype | Definitie | Beschrijving |
|---|---|---|
| Handheld | Gebruikt in handheld-modus | LixelStudio leest het montagetype automatisch; u hoeft het niet opnieuw te selecteren tijdens de projectverwerking. |
| Voertuiggemonteerd | Gebruikt met het XGRIDS-voertuigaccessoire | LixelStudio leest het montagetype automatisch; u hoeft het niet opnieuw te selecteren tijdens de projectverwerking. |
| Drone | Gebruikt met het XGRIDS-droneaccessoire | LixelStudio leest het montagetype automatisch; u hoeft het niet opnieuw te selecteren tijdens de projectverwerking. |
| GNSS-modusinstellingen | Definitie | Beschrijving |
| RTK | De RTK-module gebruikt de RTK-functie, ontvangt differentiële gegevens en registreert deze in het projectbestand | Selecteer op de startpagina de RTK-modus volgens de werkelijke projectvereisten. In LixelStudio is de RTK-module vereist voor de projectverwerking. |
| PPK | De RTK-module gebruikt de PPK-functie, ontvangt ruwe satellietgegevens en registreert deze in het projectbestand | Selecteer op de startpagina de PPK-modus volgens de werkelijke projectvereisten. In LixelStudio is de PPK-module vereist voor de projectverwerking. |
| DJI | Het apparaat verkrijgt de door het luchtvaartuig geleverde RTK-gegevens en registreert deze in het project | Selecteer op de startpagina de DJI-modus volgens de werkelijke projectvereisten. In LixelStudio is de RTK-module vereist voor de projectverwerking. Zie voor details het gedeelte over het droneaccessoire in de handleiding. |
| RTK-type-instellingen | Definitie | Beschrijving |
|---|---|---|
| Standard RTK | Het apparaat gebruikt de parameters van de standard RTK | Selecteer op de startpagina correct het RTK-type dat op het apparaat is gemonteerd. |
| Survey RTK | Het apparaat gebruikt de parameters van de survey RTK | Selecteer op de startpagina correct het RTK-type dat op het apparaat is gemonteerd. |
| Aerial RTK | Het apparaat gebruikt de parameters van het XGRIDS-droneaccessoire | Selecteer op de startpagina correct het RTK-type dat op het apparaat is gemonteerd. |
| Externe overdracht | Definitie | Beschrijving |
| Schakelaar externe overdracht | Toont of externe overdracht is ingeschakeld | Voorwaarde: deze status is alleen zichtbaar op apparaten die zijn geconfigureerd met een XGRIDS-cloudservicecode. Omdat externe overdracht netwerkdata verbruikt, is de status van de schakelaar voor externe overdracht zichtbaar op de startpagina. |
Tik op de rode opnameknop aan de rechterkant van het scherm; het realtime-algoritme past de mapping aan de scène aan.
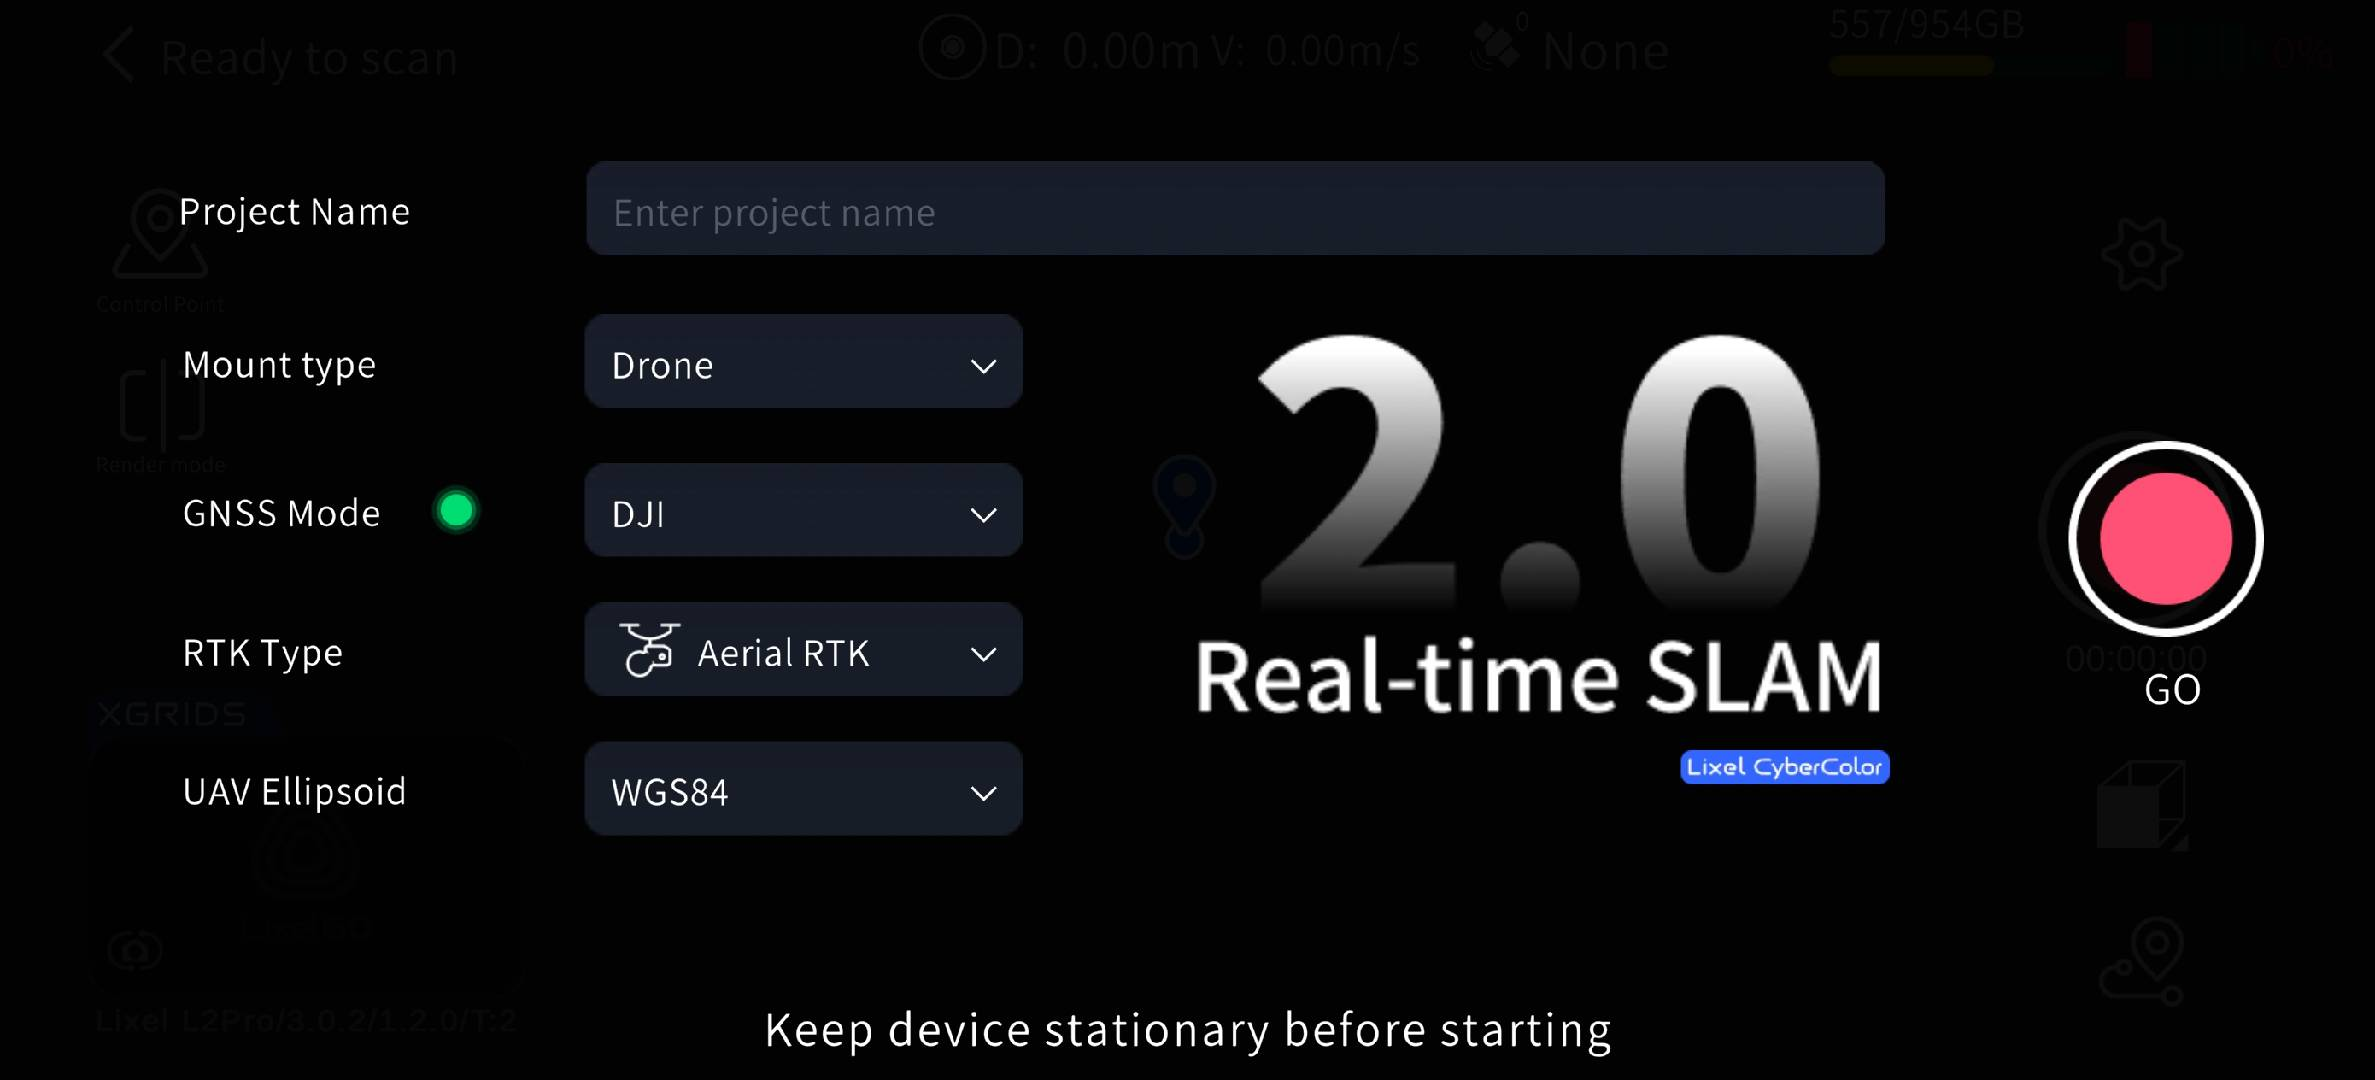
Wanneer u een scan start, verschijnt er op de startpagina een invoerveld voor de projectnaam, dat meertalige invoer ondersteunt.
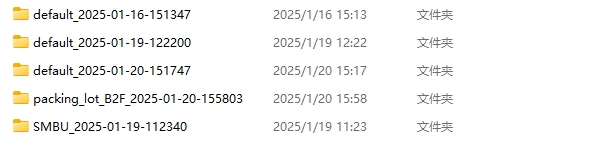
Voer bijvoorbeeld "Parking Lot B2F" in en start het scannen. Nadat het scannen is beëindigd, schakelt u de USB-modus in en ziet u de projectmap met de naam "Parking Lot B2F_2025-01-15-1622026", waarbij "2025-01-15-1622026" de scantijd is.
Als u geen projectnaam invoert, krijgt de projectmap de naam default_2025-01-15-1622026.
Scannen starten
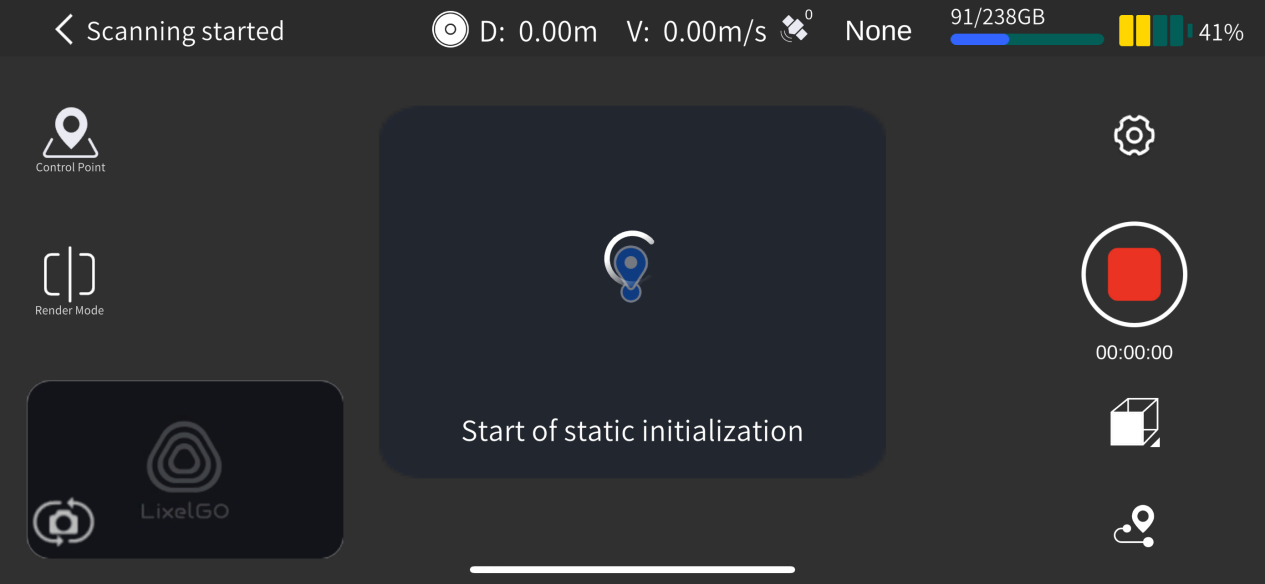
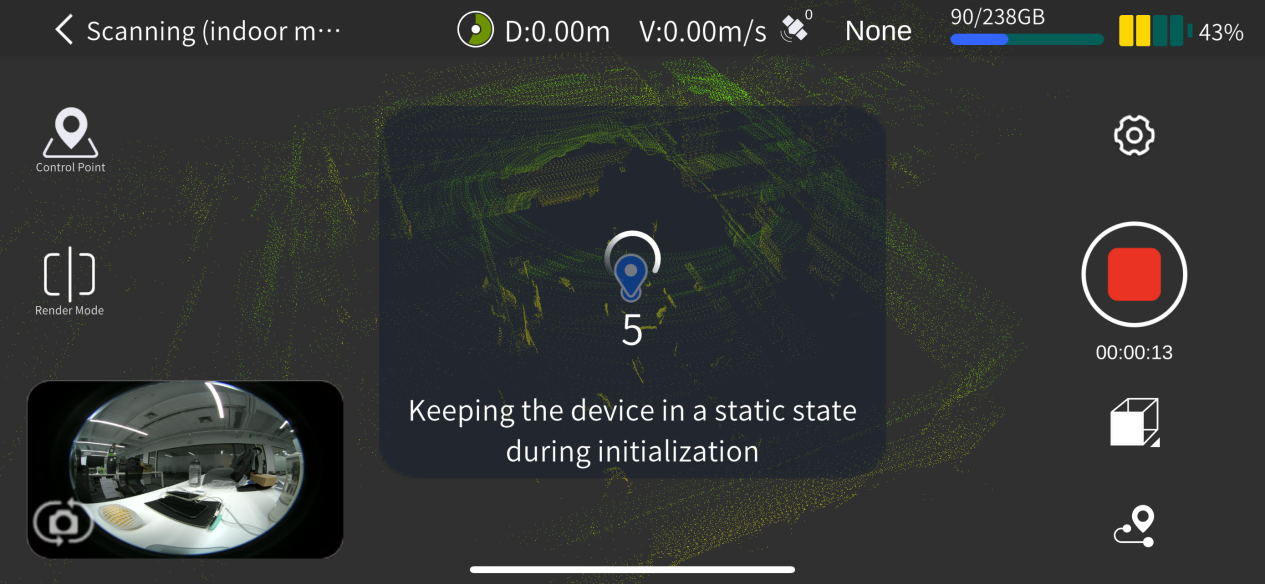
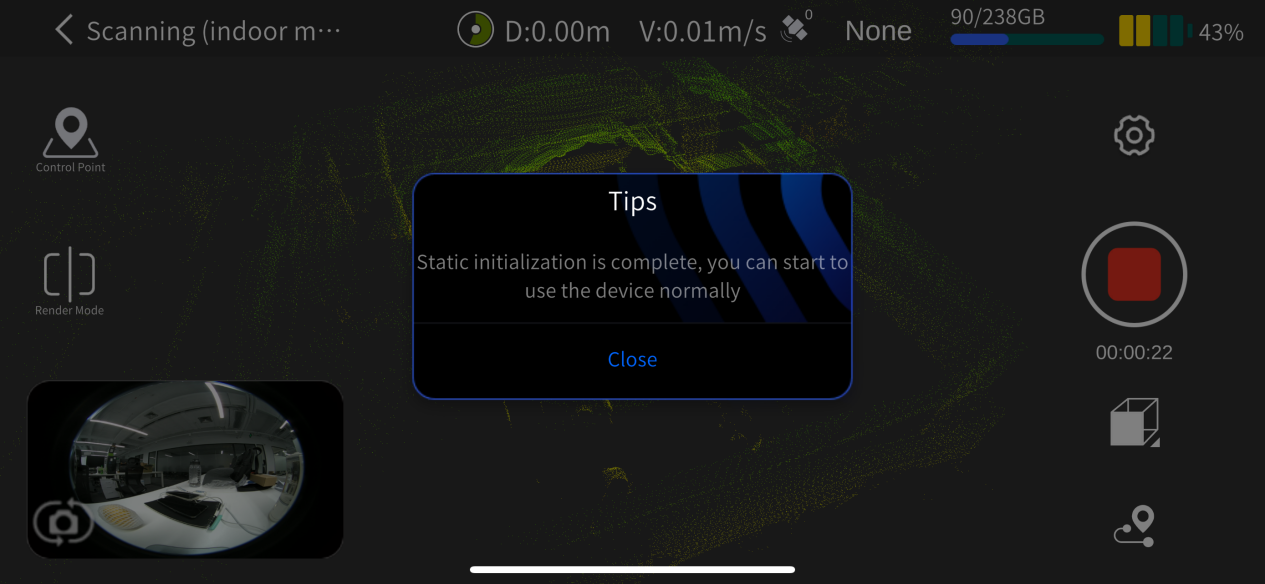
Nadat u op de startknop hebt getikt, begint de LiDAR te werken, wordt het indicatielampje snel knipperend groen en geeft het apparaat aan dat de statische initialisatie is gestart; LixelGO toont dat de statische initialisatie is begonnen. Beweeg het apparaat tijdens dit proces niet en houd het stabiel. Wanneer een pop-up aangeeft dat de statische initialisatie is voltooid, tikt u om de pop-up te sluiten, pakt u het apparaat op en begint u te scannen langs uw geplande route.
Renderingmodus
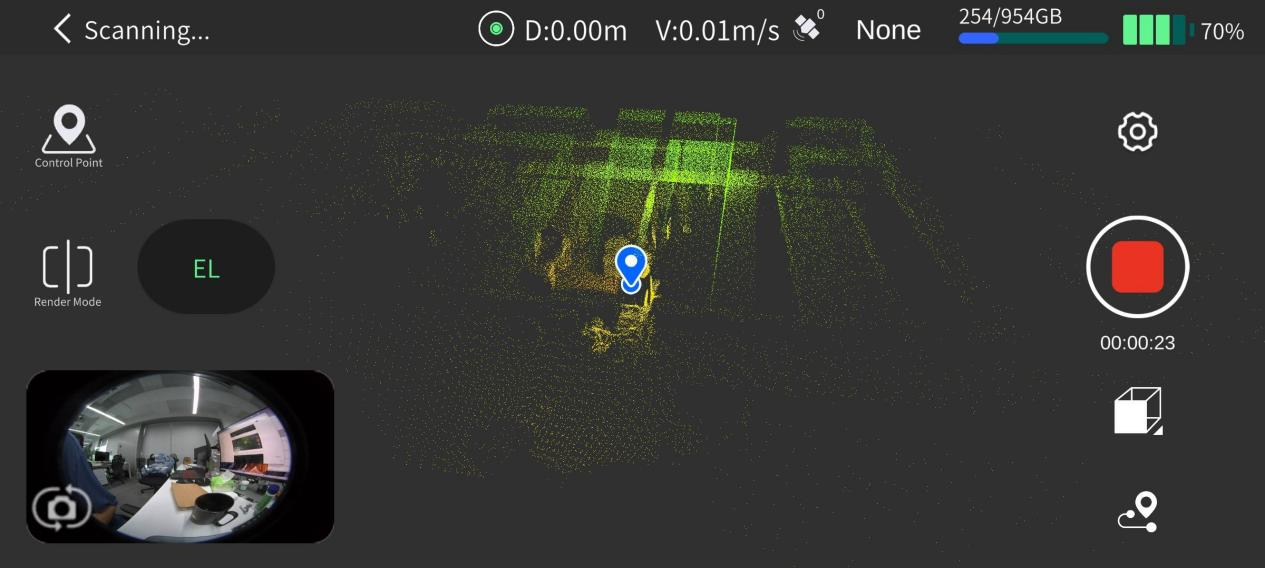
Tik op de knop "Renderingmodus" aan de linkerkant van het scherm. Momenteel is alleen de hoogteweergave "EL" beschikbaar.
Scannen stoppen
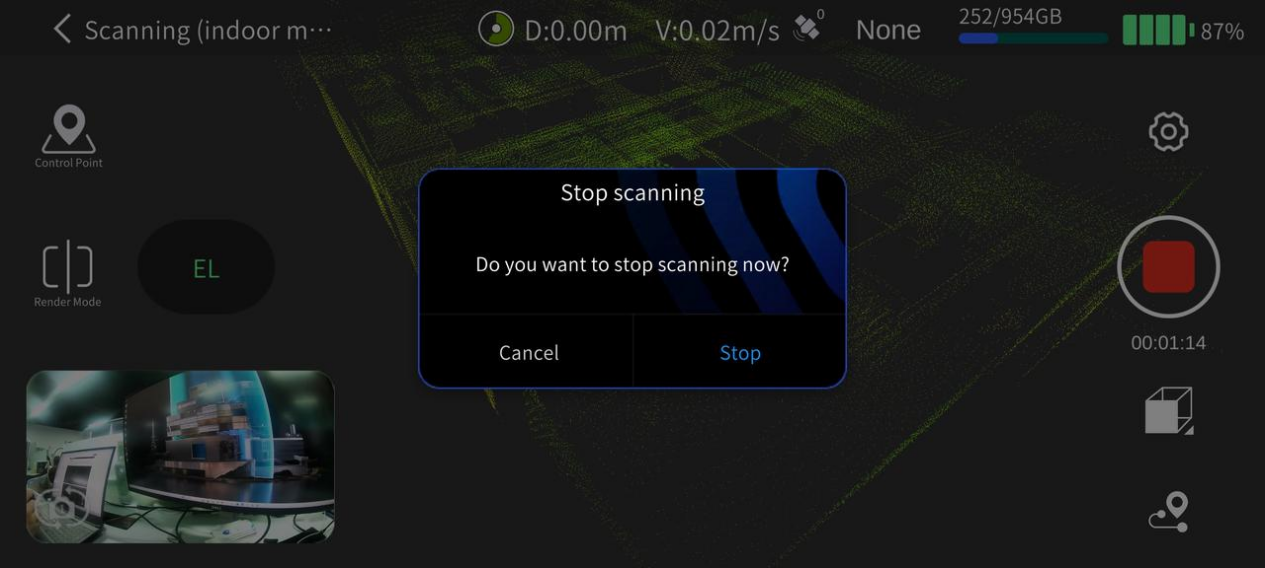
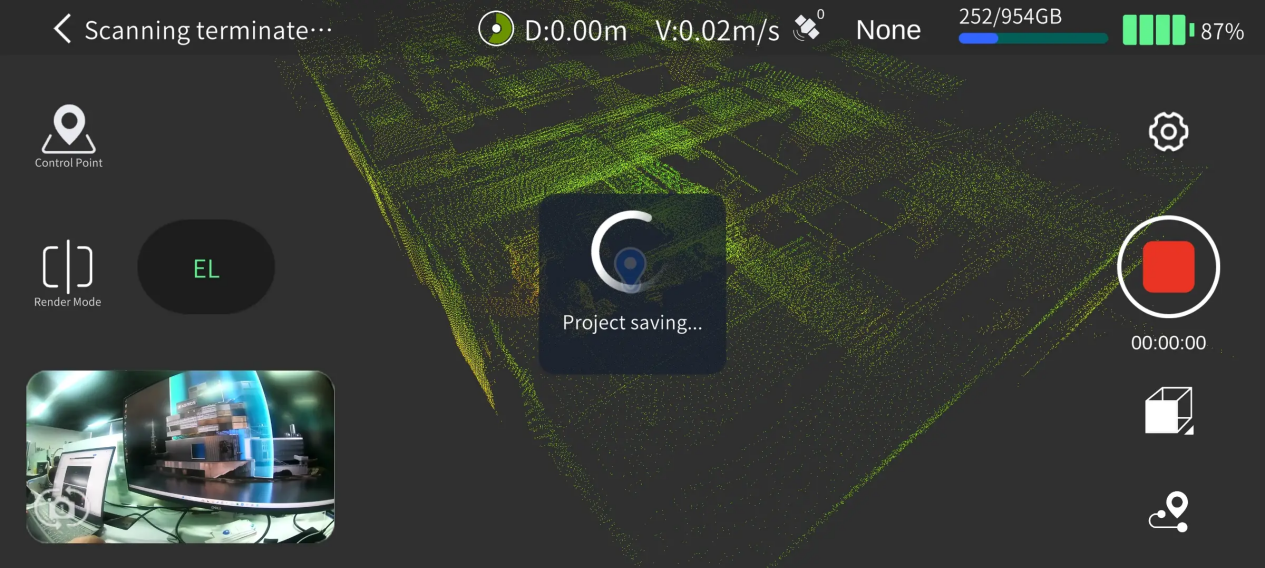
Tik op de rode knop voor het stoppen van de opname aan de rechterkant van het scherm. Nadat u het stoppen hebt bevestigd, knippert het apparaat snel groen; zodra het scannen is beëindigd, wordt het apparaat continu groen. U kunt dan uitschakelen of een tweede scan starten.
Model bekijken
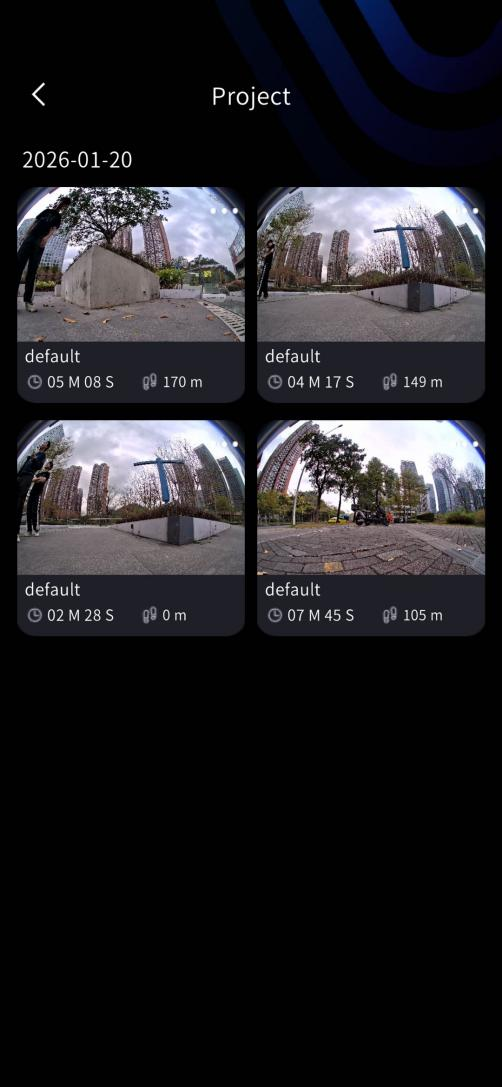
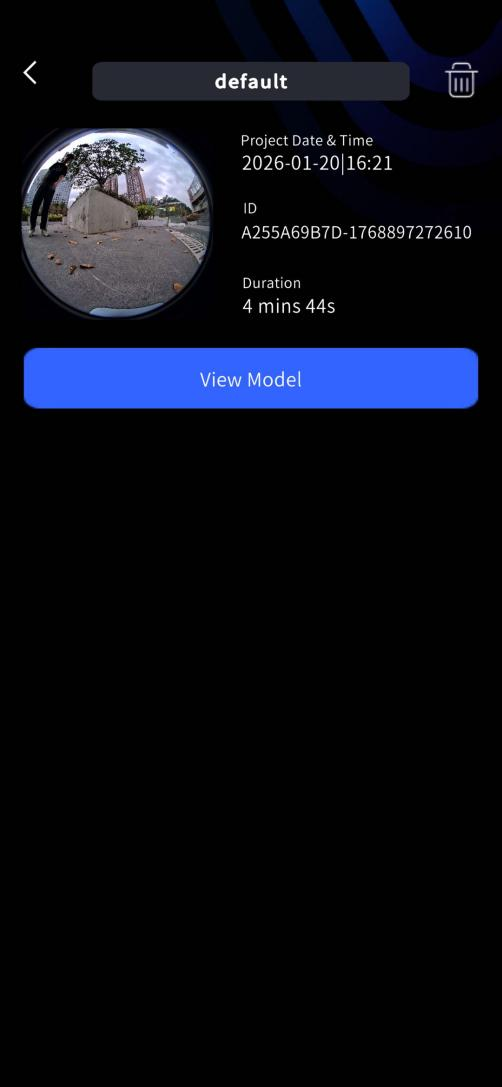
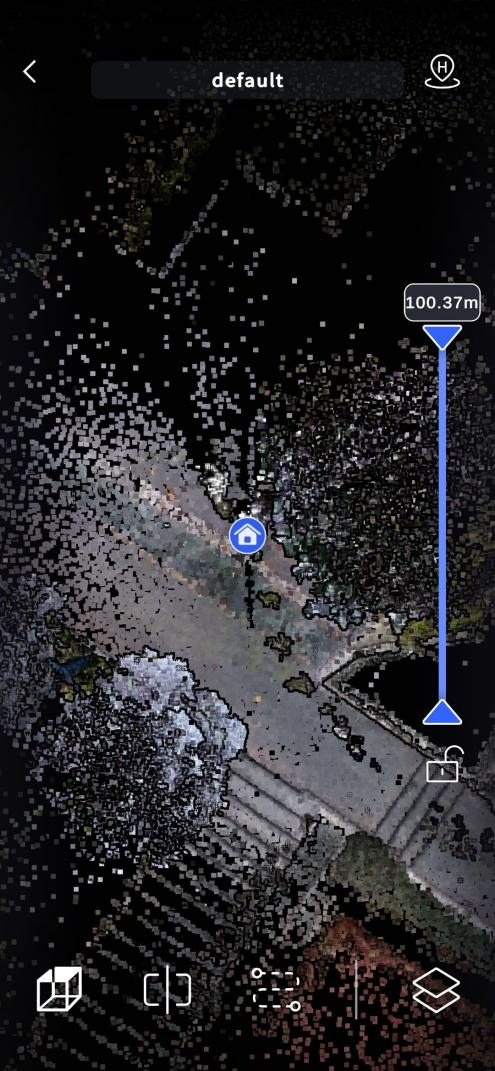
Na het scannen kunt u de voltooide modelgegevens bekijken via LixelGO. (Firmware >= 3.2.1+, LixelGO >= 1.3.0)
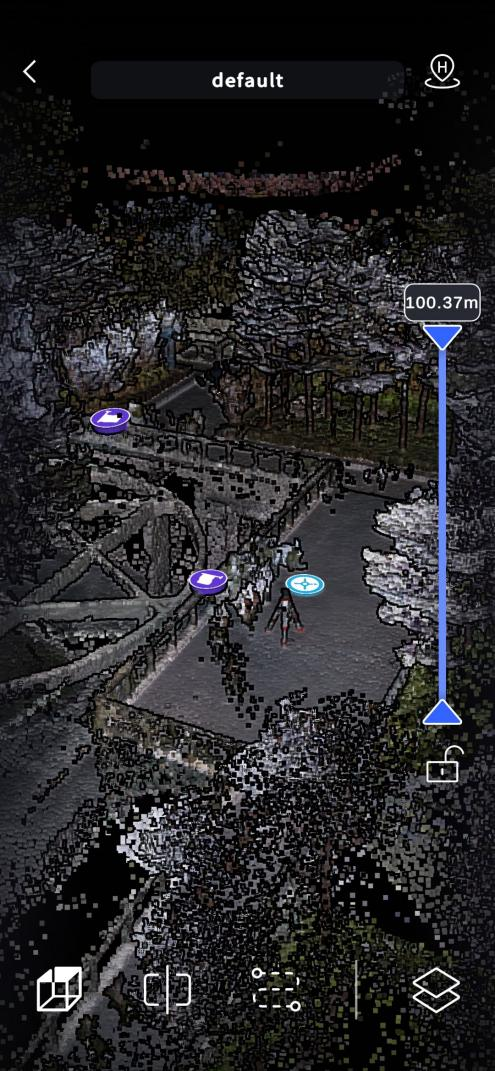
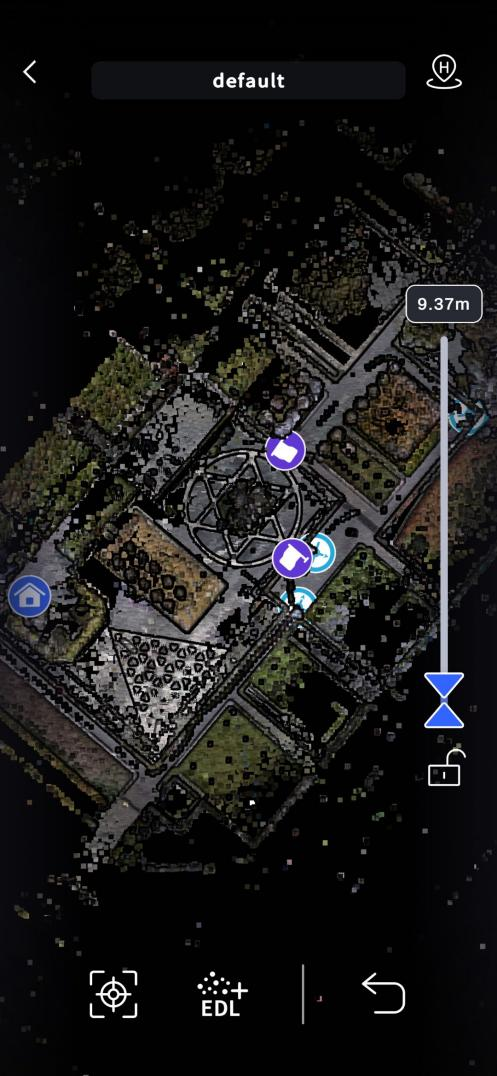
Scangegevens exporteren
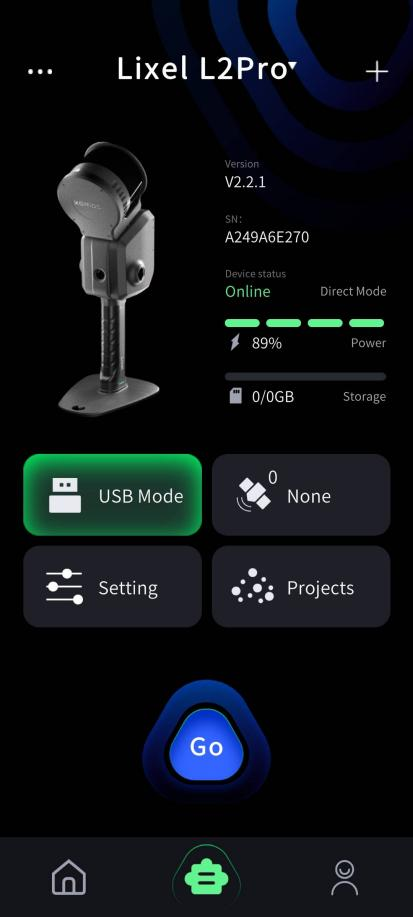
Schakel het apparaat in, zet het in LixelGO in de USB-modus en gebruik vervolgens een Type-C-kabel om het apparaat op de computer aan te sluiten.
Selecteer in de USB-modusmap van het apparaat, onder de modelmap, het betreffende projectbestand en kopieer het naar een geschikte map op de computer. Projectbestanden worden genoemd naar de begintijd van de scan: projectnaam_jaar-maand-dag-uur-minuut-seconde.
Structuur van het gegevensprojectbestand
De projectbestanden zijn als volgt:
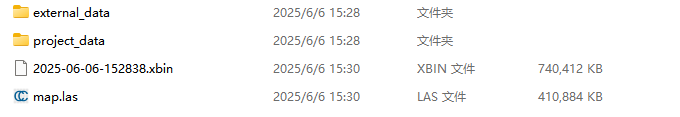
| Bestandsnaam | Subbestandsnaam | Beschrijving |
|---|---|---|
| xxx.xbin | - | Ruwe sensorgegevens die door het apparaat zijn geregistreerd. |
| map.las | - | Puntenwolk die het apparaat in realtime uitvoert. |
| project_data | control_points.csv | Bestand dat controlepuntgegevens registreert wanneer u controlepunten toevoegt met de app. |
| gnss.csv | Bestand dat GNSS-gegevens registreert wanneer RTK wordt gebruikt. | |
| poses.csv | Trajectbestand dat tijdens het scannen wordt geregistreerd. | |
| project.json | Registreert apparaatattributen en gerelateerde gegevens. | |
| measure_points.csv | Bestand dat meetpuntgegevens registreert wanneer u meetpunten toevoegt met de app. | |
| model | Modelvoorvertoningsbestand in de app. | |
| photo | Camerabeeld op het moment dat een controlepunt wordt toegevoegd. | |
| preview_photo.jpg | Voorvertoningsafbeelding van het project. | |
| log | Log die tijdens het scannen wordt geregistreerd. | |
| external_data | - | Deze map is leeg wanneer de gegevens voor het eerst van het handapparaat worden gekopieerd. Hij wordt voornamelijk gebruikt om externe bestanden op te slaan die nodig zijn voor de nabewerking in LixelStudio, zoals videobestanden van een externe panoramacamera en het gnss.csv-bestand met geconverteerde coördinaten. |
Opmerking
De rechtstreekse puntenwolkgegevens zijn gesubsampled. Als u volledige puntenwolkgegevens nodig hebt, gebruik dan de LixelStudio-software voor nabewerking.
XGRIDS LAB
Deze functie is het XGRIDS-lab. XGRIDS plaatst specifieke experimentele functies in XGRIDS LAB voor experimenteel gebruik in bijzondere omgevingen.