XGRIDSDocs
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • Lixel PortalCam-serie

    • PortalCam P1

      • Productoverzicht
      • Basisbediening
      • De LCC Scan App gebruiken
      • Onderhoud en verzorging
      • Veelgestelde vragen
  • Lixel K-serie

    • Lixel K1

      • Productoverzicht
      • Basisbediening
      • Apparaat activeren en verbinden
      • Scanworkflow
      • Puntenwolkgegevens met absolute coördinaten verkrijgen
      • Kaartfusie
      • Suggesties voor routeplanning bij typische scènes
      • Voorzorgsmaatregelen
      • FAQ
    • Lixel K2

      • Productoverzicht
      • Basisbediening
      • Apparaat activeren en verbinden
      • Scanworkflow
      • Puntenwolkgegevens met absolute coördinaten verkrijgen
      • Kaartfusie
      • Suggesties voor routeplanning bij typische scènes
      • Voorzorgsmaatregelen
      • FAQ
  • Lixel L-serie

    • Lixel L2 Pro

      • Productoverzicht
      • Basisbediening
      • Apparaatactivering en -verbinding
      • Scanworkflow
      • Puntenwolkgegevens met absolute coördinaten opnemen
      • Meetpunt
      • Appendix
      • FAQ
    • Lixel L3

      • Productoverzicht
      • Basisfuncties van het apparaat
      • Apparaatactivering en -verbinding
      • Gegevensopname
      • Absolute coördinaten opnemen
      • Appendix
  • Accessoires

    • Stick Light

      • Installatiegids
      • Basisbediening
      • FAQ
  • Lixel Studio

    • Versie en copyright
    • Installatie en activering
    • Software-interface
    • Bestandsbewerkingen
    • Projectverwerking
    • Gereedschappen
    • 2D-tekenen
    • Toepassingen
    • Instellingen
    • Apparaatverbinding

Suggesties voor routeplanning bij typische scènes

Verschillende scènes stellen verschillende eisen aan de scanroute. Dit hoofdstuk geeft suggesties voor routeplanning bij veelvoorkomende binnen- en buitenscènes.

Algemene principes voor de vastlegroute

  1. Zorg tijdens het scannen voor een zo rijk mogelijke waarneming.
  2. Vermijd het voortdurend scannen van nieuwe gebieden; loop waar passend een bepaalde lus.
  3. Vermijd zoveel mogelijk de invloed van bewegende objecten.

Buitenscènes

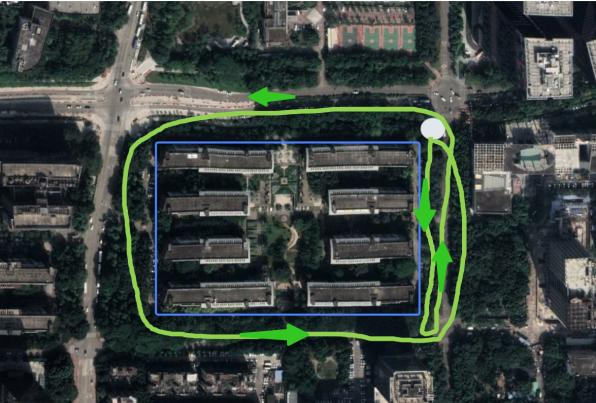
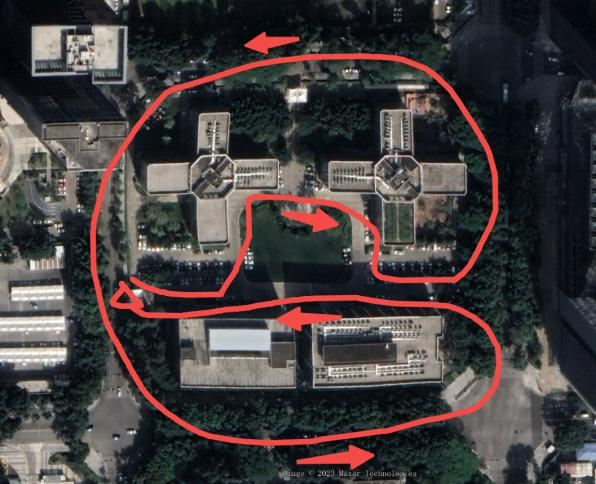
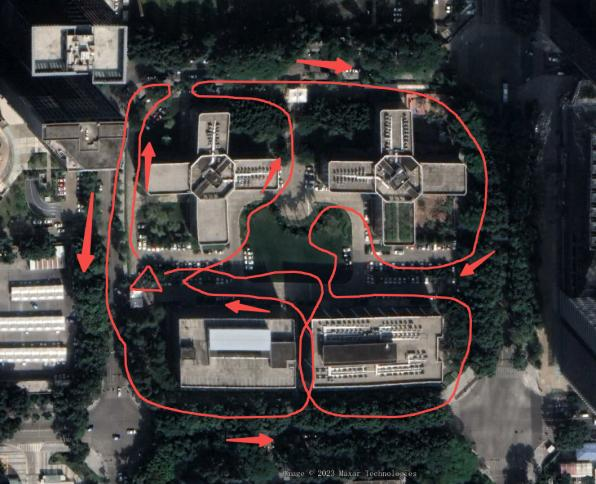
Typische scènes: parken, campussen, gebouwclusters, enz.
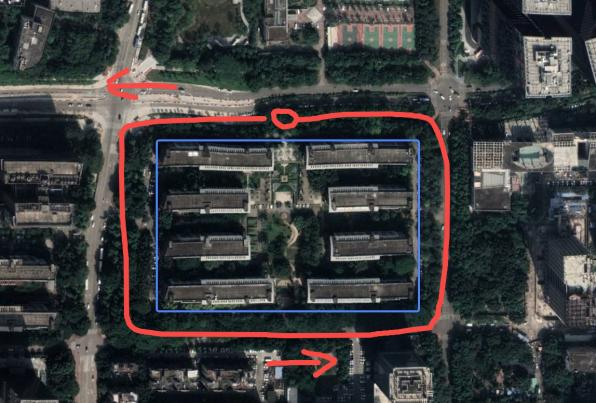
Niet-aanbevolen route
Niet aanbevolen route
Aanbevolen route
Aanbevolen route
Niet-aanbevolen route
Niet aanbevolen route
Aanbevolen route
Aanbevolen route

Binnenscènes

Neem een gangbaar kantoor als voorbeeld.

Routeplanning

  1. Net als bij een binnenparkeergarage met meerdere verdiepingen wordt aanbevolen om van boven naar beneden in een slingerend pad te scannen.
  2. De markeringsmethode voor controlepunten is dezelfde als voor de parkeergaragescène: kies controlepunten met absolute coördinaten en markeer de kerngebieden.

Deuren in- en uitgaan

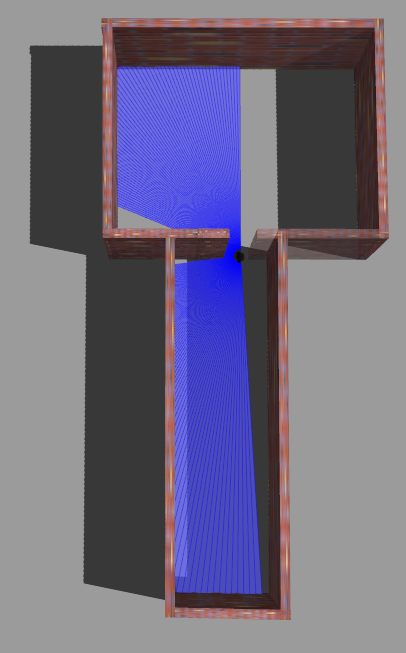
  • Verkeerd voorbeeld: een deur recht van voren binnengaan zorgt ervoor dat de binnen- en buiten-LiDAR-puntenwolken een gedeeld gezichtsveld verliezen, waardoor referentieobjecten verloren gaan en de data scheeftrekt.
  • Correct voorbeeld: ga zijwaarts naar binnen zodat de binnen-LiDAR-puntenwolk een gezichtsveld deelt met het scangebied vóór de deur, waardoor de binnen- en buitendata beter worden verbonden.
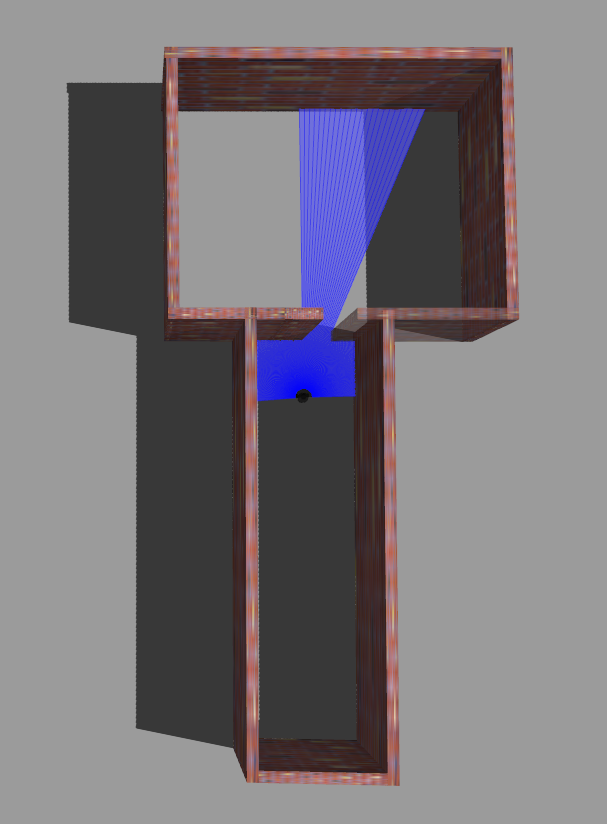
Scène voor het in- en uitgaan van deuren
Scène voor deuren in- en uitgaan
Verkeerd voorbeeld
Verkeerd: recht van voren binnengaan
Correct voorbeeld
Correct: zijwaarts binnengaan

Hoeken omgaan

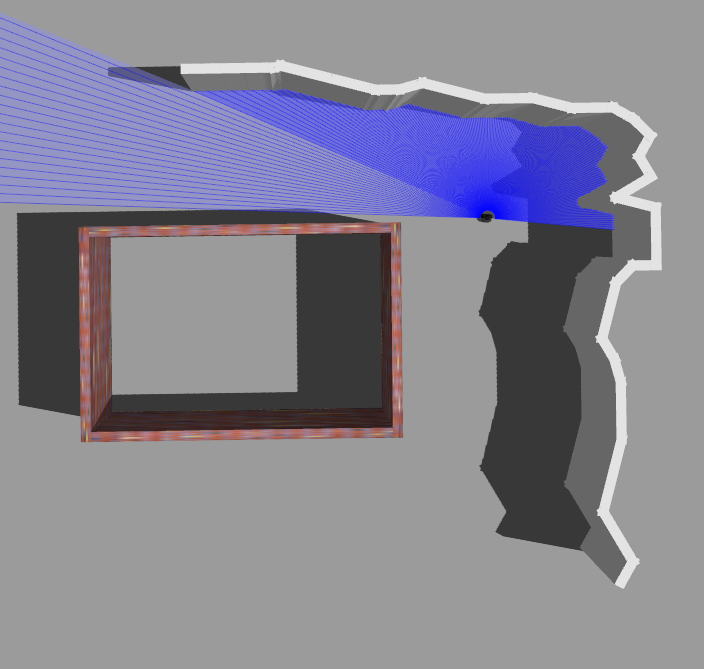
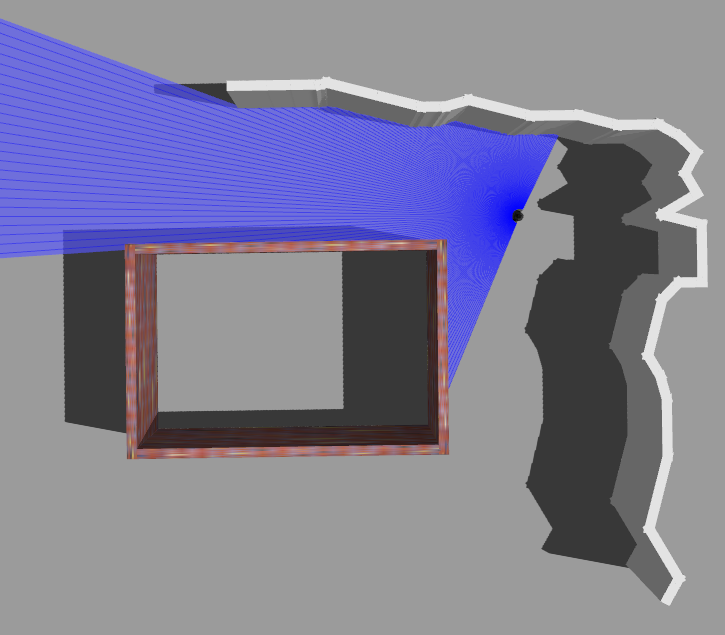
  • Verkeerd voorbeeld: recht vooruit lopen verliest het zicht op de muur in de linkeronderhoek, en de LiDAR-puntenwolk verliest referentieobjecten en wordt gemakkelijk onnauwkeurig.
  • Correct voorbeeld: draai bij het nemen van een hoek zijwaarts onder een bepaalde hoek zodat de LiDAR tegelijkertijd zowel de muur linksonder als de contour aan de rechterkant kan scannen, waardoor de data beter worden verbonden.
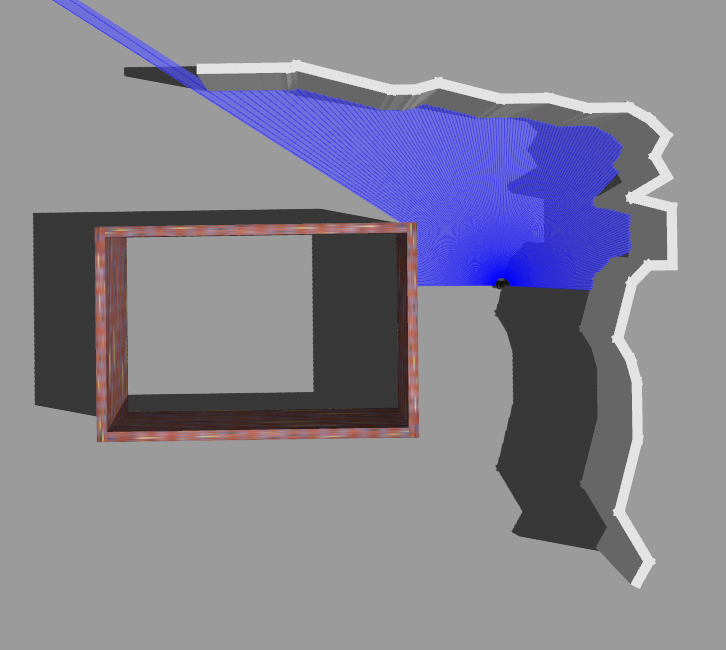
Hoekscène
Verkeerd: recht vooruit lopen
Hoek verkeerd
Verkeerd: zicht op de muur verliezen
Hoek correct
Correct: zijwaarts draaien

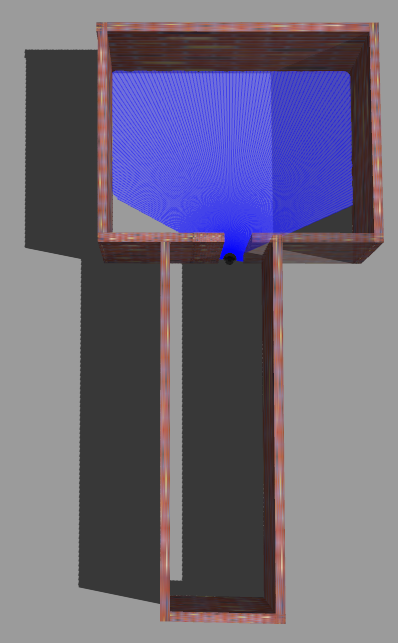
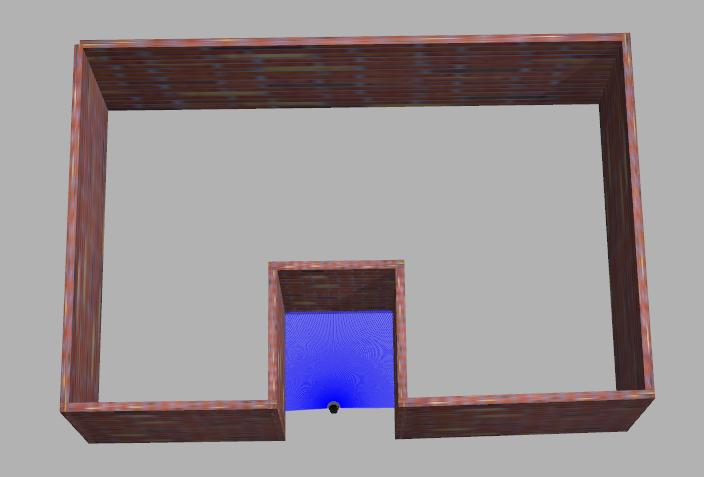
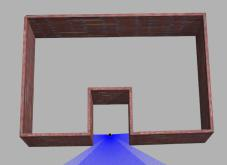
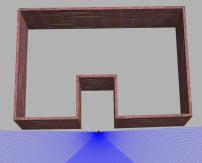
Smalle ruimtes in- en uitgaan

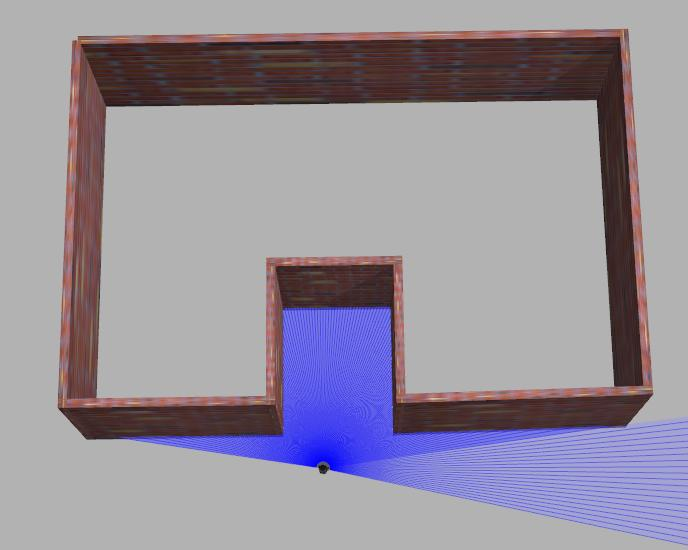
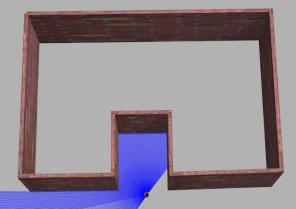
Let bij het verlaten na het scannen van een smalle ruimte op of er tijdens het scannen voldoende referentieobjecten waren en of de structurele kenmerken duidelijk zijn. Als niet aan deze twee voorwaarden is voldaan, richt dan bij het verlaten het gezichtsveld op gebieden met goede structurele kenmerken en vermijd te grote veranderingen in het gezichtsveld.

  • Verkeerd voorbeeld: omdraaien en direct naar buiten gaan leidt tot ontbrekende referentieobjecten en onvoldoende structurele kenmerkbeperkingen.
  • Correct voorbeeld: achteruit of zijwaarts naar buiten gaan.
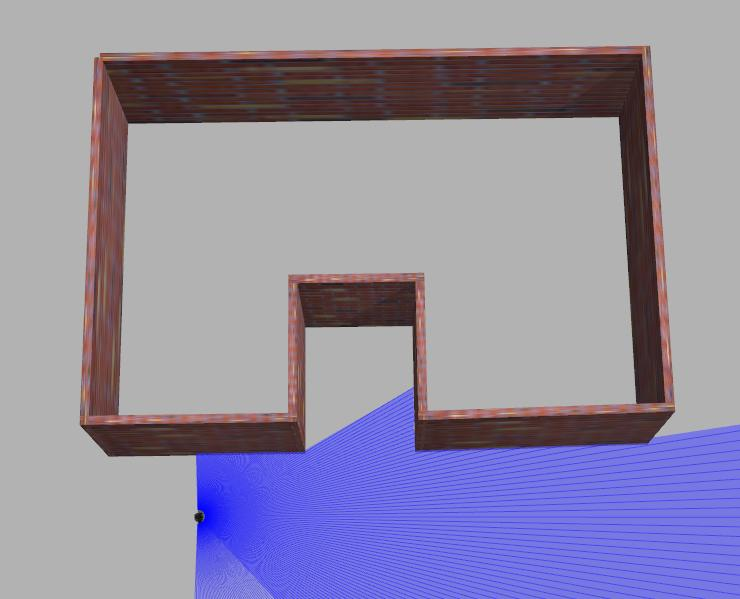
Smalle ruimte scannen
Referentieobjecten observeren
Een smalle ruimte binnengaan
Verkeerd voorbeeld: omdraaien en direct naar buiten gaan
Correct voorbeeld: achteruit of zijwaarts naar buiten gaan